Come si capiscono i veicoli autonomi con i pedoni?
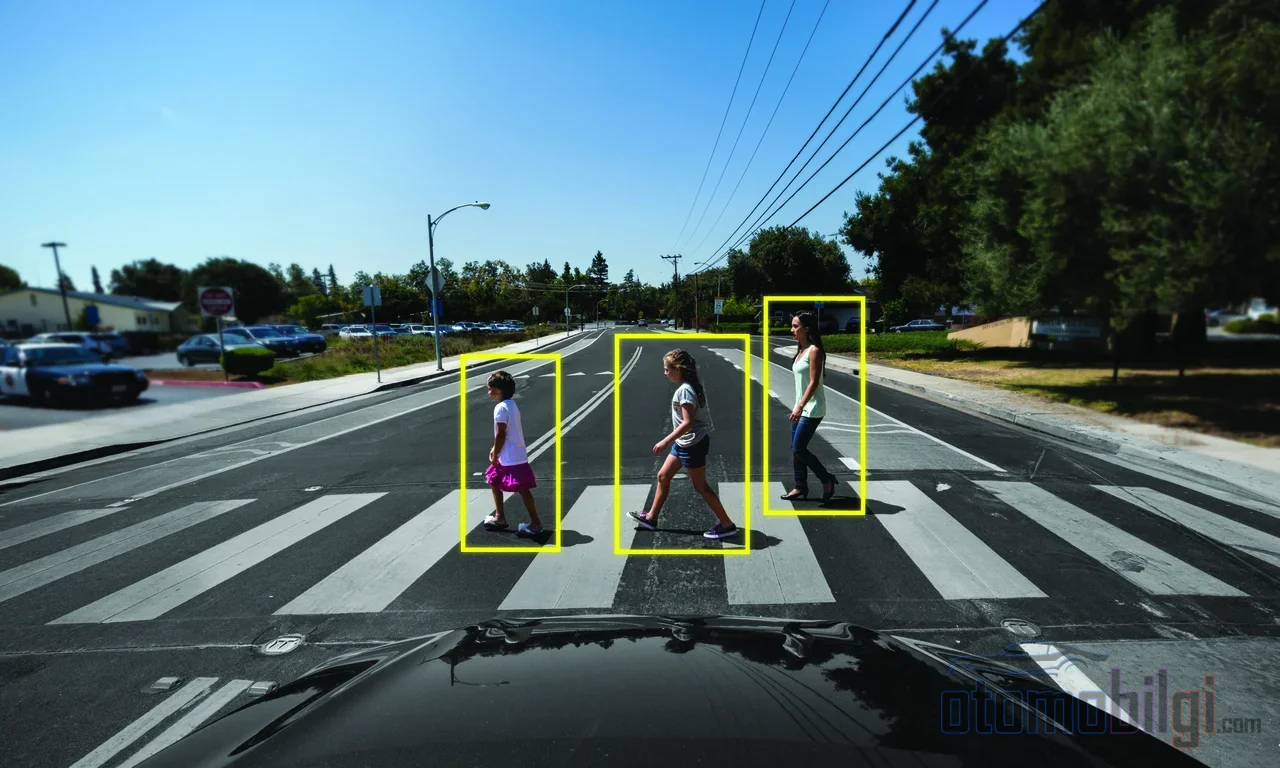
Quando state per attraversare la strada, guardate negli occhi l'autista; anche lui accenna a un rallentamento e in un istante due sconosciuti si capiscono. Ma cosa succede se sul sedile di fronte non c'è nessuno? Come si capiscono esattamente i veicoli autonomi con i pedoni - e questa intesa funziona davvero come pensiamo? Ebbene, questa domanda diventa un viaggio incredibilmente divertente per chi si è dedicato con passione alle automobili, perché la risposta è molto più affascinante di quanto pensiate.
Rilevamento dei pedoni: Come Ti Vede il Veicolo?
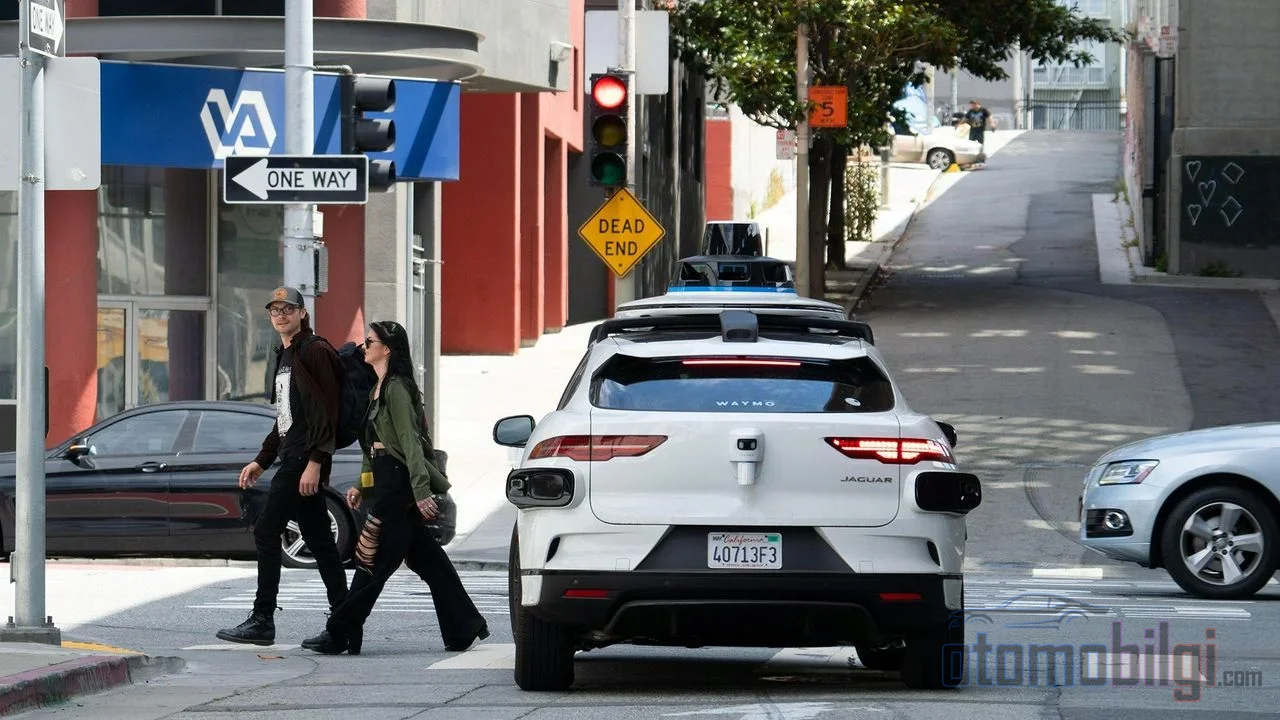
Prima di tutto, chiariamo una cosa: gli occhi del veicolo autonomo non sono come i tuoi. Lidar, radar e telecamere lavorano insieme trasformando tutto ciò che li circonda in un mix di nuvole di punti e immagini; poi l'intelligenza artificiale estrae da questo ammasso il ciclista, chi guida il monopattino e il pedone. Quindi dire che il veicolo "ti vede" significa in realtà che ti sta continuamente ricalcolando. Sembra fantascienza, vero?
La parte davvero cruciale inizia dopo il rilevamento: la previsione. Nelle ricerche sulla previsione delle intenzioni dei pedoni esiste un sistema in tre fasi - input, estrazione delle caratteristiche e previsione. Il veicolo raccoglie tutti i segnali rivolti al pedone, li codifica in schemi significativi e alla fine cerca di rispondere a questa domanda: questo uomo si butterà sulla strada o resterà sul marciapiede? Quello che voi fate con un solo sguardo è una gara di matematica ripetuta migliaia di volte al secondo sullo sfondo.
In evidenza
- Numerosi pedoni credono di stabilire un contatto visivo con il veicolo in arrivo - eppure non vedono per niente la maggior parte degli autisti.
- Senza contatto visivo, circa il 55% degli autisti non si ferma sulle strisce pedonali.
- Nella previsione delle intenzioni, il segnale più critico non è il pedone ma la situazione stessa; quando il contesto viene rimosso, le prestazioni calano drasticamente.
- Gli occhi robotici sul veicolo aumentano la sensazione di sicurezza, ma i partecipanti non li considerano indispensabili.
- Un numero previsto di collisioni tra 4 e 5,5 per milione di veicolo-km rende l'interazione pedone-veicolo autonomo ancora rischiosa.
Il mito del contatto visivo: A Cosa Facciamo Affidamento Quando Nessuno Ti Vede?
Ed è qui che le cose diventano davvero interessanti. Negli esperimenti sul contatto visivo tra autista e pedone è emersa una cosa sorprendente: molte persone sono convinte di aver stabilito un contatto visivo con l'autista del veicolo in arrivo. Tuttavia le registrazioni dell'esperimento mostrano che in realtà nessuno stava guardando quell'autista. Cioè il cervello umano può generare il senso di sicurezza non da uno sguardo reale, ma dall'assumere quello sguardo. Sorprendente, e nel senso più letterale del termine.
Tra l'altro, ci sono anche casi in cui il contatto visivo funziona davvero: i pedoni che incrociano lo sguardo con l'autista si sentono più sicuri mentre attraversano e le percentuali di arresto sulle strisce pedonali cambiano - senza contatto visivo circa il 55% degli autisti non si ferma affatto. Ma attenzione: questo indizio è determinante solo nelle situazioni in cui i segnali di movimento del veicolo sono ambigui. E nel veicolo autonomo questo indizio semplicemente non esiste. Quindi la fiducia tradizionale del "l'ho guardato, mi ha visto" resta senza fondamento nell'era dei veicoli senza autista. Allora cosa l'ha sostituito?
Si ferma o passa? Anatomia della decisione di fermarsi e ripartire
Il momento in cui il sistema autonomo fa più fatica è quell'attimo di esitazione agli incroci e ai passaggi. I ricercatori distinguono qui con rigore due concetti diversi: la crossing intention, ovvero la decisione interiore del pedone, e la crossing prediction, ovvero la previsione del veicolo del tipo "questo uomo sarà sulla strada". Per intuire la differenza, pensate così: la decisione di un amico di fare uno scherzo con la mano e il fatto che quello scherzo venga davvero fatto. Il veicolo deve prevedere correttamente entrambe le cose.
Una previsione sbagliata danneggia entrambi gli estremi: o si esita inutilmente e il traffico si blocca, oppure si tenta una manovra poco sicura. Per questo i modelli di previsione dell'intenzione si evolvono continuamente. Di recente, un modello Transformer leggero che combina quattro flussi comportamentali - attenzione e sguardo, posizione, stato e interazione - ha previsto la decisione all'incrocio con un'elevata accuratezza. Ancora più interessante sono gli esperimenti di ablazione, ovvero di rimozione dei componenti: quando l'informazione sullo stato viene rimossa dal modello, le prestazioni crollano. In breve, il segnale più potente per il veicolo non è il pedone in sé, ma il contesto in cui il pedone si trova.
In questo campo esistono inoltre set di dati etichettati basati non solo sulle immagini ma anche sulle descrizioni in linguaggio naturale dei conducenti umani, e studi basati su LSTM sul problema del diritto di precedenza agli incroci senza semafori. E alla fine del 2025 è arrivato un grande balzo in avanti: un sistema chiamato OmniPredict, che utilizza un grande modello linguistico multimodale, si è distint come il primo modello a prevedere in tempo reale il comportamento dei pedoni umani. Il veicolo sta imparando poco a poco quella rapida intuizione che avete dentro la testa.
Dare un volto al veicolo: perché i pedoni si sentano a loro agio, il veicolo deve esprimere il proprio comportamento in un modo che l'essere umano comprenda naturalmente, e un'analisi pubblicata su Science sottolinea che i pedoni agli incroci attendono una conferma che il veicolo li abbia "visti".
Conducente e pedone si intestivano un tempo con segnali informali come gesti delle mani ed espressioni del viso. Anche gli sviluppatori di veicoli autonomi hanno cercato di trasferire questi segnali alla macchina, ed è iniziata l'era delle interfacce di comunicazione esterna, ovvero gli esperimenti con gli eHMI. In uno dei primi esperimenti importanti, una roulotte che rappresentava il veicolo autonomo forniva ai pedoni l'informazione su quando potevano attraversare; in seguito sono stati provati schermi, strisce luminose e persino occhi robotici installati sul veicolo.
I risultati degli studi sul campo con gli occhi robotici sono parecchio contrastanti - e proprio per questo, a mio avviso, sono preziosi. Nelle persone che notano gli occhi aumenta la sensazione di sicurezza, e un esperimento separato con video a 360° ha dimostrato che questi occhi potrebbero ridurre i potenziali incidenti stradali. Però gli stessi partecipanti pensano che gli occhi non siano "necessari". Cioè il simpatico volto del veicolo ci piace, ma non è indispensabile. Anche il settore dice una cosa simile: affinché i pedoni si sentano a proprio agio, il comportamento del veicolo deve essere espresso in un modo che l'essere umano comprenda naturalmente, e un'analisi pubblicata su Science sottolinea che i pedoni agli incroci si aspettano una conferma che il veicolo li abbia "visti".
Qui però esiste un paradosso strano che non va ignorato: per quanto migliori la progettazione della comunicazione, potrebbe non riuscire a impedire comportamenti a rischio degli utenti. Uno studio su attraversamenti pedonali di bambini ha rivelato che, anche quando i veicoli autonomi accendono il verde e rallentano lontano dall'incrocio, i bambini esibiscono un comportamento di attraversamento più rischioso. Cioè, scrivere sullo schermo "puoi attraversare" non riesce a impedire a un bambino di dire "allora corro". Per quanto buona sia la tecnologia, il fattore umano resta la variabile più variabile.
Perché gli incidenti avvengono proprio in questo momento di interazione?
Ora passiamo alla parte spietata. I modelli di sicurezza dell'interazione pedone-veicolo autonomo calcolano un numero previsto di collisioni nelle interazioni tra 4 e 5,5 per milione di veicoli-km - e questo valore viene chiaramente qualificato come un livello di rischio preoccupante. Inoltre, l'origine dei classici incidenti pedonali si ferma nella stessa zona: circa la metà degli incidenti pedonali si verifica in punti lontano dai passaggi pedonali, spesso accanto a veicoli in sosta. Cioè, il problema esplode soprattutto non nei momenti in cui "il veicolo non mi vede", ma nei momenti in cui il veicolo è costretto a negoziare con me.
Esistono tipi di pedoni che mettono in difficoltà anche gli algoritmi: i pedoni che trasportano oggetti ingombranti, che passeggiano con il cane o che indossano abiti insoliti possono ritardare o confondere i sistemi di rilevamento. Anche l'occultamento parziale, le scene affollate e i segnali ambigui rientrano tra i punti critici. Nel 2018 in Arizona si era verificata la prima morte di un pedone causata da un veicolo autonomo, proprio in uno scenario di questo tipo: il pedone era sulla strada a una distanza alla quale il veicolo non riusciva a fermarsi. In questo campo è ancora memorabile anche un vecchio studio sull'iniquità di rilevamento: all'epoca la pretesa che il rilevamento dei pedoni dalla pelle scura fosse più difficile aveva suscitato dibattito, e questo tema resta oggi una questione da affrontare con serietà.
Il divario di trasparenza: chi condivide i dati e chi non li condivide?
Un'altra tensione nel settore è la condivisione dei dati di sicurezza. Waymo pubblica ricerche che dimostrano che i suoi veicoli sono cinque volte più sicuri degli autisti umani e 12 volte più sicuri nelle interazioni con i pedoni, e apre volontariamente i dati di sicurezza. D'altra parte, dopo una critica del settore, Tesla ha smesso di pubblicare dati di sicurezza dettagliati. Nello stesso mercato una parte riversa dati e l'altra cala il sipario - e questo non lascia all'opinione pubblica la possibilità di un confronto equo.
C'è anche un'inclinazione interessante sul lato della percezione: le persone accusano i veicoli autonomi più degli autisti umani, anche se non sono più difettosi. Cioè, mentre l'errore della macchina non viene perdonato, l'errore umano viene banalizzato. Questo divario tra percezione pubblica e dati è abbastanza ampio da poter oscurare i successi reali della tecnologia.
Ma alla fine come vanno d'accordo i veicoli autonomi con i pedoni?
Ecco la risposta chiara che vi avevo promesso: i veicoli autonomi si intendono con i pedoni non a contatto visivo, ma leggendo il comportamento. I sensori seguono continuamente il pedone, l'intelligenza artificiale combina velocità, posizione, sguardo e contesto per prevedere l'intento; quando necessario, gli schermi eHMI o il comportamento del veicolo - una chiara rallentata, una chiara fermata - portano il messaggio verso l'esterno. Il linguaggio del nuovo patto non è il vecchio sguardo, ma il movimento e il contesto. Tu dici le tue intenzioni con il tuo modo di camminare, e lui ti comunica la sua decisione con i freni.
Il mio riassunto è questo: il lato macchina ogni anno prevede meglio, ma l'interazione resta un gioco a due sensi. Senza trasparenza nella condivisione dei dati, umiltà nella progettazione dell'eHMI e un po' più di pazienza da parte nostra utenti, questo accordo rimane incompleto. Al posto vostro vi fidere degli occhi o del suono dei freni? Secondo me la seconda opzione - e poi il fascino di quegli occhi robotici non è da poco.
Fonti
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact