كيف تتواصل المركبات ذاتية القيادة مع المشاة؟
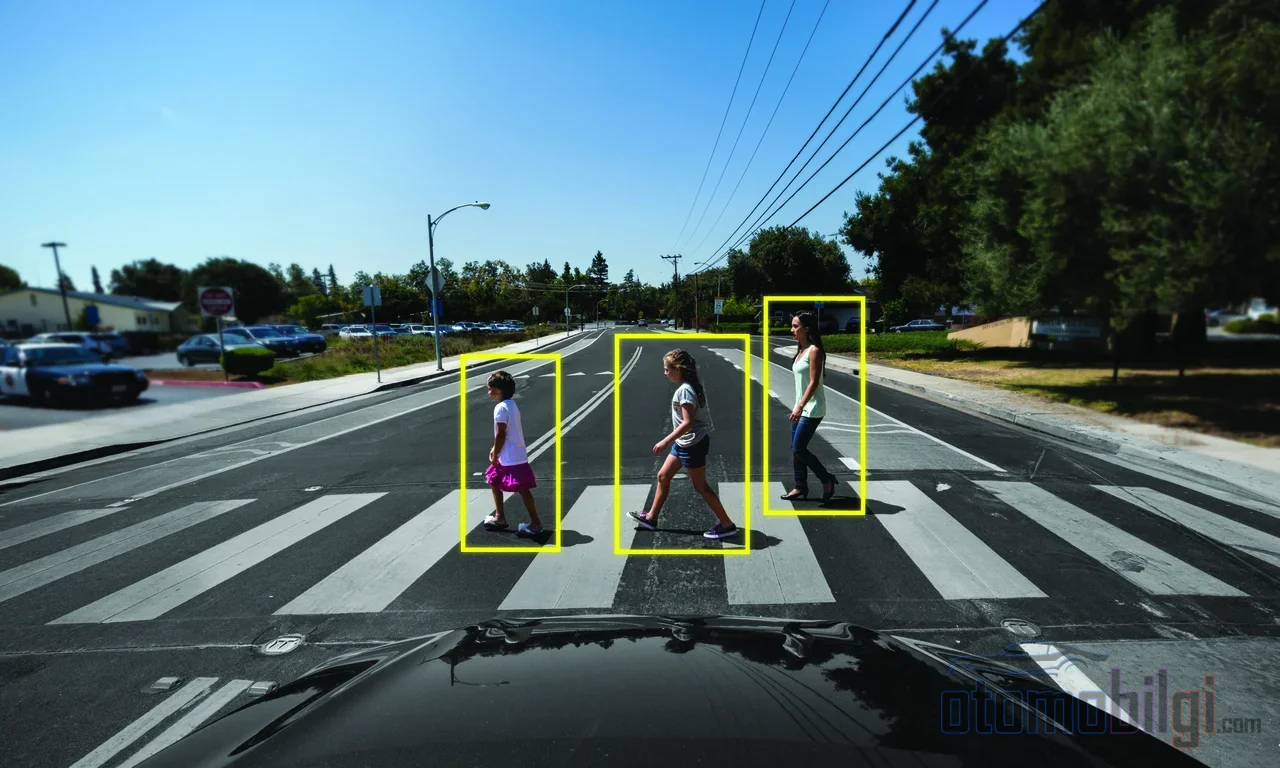
أنت تنظر في عيني السائق وأنت على وشك العبور من الجهة الأخرى؛ فيُبدّي هو بدوره تباطؤه قليلاً، ويتفق غريبان في لحظة واحدة. لكن ماذا لو لم يكن أحد على المقعد المقابل؟ كيف تتفق المركبات ذاتية القيادة مع المشاة تماماً - وهل تعمل هذه الاتفاقية حقاً كما نظن؟ هذا السؤال تحديداً يتحول إلى رحلة ممتعة للغاية لشخص كرّس نفسه بشغف للسيارات، لأن الإجابة أكثر فضولاً مما تتصور.
اكتشاف المشاة: كيف تراك المركبة؟
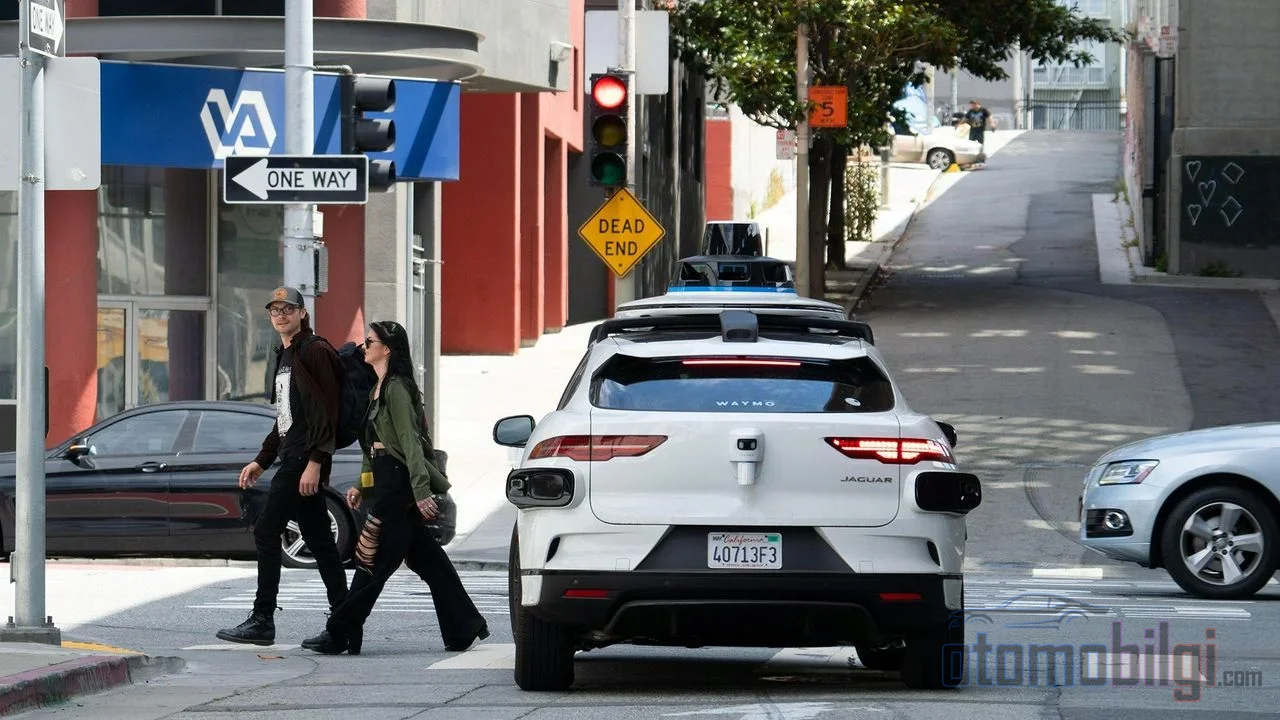
لنوضح أولاً أمراً واحداً: عين المركبة ذاتية القيادة ليست مثل عينيك أنت. يعمل الليدار والرادار والكاميرات معاً لتحويل كل ما هو حولها إلى مزيج من سحابة نقاط وصور؛ ثم يقوم الذكاء الاصطناعي باستخلاص راكب الدراجة الهوائية ومستخدم السكوتر والمشاة من هذا الكم الهائل. أي أن قولنا إن المركبة "تراك" يعني في الحقيقة أنها تعيد حسابك باستمرار. يبدو ذلك كالخيال العلمي، أليس كذلك؟
أما الجزء الحاسم فعلياً يبدأ بعد الاكتشاف: التوقع. في أبحاث توقع نوايا المشاة هناك ترتيب من ثلاث مراحل - المدخلات، واستخراج الخصائص، والتوقع. تجمع المركبة جميع الإشارات المتجهة نحو المشاة، وترمّزها إلى أنماط ذات معنى، ثم تبحث في النهاية عن إجابة لهذا السؤال: هل سيقفز هذا الشخص إلى الطريق، أم سيبقى على الرصيف؟ ما تفعله بنظرة واحدة هو سباق رياضي رياضياتي يتكرر في الخلفية آلاف المرات في الثانية.
أبرز النقاط
- كثير من المشاة يعتقدون أنهم أقاموا تواصل بصري مع المركبة القادمة - بينما في الحقيقة لا يرون معظم السائقين أصلاً.
- بدون تواصل بصري، نحو 55% من السائقين لا يتوقفون عند ممر المشاة.
- الإشارة الأكثر أهمية في توقع النية ليست الشخص نفسه بل حالة الموقف ذاتها؛ فعند استخراج السياق ينخفض الأداء بشكل حاد.
- الأعين الروبوتية فوق المركبة تعزز الشعور بالسلامة، لكن المشاركين لا يعتبرونها شرطاً لا غنى عنه.
- عدد التصادمات المتوقع بين 4 و5.5 لكل مليون كيلومتر مركبة لا يزال يجعل تفاعل المشاة مع المركبات ذاتية القيادة محفوفاً بالمخاطر.
أسطورة التواصل البصري: إلى نثق حين لا يوجد أحد يرانا؟
هنا تصبح الأمور ممتعة حقاً. في تجارب التواصل البصري بين السائقين والمشاة ظهر شيء مذهل: كثير من الناس يصبحون متأكدين من أنهم أقاموا تواصل بصري مع سائق المركبة القادمة. لكن تسجيلات التجربة تُظهر أن أحداً لم يرَ ذلك السائق في الحقيقة. أي أن الدماغ البشري قادر على إنتاج الشعور بالأمان ليس من نظرة حقيقية، بل من افتراض تلك النظرة. مذهل، وبتعبير حرفي تماماً.
في المقابل، هناك حالات يكون فيها التواصل البصري فعلاً نافعاً: المشاة الذين يتبادلون النظرات مع السائقين يشعرون بأنفسهم أكثر أماناً أثناء العبور، وتتغير معدلات التوقف عند ممر المشاة - فبدون تواصل بصري لا يتوقف نحو 55% من السائقين أصلاً. لكن انتبه: هذه الإشارة لا تصبح حاسمة إلا في الحالات التي تكون فيها إشارات حركة المركبة غامضة. وفي المركبة ذاتية القيادة تكون هذه الإشارة غائبة أصلاً. أي أن الثقة التقليدية "نظرتُ إلى السائق فرأني" تفقد أساسها في عصر المركبات بلا سائق. فما الذي حل محلها إذن؟
هل يتوقف أم يمضي؟ تشريح قرار التوقف والانطلاق
أصعب لحظة على النظام الذاتي هي تلك لحظة التردد عند التقاطعات ومعابر المشاة. يفرّق الباحثون هنا بدقة بين مفهومين مختلفين: نية العبور، أي القرار الداخلي للمشاة، و التنبؤ بالعبور، أي تنبؤ السيارة بأن "هذا الشخص سيكون على الطريق". لتصوّر الفرق، فكّر في الأمر هكذا: قرار صديقك أن يربّت على كتفك، مقابل أن يتمّ التربيت فعلاً. يجب أن تتنبأ المركبة بكلا الأمرين بشكل صحيح.
التنبؤ الخاطئ يضرّ بالطرفين: فإما حدوث تردد غير ضروري وانسداد حركة المرور، أو محاولة مناورة غير آمنة. ولهذا تتطور نماذج التنبؤ بالنوايا باستمرار. في الفترة الأخيرة، توقّع نموذج Transformer خفيف يدمج أربعة تدفقات سلوكية - الانتباه والنظر، والموقع، والحالة، والتفاعل - قرار التقاطع بدقة عالية. والأكثر إثارة للاهتمام هي تجارب الاستئصال، أي إزالة المكونات: عندما تُستخرج معلومات الحالة من النموذج، ينهار الأداء. باختصار، أقوى إشارة تملكها السيارة ليست المشاة نفسه، بل السياق الذي يتواجد فيه.
في هذا المجال توجد أيضاً مجموعات بيانات موسومة تعتمد ليس فقط على الصور بل أيضاً على الأوصاف باللغة الطبيعية من السائقين البشر، ودراسات قائمة على LSTM حول مشكلة أولوية المرور في التقاطعات غير المُشارة. وفي نهاية عام 2025 جاءت قفزة كبيرة: برز نظام يُسمى OmniPredict يستخدم نموذج لغة كبير متعدد الوسائط كأول نموذج يتنبأ بسلوك المشاة البشرية في الوقت الفعلي. تتعلم السيارة تدريجياً ذلك الحدس السريع الموجود في عقلك.
إعطاء السيارة وجه: هل تجارب eHMI تعمل فعلاً؟
كان السائق والمشاة يتفاهمان سابقاً عبر إشارات غير رسمية كحركة اليد وتعابير الوجه. وحاول مطورو السيارات الذاتية نقل هذه الإشارات إلى الآلة، فبدأت تجارب واجهات الاتصال الخارجية، أي eHMI. في إحدى أوائل التجارب المهمة، قدمت مقطورة تمثل السيارة الذاتية معلومات للمشاة تُخبرهم متى يمكنهم العبور؛ وبعدها جُرّبت الشاشات وأشرطة الضوء بل وحتى عيون روبوتية مثبتة على السيارة.
نتائج الدراسة الميدانية للعيون الروبوتية كانت مختلطة تماماً - وأرى أنها ثمينة لهذا السبب بالذات. يزداد شعور السلامة لدى الأشخاص الذين يلاحظون العيون، وقد أظهرت تجربة منفصلة بالفيديو بزاوية 360° أن هذه العيون قد تقلل حوادث المرور المحتملة. لكن المشاركين أنفسهم يرون أن العيون ليست "ضرورية". أي أن وجه السيارة اللطيف يعجبنا لكنه ليس شرطاً. ويقول القطاع الصناعي شيئاً مشابهاً: لكي يشعر المشاة بالراحة، يجب أن تعبر السيارة عن سلوكها بطريقة يفهمها الإنسان بشكل طبيعي، ويؤكد تحليل نُشر في Science أن المشاة عند التقاطعات ينتظرون تأكيداً من السيارة بأنها "تراهم".
لكن هناك مفارقة غريبة هنا لا يجوز تجاوزها: مهما حسّنت تصميم الاتصال، فقد لا تتمكن من منع السلوك الخطير من قبل المستخدمين. كشفت دراسة لأطفال يعبرون الطريق أن الأطفال يظهرون سلوكيات عبور أكثر خطورة تجاه المركبات ذاتية القيادة حتى عندما تشعل الضوء الأخيف وتتباطأ على مسافة بعيدة عن التقاطع. أي أن كتابة "يمكنك العبور" على الشاشة لا تمنع طفلاً من أن يقول "إذن سأركض". مهما كانت التقنية جيدة، يظل العامل البشري هو الأكثر تقلباً.
لماذا تقع الحادثات في لحظة التفاعل هذه بالضبط؟
لننتقل الآن إلى الجزء القاسي. تحسب نماذج سلامة التفاعل بين المشاة والمركبات ذاتية القيادة عدد التصادمات المتوقعة في التفاعلات بين 4 و 5.5 لكل مليون كيلومتر مركبة - ويوصف هذا الرقم صراحة بأنه مستوى مخاطر مقلق. علاوة على ذلك، فإن أصل حادثات المشاة الكلاسيكية يقف في المنطقة نفسها: نحو نصف حادثات المشاة تقع في نقاط بعيدة عن معابر المشاة، ومعظمها بجوار مركبات متوقفة. أي أن المشكلة تنفجر أساساً في اللحظات التي "لا تراني فيها المركبة" وليس في اللحظات التي تضطر فيها المركبة إلى التفاوض معي.
وهناك أنواع من المشاة تُربك الخوارزميات أيضاً: المشاة الذين يحملون أشياء كبيرة أو يسيرون بكلب أو يلبسون ملابس غير معتادة يمكن أن يؤخروا أنظمة الكشف أو تشتت انتباهها. الإخفاء الجزئي والمشاهد المزدحمة والإشارات الغامضة هي أيضاً من بين نقاط الصعوبة. حدثت أول وفاة لمشاة بسبع مركبة ذاتية القيادة في أريزونا عام 2018 في سيناريو من هذا النوع بالضبط: كان المشاة على الطريق على مسافة لا تستطيع المركبة التوقف قبلها. وما زال في الذاكرة أيضاً عمل مبكر عن عدم العدالة في الكشف في هذا المجال؛ أثار الادعاء بأن اكتشاف المشاة ذوي البشرة الداكنة أصعب جدلاً في ذلك الوقت، وما زال هذا الموضوع حتى اليوم قضية يجب التعامل معها بجدية.
هاوية الشفافية: من يشارك البيانات ومن لا يشاركها؟
وهناك توتر آخر في القطاع هو مشاركة بيانات السلامة. تنشر Waymo أبحاثاً تُظهر أن مركباتها أكثر أماناً بخمس مرات من السائقين البشر، وبـ 12 مرة في تفاعلات المشاة، وتفتح بيانات السلامة طوعاً. من جهة أخرى، توقفت Tesla عن نشر بيانات السلامة التفصيلية بعد انتقادٍ وجه للقطاع. في السوق نفسها، طرف يسكب البيانات وطرف آخر يسدل الستار - وهذا لا يترك للرأي العام إمكانية مقارنة عادلة.
وهناك أيضاً انحراف مثير للاهتمام في جانب الإدراك: يلوم الناس المركبات ذاتية القيادة أكثر من السائقين البشر حتى لو لم تكن معيبة. أي أن خطأ الآلة لا يُغتفر بينما يصبح خطأ الإنسان أمراً عادياً. وهذه الهاوية بين الإدراك العام والبيانات واسعة بما يكفي لتطغي على الإنجازات الحقيقية للتقنية.
فكيف تتفق المركبات ذاتية القيادة مع المشاة في النهاية؟
وهذا هو الجواب الواضح الذي وعدتكم به: تفهم المركبات ذاتية القيادة المشاة ليس من خلال التواصل البصري بل من خلال قراءة السلوك. تتبع المستشعرات المشاة باستمرار، ويدمج الذكاء الاصطناعي السرعة والموقع والنظرة والسياق ليتنبأ بالنوايا؛ وعند الضرورة، تنقل شاشات eHMI أو سلوك المركبة - تباطؤ واضح، توقف واضح - الرسالة إلى الخارج. لغة الاتفاق الجديد ليست النظرة القديمة، بل الحركة والسياق. أنت تخبره بنيتك بمشيتك، وهو يخبرك بقراره بفراملته.
خلاصتي هي: الجانب الآلي يتنبأ بشكل أفضل كل عام، لكن التفاعل لا يتوقف عن كونه لعبة ذات اتجاهين. بدون الشفافية في مشاركة البيانات، والتواضع في تصميم eHMI، وقليلاً من الصبر الإضافي منا كمستخدمين، يبقى هذا الاتفاق ناقصاً. لو كنت مكانك، هل تثق بالعيون أم تثق بصوت الفرامل؟ في رأيي الثاني - من دون إضافة سحر عيون الروبوتات اللطيف ذاك.
المصادر
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact