स्वचालित वाहन पैदल चलने वालों से कैसे संवाद करते हैं?
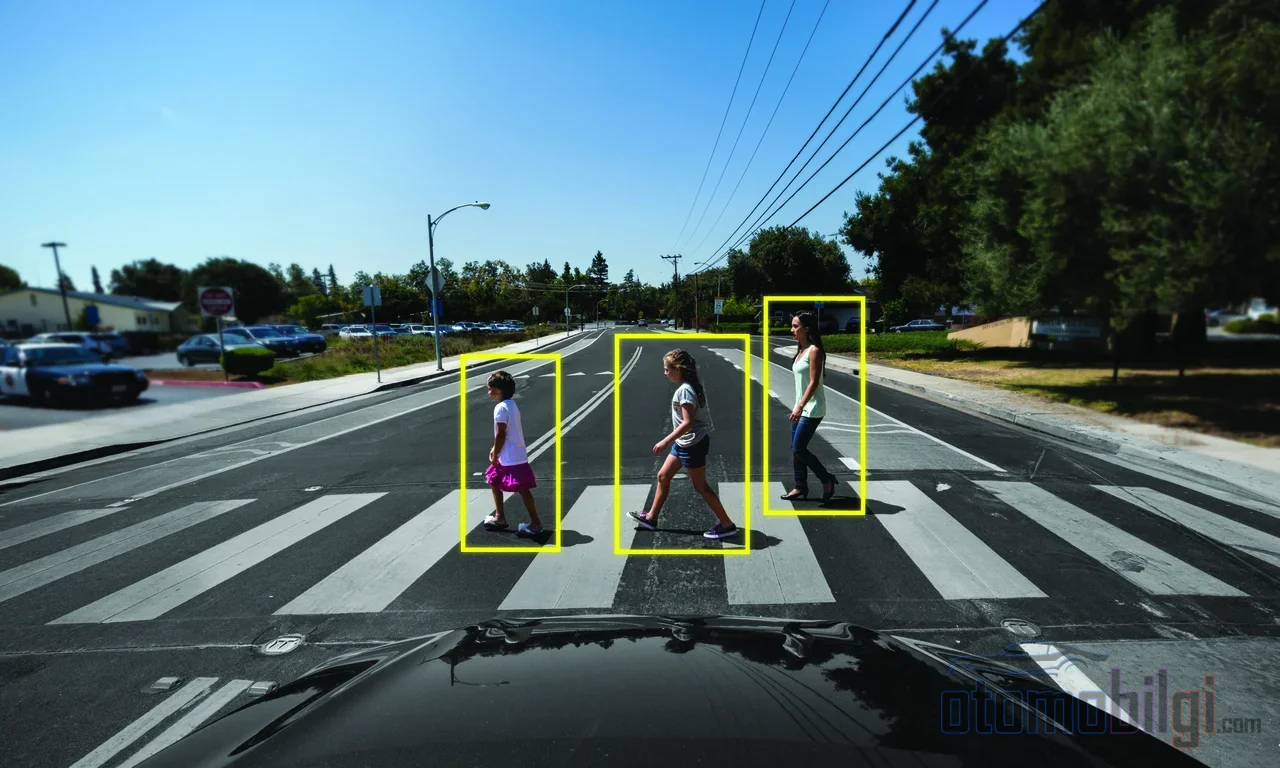
सामने से पार करने जा रहे हुए आप ड्राइवर की आँखों में देखते हैं; वह भी हल्का-सा धीमा हुआ दिखाता है और दो अजनबी एक पल में समझ जाते हैं। लेकिन क्या हो अगर सामने वाली सीट पर कोई न हो? स्वचालित वाहन पैदल चलने वालों से ठीक-ठीक कैसे समझौता करते हैं - और क्या यह समझौता वाकई वैसा ही है जैसा हम सोचते हैं? यही सवाल किसी ऐसे व्यक्ति के लिए, जिसने खुद को जुनून के साथ कारों को समर्पित किया है, एक अविश्वसनीय रूप से मज़ेदार सफ़र बन जाता है, क्योंकि जवाब आपकी सोच से कहीं ज़्यादा दिलचस्प है।
पैदल चलने वालों की पहचान: वाहन आपको कैसे देखता है?
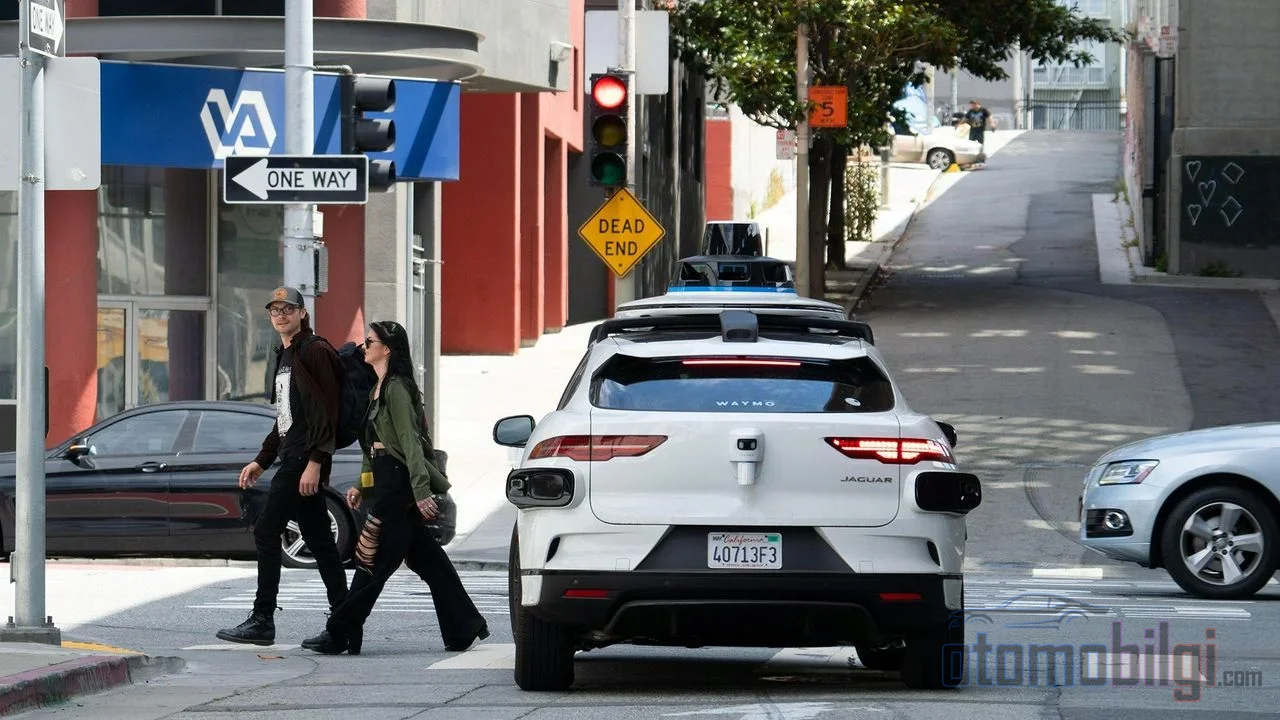
पहले यह स्पष्ट हो जाए: स्वचालित वाहन की नज़र आपकी नज़र जैसी नहीं है। Lidar, रडार और कैमरे मिलकर काम करते हुए आसपास की हर चीज़ को पॉइंट क्लाउड और छवियों के मिश्रण में बदल देते हैं; फिर आर्टिफिशियल इंटेलिजेंस इस ढेर में से साइकिल सवार, स्कूटर चालक और पैदल चलने वाले को अलग करती है। यानी वाहन आपको "देखता है" कहना, असल में यह कहना है कि वह आपको लगातार दोबारा गणना करता है। साइंस फिक्शन जैसा लगता है, है ना?
असली अहम हिस्सा पहचान के बाद शुरू होता है: अनुमान। पैदल चलने वालों के इरादे के अनुमान के शोध में तीन-चरणीय ढाँचा है - इनपुट, फ़ीचर निष्कर्षण और अनुमान। वाहन पैदल चलने वाले की ओर देखने वाले सभी सिग्नल इकट्ठा करता है, उन्हें सार्थक पैटर्न में कोड करता है और अंततः इस सवाल का जवाब तलाशता है: क्या यह शख़्स सड़क पर कूदेगा, या फुटपाथ पर ही रहेगा? आप एक नज़र से जो करते हैं, वह पृष्ठभूमि में प्रति सेकंड हज़ारों बार दोहराई जाने वाली एक गणितीय प्रतियोगिता है।
मुख्य बातें
- बड़ी संख्या में पैदल चलने वाले मानते हैं कि उन्होंने आते हुए वाहन में आँखों का संपर्क स्थापित किया है - जबकि वे ज़्यादातर ड्राइवर को देखते ही नहीं।
- आँखों के संपर्क के बिना लगभग 55% ड्राइवर पैदल यात्री पार-पथ पर नहीं रुकते।
- इरादे के अनुमान में सबसे महत्वपूर्ण सिग्नल पैदल चलने वाले का नहीं, बल्कि स्थिति का खुद का है; संदर्भ हटाने पर प्रदर्शन तेज़ी से गिर जाता है।
- वाहन पर लगे रोबोटिक आँखें सुरक्षा का एहसास बढ़ाती हैं लेकिन प्रतिभागी इन्हें ज़रूरी नहीं मानते।
- प्रति मिलियन वाहन-किमी 4 से 5.5 के बीच अपेक्षित टक्करों की संख्या, पैदल यात्री–स्वचालित वाहन इंटरैक्शन को अभी भी जोखिम भरा बनाए रखती है।
आँखों के संपर्क का मिथक: जब कोई आपको देख नहीं रहा, तो हम किस पर भरोसा करते हैं?
यहाँ बातें वाकई दिलचस्प हो जाती हैं। ड्राइवर–पैदल यात्री आँखों के संपर्क के प्रयोगों में एक चौंकाने वाली बात सामने आई: बड़ी संख्या में लोग यक़ीन करते हैं कि उन्होंने आते हुए वाहन के ड्राइवर से आँखों का संपर्क स्थापित किया है। लेकिन प्रयोग के रिकॉर्ड दिखाते हैं कि उस ड्राइवर को असल में किसी ने नहीं देखा। यानी इंसानी दिमाग़ भरोसे की भावना किसी असली नज़र से नहीं, बल्कि उस नज़र को मान लेने से पैदा कर सकता है। चौंकाने वाली बात, और वह भी हूबहू शब्दों के अर्थ में।
इस बीच ऐसी स्थितियाँ भी हैं जहाँ आँखों का संपर्क वाकई काम करता है: ड्राइवर से आँखा-आँखा मिलाने वाले पैदल चलने वाले सड़क पार करते समय खुद को ज़्यादा सुरक्षित महसूस करते हैं और पैदल यात्री पार-पथ पर रुकने की दरें बदल जाती हैं - आँखों के संपर्क के बिना लगभग 55% ड्राइवर रुकते ही नहीं। लेकिन ध्यान दें: यह संकेत तभी निर्णायक होता है जब वाहन के गति संकेतों में अस्पष्टता हो। और स्वचालित वाहन में यह संकेत पहले से ही नहीं होता। यानी पारंपरिक "मैंने ड्राइवर को देखा, उसने मुझे देखा" वाला भरोसा, बिना ड्राइवर वाले वाहनों के युग में बेबुनियाद रह जाता है। तो उसकी जगह क्या आया?
रुकना है, जाना है? स्टॉप-गो निर्णय का शरीर रचना विश्लेषण
स्वायत्त सिस्टम को सबसे कठिनाई उस संकोच के क्षण में होती है, जो चौराहों और पार पथों पर होती है। शोधकर्ता यहाँ दो अलग अवधारणाओं को सावधानीपूर्वक अलग करते हैं: crossing intention यानी पैदल चलने वाले का आंतरिक निर्णय, और crossing prediction यानी वाहन का यह अनुमान कि "यह व्यक्ति सड़क पर होगा"। अंतर समझाने के लिए ऐसे सोचिए: आपके किसी मित्र का हाथ हिलाने का निर्णय लेना, और वह हिलाना वास्तव में हो जाना। वाहन को दोनों का सही अनुमान लगाना होता है।
गलत अनुमान दोनों ओर नुकसान करता है: या तो बिना वजह संकोच होता है और यातायात अटक जाता है, या एक असुरक्षित चाल का प्रयास किया जाता है। इसीलिए इरादे का अनुमान लगाने वाले मॉडल लगातार विकसित हो रहे हैं। हाल के दौर में चार व्यवहारिक प्रवाहों - ध्यान और दृष्टि, स्थिति, अवस्था और अंतरक्रिया - को जोड़ने वाले एक हल्के Transformer मॉडल ने चौराहे के निर्णय की उच्च सटीकता के साथ भविष्यवाणी की। और भी दिलचस्प है ablation यानी घटक हटाने के प्रयोग: जब अवस्था की जानकारी मॉडल से हटाई गई तो प्रदर्शन गिर गया। संक्षेप में, वाहन का सबसे मजबूत संकेत पैदल चलने वाला स्वयं नहीं, बल्कि उसका संदर्भ है।
इस क्षेत्र में केवल छवि पर ही नहीं, बल्कि मानव चालकों की स्वाभाविक भाषा व्याख्याओं पर भी आधारित लेबल वाले डेटासेट और संकेत-रहित चौराहों पर रास्ते का अधिकार समस्या पर LSTM आधारित अध्ययन भी मौजूद हैं। और 2025 के अंत में एक बड़ी छलांग आई: बहु-मोडल बड़े भाषा मॉडल का उपयोग करने वाली OmniPredict नामक प्रणाली, मानव पैदल चालक व्यवहार का वास्तविक समय में अनुमान लगाने वाला पहला मॉडल बनकर उभरी। वाहन धीरे-धीरे आपके दिमाग में मौजूद उस तेज़ अंतर्ज्ञान को सीख रहा है।
वाहन को चेहरा देना: क्या eHMI प्रयोग वास्तव में काम कर रहे हैं?
चालक और पैदल चलने वाला पहले हाथ के इशारे, चेहरे के भाव जैसे अनौपचारिक संकेतों से समझौता करते थे। स्वायत्त वाहन डेवलपर्स ने भी इन संकेतों को मशीन तक ले जाने की कोशिश की और बाहरी संचार इंटरफेस, यानी eHMI प्रयोग शुरू हुए। पहले महत्वपूर्ण प्रयोगों में से एक में, स्वायत्त वाहन का प्रतिनिधित्व करने वाली एक कैरवन ने पैदल चलने वालों को यह बताने वाली जानकारी दी कि वे कब पार कर सकते हैं; इसके बाद स्क्रीन, प्रकाश पट्टियाँ और यहाँ तक कि वाहन पर लगाई गई रोबोटिक आँखें भी आजमाई गईं।
रोबोटिक आँखों के क्षेत्रीय अध्ययन के परिणाम काफी मिश्रित रहे - और मेरी राय में ठीक इसी वजह से वे मूल्यवान हैं। आँखों को नोटिस करने वाले लोगों में सुरक्षा की भावना बढ़ती है, और एक अलग 360° वीडियो प्रयोग ने दिखाया कि ये आँखें संभावित यातायात दुर्घटनाओं को कम कर सकती हैं। लेकिन वही प्रतिभागी सोचते हैं कि आँखें "ज़रूरी" नहीं हैं। यानी वाहन का प्यारा चेहरा हमें अच्छा लगता है, लेकिन यह अनिवार्य नहीं है। उद्योग पक्ष भी इसी तरह की बात कहता है: पैदल चलने वालों को सहज महसूस कराने के लिए वाहन को अपने व्यवहार को इंसान के स्वाभाविक रूप से समझने योग्य तरीके से व्यक्त करना होगा, और Science में प्रकाशित एक विश्लेषण यह महत्वपूर्ण बात रेखांकित करता है कि चौराहों पर पैदल चलने वाले वाहन से "देखे जाने" की पुष्टि की प्रतीक्षा करते हैं।
लेकिन यहाँ एक अजीब विरोधाभास है जिसे छोड़ना नहीं चाहिए: आप संचार डिज़ाइन को चाहे जितना भी सुधार लें, जोखिम भरा उपयोगकर्ता व्यवहार रोक नहीं पा सकते। एक बच्चे के पैदल चलने के अध्ययन ने यह उजागर किया कि स्वचालित वाहन चौराहे से दूर हरी बत्ती जलाकर धीमे होते भी हैं, लेकिन बच्चे अधिक जोखिम भरा पार करने का व्यवहार दिखाते हैं। यानी स्क्रीन पर "आप पार कर सकते हैं" लिखना, एक बच्चे के "तो मैं दौड़ लगाता हूँ" कहने को नहीं रोक पाता। प्रौद्योगिकी चाहे कितनी भी अच्छी हो, मानव पक्ष अभी भी सबसे अस्थिर कारक है।
दुर्घटनाएँ ठीक इसी संवाद के क्षण में क्यों घटित होती हैं?
अब चलिए कठोर सच्चाई की ओर बढ़ते हैं। पैदल चलने वालों और स्वचालित वाहनों के बीच संवाद की सुरक्षा मॉडलिंग, संवादों में प्रति मिलियन वाहन-किमी पर अपेक्षित टकराव संख्या की गणना 4 से 5.5 के बीच करती है - और इस मूल्य को स्पष्ट रूप से चिंताजनक जोखिम स्तर के रूप में वर्णित किया जाता है। इसके अलावा, पारंपरिक पैदल चलने वालों की दुर्घटनाओं की जड़ें भी उसी क्षेत्र में टिकी हुई हैं: पैदल चलने वालों की दुर्घटनाओं में से लगभग आधी, पार पथ की सुविधाओं से दूर स्थानों पर, अधिकतर खड़े वाहनों के पास घटित होती हैं। यानी समस्या मुख्य रूप से "वाहन मुझे नहीं देखता" वाले क्षणों में नहीं, बल्कि वाहन के उन क्षणों में विस्फोटक होती है जब उसे मेरे साथ समझौता करना पड़ता है।
कुछ पैदल चलने वाले ऐसे हैं जिन पर एल्गोरिदम भी संघर्ष करते हैं: बड़ा सामान ले जाने वाले, कुत्ते को टहलाने वाले या असामान्य कपड़ों में चलने वाले पैदल यात्री डिटेक्शन सिस्टम को देर कर सकते हैं या उलझा सकते हैं। आंशिक छिपाव, भीड़ भरे दृश्य और अस्पष्ट संकेत भी कठिनाई के बिंदुओं में शामिल हैं। 2018 में एरिज़ोना में एक स्वचालित वाहन के कारण हुई पहली पैदल यात्री की मृत्यु, ठीक इसी प्रकार के दृश्य में हुई थी: पैदल यात्री वाहन की रुकने की सीमा से परे की दूरी पर सड़क पर था। इस क्षेत्र में एक पुरानी पहचान विषमता संबंधी अध्ययन भी यादों में है; गोरे से काले रंग के पैदल यात्रियों की पहचान कठिन होने का दावा उस समय बहस का विषय बना था और यह विषय आज भी गंभीरता से विचार करने योग्य है।
पारदर्शिता की खाई: कौन डेटा साझा कर रहा है, कौन नहीं?
उद्योग में एक और तनाव सुरक्षा डेटा की साझेदारी को लेकर है। Waymo ऐसे शोध प्रकाशित करता है जो दिखाते हैं कि उसके वाहन मानव चालकों से पाँच गुना और पैदल यात्रियों के संवादों में 12 गुना अधिक सुरक्षित हैं, और सुरक्षा डेटा को स्वेच्छा से सार्वजनिक करता है। दूसरी ओर, उद्योग की एक आलोचना के बाद Tesla ने विस्तृत सुरक्षा डेटा प्रकाशित करना बंद कर दिया। एक ही बाज़ार में एक तरफ डेटा उड़ाया जा रहा है, दूसरी तरफ पर्दा गिराया जा रहा है - इससे जनता के पास एक निष्पक्ष तुलना का अवसर नहीं रह जाता।
धारणा के स्तर पर भी एक दिलचस्प विरूपण है: लोग स्वचालित वाहनों को, चाहे वे दोषपूर्ण न भी हों, मानव चालकों से अधिक दोषी ठहराते हैं। यानी मशीन की गलती माफ नहीं होती, जबकि इंसान की गलती सामान्य हो जाती है। जनता की धारणा और डेटा के बीच की यह खाई इतनी चौड़ी है कि प्रौद्योगिकी की वास्तविक उपलब्धियों को छायांकित कर सकती है।
तो आखिरकार स्वचालित वाहन पैदल चलने वालों से कैसे समझौता करते हैं?
यह रहा मेरा वादा किया हुआ स्पष्ट उत्तर: स्वचालित वाहन पैदल यात्रियों से आँखों के संपर्क से नहीं, बल्कि व्यवहार पढ़ने से समझौता करते हैं। सेंसर पैदल यात्री का लगातार पीछा करते हैं, आर्टिफिशियल इंटेलिजेंस गति, स्थिति, दृष्टि और संदर्भ को जोड़कर इरादे का अनुमान लगाती है; आवश्यकता पड़ने पर eHMI स्क्रीन या वाहन का व्यवहार - स्पष्ट धीमा होना, स्पष्ट रुकना - संदेश को बाहर तक पहुँचाता है। नए समझौते की भाषा पुरानी आँखों की बातचीत नहीं, बल्कि हरकत और संदर्भ है। आप अपनी चाल से उसे अपना इरादा बता देते हैं, और वह आपको अपने ब्रेक की आवाज़ से अपना फैसला सुनाता है।
मेरा सारांश यह है: मशीन वाला पक्ष हर साल बेहतर भविष्यवाणी कर रहा है, लेकिन इंटरैक्शन दोतरफ़ा खेल बने रहना नहीं छोड़ता। डेटा साझाकरण में पारदर्शिता, eHMI डिज़ाइन में विनम्रता और हम उपयोगकर्ताओं में थोड़े और धैर्य के बिना यह समझौता अधूरा रह जाएगा। अगर आप होते, तो आंखों पर भरोसा करते या ब्रेक की आवाज़ पर? मेरी राय में दूसरा वाला - लेकिन रोबोटिक आंखों की वह प्यारी शक्ल तो ऊपर से है ही।
स्रोत
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact