স্বয়ংচালিত গাড়ি কীভাবে পথচারীদের সাথে যোগাযোগ করে?
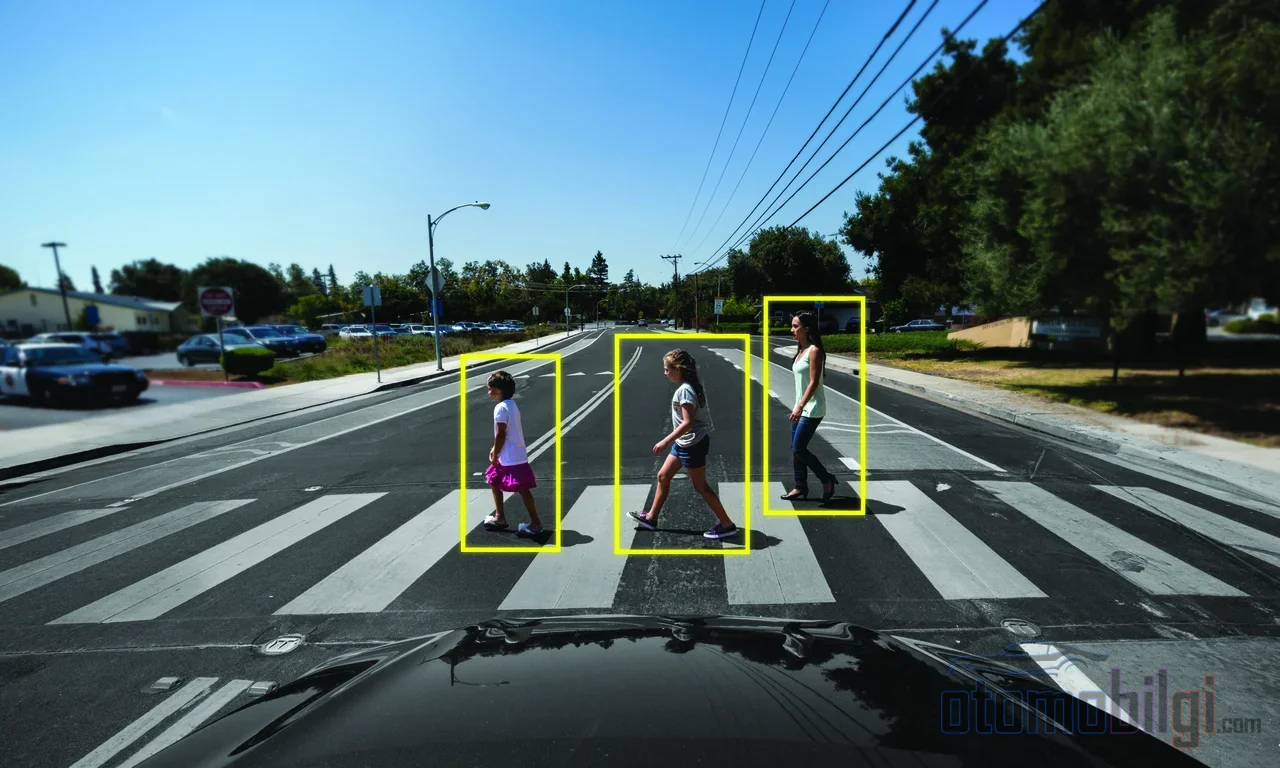
সামনে-সামনে রাস্তা পার হতে যাওয়ার সময় আপনি চালকের চোখের দিকে তাকান; সে-ও হালকা গতি কমিয়েছে বোঝায় এবং দুই অপরিচিত মানুষ এক সেকেন্ডেই সমঝোতায় পৌঁছে যায়। কিন্তু যদি ওপাশের সিটে কেউ না থাকে? স্বয়ংচালিত গাড়ি আসলে কীভাবে পথচারীর সঙ্গে এই সমঝোতা করে - আর এই সমঝোতা কি সত্যিই আমরা যেমন ভাবি সেভাবেই কাজ করে? এই প্রশ্নটাই গাড়ির প্রতি আবেগ দিয়ে নিজেকে উৎসর্গ করা কারও জন্য অবিশ্বাস্য রকম মজার এক যাত্রায় পরিণত হয়, কারণ উত্তরটা আপনার ভাবার চেয়েও অনেক বেশি কৌতূহল-উদ্দীপক।
পথচারী শনাক্তকরণ: গাড়ি আপনাকে কীভাবে দেখে?
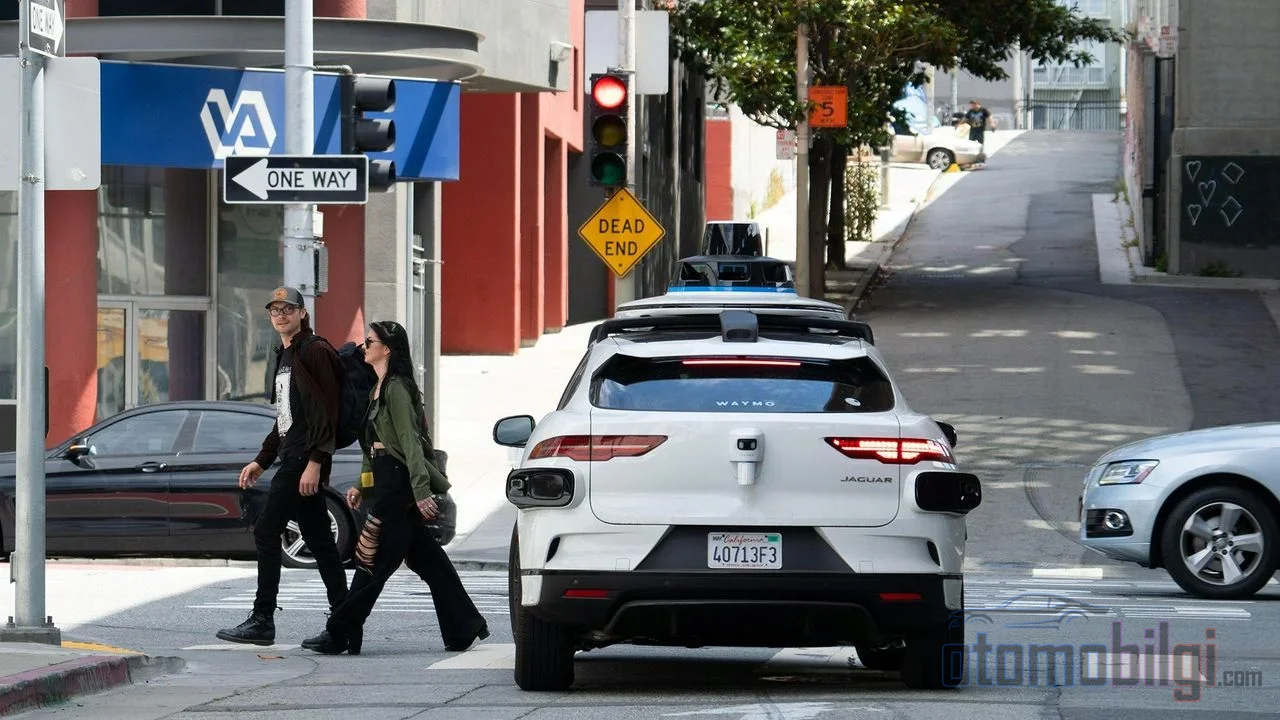
প্রথমে এটা পরিষ্কার হোক: স্বয়ংচালিত গাড়ির চোখ আপনার চোখের মতো নয়। লিডার, রাডার এবং ক্যামেরা একসঙ্গে কাজ করে চারপাশের সবকিছুকে পয়েন্ট ক্লাউড ও ছবির মিশ্রণে রূপান্তরিত করে; তারপর কৃত্রিম বুদ্ধিমত্তা এই স্তূপের ভেতর থেকে সাইকেল আরোহী, স্কুটার চালক ও পথচারীকে আলাদা করে। অর্থাৎ গাড়ি আপনাকে "দেখছে" বলা মানে আসলে গাড়ি ক্রমাগত আপনাকে নতুন করে হিসাব করছে বলা। বিজ্ঞান-কল্পকাহিনির মতো শোনাচ্ছে, তাই না?
আসল গুরুত্বপূর্ণ অংশটা শুরু হয় শনাক্তকরণের পরে: পূর্বাভাস। পথচারীর অভিপ্রায় পূর্বাভাস গবেষণায় তিন ধাপের একটি ব্যবস্থা আছে - ইনপুট, বৈশিষ্ট্য নিষ্কাশন এবং পূর্বাভাস। গাড়ি পথচারীর দিকে তাকানো সব সংকেত সংগ্রহ করে, সেগুলোকে অর্থবহ প্যাটার্নে রূপান্তর করে এবং শেষে এই প্রশ্নের উত্তর খোঁজে: এই লোকটি কি রাস্তায় নেমে পড়বে, নাকি ফুটপাতেই থাকবে? আপনি এক নজরে যা করেন, তা পটভূমিতে প্রতি সেকেন্ডে হাজারবার পুনরাবৃত্ত এক গাণিতিক প্রতিযোগিতা।
উল্লেখযোগ্য তথ্য
- বিপুল সংখ্যক পথচারী মনে করেন আসন্ন গাড়ির চালকের সঙ্গে তাঁদের চোখের যোগাযোগ হয়েছে - অথচ তাঁরা বেশিরভাগ চালককেই দেখেন না।
- চোখের যোগাযোগ ছাড়া প্রায় ৫৫% চালক পথচারী ক্রসিংয়ে থামেন না।
- অভিপ্রায় পূর্বাভাসে সবচেয়ে গুরুত্বপূর্ণ সংকেত হলো পথচারীর নয়, পরিস্থিতির নিজের অবস্থা; প্রসঙ্গ বাদ দিলে কার্যকারিতা তীব্রভাবে কমে যায়।
- গাড়ির ওপরের রোবটিক চোখ নিরাপত্তার অনুভূতি বাড়ায়, কিন্তু অংশগ্রহণকারীরা এগুলোকে অপরিহার্য মনে করেন না।
- প্রতি মিলিয়ন গাড়ি-কিমি তে 4 থেকে 5.5 এর মধ্যে প্রত্যাশিত সংঘর্ষের সংখ্যা পথচারী-স্বয়ংচালিত গাড়ির মিথস্ক্রিয়াকে এখনও ঝুঁকিপূর্ণ করে তুলছে।
চোখের যোগাযোগের মিথ: যখন আপনাকে দেখছে কেউই নেই, তখন কীসের ওপর ভরসা করছি আমরা?
এখানেই ব্যাপারগুলো সত্যিই আকর্ষণীয় হয়ে ওঠে। চালক-পথচারী চোখের যোগাযোগের পরীক্ষাগুলোতে চমকপ্রদ একটি বিষয় ফুটে ওঠে: বিপুল সংখ্যক মানুষ নিশ্চিতভাবে মনে করেন তিনি আসন্ন গাড়ির চালকের সঙ্গে চোখের যোগাযোগ করেছেন। কিন্তু পরীক্ষার রেকর্ড দেখায়, সেই চালককে আসলে কেউই দেখেনি। অর্থাৎ মানবমস্তিষ্ক বিশ্বাসের অনুভূতি তৈরি করতে পারে প্রকৃত একটি দৃষ্টি থেকে নয়, বরং সেই দৃষ্টি অনুমান করা থেকে। চমকপ্রদ, আর সেটাও একেবারে শব্দগত অর্থেই।
তবে এদিকে চোখের যোগাযোগ সত্যিই কার্যকর হয় এমন পরিস্থিতিও আছে: চালকের চোখে চোখ রেখেছেন এমন পথচারীরা রাস্তা পার হওয়ার সময় নিজেদের বেশি নিরাপদ অনুভব করেন এবং পথচারী ক্রসিংয়ে থামার হারও বদলে যায় - চোখের যোগাযোগ ছাড়া প্রায় ৫৫% চালক একেবারেই থামেন না। কিন্তু খেয়াল রাখুন: এই ইঙ্গিতটি কেবল তখনই নির্ণায়ক হয় যখন গাড়ির চলাচলের ইঙ্গিতগুলো অস্পষ্ট থাকে। আর স্বয়ংচালিত গাড়িতে এই ইঙ্গিতটি সেখানেই নেই। অর্থাৎ ঐতিহ্যগত "চালকের দিকে তাকালাম, সে আমাকে দেখল" এই ভরসা চালকবিহীন গাড়ির যুগে ভিত্তিহীন হয়ে পড়ে। তাহলে তার বদলে কী এলো?
থামবে না, নাকি যাবে? দাঁড়ানো-চলার সিদ্ধান্তের শারীরস্থান
স্বয়ংক্রিয় ব্যবস্থার সবচেয়ে বেশি হিমশিম করার মুহূর্তটা হলো সংযোগস্থল ও পথচারা পারাপারে সেই দ্বিধার মুহূর্ত। গবেষকরা এখানে দুটি ভিন্ন ধারণা সতর্কতার সাথে আলাদা করেন: crossing intention অর্থাৎ পথচারীর অভ্যন্তরীণ সিদ্ধান্ত এবং crossing prediction অর্থাৎ গাড়ির "এই লোকটা রাস্তায় থাকবে" পূর্বাভাস। পার্থক্যটা অনুভব করতে এভাবে ভাবুন: আপনার কোনো বন্ধুর হাত নাড়ানোর সিদ্ধান্ত নেওয়া এবং সেই নাড়াটা সত্যিই ঘটে যাওয়া। গাড়িকে দুটোই সঠিকভাবে অনুমান করতে হয়।
ভুল অনুমান দুই দিকেই ক্ষতি করে: হয় অকারণে দ্বিধা তৈরি হয় এবং ট্রাফিক আটকে যায়, নয়তো অনিরাপদ একটা কৌশলে যাওয়ার চেষ্টা হয়। এই কারণেই উদ্দেশ্য পূর্বাভাসের মডেলগুলো ক্রমাগত উন্নত হচ্ছে। সম্প্রতি চারটি আচরণগত প্রবাহ - মনোযোগ ও দৃষ্টি, অবস্থান, অবস্থা ও মিথস্ক্রিয়া - একত্রিত করা একটি হালকা Transformer মডেল সংযোগস্থলের সিদ্ধান্ত উচ্চ নির্ভুলতায় অনুমান করেছে। আরও মজার বিষয়, ablation অর্থাৎ উপাদান অপসারণ পরীক্ষা: অবস্থা সংক্রান্ত তথ্য মডেল থেকে সরিয়ে নিলে কার্যকারিতা ভেঙে পড়ে। সংক্ষেপে বললে, গাড়ির সবচেয়ে শক্তিশালী সংকেত পথচারী নিজে নয়, বরং পথচারীর যে প্রসঙ্গে অবস্থান করছে সেটাই।
এই ক্ষেত্রে এছাড়াও শুধু চিত্রের পাশাপাশি মানব চালকদের স্বাভাবিক ভাষার ব্যাখ্যার ওপর ভিত্তি করা লেবেলযুক্ত ডেটাসেট এবং সংকেতহীন সংযোগস্থলে রাস্তার অগ্রাধিকার সমস্যা নিয়ে LSTM ভিত্তিক গবেষণা রয়েছে। এবং 2025 সালের শেষে এসেছে এক বড় অগ্রগতি: বহু-প্রকারের বৃহৎ ভাষা মডেল ব্যবহার করা OmniPredict নামের ব্যবস্থাটি মানব পথচারীর আচরণ বাস্তব সময়ে পূর্বাভাস দেওয়া প্রথম মডেল হিসেবে আলোচনায় এসেছে। গাড়ি ধীরে ধীরে আপনার মাথার ভেতরের সেই দ্রুত অন্তর্দৃষ্টিটাই শিখছে।
গাড়ির সাথে মুখোমুখি যোগাযোগ: eHMI পরীক্ষাগুলো কি সত্যিই কাজ করছে?
চালক ও পথচারী আগে হাতের ইশারা, মুখের অভিব্যক্তির মতো অনানুষ্ঠানিক সংকেত দিয়ে বোঝাপড়া করত। স্বয়ংক্রিয় গাড়ির উন্নয়নকারীরাও এই সংকেতগুলো মেশিনে নিয়ে যাওয়ার চেষ্টা করেছেন এবং বাহ্যিক যোগাযোগ ইন্টারফেস অর্থাৎ eHMI পরীক্ষার সূচনা হয়েছে। প্রথম গুরুত্বপূর্ণ পরীক্ষাগুলোর একটিতে, স্বয়ংক্রিয় গাড়ির প্রতিনিধিত্ব করা একটি ক্যারাভান পথচারীদের কখন পারাপার করতে পারবে তা জানানো তথ্য প্রদান করেছিল; এরপর স্ক্রিন, আলোর পটি এবং এমনকি গাড়ির ওপর বসানো রোবটিক চোখও পরীক্ষা করা হয়েছে।
রোবটিক চোখের মাঠপর্যায়ের গবেষণার ফলাফল বেশ মিশ্র - এবং আমার মতে ঠিক এই কারণেই এগুলো মূল্যবান। চোখগুলো লক্ষ্য করা মানুষদের মধ্যে নিরাপত্তার অনুভূতি বাড়ে এবং আলাদা একটি 360° ভিডিও পরীক্ষা দেখিয়েছে, এই চোখগুলো সম্ভাব্য ট্রাফিক দুর্ঘটনা কমাতে পারে। তবে সেই একই অংশগ্রহণকারীরা মনে করেন, চোখগুলো "প্রয়োজনীয়" নয়। অর্থাৎ মিষ্টি গাড়ির মুখটা আমাদের ভালো লাগে, কিন্তু তা অপরিহার্য নয়। শিল্প-জগতও একই রকম কিছু বলছে: পথচারীদের স্বস্তির জন্য গাড়ির আচরণ মানুষের কাছে স্বাভাবিকভাবে বোধগম্য উপায়ে প্রকাশ করা প্রয়োজন এবং Science-এ প্রকাশিত একটি বিশ্লেষণ জোর দিয়ে বলে, সংযোগস্থলের পথচারীরা গাড়ি থেকে তাদের "দেখা হয়েছে" এমন নিশ্চয়তার অপেক্ষা করে।
তবে এখানে এক অদ্ভুত প্যারাডক্স রয়েছে, যা এড়িয়ে যাওয়া ঠিক হবে না: যোগাযোগ নকশাটাকে যতই উন্নত করেন না কেন, ঝুঁকিপূর্ণ ব্যবহারকারী আচরণ ঠেকাতে পারবেন নাও হতে পারে। শিশুদের ওপর একটি গবেষণা প্রমাণ করেছে যে, স্বয়ংচালিত গাড়িগুলো ক্রসিং থেকে দূরে সবুজ সংকেত দিলে এবং গতি কমালেও, শিশুরা আরও ঝুঁকিপূর্ণ ক্রসিং আচরণ প্রদর্শন করে। অর্থাৎ স্ক্রিনে "তুমি পার হতে পারো" লেখা কোনো শিশুকে "তাহলে আমি দৌড়াই" বলা থেকে আটকাতে পারছে না। প্রযুক্তি যতই ভালো হোক না কেন, মানবিক দিকটাই এখনো সবচেয়ে পরিবর্তনশীল।
দুর্ঘটনাগুলো ঠিক এই ইন্টারঅ্যাকশনের মুহূর্তেই কেন ঘটে?
এবার চলুন নির্মম অংশে যাই। পথচারী - স্বয়ংচালিত গাড়ির ইন্টারঅ্যাকশন নিরাপত্তা মডেলিং অনুযায়ী, ইন্টারঅ্যাকশনে প্রত্যাশিত সংঘর্ষের সংখ্যা প্রতি মিলিয়ন গাড়ি-কিমি-তে 4 থেকে 5.5 -এর মধ্যে হিসাব করা হয় - এবং এই মানটিকে স্পষ্টতই উদ্বেগজনক একটি ঝুঁকির স্তর হিসেবে চিহ্নিত করা হচ্ছে। তাছাড়া ধ্রুপদী পথচারী দুর্ঘটনার উৎপত্তিও একই জায়গায় দাঁড়িয়ে আছে: পথচারী দুর্ঘটনার প্রায় অর্ধেকই ক্রসিং সুবিধা থেকে দূরের স্থানে, বেশিরভাগ ক্ষেত্রে পার্ক করা গাড়ির পাশে ঘটে। অর্থাৎ সমস্যাটি মূলত "গাড়ি আমাকে দেখছে না" এমন মুহূর্তগুলোতে নয়, বরং গাড়িকে আমার সঙ্গে দর-কষাকষি করতে হয় এমন মুহূর্তগুলোতে বিস্ফোরিত হয়।
অ্যালগরিদমগুলোও যেসব পথচারীর ধরনে হিমশিম খায়, সেগুলো আছে: বড় জিনিস বহন করা, কুকুর লাইন ধরা বা অস্বাভাবিক পোশাক পরা পথচারীরা ডিটেকশন সিস্টেমগুলোকে দেরি করাতে বা বিভ্রান্ত করতে পারে। আংশিক লুকানো, ভিড়ের দৃশ্য এবং অস্পষ্ট ইঙ্গিতও চ্যালেঞ্জের বিন্দুগুলোর মধ্যে রয়েছে। 2018 সালে অ্যারিজোনায় একটি স্বয়ংচালিত গাড়ির সৃষ্ট প্রথম পথচারী মৃত্যু ঘটেছিল ঠিক এই ধরনের একটি দৃশ্যকল্পে: পথচারী ছিল গাড়ির থামার অসম্ভব এমন দূরত্বে রাস্তায়। এই ক্ষেত্রে প্রাথমিক সময়ের একটি ডিটেকশন বৈষম্য গবেষণাও মনে আছে; ত্বকের গাঢ় রঙের পথচারীদের সনাক্ত করা কঠিন হয় এমন দাবি সে সময় বিতর্কের জন্ম দিয়েছিল এবং এই বিষয়টি আজও গুরুত্বসহকারে মোকাবিলা করা প্রয়োজন।
স্বচ্ছতার ফারাক: কে ডেটা শেয়ার করছে, কে করছে না?
সেক্টরের আরেকটি উত্তেজনা হলো নিরাপত্তা ডেটার শেয়ারিং। Waymo গবেষণা প্রকাশ করছে যেখানে দেখানো হয়েছে তাদের গাড়িগুলো মানব চালকদের চেয়ে পাঁচ গুণ, এবং পথচারী ইন্টারঅ্যাকশনে 12 গুণ বেশি নিরাপদ, এবং তারা স্বেচ্ছায় নিরাপত্তা ডেটা প্রকাশ করে। অন্যদিকে একটি সেক্টর সমালোচনার পর Tesla বিস্তারিত নিরাপত্তা ডেটা প্রকাশ করা বন্ধ করে দিয়েছে। একই বাজারে এক পক্ষ ডেটা ঢালছে, অন্য পক্ষ পর্দা টেনেছে - এতে জনসাধারণের হাতে ন্যায্য তুলনার সুযোগ থাকে না।
আবার উপলব্ধির দিকেও একটি চমকপ্রদ বৈষম্য রয়েছে: মানুষ স্বয়ংচালিত গাড়িগুলোকে ত্রুটিপূর্ণ না হলেও মানব চালকদের চেয়ে বেশি দায়ী করে। অর্থাৎ মেশিনের ভুল ক্ষমা করা হয় না, অথচ মানুষের ভুল স্বাভাবিক মনে হয়। জনমত ও ডেটার মধ্যকার এই ফারাক প্রযুক্তির প্রকৃত সাফল্যগুলোকে ছায়াচ্ছন্ন করার মতো বিস্তৃত।
তাহলে স্বয়ংচালিত গাড়িগুলো শেষ পর্যন্ত পথচারীর সঙ্গে কীভাবে বোঝাপড়া করে?
এই যে আমি যে স্পষ্ট উত্তরের প্রতিশ্রুতি দিয়েছিলাম: স্বয়ংচালিত গাড়িগুলো পথচারীর সঙ্গে চোখের যোগাযোগের মাধ্যমে নয়, বরং আচরণ পাঠের মাধ্যমে বোঝাপড়া করে। সেন্সরগুলো পথচারীকে ক্রমাগত ট্র্যাক করে, আর কৃত্রিম বুদ্ধিমত্তা গতি, অবস্থান, দৃষ্টি ও প্রেক্ষাপট একত্রিত করে উদ্দেশ্য অনুমান করে; প্রয়োজনে eHMI স্ক্রিন বা গাড়ির আচরণ - স্পষ্ট ধীরগতি, স্পষ্ট থামা - বার্তাটিকে বাইরের দিকে বহন করে। নতুন চুক্তির ভাষা পুরনো চোখের ইশারা নয়, বরং নড়াচড়া ও প্রেক্ষাপট। আপনি তাকে আপনার উদ্দেশ্য হাঁটার ভঙ্গি দিয়ে জানান, সে আপনাকে তার সিদ্ধান্ত ব্রেক দিয়ে জানায়।
আমার সারসংক্ষেপ হলো: প্রযুক্তির দিকটি প্রতি বছর আরও ভালোভাবে অনুমান করছে, কিন্তু মিথস্ক্রিয়া দুই পাক্ষিক খেলা হওয়া বন্ধ করছে না। তথ্য শেয়ারে স্বচ্ছতা, eHMI ডিজাইনে বিনয় এবং আমাদের ব্যবহারকারীদের মধ্যে একটু বেশি ধৈর্য ছাড়া এই চুক্তিটি অসম্পূর্ণ থাকবে। আপনি হলে কি চোখের ওপর ভরসা করতেন, নাকি ব্রেকের শব্দে ভরসা করতেন? আমার মতে দ্বিতীয়টি - তবে রোবট চোখের সেই মিষ্টিভাবও কম কথা নয়।
তথ্যসূত্র
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact