Otonom avtomobillər piyadalarla necə anlaşır?
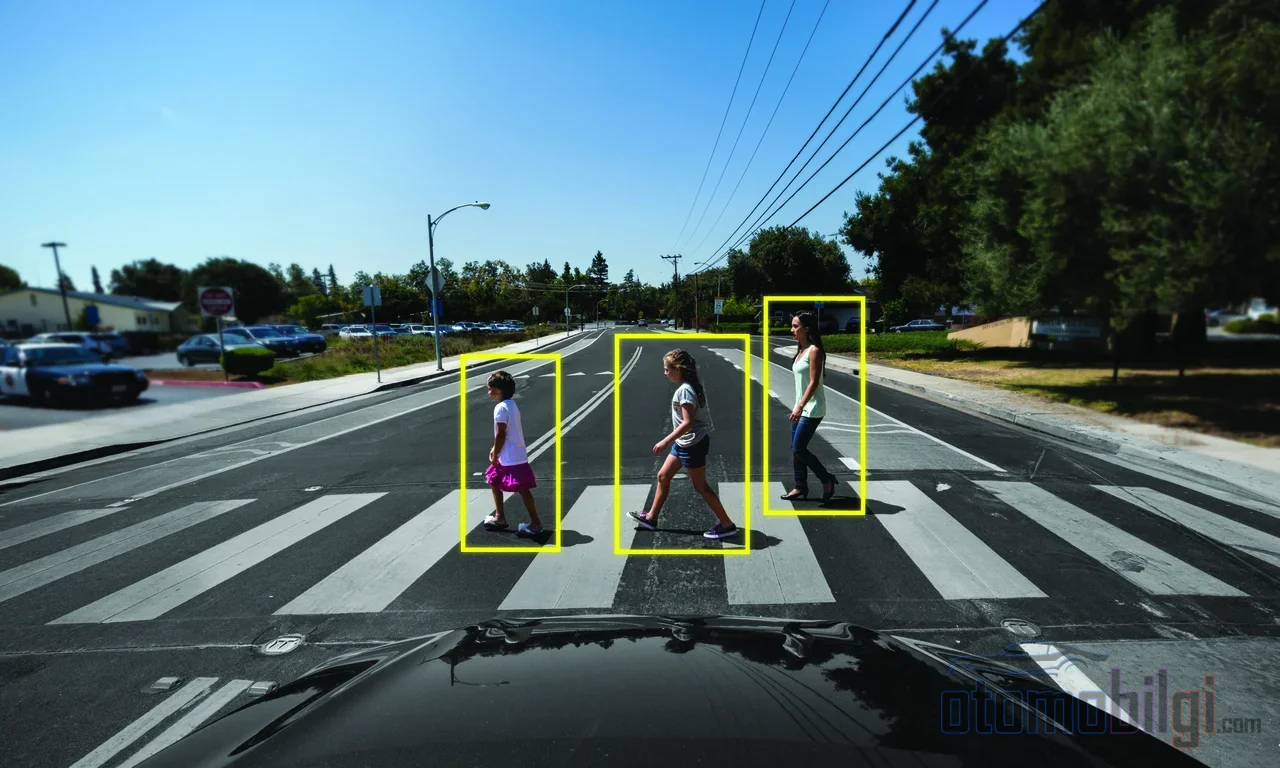
Yoldan qarşıya keçməyə hazırlaşarkən sürücünün gözünə baxırsınız; o da yüngülcə yavaşladığını bildirir və iki yad adam bir saniyədə anlaşır. Bəs qarşı oturacaqda heç kim yoxdursa? Otonom vasitələr piyadalarla tam olaraq necə anlaşır - və bu anlaşma həqiqətən bizim düşündüyümüz kimi işləyir? Məhz bu sual, özünü ehtirasla avtomobillərə həsr etmiş biri üçün inanılmaz əyləncəli bir səfərə çevrilir, çünkü cavab düşündüyünüzdən xeyli maraqlıdır.
Piyada Algılama: Vasitə Sizi Necə Görür?
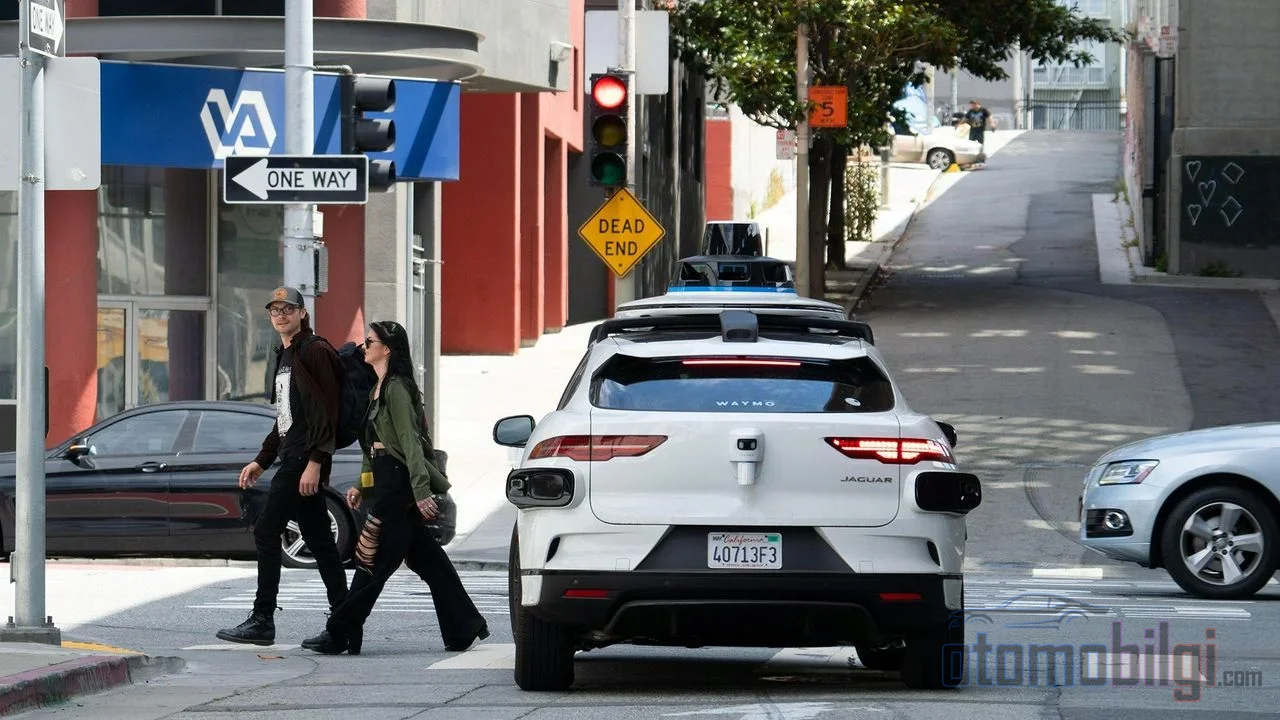
Əvvəlcə bu aydın olsun: otonom vasitənin gözü sizin gözünüz kimi deyil. Lidar, radar və kameralar birlikdə işləyərək ətrafdakı hər şeyi nöqtə buludu və görüntü qarışığına çevirir; sonra süni intellekt bu yığının içindən velosipedçini, skuter sürücüsünü və piyadanı ayırd edir. Yəni vasitənin sizi "görməsi" demək, əslində sizi daim yenidən hesamladığını söyləməkdir. Elmi fantastika kimi səslənir, elə deyilmi?
Əsas həlledici hissə isə aşkarlanmadan sonra başlayır: proqnoz. Piyada niyyət proqnozu tədqiqatlarında üç mərhələli bir quruluş var - giriş, xüsusiyyətlərin çıxarılması və proqnoz. Vasitə piyadaya baxan bütün siqnalları toplayır, onları mənalı naxışlara kodlaşdırır və nəhayət bu suala cavab axtarır: bu adam yola atılacaq, yəsə daldırəcəkdə qalacaq? Sizin bir baxışla etdiyiniz iş, fon olan saniyədə minlərlə dəfə təkrarlanan bir riyazi yarışdır.
Diqqətçəkən məqamlar
- Çox sayda piyada yaxınlaşan vasitə ilə göz təması qurduğuna inanır - halbuki əksər sürücünü heç görmür.
- Göz təması olmadan sürücülərin təxminən %55-i piyada keçidində dayanmır.
- Niyyət proqnozunda ən kritik siqnal piyadanın deyil, vəziyyətin özüdür; kontekst çıxarıldıqda performans kəskin şəkildə düşür.
- Vasitə üstü robotik gözlər təhlükəsizlik hissini artırır, amma iştirakçılar onları şərt saymır.
- Bir milyon vasitə-km üçün 4 ilə 5.5 arasında gözlənilən toqquşma sayı, piyada-otonom vasitə qarşılıqlı əlaqəsini hələ də riskli edir.
Göz Təması Əfsanəsi: Sizi Görən Heç Kim Yoxkən Nəyə Etibar Edirik?
İşte burada işlər həqiqətən maraqlılaşır. Keçirilən sürücü-piyada göz təması eksperimentlərində təsirli bir şey ortaya çıxdı: çox sayda insan yaxınlaşan vasitənin sürücüsü ilə göz təması qurduğuna əmin olur. Ancaq eksperiment qeydləri göstərir ki, o sürücünü əslində heç kim görməyib. Yəni insan beyni etimad hissini real bir baxışdan yox, o baxışı güman etməkdən yarada bilir. Təsirli, həm də sözün əsl mənasında.
Bu arada göz temasının həqiqətən işə yaradığı hallar da var: sürücü ilə göz gö zə gələn piyadalar qarşıdan keçərkən özlərini daha təhlükəsiz hiss edir və piyada keçidində dayanma nisbətləri dəyişir - göz təması olmadan sürücülərin təxminən %55-i dayanmır belə. Amma diqqət edin: bu işarə yalnız vasitənin hərəkət ipuclarının qeyri-müəyyən olduğu hallarda həlledici olur. Və otonom vasitədə bu ipucu onsuz da yoxdur. Yəni ənənəvi "sürücüyə baxdım, məni gördü" etimadı, sürücüsüz vasitə dövründə əsassız qalır. Bəs onun yerinə nə gəldi?
Dayansın, keçsin? Dur-Kalk Qərarının Anatomiyası
Avtomatik sistemin ən çətinlik çəkdiyi an, körpü və keçidlərdəki o tərəddüd anıdır. Tədqiqatçılar burada iki fərqli anlayışı dəqiq şəkildə ayırırlar: crossing intention, yəni piyadanın daxili qərarı ilə crossing prediction, yəni avtomobilin "bu adam yolun üzerinde olacaq" proqnozu. Fərqi hiss etdirmək üçün belə düşünün: dostunuzun əlini vurğa verməyə qərar verməsi ilə o vurğanın həqiqətən çıxması. Avtomobilin hər ikisini düzgün təxmin etməsi lazımdır.
Yanlış təxmin hər iki uca zərər verir: ya gərəksiz yerə tərəddüd yaşanır və trafik(tıxa)nır, ya da təhlükəsiz olmayan manevrə cəhd edilir. Bu səbəbdən niyyət proqnozu modelləri daim inkişaf edir. Son dövrdə dörd davranış axını - diqqət və baxış, mövqe, vəziyyət və qarşılıqlı əlaqə - birləşdirən yüngül bir Transformer modeli, körpü qərarını yüksək dəqiqliklə öncədən gördü. Daha maraqlısı, ablation yəni komponent çıxarma təcrübələri: vəziyyət məlumatı modeldən çıxarıldıqda performans çökür. Qısacası avtomobilin ən güclü siqnalı, piyadanın özü deyil, piyadanın içinde olduğu kontekstdir.
Bu sahədə ayrıca yalnız görüntüyə deyil, insan sürücülərinin təbii dil izahlarına da əsaslanan etiketli data setləri və siqnalizasyonsuz körpülərdə yol hüququ problemi üzərində LSTM əsaslı işlər var. Və 2025-in sonunda böyük bir sıçrayış gəldi: çoxrejimli böyük dil modelindən istifadə edən OmniPredict adlı sistem, insan piyada davranışını real vaxt rejimində proqnozlaşdıran ilk model kimi öne çıxdı. Avtomobil yavaş-yavaş sizin beyninizdəki o sürətli intuisiyanı öyrənir.
Avtomobilə Üz Vermək: eHMI Təcrübələri Həqiqətən İşə Yarayır?
Sürücü və piyada əvvəllər əl hərəkəti, üz ifadəsi kimi qeyri-rəsmi ipucları ilə anlaşırdı. Avtomatik avtomobil istehsalçıları da bu ipuclarını maşına daşımağa çalışdı və xarici kommunikasiya interfeysləri, yəni eHMI təcrübələri başladı. İlk mühüm təcrübələrdən birində, avtomatik avtomobili təmsil edən bir karvan piyadalara nə vaxt keçə biləcəklərini bildirən məlumat təqdim etdi; sonrasında ekranlar, işıq zolaqları və hətta avtomobilin üstünə qoyulan robotik gözlər sınandı.
Robotik gözlərin sahə işi nəticələri xeyli qarışıqdır - və məncə məhz buna görə dəyərlidir. Gözləri fərq edən insanlarda təhlükəsizlik hissi artır və ayrı bir 360° video təcrübəsi bu gözlərin potensial yol qəzalarını azalda biləcəyini göstərdi. Amma eyni iştirakçılar gözlərin "lazımlı" olmadığını düşünür. Yəni sevimli avtomobil üzü bizə xoş gəlir amma şərt deyil. Sektor tərəfi də oxşar bir şey deyir: piyadaların rahat olması üçün avtomobilin davranışını insanın təbii anlayacağı şəkildə ifadə etməsi lazımdır və Science-da çıxan bir analiz, körpülərdəki piyadaların avtomobildən onları "gördüyünə" dair bir təsdiq gözlədiyini vurğulayır.
Yalnız burada qəribə bir paradoks var və onu atlamaq lazım deyil: kommunikasiya dizaynını nə qədər yaxşılaşdırsanız da, riskli istifadəçi davranışının qarşısını ala bilməyə bilərsiniz. Uşaqların piyada keçidini araşdıran bir iş, avtonom vasitələrin işıq forasından uzaqda yaşıl işığı yandırsalar və yavaşlasalar belə, uşaqların daha riskli keçid davranışı nümayiş etdirdiyini ortaya qoydu. Yəni ekrana "keçə bilərsən" yazmaq, bir uşağın "o halda qaçım" deməsini dayandıra bilmir. Texnologiya nə qədər yaxşı olsa da, insan tərəfi hələ də ən dəyişkən dəyişkəndir.
Qəzalar Niyə Məhz Bu Qarşılıqlı Təsir Anında Baş Verir?
İndi amansız hissəyə keçək. Piyada-avtonom vasitə qarşılıqlı təsir təhlükəsizliyi modelləri, qarşılıqlı təsirlərdə gözlənilən toqquşma sayını milyon vasitə-km üçün 4 ilə 5.5 arasında hesablayır - və bu dəyər açıq-aşkar narahatedici risk səviyyəsi kimi qiymətləndirilir. Üstəlik klassik piyada qəzalarının kökü də eyni bölgədə durur: piyada qəzalarının təxminən yarısı, keçid qurğularından uzaq nöqtələrdə, əksər hallarda dayanmış vasitələrin yanında baş verir. Yəni problem əsasən "vasitənin məni görmədiyi" anlarda deyil, vasitənin mənimlə danışıq aparmaq məcburiyyətində qaldığı anlarda partlayır.
Alqoritmlərin də çətinlik çəkdiyi piyada tipləri var: böyük əşya daşıyan, iti gəzdirən və ya qeyri-adi geyimli piyadalar aşkarlama sistemlərini gecikdirə və ya çaşdıra bilir. Qismən gizlənmə, sıx səhnələr və qeyri-müəyyən ipuçları da çətinlik nöqtələri arasındadır. 2018-ci ildə Arizonada bir avtonom vasitənin yaratdığı ilk piyada ölümü məhz bu cür ssenaridə baş vermişdi: piyada, vasitənin dayana bilməyəcəyi məsafədə yolda idi. Bu sahədə erkən tarixli bir aşkarlama ədalətsizliği araşdırması da yadlardadır; tə dərili piyadaların qavranılmasının çətinləşdiyi iddiası o dövrdə mübahisə yaratmışdı və bu mövzu bu gün də ciddiyyətlə həll edilməli olan bir məsələdir.
Şəffaflıq uçurumu: kim məlumat paylaşır, kim paylaşmır?
Sahnoda başqa bir gərginlik də təhlükəsizlik məlumatlarının paylaşımıdır. Waymo, vasitələrinin insan sürücülərdən beş dəfə, piyada qarşılıqlı təsirlərində 12 dəfə daha təhlükəsiz olduğunu göstərən araşdırmalar dərc edir və təhlükəsizlik məlumatlarını könüllü şəkildə açır. Digər tərəfdən, sektor tənqidindən sonra Tesla, ətraflı təhlükəsizlik məlumatlarını dərc etməyi dayandırdı. Eyni bazarda bir tərəf məlumat tökür, o biri tərəf pərdə çəkir - bu da ictimaiyyətin əlində ədalətli müqayisə imkanı qoymur.
Qavrayış tərəfində də maraqlı bir əyilik var: insanlar avtonom vasitələri, qüsurlu olmasalar belə, insan sürücülərdən daha çox günahlandırır. Yəni maşının xətası bağışlanmaz olarkən, insanın xətası adi hala düşür. İctimai qavrayış ilə məlumat arasındakı bu uçurum, texnologiyanın real uğurlarını kölgələyə biləcək qədər genişdir.
Bəs Avtonom Vasitələr Piyada ilə Nəticədə Necə Anlaşır?
Buyurun, söz verdiyim dəqiq cavab: avtonom vasitələr piyada ilə göz teması ilə deyil, davranış oxumaqla anlaşır. Sensorlar piyadanı daim izləyir, süni intellekt sürət, mövqe, baxış və konteksti birləşdirib niyyəti təxmin edir; lazım gəldikdə eHMI ekranları və ya vasitə davranışı - aydın bir yavaşlama, aydın bir duruş - mesajı kənara daşıyır. Yeni anlaşmanın dili köhnə baxışma deyil, hərəkət və kontekstdir. Siz ona niyyətinizi gedişinizlə deyirsiniz, o, sizə qərarını ənlləri ilə izah edir.
Mənim xülasəm budur: maşın tərəfi hər il daha yaxşı proqnoz verir, amma qarşılıqlı əlaqə iki tərəfli oyun olmaqdan daşınmır. Məlumat paylaşımında şəffaflıq, eHMI dizaynında təvazökarlıq və biz istifadəçilərdə bir az daha çox səbir olmadan bu razılaşma natamaf qalır. Siz olsaydınız, gözlərə güvənərdiniz, yoxsa ənlin səsinə? Məncə, ikincisinə - amma robotik gözlərin o sevimliliyi də ayrı mövzudur.
Mənbələr
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact