Como os Veículos Autônomos se Entendem com os Pedestres?
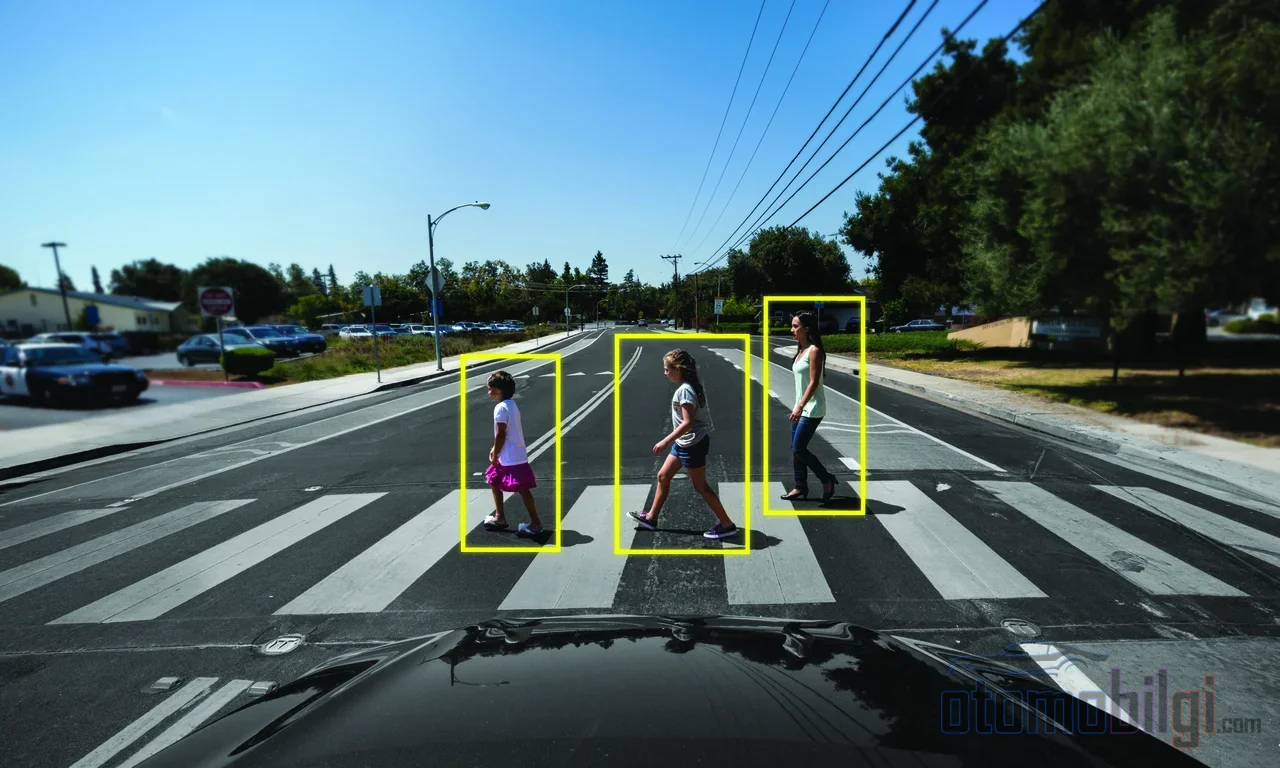
Quando está prestes a atravessar a faixa, você olha nos olhos do motorista; ele indica que reduziu um pouco a velocidade e dois desconhecidos se entendem num segundo. E se não houver ninguém no banco do outro lado? Como é exatamente que os veículos autônomos se entendem com os pedestres - e será que esse entendimento funciona mesmo como imaginamos? Pois essa pergunta se transforma numa jornada incrivelmente divertida para alguém que se dedicou apaixonadamente aos carros, porque a resposta é muito mais curiosa do que se imagina.
Detecção de Pedestres: Como o Veículo Enxerga Você?
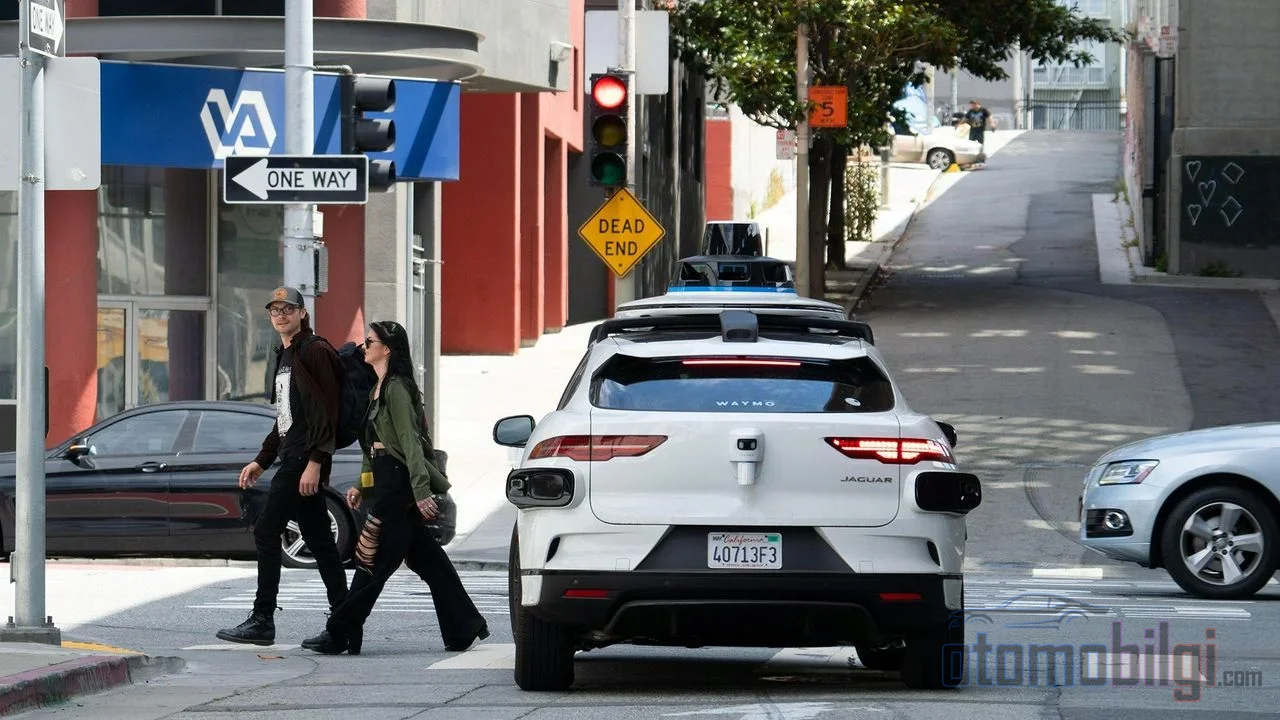
Primeiro, deixemos uma coisa clara: os olhos do veículo autônomo não são como os seus. Lidar, radar e câmeras trabalham juntos para converter tudo ao redor numa mistura de nuvem de pontos e imagens; depois, a inteligência artificial pescar nesse amontoado o ciclista, o usuário de scooter e o pedestre. Ou seja, dizer que o veículo "enxerga" você significa, na verdade, que ele recalcula você constantemente. Parece ficção científica, não é?
A parte realmente crucial começa depois da detecção: a previsão. Nas pesquisas sobre previsão de intenção de pedestres, existe um esquema de três etapas - entrada, extração de características e previsão. O veículo coleta todos os sinais voltados para o pedestre, codifica-os em padrões significativos e, por fim, busca responder à seguinte pergunta: essa pessoa vai entrar na pista ou vai ficar na calçada? O que você faz com um simples olhar é uma competição matemática repetida milhares de vezes por segundo em segundo plano.
Destaques
- Muitos pedestres acreditam que fizeram contato visual com o veículo que se aproxima - quando na verdade não veem a maioria dos motoristas.
- Sem contato visual, aproximadamente 55% dos motoristas não param na faixa de pedestres.
- O sinal mais crítico na previsão de intenção não é o pedestre em si, mas a própria situação; quando o contexto é removido, o desempenho cai acentuadamente.
- Olhos robóticos sobre o veículo aumentam a sensação de segurança, mas os participantes não os consideram essenciais.
- Um número esperado de colisões entre 4 e 5,5 por milhão de veículo-km ainda torna a interação pedestre-veículo autônomo arriscada.
O Mito do Contato Visual: Em Quem Confiamos Quando Ninguém Está Vendo Você?
É aqui que as coisas ficam realmente interessantes. Nos experimentos de contato visual entre motoristas e pedestres, algo surpreendente veio à tona: muitas pessoas têm certeza de que fizeram contato visual com o motorista do veículo que se aproximava. No entanto, os registros do experimento mostram que ninguém de fato viu aquele motorista. Ou seja, o cérebro humano consegue produzir a sensação de segurança não a partir de um olhar real, mas da suposição desse olhar. Surpreendente, no sentido literal da palavra.
Aliás, também existem situações em que o contato visual realmente funciona: pedestres que cruzam olhos com o motorista sentem-se mais seguros ao atravessar e as taxas de parada na faixa de pedestres mudam - sem contato visual, aproximadamente 55% dos motoristas nem param. Mas atenção: essa dica só é decisiva quando as pistas de movimento do veículo são ambíguas. E no veículo autônomo essa dica simplesmente não existe. Ou seja, a confiança tradicional de "olhei para o motorista, ele me viu" fica sem fundamento na era dos veículos sem motorista. Então, o que veio em seu lugar?
Ele para ou passa? A Anatomia da Decisão de Parar e Seguir
O momento mais difícil para o sistema autônomo é aquela hesitação em cruzamentos e passagens de pedestres. Os pesquisadores aqui separam rigorosamente dois conceitos diferentes: crossing intention, ou seja, a decisão interna do pedestre, e crossing prediction, ou seja, a previsão do veículo de que "esse homem vai estar na via". Para fazer sentir a diferença, pense assim: a decisão de um amigo de cumprimentar você com a mão e o cumprimento realmente acontecer. O veículo precisa prever corretamente ambos.
Uma previsão errada prejudica os dois extremos: ou há uma hesitação desnecessária e o trânsito fica congestionado, ou se tenta uma manobra insegura. Por isso, os modelos de previsão de intenção estão em constante evolução. Recentemente, um modelo leve de Transformer que combina quatro fluxos comportamentais - atenção e olhar, posição, estado e interação - previu a decisão no cruzamento com alta precisão. Mais interessante ainda são os experimentos de ablação, ou seja, de remoção de componentes: quando a informação de estado é removida do modelo, o desempenho despenca. Em resumo, o sinal mais forte para o veículo não é o próprio pedestre, mas o contexto em que ele se encontra.
Nesta área, também existem conjuntos de dados rotulados baseados não apenas em imagens, mas também em explicações em linguagem natural de motoristas humanos, e estudos baseados em LSTM sobre o problema de direito de passagem em cruzamentos sem sinalização. E no final de 2025 veio um grande salto: o sistema chamado OmniPredict, que usa um modelo de linguagem de grande escala multimodal, destacou-se como o primeiro modelo a prever em tempo real o comportamento de pedestres humanos. O veículo está aprendendo, aos poucos, aquela intuição rápida que existe dentro da sua cabeça.
Colocando uma Face no Veículo: Os Experimentos com eHMI Realmente Funcionam?
O motorista e o pedestre antigamente se entendiam com dicas informais, como gestos com as mãos e expressões faciais. Os desenvolvedores de veículos autônomos tentaram levar essas dicas para a máquina e começaram os experimentos com interfaces de comunicação externa, ou seja, os eHMI. Em um dos primeiros experimentos importantes, um trailer representando o veículo autônomo exibia informações indicando aos pedestres quando poderiam atravessar; depois, foram testadas telas, faixas de luz e até olhos robóticos instalados sobre o veículo.
Os resultados do trabalho de campo com os olhos robóticos são bem mistos - e, na minha opinião, é justamente por isso que são valiosos. Nas pessoas que notam os olhos, a sensação de segurança aumenta, e um experimento separado com vídeo em 360° mostrou que esses olhos podem reduzir potenciais acidentes de trânsito. Mas os mesmos participantes acham que os olhos não são "necessários". Ou seja, a face simpática do veículo nos agrada, mas não é imprescindível. O lado da indústria diz algo semelhante: para que os pedestres se sintam confortáveis, o veículo precisa expressar seu comportamento de uma forma naturalmente compreensível para as pessoas, e uma análise publicada na Science destaca que os pedestres em cruzamentos esperam uma confirmação do veículo de que ele os "viu".
Só que aqui existe um paradoxo estranho que não devemos ignorar: por melhor que você aprimore o design da comunicação, pode não conseguir impedir comportamentos de risco dos usuários. Um estudo com crianças pedestres revelou que, mesmo que os veículos autônomos parem no sinal verde e desacelerem longe dos cruzamentos, as crianças ainda exibem um comportamento de travessia mais arriscado. Ou seja, escrever "você pode atravessar" na tela não impede que uma criança diga "então vou correr". Por melhor que seja a tecnologia, o fator humano continua sendo a variável mais imprevisível.
Por que os acidentes acontecem exatamente nesse momento de interação?
Agora vamos à parte impiedosa. Os modelos de segurança da interação pedestre-veículo autônomo calculam o número esperado de colisões nas interações entre 4 e 5.5 por milhão de veículo-km - e esse valor é claramente classificado como um nível de risco preocupante. Além disso, a origem dos acidentes clássicos com pedestres está na mesma região: cerca de metade dos acidentes com pedestres ocorre em pontos distantes das faixas de travessia, geralmente ao lado de veículos estacionados. Ou seja, o problema explode principalmente não nos momentos em que "o veículo não me vê", mas nos momentos em que o veículo é obrigado a negociar comigo.
Existem tipos de pedestres que também desafiam os algoritmos: pedestres carregando objetos grandes, passeando com cachorros ou vestindo roupas incomuns podem atrasar ou confundir os sistemas de detecção. Oclusão parcial, cenas com multidões e pistas ambíguas também estão entre os pontos de dificuldade. A primeira morte de pedestre causada por um veículo autônomo, ocorrida no Arizona em 2018, aconteceu exatamente nesse tipo de cenário: o pedestre estava na estrada a uma distância que o veículo não conseguiria parar. Também se lembra, nesta área, um estudo antigo sobre injustiça na detecção; a alegação de que era mais difícil detectar pedestres de pele escura gerou controvérsia na época e esse tema ainda hoje é uma questão que precisa ser tratada com seriedade.
O abismo da transparência: quem compartilha dados, quem não compartilha?
Outra tensão no setor é o compartilhamento dos dados de segurança. A Waymo publica pesquisas mostrando que seus veículos são cinco vezes mais seguros do que motoristas humanos e 12 vezes mais seguros nas interações com pedestres, e abre voluntariamente seus dados de segurança. Por outro lado, após críticas do setor, a Tesla deixou de publicar dados detalhados de segurança. Num mesmo mercado, um lado despeja dados e o outro puxa a cortina - o que não deixa nas mãos do público uma possibilidade de comparação justa.
Há também uma distorção interessante no lado da percepção: as pessoas culpam os veículos autônomos mais do que os motoristas humanos, mesmo quando não são falhos. Ou seja, o erro da máquina não é perdoado, enquanto o erro humano se torna banal. Esse abismo entre a percepção pública e os dados é largo o suficiente para ofuscar as conquistas reais da tecnologia.
Então, como os veículos autônomos finalmente se entendem com os pedestres?
Aqui está a resposta clara que prometi: os veículos autônomos se entendem com os pedestres não pelo contato visual, mas pela leitura do comportamento. Os sensores acompanham o pedestre constantemente, e a inteligência artificial combina velocidade, posição, olhar e contexto para prever a intenção; quando necessário, as telas eHMI ou o comportamento do veículo - uma desaceleração clara, uma parada clara - transmitem a mensagem para fora. A linguagem do novo acordo não é o velho olhar, mas o movimento e o contexto. Vocês dizem a ele sua intenção com a caminhada, e ele conta a vocês sua decisão com os freios.
Meu resumo é o seguinte: o lado da máquina faz previsões cada vez melhores a cada ano, mas a interação continua sendo um jogo de dois lados. Sem transparência no compartilhamento de dados, sem humildade no design do eHMI e sem um pouco mais de paciência da nossa parte, usuários, esse acordo fica incompleto. Se fosse com vocês, confiaria nos olhos ou no som dos freios? Eu apostaria no segundo - mas a fofura dos olhos robóticos também conta.
Fontes
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact