Otonom Araçlar Yayalarla Nasıl Anlaşıyor?
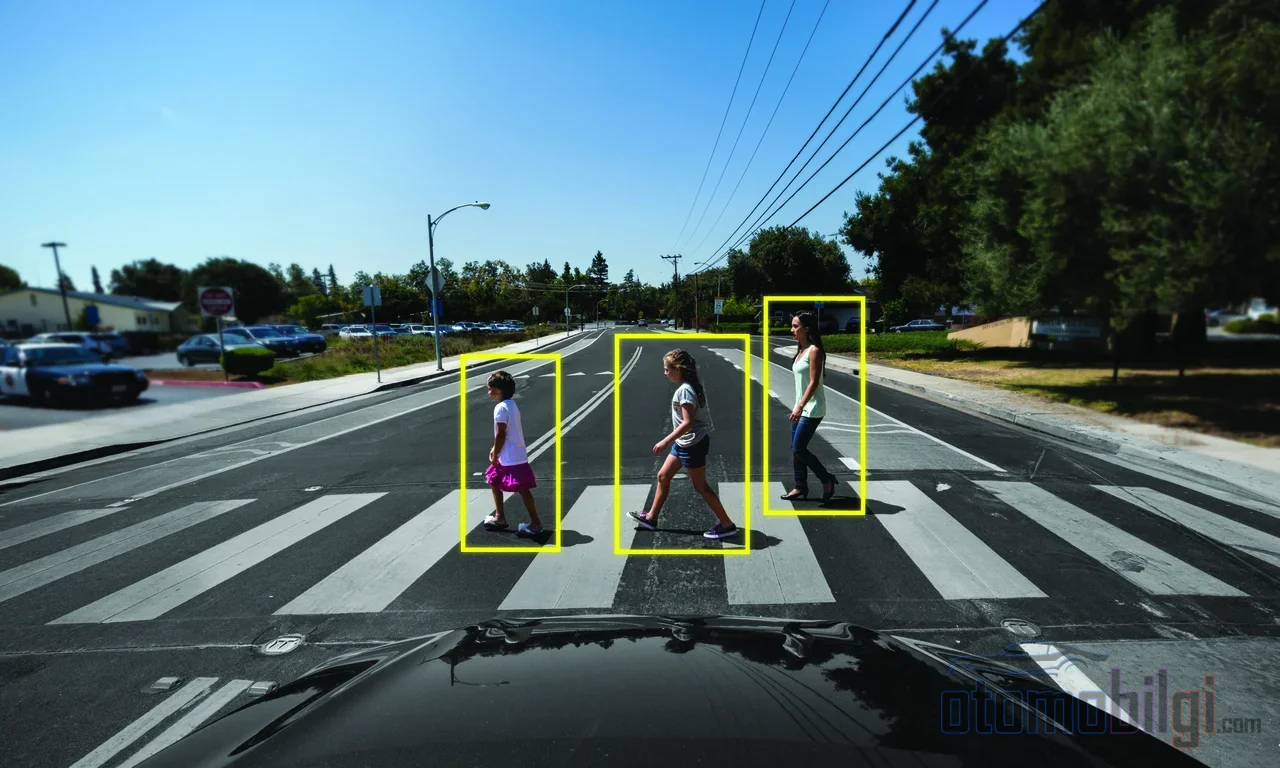
Karşıdan karşıya geçmek üzereyken sürücünün gözüne bakarsınız; o da hafifçe yavaşladığını belli eder ve iki yabancı bir saniyede anlaşır. Peki ya karşıdaki koltukta kimse yoksa? Otonom araçlar yayayla tam olarak nasıl anlaşıyor - ve bu anlaşma gerçekten bizim sandığımız gibi mi işliyor? İşte bu soru, kendini tutkulu bir şekilde arabalara adamış biri için inanılmaz eğlenceli bir yolculuğa dönüşüyor, çünkü cevap sandığınızdan çok daha meraklı.
Yaya Algılama: Araç Seni Nasıl Görüyor?
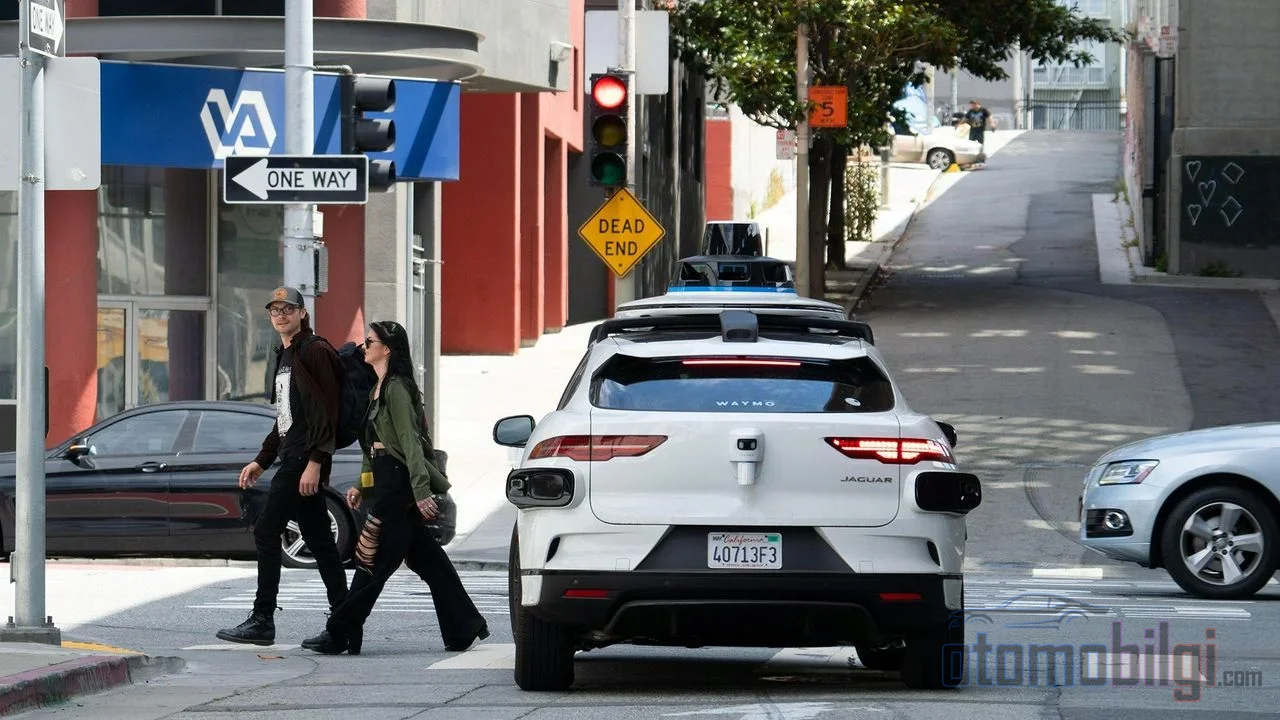
Önce şu netleşsin: otonom aracın gözü sizin gözünüz gibi değil. Lidar, radar ve kameralar birlikte çalışarak etraftaki her şeyi bir nokta bulutu ve görüntü karışımına çeviriyor; sonra yapay zekâ bu yığının içinde bisikletliyi, scooter kullanıcısını ve yayayı ayıklıyor. Yani araç sizi "görüyor" demek, aslında sizi sürekli olarak yeniden hesapladığını söylemek. Kulağa bilim kurgu gibi geliyor, değil mi?
Asıl can alıcı kısım ise tespitten sonra başlıyor: tahmin. Yaya niyet tahmini araştırmalarında üç aşamalı bir düzen var - girdi, öznitelik çıkarımı ve tahmin. Araç, yayaya bakan tüm sinyalleri topluyor, onları anlamlı örüntülere kodluyor ve sonunda şu soruya cevap arıyor: bu adam yola atılacak mı, yoksa kaldırımda mı kalacak? Sizin bir bakışla yaptığınız şey, arka planda saniyede binlerce kez tekrarlanan bir matematik yarışması.
Öne Çıkanlar
- Çok sayıda yaya, yaklaşan araçta göz teması kurduğuna inanıyor - oysa çoğu sürücüyü hiç görmüyor.
- Göz teması olmadan sürücülerin yaklaşık %55'i yaya geçidinde durmuyor.
- Niyet tahmininde en kritik sinyal, yayanın değil durumun kendisi; bağlam çıkarıldığında performans keskin biçimde düşüyor.
- Araç üstü robotik gözler güvenlik hissini artırıyor ama katılımcılar bunları şart görmüyor.
- Milyon araç-km başına 4 ile 5.5 arası beklenen çarpışma sayısı, yaya–otonom araç etkileşimini hâlâ riskli kılıyor.
Göz Teması Efsanesi: Sizi Gören Kimse Yokken Neye Güveniyoruz?
İşte burada işler gerçekten ilginçleşiyor. Yapılan sürücü–yaya göz teması deneylerinde ortaya çarpıcı bir şey çıktı: çok sayıda insan, yaklaşan aracın sürücüsüyle göz teması kurduğuna emin oluyor. Ancak deney kayıtları, o sürücüyü aslında hiç kimsenin görmediğini gösteriyor. Yani insan beyni, güven duygusunu gerçek bir bakıştan değil, o bakışı varsaymaktan üretebiliyor. Çarpıcı, hem de kelimenin tam anlamıyla.
Bu arada göz temasının gerçekten işe yaradığı durumlar da var: sürücüyle göz göze gelen yayalar karşıdan geçerken kendilerini daha güvende hissediyor ve yaya geçidinde durma oranları değişiyor - göz teması olmadan sürücülerin yaklaşık %55'i durmuyor bile. Ama dikkat edin: bu ipucu ancak araç hareket ipuçlarının belirsiz olduğu durumlarda belirleyici oluyor. Ve otonom araçta bu ipucu zaten yok. Yani geleneksel "sürücüye baktım, gördü beni" güveni, şoförsüz araç çağında temelsiz kalıyor. Peki onun yerine ne geçti?
Dur mu, Geç mi? Dur-Kalk Kararının Anatomisi
Otonom sistemin en zorlandığı an, kavşak ve geçitlerdeki o tereddüt anı. Araştırmacılar burada iki farklı kavramı titizlikle ayırıyor: crossing intention, yani yayanın içsel kararı ile crossing prediction, yani aracın "bu adam yolda olacak" öngörüsü. Farkı sezdirmek için şöyle düşünün: bir arkadaşınızın elini şaklatmaya karar vermesi ile o şaklamanın gerçekten çıkması. Aracın ikisini de doğru tahmin etmesi gerekiyor.
Yanlış tahmin iki uca da zarar veriyor: ya gereksiz yere tereddüt yaşanıyor ve trafik tıkanıyor, ya da güvenliksiz bir manevraya kalkışılıyor. Bu yüzden niyet tahmini modelleri sürekli gelişiyor. Son dönemde dört davranışsal akışı - dikkat ve bakış, konum, durum ve etkileşim - birleştiren hafif bir Transformer modeli, kavşak kararını yüksek doğrulukla öngördü. Daha ilginci, ablation yani bileşen çıkarma deneyleri: durum bilgisi modelden çıkarıldığında performans çöküyor. Kısacası aracın en güçlü sinyali, yayanın kendisi değil, yayanın içinde bulunduğu bağlam.
Bu alanda ayrıca yalnızca görüntüye değil, insan sürücülerin doğal dil açıklamalarına da dayanan etiketli veri setleri ve sinyalizasyonsuz kavşaklarda yol hakkı problemi üzerine LSTM tabanlı çalışmalar var. Ve 2025 sonunda büyük bir sıçrama geldi: çok kipli büyük dil modeli kullanan OmniPredict adlı sistem, insan yaya davranışını gerçek zamanlı tahmin eden ilk model olarak öne çıktı. Araç yavaş yavaş sizin kafanızın içindeki o hızlı sezgiyi öğreniyor.
Araca Yüz Takmak: eHMI Deneyleri Gerçekten İşe Yarıyor mu?
Sürücü ve yaya eskiden el hareketi, yüz ifadesi gibi gayri resmi ipuçlarıyla anlaşıyordu. Otonom araç geliştiricileri de bu ipuçlarını makineye taşımaya çalıştı ve dış iletişim arayüzleri, yani eHMI deneyleri başladı. İlk önemli deneylerden birinde, otonom aracı temsil eden bir karavan yayalara ne zaman geçebileceğini bildiren bilgi sundu; sonrasında ekranlar, ışık şeritleri ve hatta araç üstüne yerleştirilen robotik gözler denendi.
Robotik gözlerin saha çalışması sonuçları bir hayli karışık - ve bence tam da bu yüzden değerli. Gözleri fark eden insanlarda güvenlik hissi artıyor ve ayrı bir 360° video deneyi, bu gözlerin potansiyel trafik kazalarını azaltabileceğini gösterdi. Ama aynı katılımcılar, gözlerin "gerekli" olmadığını düşünüyor. Yani sevimli araç yüzü hoşumuza gidiyor ama şart değil. Sektör tarafı da benzer bir şey söylüyor: yayaların rahat etmesi için aracın davranışını insanın doğal anlayacağı şekilde ifade etmesi gerekiyor ve Science'ta çıkan bir analiz, kavşaklardaki yayaların araçtan onları "gördüğüne" dair bir onay beklediğini vurguluyor.
Yalnız burada tuhaf bir paradoks var ve onu atlamamak lazım: iletişim tasarımını ne kadar iyileştirirseniz iyileştirin, riskli kullanıcı davranışını engelleyemeyebilirsiniz. Bir çocuk yaya çalışması, otonom araçların kavşaktan uzakta yeşil ışığı yaksalar ve yavaşlasalar bile çocukların daha riskli geçiş davranışı sergilediğini ortaya koydu. Yani ekrana "geçebilirsin" yazmak, bir çocuğun "o zaman koşayım" demesini durduramıyor. Teknoloji ne kadar iyi olursa olsun, insan tarafı hâlâ en değişken değişken.
Kazalar Neden Tam Bu Etkileşim Anında Yaşanıyor?
Şimdi acımasız kısma geçelim. Yaya–otonom araç etkileşim güvenliği modellemeleri, etkileşimlerde beklenen çarpışma sayısını milyon araç-km başına 4 ile 5.5 arasında hesaplıyor - ve bu değer açıkça endişe verici bir risk düzeyi olarak niteleniyor. Üstelik klasik yaya kazalarının kökeni de aynı bölgede duruyor: yaya kazalarının yaklaşık yarısı, geçit tesislerinden uzak noktalarda, çoğunlukla park halindeki araçların yanında meydana geliyor. Yani sorun ağırlıklı olarak "aracın beni görmediği" anlarda değil, aracın benimle pazarlık etmek zorunda kaldığı anlarda patlıyor.
Algoritmaların da zorlandığı yaya tipleri var: büyük eşya taşıyan, köpek yürütren ya da sıra dışı kıyafetli yayalar tespit sistemlerini geciktirebiliyor veya şaşırtabiliyor. Kısmi gizlenme, kalabalık sahneler ve belirsiz ipuçları da zorlanma noktaları arasında. 2018'de Arizona'da bir otonom aracın yol açtığı ilk yaya ölümü, tam olarak bu tür bir senaryoda yaşanmıştı: yaya, aracın duramayacağı bir mesafede yoldaydı. Bu alanda erken tarihli bir tespit adaletsizliği çalışması da hatırlarda; koyu tenli yayaların algılanmasının zorlaştığı iddiası o dönem tartışma yaratmıştı ve bu başlık bugün hâlâ ciddiyetle ele alınması gereken bir konu.
Şeffaflık uçurumu: kim veri paylaşıyor, kim paylaşmıyor?
Sektörde bir başka gerilim de güvenlik verilerinin paylaşımı. Waymo, araçlarının insan sürücülerden beş kat, yaya etkileşimlerinde 12 kat daha güvenli olduğunu gösteren araştırmalar yayımlıyor ve güvenlik verilerini gönüllü olarak açıyor. Öte yandan bir sektör eleştirisinin ardından Tesla, ayrıntılı güvenlik verilerini yayımlamayı bıraktı. Aynı pazarda bir taraf veri döküyor, öteki taraf perde çekiyor - bu da kamuoyunun elinde adil bir karşılaştırma imkânı bırakmıyor.
Bir de algı tarafında ilginç bir çarpıklık var: insanlar otonom araçları, kusurlu olmasalar bile insan sürücülerden daha fazla suçluyor. Yani makinenin hatası affedilmezken, insanın hatası sıradanlaşıyor. Kamu algısı ile veri arasındaki bu uçurum, teknolojinin gerçek başarılarını gölgeleyebilecek kadar geniş.
Peki Otonom Araçlar Yayayla Sonuçta Nasıl Anlaşıyor?
İşte söz verdiğim net cevap: otonom araçlar yayayla göz temasıyla değil, davranış okumayla anlaşıyor. Sensörler yayayı sürekli takip ediyor, yapay zekâ hız, konum, bakış ve bağlamı birleştirip niyeti tahmin ediyor; gerektiğinde eHMI ekranları veya araç davranışı - net bir yavaşlama, net bir duruş - iletiyi dışarıya taşıyor. Yeni anlaşmanın dili eski bakışma değil, hareket ve bağlam. Siz ona niyetinizi yürüyüşünüzle söylüyorsunuz, o size kararını frenleriyle anlatıyor.
Benim özetim şu: makine tarafı her yıl daha iyi tahmin ediyor ama etkileşim iki taraflı bir oyun olmayı bırakmıyor. Veri paylaşımında şeffaflık, eHMI tasarımında alçakgönüllülük ve biz kullanıcılarda biraz daha sabır olmadan bu anlaşma eksik kalır. Siz olsanız gözlere güvenir miydiniz, yoksa fren sesine mi güvenirdiniz? Bence ikincisi - ama robotik gözlerin o sevimliliği de cabası.
Kaynaklar
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact