Jak pojazdy autonomiczne porozumiewają się z pieszymi?
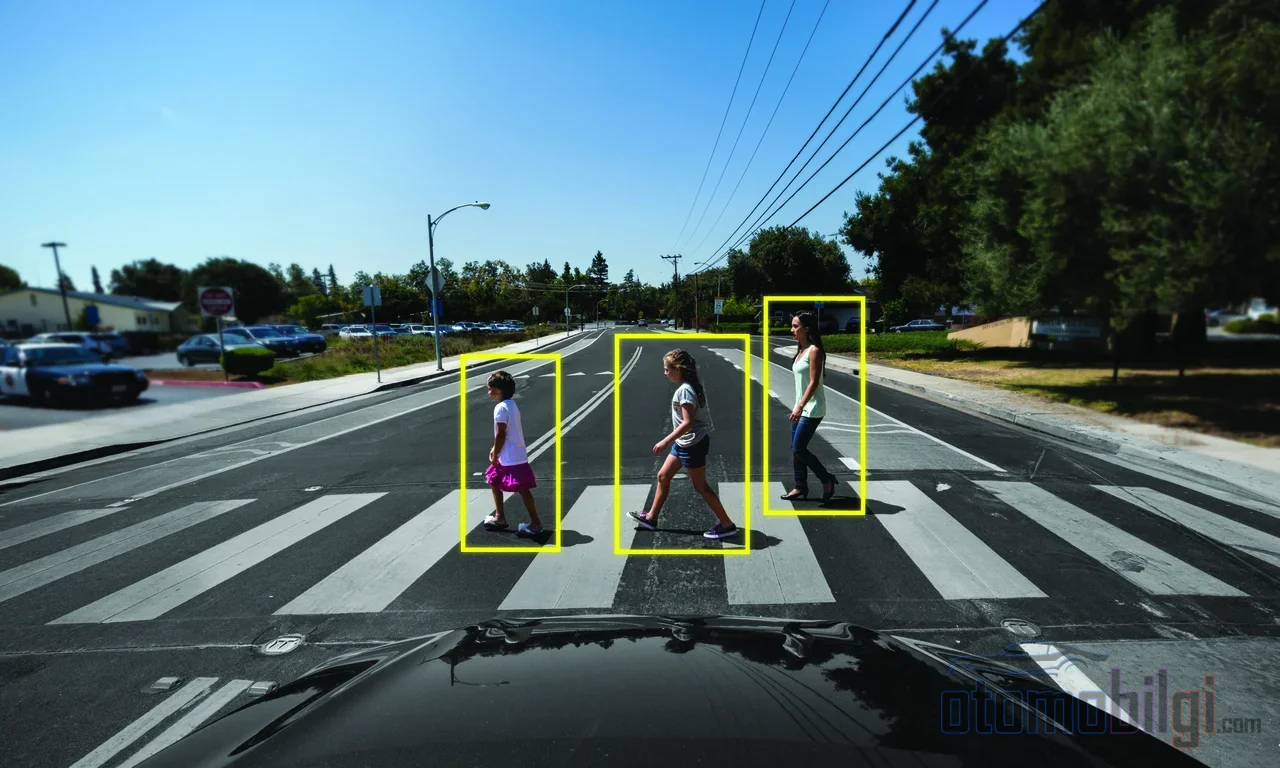
Kiedy właśnie zamierzamy przejść przez jezdnię, patrzysz kierowcy w oczy; a on daje do zrozumienia, że lekko zwolnił, i w ułamku sekundy dwoje nieznajomych dochodzi do porozumienia. A co, jeśli na sąsiednim siedzeniu nie ma nikogo? Jak dokładnie pojazdy autonomiczne porozumiewają się z pieszym - i czy to porozumienie naprawdę działa tak, jak nam się wydaje? Właśnie to pytanie zamienia się w niesamowicie fascynującą podróż dla kogoś, kto z pasją oddał się autom, ponieważ odpowiedź jest znacznie bardziej ciekawa, niż mogłoby się wydawać.
Wykrywanie pieszych: Jak Pojazd Cię Widzi?
Najpierw uporządkujmy jedną rzecz: oczy pojazdu autonomicznego nie są takie jak Twoje. Lidar, radar i kamery współpracują ze sobą, przekształcając wszystko wokół w chmurę punktów i mieszankę obrazów; a następnie sztuczna inteligencja wyłania z tego zbioru rowerzystę, użytkownika hulajnogi i pieszego. Oznacza to, że stwierdzenie "pojazd Cię widzi" to w rzeczywistości powiedzenie, że stale oblicza Twoje położenie na nowo. Brzmi jak science fiction, prawda?
Najważniejsza część zaczyna się jednak po wykryciu: przewidywanie. W badaniach nad przewidywaniem zamiarów pieszego istnieje trzystopniowy schemat - dane wejściowe, ekstrakcja cech i przewidywanie. Pojazd zbiera wszystkie sygnały skierowane na pieszego, koduje je w znaczące wzorce i ostatecznie szuka odpowiedzi na pytanie: czy ten człowiek rzuci się na jezdnię, czy zostanie na chodniku? To, co robisz jednym spojrzeniem, to matematyczny wyścig powtarzany w tle tysiące razy na sekundę.
Najważniejsze wnioski
- Wielu pieszych wierzy, że nawiązało kontakt wzrokowy z nadjeżdżającym pojazdem - tymczasem większości kierowców w ogóle nie widzi.
- Bez kontaktu wzrokowego około 55% kierowców nie zatrzymuje się na przejściu dla pieszych.
- Najkluczowszym sygnałem w przewidywaniu zamiarów nie jest sam pieszy, lecz sytuacja; po wyeliminowaniu kontekstu wydajność wyraźnie spada.
- Robotyczne oczy na pojeździe zwiększają poczucie bezpieczeństwa, ale uczestnicy nie uważają ich za konieczne.
- Oczekiwana liczba kolizji wynosząca od 4 do 5,5 na milion pojazdokilometrów nadal czyni interakcję pieszego z pojazdem autonomicznym ryzykowną.
Mit kontaktu wzrokowego: W Co Wierzymy, Skoro Nikt Nas Nie Widzi?
Właśnie tutaj sprawy stają się naprawdę interesujące. W eksperymentach dotyczących kontaktu wzrokowego między kierowcami a pieszymi wyszło na jaw coś uderzającego: wielu ludzi jest pewnych, że nawiązało kontakt wzrokowy z kierowcą nadjeżdżającego pojazdu. Nagrania z eksperymentu pokazują jednak, że tak naprawdę nikt nie widział tego kierowcy. Oznacza to, że ludzki mózg potrafi wytworzyć poczucie zaufania nie na podstawie rzeczywistego spojrzenia, lecz na podstawie założenia, że ono nastąpiło. Uderzające - i to w dosłownym sensie tego słowa.
Z drugiej strony istnieją sytuacje, w których kontakt wzrokowy naprawdę działa: piesi, którzy spojrzą kierowcy w oczy, czują się bezpieczniej podczas przechodzenia przez jezdnię, a wskaźniki zatrzymywania się na przejściu dla pieszych się zmieniają - bez kontaktu wzrokowego około 55% kierowców w ogóle się nie zatrzymuje. Ale uwaga: ta wskazówka ma znaczenie rozstrzygające tylko w sytuacjach, gdy sygnały ruchu pojazdu są niejednoznaczne. A w pojeździe autonomicznym tej wskazówki po prostu nie ma. Oznacza to, że tradycyjne zaufanie w stylu "spojrzałem na kierowcę, a on mnie zauważył" w erze pojazdów bez kierowcy traci podstawy. A co zajmuje jego miejsce?
Zatrzymać się czy przejechać? Anatomia decyzji o zatrzymaniu i ruszeniu
Największą trudność dla systemu autonomicznego stanowi ten moment wahania na skrzyżowaniach i przejściach. Badacze skrupulatnie rozróżniają tu dwa pojęcia: zamiar przejścia, czyli wewnętrzną decyzję pieszego, oraz przewidywanie przejścia, czyli prognozę pojazdu "ten człowiek znajdzie się na drodze". Aby poczuć różnicę, pomyślcie tak: decyzja znajomego o podaniu ręki i to, czy to podanie ręki faktycznie nastąpi. Pojazd musi trafnie przewidzieć jedno i drugie.
Błędna prognoza szkodzi w obu kierunkach: albo pojawia się niepotrzebne wahanie i ruch się blokuje, albo podejmowana jest niebezpieczny manewr. Dlatego modele przewidywania zamiarów są wciąż rozwijane. Ostatnio lekki model typu Transformer, łączący cztery strumienie behawioralne - uwagę i wzrok, położenie, stan oraz interakcję - przewidział decyzję na skrzyżowaniu z wysoką dokładnością. Co ciekawsze, eksperymenty ablacyjne, czyli usuwania komponentów: gdy informacja o stanie zostaje usunięta z modelu, wydajność się załamuje. Krótko mówiąc, najsilniejszy sygnał dla pojazdu to nie sam pieszy, lecz kontekst, w którym się znajduje.
W tej dziedzinie istnieją także oznakowane zbiory danych opierające się nie tylko na obrazie, ale i na opisach w języku naturalnym tworzonych przez ludzkich kierowców, oraz badania oparte na LSTM nad problemem pierwszeństwa na skrzyżowaniach bez sygnalizacji. A pod koniec 2025 roku nastąpił wielki skok: system o nazwie OmniPredict, wykorzystujący multimodalny duży model językowy, wybił się jako pierwszy model przewidujący zachowanie pieszych w czasie rzeczywistym. Pojazd powoli uczy się tej szybkiej intuicji, którą macie w głowie.
Pokazywanie twarzy pojazdowi: Czy eksperymenty z eHMI naprawdę działają?
Kierowca i pieszy porozumiewali się kiedyś nieformalnymi sygnałami, takimi jak gest ręką czy mimika twarzy. Twórcy pojazdów autonomicznych próbowali przenieść te sygnały na maszynę i rozpoczęły się eksperymenty z zewnętrznymi interfejsami komunikacji, czyli eHMI. W jednym z pierwszych ważnych eksperymentów kamper reprezentujący pojazd autonomiczny przekazywał pieszym informację, kiedy mogą przejść; potem testowano ekrany, pasy świetlne, a nawet robotyczne oczy zamontowane na pojeździe.
Wyniki badań terenowych robotycznych oczu są dość mieszane - i moim zdaniem właśnie dlatego cenne. U osób zauważających oczy rośnie poczucie bezpieczeństwa, a osobny eksperyment z wideo 360° wykazał, że te oczy mogą zmniejszać liczbę potencjalnych wypadków drogowych. Ale ci sami uczestnicy uważają, że oczy nie są "konieczne". Czyli urocza "twarz" pojazdu podoba nam się, ale nie jest warunkiem koniecznym. Podobnie mówi strona branżowa: aby piesi czuli się swobodnie, pojazd musi wyrażać swoje zachowanie w sposób naturalnie zrozumiały dla człowieka, a analiza opublikowana w "Science" podkreśla, że piesi na skrzyżowaniach oczekują od pojazdu potwierdzenia, że ich "widzi".
Jest tu jednak dziwny paradoks, którego nie wolno pominąć: niezależnie od tego, jak bardzo poprawicie projekt komunikacji, możecie nie zdołać powstrzymać ryzykownego zachowania użytkowników. Badanie z udziałem dzieci-pieszych wykazało, że nawet gdy pojazdy autonomiczne zapalają zielone światło z dala od skrzyżowania i zwalniają, dzieci wykazują bardziej ryzykowne zachowania podczas przechodzenia. Innymi słowy, napisanie na ekranie "możesz przejść" nie powstrzymuje dziecka od myśli "to pobiegnę". Nieważne, jak dobra jest technologia - strona ludzka pozostaje najbardziej zmiennym elementem.
Dlaczego wypadki zdarzają się właśnie w momencie tej interakcji?
A teraz przejdźmy do brutalnej części. Modele bezpieczeństwa interakcji pieszy-pojazd autonomiczny szacują oczekiwaną liczbę kolizji w interakcjach na od 4 do 5.5 na milion pojazdo-kilometrów 4 i 5.5 - i wartość ta jest wyraźnie kwalifikowana jako niepokojący poziom ryzyka. Co więcej, klasyczne wypadki z udziałem pieszych mają źródło w tym samym obszarze: około połowa wypadków z pieszymi zdarza się w miejscach oddalonych od przejść dla pieszych, najczęściej obok zaparkowanych pojazdów. A więc problem wybucha przede wszystkim nie w momentach, gdy "pojazd mnie nie widzi", lecz w momentach, gdy pojazd musi się ze mną negocjować.
Są typy pieszych, z którymi trudzą się także algorytmy: piesi niosący duże przedmioty, wyprowadzający psy lub ubrani w nietypowe stroje mogą opóźnić lub zmylić systemy detekcji. Częściowe zasłonięcie, zatłoczone sceny i niejednoznaczne wskazówki również należą do punktów trudności. Pierwsza śmierć pieszego spowodowana przez pojazd autonomiczny, do której doszło w Arizonie w 2018 roku, wydarzyła się dokładnie w takim scenariuszu: pieszy znajdował się na drodze w odległości, z której pojazd nie mógł już się zatrzymać. Pamięć można też odświeżyć wczesne badanie o niesprawiedliwości detekcji w tej dziedzinie; twierdzenie, że wykrywanie pieszych o ciemnej karnacji jest trudniejsze, wywołało wtedy kontrowersje i temat ten do dziś wymaga poważnego potraktowania.
Przepaść transparentności: kto udostępnia dane, a kto nie?
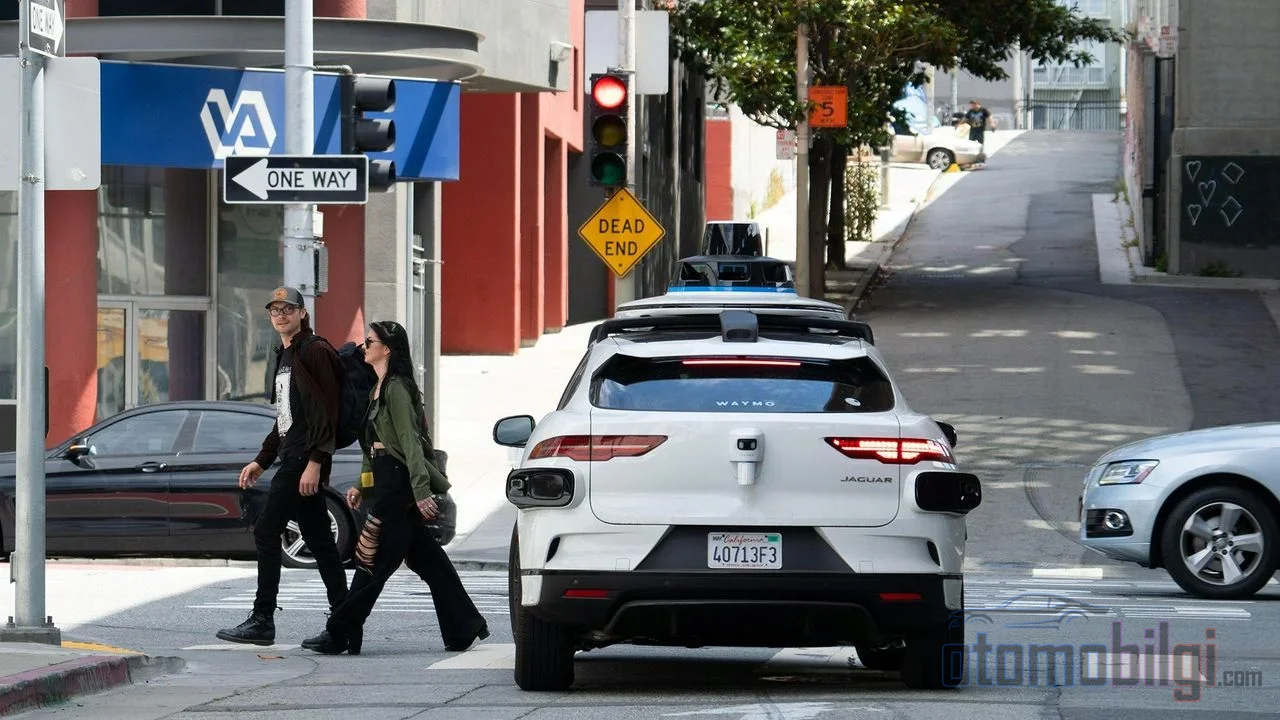
Kolejne napięcie w branży to udostępnianie danych dotyczących bezpieczeństwa. Waymo publikuje badania pokazujące, że jego pojazdy są pięciokrotnie bezpieczniejsze od ludzkich kierowców, a w interakcjach z pieszymi dwunastokrotnie bezpieczniejsze, i dobrowolnie ujawnia dane dotyczące bezpieczeństwa. Z kolei Tesla, po krytyce branżowej, przestała publikować szczegółowe dane dotyczące bezpieczeństwa. Na tym samym rynku jedna strona zalewa nas danymi, druga zatrzasza kurtynę - co nie pozostawia opinii publicznej możliwości uczciwego porównania.
Jest też ciekawe zaburzenie po stronie percepcji: ludzie obwiniają pojazdy autonomiczne bardziej niż ludzkich kierowców, nawet jeśli ci nie są bez skazy. Innymi słowy, błąd maszyny nie jest wybaczany, a błąd człowieka staje się czymś zwykłym. Ta przepaść między percepcją publiczną a danymi jest na tyle szeroka, że może zacieniać prawdziwe osiągnięcia technologii.
Więc jak pojazdy autonomiczne ostatecznie porozumiewają się z pieszym?
Oto obiecana jasna odpowiedź: pojazdy autonomiczne porozumiewają się z pieszym nie poprzez kontakt wzrokowy, lecz poprzez odczytywanie zachowań. Czujniki nieustannie śledzą pieszego, a sztuczna inteligencja łączy prędkość, położenie, spojrzenie i kontekst, przewidując zamiar; w razie potrzeby ekrany eHMI lub zachowanie pojazdu - wyraźne zwolnienie, wyraźne zatrzymanie - przekazują komunikat na zewnątrz. Językiem nowego porozumienia nie jest dawne wymienianie spojrzeń, lecz ruch i kontekst. Swoją intencję sygnalizujesz sposóbem chodzenia, a on odpowiada ci decyzją wyrażoną hamulcami.
Móje podsumowanie jest takie: strona maszynowa co roku przewiduje lepiej, ale interakcja nie przestaje być grą dwustronną. Bez przejrzystości w udostępnianiu danych, pokory w projektowaniu eHMI i nieco większej cierpliwości z naszej strony, jako użytkowników, ta umowa pozostanie niekompletna. Gdyby to od was zależało, zaufalibyście oczom, czy dźwiękowi hamulców? Ja wybieram to drugie - choć urok robotycznych oczu też jest nie do przecenienia.
Źródła
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact