Bagaimana Kendaraan Otonom Berkomunikasi dengan Pejalan Kaki?
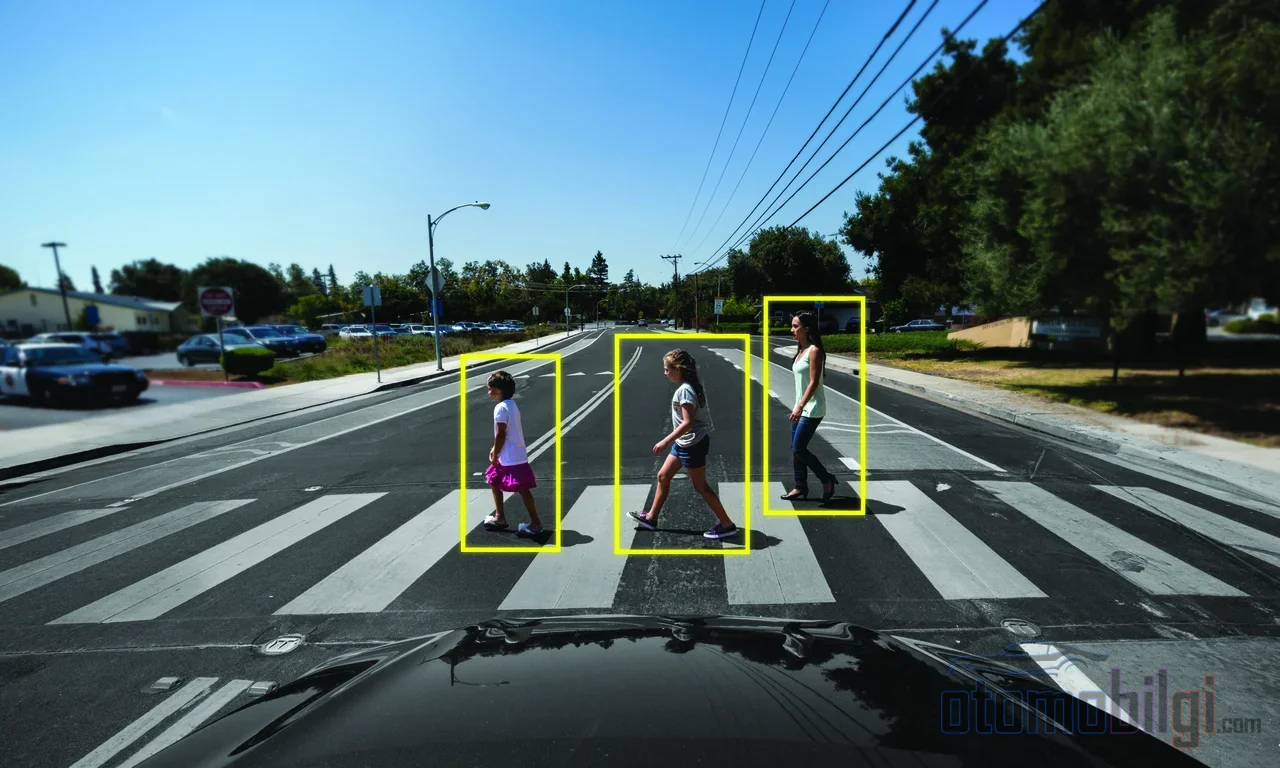
Saat Anda hendak menyeberang, Anda menatap mata pengemudi; ia pun memperlihatkan bahwa ia sedikit melambatkan kendaraan, dan dua orang asing itu sepakat dalam sekejap. Tapi bagaimana kalau tidak ada siapa pun di kursi depan? Bagaimana sebenarnya kendaraan otonom berkomunikasi dengan pejalan kaki - dan apakah "kesepakatan" itu benar-benar bekerja seperti yang kita kira? Pertanyaan inilah yang berubah menjadi perjalanan yang sangat menyenangkan bagi seseorang yang mencurahkan seluruh gairahnya pada mobil, karena jawabannya jauh lebih menarik daripada yang Anda bayangkan.
Deteksi Pejalan Kaki: Bagaimana Mobil "Melihat" Anda?
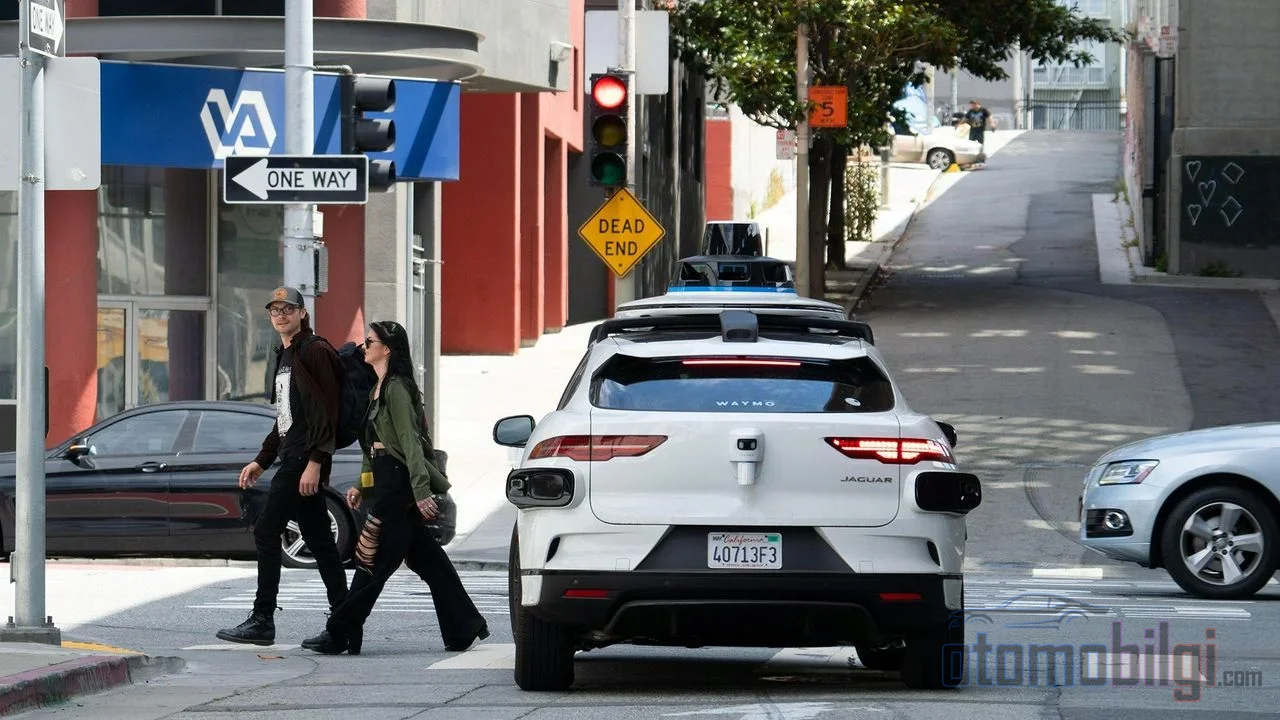
Pertama-tama, mari kita perjelas satu hal: mata kendaraan otonom tidak seperti mata Anda. Lidar, radar, dan kamera bekerja bersama untuk mengubah segala sesuatu di sekitarnya menjadi campuran titik awan dan citra; kemudian kecerdasan buatan menyaring pesawat, pengguna skuter, dan pejalan kaki dari tumpukan data itu. Jadi ketika dikatakan mobil "melihat" Anda, sebenarnya artinya mobil terus-menerus menghitung ulasan posisi Anda. Kedengarannya seperti fiksi ilmiah, bukan?
Bagian yang paling krusial justru dimulai setelah deteksi: prediksi. Dalam penelitian prediksi niat pejalan kaki ada skema tiga tahap - masukan, ekstraksi fitur, dan prediksi. Mobil mengumpulkan semua sinyal yang mengarah ke pejalan kaki, mengodekannya menjadi pola yang bermakna, dan pada akhirnya mencari jawaban atas pertanyaan ini: apakah orang ini akan melompat ke jalan, atau tetap di trotoar? Hal yang Anda lakukan dengan sekali tatapan, di balik layar adalah perlombaan matematika yang berulang ribuan kali per detik.
Temuan Utama
- Banyak pejalan kaki yakin mereka melakukan kontak mata dengan mobil yang mendekat - padahal sebagian besar bahkan tidak melihat pengemudinya.
- Tanpa kontak mata, sekitar 55% pengemudi tidak berhenti di zebra cross.
- Sinyal paling krusial dalam prediksi niat bukanlah si pejalan kaki, melainkan situasinya sendiri; ketika konteks dihilangkan, performans menurun tajam.
- Mata robot di bagian atas kendaraan meningkatkan rasa aman, tetapi para peserta menganggapnya tidak wajib.
- Jumlah tabrakan yang diharapkan antara 4 hingga 5,5 per juta kendaraan-km masih membuat interaksi pejalan kaki-kendaraan otonom tetap berisiko.
Mitos Kontak Mata: Pada Siapa Kita Bertumpu Ketika Tidak Ada yang Melihat Kita?
Di sinilah segala sesuatunya benar-benar menjadi menarik. Dalam eksperimen kontak mata pengemudi-pejalan kaki, terungkap sesuatu yang mencengangkan: banyak orang yakin mereka melakukan kontak mata dengan pengemudi mobil yang mendekat. Namun rekaman eksperimen menunjukkan bahwa sebenarnya tidak ada seorang pun yang melihat pengemudi itu. Artinya, otak manusia dapat menghasilkan rasa percaya bukan dari tatapan nyata, melainkan dari mengasumsikan tatapan itu. Mencengangkan, dalam arti kata yang sesungguhnya.
Sementara itu, ada juga situasi ketika kontak mata benar-benar efektif: pejalan kaki yang bertatapan mata dengan pengemudi merasa lebih aman saat menyeberang, dan tingkat pemberhentian di zebra cross berubah - tanpa kontak mata, sekitar 55% pengemudi bahkan tidak berhenti. Tapi hati-hati: petunjuk ini hanya menjadi penentu ketika petunjuk gerakan kendaraan tidak jelas. Dan pada kendaraan otonom, petunjuk itu memang sudah tidak ada. Jadi keyakinan tradisional "aku menatap pengemudi, ia melihatku" menjadi tidak berdasar di era kendaraan tanpa pengemudi. Lalu apa yang menggantikannya?
Berhenti atau Jalan? Anatomi Keputusan Berhenti-Jalan
Momen saat sistem otonom paling kesulitan adalah keraguan itu di persimpangan dan jalur penyeberangan. Para peneliti dengan teliti membedakan dua konsep berbeda di sini: crossing intention, yaitu keputusan internal pejalan kaki, dengan crossing prediction, yaitu prediksi kendaraan bahwa "orang ini akan berada di jalan". Untuk merasakan perbedaannya, bayangkan begini: keputusan seorang teman Anda untuk melambaikan tangan dengan perbandingan lamapalan itu benar-benar terjadi. Kendaraan harus memprediksi keduanya dengan benar.
Prediksi yang salah merugikan kedua sisi: baik ragu-ragu tanpa perlu sehingga lalu lintas macet, maupun melakukan manuver yang tidak aman. Karena itu model prediksi niat terus dikembangkan. Baru-baru ini, model Transformer yang ringan yang menggabungkan empat alur perilaku - perhatian dan tatapan, posisi, status dan interaksi - memprediksi keputusan di persimpangan dengan akurasi tinggi. Lebih menarik lagi, eksperimen ablation yaitu pengujian penghapusan komponen: ketika informasi status dihapus dari model, performanya anjlok. Singkatnya, sinyal terkuat bagi kendaraan bukanlah si pejalan kaki itu sendiri, melainkan konteks tempat pejalan kaki berada.
Di bidang ini juga ada kumpulan data berlabel yang tidak hanya mengandalkan gambar tetapi juga penjelasan bahasa alami dari pengemudi manusia, serta studi berbasis LSTM tentang masalah hak jalan di persimpangan tanpa sinyal. Dan pada akhir 2025 datang lompatan besar: sistem bernama OmniPredict yang menggunakan model bahasa besar multimodal menonjol sebagai model pertama yang memprediksi perilaku pejalan kaki manusia secara waktu nyata. Kendaraan perlahan-lahan mempelajari intuisi cepat itu di dalam kepala Anda.
Memasang Wajah pada Kendaraan: Apakah Eksperimen eHMI Benar-Benar Berhasil?
Dulu pengemudi dan pejalan kaki saling paham melalui isyarat tidak resmi seperti gerakan tangan dan ekspresi wajah. Pengembang kendaraan otonom juga mencoba membawa isyarat-isyarat itu ke dalam mesin, dan dimulailah eksperimen antarmuka komunikasi eksternal, yaitu eHMI. Dalam salah satu eksperimen penting pertama, sebuah karavan yang mewakili kendaraan otonom menyajikan informasi kepada pejalan kaki tentang kapan mereka bisa menyeberang; setelah itu dicoba layar, pita cahaya, bahkan mata robotik yang dipasang di atas kendaraan.
Hasil studi lapangan mata robotik cukup beragam - dan menurut saya justru karena itu nilai mereka berharga. Pada orang yang memperhatikan mata tersebut, rasa aman meningkat, dan sebuah eksperimen video 360° terpisah menunjukkan bahwa mata ini dapat mengurangi potensi kecelakaan lalu lintas. Tetapi peserta yang sama berpikir bahwa mata tersebut "tidak diperlukan". Jadi wajah kendaraan yang menggemaskan itu menyenangkan bagi kita, tetapi bukan suatu keharusan. Sisi industri juga mengatakan hal serupa: agar pejalan kaki merasa nyaman, kendaraan harus mengekspresikan perilakunya dengan cara yang secara alami dipahami manusia, dan sebuah analisis yang terbit di Science menekankan bahwa pejalan kaki di persimpangan menunggu konfirmasi bahwa kendaraan "melihat" mereka.
Hanya saja ada paradoks aneh di sini dan tidak boleh dilewatkan: sebaik apa pun Anda memperbaiki desain komunikasi, Anda mungkin tidak dapat mencegah perilaku pengguna yang berisiko. Sebuah studi penyeberangan pejalan kaki anak menunjukkan bahwa kendaraan otonom bahkan jika mengerem di lampu hijau jauh dari persimpangan, anak-anak tetap menunjukkan perilaku menyeberang yang lebih berisiko. Artinya, menulis "kamu bisa menyeberang" di layar tidak mampu menghentikan seorang anak untuk berkata "kalau begitu aku lari saja". Betapapun baiknya teknologi, faktor manusia tetap menjadi variabel yang paling tidak menentu.
Mengapa Kecelakaan Justru Terjadi Pada Momen Interaksi Ini?
Sekarang mari kita masuk ke bagian yang kejam. Pemodelan keselamatan interaksi pejalan kaki-kendaraan otonom menghitung jumlah tabrakan yang diharapkan dalam interaksi antara 4 hingga 5.5 per juta kilometer kendaraan - dan nilai ini secara jelas dikategorikan sebagai tingkat risiko yang mengkhawatirkan. Lebih lagi, asal-usul kecelakaan pejalan kaki klasik juga berada di area yang sama: sekitar separuh kecelakaan pejalan kaki terjadi di titik-titik yang jauh dari fasilitas penyeberangan, umumnya di samping kendaraan yang sedang parkir. Artinya, masalah tidak meledak terutama pada saat "kendaraan tidak melihatku", melainkan pada saat-saat ketika kendaraan terpaksa bernegosiasi denganku.
Ada tipe-tipe pejalan kaki yang juga menyulitkan algoritma: pejalan kaki yang membawa barang besar, mengajak jalan anjing, atau berpakaian tidak biasa dapat menunda atau membingungkan sistem deteksi. Terkubur sebagian, adegan yang ramai, dan petunjuk yang samar juga termasuk titik-titik kesulitan. Kematian pejalan kaki pertama yang ditimbulkan oleh kendaraan otonom di Arizona pada 2018 terjadi tepat dalam skenario semacam ini: pejalan kaki itu berada di jalan pada jarak yang tidak memungkinkan kendaraan untuk berhenti. Sebuah studi awal tentang ketidakadilan deteksi di bidang ini juga masih diingat orang; klaim bahwa pejalan kaki berkulit gelap lebih sulit didetiksi memicu perdebatan pada masa itu, dan isu ini hingga hari ini masih menjadi topik yang harus diperlakukan dengan serius.
Kesenjangan transparansi: siapa yang membagikan data, siapa yang tidak?
Ketegangan lain di industri ini adalah pembagian data keselamatan. Waymo menerbitkan penelitian yang menunjukkan kendaraan mereka lima kali lebih aman daripada pengemudi manusia, dan 12 kali lebih aman dalam interaksi dengan pejalan kaki, serta membuka data keselamatannya secara sukarela. Di sisi lain, setelah kritik dari industri, Tesla berhenti menerbitkan data keselamatan yang rinci. Di pasar yang sama, satu pihak membocorkan data, pihak lain menutup tirainya - dan ini tidak menyisakan kesempatan perbandingan yang adil di tangan publik.
Ada juga kemiringan yang menarik di sisi persepsi: manusia lebih banyak menyalahkan kendaraan otonom, bahkan ketika mereka tidak lebih cacat daripada pengemudi manusia. Artinya, kesalahan mesin tidak dimaafkan, sementara kesalahan manusia dianggap hal yang biasa. Kesenjangan antara persepsi publik dan data ini cukup lebar hingga dapat membayangkan pencapaian nyata teknologi.
Lalu, Pada Akhirnya Bagaimana Kendaraan Otonom Bersepakat dengan Pejalan Kaki?
Inilah jawaban tegas yang kupromiskan: kendaraan otonom bersepakat dengan pejalan kaki bukan melalui kontak mata, melainkan melalui pembacaan perilaku. Sensor terus memantau pejalan kaki, kecerdasan buatan menggabungkan kecepatan, posisi, arah pandangan, dan konteks untuk memprediksi niat; bila perlu, layar eHMI atau perilaku kendaraan - pengereman yang jelas, penghentian yang tegas - menyampaikan pesan ke luar. Bahasa perjanjian baru ini bukan tatapan lama, melainkan gerakan dan konteks. Anda menyatakan niat Anda dengan langkah kaki Anda, dan ia menjawab keputusannya dengan remnya.
Ringkasan saya begini: sisi mesinnya setiap tahun semakin pandai memprediksi, tetapi interaksi ini tetaplah permainan dua arah. Tanpa transparansi dalam berbagi data, kerendahan hati dalam desain eHMI, dan sedikit lebih banyak kesabaran dari kita para pengguna, kesepakatan ini akan tetap belum lengkap. Seandainya Anda, mana yang Anda percayai: kontak mata, atau bunyi rem? Menurut saya yang kedua - tapi memang daya tarik mata-mata robot itu tak bisa diabaikan.
Sumber
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human-Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact