¿Cómo se entienden los vehículos autónomos con los peatones?
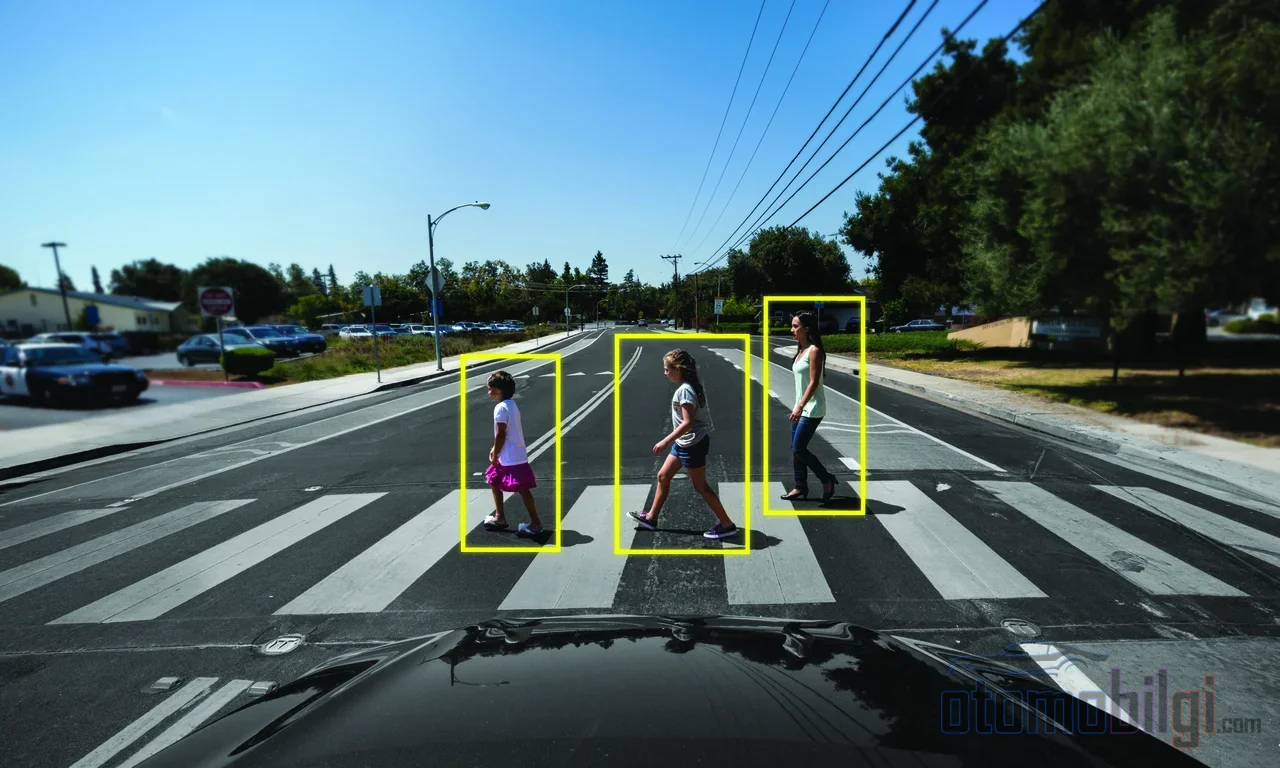
Mira a los ojos del conductor cuando está a punto de cruzar; él también indica que suaviza un poco la marcha y dos desconocidos se entienden en un segundo. ¿Y si no hay nadie en el asiento de enfrente? ¿Cómo se entienden exactamente los vehículos autónomos con los peatones - y esa comprensión funciona realmente como creemos? Esta pregunta se convierte en un viaje increíblemente divertido para alguien que se ha dedicado con pasión a los coches, porque la respuesta es mucho más curiosa de lo que imaginas.
Detección de Peatones: ¿Cómo Te Ve el Vehículo?
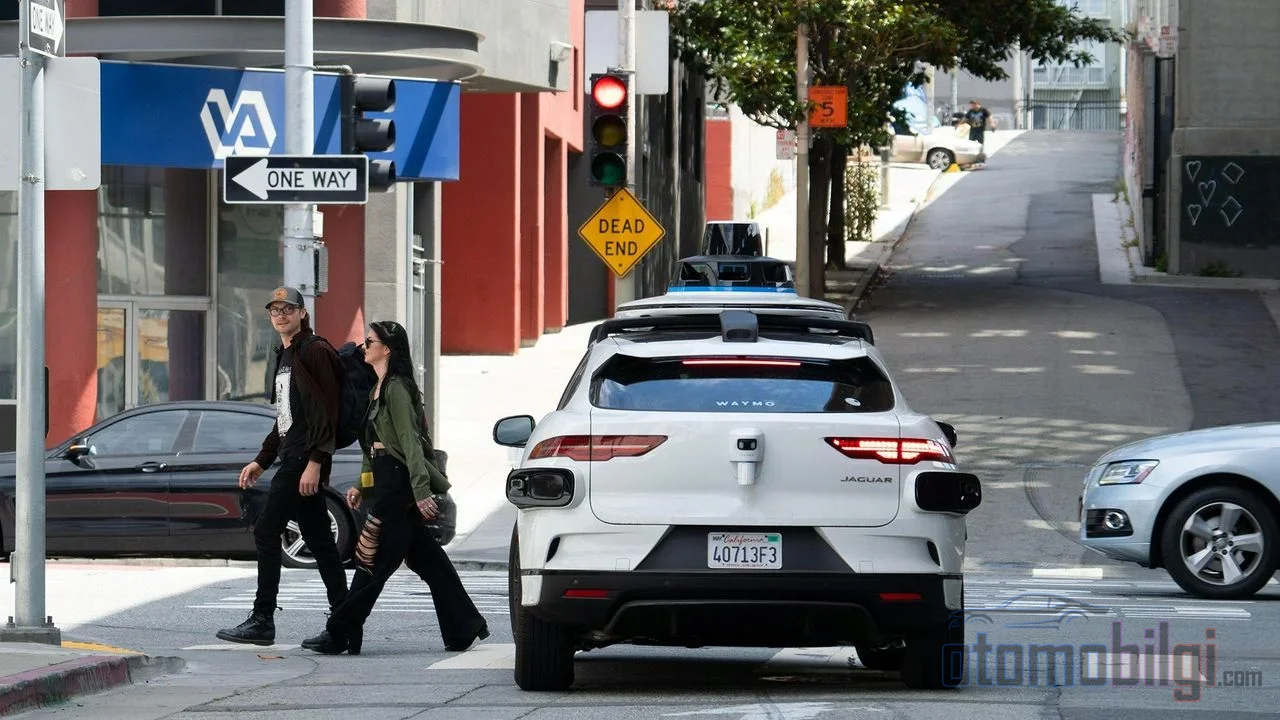
Primero, que quede claro: los ojos del vehículo autónomo no son como tus ojos. Lidar, radar y cámaras trabajan juntos para convertir todo lo que hay alrededor en una mezcla de nube de puntos e imágenes; luego la inteligencia artificial extrae de ese montón al ciclista, al usuario de scooter y al peatón. Es decir, decir que el vehículo te "ve" es en realidad decir que te recalcula constantemente. Suena a ciencia ficción, ¿verdad?
La parte realmente crucial comienza después de la detección: la predicción. En las investigaciones sobre predicción de intención de peatones hay un esquema de tres etapas - entrada, extracción de características y predicción. El vehículo recopila todas las señales orientadas al peatón, las codifica en patrones significativos y finalmente busca responder a esta pregunta: ¿este señor va a lanzarse a la carretera o se quedará en la acera? Lo que tú haces con una mirada es una competición matemática que se repite miles de veces por segundo en segundo plano.
Datos Destacados
- Muchos peatones creen que establecen contacto visual con el vehículo que se acerca - cuando en realidad no ven a la mayoría de los conductores.
- Sin contacto visual, aproximadamente el 55% de los conductores no se detiene en el paso de peatones.
- En la predicción de intención, la señal más crítica no es la del peatón sino la situación en sí; cuando se elimina el contexto, el rendimiento cae drásticamente.
- Los ojos robóticos sobre el vehículo aumentan la sensación de seguridad, pero los participantes no los consideran imprescindibles.
- Entre 4 y 5.5 colisiones esperadas por millón de vehículos-km mantienen la interacción peatón-vehículo autónomo aún como algo riesgoso.
El Mito del Contacto Visual: ¿En Qué Confiamos Cuando Nadie Nos Está Mirando?
Aquí es donde las cosas se ponen realmente interesantes. En los experimentos de contacto visual entre conductores y peatones salió a la luz algo sorprendente: mucha gente está segura de que estableció contacto visual con el conductor del vehículo que se acercaba. Sin embargo, los registros del experimento muestran que en realidad nadie vio a ese conductor. Es decir, el cerebro humano puede generar el sentimiento de confianza no a partir de una mirada real, sino asumiendo esa mirada. Sorprendente, y en el sentido más literal de la palabra.
Mientras tanto, también hay casos en los que el contacto visual realmente funciona: los peatones que cruzan miradas con el conductor se sienten más seguros al cruzar y las tasas de detención en el paso de peatones cambian - sin contacto visual, aproximadamente el 55% de los conductores ni siquiera se detiene. Pero atención: esta señal solo resulta decisiva cuando las señales de movimiento del vehículo son ambiguas. Y en un vehículo autónomo esta señal ya no existe. Es decir, la confianza tradicional de "miré al conductor, me vio", queda sin fundamento en la era de los vehículos sin conductor. ¿Y qué lo reemplaza?
¿Se Detiene o Pasa? Anatomía de la decisión de detenerse y arrancar
El momento en que el sistema autónomo más le cuesta es esa vacilación en cruces y pasos de peatones. Los investigadores distinguen aquí meticulosamente dos conceptos diferentes: crossing intention, es decir, la decisión interna del peatón, frente a crossing prediction, es decir, la predicción del vehículo de que "este hombre estará en la calzada". Para intuir la diferencia, piénsalo así: que un amigo decida hacerte un high five frente a que ese high five realmente se produzca. El vehículo debe predecir correctamente ambas cosas.
Una predicción errónea perjudica en ambos extremos: o se duda innecesariamente y el tráfico se atasca, o se intenta una maniobra insegura. Por eso los modelos de predicción de intención evolucionan constantemente. Recientemente, un modelo ligero de Transformer que combina cuatro flujos conductuales -atención y mirada, posición, estado e interacción- predijo la decisión en el cruce con alta precisión. Más interesante aún son los experimentos de ablación, es decir, de eliminación de componentes: cuando la información de estado se elimina del modelo, el rendimiento se desploma. En resumen, la señal más fuerte para el vehículo no es el propio peatón, sino el contexto en el que se encuentra.
En este campo también existen conjuntos de datos etiquetados que se basan no solo en imágenes, sino también en descripciones en lenguaje natural de conductores humanos, y estudios basados en LSTM sobre el problema del derecho de paso en cruces sin señalización. Y a finales de 2025 llegó un gran salto: un sistema llamado OmniPredict, que utiliza un gran modelo de lenguaje multimodal, destacó como el primer modelo que predice en tiempo real el comportamiento humano de los peatones. El vehículo está aprendiendo poco a poco esa rápida intuición que existe dentro de tu cabeza.
Ponerle cara al vehículo: ¿Realmente funcionan los experimentos de eHMI?
Antes, el conductor y el peatón se entendían mediante señales informales como gestos con las manos o expresiones faciales. Los desarrolladores de vehículos autónomos intentaron trasladar esas señales a la máquina y comenzaron los experimentos con interfaces de comunicación externas, es decir, eHMI. En uno de los primeros experimentos importantes, una caravana que representaba al vehículo autónomo mostraba información a los peatones sobre cuándo podían cruzar; después se probaron pantallas, bandas de luz e incluso ojos robóticos colocados sobre el vehículo.
Los resultados del trabajo de campo con ojos robóticos son bastante mixtos -y precisamente por eso, creo, valen la pena. En las personas que notan los ojos aumenta la sensación de seguridad, y un experimento aparte con vídeo en 360° mostró que estos ojos podrían reducir los posibles accidentes de tráfico. Pero esos mismos participantes piensan que los ojos no son "necesarios". Es decir, la cara simpática del vehículo nos agrada, pero no es imprescindible. El sector dice algo similar: para que los peatones se sientan cómodos, el vehículo debe expresar su comportamiento de una forma que el ser humano entienda de manera natural, y un análisis publicado en Science subraya que los peatones en los cruces esperan una confirmación de que el vehículo los "ve".
Sin embargo, aquí hay una paradoja extraña que no conviene pasar por alto: por mucho que mejores el diseño de la comunicación, quizás no puedas impedir el comportamiento arriesgado de los usuarios. Un estudio con peatones niños reveló que, aunque los vehículos autónomos enciendan la luz verde y reduzcan la velocidad lejos del cruce, los niños muestran un comportamiento de cruce más riesgoso. Es decir, escribir "puedes cruzar" en una pantalla no logra evitar que un niño diga "entonces corro". Por buena que sea la tecnología, el factor humano sigue siendo la variable más cambiante.
¿Por Qué Ocurren los Accidentes Precisamente en el Momento de la Interacción?
Ahora pasemos a la parte cruel. Los modelos de seguridad de la interacción peatón-vehículo autónomo calculan que el número esperado de colisiones en las interacciones se sitúa entre 4 y 5.5 por millón de kilómetros recorridos por vehículo, y este valor se califica claramente como un nivel de riesgo preocupante. Además, el origen de los accidentes de peatones clásicos se encuentra en la misma zona: aproximadamente la mitad de los accidentes de peatones ocurren en puntos alejados de los pasos de peatones, mayormente junto a vehículos estacionados. Es decir, el problema estalla principalmente no en los momentos en que "el vehículo no me ve", sino en los momentos en que el vehículo tiene que negociar conmigo.
Hay tipos de peatones con los que incluso los algoritmos tienen dificultades: los peatones que transportan objetos grandes, pasean perros o visten ropa inusual pueden retrasar o confundir a los sistemas de detección. La ocultación parcial, las escenas concurridas y las señales ambiguas también están entre los puntos difíciles. En 2018, en Arizona, la primera muerte de un peatón causada por un vehículo autónomo ocurrió precisamente en un escenario de este tipo: el peatón estaba en la carretera a una distancia a la que el vehículo no podía detenerse. En este ámbito también se recuerda un estudio temprano sobre un sesgo de detección injusto; la afirmación de que la detección de peatones de piel oscura era más difícil generó debate en su momento y este tema sigue siendo hoy una cuestión que debe abordarse con seriedad.
La brecha de transparencia: ¿quién comparte datos y quién no?
Otra tensión en el sector es el intercambio de datos de seguridad. Waymo publica investigaciones que muestran que sus vehículos son cinco veces más seguros que los conductores humanos y 12 veces más seguros en las interacciones con peatones, y abre sus datos de seguridad de forma voluntaria. Por otro lado, tras una crítica del sector, Tesla dejó de publicar datos de seguridad detallados. En el mismo mercado, una parte vierte datos y la otra cierra el telón, lo que no deja al público la posibilidad de una comparación justa.
Hay además una curiosa distorsión en el lado de la percepción: las personas culpan a los vehículos autónomos más que a los conductores humanos, aunque no sean más defectuosos. Es decir, mientras el error de la máquina no se perdona, el error humano se normaliza. Esta brecha entre la percepción pública y los datos es lo bastante amplia como para ensombrecer los logros reales de la tecnología.
Entonces, ¿Cómo Acaban Entendiéndose los Vehículos Autónomos con el Peatón?
Aquí está la respuesta clara que prometí: los vehículos autónomos se entienden con el peatón no mediante el contacto visual, sino mediante la lectura del comportamiento. Los sensores siguen al peatón de forma continua y la inteligencia artificial combina velocidad, posición, mirada y contexto para predecir la intención; cuando es necesario, las pantallas eHMI o el comportamiento del vehículo - una desaceleración clara, una detención neta - transmiten el mensaje hacia el exterior. El lenguaje del nuevo acuerdo no es la vieja mirada, sino el movimiento y el contexto. Usted le comunica su intención con su manera de caminar, y el vehículo le responde con sus frenos.
Mi resumen es el siguiente: el lado de la máquina predice cada año mejor, pero la interacción sigue siendo un juego de dos partes. Sin transparencia en el intercambio de datos, sin humildad en el diseño del eHMI y sin un poco más de paciencia por nuestra parte como usuarios, este acuerdo queda incompleto. Si fuera usted, ¿confiaría en los ojos o en el sonido de los frenos? Yo diría que lo segundo, sin olvidar el encanto de esos ojos robóticos.
Fuentes
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact