Wie autonome Fahrzeuge mit Fußgängern kommunizieren?
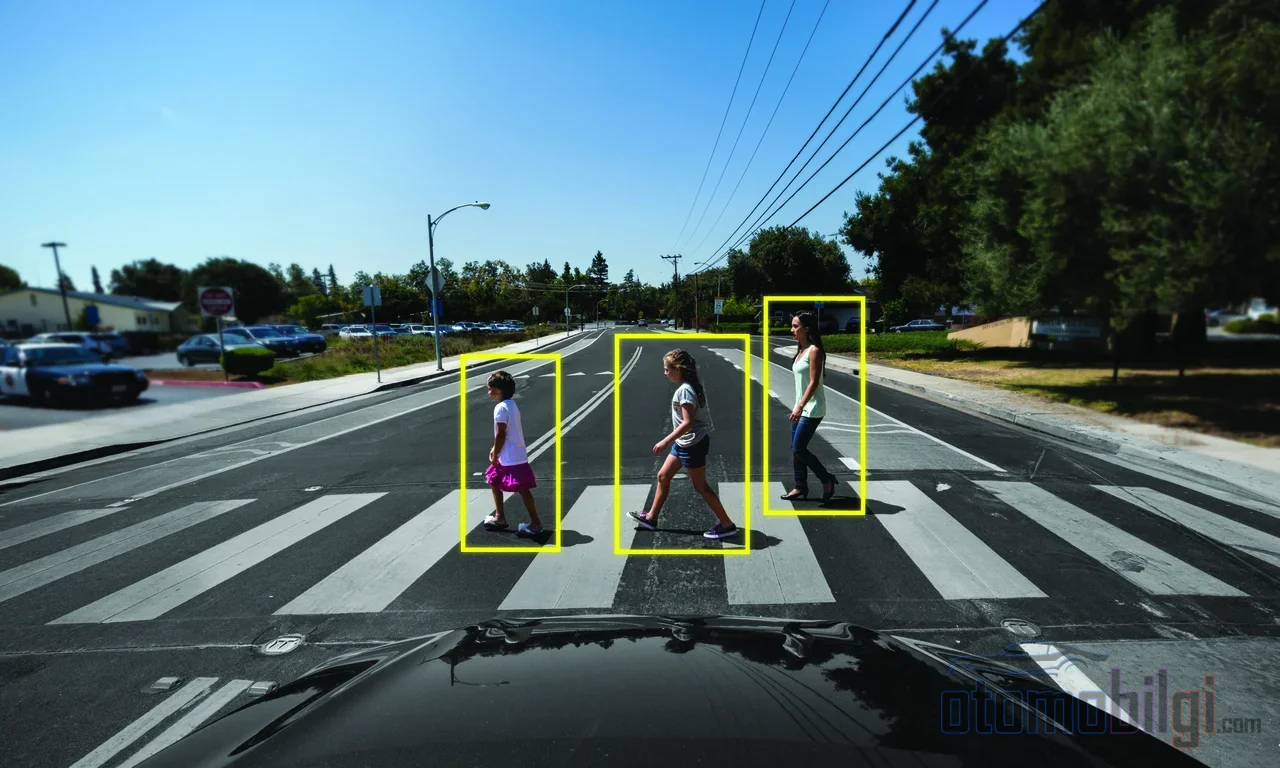
Wenn Sie gerade über die Straße gehen wollen, blicken Sie dem Fahrer in die Augen; er deutet an, dass er leicht langsamer fährt, und in einer Sekunde haben sich zwei Fremde verständigt. Aber was, wenn auf dem gegenüberliegenden Sitz niemand sitzt? Wie genau verständigen sich autonome Fahrzeuge mit Fußgängern - und läuft diese Verständigung wirklich so, wie wir denken? Genau diese Frage wird für jemanden, der sich mit Leidenschaft den Autos verschrieben hat, zu einer unglaublich unterhaltsamen Reise, denn die Antwort ist weit faszinierender, als man denkt.
Fußgängererkennung: Wie das Fahrzeug Sie sieht
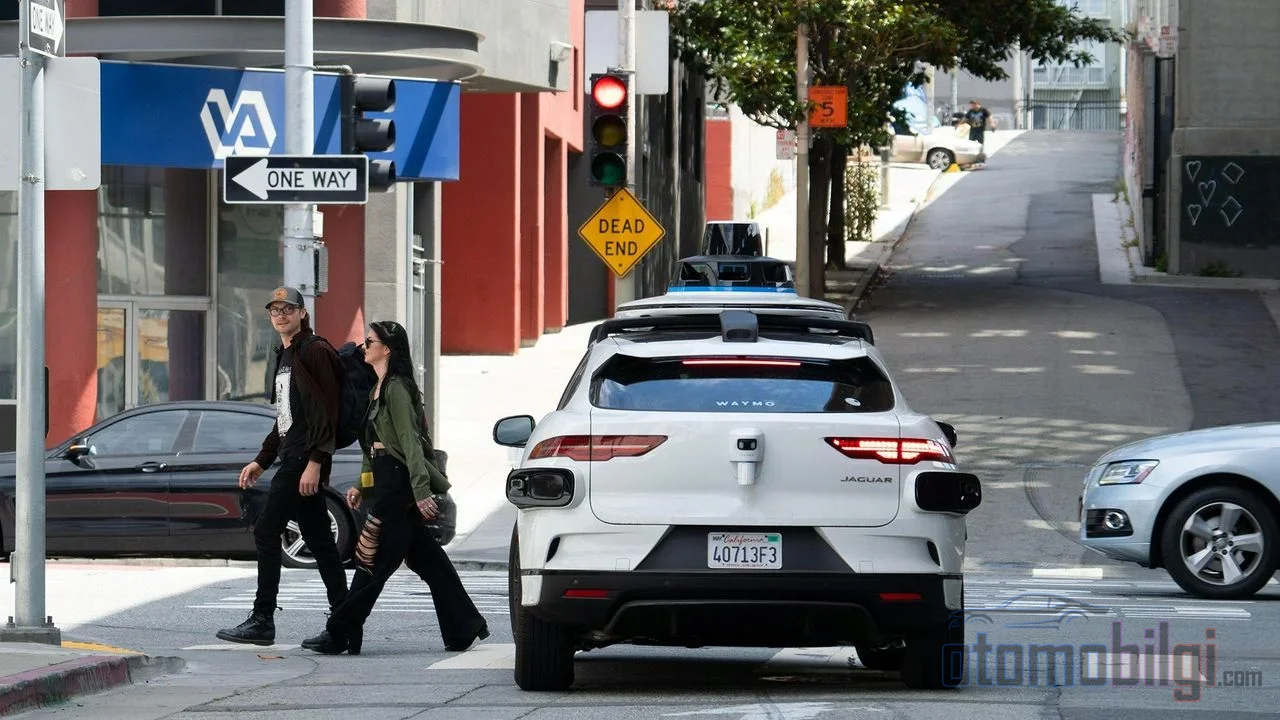
Vorab muss eines klar sein: die Augen eines autonomen Fahrzeugs sind nicht wie Ihre Augen. Lidar, Radar und Kameras arbeiten zusammen und verwandeln alles in der Umgebung in eine Mischung aus Punktwolke und Bildern; dann filtert die künstliche Intelligenz aus diesem Berg den Radfahrer, den Rollerfahrer und den Fußgänger heraus. Zu sagen, das Fahrzeug "sieht" Sie, bedeutet eigentlich, dass es Sie ständig neu berechnet. Das klingt nach Science-Fiction, oder?
Der eigentlich entscheidende Teil beginnt aber erst nach der Erkennung: die Vorhersage. In der Forschung zur Absichtsvorhersage bei Fußgängern gibt es ein dreistufiges Schema - Eingabe, Merkmalsextraktion und Vorhersage. Das Fahrzeug sammelt alle Signale in Richtung des Fußgängers, codiert sie in aussagekräftige Muster und sucht schließlich nach der Antwort auf die Frage: Wird dieser Mensch auf die Straße springen oder auf dem Gehweg bleiben? Was Sie mit einem einzigen Blick machen, ist ein mathematischer Wettlauf, der im Hintergrund tausende Male pro Sekunde wiederholt wird.
Die wichtigsten Erkenntnisse
- Viele Fußgänger glauben, mit dem nahenden Fahrzeug Augenkontakt gehabt zu haben - dabei sehen die meisten den Fahrer überhaupt nicht.
- Ohne Augenkontakt halten etwa 55% der Fahrer am Zebrastreifen nicht an.
- Das kritischste Signal bei der Absichtsvorhersage ist nicht der Fußgänger selbst, sondern die Situation; ohne Kontext sinkt die Leistung deutlich ab.
- Roboter-Augen am Fahrzeug erhöhen das Sicherheitsgefühl, aber die Teilnehmer halten sie nicht für zwingend erforderlich.
- Mit 4 bis 5,5 erwarteten Kollisionen pro Million Fahrzeug-kilometern bleibt die Interaktion zwischen Fußgänger und autonomen Fahrzeugen riskant.
Der Mythos vom Augenkontakt: Worauf vertrauen wir, wenn niemand uns sieht?
Hier wird es wirklich interessant. In den durchgeführten Experimenten zum Augenkontakt zwischen Fahrern und Fußgängern kam etwas Bemerkenswertes heraus: Viele Menschen sind überzeugt, mit dem Fahrer des nahenden Fahrzeugs Augenkontakt gehabt zu haben. Die Versuchsaufzeichnungen zeigen jedoch, dass niemand diesen Fahrer tatsächlich gesehen hat. Das menschliche Gehirn kann das Vertrauensgefühl also nicht aus einem echten Blick erzeugen, sondern aus der Annahme dieses Blicks. Bemerkenswert - und das im wahrsten Sinne des Wortes.
Allerdings gibt es auch Situationen, in denen Augenkontakt wirklich funktioniert: Fußgänger, die dem Fahrer in die Augen blicken, fühlen sich beim Überqueren der Straße sicherer, und die Stoppraten am Zebrastreifen verändern sich - ohne Augenkontakt halten etwa 55% der Fahrer nicht einmal an. Aber Vorsicht: Dieser Hinweis ist nur entscheidend, wenn die Bewegungssignale des Fahrzeugs unklar sind. Und im autonomen Fahrzeug gibt es diesen Hinweis ohnehin nicht. Das traditionelle "Ich habe den Fahrer angeschaut, er hat mich gesehen"-Vertrauen bleibt also im Zeitalter der fahrerlosen Fahrzeuge ohne Grundlage. Was tritt nun an seine Stelle?
Anhalten oder Durchfahren? Die Anatomie der Stopp-und-Go-Entscheidung
Der schwierigste Moment für das autonome System ist jener Moment des Zögerns an Kreuzungen und Übergängen. Forscher trennen hier zwei verschiedene Konzepte sorgfältig: crossing intention, also die innere Entscheidung des Fußgängers, und crossing prediction, also die Vorhersage des Fahrzeugs "dieser Mann wird auf der Fahrbahn sein". Um den Unterschied zu veranschaulichen, denken Sie so: die Entscheidung eines Freundes, Ihnen zuzuwinken, und das tatsächliche Zustandekommen dieses Winkens. Das Fahrzeug muss beides richtig vorhersagen.
Eine falsche Vorhersage schadet auf beiden Seiten: entweder wird unnötig gezögert und der Verkehr staut sich, oder es wird ein unsicheres Manöver versucht. Deshalb werden Modelle zur Absichtsvorhersage ständig weiterentwickelt. Ein leichtes Transformer-Modell, das kürzlich vier Verhaltensströme - Aufmerksamkeit und Blick, Position, Zustand und Interaktion - kombinierte, sagte die Entscheidung an der Kreuzung mit hoher Genauigkeit voraus. Interessanter sind die Ablation-Experimente, also Experimente zum Entfernen von Komponenten: Wird die Zustandsinformation aus dem Modell entfernt, bricht die Leistung ein. Kurz gesagt: Das stärkste Signal für das Fahrzeug ist nicht der Fußgänger selbst, sondern der Kontext, in dem er sich befindet.
In diesem Bereich gibt es außerdem datensätze mit Labels, die nicht nur auf Bildern, sondern auch auf Beschreibungen in natürlicher Sprache menschlicher Fahrer beruhen, sowie LSTM-basierte Studien zum Vorfahrtsproblem an kreuzungslosen Übergängen ohne Signale. Und Ende 2025 kam ein großer Sprung: Ein System namens OmniPredict, das ein multimodales großes Sprachmodell verwendet, trat als erstes Modell hervor, das das Verhalten menschlicher Fußgänger in Echtzeit vorhersagt. Das Fahrzeug lernt nach und nach jene schnelle Intuition in Ihrem Kopf.
Dem Fahrzeug ein Gesicht geben: Wirken eHMI-Experimente wirklich?
Fahrer und Fußgänger verständigten sich früher über informelle Hinweise wie Handzeichen und Gesichtsausdrücke. Entwickler autonomer Fahrzeuge versuchten, diese Hinweise auf die Maschine zu übertragen, und so begannen die Experimente mit externen Kommunikationsschnittstellen, den sogenannten eHMIs. In einem der ersten wichtigen Experimente präsentierte ein Wohnmobil, das das autonome Fahrzeug repräsentierte, den Fußgängern Informationen darüber, wann sie überqueren könnten; danach wurden Bildschirme, Lichtleisten und sogar auf das Fahrzeug montierte robotische Augen erprobt.
Die Ergebnisse der Feldstudie zu den robotischen Augen sind ziemlich gemischt - und gerade deshalb, finde ich, wertvoll. Bei Menschen, die die Augen bemerken, steigt das Sicherheitsgefühl, und ein separates 360°-Video-Experiment zeigte, dass diese Augen potenzielle Verkehrsunfälle reduzieren können. Aber dieselben Teilnehmer finden, dass die Augen "nicht notwendig" sind. Das heißt, das niedliche Fahrzeuggesicht gefällt uns, ist aber kein Muss. Die Industrie sagt Ähnliches: Damit sich Fußgänger wohlfühlen, muss das Fahrzeug sein Verhalten so ausdrücken, dass der Mensch es natürlich versteht, und eine Analyse in Science betont, dass Fußgänger an Kreuzungen eine Bestätigung dafür erwarten, dass das Fahrzeug sie "gesehen" hat.
Nur gibt es hier ein seltsames Paradox, das man nicht überspringen darf: So sehr Sie das Kommunikationsdesign auch verbessern, Sie können riskantes Nutzerverhalten damit möglicherweise nicht verhindern. Eine Kinder-Fußgängerstudie zeigte, dass autonome Fahrzeuge selbst dann, wenn sie die grüne Ampel weit weg von Kreuzungen umschalten und abbremsen, bei Kindern ein riskanteres Über querverhalten beobachten. Das heißt: "Du kannst überqueren" auf einen Bildschirm zu schreiben, kann ein Kind nicht daran hindern, "dann laufe ich lieber" zu denken. So gut die Technologie auch sein mag, der menschliche Faktor bleibt die veränderlichste Variable.
Warum passieren die Unfälle genau in diesem Moment der Interaktion?
Kommen wir nun zum schonungslosen Teil. Sicherheitsmodelle für die Fußgänger-Autonomfahrzeug-Interaktion berechnen die erwartete Anzahl an Kollisionen pro Millionen Fahrzeugkilometer zwischen 4 und 5,5 - und dieser Wert wird deutlich als besorgniserregendes Risikoniveau eingestuft. Zudem hat der klassische Fußgängerunfall seinen Ursprung im selben Bereich: etwa die Hälfte der Fußgängerunfälle geschieht an Punkten weit entfernt von Überquerungseinrichtungen, meist neben parkenden Fahrzeugen. Das Problem bricht also hauptsächlich nicht in den Momenten auf, in denen "das Fahrzeug mich nicht sieht", sondern in den Momenten, in denen es mit mir verhandeln muss.
Es gibt Fußgängertypen, mit denen auch Algorithmen schwer zu kämpfen haben: Fußgänger, die große Gegenstände tragen, Hunde ausführen oder ungewöhnliche Kleidung tragen, können Erkennungssysteme verzögern oder verwirren. Teilweise Verdeckung, überfüllte Szenen und mehrdeutige Hinweise gehören ebenfalls zu den Schwachstellen. Der erste Fußgägertod durch ein autonomes Fahrzeug in Arizona im Jahr 2018 ereignete sich genau in einem solchen Szenario: der Fußgänger war auf der Straße, in einer Entfernung, in der das Fahrzeug nicht mehr anhalten konnte. Auch eine frühe Studie über Erkennungsungleichheit in diesem Bereich ist noch in Erinnerung; die Behauptung, dass Fußgänger mit dunkler Haut schwerer wahrgenommen werden, löste damals Kontroversen aus, und dieses Thema muss auch heute noch ernsthaft behandelt werden.
Die Transparenzlücke: wer teilt Daten, wer teilt sie nicht?
Eine weitere Spannung in der Branche ist die Weitergabe von Sicherheitsdaten. Waymo veröffentlicht Studien, die zeigen, dass seine Fahrzeuge fünfmal sicherer als menschliche Fahrer und bei Fußgängerinteraktionen 12-mal sicherer sind, und legt Sicherheitsdaten freiwillig offen. Auf der anderen Seite stellte Tesla nach Branchenkritik die Veröffentlichung detaillierter Sicherheitsdaten ein. Während die eine Seite im selben Markt Daten ausgiebt, zieht die andere den Vorhang zu - das lässt der Öffentlichkeit keine faire Vergleichsmöglichkeit.
Auf der Wahrnehmungsebene gibt es zudem eine interessante Verzerrung: Menschen machen autonome Fahrzeuge stärker verantwortlich als menschliche Fahrer, selbst wenn jene nicht fehlerhafter sind. Während also der Fehler der Maschine unverzeihlich ist, wird der Fehler des Menschen zur Normalität. Diese Kluft zwischen öffentlicher Wahrnehmung und Daten ist breit genug, um die tatsächlichen Erfolge der Technologie in den Schatten stellen zu können.
Wie kommen autonome Fahrzeuge letztendlich mit Fußgängern zurecht?
Hier ist die versprochene klare Antwort: autonome Fahrzeuge verständigen sich mit Fußgängern nicht über Blickkontakt, sondern über das Lesen von Verhaltensweisen. Sensoren verfolgen den Fußgänger kontinuierlich, die künstliche Intelligenz kombiniert Geschwindigkeit, Position, Blickrichtung und Kontext und prognostiziert die Absicht; bei Bedarf tragen eHMI-Anzeigen oder das Fahrzeugverhalten - ein deutliches Abbremsen, ein eindeutiges Anhalten - die Botschaft nach außen. Die Sprache der neuen Vereinbarung ist nicht der alte Blickaustausch, sondern Bewegung und Kontext. Sie teilen ihm Ihre Absicht durch Ihr Gehverhalten mit, und es erklärt Ihnen seine Entscheidung über die Bremsen.
Meine Zusammenfassung lautet: Die Maschine trifft jedes Jahr bessere Vorhersagen, aber die Interaktion bleibt ein zweiseitiges Spiel. Ohne Transparenz bei der Datenweitergabe, Demut im eHMI-Design und etwas mehr Geduld bei uns Nutzern bleibt dieser Deal unvollständig. Würden Sie an den Augen hängen oder auf das Bremsquietschen vertrauen? Ich tendiere zu Letzterem - ganz abgesehen vom Charme der robotischen Augen.
Quellen
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact