Hogyan értik meg az önvezető járművek a gyalogosokat?
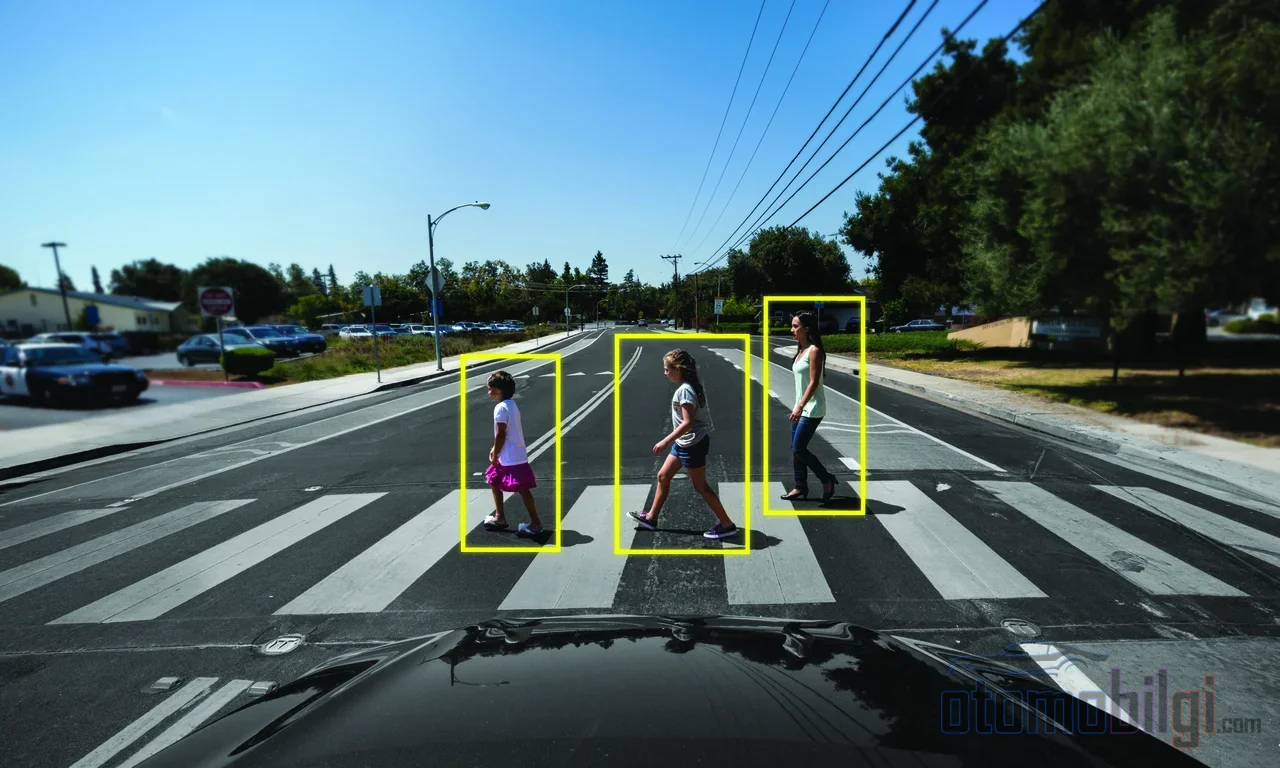
Amikor át akar menni az úttesten, a sofőr szemébe néz; ő pedig jelzi, hogy kissé lassított, és két idegen egyetlen pillanat alatt megérti egymást. De mi van, ha a szemben lévő ülésen senki sem ül? Hogyan ért egyet valójában az önvezető jármű a gyalogossal - és ez a megállapodás tényleg úgy működik, ahogy mi hisszük? Ez a kérdés annak, aki szenvedélyesen rajong az autókért, hihetetlenül szórakoztató utazássá válik, mert a válasz sokkal érdekesebb, mint gondolnád.
Gyalogosfelismerés: Hogyan Lát Téged a Jármű?
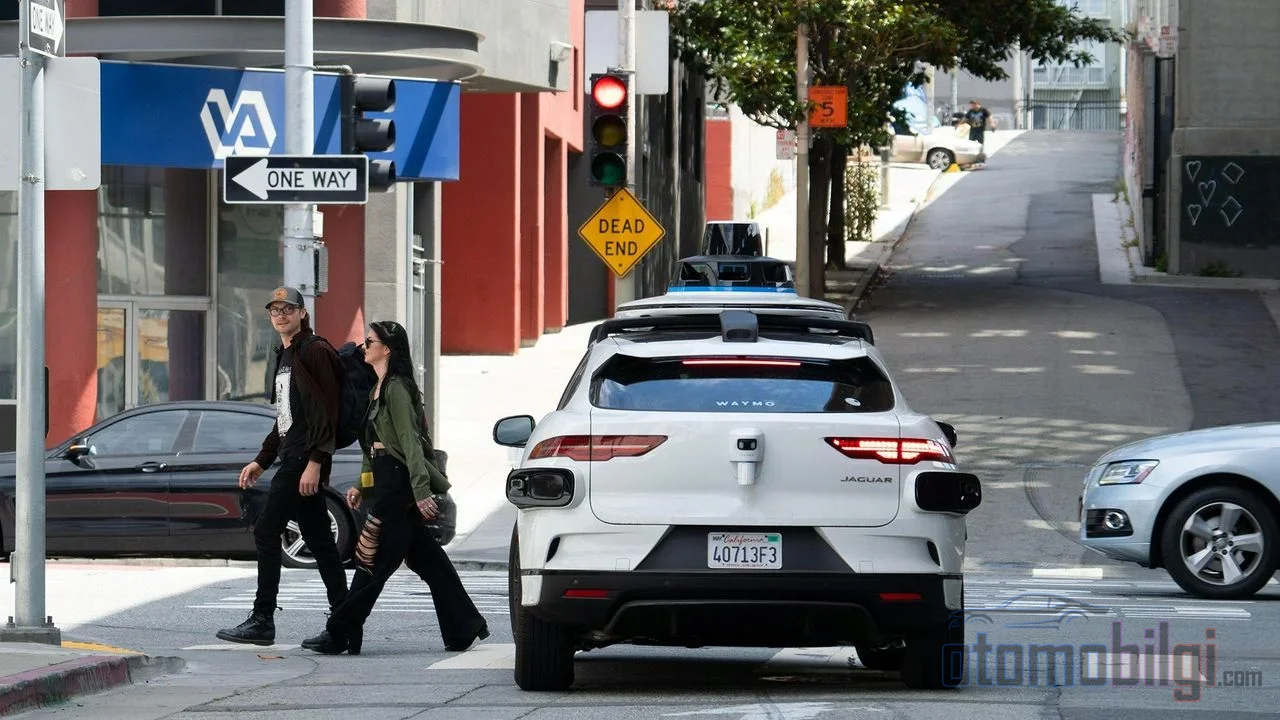
Először tisztázzunk valamit: az önvezető jármű szeme nem olyan, mint a tiéd. A lidar, a radar és a kamerák együttműködve pontfelhővé és képekké alakítanak mindent a környezetben; majd a mesterséges intelligencia ebből a halmazból kiszűri a kerékpárost, a rollerest és a gyalogost. Tehát az, hogy a jármű "lát" téged, valójában azt jelenti, hogy folyamatosan újraszámol téged. Tudományos-fantasztikusnak hangzik, ugye?
Az igazi lényeg azonban a felismerés után kezdődik: az előrejelzés. A gyalogosok szándékának előrejelzésére irányuló kutatásokban háromlépcsős rendszer van - bemenet, jellemzőkinyerés és előrejelzés. A jármű összegyűjti a gyalogosra vonatkozó összes jelet, értelmes mintákká kódolja őket, és végül a következő kérdésre keresi a választ: ez az ember beugrik az útra, vagy marad a járdán? Amit te egyetlen pillantással teszel, az a háttérben másodpercenként több ezer alkalommal ismétlődő matematikai verseny.
A legfontosabbak
- Sok gyalogos hiszi, hogy szemkontaktust létesít a közeledő járművel - holott a legtöbb sofőrt egyáltalán nem látja.
- Szemkontaktus nélkül a sofőrök mintegy 55%-a nem áll meg a gyalogos-átkelőnél.
- A szándék előrejelzésében a legkritikusabb jel nem a gyalogos, hanem maga a helyzet; ha a kontextust eltávolítjuk, a teljesítmény éles csökkenést mutat.
- A járműre szerelt robotikus szemek növelik a biztonságérzetet, de a résztvevők ezeket nem tartják feltétlenül szükségesnek.
- Millió jármű-kilométerenként 4 és 5,5 közötti várható ütközésszám a gyalogos-önvezető jármű interakcióját továbbra is kockázatossá teszi.
A szemkontaktus mítosza: Mibe kapaszkodunk, amikor senki sem lát téged?
És itt válik valóban izgalmassá a dolog. A sofőr-gyalogos szemkontaktus kísérletekben meglepő dolog derült ki: sok ember biztos benne, hogy szemkontaktust létesített a közeledő jármű sofőrjével. A kísérlet felvételei azonban azt mutatják, hogy valójában senki sem látta azt a sofőrt. Vagyis az emberi agy képes a biztonságérzetet nem egy valódi tekintetből, hanem annak feltevéséből előállítani. Meglepő, szó szerint a szó teljes értelmében.
Ezalatt vannak olyan helyzetek is, amikor a szemkontaktus tényleg működik: a sofőrrel szemkontaktusba kerülő gyalogosok biztonságban érzik magukat átkelés közben, és megváltozik a gyalogos-átkelőnél való megállás aránya is - szemkontaktus nélkül a sofőrök mintegy 55%-a meg sem áll. De figyelj oda: ez a jel csak akkor meghatározó, ha a jármű mozgásjelzései bizonytalanok. És az önvezető járműben ez a jel eleve nem létezik. Tehát a hagyományos "ránéztem a sofőrre, látott engem" bizalom a sofőr nélküli járművek korában alap nélkülivé válik. De mi került a helyére?
Megáll vagy átmegy? A megállás-indulás döntés anatómiája
Az autonóm rendszer számára a legnehezebb pillanat az a tétovázás a kereszteződéseknél és átjáróknál. A kutatók itt két különböző fogalmat választanak el gondosan: a crossing intention, azaz a gyalogos belső döntése, valamint a crossing prediction, azaz a jármű "ez az ember úton lesz" jóslata. Hogy megérthesd a különbséget, gondold el így: a barátod arra vonatkozó döntése, hogy ökölbe szorítja a kezét, illetve maga az ökölszorítás tényleges bekövetkezése. A járműnek mindkettőt helyesen kell megjósolnia.
A téves jóslat mindkét irányban kárt okoz: vagy felesleges tétovázás alakul ki és a forgalom beragad, vagy biztonságosnak nem mondható manőverbe bocsátkozik a jármű. Ezért a szándék-előrejelzési modellek folyamatosan fejlődnek. Nemrég egy könnyűsúlyú Transformer-modell, amely négy viselkedési áramot egyesített - figyelem és tekintet, pozíció, állapot és interakció -, nagy pontossággal jósolta meg a kereszteződési döntést. Még érdekesebbek az ablation, vagyis a komponenskivételi kísérletek: amikor az állapotinformációt eltávolították a modellből, a teljesítmény összeomlott. Röviden: a jármű legerősebb jelzése nem maga a gyalogos, hanem az ő kontextusa.
Ezen a területen vannak továbbá olyan címkézett adathalmazok is, amelyek nemcsak képekre, hanem emberi sofőrök természetes nyelvű magyarázataira is támaszkodnak, valamint jelzés nélküli kereszteződések elsőbbségi problémájával foglalkozó, LSTM-alapú tanulmányok. És 2025 végén nagy ugrás következett be: az OmniPredict nevű rendszer, amely multimodális nagy nyelvi modellt használ, az első modellként tűnt ki, amely valós időben jósolja meg az emberi gyalogos viselkedést. A jármű lassan megtanulja azt a gyors megérzést, ami a te fejedben van.
Arcot adni a járműnek: Működnek tényleg az eHMI-kísérletek?
A sofőr és a gyalogos korábban informális jelzésekkel értette meg magát, mint például kézmozdulatok, arckifejezés. Az autonóm járműfejlesztők is megpróbálták ezeket a jelzéseket a gépbe átültetni, és elindultak a külső kommunikációs interfészek, vagyis az eHMI-kísérletek. Az első fontos kísérletek egyikében egy autonóm járművet reprezentáló lakóautó olyan információt közölt a gyalogosoknak, amely jelzi, mikor kelhetnek át; utána kijelzőket, fénycsíkokat és még a jármű tetejére szerelt robotikus szemeket is kipróbáltak.
A robotikus szemek terepmunkájának eredményei meglehetősen vegyesek - és szerintem pontosan ezért értékesek. Az embereknél, akik észreveszik a szemeket, nő a biztonságérzet, és egy külön, 360°-os video kísérlet azt mutatta, hogy ezek a szemek csökkenthetik a potenciális közlekedési baleseteket. Ugyanakkor ugyanezek a résztvevők úgy gondolják, hogy a szemek nem "szükségesek". Vagyis a kedves járműarc tetszik nekünk, de nem kötelező. Az iparág oldaláról is hasonlót mondanak: ahhoz, hogy a gyalogosok jól érezzék magukat, a jármű viselkedését olyan módon kell kifejeznie, ahogy az ember természetesen érti, és a Science-ben megjelent egy elemzés, amely hangsúlyozza, hogy a kereszteződéseknél lévő gyalogosok arról szeretnének megerősítést, hogy a jármű "látja" őket.
Csak itt van egy furcsa paradoxon, amelyet nem szabad kihagyni: akárhennyire javítod a kommunikáció tervezését, előfordulhat, hogy nem tudod megakadályozni a kockázatos felhasználói viselkedést. Egy gyerekgyalogos-tanulmány kimutatta, hogy az autonóm járművek még akkor is, ha zöldet adnak és lassítanak a kereszteződéstől távol, a gyerekek nagyobb kockázatú átkelési viselkedést mutatnak. Vagyis az, hogy a képernyőre azt írjuk, "átmehetsz", nem akadályozza meg a gyereket abban, hogy azt mondja: "akkor majd futok". Bármilyen jó is a technológia, az emberi tényező továbbra is a legváltozékonyabb változó.
Miért pontosan az interakció pillanatában történnek a balesetek?
Most térjünk át a kegyetlen részre. A gyalogos-autonóm jármű interakcióbiztonsági modellek az interakciók során elvárt ütközések számát 4 és 5.5 között számolják millió jármű-kilométerenként - és ez az érték egyértelműen aggasztó kockázati szintként kerül megnevezésre. Ráadásul a klasszikus gyalogosbalesetek gyökere ugyanabban a régióban rejlik: a gyalogosbalesetek körülbelül fele az átkelési létesítményektől távoli pontokon, legtöbbször parkoló járművek mellett történik. Vagyis a probléma elsősorban nem azokban a pillanatokban robban ki, amikor "a jármű nem lát engem", hanem azokban, amikor a járműnek velem kell alkudoznia.
Vannak olyan gyalogostípusok is, amelyekkel az algoritmusok is küzdenek: nagy tárgyat cipelő, kutyát sétáltató vagy szokatlan öltözékű gyalogosok késleltethetik vagy megtéveszthetik az érzékelő rendszereket. A részleges elrejtőzés, a zsúfolt jelenetek és a bizonytalan jelzések szintén a nehézségi pontok közé tartoznak. 2018-ban Arizonában pontosan ilyen forgatókönyvben történt az első gyalogos haláleset, amelyet egy autonóm jármű okozott: a gyalogos olyan távolságban volt az úton, ahonnan a jármű már nem tudott megállni. Ezen a területen egy korai, az érzékelés igazságtalanságát vizsgáló tanulmány is emlékezetes maradt; az a állítás, hogy a sötét bőrű gyalogosok érzékelése nehezebb, akkoriban vitát váltott ki, és ez a téma ma is komolyan kezelendő kérdés.
Az átláthatósági szakadék: ki oszt meg adatokat, ki nem?
Az iparágban egy másik feszültségforrás a biztonsági adatok megosztása. A Waymo olyan kutatásokat publikál, amelyek szerint járművei ötször biztonságosabbak az emberi vezetőknél, gyalogosinterakciók esetén pedig 12-szer biztonságosabbak, és a biztonsági adatokat önkéntesen nyilvánossá teszi. Másrészt egy iparági kritikát követően a Tesla beszüntette a részletes biztonsági adatok közzétételét. Ugyanazon a piacon az egyik fél adatot önt ki, a másik fél letapogatja a függönyt - így a közvélemény kezében nem marad fair összehasonlítás lehetősége.
Az észlelés oldalán is van egy érdekes torzítás: az emberek az autonóm járműveket akkor is többet vádolják, mint az emberi vezetőket, ha nem is hibásak. Vagyis míg a gép hibáját megbocsáthatatlannak tartják, az ember hibája mindennapossá válik. Ez a szakadék a köztudat és az adatok között olyan széles, hogy árnyékolhatja a technológia valódi eredményeit.
Dehogyn az autonóm járművek végső soron hogyan jutnak megállapodásra a gyalogossal?
Íme a beígért világos válasz: az autonóm járművek nem szemkontaktussal, hanem viselkedésolvasással jutnak megállapodásra a gyalogossal. Az érzékelők folyamatosan követik a gyalogost, a mesterséges intelligencia a sebességet, a pozíciót, a tekintetet és a kontextust egyesíti, és előre jelzi a szándékot; szükség esetén az eHMI kijelzők vagy a jármű viselkedése - egyértelmű lassítás, egyértelmű megállás - viszi ki az üzenetet kifelé. Az új megállapodás nyelve nem a régi pillantás, hanem a mozgás és a kontextus. Ön szándékát a járásával közli, a jármű pedig a döntését a fékjeivel mondja el.
Az összefoglalóm a következő: a gép oldalát évről évre jobban becsüli meg, de az interakció nem szűnik meg kétoldalú játéknak lenni. Az adatmegosztás átláthatósága, az eHMI tervezésénél tanúsított szerénység és nálunk, felhasználóknál egy kis plusz türelem nélkül ez az alku hiányos marad. Ön a szemekre hallgatna, vagy a fékzajra bízná magát? Én az utóbbira szavazok - de a robotikus szemek bája is messze nem utolsó.
Források
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact