Comment les véhicules autonomes communiquent-ils avec les piétons ?
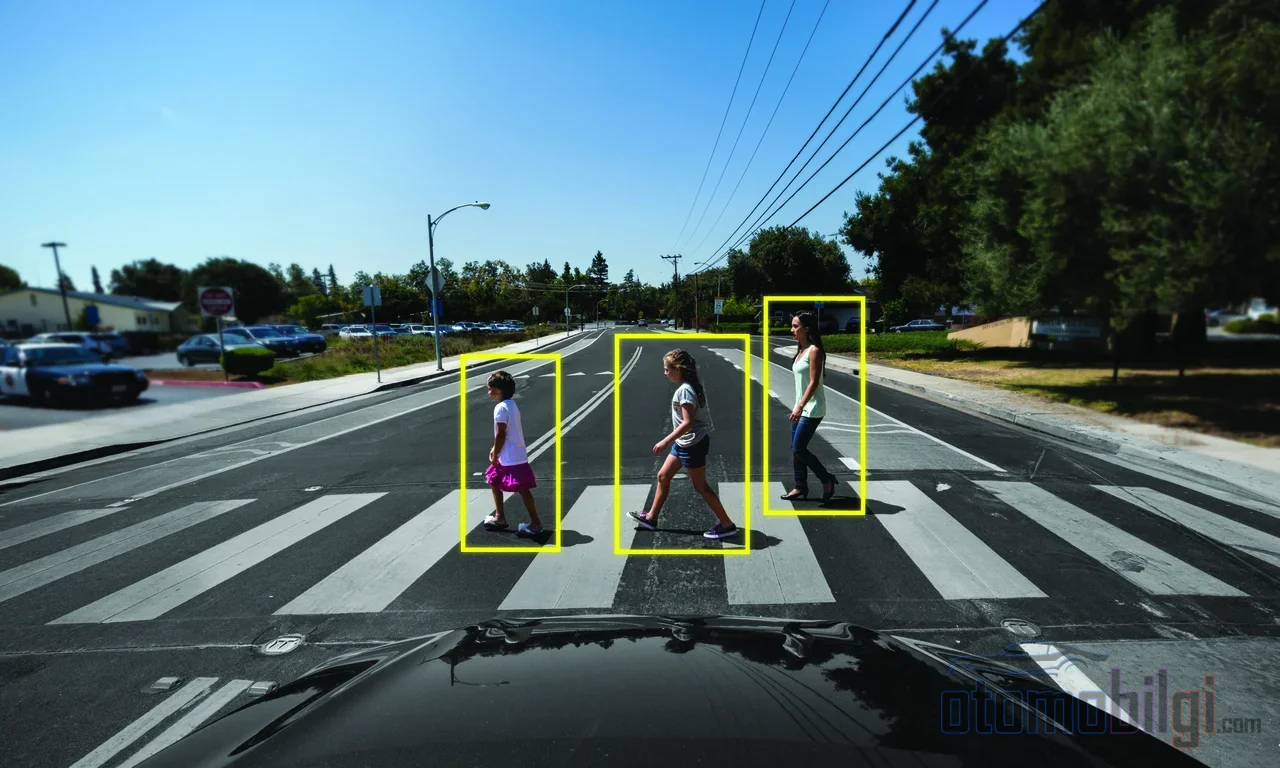
Vous fixez le conducteur dans les yeux alors que vous vous apprêtez à traverser ; lui marque légèrement qu'il ralentit, et deux inconnus se comprennent en une seconde. Mais et si le siège d'en face était vide ? Comment les véhicules autonomes communiquent-ils réellement avec les piétons - et cette communication fonctionne-t-elle vraiment comme nous le pensons ? Voilà une question qui devient un voyage incroyablement divertissant pour quelqu'un qui se consacre passionnément aux voitures, car la réponse est bien plus fascinante qu'on ne l'imagine.
Détection des piétons : Comment le véhicule vous voit-il ?
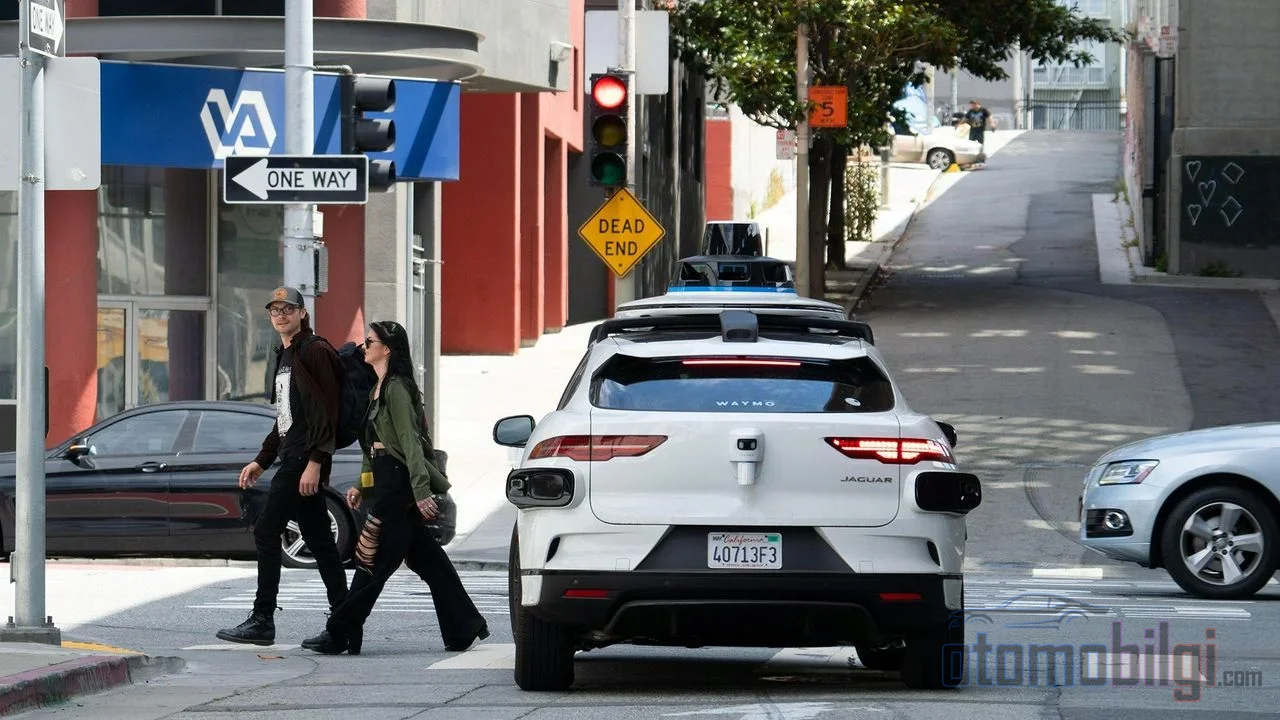
Commençons par une certitude : les yeux du véhicule autonome ne sont pas comme les vôtres. Le lidar, le radar et les caméras travaillent ensemble pour convertir tout ce qui les entoure en un mélange de nuage de points et d'images ; puis l'intelligence artificielle trie dans cette masse le cycliste, l'utilisateur de trottinette et le piéton. Donc, dire que le véhicule vous « voit » signifie en réalité qu'il vous recalcule en permanence. Cela ressemble à de la science-fiction, n'est-ce pas ?
La partie vraiment cruciale commence après la détection : la prédiction. Dans les recherches sur la prédiction de l'intention des piétons, il existe un dispositif en trois étapes - l'entrée, l'extraction des caractéristiques et la prédiction. Le véhicule recueille tous les signaux orientés vers le piéton, les encode en schémas significatifs et cherche finalement à répondre à la question suivante : cet homme va-t-il se jeter sur la route ou rester sur le trottoir ? Ce que vous faites d'un simple regard, c'est une compétition mathématique répétée des milliers de fois par seconde en arrière-plan.
Points marquants
- De nombreux piétons pensent avoir établi un contact visuel avec le véhicule qui approche - alors qu'ils ne voient même pas la plupart des conducteurs.
- Sans contact visuel, environ 55 % des conducteurs ne s'arrêtent pas au passage piéton.
- Dans la prédiction d'intention, le signal le plus critique n'est pas le piéton lui-même mais la situation ; une fois le contexte retiré, les performances chutent nettement.
- Les yeux robotiques montés sur le véhicule augmentent le sentiment de sécurité, mais les participants les considèrent comme conditionnels.
- Un nombre attendu de collisions compris entre 4 et 5,5 par million de véhicules-km maintient l'interaction piéton-véhicule autonome à risque.
Le mythe du contact visuel : À quoi nous fions-nous quand personne ne nous regarde ?
C'est ici que les choses deviennent vraiment intéressantes. Les expériences de contact visuel conducteur-piéton ont révélé quelque chose de frappant : un grand nombre de personnes sont convaincues d'avoir établi un contact visuel avec le conducteur du véhicule qui approche. Cependant, les enregistrements de l'expérience montrent que personne n'a en réalité vu ce conducteur. Ainsi, le cerveau humain peut produire un sentiment de confiance non pas à partir d'un vrai regard, mais en le supposant. Frappant, dans tous les sens du terme.
Par ailleurs, il existe aussi des situations où le contact visuel fonctionne réellement : les piétons qui croisent le regard du conducteur se sentent plus en sécurité en traversant et les taux d'arrêt au passage piéton changent - sans contact visuel, environ 55 % des conducteurs ne s'arrêtent même pas. Mais attention : cet indice ne devient déterminant que lorsque les indices de mouvement du véhicule sont ambigus. Or, dans un véhicule autonome, cet indice n'existe déjà plus. Ainsi, la confiance traditionnelle du type « j'ai regardé le conducteur, il m'a vu » n'a plus de fondement à l'ère des véhicules sans chauffeur. Alors, qu'est-ce qui l'a remplacée ?
S'arrêter ou passer ? Anatomie de la décision d'arrêt-démarrage
Le moment où le système autonome éprouve le plus de difficultés, c'est cette hésitation aux carrefours et aux passages piétons. Les chercheurs distinguent ici rigoureusement deux concepts différents : l'intention de traverser, c'est-à-dire la décision interne du piéton, et la prédiction de traversée, c'est-à-dire la prévision du véhicule : "cet homme sera sur la chaussée". Pour saisir la différence, pensez ainsi : la décision d'un ami de faire un clin d'œil, et le fait que ce clin d'œil se produise réellement. Le véhicule doit prédire correctement les deux.
Une mauvaise prédiction nuit aux deux extrémités : soit il y a une hésitation inutile et le trafic se bloque, soit on tente une manœuvre dangereuse. C'est pourquoi les modèles de prédiction d'intention évoluent constamment. Récemment, un modèle Transformer léger combinant quatre flux comportementaux - attention et regard, position, état et interaction - a prédit la décision au carrefour avec une grande précision. Plus intéressant encore, les expériences d'ablation, c'est-à-dire de retrait de composants : lorsque l'information d'état est retirée du modèle, la performance s'effondre. En bref, le signal le plus fort pour le véhicule n'est pas le piéton lui-même, mais le contexte dans lequel il se trouve.
Dans ce domaine, il existe également des jeux de données étiquetés s'appuyant non seulement sur l'image mais aussi sur les descriptions en langage naturel de conducteurs humains, ainsi que des études basées sur LSTM sur le problème de la priorité aux carrefours sans signalisation. Et fin 2025, un grand bond en avant est survenu : le système appelé OmniPredict, utilisant un grand modèle de langage multimodal, s'est imposé comme le premier modèle à prédire en temps réel le comportement des piétons humains. Le véhicule apprend peu à peu cette intuition rapide qui se trouve dans votre tête.
Donner un visage au véhicule : les expériences d'eHMI fonctionnent-elles vraiment ?
Autrefois, le conducteur et le piéton se comprenaient grâce à des indices informels comme les gestes de la main ou les expressions du visage. Les développeurs de véhicules autonomes ont tenté de transmettre ces indices à la machine, et les expériences d'interfaces de communication externes, c'est-à-dire d'eHMI, ont commencé. Dans l'une des premières expériences importantes, une caravane représentant le véhicule autonome fournissait aux piétons une information indiquant quand ils pouvaient traverser ; ensuite, des écrans, des bandes lumineuses et même des yeux robotiques placés sur le véhicule ont été testés.
Les résultats de l'étude de terrain sur les yeux robotiques sont assez mitigés - et à mon avis, c'est précisément pour cela qu'ils sont précieux. Chez les personnes qui remarquent les yeux, le sentiment de sécurité augmente, et une expérience distincte en vidéo à 360° a montré que ces yeux pourraient réduire les accidents de la circulation potentiels. Mais les mêmes participants pensent que les yeux ne sont pas "nécessaires". Autrement dit, le visage sympathique du véhicule nous plaît, mais il n'est pas indispensable. Le secteur dit quelque chose de similaire : pour que les piétons se sentent à l'aise, le véhicule doit exprimer son comportement d'une manière naturellement compréhensible par l'humain, et une analyse publiée dans Science souligne que les piétons aux carrefours attendent une confirmation que le véhicule les a "vus".
Seulement, il y a ici un paradoxe étrange qu'il ne faut pas éluder : aussi loin que vous amélioriez la conception de la communication, vous risquez de ne pas pouvoir empêcher les comportements à risque des utilisateurs. Une étude avec des enfants piétons a révélé que même lorsque les véhicules autonomes allument le feu vert et ralentissent loin du carrefour, les enfants adoptent un comportement de traversée plus risqué. Autrement dit, afficher "tu peux traverser" sur un écran n'empêche pas un enfant de se dire "alors je vais courir". Quelle que soit la qualité de la technologie, le facteur humain reste la variable la plus changeante.
Pourquoi les accidents surviennent-ils précisément au moment de cette interaction ?
Passons maintenant à la partie impitoyable. Les modèles de sécurité des interactions piéton-véhicule autonome calculent le nombre attendu de collisions lors des interactions entre 4 et 5,5 par million de véhicules-km - et cette valeur est clairement qualifiée de niveau de risque préoccupant. De plus, l'origine des accidents de piétons classiques se situe dans la même zone : environ la moitié des accidents de piétons surviennent loin des passages aménagés, le plus souvent à côté de véhicules en stationnement. Autrement dit, le problème n'explose pas principalement dans les moments où "le véhicule ne me voit pas", mais dans les moments où le véhicule est contraint de négocier avec moi.
Il existe des types de piétons qui mettent également les algorithmes en difficulté : les piétons transportant de gros objets, promenant un chien ou portant des tenues inhabituelles peuvent retarder ou tromper les systèmes de détection. L'occultation partielle, les scènes bondées et les indices ambigus font aussi partie des points de difficulté. En 2018, le premier décès de piéton causé par un véhicule autonome, survenu en Arizona, s'était produit exactement dans ce type de scénario : le piéton se trouvait sur la chaussée à une distance à laquelle le véhicule ne pouvait pas s'arrêter. Dans ce domaine, on se souvient aussi d'une ancienne étude sur l'injustice de détection : la prétendue difficulté à percevoir les piétons à la peau foncée avait suscité une controverse à l'époque, et ce sujet reste aujourd'hui une question qui doit être traitée avec sérieux.
Le fossé de transparence : qui partage les données, qui ne les partage pas ?
Une autre tension dans le secteur concerne le partage des données de sécurité. Waymo publie des recherches montrant que ses véhicules sont cinq fois plus sûrs que les conducteurs humains, et 12 fois plus sûrs dans les interactions avec les piétons, et ouvre volontairement ses données de sécurité. En revanche, suite à une critique du secteur, Tesla a cessé de publier ses données de sécurité détaillées. Dans le même marché, l'un déverse des données, l'autre tire le rideau - ce qui ne laisse pas au public la possibilité d'une comparaison équitable.
Il y a aussi une distorsion intéressante du côté de la perception : les gens blâment les véhicules autonomes davantage que les conducteurs humains, même lorsqu'ils ne sont pas défectueux. Autrement dit, l'erreur de la machine est impardonnable, tandis que l'erreur humaine est banalisée. Ce fossé entre la perception du public et les données est assez large pour éclipser les véritables réussites de la technologie.
Alors, comment les véhicules autonomes finissent-ils par s'entendre avec les piétons ?
Voici la réponse claire que je vous ai promise : les véhicules autonomes s'entendent avec les piétons non pas par contact visuel, mais par la lecture du comportement. Les capteurs suivent le piéton en permanence, et l'intelligence artificielle combine vitesse, position, regard et contexte pour prédire l'intention ; si nécessaire, les écrans eHMI ou le comportement du véhicule - un ralentissement net, un arrêt net - transmettent le message vers l'extérieur. Le langage du nouvel accord n'est plus l'ancien échange de regards, mais le mouvement et le contexte. Vous lui dites votre intention par votre démarche, il vous répond par ses freins.
Voici mon résumé : la machine fait de meilleures prédictions chaque année, mais l'interaction reste un jeu à double sens. Sans transparence dans le partage des données, sans humilité dans la conception des eHMI et sans un peu plus de patience de notre part en tant qu'utilisateurs, cet accord restera incomplet. À votre place, auriez-vous confiance dans les yeux ou dans le crissement des freins ? Je dirais la seconde - sans compter le charme de ces yeux robotiques.
Sources
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact