خودروهای خودران چگونه با عابران پیاده ارتباط برقرار میکنند؟
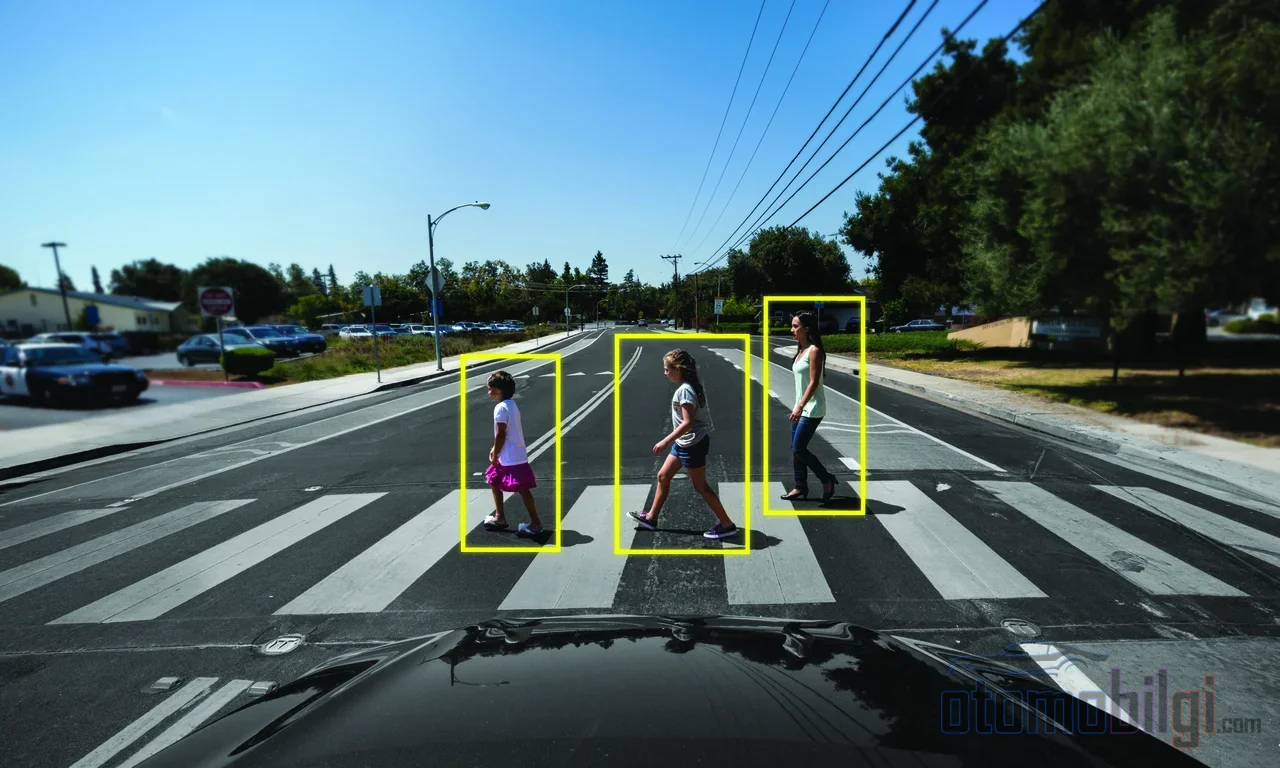
در حالی که قصد دارید از عرض خیابان عبور کنید، به چشم راننده نگاه می کنید؛ او هم کمی کند شدن سرعتش را نشان می دهد و در یک لحظه دو غریبه با هم به توافق می رسند. اما اگر روی صندلی روبهرو هیچ کسی نباشد چه؟ خودروهای خودران دقیقا چگونه با عابر پیاده به تفاهم می رسند - و آیا این تفاهم واقعا همان چیزی است که ما تصور می کنیم؟ همین سوال برای کسی که با اشتیاق فراوان خود را وقف خودروها کرده، به سفری فوق العاده سرگرم کننده تبدیل می شود، چون پاسخ آن بسیار کنجکاوکننده تر از چیزی است که فکر می کنید.
تشخیص عابر پیاده: خودرو چگونه شما را می بیند؟
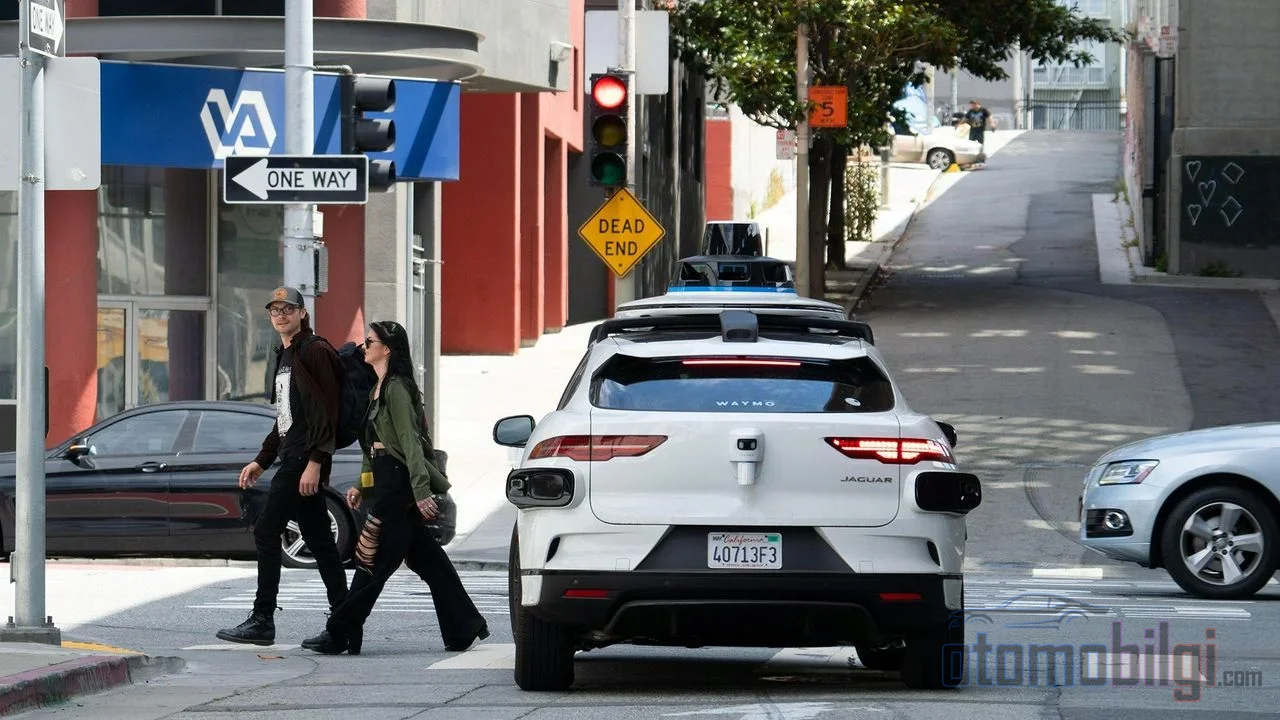
اول اجازه دهید این نکته روشن شود: چشم خودروی خودران مانند چشم شما نیست. لیدار، رادار و دوربین ها با هم کار می کنند و همه چیز اطراف را به ترکیبی از ابر نقطه و تصویر تبدیل می کنند؛ سپس هوش مصنوعی از میان این انبوه، دوچرخه سوار، اسکوتر سوار و عابر پیاده را جدا می کند. پس وقتی می گوییم خودرو شما را "می بیند"، در واقع داریم می گوییم که شما را به طور مداوم دوباره محاسبه می کند. به نظر علمی تخیلی می آید، نه؟
اما مهم ترین بخش ماجرا بعد از تشخیص شروع می شود: پیش بینی. در پژوهش های پیش بینی قصد عابر پیاده، یک چیدمان سه مرحله ای وجود دارد - ورودی، استخراج ویژگی و پیش بینی. خودرو تمام سیگنال های سمت عابر پیاده را جمع آوری می کند، آن ها را در الگوهای معنادار کدگذاری می کند و در نهایت به دنبال پاسخ این سوال است: آیا این فرد به جاده خواهد پرید یا در پیاده رو باقی می ماند؟ کاری که شما با یک نگاه انجام می دهید، یک مسابقه ریاضی است که در پس زمینه هزاران بار در ثانیه تکرار می شود.
نکات برجسته
- تعداد زیادی از عابران پیاده معتقدند با خودروی در حال نزدیک شدن تماس چشمی برقرار کرده اند - در حالی که اکثر رانندگان را اصلا نمی بینند.
- بدون تماس چشمی، حدود 55 درصد رانندگان در محل عبور عابر پیاده توقف نمی کنند.
- مهم ترین سیگنال در پیش بینی قصد، نه خودِ عابر، بلکه موقعیت اوست؛ وقتی زمینه حذف شود، عملکرد به شدت افت می کند.
- چشم های رباتیک روی خودرو حس امنیت را افزایش می دهند، اما شرکت کنندگان آن ها را ضروری نمی دانند.
- تعداد برخورد مورد انتظار بین 4 تا 5.5 به ازای هر میلیون خودرو-کیلومتر، همچنان تعامل عابر پیاده - خودروی خودران را پرخطر نگه می دارد.
افسانه تماس چشمی: وقتی کسی شما را نمی بیند، به چه چیزی اعتماد می کنیم؟
اینجاست که ماجرا واقعا جالب می شود. در آزمایش های تماس چشمی راننده - عابر پیاده، موضوع چشمگیری آشکار شد: بسیاری از افراد مطمئن بودند با راننده خودروی در حال نزدیک شدن تماس چشمی برقرار کرده اند. اما ضبط های آزمایش نشان داد که آن راننده در واقع وجود نداشت و هیچ کس او را ندیده بود. یعنی مغز انسان می تواند حس اعتماد را نه از یک نگاه واقعی، بلکه از فرض کردن آن نگاه تولید کند. شگفت آور، و این را کاملا جدی می گوییم.
در ضمن، مواردی هم وجود دارد که تماس چشمی واقعا جواب می دهد: عابرانی که با راننده چشم در چشم می شوند، هنگام عبور احساس امنیت بیشتری می کنند و نرخ توقف در محل عبور عابر پیاده تغییر می کند - بدون تماس چشمی، حدود 55 درصد رانندگان اصلا توقف نمی کنند. اما توجه داشته باشید: این نشانه فقط زمانی تعیین کننده است که نشانه های حرکتی خودرو مبهم باشند. و در خودروی خودران این نشانه اصلا وجود ندارد. پس اعتماد سنتیِ "به راننده نگاه کردم، من را دید"، در عصر خودروهای بدون راننده بی پشتوانه می شود. خب در عوض چه چیزی جای آن را گرفته است؟
می ایستد یا رد می شود؟ آناتومی تصمیم توقف و حرکت
دشوارترین لحظه برای سیستم خودران، همان لحظه تردید در تقاطعها و گذرگاههاست. پژوهشگران در اینجا دو مفهوم متفاوت را با دقت از هم جدا میکنند: قصد عبور یعنی تصمیم درونی عابر، و پیشبینی عبور یعنی پیشبینی خودرو که "این آدم روی جاده خواهد بود". برای درک تفاوت، اینگونه فکر کنید: تصمیم دوست شما به بالا انداختن شانه با اینکه آن شانه انداختن واقعاً رخ دهد. خودرو باید هر دو را درست پیشبینی کند.
پیشبینی نادرست به هر دو سو آسیب میزند: یا بیدلیل تردید پیش میآید و ترافیک قفل میشود، یا به یک مانور ناایمن دست زده میشود. به همین دلیل مدلهای پیشبینی نیت پیوسته در حال بهبودند. اخیراً یک مدل سبک Transformer که چهار جریان رفتاری - توجه و نگاه، موقعیت، وضعیت و تعامل - را ترکیب میکند، تصمیم در تقاطع را با دقت بالا پیشبینی کرد. جالبتر آنکه آزمایشهای حذف اجزا یا ablation: وقتی اطلاعات وضعیت از مدل حذف میشود، عملکرد فرو میریزد. خلاصه اینکه قویترین سیگنال برای خودرو، خودِ عابر نیست، بلکه بافتی است که عابر در آن قرار دارد.
در این حوزه همچنین مجموعهدادههای برچسبخوردهای وجود دارند که نهتنها بر تصویر بلکه بر توضیحات زبان طبیعی رانندگان انسانی تکیه میکنند، و مطالعات مبتنی بر LSTM درباره مسئله حق عبور در تقاطعهای بدون چراغ هم انجام شده است. و در اواخر 2025 جهش بزرگی رخ داد: سیستمی به نام OmniPredict که از مدل زبانی بزرگ چندوجهی استفاده میکند، بهعنوان نخستین مدل پیشبینی بلادرنگ رفتار عابران انسانی برجسته شد. خودرو کمکم همان شهود سریعی را که در ذهن شماست یاد میگیرد.
چهرهپردازی به خودرو: آیا آزمایشهای eHMI واقعاً کارسازند؟
راننده و عابر روزگاری با سرنخهای غیررسمی مثل حرکت دست و حالت چهره با هم تفاهم میکردند. توسعهدهندگان خودروهای خودران هم کوشیدند این سرنخها را به ماشین منتقل کنند و آزمایشهای رابطهای ارتباط بیرونی، یعنی eHMI آغاز شد. در یکی از نخستین آزمایشهای مهم، یک کاروان که نماینده خودروی خودران بود، اطلاعاتی به عابران ارائه میداد که چه زمانی میتوانند عبور کنند؛ پس از آن صفحهنمایشها، نوارهای نوری و حتی چشمهای رباتیک نصبشده روی خودرو آزمایش شدند.
نتایج مطالعه میدانی چشمهای رباتیک کاملاً متناقض بود - و به نظرم دقیقاً به همین دلیل ارزشمند است. در افرادی که چشمها را متوجه شدند حس ایمنی افزایش یافت و یک آزمایش جداگانه با ویدیوی 360° نشان داد که این چشمها میتوانند وقوع تصادفات ترافیکی احتمالی را کاهش دهند. اما همان شرکتکنندگان فکر میکردند چشمها "ضروری" نیستند. یعنی چهره دوستداشتنی خودرو برایمان خوشایند است ولی الزامی نیست. بخش صنعت هم چیزی مشابه میگوید: برای آنکه عابران احساس راحتی کنند، خودرو باید رفتار خود را به شیوهای بیان کند که انسان بهطور طبیعی بفهمد، و تحلیلی که در Science منتشر شد تأکید میکند عابرانِ تقاطع در انتظار تأییدی هستند که خودرو "دیده" است آنان را.
فقط اینجا یک پارادوکس عجیب وجود دارد و نباید از آن گذشت: طراحی ارتباط را هر اندازه هم بهبود دهید، شاید نتوانید رفتار پرخطر کاربران را مهار کنید. یک مطالعه با کودکان عابر پیاده نشان داد که کودکان حتی وقتی خودروهای خودران چراغ سبز را در فاصله دور از تقاطع روشن میکنند و سرعت میگیرند، رفتار عبور پرخطرتری از خود نشان میدهند. یعنی نوشتن عبارت "میتوانی عبور کنی" روی صفحه نمیتواند مانع از آن شود که کودک بگوید "پس بدویم". هر اندازه هم که فناوری خوب باشد، عامل انسانی هنوز متغیرترین متغیر است.
چرا تصادفات دقیقاً در همین لحظه تعامل رخ میدهند؟
حالا برویم سراغ بخش بیرحم ماجرا. مدلهای ایمنی تعامل عابر پیاده–خودرو خودران، تعداد مورد انتظار برخوردها در تعاملها را بین 4 تا 5.5 به ازای هر میلیون کیلومتر خودرو محاسبه میکنند - و این مقدار صراحتاً به عنوان سطح ریسکی نگرانکننده ارزیابی میشود. افزون بر این، ریشه تصادفات کلاسیک عابران پیاده نیز در همان ناحیه قرار دارد: تقریباً نیمی از تصادفات عابران پیاده در نقاط دور از گذرگاهها و عمدتاً کنار خودروهای پارکشده رخ میدهد. یعنی مشکل عمدتاً در لحظاتی که "خودرو مرا نمیبیند" منفجر نمیشود، بلکه در لحظاتی منفجر میشود که خودرو ناچار است با من چانهزنی کند.
عابرانی هم هستند که الگوریتمها در شناسایی آنها به سختی میافتند: عابرانی که وسایل حجیم حمل میکنند، سگ میگردانند یا لباس غیرمعمول پوشیدهاند، میتوانند سیستمهای تشخیص را به تأخیر بیندازند یا دچار اشتباه کنند. پنهان شدن جزئی، صحنههای شلوغ و سرنخهای مبهم هم از نقاط دشواری به شمار میروند. اولین مرگ عابر پیاده ناشی از یک خودروی خودران در سال 2018 در آریزونا دقیقاً در چنین سناریویی رخ داد: عابر پیاده در فاصلهای روی جاده بود که خودرو نمیتوانست متوقف شود. در این حوزه یک مطالعه قدیمی درباره ناعادلانگی تشخیص هم به یادها مانده است؛ ادعای دشوارتر شدن تشخیص عابران پیاده با پوست تیره در آن زمان بحثبرانگیز شد و این موضوع امروز همچنان موضوعی است که باید با جدیت به آن پرداخته شود.
شکاف شفافیت: چه کسی داده به اشتراک میگذارد و چه کسی نمیگذارد؟
تنش دیگری در این صنعت، اشتراکگذاری دادههای ایمنی است. Waymo پژوهشهایی منتشر میکند که نشان میدهد خودروهایش پنج برابر امنتر از رانندگان انسانی و در تعاملهای عابران پیاده 12 برابر ایمنتر هستند و دادههای ایمنی را داوطلبانه افشا میکند. از سوی دیگر، تسلا پس از یک انتقاد صنعتی، انتشار دادههای تفصیلی ایمنی را کنار گذاشت. در همین بازار یک طرف داده میریزد و طرف دیگر پرده میکشد - و این فرصت مقایسه منصفانهای برای افکار عمومی باقی نمیگذارد.
یک انحراف جالب هم در سمت ادراک وجود دارد: مردم خودروهای خودران را حتی وقتی بینقص نیستند، بیشتر از رانندگان انسانی مقصر میدانند. یعنی خطای ماشین بخشیده نمیشود، در حالی که خطای انسان عادی جلوه میکند. این شکاف میان ادراک عمومی و داده، به اندازهای گسترده است که میتواند موفقیتهای واقعی فناوری را در سایه قرار دهد.
پس خودروهای خودران در نهایت چگونه با عابر پیاده به توافق میرسند؟
این هم پاسخ روشنی که قولش را داده بودم: خودروهای خودران با عابر پیاده از طریق تماس چشمی به توافق نمیرسند، بلکه با خواندن رفتار. حسگرها عابر پیاده را بهطور مداوم دنبال میکنند و هوش مصنوعی با ترکیب سرعت، موقعیت، نگاه و زمینه، قصد او را پیشبینی میکند؛ در صورت لزوم، صفحههای eHMI یا رفتار خودرو - یک کاهش سرعت واضح، یک توقف قاطع - پیام را به بیرون منتقل میکند. زبان این قرارداد جدید نه نگاهگریز کهن، بلکه حرکت و زمینه است. شما با راه رفتنتان نیتتان را به آن می گویید و آن با ترمزهایش تصمیمش را به شما اعلام می کند.
خلاصه من این است: سمعت ماشین هر سال پیش بینی بهتری می کند، اما تعامل همچنان یک بازی دو طرفه باقی می ماند. بدون شفافیت در اشتراک داده ها، فروتنی در طراحی eHMI و کمی صبر بیشتر از سوی ما کاربران، این توافق ناقص می ماند. اگر جای شما بودید، به چشم ها اعتماد می کردید یا به صدای ترمز؟ به نظر من دومی - و سر زبان آوردنی هم نیست جذابیت آن چشم های رباتیک.
منابع
- Pedestrian Crossing Intent Prediction via Psychological Features and Transformer Fusion
- Pedestrian Intention Prediction for Autonomous Vehicles
- Pedestrian Intention Prediction Using LSTM for Right-of-Way
- Eye Contact Between Pedestrians and Drivers
- Safe Crossings: The Power of Eye Contact
- External Human–Machine Interfaces for Autonomous Vehicles
- Evaluation of Vehicle-to-Pedestrian Communication Displays
- A Field Study on Pedestrians' Thoughts toward a Car with Eyes
- Can AI read humans' minds? A pedestrian behavior model
- Waymo Safety Impact