V2X:自动驾驶车辆之间如何“对话”?
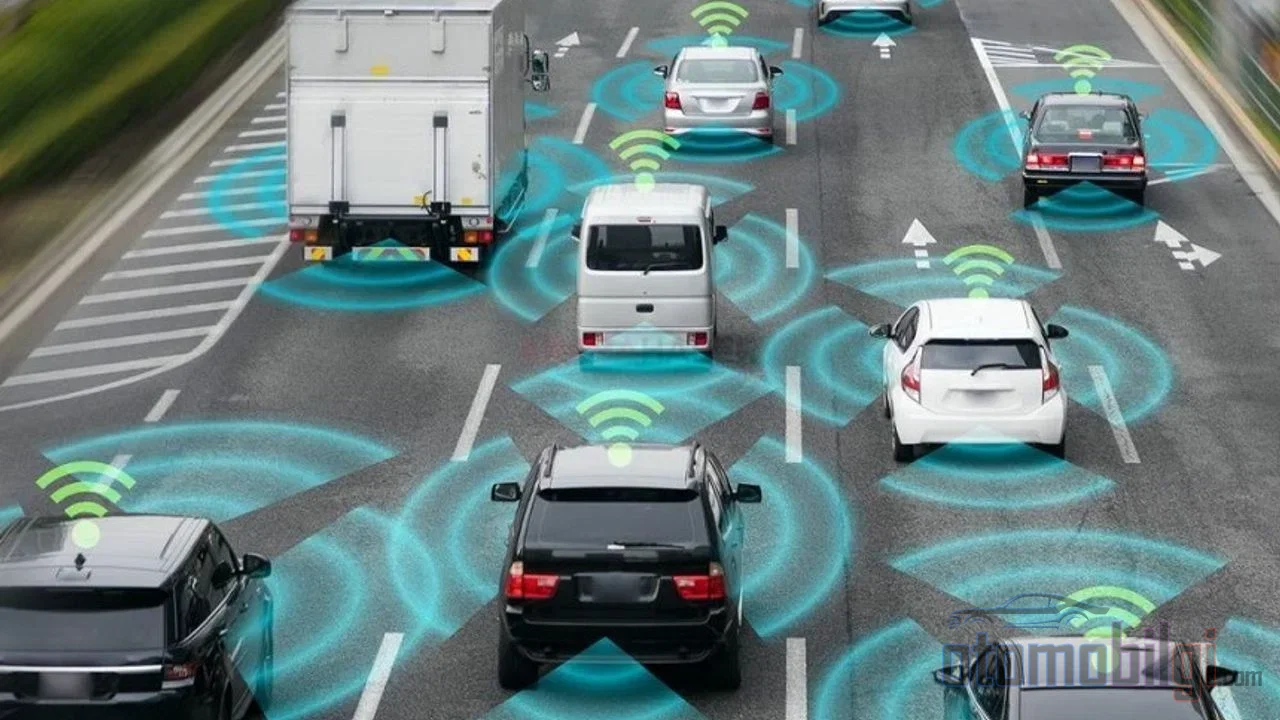
假设你深夜行驶在一条下雨的路上,而就在弯道后面,有人突然紧急刹车. 很遗憾,你不能指望激光雷达能看见弯道后面的情况; 摄像头也只能看见前方,而看不见墙后面的东西. 但如果你的车,在踩下刹车的那最初一毫秒内,就能收到一个来自300米以外的警示信号呢? 这正是自动驾驶车辆之间的相互通信——也就是V2X——所追求的梦想. 不过我们会看到,这个故事在承诺与现实之间存在着相当有趣的鸿沟.
凡是谈到自动驾驶车辆,人们聊的都是激光雷达、雷达和摄像头. 然而传感器最根本的缺陷源自物理规律: 视线. 而无线电波却可以拐过弯道、从墙上反弹,把一辆你根本看不见的车辆的状态传递给你. 在这篇文章中,我们将讨论V2X是什么、它通过哪些消息运行、DSRC与基于5G的C-V2X之间的技术竞争,以及这项技术为何至今仍非道路上的常态. 如果你准备好了,我们就开始吧.
V2X是什么? 车辆与万物对话的权利
V2X的全称是Vehicle-to-Everything,意思是车辆与可能影响自身的所有实体进行无线通信. 在这把大伞之下,有几种不同的对话: 车辆与车辆之间的通信,即V2V;车辆与基础设施之间的通信,即V2I;延伸到行人和骑行者的V2P;当然还有与网络的连接. V2V实际上是这个系统的核心; 只表达车辆之间的消息传递. 而V2X则将这一理念扩展到路口的交通设施、路侧系统,甚至延伸到你手机上的行人.
那么这些车辆之间在交流什么呢? 主要语言是Basic Safety Message,也就是基本安全消息. 装备DSRC的车辆以每秒10次的频率广播自己的位置、方向和速度,向周围通报. 这些消息被用于防碰撞、速度控制、紧急制动预警和变道决策. 在基础设施方面,情况则不同: 路侧系统例如可以检测到施工区前方排队的卡车形成的车流,并向后方驶来的驾驶员发送警告. 也就是说,如今连路口传感器也能参与到对话中来.
要点速览
- 装备DSRC的车辆以每秒10次的频率广播位置、方向和速度数据
- 5G C-V2X的目标是约10毫秒的端到端延迟和99.999%的可靠性
- 自2023年起,新的部署实际上已转向C-V2X技术
- 行业转向了双模块硬件策略,而非单一标准
- 美国的 Connected Vehicle 试点项目计划为 V2I 项目提供高达1亿美元的资金
传感器看不见的,它如何看见?
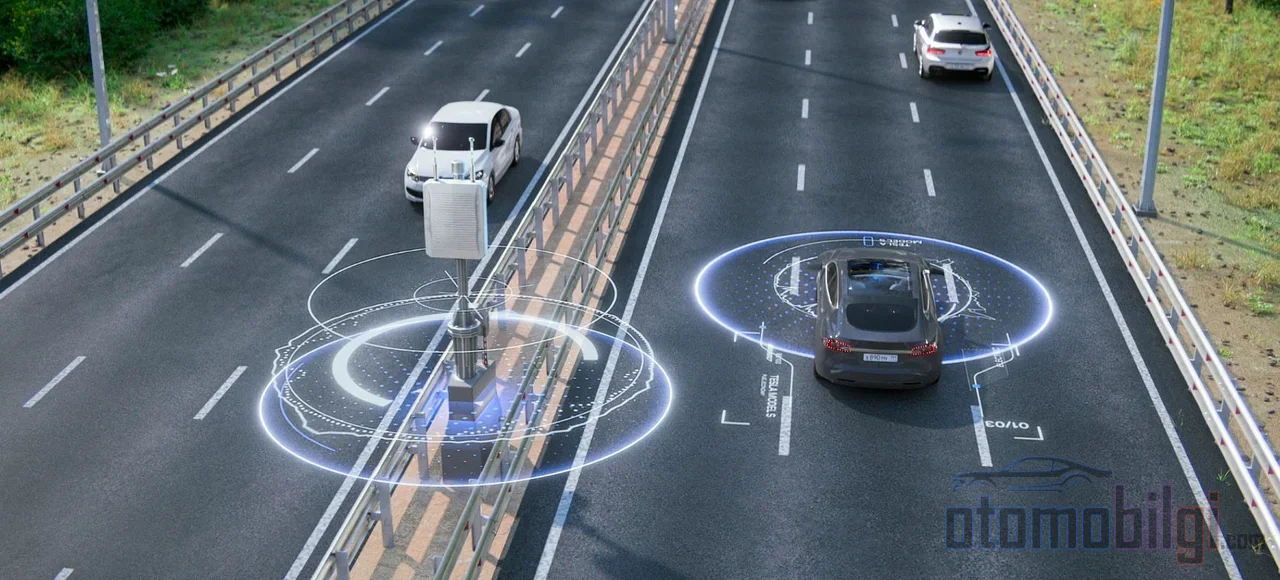
这里的想法真的很妙: 把交通安全从每个车辆都在自己的小圈子里努力观察周围的以自我为中心的感知问题,转变为一个集体智能问题. 当前方车辆紧急刹车时,你的车辆只能通过自身传感器、观察刹车灯或距离迅速缩短来察觉这一情况. 而在V2V中,刹车车辆会以消息形式广播这一信息,覆盖范围内的所有车辆在还没看到刹车灯之前就已获得信息.
这项能力恰恰在传感器薄弱的地方大放异彩: 弯道后方、路口另一侧以及盲区. 一辆从视野之外快速接近的车辆,是隐蔽的危险,传感器雷达永远无法捕捉到,但通过无线电消息却早已被发现. 2026年发布的技术评估表明,C-V2X能够将感知能力拓展到传感器边界之外,在各种天气条件下运行,并提供可靠的实时物体数据. 当恶劣天气导致摄像头和激光雷达性能下降时,这种通信层就意味着一个重要的备份.
一个重要的细节: V2X并不能取代激光雷达和摄像头. 正确的定位是,将它作为在传感器之外的附加一层. 也有研究表明,基于视频生成的安全消息相比仅依赖车载传感器的传统消息能够带来优势; 也就是说,两个世界相互补充.
DSRC与C-V2X的竞争: Beta还是VHS?
V2X 世界中持续时间最长的竞争围绕着技术标准展开. 一方是多年来已在 field 部署的 DSRC (基于IEEE 802.11p),另一方是蜂窝世界推出的 C-V2X.
DSRC: 简洁、独立、曾经可靠
DSRC最大的优点是简洁: 车辆无需基站、网络或运营商,通过点对点广播直接通信. 它通常以大约100毫秒的端到端延迟为目标运行,通信距离根据资料在50-500米之间变化; 某些测量中,可靠范围可达300-1000米. 数据包很小: V2V消息低于100字节,V2I消息低于340字节. 它能在物理障碍和极端天气条件下维持通信,并可在高达500公里/小时的速度下工作——也就是说,从技术上讲,你甚至能捕捉到来自一辆超速陷阱车辆的消息.
但有两个问题. 第一个是技术问题: 基于802.11p的系统的延迟没有限制,在密集交通中服务质量可能波动; 实际测量显示,在拥挤环境中双向延迟受到影响. 第二个是政治问题: 美国通信监管机构FCC于2021年11月将5.9 GHz频段中较低的45 MHz开放给未经许可的Wi-Fi使用,DSRC的生存空间大大缩小.
C-V2X: 开启5G之门的道路
C-V2X是3GPP标准化的一部分: Release 14带来了LTE-V2X,Release 16定义了增强版 NR-V2X. 它提供两种工作模式: 无需基站的 PC5 sidelink 和网络支持的 Uu. Sidelink 的 Mode 4 调度以 1 ms 的子帧运行,在高车辆密度下,理论上承诺比 DSRC 的 CSMA/CA 方法更低的冲突率. 5G 侧的目标雄心勃勃: 端到端延迟约 10 ms,可靠性 99.999%. 有来源将 5G 延迟降至 1-5 ms 区间; 事实上,人们认为这两种技术都能满足V2V毫秒级的安全要求.
C-V2X 还有一张 DSRC 所没有的王牌: 通过云计算和边缘计算进行广域协调. 而市场现实看上去很清晰: 从 2023 年起,实际部署已在使用 C-V2X; DSRC 正逐渐成为与 C-V2X 融合的一个组成部分. 美国投资 DSRC,而中国依托蜂窝技术 - 就像当年录像带时代的格式之争一样.
| 特性 | DSRC | C-V2X |
|---|---|---|
| 基础 | IEEE 802.11p / WAVE | 3GPP (LTE-V2X, NR-V2X) |
| 基础设施需求 | 无,点对点广播 | 无 Sidelink; 需要 Uu 网络 |
| 典型延迟目标 | 约 100 ms(目标) | 约 10 ms(5G 目标) |
| 突出优势 | 简单性,独立性 | 可扩展性,云端协调 |
| 现状(2026 年) | 频谱日益萎缩 | 新部署的实际选择 |
那么赢家已经确定了吗? 从技术上讲,没有任何标准在所有环境下都全面占优,行业也明确承认了这一点. 专利数据描绘了一幅有趣的图景: 一些制造商正在开发双模块硬件,通过持续比较丢包率、延迟和信号强度,在两种标准之间进行动态切换; 而韩国产业则转向了同时运行两种标准的同步系统. 因此,答案很可能不是 DSRC 或 C-V2X 二选一,而是能够同时通信两者的车辆.
那么今天的道路上有什么?
承诺与现实分道扬镳的地方就在这里. 在纸面上,一切都美好了; 而在实地,V2X 仍然是一个小众应用. 尽管如此,切实的步骤仍在推进. 在美国,根据一项全国加速计划,目标是部署覆盖 750 个信号交叉口的 V2X 基础设施,并装备约 400 辆车辆 - 包括应急救援车辆. 佐治亚州的 V2X 部署在 2026 年赢得了一项交通奖. 市场方面乐观情绪高涨: 预计车路通信市场将从2025年的约5.92亿美元增长到2032年的28.9亿美元,年均增长率达37%.
在政府方面,美国交通部计划在试点项目框架内五年内为 V2I 项目提供高达1亿美元的资金,这标志着这项事业没有政府支持就无法推进. 而这其实也概括了 V2X 的定位: 在全自动驾驶的愿景还较遥远之时,V2X 被视为让当今人类驾驶的交通更安全的务实途径.
为什么至今不是每辆车都有 V2X?
这项技术最大的难题之一就是先有鸡还是先有蛋的问题: 如果一家厂商在车辆上安装了V2X硬件,但周围没有其他车辆可以通信,这项技术就毫无用处. 只要绝大多数车辆不同时采用同一技术,通信就无法建立 - 而且没有任何厂商愿意在没有保证竞争对手也会采取同样举措的情况下进行这项投资. 与传感器价格下降的情况相反,通信技术的价值完全依赖于网络效应.
成本和基础设施负担也备受争议: 基于DSRC的系统要求为路侧单元的部署和维护提供公共资金; 5G虽然可以依托专用基站运行,但如果成本转嫁到个人驾驶者身上,大规模推广就会变得困难. COVID-19之后的芯片短缺是推高设备成本、延缓5G普及的因素之一. 此外,现实世界条件的复杂性甚至让V2X的测试变得困难; 恶劣天气、信号丢失和硬件限制都可能降低可靠性. 行人等弱势道路使用者的检测、精确定位和网络覆盖不足仍然是悬而未决的问题. 当然,自动驾驶整体普及缓慢,加上安全担忧和备受关注的事故,也给这一局面增添了额外的负担.
安全、隐私和那个棘手的问题: 该相信谁?
你不能假设车辆收到的每条消息都是正确的. 如果有人发布虚假的刹车消息怎么办? 如果一辆车故意虚报自己的位置怎么办? V2X安全正是因为如此才自成一个领域: 涵盖保护车辆、路侧系统和网络服务之间的通信免受网络攻击的整套协议. 除了通信的完整性、真实性和保密性之外,还要加上匿名性 - 因为一辆车每秒发布10次位置信息,对心怀恶意的人来说就是现成的跟踪数据. 2026年发布的一项全面隐私审查显示,V2X 网络中的新数据源也带来了新的攻击向量.
候选解决方案包括V2X身份认证、人工智能驱动的威胁检测,以及对消息可靠性进行评分的信任计算方法; 而眼前的障碍则包括数据隐私和高昂的存储成本. 简而言之,即使车与车通信的技术层面已经解决,该信任谁的问题仍然是一个活跃的研究课题.
结论: V2X走在承诺的哪一步?
概括中的概括是这样的: V2X是一种建立在每秒发布10次的安全消息之上的通信层,它让自动驾驶车辆能够通过无线电消息突破传感器的物理局限 - 转角之后、路口对面、结冰的弯道; 然而由于网络效应、基础设施成本以及信任/隐私问题,截至2026年它仍然是一项小众技术. 标准之争在很大程度上倾向于以C-V2X的胜利告终,但行业的真正策略是同时支持两种标准的硬件. 在激光雷达和摄像头继续担任故事主角的同时,V2X则化身为一个在它们看不见的地方默默倾听、轻声低语的辅助角色. 我们正走向这样一个世界:有一天你的车会在你不知不觉中收到三个路口之外的紧急制动信息——只是那一天比今天还要再远一些.