A cosa serve il radar 4D nella guida autonoma?
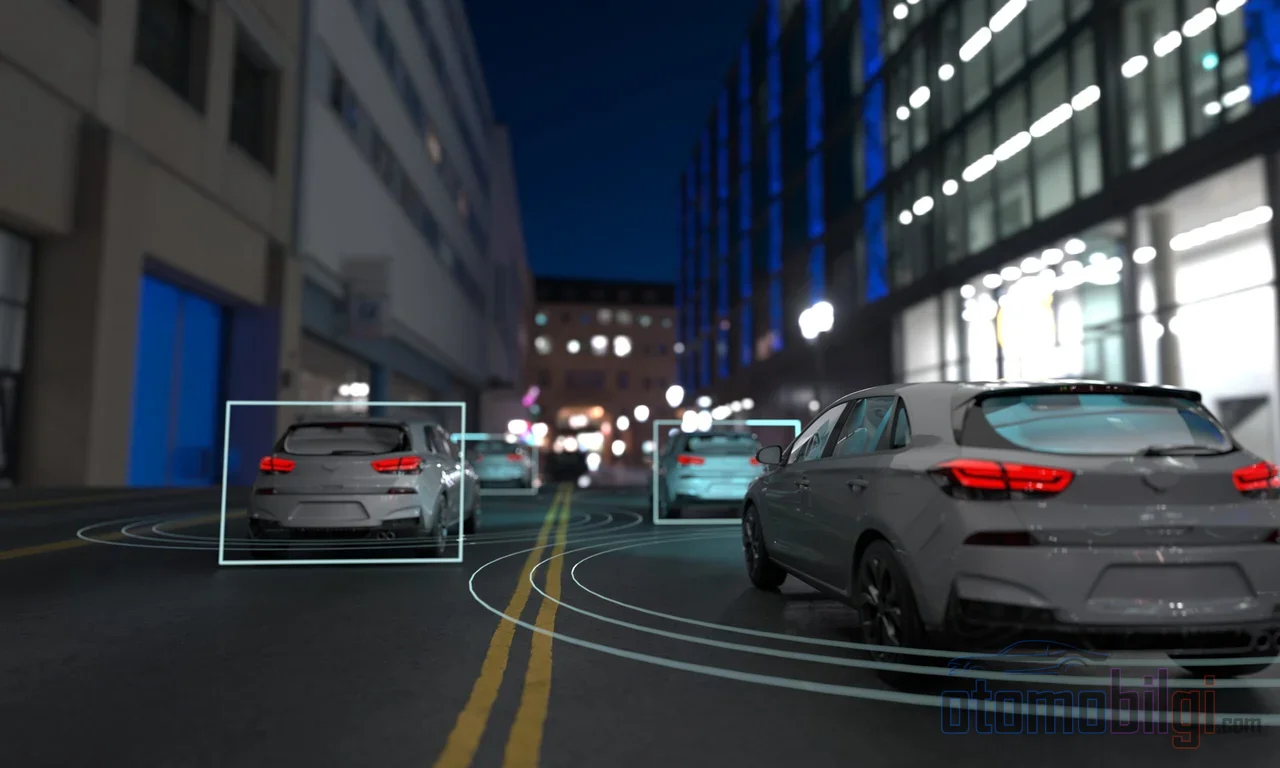
Quando si parla di guida autonoma ci viene sempre in mente la stessa coppia, vero? Camera e lidar. Una legge il mondo come se fosse una fotografia, l'altra scansiona l'ambiente punto per punto con il laser. Ma il radar? Siamo onesti: quando diciamo radar la maggior parte di noi pensa a un aereo in volo e lascia lì. E invece il sensore più fedele e più resistente al maltempo dei sistemi autonomi che circolano oggi sulle strade è ancora il radar. Anzi, dal suo semplice ruolo di radar classico che misura velocità e distanza, si è evoluto fino a diventare un radar di imaging 4D, capace di vedere anche l'altezza degli oggetti e di generare nuvole di punti. La domanda quindi è chiara: a cosa serve davvero il radar 4D nella guida autonoma, è un vero rivale del lidar o è il sostenitore silenzioso ma indispensabile dello stack di percezione?
In questa pagina partiremo esattamente da qui. Ve lo prometto: quando arriverete in fondo, vedrete con chiarezza quale sensore fa cosa e perché, e dove la promessa si separa dalla realtà.
Che cos'è il radar e a cosa serve in automobile?
Partiamo con una semplice analogia? Il radar funziona come una persona che batte le mani in una stanza buia e capisce dove si trova il muro dal tempo di ritorno dell'eco. Invia un'onda radio, ascolta l'eco che rimbalza su veicoli, pedoni e barriere e, dal tempo di ritorno, misura la distanza e, dallo spostamento di frequenza, misura direttamente la velocità. Sì, il radar è semplicemente un campione nella misurazione della velocità; mentre le camere possono solo fare stime sulla velocità, il radar misura, non stima.
I radar usati nei veicoli autonomi operano tipicamente nella banda di frequenza dei 77-81 GHz. La lunghezza d'onda di questa banda è di circa 4 millimetri. Ed è proprio qui il trucco cruciale: essendo questa lunghezza d'onda più grande delle particelle di nebbia, della polvere e delle leggere gocce di pioggia, le onde le superano facilmente. Quindi il radar continua a vedere proprio in quelle condizioni in cui l'occhio della camera e del lidar si chiude. Inoltre, grazie all'architettura FMCW (onda continua a modulazione di frequenza), è sia economico sia resistente, perché non ha parti meccaniche mobili. Naturalmente c'è anche il rovescio della medaglia: se il radar FMCW del veicolo accanto usa le stesse frequenze, l'interferenza può diventare inevitabile. I radar con codifica resistente alle interferenze significano invece processori potenti, alto consumo energetico e un prezzo che non fa amicizia col portafoglio.
In evidenza
- Il radar 4D misura quattro dimensioni: portata, azimut, elevazione e velocità radiale.
- I radar nella banda 77-81 GHz sono ampiamente immuni a nebbia, polvere e pioggia leggera.
- La portata del radar 4D raggiunge 300 m; il lidar solid-state è ancora circa 5 volte migliore nella risoluzione angolare.
- Si prevede che il mercato dei radar automotive cresca da 7,25 miliardi di USD nel 2026 a 27,03 miliardi di USD nel 2033.
Dal radar 3D classico al radar di imaging 4D: l'asse della dimensione mancante
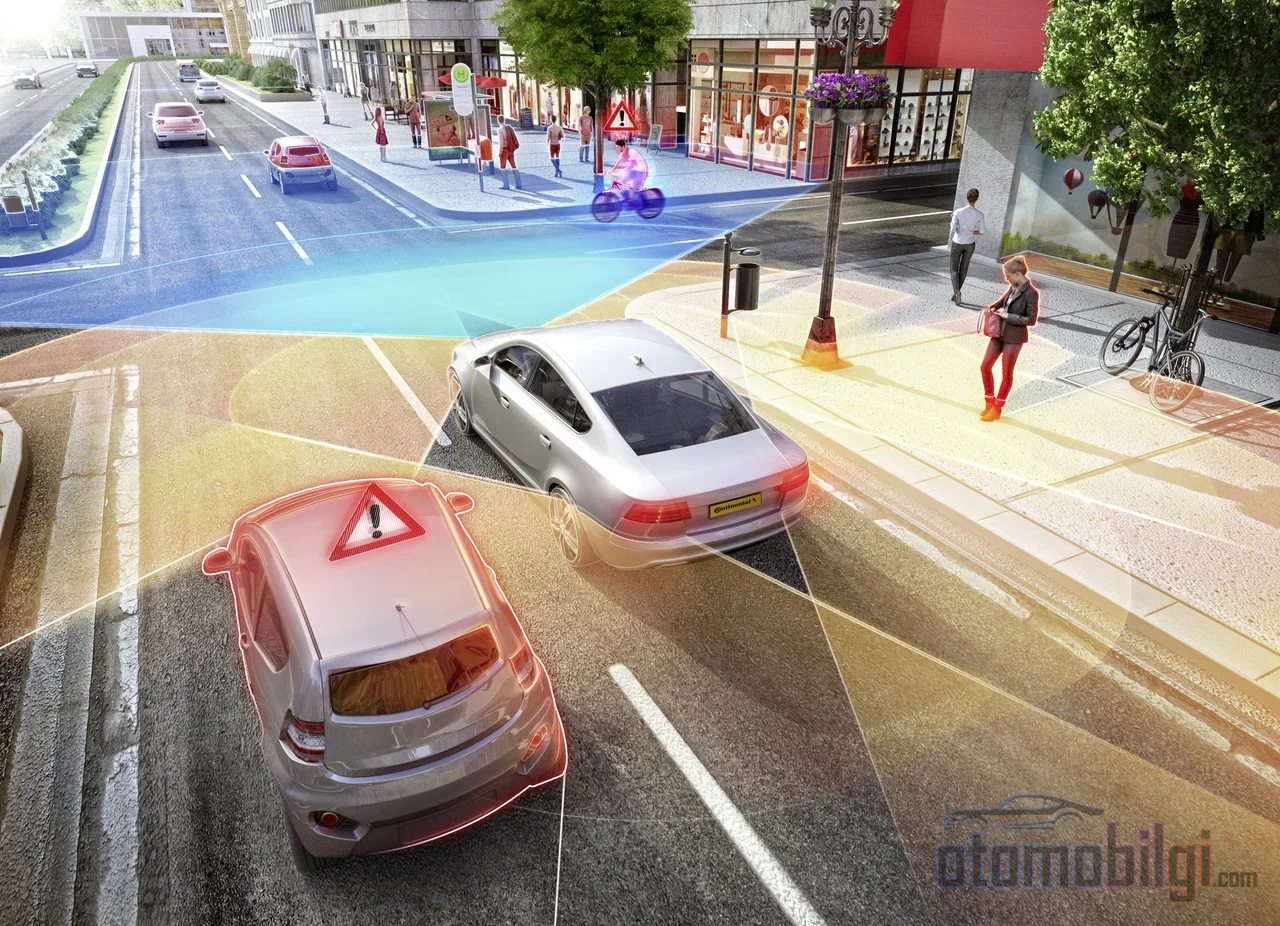
Ora arriviamo alla parte davvero interessante. I radar classici che abbiamo sulle nostre auto da anni in realtà funzionano in tre dimensioni: distanza, velocità e angolo orizzontale (azimut). Sembra sufficiente, ma manca qualcosa: non c'è l'informazione sull'altezza. Cioè il radar classico non riesce a dire se l'oggetto davanti a sé sia a terra o in aria. Una trave di un ponte sotto cui puoi passare o un tombino contro cui devi schiantarti: in quel piano sono la stessa cosa.
Il radar di imaging 4D aggiunge proprio quella quarta dimensione, l'angolo di elevazione, e tutto cambia. Range, azimuth, elevazione e velocità radiale: quattro dimensioni di misura, e da qui deriva il nome. E non si ferma qui; a differenza dei dati sparsi e sfocati del radar 3D, genera una nuvola di punti più densa e con risoluzione più elevata. Questa nuvola di punti si ottiene estraendo i picchi dal cubo di dati grezzi del radar mediante un algoritmo chiamato CFAR, e può essere fornita agli algoritmi di percezione in modo simile al lidar. Ma facciamo una precisazione: anche se la densità aumenta, la nuvola di punti del radar 4D è ancora più rumorosa e più sparsa rispetto al lidar.
A Cosa Serve la Nuvola di Punti?
La nuvola di punti è la materia prima della classificazione degli oggetti. In altre parole, il veicolo può dedurre non solo che qualcosa c'è, ma anche che aspetto ha. Per capire se un veicolo nel traffico passerà sotto un ponte o se schianterà contro la colonna del ponte, questa dimensione è di tipo salvavita. È da qui che si apre la porta alla capacità del radar 4D di distinguere un veicolo da un ponte, un cavalcavia o una bassa incavo sulla strada. Anche sul fronte dei dati c'è un lavoro serio: mentre il cubo di dati del radar 3D trasmette 2,5 Gbps al secondo, nei radar 4D questa velocità può salire fino a 10 Gbps. Il che significa un sistema che richiede una potenza di calcolo notevole alle sue spalle.
Radar 4D contro Lidar e Telecamera: Cosa Dicono i Numeri?
Quindi, quando i numeri vengono messi sul tavolo, come appare la situazione? Il confronto seguente è la tabella riassuntiva dei tre approcci ai sensori:
| Caratteristica | Radar 4D | Radar 3D classico | Lidar (Solid-State) |
|---|---|---|---|
| Range | 300 m | 70 m / 250 m (a seconda del modello) | 200 m |
| Angolo di vista | 120° / 30° | Ampio, dipende dal modello | 120° / 25° |
| Risoluzione angolare | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| Altezza (elevazione) | Sì | No | Sì |
| Misurazione della velocità | Doppler diretto | Doppler diretto | Limitata |
| Tutte le condizioni meteo | Sì | Sì | No |
| Costo | Medio | Basso | Medio-alto |
La storia che emerge dalla tabella è chiara. Il lidar solid-state è circa cinque volte migliore del radar 4D nella risoluzione angolare; la nuvola di punti è più densa, la mappa più nitida. Ma il radar 4D supera il lidar in tre aree: range più lungo, misurazione diretta della velocità e funzionamento in qualsiasi condizione meteo. In altre parole, uno è come un binocolo, l'altro come una bussola; entrambi funzionano, ma per compiti diversi.
E la telecamera?
La telecamera è ancora la migliore nella comprensione della scena: cartelli stradali, linee di corsia, semaforo rosso... Nessuna di queste cose il radar può leggerle. Ma il punto debole della telecamera è evidente: la sua affidabilità sotto pioggia, neve, nebbia e buio cala sensibilmente. Il radar, al contrario, lavora con calma in queste condizioni; ciò che gli manca è la scarsità di dettagli. Da soli sono incomplete, insieme sono forti.
È Davvero Affidabile con il Brutto Tempo? Una Verità Ghiacciata
Il vantaggio del radar con il brutto tempo è esagerazione o realtà? Chiariremo bene la confusione. Negli esperimenti con la nebbia, anche in una nebbia moderata in cui la visibilità scende a 300 metri, il lidar subisce una significativa perdita di segnale mentre il radar rimane in gran parte indisturbato. Nella nebbia fitta, quando la visibilità scende a 50 metri, la differenza diventa ancora più marcata. Con la pioggia, il vero nemico per entrambi i sensori sono i punti fittizi riflessi dalle goccioline; ma nel radar queste osservazioni fittizie restano quasi immobili, quindi interferiscono poco con il tracciamento degli oggetti in movimento. In altre parole, l'asso nella manica del radar con il maltempo è reale, non un trucco pubblicitario.
Però facciamo una pausa e riflettiamo come in un'era glaciale. In un test sul campo, tutti i veicoli con i sensori coperti di ghiaccio, compresi i sistemi radar e basati sulle immagini, hanno smesso di funzionare. Anche il radar non è una garanzia assoluta; il ghiaccio lo blocca pure lui. Non a caso i produttori considerano il radar come livello di riserva per il maltempo, ma nessun sensore da solo è un salvatore.
Perché i Produttori non Togliono il Radar dalla Rosa?
Perché vince il pragmatismo. Nell'ambito della percezione mobile e automobilistica, il radar si posiziona come livello affidabile nelle condizioni di bassa visibilità; i produttori di processori dimostrano inoltre che nella percezione dell'ambiente la posizione e la velocità degli oggetti fino a 200 metri possono essere ricavate con precisione. I chip processori di nuova generazione e le soluzioni a chip singolo stanno avvicinando il radar 4D alla produzione di serie. Anche il mercato sembra confermarlo: si prevede che il mercato del radar di imaging 4D cresca da 4,3 miliardi di USD nel 2026 a 13,6 miliardi di USD nel 2033. E c'è anche il fatto che nel 2026 la maggior parte dei radar 4D è progettata non per la guida completamente autonoma, ma per le funzioni di assistenza alla guida; il settore procede passo dopo passo.
Il Radar Sostituirà il Lidar? Ecco la Risposta
Siamo giunti al cuore della discussione. Negli ultimi anni, sia gli esperimenti di percezione collaborativa radar-lidar-telecamera hanno mostrato significativi guadagni di robustezza negli scenari nebbiosi e piovosi; quando il lidar risultava disattivato, l'intervento del radar migliorava notevolmente le prestazioni del sistema. In altre parole, l'utilità del radar è stata dimostrata. Ma è stato dimostrato anche questo: sebbene il radar 4D e il lidar solid-state abbiano costi e campi visivi simili, la differenza di risoluzione resta ancora a favore del lidar, e questa differenza fa davvero la differenza nella classificazione degli oggetti. L'aspettativa è che, per la sicurezza e l'affidabilità nella guida completamente autonoma, i due sensori vengano usati insieme; mentre nei veicoli di uso generale e a prezzo ragionevole il radar (a volte accompagnato dal lidar solid-state) dovrebbe emergere come sensore principale.
In sintesi, la risposta chiara è questa: il radar 4D non è un sensore che sostituisce la telecamera e il lidar nella pila di percezione della guida autonoma; è un livello di supporto affidabile nella misurazione di velocità e distanza, che resiste nel maltempo. Anche le note debolezze del radar non vanno ignorate: a causa delle misurazioni scarse e rumorose, del caos dovuto ai riflessi, degli effetti dei segnali a percorsi multipli e della scarsità dei set di dati, gli algoritmi radar vengono spesso adattati da modelli lidar e di telecamera, cioè il vero potenziale del radar non è ancora pienamente sfruttato. Il che significa che c'è molto da sviluppare, e per di più in modo entusiasmante.
Le Diverse Vie dei Costruttori: L'Esempio di Tesla
Nelle strategie dei sensori, i costruttori sono divisi su strade diverse. Tesla nel 2021 ha rimosso completamente il radar passando a un approccio basato solo sulla fotocamera, citando tra le ragioni la facilità di assemblaggio, la riduzione della dipendenza dalla catena di approvvigionamento e l'accelerazione della produzione. Tuttavia, dopo le critiche sul calo delle prestazioni con maltempo e negli angoli ciechi, le notizie su un possibile reintegro del radar non sono mai mancate; alcune di queste affermazioni non hanno fonti solide, quindi osserviamo con cautela. Dall'altra parte, costruttori come Rivian hanno annunciato una piattaforma con fusione di sensori che combina fotocamera, radar e lidar. Anche la storia dimostra che questa discussione non è chiusa.
Domande Frequenti sul Radar 4D
Cosa sono esattamente le quattro dimensioni del 4D?
Portata, azimut (angolo orizzontale), elevazione (angolo di altezza) e velocità radiale. Il radar classico era carente nell'altezza rispetto alle prime tre; il radar 4D la aggiunge.
Il radar 4D è costoso?
È più costoso del radar 3D classico ma più economico dei lidar meccanici rotanti; in termini di costi si colloca nel segmento intermedio. Le soluzioni a singolo chip puntano ad abbassare il prezzo.
Il radar funziona in ogni condizione?
Con nebbia, polvere e pioggia leggera sì, anzi eccelle. Ma se il ghiaccio copre il sensore, non funziona; non è una garanzia assoluta.
La mia lettura finale è questa: una fotocamera che vede dettagli quanto una macchina fotografica, un lidar che produce mappe nitide come un binocolo e un radar che non si arrende nemmeno nella tempesta. Il futuro della guida autonoma dipende da quanto bene questo trio saprà danzare. Il radar forse non sarà la star di questa danza, ma sembra che non lascerà mai il palco; inoltre, con l'imaging 4D, ogni anno dice parole sempre più importanti.
Fonti
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)