Wofür wird 4D-Radar beim autonomen Fahren verwendet?
Wenn es um autonomes Fahren geht, denken wir doch immer an dieselbe Paarung, oder? Kamera und Lidar. Das eine liest die Welt wie ein Foto, das andere tastet die Umgebung mit Lasern punktweise ab. Aber was ist mit Radar? Seien wir ehrlich: Wenn die meisten von uns "Radar" hören, denken sie an Flugzeuge am Himmel - und weiter. Dabei ist der treueste, schlechteste-Wetter-Freund der heute auf den Straßen unterwegs autonomen Systeme immer noch das Radar. Zudem hat es sich aus der schlichten Form des klassischen Radars, das nur Geschwindigkeit und Entfernung misst, weiterentwickelt und kann nun auch die Höhe von Objekten erfassen und Punktwolken erzeugen: das 4D-Bildgebungsradar. Also ist die Frage klar: Was bringt 4D-Radar beim autonomen Fahren - ist es wirklich der Rivale des Lidars oder nur der stille, aber unverzichtbare Helfer im Sensorstapel?
Genau hier beginnen wir auf dieser Seite. Ich verspreche Ihnen: Wenn Sie hier angelangt sind, werden Sie genau sehen, welcher Sensor was und warum macht und wo sich Versprechen und Realität trennen.
Was ist Radar und was macht es im Auto?
Darf ich zunächst eine einfache Analogie anstellen? Radar funktioniert wie jemand, der in einem dunklen Raum in die Hände klatscht und aus der Rücklaufzeit des Echos erkennt, wo die Wand ist. Es sendet Funkwellen aus, lauscht dem Echo, das von Fahrzeugen, Fußgängern und Barrieren zurückkommt, und misst aus der Rücklaufzeit die Entfernung und aus der Frequenzverschiebung auch gleich die Geschwindigkeit direkt. Ja, beim Geschwindigkeitsmessen ist Radar schlicht ein Champion; während Kameras bei der Geschwindigkeit nur schätzen können, misst Radar - es rät nicht.
Radar in autonomen Fahrzeugen arbeitet typischerweise im Frequenzband von 77-81 GHz. Die Wellenlänge dieses Bandes beträgt etwa 4 Millimeter. Und hier liegt der entscheidende Trick: Da diese Wellenlänge größer ist als Nebeltröpfchen, Staub und leichter Regen, gleiten die Wellen problemlos an den meisten davon vorbei. Das heißt: Radar sieht weiter, wenn die Augen von Kamera und Lidar geschlossen sind. Dank der FMCW-Architektur (Frequenzmodulierte Kontinuumswelle) ist es zudem kostengünstig und langlebig, da es keine mechanisch beweglichen Teile hat. Natürlich gibt es auch eine Kehrseite der Medaille: Wenn das FMCW-Radar des Nachbarfahrzeugs dieselben Frequenzen nutzt, sind Interferenzen kaum vermeidbar. Interferenzresistente, codierte Radare bedeuten jedoch starke Prozessoren, hohen Stromverbrauch und einen Preis, der nicht gerade geldbeutelfreundlich ist.
Die Highlights
- 4D-Radar misst vier Dimensionen: Entfernung, Azimut, Elevation und Radialgeschwindigkeit.
- Radar im 77-81-GHz-Band ist bei Nebel, Staub und leichtem Regen weitgehend unbeeindruckt.
- Die Reichweite von 4D-Radar erreicht 300 m; Solid-State-Lidar ist bei der Winkelauflösung noch immer etwa 5-fach besser.
- Es wird erwartet, dass der Automobil-Radarmarkt von 7,25 Mrd. USD im Jahr 2026 auf 27,03 Mrd. USD im Jahr 2033 wächst.
Vom klassischen 3D-Radar zum 4D-Bildgebungsradar: Die fehlende Dimensionsachse
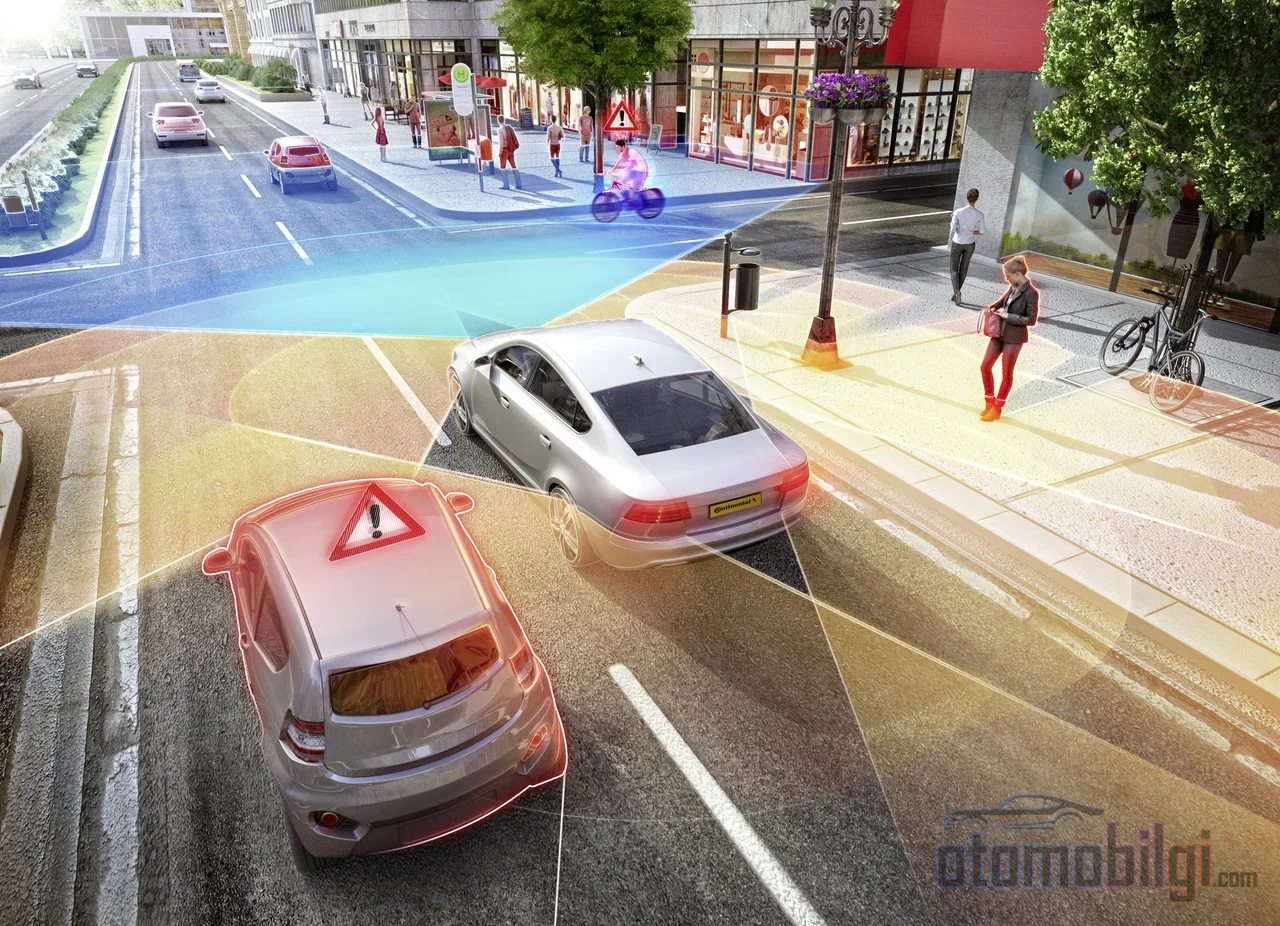
Jetzt kommen wir zum wirklich spannenden Teil. Die klassischen Radar, die seit Jahren in unseren Autos stecken, arbeiten eigentlich dreidimensional: Entfernung, Geschwindigkeit und horizontaler Winkel (Azimut). Das klingt ausreichend, aber es fehlt etwas: Es gibt keine Höheninformation. Das heißt, klassisches Radar kann nicht sagen, ob sich das Objekt vor ihm am Boden oder in der Luft befindet. Ein Brückenträger, durch den man durchfahren kann, oder ein Kanaldeckel, in den man hineinfahren muss - in dieser Ebene sind beide dasselbe.
Der 4D-Bildgebungsradar fügt genau diese vierte Dimension hinzu, den Höhenwinkel, und alles verändert sich. Reichweite, Azimut, Elevation und Radialgeschwindigkeit: vier Messdimensionen, daher auch der Name. Das ist noch nicht alles; Im Gegensatz zu den spärlichen und unscharfen Daten des 3D-Radars erzeugt er eine dichtere Punktwolke mit höherer Auflösung. Diese Punktwolke entsteht, indem die Spitzenwerte im Rohdatenwürfel des Radars mit einem Algorithmus namens CFAR herausgefiltert werden, und sie kann den Wahrnehmungsalgorithmen ähnlich wie bei einem Lidar zugeführt werden. Aber halten wir hier fest: Auch bei höherer Dichte ist die Punktwolke des 4D-Radars weiterhin verrauschter und spärlicher als die eines Lidars.
Was bringt die Punktwolke?
Die Punktwolke ist der Rohstoff der Objektklassifizierung. Das Fahrzeug kann also nicht nur erkennen, dass sich dort etwas befindet, sondern auch ableiten, wie dieses etwas aussieht. Bei Aufgaben wie dem Verstehen, ob ein Fahrzeug unter einer Brücke hindurchfährt oder gegen einen Brückenpfeiler fährt, ist diese Dimension eine wahre Lebensretterin. Hier öffnet sich die Tür dafür, dass der 4D-Radar ein Fahrzeug von einer Brücke, einer Überführung oder einer flachen Erhebung auf der Straße unterscheiden kann. Auch bei den Daten gibt es Einiges zu tun: Während der Datenwürfel des 3D-Radars mit 2,5 Gbps pro Sekunde fließt, kann diese Geschwindigkeit bei 4D-Radaren bis auf 10 Gbps steigen. Das bedeutet ein System, das beachtliche Rechenleistung erfordert.
4D-Radar, Lidar und Kamera im direkten Vergleich: Was sagen die Zahlen?
Wie sieht die Bilanz aus, wenn die Zahlen auf den Tisch kommen? Der folgende Vergleich bietet eine Übersichtstabelle der drei Sensoransätze:
| Merkmal | 4D-Radar | Klassisches 3D-Radar | Lidar (Solid-State) |
|---|---|---|---|
| Reichweite | 300 m | 70 m / 250 m (je nach Modell) | 200 m |
| Blickwinkel | 120° / 30° | Breit, modellabhängig | 120° / 25° |
| Winkelauflösung | 1° / 1° | 4° / 1,5° | 0,2° / 0,2° |
| Höhe (Elevation) | Ja | Nein | Ja |
| Geschwindigkeitsmessung | Direktes Doppler | Direktes Doppler | Begrenzt |
| Alle Wetterbedingungen | Ja | Ja | Nein |
| Kosten | Mittel | Niedrig | Mittel-hoch |
Die Geschichte, die aus der Tabelle hervorgeht, ist eindeutig. Solid-State-Lidar ist bei der Winkelauflösung etwa fünfmal so gut wie 4D-Radar; die Punktwolke ist dichter, die Karte schärfer. Aber der 4D-Radar schlägt das Lidar in drei Bereichen: längere Reichweite, direkte Geschwindigkeitsmessung und Betrieb bei jedem Wetter. Das eine ist also wie ein Fernglas, das andere wie ein Kompass; beide sind nützlich, aber für unterschiedliche Aufgaben.
Und die Kamera?
Die Kamera ist im Szenenverständnis nach wie vor die Beste: Verkehrsschilder, Fahrspurmarkierungen, rote Ampeln... Keines davon kann ein Radar lesen. Aber die Schwäche der Kamera ist offensichtlich: Bei Regen, Schnee, Nebel und Dunkelheit sinkt ihre Zuverlässigkeit erheblich. Der Radar hingegen arbeitet unter diesen Bedingungen ruhig weiter, sein Mangel liegt in der geringen Detailtiefe. Einzeln sind beide unvollständig, zusammen sind sie stark.
Ist er bei schlechtem Wetter wirklich zuverlässig? Eine eiskalte Wahrheit
Ist der Wettervorteil des Radars übertrieben oder real? Zerlegen wir das Durcheinander ordentlich. In Nebelversuchen verliert Lidar selbst bei mäßigem Nebel, wenn die Sichtweite auf 300 Meter sinkt, erheblich an Signalstärke, während Radar weitgehend unbeeinflusst bleibt. Bei dichtem Nebel, wenn die Sicht auf 50 Meter sinkt, wird der Unterschied noch deutlicher. Bei Regen ist der eigentliche Feind für beide Sensoren die von Wassertropfen reflektierten Falschpunkte; doch da diese Falschbeobachtungen im Radar fast bewegungslos bleiben, tauchen sie in der Verfolgung bewegter Objekte kaum auf. Der Trumpf des Radars bei schlechtem Wetter ist also real und kein Marketing-Gag.
Aber halten wir bei einer Eiszeit kurz inne und denken wir nach. Bei einem Feldtest verloren alle Fahrzeuge, deren Sensoren vereist waren, einschließlich Radar und bildbasierter Systeme, ihre Funktion. Radar ist auch keine absolute Sicherheit; Eis blockiert auch ihn. Dass Hersteller Radar als Rückfallebene für schlechtes Wetter beibehalten, geschieht nicht ohne Grund, aber kein Sensor allein ist ein Lebensretter.
Warum Streichen die Hersteller das Radar Nicht aus dem Portfolio?
Weil der Pragmatismus gewinnt. In der mobilen Wahrnehmung und im Automotive-Bereich positioniert sich Radar als die Schicht, die auch bei schlechten Sichtverhältnissen zuverlässig funktioniert; Prozessorenhersteller zeigen wiederum, dass bei der Umgebungswahrnehmung Position und Geschwindigkeit von Objekten bis zu 200 Meter Entfernung genau ermittelt werden können. Neue Prozessorchips und Single-Chip-Lösungen bringen das 4D-Radar der Serienproduktion näher. Auch der Markt scheint das zu bestätigen: Es wird erwartet, dass der Markt für 4D-Bildgebungsradar von 4,3 Milliarden USD im Jahr 2026 auf 13,6 Milliarden USD im Jahr 2033 wächst. Dazu kommt die Tatsache, dass 2026 die meisten 4D-Radare nicht für volle Autonomie, sondern für Fahrerassistenzfunktionen ausgelegt sind; die Branche schreitet Schritt für Schritt voran.
Ersetzt Radar das Lidar? Hier die Antwort
Nun zum Kern der Debatte. In den letzten Jahren zeigten Experimente zur kollaborativen Wahrnehmung mit Radar, Lidar und Kamera bei Nebel- und Regenszenarien einen erheblichen Robustheitsgewinn; wenn Lidar ausfiel, sprang das Radar ein und verbesserte die Systemleistung deutlich. Die Nützlichkeit des Radars ist also belegt. Aber das wurde ebenfalls bewiesen: Auch wenn 4D-Radar und Solid-State-Lidar ähnliche Kosten und ein ähnliches Sichtfeld haben, liegt der Auflösungsunterschied weiterhin zugunsten des Lidars, und dieser Unterschied macht bei der Objektklassifizierung einen echten Unterschied aus. Die Erwartung geht dahin, dass beide Sensoren für Sicherheit und Zuverlässigkeit beim vollautonomen Fahren gemeinsam eingesetzt werden; bei allgemeinen, preislich vernünftigen Fahrzeugen hingegen kommt das Radar (manchmal gemeinsam mit Solid-State-Lidar) als Hauptsensor zum Tragen.
Kurz gesagt lautet die klare Antwort: 4D-Radar ist kein Sensor, der Kamera und Lidar in der Wahrnehmungsarchitektur des autonomen Fahrens ersetzt; es ist eine unterstützende Schicht, die bei Geschwindigkeits- und Entfernungsmessung zuverlässig ist und bei schlechtem Wetter standhält. Die bekannten Schwächen des Radars dürfen aber nicht ignoriert werden: Wegen spärlicher und verrauschter Messungen, durch Reflexionen verursachtem Clutter, Multipath-Signaleffekten und der Knappheit von Datensätzen werden Radaralgorithmen oft aus Lidar- und Kameramodellen abgeleitet, das heißt, das wahre Potenzial des Radars wird noch nicht vollständig ausgeschöpft. Das bedeutet, es gibt viel zu entwickeln - und zwar auf spannende Weise.
Die unterschiedlichen Wege der Hersteller: Das Beispiel Tesla
Bei den Sensorstrategien sind die Hersteller auf getrennte Wege gegangen. Tesla entfernte 2021 den Radar vollständig und stieg auf einen rein kamerabasierten Ansatz um; als Gründe wurden genannt: einfachere Montage, weniger Abhängigkeit von der Lieferkette und schnellere Produktion. Doch nachdem Kritik an schlechten Leistungen bei schlechtem Wetter und schwächeren Fähigkeiten im toten Winkel laut wurde, gab es nie eine Meldungspause, wonach der Radar wieder eingebaut werden könnte; ein Teil dieser Behauptungen ist nicht solide belegt, deshalb verfolgen wir sie mit Vorsicht. Auf der anderen Seite haben Hersteller wie Rivian eine Plattform mit Sensorfusion angekündigt, die Kamera, Radar und Lidar kombiniert. Auch die Geschichte zeigt, dass diese Debatte nicht abgeschlossen ist.
4D-Radar in häufig gestellten Fragen
Was genau sind die vier Dimensionen bei 4D?
Entfernung, Azimut (horizontaler Winkel), Elevation (Höhenwinkel) und Radialgeschwindigkeit. Klassische Radar fehlte bei den ersten drei die Höhenerfassung; 4D-Radar fügt sie hinzu.
Ist 4D-Radar teuer?
Teurer als klassischer 3D-Radar, aber billiger als rotierende mechanische Lidare; preislich liegt er im Mittelsegment. Single-Chip-Lösungen sollen den Preis nach unten ziehen.
Funktioniert Radar unter allen Bedingungen?
Bei Nebel, Staub und leichtem Regen ja, sogar überlegen. Aber wenn das Sensorobjekt vereist ist, funktioniert es nicht; es ist keine absolute Garantie.
Mein Eindruck am Ende: eine Kamera, die inzwischen so viele Details sieht wie eine Fotokamera, ein Lidar, das Karten so scharf ausarbeitet wie ein Fernglas, und ein Radar, das auch im Sturm nicht aufgibt. Die Zukunft des autonomen Fahrens hängt davon ab, wie gut dieses Trio seinen Tanz meistern kann. Radar wird bei diesem Tanz vielleicht nicht der Star sein, aber es scheint die Bühne nie zu verlassen; mit 4D-Bildgebung spricht es mit jedem Jahr mehr mit.
Quellen
- Radars for Autonomous Driving: A Review of Deep Learning Methods and Challenges
- 4D Millimeter-Wave Radar in Autonomous Driving: A Survey
- 4D Radar Meets LiDAR and Camera: Cooperative Perception
- Field Test of Automated Vehicles in Adverse Weather (USDOT)
- AIR4D Imaging Radar for Autonomous Vehicles (Bitsensing)
- The Next Generation of Active Sensors for Autonomous Driving (Mobileye)
- 4D Imaging Radar Market Size & Share Report (Grand View Research)
- LiDAR vs RADAR: How 4D Imaging and FMCW Disrupt AV Tech
- Tesla May Add Radar Back To Its Cars After All (The Drive)