Xe Tự Lái Học Lái Như Thế Nào? Trường Học Bóng Của Mô Phỏng
Chia sẻ trang này
Xe tự hành học lái xe phần lớn không phải trên đường thật mà trong mô phỏng: một trí tuệ nhân tạo thử và sai hàng triệu lần trong thế giới ảo hàng tỷ cây số, khi kết hợp với dữ liệu đường thật, học cách ra quyết định trong giao thông hàng ngày. Nhưng biết rằng một tay lái tỏa sáng trong môi trường ảo sẽ không thể hiện được hiệu suất tương tự trên mặt đường nhựa cũng quan trọng không kém việc học. Đây là toàn bộ câu chuyện về sự căng thẳng thú vị ấy.
Điểm nổi bật
- Để chứng minh mức độ an toàn ngang tầm con người cần khoảng 11 tỷ dặm dữ liệu đường thật; với thử nghiệm vật lý thì con số này tương đương hàng trăm năm.
- Waymo đã tích lũy hơn 20 tỷ dặm lái xe mô phỏng; còn số dặm tự hành hoàn toàn thật đạt mức khoảng 200 triệu.
- Nhóm McCity của Đại học Michigan tính toán rằng thời gian và chi phí thử nghiệm với "tay lái xấu" ảo có thể giảm 1000 lần.
- Một xe tự hành tạo ra khoảng 4 terabyte dữ liệu mỗi giờ.
- Một hành vi hoạt động hoàn hảo trong mô phỏng có thể không cho ra kết quả tương tự trong thế giới thực: hiện tượng này được gọi là khoảng cách sim-to-real.
Xe tự hành học lái xe trong mô phỏng như thế nào?
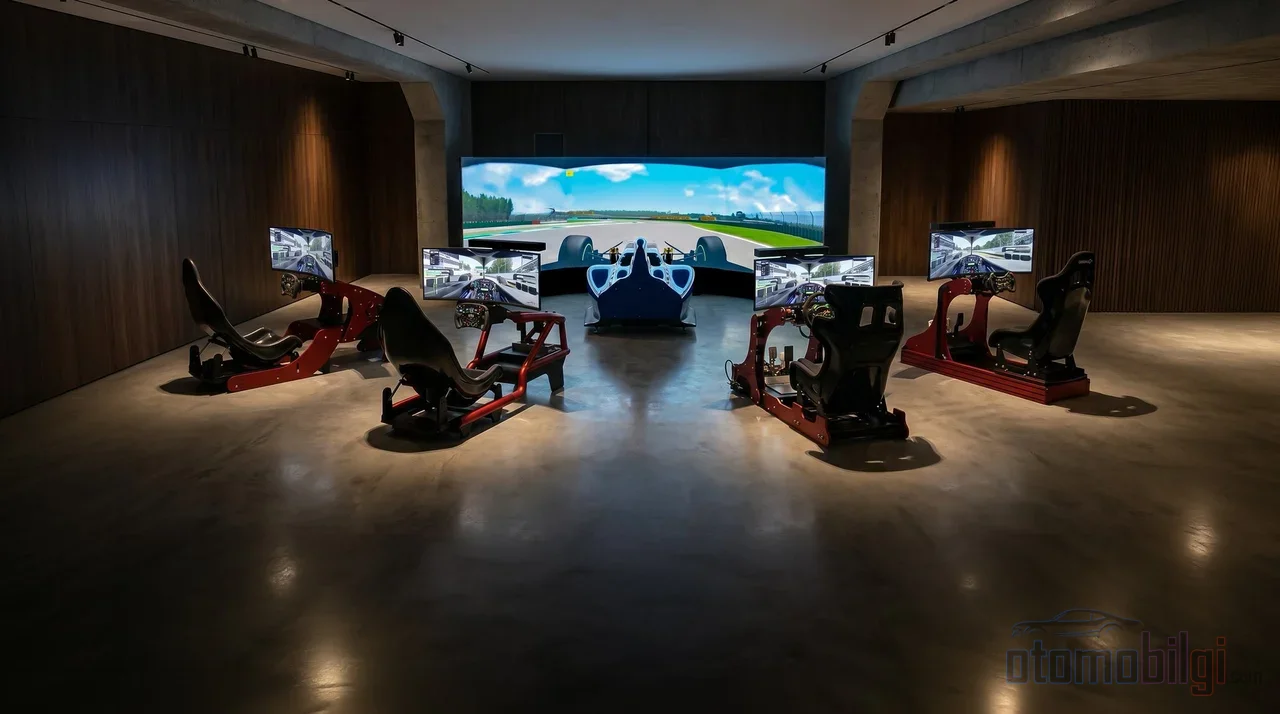
Con người học lái xe trên đường; còn trí tuệ nhân tạo phần lớn học bên trong máy tính. Các hệ thống lái tự hành không hoạt động dựa trên quy tắc mà dựa trên các mô hình xác suất học từ dữ liệu. Nghĩa là kỹ sư không viết mã kiểu "hãy xử lý như thế này ở ngã tư"; hệ thống tự học hành vi bằng cách xem hàng triệu ví dụ. Một phần quan trọng của các ví dụ này đến từ mô phỏng.
Quy trình diễn ra đại khái như sau:
- Thu thập dữ liệu thật: Các xe thử nghiệm khi di chuyển trên đường ghi lại dữ liệu từ camera, radar và lidar; hơn nữa, lượng dữ liệu tạo ra khoảng 4 terabyte mỗi giờ này đạt khối lượng hàng petabyte chỉ trong chưa đầy một tuần.
- Dữ liệu được chuyển thành thế giới ảo: Các kỹ thuật tái tạo nơ-ron chuyển các bản ghi lái xe đa cảm biến thật thành môi trường 3D có độ trung thực cao. Các mô hình thế giới sinh tạo cũng bổ sung các biến thể về thời tiết, ánh sáng và kịch bản hiếm gặp.
- Trí tuệ nhân tạo được huấn luyện bằng thử và sai: Nhờ học tăng cường, hệ thống thử đi thử lại nhiều lần các hành vi như đổi làn, vượt xe và nhường đường trong giao thông ảo; những hành vi cho kết quả tốt được thưởng.
- Thử nghiệm an toàn được thực hiện: Trước khi được sử dụng trên đường thật, các chính sách phải qua các bước thử nghiệm như software-in-the-loop (SIL), hardware-in-the-loop (HIL) và thử với xe thật (VIL).
Vậy trí tuệ nhân tạo thực sự học được điều gì? Trong nhận diện vật thể, mạng nơ-ron tích chập (CNN) nổi bật; trong dự đoán chuyển động của các xe khác và người đi bộ sau 3-5 giây là Transformer; còn trong tương tác tại ngã tư là mạng nơ-ron đồ thị. Một số hệ thống sử dụng kiến trúc đầu-cuối học trực tiếp tay lái và phanh từ dữ liệu cảm biến thô - nhưng những hệ thống này vẫn được xem là thử nghiệm do các vấn đề về chứng nhận.
Bài toán 11 tỷ dặm: Tại sao mô phỏng là bắt buộc?
Đây là lúc toán học của vấn đề trở nên tàn nhẫn. Ước tính rằng xe tự lái cần phải đi khoảng 11 tỷ dặm để đạt được tỷ lệ lỗi ở mức con người. Hoàn thành điều đó bằng thử nghiệm thực tế sẽ mất hàng trăm năm - tức là không ai có thể chờ đợi. Vì vậy ngành buộc phải dựa vào mô phỏng: phần lớn bằng chứng an toàn chỉ có thể tạo ra trong thế giới ảo. Nếu thêm việc thị trường mô phỏng đào tạo lái xe cũng đạt giá trị 2,2 tỷ USD vào năm 2026 và dự kiến tăng lên 3,0 tỷ USD vào năm 2033, thì đây không phải trào lưu nhất thời mà là hạ tầng nền tảng của ngành.
Siêu năng lực của thế giới ảo
Ưu điểm lớn nhất của mô phỏng là có thể thử đi thử lại những điều bất khả thi trong thế giới thực. Người đột ngột lao ra đường, chiếc xe cắt đầu bất ngờ, đèn pha tắt trong đêm tối, sương mù dày đặc, ánh nắng chói lóa... Tất cả những tình huống này đều được kiểm tra một cách an toàn và lặp lại trong cùng điều kiện trong môi trường ảo. Ngay cả sự cố cảm biến cũng có thể được mô phỏng: dựng một kịch bản camera phía trước bị hỏng trên đường thật vừa nguy hiểm vừa tốn kém; trên môi trường ảo chỉ cần vài cú nhấp chuột.
Công trình của McCity cho thấy một nước đi thông minh tại đây: Môi trường kiểm tra ảo được tạo nên với những tài xế tệ mô phỏng phá vỡ "lời nguyền hiếm gặp" nhằm phát triển kỹ năng ra quyết định khẩn cấp. Một kịch bản mà bạn chỉ gặp một lần mỗi năm trong thực tế, bạn có thể trải nghiệm nó hàng nghìn lần mỗi ngày trong thế giới ảo. Ngoài ra, ở một số lĩnh vực ứng dụng, xác minh an toàn chỉ có thể thực hiện được thông qua mô phỏng - nghĩa là ngay cả quy trình chứng nhận chính thức giờ cũng phụ thuộc vào thế giới ảo.
Tesla và Waymo: Hai trường phái khác nhau, cùng một bài học chăng?
Hai tiên phong của ngành đang dạy việc lái xe theo hai cách khác nhau. Hãy tóm tắt sự khác biệt trong một bảng:
| Đặc điểm | Tesla FSD | Waymo |
|---|---|---|
| Cách tiếp cận cảm biến | Chỉ camera (vision-only) | Camera + lidar + radar |
| Kiến trúc | Đầu cuối đến đầu cuối, toàn bộ nhận thức trong một kiến trúc duy nhất | Nhận thức đa cảm biến + bản đồ chi tiết cao |
| Nguồn dữ liệu | Đội xe khách hàng hàng triệu xe | Đội thử nghiệm + mô phỏng khổng lồ |
| Số dặm mô phỏng | - | Hơn 20 tỷ dặm ảo |
| Tình trạng hiện tại | FSD (Supervised): dưới sự giám sát của tài xế | ~200 triệu dặm hoàn toàn tự lái |
Chiến lược của Tesla táo bạo: họ vô hiệu hóa lidar và hạ tầng bản đồ, giao phó tất cả cho một kiến trúc duy nhất học từ dữ liệu camera. Ưu điểm của nó là quy mô - mỗi chiếc Tesla trên đường là một giáo viên. Waymo thì làm việc với dữ liệu cảm biến phong phú hơn và nhấn mạnh rằng cho dù có bao nhiêu mô phỏng hay tài xế thử nghiệm đi chăng nữa thì bản thân điều đó cũng chưa đủ. Điều thú vị là: cũng có quan điểm mạnh mẽ cho rằng hai cách tiếp cận giống nhau hơn người ta nghĩ. Bởi Waymo cũng học cách tốt nhất để biểu diễn mọi vật thể thông qua huấn luyện dựa trên dữ liệu. Sự khác biệt nằm ở độ phong phú của dữ liệu đầu vào nhận thức.
Bước thế giới mô hình của Waymo
Tháng 2 năm 2026, Waymo công bố một mô hình thế giới mới cho mô phỏng lái xe tự động. Khoảng 200 triệu dặm hoàn toàn tự lái của công ty và hàng tỷ dặm ảo, giờ được sử dụng như nguyên liệu thô để tạo ra những thế giới ảo chân thực hơn. Dòng thời gian cũng ấn tượng: Năm 2016 có 2,5 tỷ dặm mô phỏng, năm 2018 vượt 6 tỷ, năm 2020 vượt 15 tỷ và hôm nay chúng ta đã trên 20 tỷ. Chỉ một ánh sáng vàng nhấp nháy cũng có thể biến thành hàng nghìn giờ kinh nghiệm ảo.
Khoảng cách sim-to-real: Tại sao tài xế tỏa sáng trong môi trường ảo lại chông chênh trên đường thật?
Đây chính là phần cốt lõi của bài viết. Tại sao một hành vi hoạt động hoàn hảo trong mô phỏng lại có thể không cho kết quả tương tự trong thế giới thực? Tên của sự chênh lệch này là sim-to-real gap - khoảng cách giữa mô phỏng và thực tế. Các nguyên nhân được gom lại trong bốn tiêu đề:
- Chênh lệch lĩnh vực thị giác: Đồ họa ảo không thể tái tạo chính xác ánh sáng thật, kết cấu và vằng vặc nhựa đường trong cái nóng mùa hè.
- Sai số xấp xỉ vật lý: Bộ máy vật lý của trình mô phỏng tính gần đúng động lực học phức tạp của thế giới thực.
- Không khớp nhiễu cảm biến: Dữ liệu lidar và radar thật mang nhiễu bẩn, trễ và khó dự đoán.
- Thiếu các kịch bản đuôi dài: Không thể đưa toàn bộ những điều lạ lùng trong thế giới thực vào thư viện ảo.
Các nghiên cứu hiện nay từ giới robot học đang xem xét chính điều này: các hiệu ứng chưa được mô hình hóa, độ trễ cảm biến và tham số sai có thể khiến ngôi sao phòng thí nghiệm thất bại ngoài thực địa. Có hai kỹ thuật nổi bật như giải pháp: domain randomization (thay đổi ngẫu nhiên ánh sáng, màu sắc, vật lý trong thế giới ảo để hệ thống trở nên bền bỉ trước mọi biến thể gặp phải) và system identification (hiệu chỉnh các tham số của trình mô phỏng bằng dữ liệu đo được từ thế giới thực). Trong giao thông đã có những ví dụ đau đớn: Cruise, hãng nhận giấy phép robotaxi có thu phí ở California vào tháng 8 năm 2023, chỉ trong thời gian ngắn đã gặp hai vụ tai nạn nghiêm trọng và đội xe bị cắt giảm một nửa. Một hệ thống có vẻ an toàn trong mô phỏng đã lập tức trượt kỳ thi trong thế giới thực.
Mất cân bằng dữ liệu và sự tự tin thái quá của trí tuệ nhân tạo
Rủi ro lớn thứ hai ít hiển thị hơn: sự mất cân bằng của dữ liệu huấn luyện. Vấn đề được liệt kê trong số những rào cản của lái tự hành dựa trên một logic đơn giản - những tình huống được đại diện ít trong kho dữ liệu nghĩa là những tình huống được học ít trong hệ thống. Nghiên cứu của Georgia Tech đã chỉ ra rằng điều này có thể chuyển thành thiên kiến: do thiên kiến thuật toán, xe tự hành có thể đẩy các nhóm nhất định, ví dụ người đi bộ da sẫm màu, vào nguy hiểm - nhận định này đã được đưa ra. Đây không phải là một chi tiết kỹ thuật mà là một hồi chuông đạo đức.
Rủi ro thứ ba liên quan đến tính cách của trí tuệ nhân tạo: Các hệ thống trí tuệ nhân tạo có thể gán điểm tin cậy cao cho những câu trả lời sai. Nó không thể nói "tôi không chắc" như con người; sự tự tin của nó, thông qua dữ liệu huấn luyện, các giả định mô hình và vòng phản hồi, thậm chí còn thừa hưởng cả những thiên kiến nhận thức của con người. Trong phát hiện trường hợp biên, dương tính giả dẫn đến những can thiệp không cần thiết, còn âm tính giả dẫn đến bỏ lỡ các sự kiện nghiêm trọng. Hơn nữa, các nhãn tổng hợp được tạo tự động có thể không phải lúc nào cũng đủ đáng tin cậy cho huấn luyện an toàn-tuyệt đối. Theo một chuyên gia, xe tự lái đáng tin cậy còn phải chờ thêm 10 năm - và biên độ sai sót trên một chiếc xe xử lý sai tình huống biên giới thực tế là bằng không.
Giá phải trả khi quá tin tưởng mô phỏng là gì?
Đến điểm này, hai phe đối đầu nhau. Những người ủng hộ đúng: Vượt qua rào cản 11 tỷ dặm mà không có mô phỏng thì bằng chứng an toàn gần như bất khả thi. Những người hoài nghi cũng đúng: kiểm thử dựa trên mô phỏng có thực sự bao gồm mọi kịch bản trong thế giới thực không? Câu hỏi này đã lơ lửng nhiều năm. Ngay cả chính phát hiện của Waymo cũng ngụ ý rằng khối lượng mô phỏng đơn thuần là chưa đủ. Và Steve Wozniak, một gương mặt nổi tiếng trong lĩnh vực, cho rằng trong những tình huống bất thường, vô lăng phải được trao lại cho cả người foolish nhất - một điểm mỉa mai nhưng đáng suy ngẫm.
Một lời phê bình khác là các phương pháp mô phỏng lái xe hiện tại chưa thể tạo ra các kịch bản góc được nhắm mục tiêu một cách mở rộng được. Nghĩa là việc tìm ra "khoảnh khắc nguy hiểm đặc trưng ấy" vẫn một phần là việc của con người. Các nghiên cứu được chia sẻ trên OpenReview đang tìm kiếm giải pháp cho vấn đề mở rộng này, nhưng khó có thể nói rằng nó đã hoàn thành.
Xe tự lái có thể học hoàn toàn trong mô phỏng rồi lên đường không?
Câu trả lời ngắn gọn: riêng thì không. Mô phỏng là một sân tập luyện vô giá; nhưng không hệ thống nào lên đường nếu không được nuôi bằng dữ liệu đường thực và vượt qua thử nghiệm thế giới thực theo từng bước. Ngay cả hệ thống giỏi nhất hiện nay cũng chưa hoàn toàn tự lái - FSD của Tesla với cụm từ "Supervised" tức "có giám sát" ngay đầu tên, vẫn chờ tài xế canh gác. Mô phỏng là trường dự bị; còn bằng tốt nghiệp được trao trên đường thực. Mô hình trí tuệ nhân tạo lái xe giỏi nhất sẽ là nơi pha trộn luyện tập ảo với kinh nghiệm đường thực - và không bao giờ quên khoảng cách giữa hai thế giới.
Nguồn tham khảo
- Autonomous Vehicle Simulation and Validation
- 6 Reasons to Use Autonomous Vehicle Simulation Software
- Machine Learning in Autonomous Vehicles: Fully Explained
- The Waymo World Model
- Self-Driving Car Technology for a Reliable Ride
- What Is the Sim-to-Real Gap?
- Simulated Terrible Drivers Cut the Time and Cost of AV Testing
- Tesla vs Waymo - Who Is Closer to Level 5 Autonomy?
- Waymo and Tesla's Self-Driving Systems Are More Similar Than You Think
- Edge Cases in Autonomous Driving: Detection and Management
- Research Reveals Possibly Fatal Consequences of Algorithmic Bias
- Full Self-Driving (Supervised)