月に3日間走った初の自動車、Lunar Roving Vehicleの物語
このページを共有する
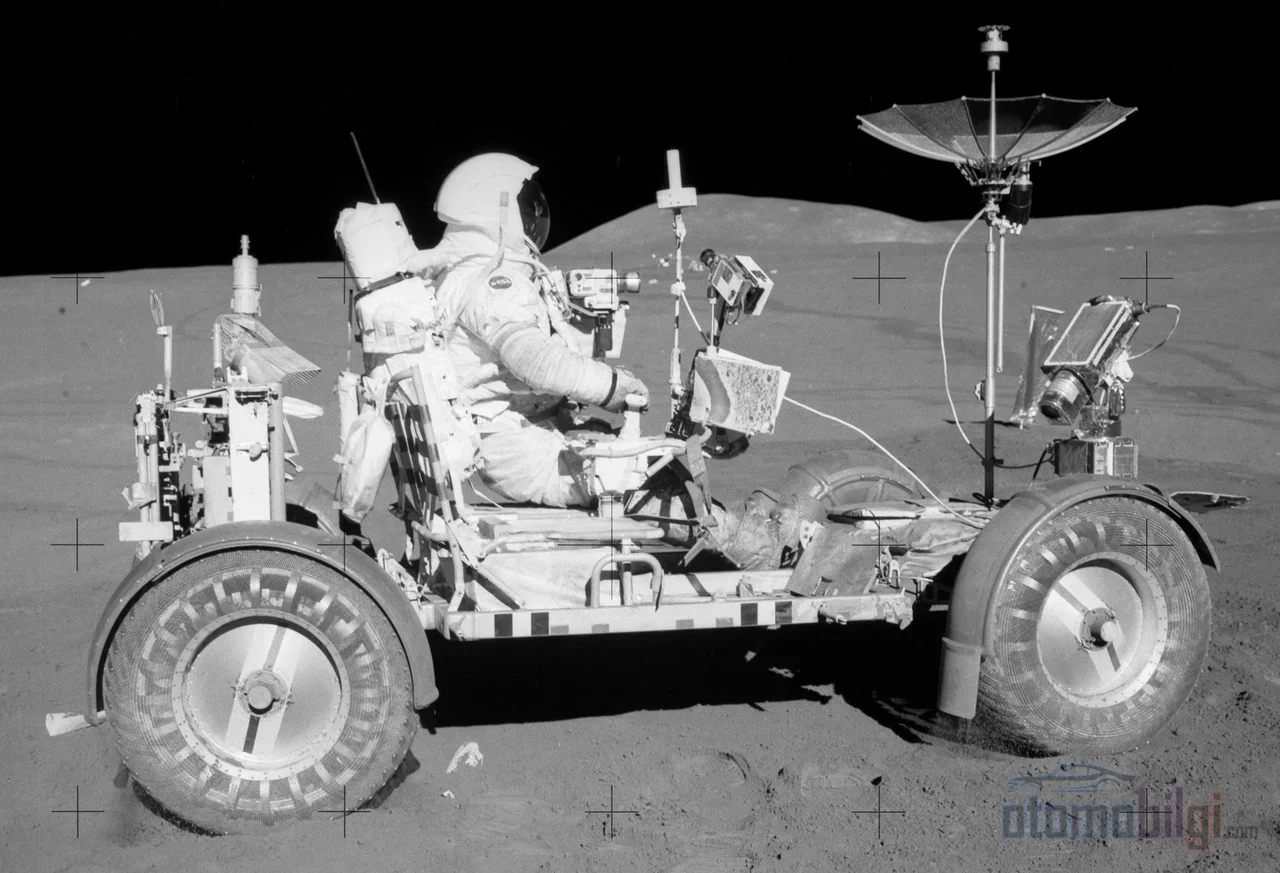
ルナ・ローヴィング・ヴィークル、すなわち月面車プログラムのこの4輪電動ローバーは、アポロ15号ミッションで1971年7月31日に月面に降り立った、ボーイングが主契約者を務め、ゼネラルモーターズ傘下のデルコ・エレクトロニクスが走行システムに貢献し、わずか17ヶ月で開発されたバッテリー駆動車です. 空車重量210 kg、航続距離92 kmのこの車両は、電気自動車の歴史における最も異例な金字塔を象徴しています: 道の一切ない月面で、極端な温度差と摩耗性の高い砂塵に満ちた環境下で動作した、初めてにして現在まで唯一の量産目的別製造電動輸送機です.
注目ポイント
- 初使用: 1971年7月31日、アポロ15号ミッション
- 空車重量210 kg; ペイロード440 kg (宇宙飛行士2名、装備および月面サンプル)
- 各ホイールに独立した0.25 hpのDCモーター; 航続距離92 km
- 月面速度記録: 18 km/h、アポロ17号、ユージン・サーナン
- 総開発期間はわずか17ヶ月
なぜ電気自動車が月に運ばれたのか?
この問いは逆から問われるべきです: 月に他の選択肢があったのでしょうか? 月の大気はほとんど存在しないため、内燃機関には燃料と酸素の両方を運ぶ必要がありました; それは質量予算を壊滅させることになったでしょう. 一方、電気駆動は搭載エネルギーに限定され、可動部が少なく、真空に近い環境で排気ガスの問題を一切生じさせません. つまり、月面車が電動であったのは環境への配慮ではなく、純粋な工学的必然だったのです.
この選択には歴史的なルーツもありました. 19 世紀の終わりには、自動車の約40%が電動でした; 静かで臭いがなく、ハンドクランクを必要としないこれらの車は、都市部での使用においてガソリン車を圧倒的にリードしていました. 月面車の発想すら、文学に先行するものではありませんでした: 1959年、ゲオルク・フォン・ティーゼンハウゼンが、空気圧式ではない柔軟なホイールを持つ四駆の月面ローバーのコンセプトを設計しました. つまりLRVは、電気駆動の退潮期ではなく、まさにこの技術が最も極限の要求と出会った地点で生まれたのです.
17ヶ月での月面車: ボーイングとGMの共同作業
NASAの正式承認は1969年5月に下りました; 入札公告は1969年7月11日、アポロ11号の着陸の直前に行われました. ボーイング、ベンディックス、グラマン、クライスラーが入札し、1969年10月28日にボーイングが主契約者に選ばれました. 当初の契約は、費用加算方式のインセンティブ・プレミアム付きで1,900万ドルとされ、初回納期は1971年4月1日と定められていました. 材料費と設計変更により、最終コストは3,800万ドルに上昇しました; 今日の価値で約3億200万ドルです. このコスト超過は批判を招きましたが、金額はNASAの当初予測に近いものでした.
役割分担は明確でした: ボーイングが電子機器と航法システムを担当; ゼネラルモーターズのサンタバーバラ防衛研究所は、ホイール、モーター、サスペンションからなる走行システムを開発しました. このチームにはサミュエル・ロマーノやフェレンツ・パヴリチュといった人々が在籍していました; パヴリチュの柔軟なワイヤメッシュ・ホイール設計は、NASAから特別な称賛を受けました. Saverio Moreaがプロジェクトマネージャーを務めました. その結果は、自動車工学と航空宇宙工学がこのスピードで協働した数少ない例の一つとなりました. 概念から月面まで17ヶ月、しかも大きな故障もなく全ミッションを完遂できる信頼性を備えていました.
飛行可能な車両は4台製造されました. うち3台は月へ向かい、4台目はApollo 18の中止後、スペアパーツのプールに入りました. これらに加えて、静的モデル、エンジニアリングモデル、1/6重力モデル2台、1-g訓練機、マスモデル、振動試験ユニット、認定試験ユニットも製造されました. 低重力試験はKC-135A機の放物線飛行によって行われました. これらの試験は、粉塵汚染を抑えるためにフェンダーが必須であることも明らかにしました.
技術仕様: 各ホイールに1基のモーター
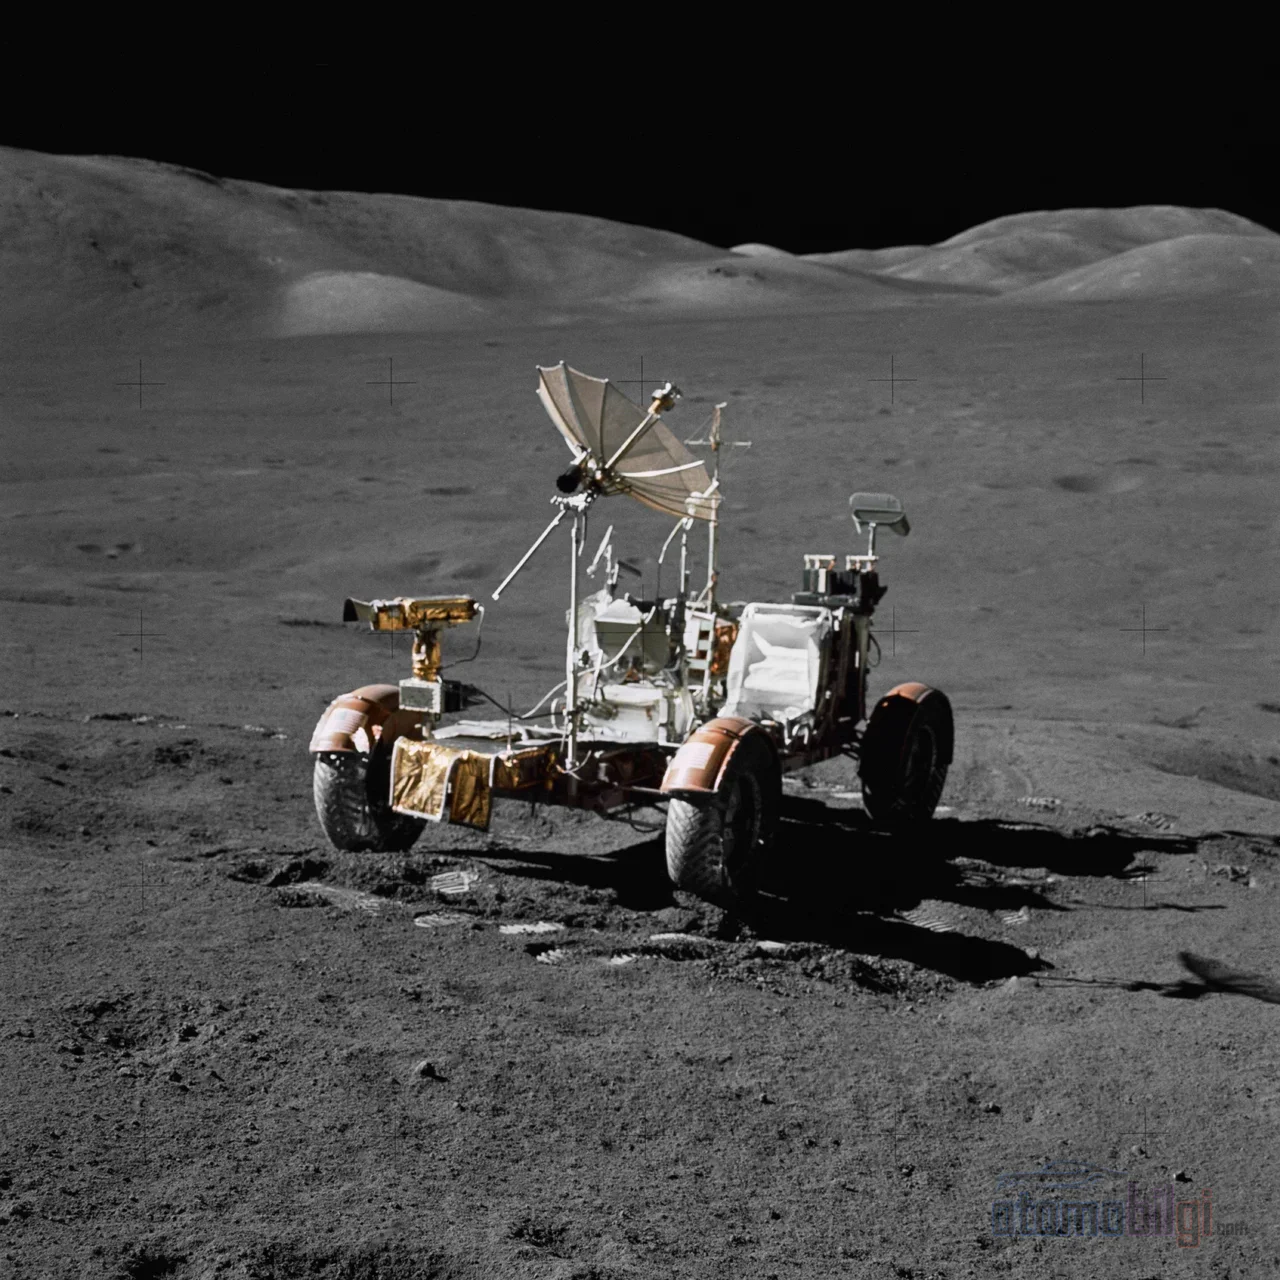
LRVの駆動アーキテクチャは、今日の最新の電気自動車に見られるモーター・イン・ホイール方式の最も純粋な形です. 4つのホイールそれぞれに、0.25 hp (190 W)の出力で10,000 rpmで動作する直巻整流子式ブラシ付きDCモーターが搭載されていました. 各モーターは80:1の減速比を持つハーモニックドライブでホイールを駆動していました. 1基のモーターが故障するとピンが取り外され、ホイールはフリー回転に切り替わりました. つまり、単一の故障で車両が動けなくなることはありませんでした. ステアリングには前後にそれぞれ独立した0.1 hp (75 W)のDCモーターが使用されました. アッカーマン幾何学により、回転半径は3メートルまで小さくなりました.
電力はEagle-Picher製の36ボルト銀亜鉛一次電池2基から供給されていました. それぞれ121アンペア時の容量を持ち、総航続距離は92 kmと定義されていました. これらの電池は充電不可能でしたが、これは欠陥ではなく設計上の決定でした. 車両は月から帰還しないため、再充電インフラの代わりに使い切り型で信頼性が高くエネルギー密度の高い化学系が選ばれたのです. 前面には通信中継ユニットとテレビカメラ用に独立した36ボルトの端子がありました.
月の環境で最も過酷な条件の一つが熱管理でした. LRVにはアクティブ冷却システムはなく、 代わりに相変化するワックスを用いた熱容量パッケージと上向きの反射radiatorsurfaceによるパッシブ冷却が行われました. 走行中はradiatorsurfaceをマイラー素材のカバーで覆い、停車時には宇宙飛行士がブラシで埃を清掃していました. このシンプルだが規律ある解決策により、電子機器は月の昼間の灼熱の中でも動作し続けました.
| 項目 | 値 |
|---|---|
| 空虚質量 | 210 kg (462ポンド) |
| 最大ペイロード | 440 kg (宇宙飛行士2名、機器、サンプル) |
| 全長 / ホイールベース | 3.0 m / 2.3 m |
| ホイールごとのモーター | 0.25 hp DC、10,000 rpm、80:1ハーモニックドライブ |
| 電池 | 2 × 36 V 銀亜鉛(一次電池)、Eagle-Picher |
| 航続距離 | 92 km |
| 設計最高速度 | 10 km/h (Apollo 17では18 km/hを計測) |
| ホイール | 直径32インチ、亜鉛メッキ鋼ワイヤーメッシュ、タイタン製シェブロン付き |
月向けシャシーとホイールの設計
シャーシは2219アルミニウム合金パイプで作られた、中央ヒンジ式の三分割折りたたみ式ボディでした. 折りたたみ可能なのは偶然ではなく、輸送の必要性によるものでした: 車両は折りたたんで月着陸船(LEM)の第1象限区画に収められていました. 宇宙飛行士たちは月面に降り立った後、ロープとブレーキ付き滑車装置を使い、大部分が自動で作動するプロセスによって車を展開して地面に降ろしました. 満載時の地上高はわずか36センチメートルでした. 低い重心が、起伏のある地形での転倒リスクを軽減していました.
タイヤの問題は月面では古典的な意味では存在しません. 空気を入れることはできず、ゴムも極端な温度差に耐えられないからです. 解決策は、0.033インチの鋼鉄ワイヤを編んで亜鉛メッキしたワイヤーメッシュの車輪でした. 接地面の半分を覆うチタンのシェブロンがトラクションを確保し、直径25.5インチのチタン製バンパーがボディを衝撃から守っていました. 操作系はT字形のコントロールアーム1本に集約されていました. 前に倒すとアクセル、左右に動かすと操舵、手前に引くとブレーキ、いちばん端に倒すとパーキングブレーキを意味しました.
ミッションごとの走行データと月面記録
3台の車両は、合計で平均30キロメートルずつを問題なく走行しました. 航法は、方向ジャイロスコープ、車輪式オドメーター、そしてコンピューターの組み合わせによるものでした. 月面では太陽が空を約1時間に0.5度動くため、宇宙飛行士は必要に応じて簡単な太陽影装置で手動の方角測定も行うことができました. 安全上の計算では、ローバーが故障した場合、クルーは月着陸船まで徒歩で戻れることが求められました. この徒歩移動の限界は、実証された信頼性を基に、アポロ17号の最長区間走行時に緩和されました.
| ミッション | 総走行距離 | 総走行時間 | 着陸船からの 最大距離 |
|---|---|---|---|
| アポロ15号 | 27.76 km | 3時間2分 | 5.0 km |
| アポロ16号 | 26.55 km | 3時間26分 | 4.5 km |
| アポロ17号 | 35.89 km | 4時間26分 | 7.6 km |
設計上の最高速度は10 km/hでしたが、アポロ17号では時速18キロメートルに達しました. この非公式な月面速度記録は、ユージン・サーナンの名で呼ばれています. ミッション終了時にサーナンは、離陸を撮影するためミッションコントロールが遠隔操作するテレビカメラから離れた場所にローバーを駐車し、3度目の試みで離陸が無事に撮影されました.
故障、応急修理、そして月面に残された3台
あらゆる工学の産物と同様に、LRVも現地条件で試練にさらされました. アポロ16号では、ジョン・ヤングが2回目の月面走行中にリアフェンダーの延長部に衝突しました. 舞い上がった月の塵がクルー、コンソール、通信機器を覆い、バッテリー温度と消費電力が上昇しました. アポロ17号では、サーナンがハンマーの柄で壊したフェンダーをテープで留めることはできませんでした. クルーは2回目の走行の前に、月面地図、ダクトテープ、そして着陸船から取り外したクランプを使って代用フェンダーを作りました. あの地図は現在、国立航空宇宙博物館に展示されています. つまり、ダクトテープで修理された電気自動車の部品が、宇宙史の博物館の主役になったのです.
3台のローバーはすべて月面に残されました. その理由は単純な物理法則によるものです: 月モジュールの上段だけが軌道に戻れるため、余分な1kgごとが余分な燃料を意味していました. 一方地球では、テスト車両とトレーナーが様々な博物館で展示されています: 振動テストユニットはハンツビルのU.S. Space & Rocket Centerに、1-gトレーナーはジョンソン宇宙センターに、認定テストユニットは国立航空宇宙博物館に、エンジニアリング模型はシアトルのMuseum of Flightにあります. LRV-3は、Lunar Reconnaissance Orbiterの2009年と2011年の通過時に再撮影されました; 2020年にはワシントン州が、月へ行ったローバーを歴史的シンボルと宣言しました.
電気自動車の歴史におけるLRVの位置
LRVは、電気自動車の途切れることのないが起伏に富んだ歴史の線の上に、際立った一点を形成します. 19. 世紀の終わりには都市で電気自動車はありふれた光景でした; 1897年にはロンドンはすでに最初の電気タクシーサービスを開始していました. しかしガソリン車が航続距離とコストのバランスで優位に立ち、電気スターターとFord Model Tの圧力により電気自動車は脇へ押しやられました. 20世紀を通じてこの技術は、いくつかの散発的な試みやGM EV1のような短命のプログラムで持ちこたえようとしました; リチウムイオンバッテリーの成熟と、2008年のTesla Roadsterが公道走行可能な量産型リチウムイオン電気スポーツカーを証明したことで、この分野は再び活性化しました.
この流れにおけるLRVの教訓は次のとおりです: 電気駆動の運命はバッテリーの化学だけに左右されるものではありません; 正しい任務の定義が正しい任務プロファイルと結びついたとき、電気自動車は最も過酷な環境でも優れた性能を発揮できます. 月では航続距離は92 kmに制限され、顧客の充電インフラなど誰も求めませんでした; それでも車両は、大きな故障もなく任務のすべてを完遂しました. NASAが現在開発中のLunar Terrain Vehicleプログラムは、この遺産の正式な後継者として、同じ論理を新世代のバッテリーで受け継いでいます.
結論: 月に駐車されたまま待つマイルストーン
Lunar Roving Vehicleは、17ヶ月の開発期間、最終的に3800万ドルのコスト、そして3回の任務にわたる完璧な現地性能により、エンジニアリングの規律が何を成し得るかを測定可能な形で証明するものです. 各車輪ごとの独立したDCモーター、銀亜鉛電池、ワイヤーメッシュの車輪、ワックスベースのパッシブ冷却: これらはどれも見栄のためではなく、月が課した制約への直接的な答えでした. 今日、3台の車両は今も月面に駐車されたままです; 電気自動車の歴史の最も遠い地点で、太陽放射や微小隕石に対して静かに耐久テストを続けています.
出典
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know