অ্যাডাপ্টিভ ক্রুজ কন্ট্রোল রাডার দিয়ে দূরত্ব কীভাবে ধরে রাখে?
এই পেজটি শেয়ার করুন
অ্যাডাপটিভ ক্রুজ কন্ট্রোল (ACC) এমন একটি ড্রাইভার সহায়ক প্রযুক্তি যা শুধু আপনার নির্ধারিত গতি ধরে রাখে না, বরং রাডার ও ক্যামেরার মাধ্যমে সামনের গাড়িটিকেও পর্যবেক্ষণ করে এবং স্বয়ংক্রিয় গ্যাস ও ব্রেকের হস্তক্ষেপে মাঝের দূরত্ব বজায় রাখে। অর্থাৎ বলা যায়, এটি হলো ক্লাসিক cruise control-এর বোঝার ভাষা জানা রূপ। কিন্তু একটি গাড়ি সামনের গাড়িকে কীভাবে 'দেখে' এবং দূরত্ব কীভাবে হিসাব করে? চলুন ধাপে ধাপে দেখে নিই।
উল্লেখযোগ্য বিষয়সমূহ
- ACC দূরত্ব মিটারে নয়, বরং সময়ের ব্যবধানের মাধ্যমে বজায় রাখে: দূরত্ব = গতি × নির্বাচিত gap
- রাডার রেঞ্জ ও ক্লোজিং স্পিড এবং ক্যামেরা লেন ও গাড়ির শ্রেণিবিভাগ পরিমাপ করে; ফিউশন এই দুটিকে একত্রিত করে
- একা ACC হলো SAE Level 1, আর লেন সেন্টারিংয়ের সাথে মিলে এটি Level 2; দায়িত্ব সবসময় ড্রাইভারেরই
- 2023 সাল পর্যন্ত নতুন গাড়ির 60%-এরও বেশিতে ACC ছিল
- নোংরা রাডার সেন্সর বা বৃষ্টি সিস্টেমটিকে সাময়িকভাবে অকেজো করে দিতে পারে
অ্যাডাপটিভ ক্রুজ কন্ট্রোল আসলে ঠিক কী করে?
ক্লাসিক ক্রুজ কন্ট্রোলে আপনি গতি বলে দেন, আর সেটি আপনার বদলে গ্যাস চাপে। সামনে কোনো গাড়ি ঢুকলে আপনি নিজে হাতে নিয়ে ব্রেক করেন। কিন্তু ACC একই কাজকে এক ধাপ এগিয়ে নেয়: এটি সামনের গাড়িটিকে ক্রমাগত পর্যবেক্ষণ করে, সেটি ধীর হলে আপনিও ধীর হন, আর রাস্তা ফাঁকা হলে আবার নির্ধারিত গতিতে ফিরে যায়। NHTSA-এর সংজ্ঞাও ঠিক এটাই: সিস্টেমটি সামনের গাড়ির সাথে পূর্বনির্ধারিত দূরত্ব বজায় রাখার জন্য গাড়ির গতি স্বয়ংক্রিয়ভাবে সমন্বয় করে।
প্রক্রিয়াটিকে আপনি একটি ফিডব্যাক লুপের মতো ভাবতে পারেন - ঠিক যেমন সাইকেলে ভারসাম্য রাখা, আপনি ক্রমাগত পরিমাপ করেন এবং ক্রমাগত সংশোধন করেন। এই লুপটি চারটি ধাপে গঠিত:
- সনাক্তকরণ: রাডার ও ক্যামেরা সামনের গাড়ির দূরত্ব, দিক এবং ক্লোজিং স্পিড পরিমাপ করে।
- সিদ্ধান্ত: সিস্টেম লক্ষ্য গতি নির্ধারণ করে; এটি হলো সেই গতির চেয়ে কম, যা আপনার নির্ধারিত গতি বজায় রেখে নির্বাচিত সময়ের ব্যবধান ধরে রাখার জন্য প্রয়োজন।
- নিয়ন্ত্রণ: থ্রটল ও ব্রেক সিস্টেম সেই অনুযায়ী সমন্বিত হয়।
- প্রত্যাবর্তন: রাস্তা ফাঁকা হলে সিস্টেমটি মসৃণভাবে নির্ধারিত গতিতে ফিরে যায়।
এখানে খেয়াল রাখার মতো একটি সূক্ষ্ম বিষয় আছে: ACC সঠিকভাবে কাজ করার জন্য গাড়িটিকে নিজের লেনটি কীভাবে বাঁকানো তা জানতে হয় এবং 'lead car'-কে অর্থাৎ একই লেনের সবচেয়ে কাছের সামনের গাড়িটিকে সঠিকভাবে চিহ্নিত করতে হয়। নাহলে বাঁকে পাশের লেনের গাড়িকে লক্ষ্য করে অযথা ব্রেক করতে পারে। এই কারণেই লেনের তথ্য এতটাই গুরুত্বপূর্ণ যে, সেন্সর ফিউশনে না গেলে এই কাজ পুরোপুরি নিখুঁতভাবে হয় না।
রাডার ও ক্যামেরা কেন একসাথে কাজ করে?
দুটি সেন্সরেরই শক্তি ও দুর্বলতা রয়েছে। রাডার হলো মিলিমিটার তরঙ্গ ব্যান্ডে কাজ করা একটি সেন্সর; সাধারণত এটি সামনের বাম্পার বা গ্রিলের পেছনে লুকানো থাকে। দূরত্ব ও ক্লোজিং স্পিড পরিমাপে এটি খুবই শক্তিশালী, দিন-রাত নির্বিশেষে কাজ করে। কিন্তু এর দৃষ্টিক্ষেত্র সংকীর্ণ হওয়ায় বাঁক ও ঢালে লক্ষ্যভেদ করতে পারে না। অন্যদিকে ক্যামেরা আয়নার কাছে বসানো হয়; এটি লেনের দাগ খুঁজে বের করে, দেখা বস্তুটি গাড়ি কিনা তা শ্রেণিবদ্ধ করে এবং পার্শ্বিক অবস্থান পরিমাপে রাডারের চেয়ে বেশি নির্ভুল। এর বিনিময়ে অন্ধকার, আলোর ঝিলিক ও নোংরা লেন্সের মতো সমস্যার প্রতি এটি সংবেদনশীল। Lidar খুবই সূক্ষ্ম দূরত্বের তথ্য দেয় কিন্তু বৃষ্টি, কুয়াশা ও তুষারে এর কর্মক্ষমতা কমে যায়; সিরিয়াল উৎপাদিত ACC-গুলোতে রাডারের চেয়ে এটি কমই দেখা যায়।
আধুনিক সিস্টেমগুলোর বেশিরভাগই এজন্যই সেন্সর ফিউশন করে: রাডার নির্ভরযোগ্য রেঞ্জ ও গতি পরিমাপ দেয়, আর ক্যামেরা বস্তুটিকে শ্রেণিবদ্ধ করে বলে দেয় সেটি কোন লেনে আছে। দুটি ভিন্ন পরিমাপ নীতি একই বস্তুকে নিশ্চিত করে বলে পরিমাপের নির্ভরযোগ্যতা এবং রেঞ্জের নির্ভুলতা - দুটোই বাড়ে। ফিউশনের বিশেষত দুটি সুবিধা গণনা করা সম্ভব: ক্যামেরার ভালো দিক, অর্থাৎ পার্শ্বীয় (lateral) অবস্থান/গতির তথ্যের সাথে রাডারের রেঞ্জ ও ক্লোজিং স্পিডের তথ্যের সমন্বয়; এবং ক্যামেরা লেনগুলো শনাক্ত করে নিজেদের লেনের তুলনায় গাড়িগুলোর অবস্থান নির্ধারণ করে। এই সমন্বয় 'কাট-ইন' শনাক্তকরণ, অর্থাৎ হঠাৎ লেনে ঢুকে পড়া কোনো গাড়ি লক্ষ্য করার ক্ষমতাও উন্নত করে।
শুধু এটুকুই নয়: ACC একা কাজ করে না। সামনের রাডার ও ক্যামেরার সাথে ইঞ্জিন কন্ট্রোল, ব্রেক কন্ট্রোল, ট্রান্সমিশন কন্ট্রোল, স্টিয়ারিং অ্যাঙ্গেলের তথ্য, চাকার গতি এবং মূল ADAS মডিউল সবই একই ডেটা লাইনে কথা বলে। রাডারের দিক থেকে এর ভৌত ভিত্তি সাধারণত FMCW (ফ্রিকোয়েন্সি মডুলেটেড কন্টিনিউয়াস ওয়েভ) কৌশল; রাডার নিজের গাড়ি ও সামনের গাড়ির মধ্যে দূরত্ব ক্রমাগত অনুমান করে এবং গাড়িদের মধ্যে আপেক্ষিক গতির মতো পরিমাপও করতে পারে।
ফলোয়িং ডিস্ট্যান্স কীভাবে হিসাব করা হয়: টাইম গ্যাপের যুক্তি
তোমার জন্য দরকারি একটি প্রশ্ন: ACC কি পেছনে নির্দিষ্ট কোনো মিটার রেখে দেয়? না! এটি দূরত্ব গাড়ির দৈর্ঘ্য দিয়ে নয়, বরং টাইম গ্যাপ দিয়ে (time gap) বজায় রাখে। সূত্রটি সহজ: ফলোয়িং ডিস্ট্যান্স = গতি × তুমি বেছে নেওয়া টাইম গ্যাপ। অর্থাৎ 120 কিমি/ঘণ্টা গতিতে তুমি যে গ্যাপ বেছে নিলে তা তোমাকে দীর্ঘ একটি বাফার দূরত্ব দেয়, আর শহরের ভেতরে 50 কিমি/ঘণ্টা গতিতে একই সেটিং অনেক কম দূরত্বের সমান হয়। এটি আসলে ড্রাইভিং কোর্সের '৩ সেকেন্ডের নিয়ম'-এর স্বয়ংক্রিয় রূপের মতো কিছু।
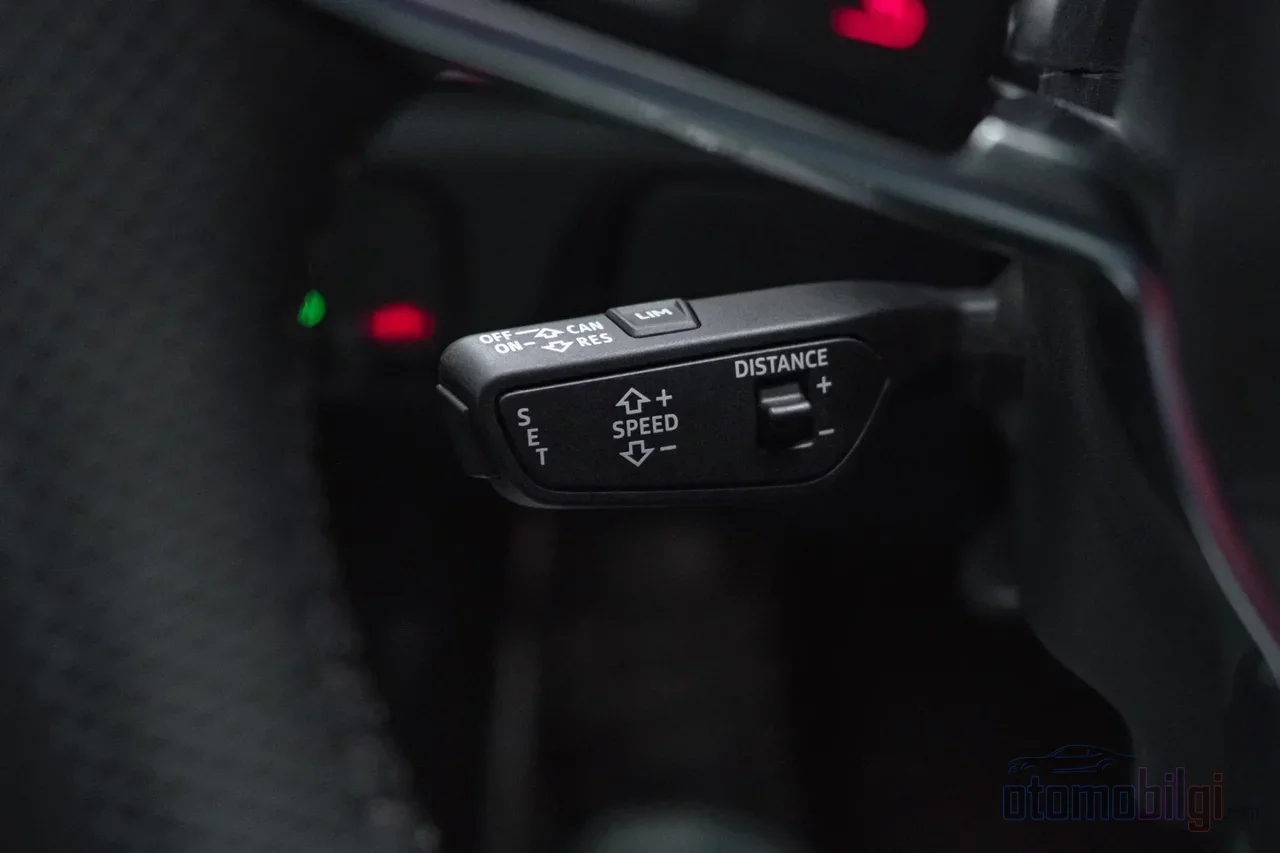
সিস্টেমগুলো সাধারণত ছোট, মাঝারি ও লম্বা গ্যাপ সেটিং দেয়; বেশিরভাগ ড্রাইভিংয়ের জন্য লম্বা সেটিং সুপারিশ করা হয়। কিছু গাড়িতে এই সেটিংটি স্থায়ী ডিফল্ট করা সম্ভব নয় - একটি ব্র্যান্ডের ব্যবহারকারী নির্দেশিকায় স্পষ্টভাবে উল্লেখ করা আছে যে এটি সেট করা যায় না; প্রতিবার ব্যবহারের সময় তোমাকে আবার বেছে নিতে হয়। আসলে এটি নিরাপত্তার জন্য যৌক্তিক: চালক প্রতিবার গ্যাপটি সচেতনভাবে বেছে নিতে বলা হয়।
কৌতূহলীদের জন্য একটি মজার তথ্য: ইঞ্জিনিয়ারিং জগতে টাইম গ্যাপ স্থির থাকা উচিত নাকি পরিবর্তনশীল, তা এখনো বিতর্কিত। ক্লাসিক ডিজাইনগুলো স্থির গ্যাপ ব্যবহার করে, আর সাম্প্রতিক একটি একাডেমিক গবেষণা দাবি করে, টাইম গ্যাপ নিজেই কন্ট্রোল সিগন্যাল হিসেবে ব্যবহৃত হলে পরিবর্তনশীল গ্যাপ কৌশলটি নন-লিনিয়ার H∞ কন্ট্রোল কৌশলের সাথে আরও ভালো ফলাফল দিতে পারে। আরেকটি গবেষণা দেখায়, ACC গাড়ির প্রতিক্রিয়া সময় মানব চালকদের সাথে তুলনীয়, কিন্তু কন্ট্রোলার যে টাইম গ্যাপ ব্যবহার করে তা মানুষের চেয়ে বড়; অর্থাৎ সিস্টেমটি আমাদের চেয়ে কিছুটা 'সতর্ক' ভঙ্গিতে ফলো করে।
গতি ও ব্রেক হস্তক্ষেপের সীমা কোথায়?
এবার আসি বিষয়টির সবচেয়ে গুরুত্বপূর্ণ অংশে: ACC-র ক্ষমতা সীমিত। সিস্টেমটি টাইম গ্যাপ গ্যাস ও হালকা ব্রেকিং দিয়ে বজায় রাখে; আর জরুরি হস্তক্ষেপ প্রয়োজন এমন পরিস্থিতিতে ভিজ্যুয়াল ও অডিও সতর্কতা দেয়। অর্থাৎ ACC কোনো জরুরি ব্রেকিং সিস্টেম নয় - সেখানেই AEB মঞ্চে নামে। ভূমিকাগুলো এভাবে বিভক্ত: ACC অনুদৈর্ঘ্য নিয়ন্ত্রণ (গতি ও দূরত্ব) পরিচালনা করে, লেন সেন্টারিং হালকা স্টিয়ারিং সহায়তা দেয়, আর AEB সংঘর্ষের ঝুঁকি বেড়ে গেলে আরও জোরালো ব্রেক প্রয়োগ করে। Cut-in ও হঠাৎ থামার ক্ষেত্রে প্রথমে ACC গতি কমায়; সন্নিবেশ গতি হঠাৎ বেড়ে গেলে AEB শক্তিশালী ব্রেকিংয়ের মাধ্যমে সক্রিয় হতে পারে।
কিছু সিস্টেম প্রায় 40 km/h-এর নিচে নিষ্ক্রিয় হয়ে যায় অথবা থামার পর RESUME বোতাম চাপতে বা গ্যাসে পা দিতে বলে। Stop-and-go ক্ষমতা মডেল অনুযায়ী ভিন্ন হয়; কিছু সিস্টেম 0 km/h থেকে সক্রিয় হতে পারে। এছাড়াও ভুলে যেয়ো না: চালক সর্বদা প্রধান। ব্রেক বা গ্যাসে পা দেওয়ার মুহূর্তেই ACC তাৎক্ষণিকভাবে নিষ্ক্রিয় হয়ে যায়।
SAE স্তরের দিক থেকে পরিস্থিতি হলো: ACC একা শুধু অনুদৈর্ঘ্য নিয়ন্ত্রণ পরিচালনা করে বলে এটি Level 1 গণ্য হয়; লেন সেন্টারিংয়ের সাথে মিলিত হলে এটি Level 2 'আংশিক স্বয়ংক্রিয়তা' হয়ে যায়। উভয় ক্ষেত্রেই স্টিয়ারিং ও দায়িত্ব তোমার হাতেই থাকে। এ কারণেই এই দৃঢ় মত রয়েছে যে আংশিক স্বয়ংক্রিয়তাকে একটি আরামদায়ক বৈশিষ্ট্য হিসেবে দেখা উচিত এবং এটি সংঘর্ষ প্রতিরোধের কোনো গ্যারান্টি নয়।
| সিস্টেম | দায়িত্ব | কী করে? |
|---|---|---|
| ACC | গতি ও দূরত্ব ব্যবস্থাপনা | গ্যাস ও হালকা ব্রেকিংয়ের মাধ্যমে সময়ের gap বজায় রাখে |
| লেন সেন্টারিং | অনুভূমিক নিয়ন্ত্রণ | হালকা স্টিয়ারিং সহায়তা দেয় |
| AEB | ইমার্জেন্সি ব্রেক ব্যাকআপ | সংঘর্ষের ঝুঁকি বেড়ে গেলে জোরালো ব্রেক করে |
ACC কেন নিজে থেকেই নিষ্ক্রিয় হয়ে যায়?
বৃষ্টিতে স্টিয়ারিং ব'লে 'ACC not available' সতর্কবার্তার মুখোমুখি হয়ে থাকলে তুমি একা নও এবং এর সম্পূর্ণ কারিগরি কারণ রয়েছে। প্রবল বৃষ্টিতে রাডার সিগন্যাল বাতাসের জলীয় ঘনত্ব থেকে সিগন্যাল ব্লকেজের অনুভূতি পেতে পারে; সিস্টেম নিজেকে বন্ধ করে ফেলে অথবা degraded মোডে চলে যায়। ক্যামেরার ক্ষেত্রেও সামনের উইন্ডশিল্ড ব্লক থাকলে একই জিনিস ঘটে। সংক্ষেপে, বৃষ্টি, তুষার, ঘন কুয়াশা ও ঝলকানো সরাসরি আলো গাড়ির আশেপাশের পরিবেশ বোঝার জন্য নির্ভর করা সেন্সরগুলোকে ব্লক করতে বা বিভ্রান্ত করতে পারে।
সেন্সর ব্লকেজ ও ক্যালিব্রেশন
রাডার সেন্সর শুধু বৃষ্টি থেকে নয়, ময়লা, বরফ, বাম্পার কোটিং, নম্বর প্লেট ব্র্যাকেট বা সংঘর্ষজনিত ক্ষতি থেকেও ব্লক হতে পারে। এই সতর্কবার্তা নিয়ে সার্ভিসে গেলে প্রথমে যেটি পরীক্ষা করা হয় তা হলো সামনের গ্রিলের পেছনের রাডারের ভৌত অবস্থা - প্রায়ই সমস্যাটি একটি কাপড় আর পাঁচ মিনিটেই সমাধান হয়ে যায়।
কম পরিচিত কিন্তু গুরুত্বপূর্ণ একটি বিষয়: ক্যালিব্রেশন। সামনের উইন্ডশিল্ড পরিবর্তন করলে ক্যামেরার এবং সামনের বাম্পার বা গ্রিল পরিবর্তন করলে রাডারের অবস্থান প্রভাবিত হয়; এমনকি সাসপেনশন ও হুইল অ্যালাইনমেন্টও সেন্সরের নিশানা এলাকা নষ্ট করতে পারে। এই কাজগুলোর পরে OEM পদ্ধতি অনুযায়ী ক্যালিব্রেশন অপরিহার্য। সেন্সরগুলোর 'তাকানো' দিকটি ভুল হলে সিস্টেমের সমস্ত হিসাব গুলিয়ে যায়।
দৃশ্যমান ক্ষেত্রের ভৌত সীমাবদ্ধতা
আবহাওয়া যত পরিষ্কারই হোক না কেন রাডারের দৃশ্যমান ক্ষেত্র সীমিত। বাঁকে পাশের লেনের একটি গাড়িকে লক্ষ্যবস্তুতে অন্তর্ভুক্ত করতে পারে অথবা প্রকৃত lead car-টিকে চোখের আড়ালে করে ফেলতে পারে; চূড়ার ওপরে সামনের ট্রাফিক রাডারের কাছে 'চূড়ার নিচে' থেকে যায়। এ কারণেই ACC বাঁকাও ঊর্ধ্ব-নিম্ন রাস্তায় যেখানে সবচেয়ে ভালো কাজ করে তার চেয়ে সমতল রাস্তায় অনেক কম পূর্বানুমেয় আচরণ করে - অপ্রত্যাশিত ধীরগতি বা দ্রুতগতির অভিজ্ঞতা হতে পারে।
ACC সম্পর্কিত সাধারণ প্রশ্নাবলি
বৃষ্টিতে লক্ষ্য কেন হারিয়ে যায়? উপরে যে সেন্সর ব্লকেজের কথা বলেছি, তার কারণে; বৃষ্টির সময় রাডার সিগন্যাল দুর্বল হয়ে যায়, আর ক্যামেরা ভেজা লেন্স ও প্রতিফলনের সাথে সংগ্রাম করে। সিস্টেম নিরাপদ না মনে করলে নিজেকে বন্ধ করে নেয় - এটা কোনো ত্রুটি নয়, নকশাগতভাবে নেওয়া একটি সতর্কতা।
ACC কি সম্পূর্ণ ড্রাইভিং নিয়ন্ত্রণ নেয়? একেবারেই না। ACC অনুভূমিক নিয়ন্ত্রণ নেয়; স্টিয়ারিং আপনি ধরে রাখবেন এবং সিস্টেম কখনোই স্বায়ত্তশাসিত নয়। দীর্ঘ থামার পর সবসময় স্বয়ংক্রিয়ভাবে চালুও নাও হতে পারে - তাই 'ভুল আস্থা'র ফাঁদে না পড়া জরুরি।
আমি কি সব জায়গায় সবচেয়ে কম গ্যাপ বেছে নিতে পারি? কারিগরিভাবে হ্যাঁ, কিন্তু বাস্তবে এটি সবচেয়ে ঘন ঘন করা ভুলগুলোর একটি। নোংরা সেন্সর নিয়ে ব্যবহার করা, বাঁক ও ঢালে অতিরিক্ত আস্থা রাখা এবং cut-in করা গাড়ির জন্য অপ্রস্তুত অবস্থায় ধরা পড়াও সাধারণ ভুলের মধ্যে রয়েছে।
দাম কত? সাধারণ ACC অপশন শুরু হয় প্রায় 500 USD থেকে, আর পূর্ণ সরঞ্জামযুক্ত ড্রাইভার অ্যাসিস্ট্যান্স স্যুট গিয়ে থাকে 2,000-2,500 USD পর্যন্ত। জনপ্রিয়তার দিক থেকেও চিত্রটি দ্রুত বদলাচ্ছে: ২০২৩ সালের হিসেব অনুযায়ী ৬০% এরও বেশি গাড়িতে ACC ছিল; এটি ২০১৭ সালের তুলনায় প্রায় তিনগুণ বৃদ্ধি এবং মডেল লাইনের ৮৯% এই সিস্টেমটি সরবরাহ করছিল।
ড্রাইভার হিসেবে ACC থেকে সর্বোত্তম ফল কীভাবে পাবেন?
ACC সঠিকভাবে ব্যবহার করলে বিশেষত ঘন হাইওয়ে ট্রাফিকে ক্লান্তি উল্লেখযোগ্যভাবে কমায় এমন একটি সিস্টেম। কিন্তু এটি কোনো জাদুকরী চালক নয়, একজন সহকারী। বেশিরভাগ ড্রাইভিংয়ের জন্য দীর্ঘ গ্যাপ সেটিং বেছে নিন, সেন্সরগুলো (বাম্পারের রাডার এবং সামনের কাচের ক্যামেরা) পরিষ্কার আছে কিনা নিশ্চিত করুন, বৃষ্টি ও তুষারের পরিস্থিতিতে সিস্টেম বন্ধ হয়ে যেতে পারে তা মেনে নিন এবং cut-in করা কোনো গাড়ির কাছে দেরিতে সাড়া দেওয়ার প্রস্তুতি ছাড়া কখনোই রাস্তায় বের হবেন না। সংক্ষেপে: সিস্টেমটি বুঝুন, এর সীমাবদ্ধতা জানুন এবং স্টিয়ারিংয়ে প্রকৃত ব্যক্তি এখনো আপনি-ই তা ভুলবেন না। আপনার মতে এই প্রযুক্তি কয়েক বছরের মধ্যে সব গাড়িতে স্ট্যান্ডার্ড হবে কি? আমার মতে খুব কাছাকাছি।
সূত্রসমূহ
- What Is Adaptive Cruise Control? How It Works, Pros & Cons
- Sensor data fusion
- Adaptive Cruise Control with Sensor Fusion
- Automotive Adaptive Cruise Control Using FMCW Technology
- Driver Assistance Technologies
- Different Types of Cruise Control
- Will Your Driver Assistance Systems Fail in the Rain?
- Comparative Analysis of Following Distances in Different Driving Conditions
- A variable time gap strategy for Adaptive Cruise Control
- Adaptive cruise control radar-based positioning in GNSS-challenged environments
- ACC Warning: Radar, Camera, Or Calibration
- How to Use Honda ACC: 2026 Guide
- AAA's Guide to Advanced Auto Safety Features