Por Que o MINI QED Não Chegou à Produção em Série?
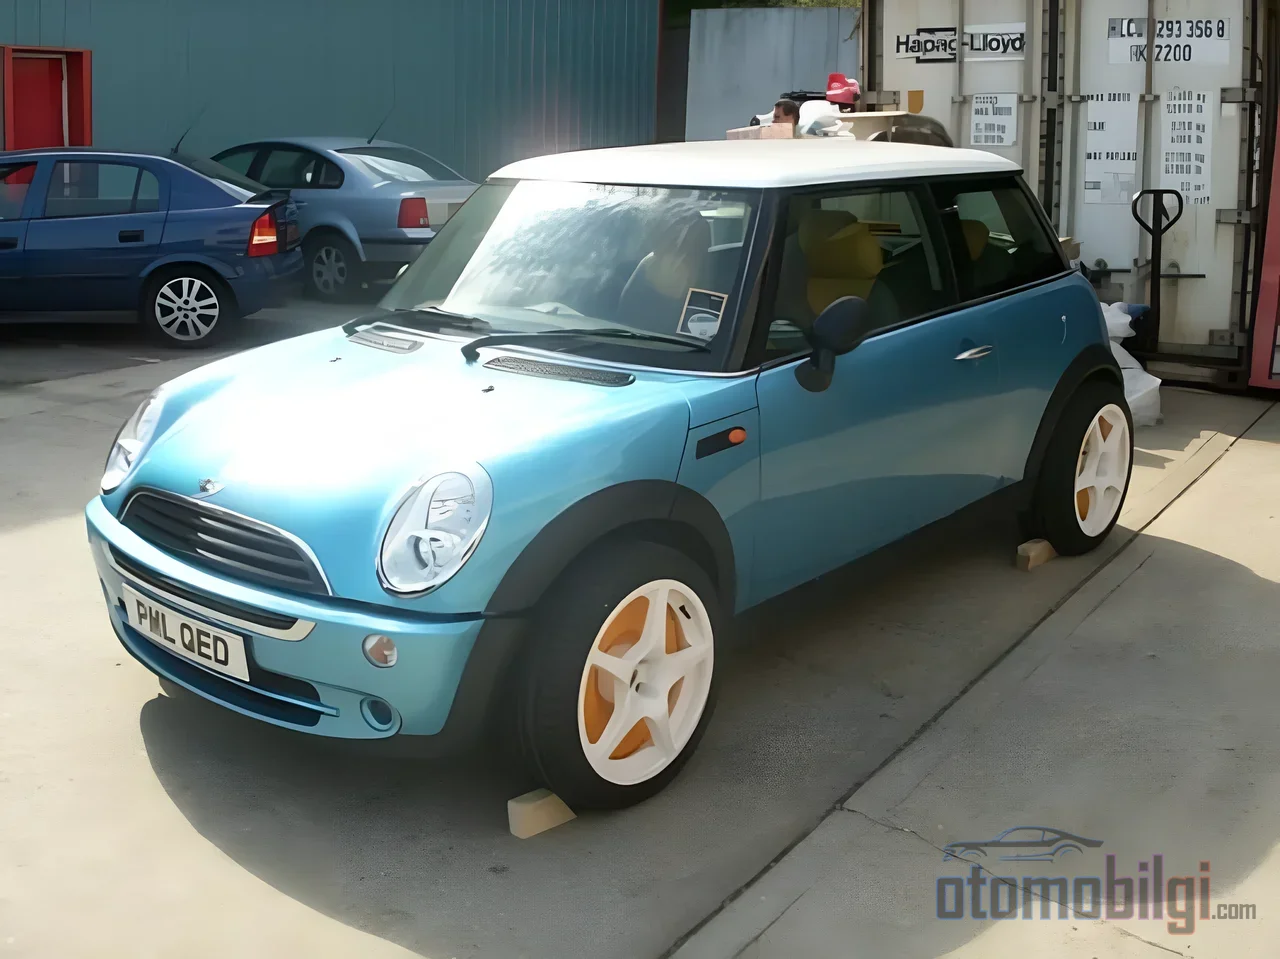
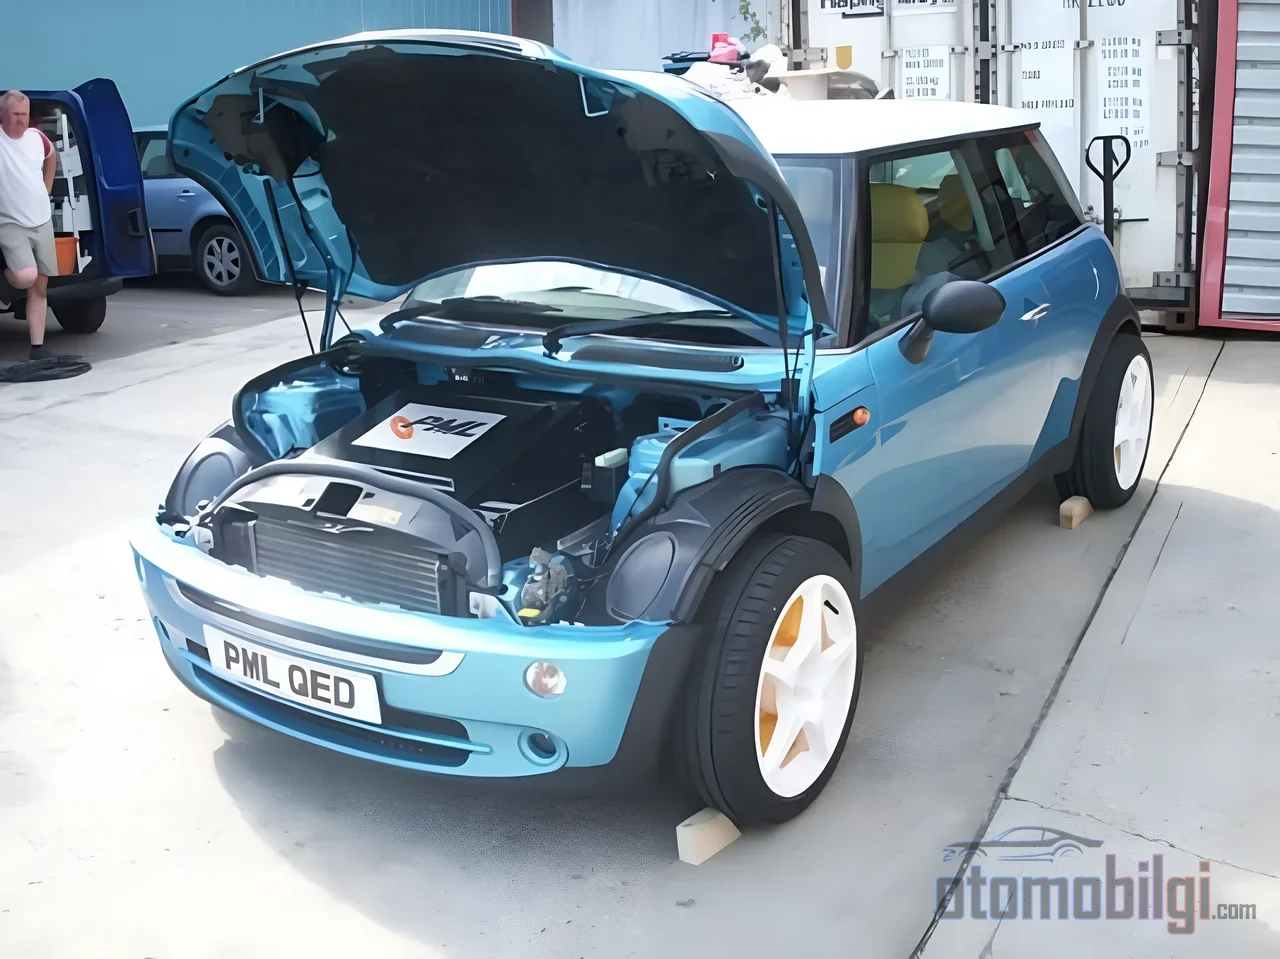
No verão de 2006, no palco do British Motor Show em Londres, sob o capô de um MINI Cooper de aparência comum não havia um V8 a gasolina nem um motor esportivo bem protegido; o carro carregava um motor elétrico instalado no centro de cada uma das quatro rodas. O nome do veículo era MINI QED: uma abreviação do latim "quod erat demonstrandum", ou seja, "aquilo que precisava ser demonstrado". O nome não era coincidência; a PML Flightlink, fabricante de motores sediada em Hampshire, tinha justamente o objetivo de apresentar tal prova para dissipar as dúvidas de que os motores elétricos dentro das rodas teriam lugar no futuro dos automóveis. A prova era ambiciosa: 640 cavalos de potência, aceleração de 0 a 60 mph em 3,7 segundos e autonomia de quase 1.000 milhas combinando combustível e recarga.
Esta página aborda a arquitetura técnica do MINI QED, suas promessas de desempenho e seu lugar na história dos híbridos plug-in; em seguida, acompanha por que, apesar desses números impressionantes, o projeto nunca chegou à produção em série. A resposta curta não é uma verdadeira "decisão de cancelamento", mas sim um dos padrões mais frequentes da história da engenharia: a tecnologia estava à frente, e a empresa ficou para trás.
A Interpretação Radical da Arquitetura de Série Híbrida: Motor Dentro da Roda
A base do MINI QED era uma configuração híbrida em série: as rodas eram acionadas apenas pelos motores elétricos, e o motor de combustão interna nunca fornecia tração diretamente. A pequena unidade a gasolina de quatro tempos de 250 cc funcionava em regime e carga constantes, agindo como um gerador e alimentando a bateria. Essa arquitetura tinha a vantagem de manter o motor de combustão interna no ponto mais eficiente de seu mapa de eficiência; nos primeiros anos do conceito de híbrido plug-in, era uma aplicação precoce e ousada da lógica adotada por veículos como o Chevrolet Volt.
A verdadeira inovação, porém, estava na transmissão de potência. Os motores sem escovas, de ímãs permanentes e onda senoidal, que a PML Flightlink denominou Hi-Pa Drive, tinham 24 fases e eram refrigerados a água; cada um estava montado diretamente no interior da respectiva roda. Não havia nenhum elemento intermediário de transmissão de potência, como câmbio, diferencial, cardã ou eixo. Essa configuração foi depois usada com os mesmos motores no conceito Volvo ReCharge e em um protótipo de pickup Ford F150 apresentado no SEMA Show de 2008.
Os números de potência eram sérios: cada um dos quatro motores produzia 120 kW, ou seja, 160 cv; no total, 640 cv, cerca de quatro vezes mais que um Cooper S padrão. No quesito torque, o quadro era ainda mais impressionante: 750 Nm por roda, 3.000 Nm gerenciáveis no total, junto com controle de torque utilizável em ambas as direções.
Destaques
- Quatro motores dentro das rodas, total de 640 cv e gestão de torque de 3.000 Nm
- 0-60 mph em 3,7 segundos, faixa de velocidade máxima acima de 150 mph
- Autonomia de aproximadamente 1.000 milhas (1.500 km) combinando combustível e recarga, com consumo de cerca de 80 mpg
- Autonomia totalmente elétrica de 200-250 milhas; gerador de unidade de 250 cc em regime constante
- A PML Flightlink entrou em administração judicial em 28 de novembro de 2008; o projeto não chegou à produção em série
Decisões Ousadas sobre Desempenho, Armazenamento de Energia e Frenagem
Dupla Bateria e Ultracapacitor
No lado da energia havia um sistema de duas camadas. O armazenamento principal era uma bateria de polímero de lítio de 300V e 70 Ah, com resistência a corrente de pico de 700 amperes. Além disso, um pacote de ultracapacitors de 350V e 11 Farad também desempenhava sua função; podia absorver e liberar energia cerca de dez vezes mais rápido que a bateria e entrava em ação especialmente em demandas súbitas de potência. A PML Flightlink descrevia esse efeito como uma sensação de desempenho semelhante ao nitro. A lógica do capacitor era simples: a bateria respondia pela densidade de energia, o capacitor pela densidade de potência.
Remoção dos Discos de Freio
Uma das decisões de engenharia mais chamativas do veículo foi a remoção completa dos freios a disco convencionais. Argumentava-se que, como os inversores responsáveis pela frenagem regenerativa conseguiam produzir mais desaceleração do que os discos de freio poderiam oferecer, não havia necessidade de um sistema de freio por atrito. Era uma abordagem teoricamente coerente, que tanto reduzia a massa não suspensa quanto maximizava a taxa de recuperação da energia de frenagem.
O Problema da Massa Não Suspensa e a Resposta
A crítica clássica ao motor dentro da roda é que, ao aumentar a massa não suspensa, ele prejudica a aderência e o conforto. A resposta da QED veio em números: o motor, junto do conjunto formado pela roda de liga de magnésio e pelo pneu, pesava 24 kg no total; já a massa de montagem original do MINI One, sem os freios, era de 22,5 kg. Com uma diferença praticamente desprezível como essa, sustentava-se que o conforto de condução não havia mudado.
| Característica | Valor |
|---|---|
| Número e tipo de motores nas rodas | 4 x 120 kW (160 cv) Hi-Pa Drive, sem escovas, 24 fases, refrigerados a água |
| Potência total | 640 cv |
| Torque (por roda / total) | 750 Nm / 3.000 Nm de torque controlável |
| 0-60 mph | 3,7 segundos |
| Velocidade máxima | Acima de 150 mph (informação de apresentação) |
| Bateria | Polímero de lítio de 300V, 70 Ah (pico de 700A) |
| Ultracapacitor | 350V, 11 Farad |
| Gerador | Unidade a gasolina de quatro tempos, 250 cc, rotação fixa/carga fixa |
| Consumo de combustível | Aproximadamente 80 mpg |
| Autonomia | 200-250 milhas totalmente elétrico; total de aproximadamente 1.000 milhas (1.500 km) |
O veículo tinha três modos de condução chamados Eco, Normal e Sport, selecionados pela tela sensível ao toque. No modo Eco o gerador permanecia desligado, no modo Normal ele entrava em ação quando a carga da bateria caía abaixo de 50 por cento, e o modo Sport oferecia desempenho aprimorado. O sistema de estabilidade podia alterar a distribuição de potência a cada milissegundo; o ângulo do volante e os dados dos sensores girosscópicos nos eixos pitch, roll e yaw alimentavam o controle de tração. Os planos incluíam também pareamento rota-energia baseado em GPRS, controle de limite de velocidade, diagnóstico remoto de falhas e notificação automática de falhas; uma visão de conectividade nada pequena para 2006.
Por que um MINI?
A escolha da plataforma MINI foi uma decisão estratégica, não técnica. O amplo apelo da marca e seu design icônico davam visibilidade ao projeto. Além disso, o cálculo por trás era o seguinte: se os fabricantes conseguem integrar com sucesso componentes volumosos num espaço tão reduzido, aplicar a mesma transformação a outros veículos tornar-se-ia mais fácil. O conceito também foi exibido no evento dos 60. anos da Lotus; os valores de 160 cv por roda e 640 cv no total são confirmados também nos registos de lá.
É preciso corrigir um ponto: embora o conceito seja frequentemente associado a 2007, a apresentação foi feita no 2006 British Motor Show e o veículo foi revelado ao público com os seus detalhes técnicos em setembro do mesmo ano. Além disso, algumas narrativas referem um valor de 4,5 segundos de 0 a 60 mph; o valor principal nos dados de apresentação é 3,7 segundos. Não existe um valor oficial declarado pelo fabricante para o 0-100 km/h métrico.
A Longa História do Motor Dentro da Roda: De Lohner-Porsche ao QED
O MINI QED não foi o primeiro exemplo da ideia do motor dentro da roda, mas um dos seus exemplos mais ambiciosos. As raízes da ideia remontam a Ferdinand Porsche. O Lohner-Porsche, exibido na Feira Mundial de Paris de 1900, funcionava com motores nos cubos das rodas direcionáveis, cada um produzindo 2,5 PS, e alcançava uma velocidade máxima de 32 km/h. A versão Mixte, pronta para produção em série em 1901, estabelecia um verdadeiro arranjo híbrido em série, no qual um gerador acionado por um motor de combustão interna fabricado pela Daimler alimentava os motores elétricos nos cubos das rodas; já o veículo de Porsche chamado La Toujours Contente foi o primeiro automóvel elétrico de corrida com tração integral, com os seus quatro motores nos cubos.
Ou seja, a arquitetura do QED é a adaptação de um plano desenhado um século inteiro antes da sua apresentação à era da bateria de lítio-polímero e do controlo digital. O momento também era significativo: em 1997, o Toyota Prius, o primeiro automóvel híbrido de produção em série do mundo, chegou às estradas no Japão, o Honda Insight foi em 1999 o primeiro híbrido gasolina-eletricidade vendido nos EUA, e a tecnologia das baterias tinha evoluído de pesadas baterias de chumbo-ácido para a química de lítio-íon. O Chevrolet Volt, o primeiro híbrido plug-in comercial, só chegou depois do QED, com tecnologia de baterias apoiada pelo Departamento de Energia. Foi precisamente nesta janela de transição que a PML Flightlink apresentou a sua proposta, reforçando as baterias pesadas com ultracapacitores e combinando-as com motores nos cubos.
Porque é que o MINI QED Não Chegou à Produção em Série?
Não existe uma decisão de cancelamento assinada nem uma análise detalhada de custos e escalabilidade que explique o destino do conceito; o que está documentado é o processo que se desenrolou ao nível da empresa. A PML Flightlink foi colocada em administração judicial no Reino Unido a 28 de novembro de 2008; na fase mais dura da crise financeira global, a instituição que estava em posição de produzir o veículo abandonou assim o palco.
No entanto, a história não terminou exatamente aí. Em 2009, a empresa dividiu-se em duas: a Protean Electric continuou a desenvolver as aplicações automotivas da tecnologia Hi-Pa Drive em motores dentro da roda e ainda hoje existe como uma empresa que opera neste campo. Já a Printed Motor Works concentrou-se na produção de motores axiais tipo pancake e de sistemas de tração. A tecnologia não morreu; mudou de portador.
Resumindo sob a ótica de hoje: O MINI QED foi uma das tentativas mais ousadas de motor dentro da roda que marcaram a história dos híbridos plug-in; com seus quatro motores nos cubos produzia 640 cv e 3.000 Nm de torque, prometia consumo de 80 mpg e alcance de cerca de 1.000 milhas, e fazia isso com uma abordagem tão radical que dispensava até os discos de freio. O motivo de não ter chegado à produção em série não se provou um fracasso da tecnologia, mas sim o fato de seu desenvolvedor ter entrado em administração de falência em 2008.
Onde Está Hoje o Motor Dentro da Roda?
A pergunta que o QED levantou é uma questão com a qual a indústria automobilística ainda lida hoje. Com a popularização dos veículos elétricos, o motor dentro da roda volta a despertar interesse; a Hyundai Mobis desenvolve tecnologia de motor dentro da roda que elimina o câmbio, e na literatura acadêmica essa arquitetura é discutida como um arranjo de tração não convencional, vantajoso em termos de controle flexível de torque e alta densidade de potência. Não chegou um sucessor direto da MINI; o passo híbrido da marca ficou limitado ao plano de mild híbrido de 48V anunciado em 2020, com o motor de quatro cilindros B48.
Nesse contexto, o lugar do MINI QED fica claro: apesar de ser um conceito que nunca chegou à produção, é um elo evidente na cadeia que se estende do Lohner-Porsche às arquiteturas de tração atuais, e que testou em 2006 os limites da arquitetura de motor dentro da roda e do arranjo híbrido em série com apoio de ultracapacitores. O que precisava ser provado estava provado, pelo menos no papel de engenharia; o que faltava era a organização e o capital para levá-lo à produção em série.
Fontes
- The 640 bhp MINI QED plug-in EV
- PML Flightlink
- PML Mini QED electric vehicle
- Ahead of his time: Electric wheel-hub motor from 1900 - Porsche Newsroom
- Lohner-Porsche
- Milestones: Toyota Prius, the World's First Mass-Produced Hybrid Vehicle, 1997
- The History of the Electric Car
- In-Wheel Electric Motors Gain Traction Again
- The Future of the Automobile Transformed by In-Wheel Motors - Hyundai Motor Group
- Protean Electric