Le problème du tramway : comment les véhicules autonomes prennent-ils leurs décisions ?
Imagine qu'un cycliste surgisse soudain devant ta voiture. Si tu avais été au volant, tu aurais fait quelque chose par réflexe - tu ne t'en souviendrais peut-être même pas. Mais si personne n'était au volant ? À cet instant, en une milliseconde, le logiciel doit prendre une décision. Contre qui foncer ? Doit-il éviter dans la voie opposée ? Voilà la question que les médias nous posent depuis dix ans - et honnêtement, la question elle-même est un peu mal posée. Dans cet article, nous allons vraiment parler de la manière dont les véhicules autonomes prennent leurs décisions ; non pas depuis un cours de philosophie, mais depuis la table d'ingénierie.
Qu'est-ce que le Problème du Tramway et Pourquoi Est-il Devenu Si Célèbre ?
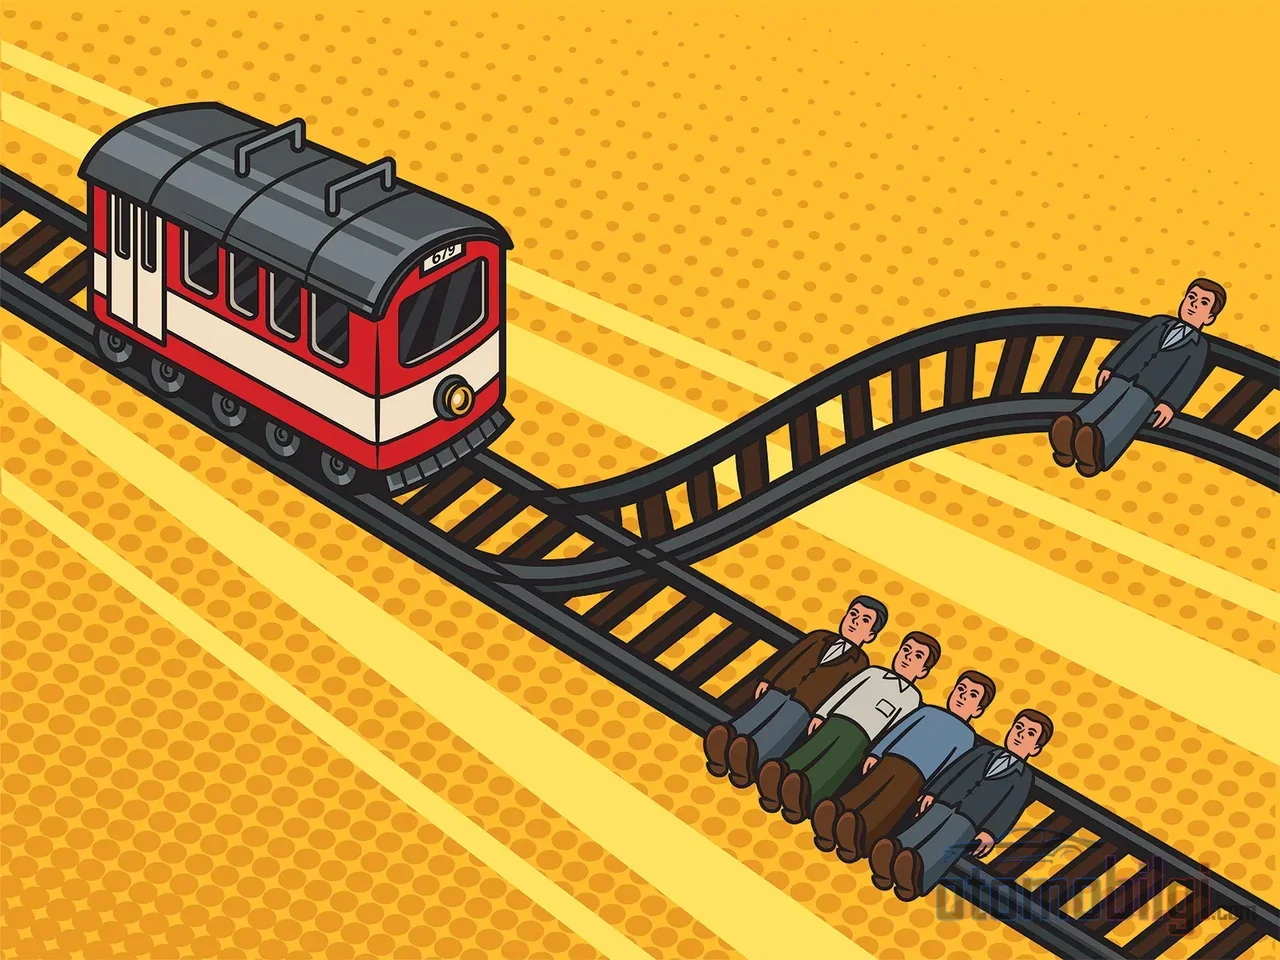
Commençons par un résumé rapide du classique : Dans l'expérience de pensée proposée par Philippa Foot en 1967 et développée par Judith Jarvis Thomson en 1976 et 1985, un tramway hors de contrôle se dirige vers cinq personnes sur les rails. Tu peux tirer un levier : le tramway dévie vers une autre voie, mais une personne s'y trouve. Sauves-tu cinq personnes en en tuant une ? La deuxième version est encore plus troublante : cette fois, tu arrêtes le tramway en poussant la personne qui t'est chère du pont vers les rails. Alors que la plupart des philosophes considèrent défendable de manœuvrer l'aiguillage dans le premier scénario, la grande majorité du public n'arrive toujours pas, même des années plus tard, à digérer l'idée de pousser l'homme du pont.
Lorsque les véhicules autonomes sont apparus sur scène, cette expérience a semblé soudainement être transportée dans la vie réelle : la voiture doit-elle foncer sur le cycliste ou éviter dans la voie opposée ? Cela semble être un excellent sujet de débat. Mais il y a un problème ici - et voici l'idée principale de cet article : les vrais logiciels de conduite autonome ne sont pas écrits en essayant de résoudre le problème du tramway. Alors comment sont-ils écrits ? Nous y arriverons, mais terminons d'abord complètement avec la partie spéculation.
Le Véhicule Autonome Décide-t-il Vraiment "Qui Il Va Sauver" ?
Réponse courte : non - mais pour mériter cette réponse, nous devons examiner comment le logiciel pense. Un véhicule autonome ne prend pas une seule décision en un seul instant, comme ton cerveau. Le modèle dans la littérature d'ingénierie est le POMDP, c'est-à-dire le Processus Décisionnel de Markov Partiellement Observable. N'aie pas peur, ce n'est pas aussi compliqué que son nom : le véhicule, avec des informations incomplètes - portée des capteurs, angles morts, latence de traitement - prend une série de petites décisions au sein d'une trame de probabilités en flux continu. Un moment blanc-noir de "qui je choisis" ne s'inscrit même pas dans cette structure.
Il y a aussi ceci : les systèmes d'intelligence artificielle ont besoin de milliers d'exemples d'un scénario pour l'apprendre, et dans chaque exemple, ce qu'est la "bonne réponse" doit être défini à l'avance. Alors que les philosophes n'arrivent pas à se mettre d'accord sur un seul dilemme moral depuis deux mille ans, qui fournira cette bonne réponse au logiciel en tant que donnée ? De plus, le coût de l'entraînement atteint des proportions absurdes : il est enregistré qu'un avion autonome s'est écrasé 11 500 fois juste pour apprendre une simple navigation. Il n'existe bien sûr aucune option consistant à entraîner les voitures en les faisant percuter de vraies personnes.
À Retenir
- Les véhicules autonomes ne sont pas programmés avec des dilemmes éthiques choisissant des victimes, mais avec des politiques neutres minimisant le risque
- La Commission d'éthique allemande a publié en juin 2017 20 règles éthiques pour la conduite automatisée ; les distinctions basées sur l'âge ou les caractéristiques ont été interdites
- Aucun type d'événement de tramway n'a été trouvé dans les données réelles d'accidents, alors même que son occurrence a été documentée chez des conducteurs humains
- ISO 26262 couvre la sécurité liée aux défaillances, tandis que ISO 21448 (SOTIF) couvre les dangers découlant des limites de conception
Les 20 règles éthiques de l'Allemagne : La mère de l'interdiction de choisir des victimes
L'étape la plus concrète du côté réglementaire est venue d'Allemagne. Rattachée au Ministère des Transports, la Commission d'éthique a publié 20 règles éthiques pour la conduite automatisée et connectée en juin 2017. Le principe fondamental est clair : les systèmes de conduite automatisée doivent avant tout servir la sécurité de tous les usagers de la route et la protection des personnes doit primer sur tout.
Le plus intéressant, c'est ceci : la commission exige que les systèmes déterminent s'il s'agit d'une vie humaine, mais leur interdit de résoudre des dilemmes éthiques en opérant des distinctions selon l'âge, le sexe, l'état physique ou d'autres caractéristiques. Autrement dit, des calculs du genre « jeune ou vieux, médecin ou sans emploi » ne peuvent être laissés à la préférence d'une seule entreprise - ils relèvent de règles universelles. C'est en fait le coup le plus net porté au débat du tramway au niveau réglementaire : l'État met sur la table non pas la question « qui choisis-tu ? » mais la réponse « tu ne choisiras personne ». comme réponse.
L'Allemagne a également été pionnière avec sa loi sur la conduite autonome, qui a établi le premier cadre juridique national pour les véhicules autonomes de niveau 4. Du côté de l'UE, un rapport éthique a été préparé contenant des recommandations sur la sécurité routière, la confidentialité, l'équité, la transparence et la responsabilité pour les véhicules connectés et autonomes. Et 2026 s'annonce comme une année mouvementée : Les règles d'éthique et de sécurité se traduisent désormais rapidement sur le papier. ISO 26262 ou SOTIF ?
ISO 26262 ou SOTIF ? L'impact des normes de sécurité sur les arbres de décision
Prenons maintenant un petit air d'ingénierie, je promets que ce ne sera pas ennuyeux. Le classique de la sécurité fonctionnelle dans le monde automobile, ISO 26262 : Mais que se passe-t-il si aucune pièce n'est défaillante et que le système se comporte néanmoins de manière dangereuse ? Et si aucune pièce n'était défaillante alors que le système se comporte néanmoins de manière dangereuse ? Donc, les capteurs sont en bon état, le logiciel n'a pas planté - le système s'est simplement retrouvé bloqué aux limites de sa conception, dans une situation de trafic imprévue ?
C'est précisément ce vide que comble ISO 21448, c'est-à-dire SOTIF. Publiée en 2022, cette norme vise à réduire les dangers liés non pas à une défaillance de composant, mais à une limitation de conception et à une utilisation incorrecte prévisible. L'un de ses concepts les plus importants est le domaine de conception opérationnelle (ODD) : la définition explicite des conditions de vitesse, de météo, de route et de géographie dans lesquelles le système fonctionnera. Le scénario est testé par des simulations et les dangers sont anticipés à l'avance. Dans le monde académique, en 2026, des cadres intégrés d'assurance sécurité combinant ISO 26262, SOTIF et UL 4600 sous un même toit sont proposés. En bref, au lieu de la question « qui sauver en cas d'accident » toute l'industrie construit un ensemble de normes qui dit « ne nous laissons jamais arriver à ce moment d'accident ».
L'approche de Chris Gerdes, issu de l'école de Stanford, sur ce sujet va dans le même sens : les constructeurs n'apprennent pas à la voiture « qui elle considère comme le plus précieux », ils lui enseignent un comportement de sécurité. Dans le cadre du contrat social formé par les lois de la circulation et les interprétations des tribunaux, la voiture est redevable d'un devoir de diligence envers chacun sur la route. Si quelqu'un grille un feu rouge et crée un danger, la mission de la voiture n'est pas de mettre cette personne dans un « décompte » ; à inclure ; essayer d'éviter toute collision avec tout ce qui se trouve jusqu'à ses limites physiques. Selon Gerdes, un véhicule qui sacrifie une vie pour en sauver cinq expose son fabricant à de lourdes responsabilités juridiques - sans compter qu'il est déjà pratiquement impossible d'effectuer ce calcul d'utilité en temps réel.
RSS et la logique de protection multicouche RSS et la logique de protection par couches
Alors, si personne ne choisit de victime, que fait réellement ce logiciel qui s'active au moment du premier marquage de pneus ? La réponse comporte deux parties. La première est RSS, c'est-à-dire l'approche Safety Responsable vis-à-vis de la responsabilité : Une sorte de conduite courtoise et défensive en permanence - laisser une corde de sécurité pour tout le monde. La seconde, c'est de s'efforcer de ne jamais entrer dans un scénario de collision inévitable.
Comme le résume l'unité de solutions autonomes de Volvo : l'objectif de conception, c'est que ce moment n'arrive jamais ; aucun événement de type tramway n'a été prouvé dans les données d'accidents du monde réel, même chez les conducteurs humains. Hormis les tiers extrêmement défectueux ou mal intentionnés, le système fait tout son possible pour réduire les dommages dans toutes les conditions. Il y a aussi le versant économique de la médaille : le nombre de couches de protection est en réalité un choix de société. Un système de protection à couches infinies ne peut pas exister en raison de son coût. La ligne du « suffisamment sûr », « Suffisamment sûr » est une ligne que nous traçons en tant que société - personne ne nous explique cette partie, mais la décision est prise chaque jour autour des tables.
Passager ou piéton ? L'exception Mercedes et les données de l'opinion publique
Bien sûr, le sujet ne fait pas non plus l'unanimité. Mercedes est devenue la première marque à proposer l'automatisation de niveau 3 sur une voiture particulière - le système DRIVE PILOT permet une conduite avec mains libres et regards libres, mais uniquement dans des conditions strictement définies. Les dirigeants de l'entreprise avaient précédemment clairement indiqué qu'en cas de situations inévitables, la priorité serait donnée à la sécurité des passagers ; cette déclaration est également lue comme étant à la fois l'exception la plus citée dans la littérature juridique et éthique et en contradiction avec l'esprit de l'interdiction de discrimination de la Commission d'éthique allemande.
L'opinion publique est également partagée. La plateforme Moral Machine du MIT a collecté des données avec la participation de plus de 2 millions de personnes afin de mesurer la façon dont les humains perçoivent les décisions morales des machines. Les recherches montrent que les piétons et les conducteurs affichent des préférences différentes en matière de volonté de se sacrifier ou de se protéger, et que la croyance publique quant à savoir si les passagers peuvent être sacrifiés pour sauver des piétons constitue une question mesurable.
Il y a aussi le tableau d'ensemble : l'erreur humaine intervient dans environ 94% des décès liés aux accidents, et des estimations prévoient que les accidents de la route pourraient diminuer jusqu'à 90% grâce à l'élimination de ces erreurs par les véhicules autonomes. Mais il faut ici freiner - l'analyse des instituts d'assurance suggère que la suppression de l'erreur humaine n'effacera pas automatiquement à elle seule la majorité des accidents, et que les véhicules autonomes pourraient également avoir du mal à éviter les mêmes types d'erreurs. Autrement dit, il reste encore une distance entre la promesse et la réalité.
Le Problème du Tramway est-il Totalement Insensé ? Défense et Critique
Pour être juste, il existe aussi des défenseurs du problème du tramway. L'opinion de l'éthicien Patrick Lin veut que l'expérience serve d'intuitionniste : elle invite à réfléchir sur l'importance morale des chiffres, sur la différence entre tuer et laisser mourir, et elle entrouvre la porte à la tenue des programmeurs responsables des conséquences. Cet argument doit être pris au sérieux.
Mais le poids du domaine se trouve du côté opposé. L'évaluation des cercles de l'IEEE indique que le paradigme du tramway est utile pour sensibiliser, mais que le cadre est posé au mauvais endroit. L'approche de « l'éthique du risque » proposée en 2021 dans la littérature philosophique soutient que les véritables défis éthiques de la conduite autonome ne se trouvent pas dans les scénarios de tramway ; mais dans la transparence des fonctions de valeur et d'objectif, dans l'incertitude probabiliste et dans les comportements imprévisibles des systèmes. Une étude de 2024, quant à elle, critique le fait de demander à des véhicules sans conducteur de résoudre le problème du tramway comme une imposition morale. Dans les milieux d'ingénierie, l'objection pragmatique prédomine : les prérequis du scénario du tramway - l'apparition soudaine d'un humain, une panne de frein simultanée, une perception parfaite - ne se réunissent pratiquement pas dans le flux du trafic réel.
Réponse courte : Comment les Véhicules Autonomes Prennent-ils leurs Décisions ?
Comme promis, une réponse simple et citable : Les véhicules autonomes ne décident pas avec des équations éthiques calculant quelle vie a plus de valeur, mais avec des politiques de sécurité neutres minimisant le risque appliqué de manière égale à tous. Les normes et les lois orientent ces décisions non pas vers des choix de type tramway, mais vers la non-occurrence de l'accident. Le véritable débat ne se trouve pas dans les dilemmes philosophiques ; mais dans la transparence des fonctions de valeur, dans le coût des couches de protection et dans la question de savoir par qui la ligne du « suffisamment sûr » de la ligne est tracée, et par qui.
Si vous me demandez mon avis, le problème du tramway rendra son plus grand service à ce secteur précisément au moment où il s'achève : il nous a appris à nous interroger sur les mécanismes de décision des machines. Mais la prochaine fois que quelqu'un demande « comment une voiture choisit qui elle va tuer », vous saurez répondre - cette question est très loin de ce que le logiciel fait réellement. La vraie question que nous devrions nous poser est la suivante : quel niveau de sécurité est suffisant et qui prend cette décision ? Ce débat avance sur un terrain bien plus réel que celui des rails de chariot.
Sources
- Concevoir des voitures autonomes éthiques | Stanford HAI
- La folie des chariots : défis éthiques et véhicules autonomes
- Le dilemme erroné du problème du chariot
- Le « problème du chariot » ne fonctionne pas pour les voitures autonomes
- Commission d'éthique pour la conduite automatisée et connectée
- Considérations éthiques du problème du chariot dans la conduite autonome
- Moral Machine | MIT
- Un ingénieur en voitures autonomes démonte le problème du chariot