ปัญหารถราง: ยานพาหนะอัตโนมัติตัดสินใจอย่างไร?
สมมติว่ามีคนปั่นจักรยาวพุ่งออกมาด้านหน้ารถของคุณทันที ถ้าคุณเป็นคนจับพวงมาลัย คุณคงทำอะไรสักอย่างด้วยสัญชาตญาณ - บางทีคุณเองก็อาจจะไม่จำได้ว่าทำอะไรไป แต่ถ้าไม่มีใครอยู่ที่พวงมาลัยล่ะ? ในชั่วขณะนั้น ในเสี้ยววินาที ซอฟต์แวร์ต้องตัดสินใจสักอย่าง ให้ชนใครดี? จะบิดหลบไปเลนฝั่งตรงข้ามไหม? นี่คือคำถามที่สื่อถามเรามาตลอดสิบปี - และต้องพูดตรงๆ ว่า คำถามนี้เองถามผิดมาก่อนแล้ว ในบทความนี้เราจะคุยกันจริงๆ ว่ารถยนต์อัตโนมัติตัดสินใจอย่างไร; ไม่ใช่จากห้องเรียนปรัชญา แต่จากโต๊ะวิศวกรรม
ปัญหารถรางคืออะไร และทำไมจึงมีชื่อเสียงขนาดนั้น?
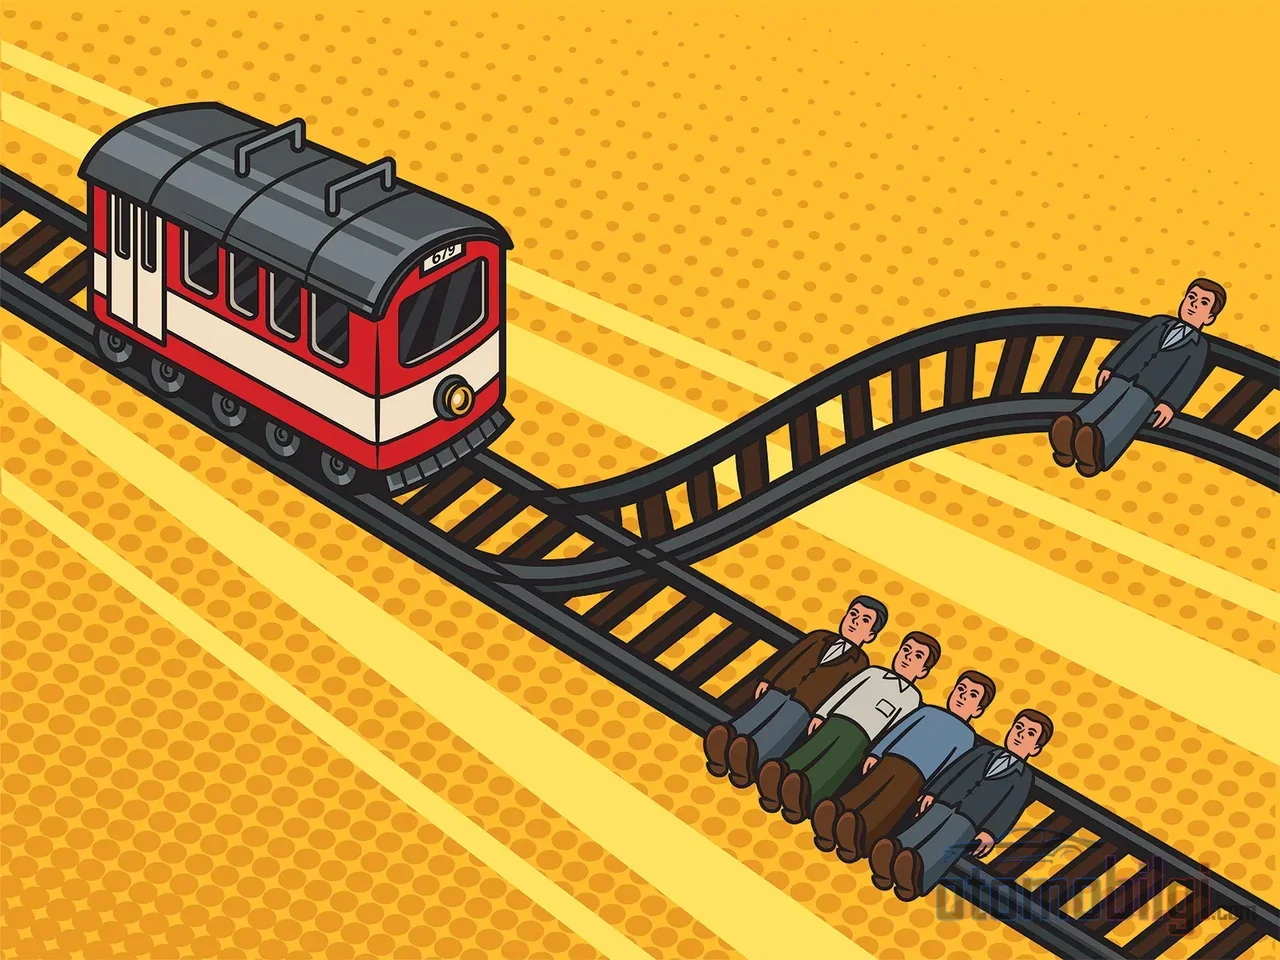
ก่อนอื่น มาสรุปแบบคลาสสิกอย่างรวดเร็ว: ในการทดลองความคิดที่ Philippa Foot เสนอขึ้นในปี 1967 และ Judith Jarvis Thomson พัฒนาต่อในปี 1976 และ 1985 รถรางที่เบรกขาดวิ่งตรงเข้าหาคนห้าคนบนราง คุณสามารถดึงคานสลับรางได้: รถรางจะเลี้ยวไปรางอื่น แต่ที่นั่นมีคนหนึ่งคนอยู่ คุณจะฆ่าหนึ่งคนเพื่อช่วยห้าคนหรือไม่? เวอร์ชันที่สองรบกวนจิตใจยิ่งกว่า: คราวนี้คุณหยุดรถรางโดยผลักคนที่คุณรักจากสะพานลงไปบนราง ขณะที่นักปรัชญาส่วนใหญ่มองว่าการสลับรางในสถานการณ์แรกเป็นสิ่งที่ป้องกันได้ ประชาชนส่วนใหญ่กลับยังยอมรับไม่ได้กับแนวคิดการผลักคนจากสะพาน แม้จะผ่านไปหลายปี
เมื่อรถยนต์อัตโนมัติเข้าสู่เวที การทดลองความคิดนี้ดูเหมือนถูกย้ายเข้าสู่ชีวิตจริงทันที: ให้รถชนคนปั่นจักรยาวดี หรือบิดหลบไปเลนฝั่งตรงข้าม? ฟังดูเป็นหัวข้อวิภาษที่ยอดเยี่ยม แต่ที่นี่มีปัญหา - และนี่คือแนวคิดหลักของบทความนี้: ซอฟต์แวร์การขับขี่อัตโนมัติจริงๆ ไม่ได้ถูกเขียนขึ้นโดยพยายามแก้ปัญหารถราง แล้วมันถูกเขียนขึ้นอย่างไร? เราจะไปถึงจุดนั้น แต่ก่อนอื่นขอปิดประเด็นการคาดเดาให้จบซะก่อน
รถยนต์อัตโนมัติตัดสินใจว่า "จะช่วยใคร" จริงๆ หรือไม่?
คำตอบสั้นๆ: ไม่ - แต่เพื่อให้คำตอบนี้มีคุณค่า เราต้องมองว่าซอฟต์แวร์คิดอย่างไร รถยนต์อัตโนมัติไม่ได้ตัดสินใจเพียงครั้งเดียวในหนึ่งชั่วขณะเหมือนสมองของคุณ โมเดลในวรรณกรรมวิศวกรรมคือ POMDP หรือกระบวนการตัดสินใจแบบ Markov ที่มีการสังเกตบางส่วน อย่ากลัว มันไม่ซับซ้อนเท่าชื่อของมัน: ยานพาหนะตัดสินใจเล็กๆ ต่อเนื่องกันไป อยู่ท่ามกลางก้อนความน่าจะเป็นที่ไหลต่อเนื่อง ด้วยข้อมูลที่ไม่สมบูรณ์ - ระยะการมองเห็นของเซนเซอร์ จุดบอดของการมองเห็น ความหน่วงในการประมวลผล ช่วงเวลาแบบขาวดำว่า "ฉันจะเลือกใคร" ไม่ได้พอดีอยู่ในโครงสร้างแบบนี้เลย
อีกเรื่องหนึ่งคือ: ระบบปัญญาประดิษฐ์ต้องการตัวอย่างหลายพันตัวอย่างของสถานการณ์หนึ่งเพื่อเรียนรู้สถานการณ์นั้น และในทุกตัวอย่างต้องมีการกำหนดล่วงหน้าแล้วว่า "คำตอบที่ถูกต้อง" ต้องถูกกำหนดไว้ล่วงหน้าว่าคืออะไรตั้งแต่ต้น ขณะที่นักปรัชญาไม่สามารถเห็นพ้องกันในความขัดแย้งทางศีลธรรมเพียงข้อหนึ่งมาสองพันปี ใครจะเป็นผู้ให้คำตอบที่ถูกต้องนี้แก่ซอฟต์แวร์ในรูปแบบข้อมูลได้? ยิ่งไปกว่านั้น ต้นทุนการฝึกฝนอยู่ในระดับที่เรื่องมโหดาส: มีบันทึกว่าเครื่องบินอัตโนมัติลำหนึ่งประสบอุบัติการณ์ชนถึง 11,500 ครั้ง เพียงเพื่อเรียนรู้การนำทางแบบง่ายๆ การฝึกฝนโดยให้รถชนคนจริงๆ ย่อมไม่มีทางเป็นทางเลือกได้แน่นอน
สรุปประเด็นเด่น
- ยานพาหนะอัตโนมัติถูกตั้งโปรแกรมด้วยสมการทางจริยธรรมที่เลือกเหยื่อ แต่ด้วย นโยบายกลางๆ ที่ลดความเสี่ยงให้น้อยที่สุด
- คณะกรรมการจริยธรรมของเยอรมนีได้เผยแพร่กฎจริยธรรม 20 ข้อสำหรับการขับขี่อัตโนมัติในเดือน มิถุนายน 2017 ห้ามเลือกปฏิบัติตามอายุ คุณสมบัติ และลักษณะอื่นที่คล้ายกัน
- ในข้อมูลอุบัติเหตุจริงไม่พบเหตุการณ์แบบรถรางที่เคยเกิดขึ้นกับคนขับมนุษย์จริงๆ เลยด้วยซ้ำ
- ISO 26262 ครอบคลุมความปลอดภัยจากความล้มเหลว ส่วน ISO 21448 (SOTIF) ครอบคลุมอันตรายที่เกิดจากข้อจำกัดของการออกแบบ
กฎจริยธรรม 20 ข้อของเยอรมนี: ต้นตำรับของการห้ามเลือกเครื่องสละชีวิต
ก้าวที่จับต้องได้ที่สุดจากฝ่ายกฎระเบียบมาจากเยอรมนี คณะกรรมการจริยธรรมสังกัดกระทรวงคมนาคมได้เผยแพร่ กฎจริยธรรม 20 ข้อ สำหรับการขับขี่อัตโนมัติและเชื่อมต่อในเดือนมิถุนายน 2017 หลักการพื้นฐานชัดเจน: ระบบขับขี่อัตโนมัติต้องให้ความสำคัญกับความปลอดภัยของผู้ใช้ถนนทุกคนเป็นอันดับแรก และการปกป้องชีวิตมนุษย์ต้องอยู่เหนือสิ่งใดทั้งสิ้น
ส่วนที่น่าสนใจที่สุดก็คือ: คณะกรรมการกำหนดให้ระบบต้องสามารถระบุได้ว่าเป็นชีวิตมนุษย์หรือไม่ แต่ต้องไม่พยายามแก้สมการจริยธรรมโดยการเลือกปฏิบัติระหว่างอายุ เพศ สภาพร่างกาย หรือคุณสมบัติอื่นใด นั่นคือการคำนวณแบบ "เด็กหรือแก่ หมอหรือคนตกงาน" ไม่สามารถปล่อยให้เป็นทางเลือกของบริษัทเดียวได้ - นี่คือเรื่องของกฎสากล แท้จริงแล้วนี่คือการเฉ็าที่ชัดเจนที่สุดระดับกฎระเบียบเข้าที่การถกเถียงเรื่องรถราง: รัฐวาง "คำตอบว่าคุณจะไม่เลือกใครเลย" ลงบนโต๊ะ แทนที่จะตั้งคำถามว่า "คุณจะเลือกใคร" ว่าเป็นคำตอบ
เยอรมนียังเป็นผู้นำด้วยกฎหมายการขับขี่อัตโนมัติ ซึ่งเป็นกรอบกฎหมายระดับชาติฉบับแรกสำหรับรถยนต์อัตโนมัติระดับ 4 ด้านสหภาพยุโรปมีการจัดทำรายงานจริยธรรมที่มีข้อเสนอด้านความปลอดภัยบนถนน ความเป็นส่วนตัว ความเป็นธรรม ความสามารถในการอธิบาย และความรับผิดชอบ สำหรับยานพาหนะเชื่อมต่อและอัตโนมัติ และปี 2026 เป็นปีที่เคลื่อนไหว: สหรัฐฯ เปิดตัวกลยุทธ์ระดับชาติด้านระบบอัตโนมัติในเดือนกันยายน ภายใต้กรอบของสหประชาชาติกำลังก้าวไปสู่มาตรฐานระดับโลกที่จะยุติความกระจัดกระจายของกฎระเบียบรถยนต์อัตโนมัติ ส่วน Euro NCAP กำลังนำโปรโตคอลหลีกเลี่ยงการชนที่เข้มงวดยิ่งขึ้นมาใช้ ครอบคลุมสถานการณ์รถจักรยานยนต์และทางแยก กฎจริยธรรมและความปลอดภัยกำลังถูกเขียนลงบนกระดาษอย่างรวดเร็ว
ISO 26262 หรือ SOTIF? ผลกระทบของมาตรฐานความปลอดภัยต่อแผนภูมิการตัดสินใจ
มาดมกลิ่นวิศวกรรมกันสักหน่อย สัญญาว่าจะไม่น่าเบื่อ ในโลกยานยนต์ ตำนานของความปลอดภัยเชิงฟังก์ชันคือ ISO 26262: มาตรฐานนี้สนใจว่าจะเกิดอะไรขึ้นเมื่อส่วนประกอบหนึ่งล้มเหลว แล้วถ้าไม่มีชิ้นส่วนใดเสียหายเลย แต่ระบบยังคงทำงานอย่างเป็นอันตรายล่ะ? กล่าวคือ เซนเซอร์ทำงานปกติ ซอฟต์แวร์ไม่พัง - เพียงแต่ติดขัดที่ขอบเขตของการออกแบบ ในสถานการณ์จราจรที่ไม่คาดคิด?
ช่องว่างนี้แหละที่ ISO 21448 หรือ SOTIF เข้ามาเติมเต็ม มาตรฐานที่เผยแพร่ในปี 2022 นี้มีเป้าหมายเพื่อลดอันตรายที่เกิดจากข้อจำกัดของการออกแบบและการใช้งานผิดวิธีที่คาดการณ์ได้ ไม่ใช่จากความล้มเหลวของส่วนประกอบ หนึ่งในแนวคิดที่สำคัญที่สุดภายในนั้นคือ ขอบเขตการออกแบบสำหรับการทำงาน (ODD): การนิยามอย่างชัดเจนว่าระบบจะทำงานภายใต้เงื่อนไขความเร็ว สภาพอากาศ ถนน และภูมิศาสตร์แบบใด สถานการณ์ถูกทดสอบด้วยการจำลอง เพื่อกำจัดอันตรายตั้งแต่เนิ่นๆ ในวงวิชาการ ปี 2026 มีการเสนอกรอบการประกันความปลอดภัยแบบบูรณาการที่รวม ISO 26262, SOTIF และ UL 4600 เข้าไว้ภายใต้หลังคาเดียวกัน โดยสรุป แทนที่จะตั้งคำถามว่า "ช่วยใครเมื่อเกิดอุบัติเหตุ" อุตสาหกรรมทั้งหมดกำลังสร้างมาตรฐานจำนวนมากที่บอกว่า "เราไม่ควรปล่อยให้ถึงวินาทีอุบัติเหตุนั้นเลย"
แนวทางของ Chris Gerdes จากสำนัก Stanford ในเรื่องนี้ก็มองไปในทิศทางเดียวกัน: ผู้ผลิตไม่ได้สอนให้ยานพาหนะรู้ว่า "ใครมีค่ามากกว่ากัน" แต่สอนพฤติกรรมด้านความปลอดภัยให้กับยานพาหนะ ภายใต้กรอบสัญญาทางสังคมที่กฎหมายจราจรและการตีความของศาลก่อตั้งขึ้น ยานพาหนะมีหน้าที่รับผิดชอบต่อข้อผูกพันในการดูแลเอาใจใส่ทุกคนบนถนน หากมีใครขับผ่านไฟแดงและสร้างอันตราย หน้าที่ของยานพาหนะไม่ใช่การทำให้คนนั้นต้อง "รับผิดชอบบัญชี" แต่คือพยายามป้องกันการชนกับทุกคนจนถึงขีดจำกัดทางกายภาพ ตามที่ Gerdes ระบุ ยานพาหนะที่เสียสละชีวิตหนึ่งชีวิตเพื่อช่วยชีวิตห้าชีวิต ทำให้ผู้ผลิตต้องเผชิญความรับผิดทางกฎหมายอย่างรุนแรง - ยิ่งไปกว่านั้น การคำนวณผลประโยชน์ชั่วขณะนั้นแบบเรียลไทม์ก็เป็นไปไม่ได้ในทางปฏิบัติอยู่แล้ว
เกิดอะไรขึ้นในช่วงเกิดอุบัติเหตุ? RSS และตรรกะการป้องกันแบบชั้นล้อม
ถ้าอย่างนั้น เมื่อไม่มีใครเลือกเหยื่อ ซอฟต์แวร์ในวินาทีที่รอยยางล้อนั้นทำอะไรกันแน่? คำตอบมีสองส่วน ส่วนแรกคือ RSS หรือแนวทางความปลอดภัยที่คำนึงถึงความรับผิดชอบ: กำหนดระยะปลอดภัยที่การชนเป็นไปไม่ได้ในทางคณิตศาสตร์ หากทุกคนปฏิบัติตามกฎเหล่านี้ เปรียบเสมือนการขับแบบสุภาพและป้องกันตัวตลอดเวลา - การปล่อยให้มีพื้นที่ปลอดภัยสำหรับทุกคน
ส่วนที่สอง คือความพยายามไม่เข้าสู่สถานการณ์ชนที่หลีกเลี่ยงไม่ได้ตั้งแต่แรก ดังที่หน่วยโซลูชันอัตโนมัติของ Volvo สรุปไว้: เป้าหมายการออกแบบคือช่วงเวลานั้นไม่ควรเกิดขึ้นเลย; ในข้อมูลอุบัติเหตุโลกจริง ยังไม่มีหลักฐานว่าเกิดเหตุการณ์ประเภทรถรางที่แม้แต่คนขับมนุษย์เองก็เคยประสบ ยกเว้นบุคคลที่สามที่ผิดพลาดร้ายแรงหรือมีเจตนาร้าย ระบบจะทำทุกอย่างที่ทำได้เพื่อลดความเสียหายในทุกสถานการณ์ ยังมีด้านเศรษฐกิจของประเด็นนี้อีกด้วย: จำนวนชั้นการป้องกันแท้จริงแล้วคือการเลือกแบบสังคม ระบบป้องกันที่มีชั้นไม่จำกัดไม่สามารถมีอยู่ได้เพราะต้นทุน เส้นแบ่งที่ว่า "ปลอดภัยเพียงพอ" เป็นสิ่งที่เราในฐานะสังคมกำหนดขึ้นเอง - แม้ไม่มีใครมาอธิบายส่วนนี้ให้เราฟัง แต่การตัดสินใจก็เกิดขึ้นบนโต๊ะประชุมทุกวัน
ผู้โดยสาร หรือ คนเดินเท้า? ข้อยกเว้นของ Mercedes และข้อมูลความคิดเห็นสาธารณะ
แน่นอนว่าเรื่องนี้ไม่ได้ราบรื่นไร้การถกเถียง Mercedes เป็นแบรนด์แรกที่นำเสนอระบบอัตโนมัติระดับ 3 ในรถยนต์ส่วนบุคคล - ระบบ DRIVE PILOT อนุญาตให้ขับโดยปล่อยมือและสายตาอิสระ แต่เฉพาะในเงื่อนไขที่กำหนดไว้อย่างเข้มงวดเท่านั้น ผู้บริหารของบริษัทเคยระบุอย่างชัดเจนมาก่อนว่า ในสถานการณ์ที่หลีกเลี่ยงไม่ได้ จะให้ความสำคัญกับความปลอดภัยของผู้โดยสาร; คำแถลงนี้เป็นข้อยกเว้นที่ถูกอ้างอิงมากที่สุดทั้งในวรรณกรรมด้านกฎหมายและจริยธรรม และถูกตีความว่าขัดต่อจิตวิญญาณของหลักห้ามแบ่งแยกของคณะกรรมการจริยธรรมเยอรมันด้วย
ด้านความคิดเห็นสาธารณะก็แตกต่างกันเช่นกัน แพลตฟอร์ม Moral Machine ของ MIT ได้เก็บข้อมูลโดยมีผู้คนมากกว่า 2 ล้านคนเข้าร่วม เพื่อวัดว่ามนุษย์มองการตัดสินใจเชิงศีลธรรมของเครื่องจักรอย่างไร งานวิจัยชี้ให้เห็นว่า คนเดินเท้าและผู้ขับขี่แสดงความชอบที่แตกต่างกันในแง่ความเต็มใจที่จะเสียสละตนเองหรือปกป้องตนเอง และความเชื่อของสาธารณชนว่าผู้โดยสารจะถูกเสียสละเพื่อช่วยคนเดินเท้าได้หรือไม่ ก็เป็นประเด็นที่วัดได้จริง
ยังมีภาพใหญ่อีกด้วย: ความผิดพลาดของมนุษย์มีส่วนเกี่ยวข้องในการเสียชีวิตจากอุบัติเหตุประมาณ 94% และมีการคาดการณ์ว่าหากรถยนต์อัตโนมัติขจัดข้อผิดพลาดเหล่านี้ได้ การเสียชีวิตบนท้องถนนอาจลดลงได้ถึง 90% แต่ตรงนี้ต้องเหยียบเบรกสักหน่อย - การวิเคราะห์ของสถาบันประกันภัยชี้ว่า การกำจัดความผิดพลาดของมนุษย์เพียงอย่างเดียวจะไม่ลบอุบัติเหตุส่วนใหญ่ได้โดยอัตโนมัติ และรถยนต์อัตโนมัติเองก็อาจมีปัญหาในการหลีกเลี่ยงข้อผิดพลาดประเภทเดียวกัน นั่นคือยังมีระยะห่างอยู่ระหว่างคำสัญญากับความจริง
ปัญหารถรางไร้ความหมายโดยสิ้นเชิงหรือ? การปกป้องและการวิพากษ์วิจารณ์
พูดตามตรง ปัญหารถรางก็มีผู้สนับสนุนเช่นกัน นักจริยธรรม Patrick Lin เห็นว่า การทดลองนี้ทำหน้าที่เป็นเครื่องมือกระตุ้นสัญชาตญาณ: มันทำให้คิดว่าจำนวนมีความสำคัญทางศีลธรรมหรือไม่ ความแตกต่างระหว่างการฆ่ากับการยอมให้ตายคืออะไร และเปิดประตูสู่การทำให้โปรแกรมเมอร์รับผิดชอบต่อผลลัพธ์ ควรให้ความสำคัญกับข้อโต้แย้งนี้อย่างจริงจัง
แต่น้ำหนักในสนามนี้อยู่ฝั่งตรงข้าม การประเมินของวงการ IEEE ระบุว่า กระบบรถรางมีประโยชน์ในการสร้างความตระหนัก แต่วางกรอบไว้ผิดที่ แนวคิด "จริยธรรมแห่งความเสี่ยง" ที่เสนอในวรรณกรรมปรัชญาเมื่อปี 2021 โต้แย้งว่า ความท้าทายทางจริยธรรมที่แท้จริงของการขับขี่อัตโนมัติไม่ได้อยู่ในสถานการณ์รถราง แต่อยู่ในความโปร่งใสของฟังก์ชันคุณค่าและวัตถุประสงค์ ความไม่แน่นอนเชิงความน่าจะเป็น และพฤติกรรมของระบบที่คาดเดาไม่ได้ ส่วนการศึกษาในปี 2024 วิพากษ์วิจารณ์การบังคับให้ยานพาหนะไร้ผู้ขับแก้ปัญหารถรางว่าเป็นการบังคับทางศีลธรรม ในวงการวิศวกรรม ข้อคัดค้านแบบปฏิบัตินิยมเป็นแบบแผนหลัก: เงื่อนไขเบื้องต้นของสถานการณ์รถราง - คนโผล่มาอย่างกะทันหัน เบรกเสียพร้อมกัน การรับรู้ที่สมบูรณ์แบบ - ไม่ได้เกิดขึ้นพร้อมกันในทางปฏิบัติในการจราจรจริง
คำตอบสั้น ๆ: รถยนต์อัตโนมัติตัดสินใจอย่างไร?
ดังที่สัญญาไว้ นี่คือคำตอบที่เรียบง่ายและอ้างอิงได้: รถยนต์อัตโนมัติตัดสินใจด้วยนโยบายความปลอดภัยที่เป็นกลางซึ่งลดความเสี่ยงให้น้อยที่สุดโดยใช้กับทุกคนอย่างเท่าเทียม ไม่ใช่ด้วยสมการทางจริยธรรมที่คำนวณว่าชีวิตใครมีค่ามากกว่า มาตรฐานและกฎหมายกำกับการตัดสินใจเหล่านี้ไม่ให้ไปสู่การเลือกแบบรถราง แต่ให้มุ่งไปที่การไม่ให้อุบัติเหตุเกิดขึ้นเลย การถกเถียงที่แท้จริงไม่ได้อยู่ในปริศนาทางปรัชญา แต่อยู่ในความโปร่งใสของฟังก์ชันคุณค่า ต้นทุนของชั้นการป้องกัน และการว่าใครเป็นคนกำหนดเส้นแบ่งว่าอะไรคือ "ปลอดภัยพอ" ว่าใครเป็นคนวาดเส้นนั้น
ถ้าให้ฉันพูด ปัญหารถรางจะทำประโยชน์ใหญ่ที่สุดให้กับอุตสาหกรรมนี้ก็ต่อเมื่อเสร็จสิ้นภารกิจ: มันสอนให้เรารู้จักถามถึงกลไกการตัดสินใจของเครื่องจักร แต่ถ้าครั้งหน้ามีใครถามว่า "รถยนต์เลือกได้อย่างไรว่าจะฆ่าใคร" คุณก็รู้คำตอบแล้ว - คำถามนั้นอยู่ห่างไกลจากสิ่งที่ซอฟต์แวร์ทำจริงๆ เสียมาก คำถามที่เราควรถามกันจริงๆ ก็คือ: ความปลอดภัยมากแค่ไหนจึงจะเพียงพอ และใครเป็นผู้ตัดสินใจนั้น? การอภิปรายนี้ดำเนินไปบนพื้นฐานที่จริงจังกว่ารางรถไฟเสียอีก
แหล่งอ้างอิง
- Designing Ethical Self-Driving Cars | Stanford HAI
- The folly of trolleys: Ethical challenges and autonomous vehicles
- The misguided dilemma of the trolley problem
- The "Trolley Problem" Doesn't Work for Self-Driving Cars
- Ethics Commission Automated and Connected Driving
- Ethical Considerations of the Trolley Problem in Autonomous Driving
- Moral Machine | MIT
- Self Driving Car Engineer Debunks The Trolley Problem