Il problema del tranvia: come decidono le auto autonome?
Immagina che un ciclista compaia improvvisamente davanti alla tua auto. Se fossi stato tu alla guida, avresti fatto qualcosa per riflesso - e forse non ti saresti nemmeno ricordato cosa. Ma se alla guida non ci fosse nessuno? In quel momento, in un millesimo di secondo, il software deve prendere una decisione. Su chi finire addosso? Deve schivare nella corsia opposta? Questa è la domanda che i media ci pongono da un decennio - e a dire il vero, la domanda in sé è un po' posta nel modo sbagliato. In questo articolo parleremo davvero di come le auto a guida autonoma prendono le decisioni; non da un corso di filosofia, ma da un tavolo di ingegneria.
Cos'è il Problema del Tram e Perché È Diventato Così Famoso?
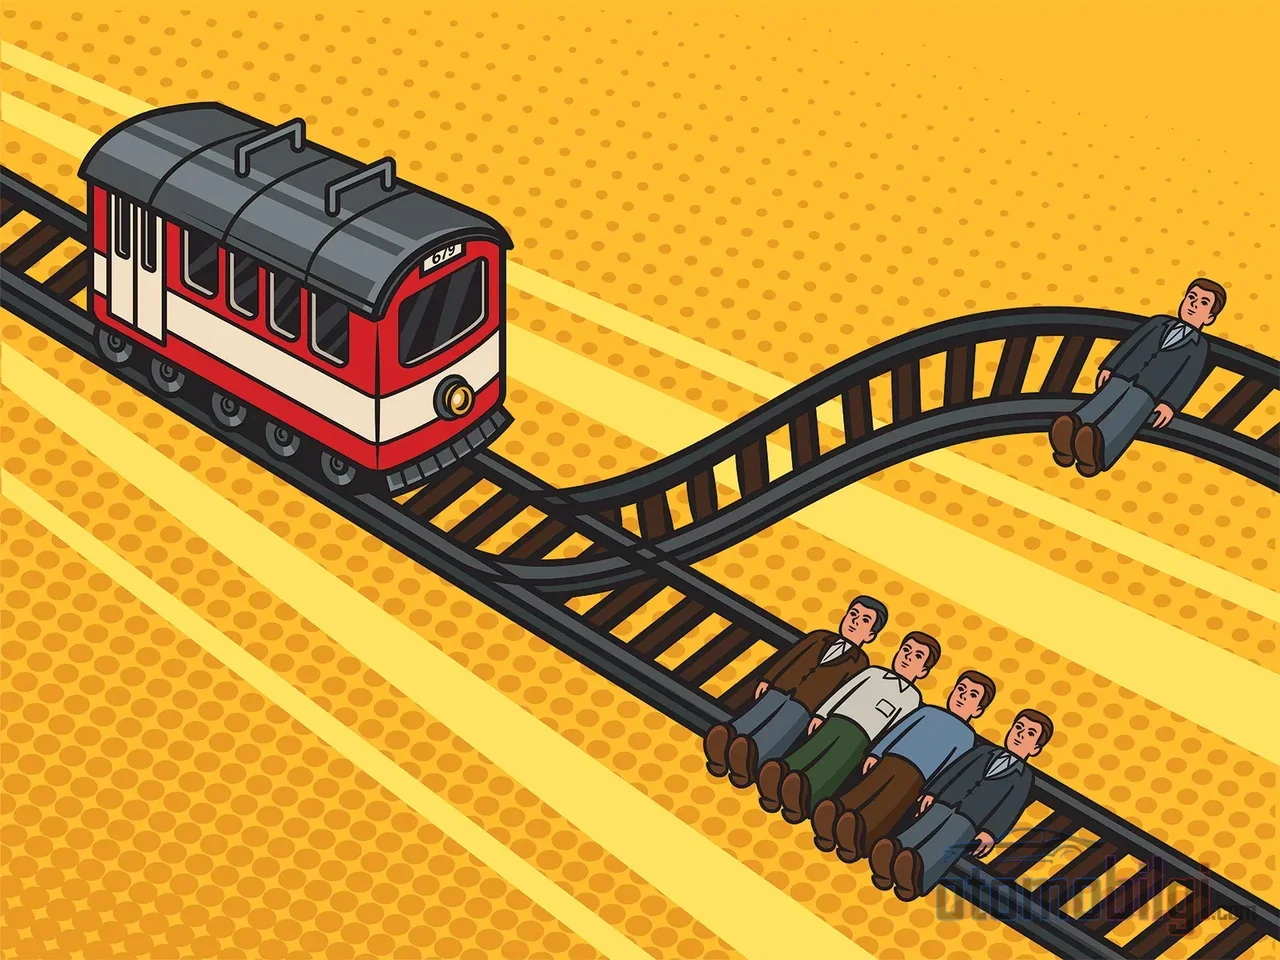
Prima, un rapido riassunto del classico: Nell'esperimento mentale proposto da Philippa Foot nel 1967 e sviluppato da Judith Jarvis Thomson nel 1976 e nel 1985, un tram fuori controllo sta correndo verso cinque persone sui binari. Tu puoi tirare una leva: il tram devia su un altro binario, ma lì c'è una persona. Uccidi una persona per salvarne cinque? La seconda versione è ancora più inquietante: questa volta fermi il tram spingendo la persona a cui tieni dal ponte sui binari. Mentre la maggior parte dei filosofi considera difendibile la deviazione del primo scenario, la gran parte dell'opinione pubblica non riesce ancora a digerire, nemmeno dopo anni, l'idea di spingere l'uomo dal ponte.
Quando le auto autonome sono entrate in scena, questo esperimento è sembrato trasferirsi di colpo nella vita reale: l'auto deve investire il ciclista o schivare nella corsia opposta? All'orecchio sembra un ottimo argomento di discussione. Ma qui c'è un problema - e l'idea centrale di questo articolo è questa: i veri software di guida autonoma non vengono scritti cercando di risolvere il problema del tram. Allora come vengono scritti? Arriveremo lì, ma prima chiudiamo definitivamente il capitolo delle speculazioni.
Un'Auto Autonoma Decide Davvero "Chi Salvare" o no?
Risposta breve: no - ma per meritare questa risposta dobbiamo capire come ragiona il software. Un'auto autonoma non prende una singola decisione in un singolo istante, come fa il tuo cervello. Il modello della letteratura ingegneristica è il POMDP, cioè il Processo Decisionale di Markov Parzialmente Osservabile. Non temere, non è così complicato come sembra il nome: il veicolo, con informazioni incomplete - raggio dei sensori, punti ciechi, ritardi di elaborazione - prende piccole decisioni in sequenza, dentro un intreccio di probabilità in continuo fluire. Un momento in bianco e nero in cui "scelgo chi colpire" non trova nemmeno posto in questa struttura.
C'è anche quest'altro: i sistemi di intelligenza artificiale hanno bisogno di migliaia di esempi di uno scenario per impararlo, e in ogni esempio deve essere definito in partenza quale sia "la risposta giusta". E mentre i filosofi da duemila anni non riescono a mettersi d'accordo su un singolo dilemma morale, chi fornirà al software questa risposta giusta come dato? Inoltre i costi di addestramento raggiungono proporzioni assurde: Per di più, il costo della formazione raggiunge proporzioni assurde: ci sono registrazioni di un aereo autonomo che si è schiantato 11.500 volte solo per imparare la navigazione di base. Ovviamente non esiste l'opzione di addestrare le auto facendole investire persone reali.
In evidenza
- I veicoli autonomi non vengono programmati con equazioni etiche che scelgono le vittime, ma con politiche neutre che minimizzano il rischio
- La Commissione Etica della Germania ha pubblicato nel giugno 2017 20 regole etiche per la guida automatica; vietate le discriminazioni basate su età, caratteristiche personali e simili
- Nei dati reali degli incidenti non è stato trovato alcun episodio tipo tramonto documentato che sia accaduto anche a conducenti umani
- ISO 26262 copre la sicurezza legata ai guasti, mentre ISO 21448 (SOTIF) copre i pericoli derivanti dai limiti di progettazione
Le 20 Regole Etiche della Germania: Il divieto assoluto di scegliere le vittime
Il passo più concreto sul fronte della regolamentazione è arrivato dalla Germania. La Commissione Etica, affiliata al Ministero dei Trasporti, ha pubblicato 20 regole etiche per la guida automatica e connessa nel giugno 2017. Il principio fondamentale è chiaro: i sistemi di guida automatica devono servire prioritariamente la sicurezza di tutti gli utenti della strada e la protezione delle persone deve essere tenuta sopra ogni cosa.
La parte davvero interessante è questa: la commissione stabilisce che i sistemi devono rilevare se si tratta di vita umana, ma non devono cercare di risolvere equazioni etiche discriminando tra età, sesso, condizione fisica o altre caratteristiche. Quindi calcoli del tipo "giovane o anziano, medico o disoccupato" non possono essere lasciati alla preferenza di una singola azienda - sono materia di regole universali. Questo è in realtà il colpo più netto sferrato a livello regolamentare alla discussione sul dilemma del tram: lo stato mette sul tavolo non la domanda "chi scegli?" ma la risposta "non sceglierai nessuno". alla risposta "non sceglierai nessuno" fornisce la risposta.
La Germania è stata inoltre pioniera con la Legge sulla Guida Autonoma, il primo quadro giuridico nazionale per i veicoli autonomi di Livello 4. Sul fronte UE è stato predisposto un rapporto etico contenente raccomandazioni su sicurezza stradale, privacy, equità, spiegabilità e responsabilità per i veicoli connessi e automatici. E il 2026 si preannuncia un anno mosso: gli Stati Uniti hanno presentato a settembre la loro strategia nazionale sull'automazione, nell'ambito dell'ONU si sta andando verso uno standard globale che completerà la regolamentazione frammentata dei veicoli autonomi, mentre Euro NCAP introduce protocolli di evitamento degli urti più severi che coprono scenari con motocicli e incroci. Le regole etiche e di sicurezza si stanno ormai rapidamente mettendo nero su bianco.
ISO 26262 o SOTIF? L'Impatto degli Standard di Sicurezza sugli Alberi Decisionali
Ora respiriamo un po' di ingegneria, prometto che non sarà noioso. Il classico della sicurezza funzionale nel mondo automobilistico è ISO 26262: questo standard si occupa di cosa succede quando un componente si guasta. Ma cosa succede se nessun componente si è guastato eppure il sistema si è comportato comunque in modo pericoloso? Cioè i sensori sono integri, il software non è crashato - si è semplicemente bloccato ai limiti della progettazione, in una situazione di traffico non prevista?
Proprio questo vuoto lo riempie ISO 21448, ovvero SOTIF. Questo standard, pubblicato nel 2022, mira a ridurre i pericoli derivanti non da guasti dei componenti ma da limitazioni di progettazione e uso scorretto prevedibile. Uno dei concetti più importanti al suo interno è l'Area di Progettazione Operativa (ODD): la definizione esplicita delle condizioni di velocità, meteo, strada e geografia in cui il sistema dovrà operare. Lo scenario viene testato con simulazioni e i pericoli vengono previsti in anticipo. Nel mondo accademico, invece, nel 2026 vengono proposti framework integrati di garanzia della sicurezza che uniscono ISO 26262, SOTIF e UL 4600 sotto un unico ombrello. In sintesi, invece della domanda "chi salvare al momento dell'incidente" l'intera industria sta costruendo un insieme di standard che dicono "non arriviamo mai a quel momento".
Anche l'approccio di Chris Gerdes, proveniente dalla scuola di Stanford, guarda nella stessa direzione: i produttori non insegnano al veicolo "chi considera più prezioso", insegnano al veicolo un comportamento di sicurezza. Nel quadro del contratto sociale formato dalle leggi del traffico e dalle interpretazioni dei tribunali, il veicolo è tenuto al dovere di diligenza verso tutti gli utenti della strada. Se qualcuno passa col rosso creando pericolo, il compito del veicolo non è quello di renderlo un "conto" da saldare; è quello di cercare di prevenire la collisione con chiunque, fino ai suoi limiti fisici. Secondo Gerdes, un veicolo che sacrifica una vita per salvarne cinque espone il produttore a gravi responsabilità legali - peraltro effettuare quel calcolo di utilità in tempo reale è comunque praticamente impossibile.
Cosa Succede al Momento dell'Incidente? RSS e la Logica della Protezione a Livelli
Ma se nessuno sceglie una vittima, cosa fa davvero quel software nell'istante dell'impronta di gomma? La risposta ha due parti. La prima è RSS, cioè l'approccio Responsiveness-Sensitive Safety della sicurezza attenta alla responsabilità: vengono definiti margini di distanza entro i quali la collisione è matematicamente impossibile se tutti rispettano queste regole. Una sorta di guida difensiva gentile e continua - lasciare un cordone di sicurezza per tutti.
La seconda è cercare di non entrare affatto nello scenario della collisione inevitabile. Come riassume l'unità soluzioni autonome di Volvo: l'obiettivo di progettazione è che quell'istante non si verifichi mai; nei dati reali degli incidenti non esiste un evento di tipo tram provato che sia capitato anche a conducenti umani. Salvo terzi eccessivamente negligenti o di cattiva fede, il sistema fa il possibile per ridurre il danno in ogni condizione. C'è anche il lato economico della medaglia: il numero di livelli di protezione è in realtà una scelta sociale. Un sistema di protezione a livelli infiniti non può esistere a causa del costo. È noi come società che tracciamo la linea del "abbastanza sicuro" - nessuno ci spiega questa parte, ma la decisione viene presa ogni giorno sui tavoli.
Passeggero o Pedone? L'Eccezione Mercedes e i Dati dell'Opinione Pubblica
Certo, la questione non è affatto priva di dibattito. Mercedes è stato il primo marchio a offrire automazione di Livello 3 in un'automobile personale - il sistema DRIVE PILOT consente la guida con mani e occhi liberi, ma solo in condizioni strettamente definite. I dirigenti dell'azienda avevano già dichiarato esplicitamente che in situazioni inevitabili la priorità sarebbe stata data alla sicurezza del passeggero; questa dichiarazione è l'eccezione più citata sia nella letteratura giuridica sia in quella etica, e viene letta anche come contraria allo spirito del divieto di discriminazione della Commissione Etica Tedesca.
Anche il fronte dell'opinione pubblica è diviso. fa riflettere se i numeri siano moralmente rilevanti, sulla differenza tra uccidere e consentire la morte, e apre la porta a ritenere i programmatori responsabili delle conseguenze. Le ricerche mostrano che pedoni e conducenti mostrano preferenze diverse riguardo alla disponibilità a sacrificarsi o a proteggersi, e che la convinzione dell'opinione pubblica sulla possibilità di sacrificare i passeggeri per salvare i pedoni è una questione misurabile.
C'è anche il quadro generale: l'errore umano contribuisce a circa il 94% dei decessi causati da incidenti e si stima che i veicoli autonomi, eliminando questi errori, potrebbero ridurre i decessi stradali fino al 90%. Ma qui bisogna premere il freno: le analisi degli istituti assicurativi sostengono che la sola eliminazione dell'errore umano non cancellerà automaticamente la maggior parte degli incidenti, e che anche i veicoli autonomi potrebbero avere difficoltà a evitare gli stessi tipi di errori. Cioè, c'è ancora una distanza tra la promessa e la realtà.
Il Problema del Tram è Completamente Privo di Senso? Difesa e Critica
Per essere corretti, ci sono anche i difensori del problema del tram. L'opinione dell'etico Patrick Lin è che l'esperimento funzioni come una pompa di intuizione: fa riflettere se i numeri abbiano importanza dal punto di vista morale, sulla differenza tra uccidere e consentire la morte, e apre la porta a ritenere i programmatori responsabili delle conseguenze. Questo argomento va preso sul serio.
Ma il peso del settore sta dalla parte opposta. Le valutazioni degli ambienti IEEE affermano che il paradigma del tram è utile per creare consapevolezza ma che l'inquadramento è posto nel posto sbagliato. L'approccio dell'"etica del rischio" proposto nel 2021 nella letteratura filosofica sostiene che le vere sfide etiche della guida autonoma non stanno negli scenari del tram; ma nella trasparenza delle funzioni di valore e di scopo, nell'incertezza probabilistica e nei comportamenti imprevedibili dei sistemi. Uno studio del 2024 critica invece la richiesta di far risolvere il problema del tram ai veicoli senza conducente come un'imposizione morale. Negli ambienti dei tecnici prevale l'obiezione pragmatica: i presupposti dello scenario del tram - la comparsa improvvisa di una persona, il contemporaneo guasto ai freni, la percezione perfetta - non si verificano insieme in pratica nel flusso del traffico reale.
Risposta Breve: Come Decidono i Veicoli Autonomi?
Come promesso, una risposta semplice e citabile: I veicoli autonomi non decidono con equazioni etiche che calcolano quale vita sia più preziosa, ma con politiche di sicurezza neutre che minimizzano il rischio applicato equamente a tutti. Gli standard e le leggi orientano queste decisioni non verso scelte di tipo tram, ma verso la prevenzione totale dell'incidente. La vera discussione non sta nei dilemmi filosofici; ma nella trasparenza delle funzioni di valore, nel costo dei livelli di protezione e in chi traccia la linea del "abbastanza sicuro". in chi traccia la linea del "abbastanza sicuro".
Se me lo chiedete, il problema del tram renderà il suo servizio più grande a questo settore proprio quando lo avrà completato: ci ha insegnato a interrogare i meccanismi decisionali delle macchine. Ma la prossima volta che qualcuno chiede "come sceglie l'auto chi uccidere", ora sai la risposta - quella domanda è molto lontana da ciò che il software fa realmente. La vera domanda che dovremmo porci è questa: quanta sicurezza è sufficiente e chi prende questa decisione? Questo dibattito si sviluppa su un terreno molto più concreto dei binari del vagone.
Fonti
- Designing Ethical Self-Driving Cars | Stanford HAI
- The folly of trolleys: Ethical challenges and autonomous vehicles
- The misguided dilemma of the trolley problem
- The "Trolley Problem" Doesn't Work for Self-Driving Cars
- Ethics Commission Automated and Connected Driving
- Ethical Considerations of the Trolley Problem in Autonomous Driving
- Moral Machine | MIT
- Self Driving Car Engineer Debunks The Trolley Problem