ट्राम समस्या: स्वायत्त वाहन कैसे निर्णय लेते हैं?
मान लीजिए कि अचानक आपकी कार के सामने एक साइकिल सवार आ निकला। अगर स्टीयरिंग आपके हाथ में होती, तो आप रिफ्लेक्स से कुछ कर देते - शायद आप खुद भी याद नहीं रखते कि क्या किया। लेकिन अगर स्टीयरिंग पर कोई नहीं हो तो? उस पल, हजारवें हिस्से भर के एक सेकंड में, सॉफ्टवेयर को एक फैसला लेना होता है। किससे टकराए? क्या वह सामने वाली लेन में जा खिसके? यही सवाल मीडिया दस साल से हमसे पूछ रहा है - और सच कहें तो, सवाल खुद ही थोड़ा गलत तरीके से पूछा गया है। इस लेख में हम सच में बात करेंगे कि स्वचालित वाहन कैसे फैसले लेते हैं; दर्शन की कक्षा से नहीं, बल्कि इंजीनियरिंग की मेज से।
ट्राम समस्या क्या है और यह इतनी मशहूर क्यों हो गई?
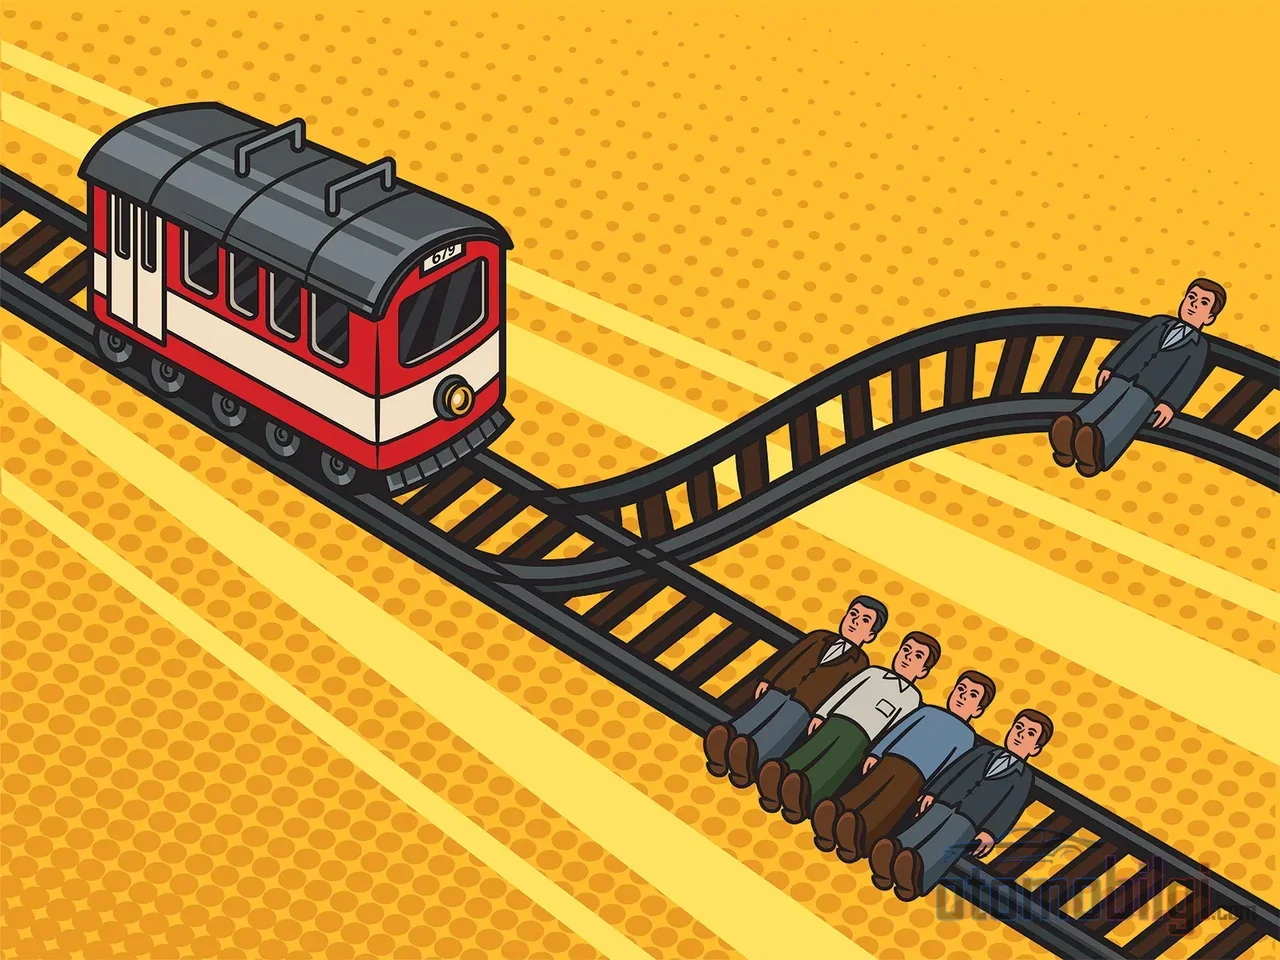
पहले एक छोटा क्लासिक सारांश: 1967 में Philippa Foot द्वारा प्रस्तुत और Judith Jarvis Thomson द्वारा 1976 और 1985 में विकसित इस विचार-प्रयोग में, नियंत्रण से बाहर हो चुकी एक ट्राम पटरियों पर पांच लोगों की ओर बढ़ रही है। आप एक लीवर खींच सकते हैं: ट्राम दूसरी पटरी पर मुड़ जाती है, लेकिन वहां एक आदमी है। एक आदमी को मारकर पांच लोगों को बचाते हैं? दूसरा रूप और भी बेचैन करने वाला है: इस बार आप अपने प्रिय व्यक्ति को पुल से पटरियों पर धकेलकर ट्राम को रोक देते हैं। जहां अधिकांश दार्शनिक पहले परिदृश्य में पटरी बदलने को उचित मानते हैं, वहीं आम जनता की बहुसंख्यक भीड़ सालों बाद भी पुल वाले आदमी को धकेलने के विचार को निगल नहीं पाती।
जब स्वचालित वाहन मंच पर आए, तो यह प्रयोग अचानक वास्तविक जीवन में आ गया जैसा लगा: कार साइकिल सवार से टकराए, या सामने वाली लेन में जा खिसके? सुनने में बहस का शानदार विषय लगता है। लेकिन यहां एक समस्या है - और इसी लेख का मुख्य विचार यह है: असली स्वचालित ड्राइविंग सॉफ्टवेयर ट्राम समस्या को हल करने की कोशिश करके नहीं लिखा जाता। तो किसके द्वारा लिखा जाता है? हम वहां पहुंचेंगे, लेकिन पहले अटकलों वाले पक्ष को पूरी तरह खत्म कर दें।
क्या स्वचालित वाहन सच में "किसे बचाएगा" का फैसला करता है?
संक्षिप्त जवाब: नहीं - लेकिन इस जवाब को सही साबित करने के लिए हमें सॉफ्टवेयर के सोचने के तरीके को देखना होगा। एक स्वचालित वाहन आपके दिमाग की तरह एक ही पल में एक ही फैसला नहीं लेता। इंजीनियरिंग साहित्य में इस मॉडल को POMDP कहा जाता है, यानी आंशिक रूप से प्रेक्षित Markov निर्णय प्रक्रिया। डरिए मत, नाम जितना जटिल लगता है, वह उतना नहीं है: वाहन, अधूरी जानकारी के साथ - सेंसर रेंज, दृश्य अवरोध, प्रोसेसिंग देरी - लगातार बहते एक संभावना-जाल के भीतर, लगातार छोटे-छोटे फैसले लेता रहता है। काला-सफेद "मैं किसे चुनता हूं" जैसा कोई पल इस ढांचे में जगह ही नहीं पाता।
एक और बात है: आर्टिफिशियल इंटेलिजेंस सिस्टम को कोई परिदृश्य सीखने के लिए उस परिदृश्य के हजारों उदाहरणों की जरूरत होती है और हर उदाहरण में "सही जवाब" क्या है, यह पहले से परिभाषित होना चाहिए। जहां दार्शनिक दो हजार साल से एक ही नैतिक दुविधा पर सहमत नहीं हो पाए हैं, यह सही जवाब सॉफ्टवेयर को डेटा के रूप में कौन देगा? ऊपर से प्रशिक्षण की लागत बेतुके स्तर पर है: रिकॉर्ड में दर्ज है कि एक स्वचालित विमान ने बस साधारण नेविगेशन सीखने के लिए 11,500 बार दुर्घटनाग्रस्त होना पड़ा। कारों को असली इंसानों से टकरा कर प्रशिक्षित करने का विकल्प तो बेशक नहीं है।
मुख्य बातें
- स्वचालित वाहन बलिदान चुनने वाले नैतिक समीकरणों से नहीं, बल्कि जोखिम को न्यूनतम करने वाली तटस्थ नीतियों से प्रोग्राम किए जाते हैं
- जर्मनी की नैतिक आयोग ने जून 2017 में स्वचालित ड्राइविंग के लिए 20 नैतिक नियम प्रकाशित किए; आयु, योग्यता जैसे भेदभाव पर रोक लगाई गई
- वास्तविक दुर्घटना डेटा में ऐसी कोई ट्राम प्रकार की घटना नहीं मिली जिसमें मानव चालकों के साथ भी ऐसा होना दर्ज हो
- ISO 26262 दोष-संबंधी सुरक्षा को कवर करता है, जबकि ISO 21448 (SOTIF) डिज़ाइन की सीमाओं से उत्पन्न खतरों को कवर करता है
जर्मनी के 20 नैतिक नियम: बलिदान चुनाव पर प्रतिबंध की जड़
नियमन पक्ष का सबसे ठोस कदम जर्मनी से आया। परिवहन मंत्रालय से जुड़ी नैतिक आयोग ने जून 2017 में स्वचालित और संयोजित ड्राइविंग के लिए 20 नैतिक नियम प्रकाशित किए। मूल सिद्धांत स्पष्ट है: स्वचालित ड्राइविंग प्रणालियाँ सबसे पहले सभी सड़क उपयोगकर्ताओं की सुरक्षा की सेवा करें और मानव संरक्षण सब कुछ से ऊपर रखा जाए।
सबसे दिलचस्प हिस्सा यह है: आयोग यह शर्त लगाता है कि प्रणालियों को यह पहचानना चाहिए कि इंसानी जीवन है या नहीं, लेकिन आयु, लिंग, शारीरिक स्थिति या अन्य गुणों के बीच भेदभाव करके नैतिक समीकरण हल करने की कोशिश नहीं करनी चाहिए। यानी "जवान या बूढ़ा, डॉक्टर या बेरोज़गार" जैसी गणनाएँ किसी एक कंपनी की पसंद पर नहीं छोड़ी जा सकतीं - ये सार्वभौमिक नियमों का विषय हैं। यह वास्तव में ट्राम बहस को नियमन स्तर पर लगाया गया सबसे स्पष्ट प्रहार है: सरकार मेज़ पर "आप किसे चुनेंगे" का सवाल नहीं, बल्कि "आप किसी को नहीं चुनेंगे" का जवाब रख रही है।
जर्मनी ने स्तर 4 स्वचालित वाहनों के लिए पहला राष्ट्रीय कानूनी ढाँचा बनाने वाले स्वायत्त ड्राइविंग अधिनियम के साथ भी अग्रणी भूमिका निभाई। EU पक्ष में संयोजित और स्वचालित वाहनों के लिए सड़क सुरक्षा, गोपनीयता, निष्पक्षता, पारदर्शिता और जवाबदेही के सुझावों वाली एक नैतिक रिपोर्ट तैयार की गई। और 2026 हलचल भरा साल है: अमेरिका ने सितंबर में राष्ट्रीय स्वचालन रणनीति की घोषणा की, UN ढाँचे के तहत खंडित स्वायत्त वाहन नियमन की ओर एक वैश्विक मानक बन रहा है, और Euro NCAP मोटरसाइकिल और चौराहा परिदृश्यों को कवर करने वाले अधिक सख्त टकराव-बचाव प्रोटोकॉल ला रहा है। नैतिक और सुरक्षा नियम अब तेजी से कागज़ पर उतर रहे हैं।
ISO 26262 या SOTIF? सुरक्षा मानकों का निर्णय वृक्षों पर प्रभाव
अब थोड़ी इंजीनियरिंग की गंध लेते हैं, वादा करता हूँ उबाऊ नहीं होगा। ऑटोमोटिव दुनिया में कार्यात्मक सुरक्षा का क्लासिक ISO 26262 है: यह मानक इस बात से सरोकार रखता है कि जब कोई घटक विफल हो जाए तो क्या होगा। लेकिन अगर कोई हिस्सा खराब नहीं हुआ फिर भी प्रणाली खतरनाक व्यवहार करे तो? यानी सेंसर ठीक हैं, सॉफ्टवेयर क्रैश नहीं हुआ - बस डिज़ाइन की सीमाओं पर, एक अप्रत्याशित ट्रैफिक स्थिति में अटक गया?
ठीक यही खाली जगह ISO 21448, यानी SOTIF भरता है। 2022 में प्रकाशित यह मानक घटक विफलता नहीं, बल्कि डिज़ाइन सीमा और अनुमानित गलत उपयोग से उत्पन्न खतरों को कम करना लक्षित करता है। इसके सबसे महत्वपूर्ण अवधारणाओं में से एक संचालनात्मक डिज़ाइन क्षेत्र (ODD) है: यह स्पष्ट रूप से परिभाषित करना कि प्रणाली किस गति, मौसम, सड़क और भौगोलिक परिस्थितियों में काम करेगी। सिमुलेशन के साथ परीक्षण करके खतरों को पहले ही दूर किया जाता है। शैक्षणिक जगत में 2026 में ISO 26262, SOTIF और UL 4600 को एक छत के नीचे मिलाने वाले एकीकृत सुरक्षा आश्वासन ढांचे का प्रस्ताव किया जा रहा है। संक्षेप में "दुर्घटना के समय किसे बचाएं" के प्रश्न के बजाय पूरा उद्योग, "इस दुर्घटना के क्षण तक आएं ही नहीं" कहने वाले मानकों का ढेर बना रहा है।
स्टैनफोर्ड स्कूल से Chris Gerdes का इस विषय पर दृष्टिकोण भी उसी दिशा में देखता है: निर्माता वाहन को नहीं सिखाते कि "किसे अधिक मूल्यवान माना जाए", वे वाहन को सुरक्षा व्यवहार सिखाते हैं। यातायात कानूनों और अदालती व्याख्याओं से बने सामाजिक अनुबंध के ढांचे में वाहन, सड़क पर हर किसी की देखभाल के दायित्व का ऋणी है। अगर कोई लाल बत्ती पार करके खतरा पैदा करता है, तो वाहन का काम उस व्यक्ति को किसी "हिसाब" में शामिल करना नहीं है; अपनी भौतिक सीमाओं तक हर किसी के साथ टकराव रोकने की कोशिश करना है। Gerdes के अनुसार एक जीवन को पांच जीवन बचाने के लिए बलिदान करने वाला वाहन अपने निर्माता को गंभीर कानूनी जिम्मेदारी का सामना कराता है - और भी बढ़कर, उस क्षणिक लाभ की गणना को वास्तविक समय में करना व्यावहारिक रूप से पहले ही असंभव है।
दुर्घटना के समय क्या हो रहा होता है? RSS और स्तरीय सुरक्षा का तर्क
खैर, अगर कोई किसी को बलिदान नहीं चुनता, तो उस टायर के निशान के क्षण में सॉफ्टवेयर वास्तव में क्या कर रहा होता है? उत्तर के दो भाग हैं। पहला RSS है, यानी जिम्मेदारी-संवेदनशील सुरक्षा दृष्टिकोण: इसमें दूरी के मार्जिन परिभाषित किए जाते हैं जिनमें अगर सभी इन नियमों का पालन करें तो गणितीय रूप से टकराव असंभव होता है। एक प्रकार की विनम्र और निरंतर रक्षात्मक ड्राइविंग - हर किसी के लिए सुरक्षा की सीमा छोड़ना।
दूसरा, अपरिहार्य टकराव के परिदृश्य में शुरू से ही प्रवेश करने की कोशिश न करना है। Volvo के स्वायत्त समाधान इकाई द्वारा संक्षेप में बताया गया: डिज़ाइन का लक्ष्य है, वह क्षण कभी न आए; वास्तविक दुनिया के दुर्घटना आंकड़ों में मानव ड्राइवरों के साथ भी होने का प्रमाणित कोई ट्राम प्रकार की घटना नहीं है। अत्यधिक दोषपूर्ण या दुर्भावनापूर्ण तीसरे व्यक्तियों को छोड़कर, सिस्टम हर स्थिति में हानि कम करने के लिए अपनी पूरी कोशिश कर रहा है। एक आर्थिक पहलू भी है: सुरक्षा परतों की संख्या वास्तव में एक सामाजिक पसंद है। असीमित परतों वाली सुरक्षा प्रणाली, लागत के कारण अस्तित्व में नहीं रह सकती। "पर्याप्त रूप से सुरक्षित" की एक रेखा को हम समाज के रूप में खींचते हैं - कोई हमें इस हिस्से के बारे में नहीं बताता, लेकिन निर्णय हर दिन मेजों पर लिया जाता है।
यात्री या पैदल चलने वाला? Mercedes का अपवाद और जनमत आंकड़े
बेशक विषय बिना किसी बहस के भी नहीं है। Mercedes व्यक्तिगत ऑटोमोबाइल में स्तर 3 स्वचालन प्रदान करने वाला पहला ब्रांड बना - DRIVE PILOT सिस्टम हाथ और आंखों की स्वतंत्रता के साथ ड्राइविंग की सुविधा देता है, लेकिन केवल सख्ती से परिभाषित परिस्थितियों में। कंपनी के प्रबंधकों ने पहले ही स्पष्ट रूप से बता दिया था कि रोक न जा सकने वाली स्थितियों में यात्री की सुरक्षा को प्राथमिकता दी जाएगी; यह बयान कानूनी और नैतिक साहित्य दोनों में सबसे अधिक संदर्भित अपवाद है और इसे जर्मन आचार समिति के भेदभाव प्रतिबंध की भावना के खिलाफ भी पढ़ा जाता है।
जनमत का पक्ष भी मिश्रित है। MIT की Moral Machine प्लेटफ़ॉर्म ने मशीनों के नैतिक निर्णयों के प्रति लोगों के दृष्टिकोण को मापने के लिए 20 लाख से अधिक लोगों की भागीदारी के साथ डेटा एकत्र किया। शोध बताते हैं कि पैदल चलने वाले और ड्राइवर खुद को बलिदान करने या बचाने की इच्छा के मामले में अलग-अलग पसंद दिखाते हैं, और यात्रियों को पैदल चलने वालों को बचाने के लिए बलिदान किया जा सकता है या नहीं, इस संबंध में जनमत का विश्वास भी एक मापने योग्य मुद्दा है।
एक बड़ी तस्वीर भी है: मानवीय त्रुटि लगभग 94% दुर्घटना मौतों में भूमिका निभाती है और अनुमान लगाए जा रहे हैं कि स्वायत्त वाहन इन त्रुटियों को समाप्त करने से सड़क मौतें 90% तक कम हो सकती हैं। लेकिन यहाँ ब्रेक लगाना ज़रूरी है - बीमा संस्थानों का विश्लेषण बताता है कि मानवीय त्रुटि का समाप्त होना अकेले अधिकांश दुर्घटनाओं को स्वतः मिटा नहीं देगा, और स्वायत्त वाहन भी इन्हीं त्रुटियों से बचने में कठिनाई महसूस कर सकते हैं। यानी वादे और वास्तविकता के बीच अभी भी दूरी है।
क्या ट्राम समस्या पूरी तरह व्यर्थ है? बचाव और आलोचना
ईमानदारी से कहें तो ट्राम समस्या के समर्थक भी हैं। नीतिशास्त्री Patrick Lin का मत है कि यह प्रयोग एक अंतर्ज्ञान पंप के रूप में काम करता है: यह सोचने पर मजबूर करता है कि क्या संख्याएँ नैतिक दृष्टि से महत्वपूर्ण हैं, मार डालने और मृत्यु की अनुमति देने के बीच का अंतर क्या है, और प्रोग्रामरों को परिणामों के लिए ज़िम्मेदार ठहराने का दरवाज़ा खोलता है। इस तर्क को गंभीरता से लेना ज़रूरी है।
लेकिन क्षेत्र का बड़ा पक्ष दूसरी ओर खड़ा है। IEEE समुदायों का मूल्यांकन कहता है कि ट्राम पैराडाइम जागरूकता पैदा करने में उपयोगी है लेकिन ढाँचे को गलत जगह पर खड़ा किया गया है। दर्शन साहित्य में 2021 में प्रस्तावित "जोखिम नीतिशास्त्र" दृष्टिकोण का तर्क है कि स्वायत्त ड्राइविंग की वास्तविक नैतिक चुनौतियाँ ट्राम परिदृश्यों में नहीं; मूल्य और उद्देश्य फलनों की पारदर्शिता में, संभाव्य अनिश्चितता में और अप्रत्याशित सिस्टम व्यवहारों में निहित हैं। वहीं 2024 का एक अध्ययन ड्राइवर रहित वाहनों से ट्राम समस्या हल करने की माँग की आलोचना एक नैतिक थोपने के रूप में करता है। इंजीनियर समुदायों में व्यावहारिक आपत्ति हावी है: ट्राम परिदृश्य की पूर्वशर्तें - किसी इंसान का अचानक प्रकट होना, एक ही समय पर ब्रेक की खराबी, संपूर्ण परसेप्शन - वास्तविक ट्रैफ़िक के प्रवाह में व्यावहारिक रूप से एक साथ नहीं आतीं।
संक्षिप्त उत्तर: स्वायत्त वाहन निर्णय कैसे लेते हैं?
जैसा मैंने वादा किया था, सरल और उद्धृत करने योग्य उत्तर: स्वायत्त वाहन यह हिसाब लगाने वाले नैतिक समीकरणों से नहीं, बल्कि सब पर समान रूप से लागू होने वाले जोखिम को न्यूनतम करने वाली तटस्थ सुरक्षा नीतियों से निर्णय लेते हैं कि किसका जीवन अधिक मूल्यवान है। मानक और कानून इन निर्णयों को ट्राम प्रकार के विकल्पों की ओर नहीं, बल्कि दुर्घटना के कभी न होने की ओर ले जाते हैं। वास्तविक बहस दार्शनिक दुविधाओं में नहीं; मूल्य फलनों की पारदर्शिता में, सुरक्षा परतों की लागत में और "पर्याप्त रूप से सुरक्षित" रेखा को कौन खींचता है, उसमें निहित है।
मुझसे पूछें तो, ट्राम समस्या इस क्षेत्र को अपनी सबसे बड़ी सेवा ठीक अपना काम पूरा करते हुए देगी: इसने हमें मशीनों के निर्णय तंत्र के बारे में पूछना सिखाया। लेकिन अगली बार जब कोई पूछे कि "कार किसे मारना चुनती है" तो अब आप जवाब जानते हैं - वह सवाल सॉफ्टवेयर के वास्तव में किए जाने वाले काम से बहुत दूर है। जिस सवाल को हमें वास्तव में पूछना चाहिए वह यह है: कितनी सुरक्षा पर्याप्त है और यह निर्णय कौन लेता है? यह बहस वैगन के पटरियों से कहीं अधिक वास्तविक आधार पर आगे बढ़ रही है।
स्रोत
- Designing Ethical Self-Driving Cars | Stanford HAI
- The folly of trolleys: Ethical challenges and autonomous vehicles
- The misguided dilemma of the trolley problem
- The "Trolley Problem" Doesn't Work for Self-Driving Cars
- Ethics Commission Automated and Connected Driving
- Ethical Considerations of the Trolley Problem in Autonomous Driving
- Moral Machine | MIT
- Self Driving Car Engineer Debunks The Trolley Problem