مشكلة الترام: كيف تتخذ السيارات ذاتية القيادة قراراتها؟
لنفترض أن سائحًا بالدراجة ن,epن أمام سيارتك فجأة. لو كنت أنت من يقود، لفعلت شيئًا بدافع الحدس - وربما لن تتذكر حتى ما فعلته. لكن ماذا لو لم يكن أحد خلف المقود؟ في تلك اللحظة، في جزء من ألف من الثانية، يجب أن يتخذ البرنامج قرارًا. يصدم مَن؟ هل ينجح إلى الحLane المعاكس؟ هذا هو السؤال الذي طرحه الإعلام علينا منذ عشر سنوات - وبصراحة، السؤال نفسه مطروح بشكل خاطئ إلى حد ما. في هذا المقال سنتحدث فعلًا عن كيفية اتخاذ المركبات ذاتية القيادة للقرارات؛ ليس من درس الفلسفة، بل من مكتب الهندسة.
ما هي مشكلة عربة الترام وكيف أصحت بهذه الشهرة؟
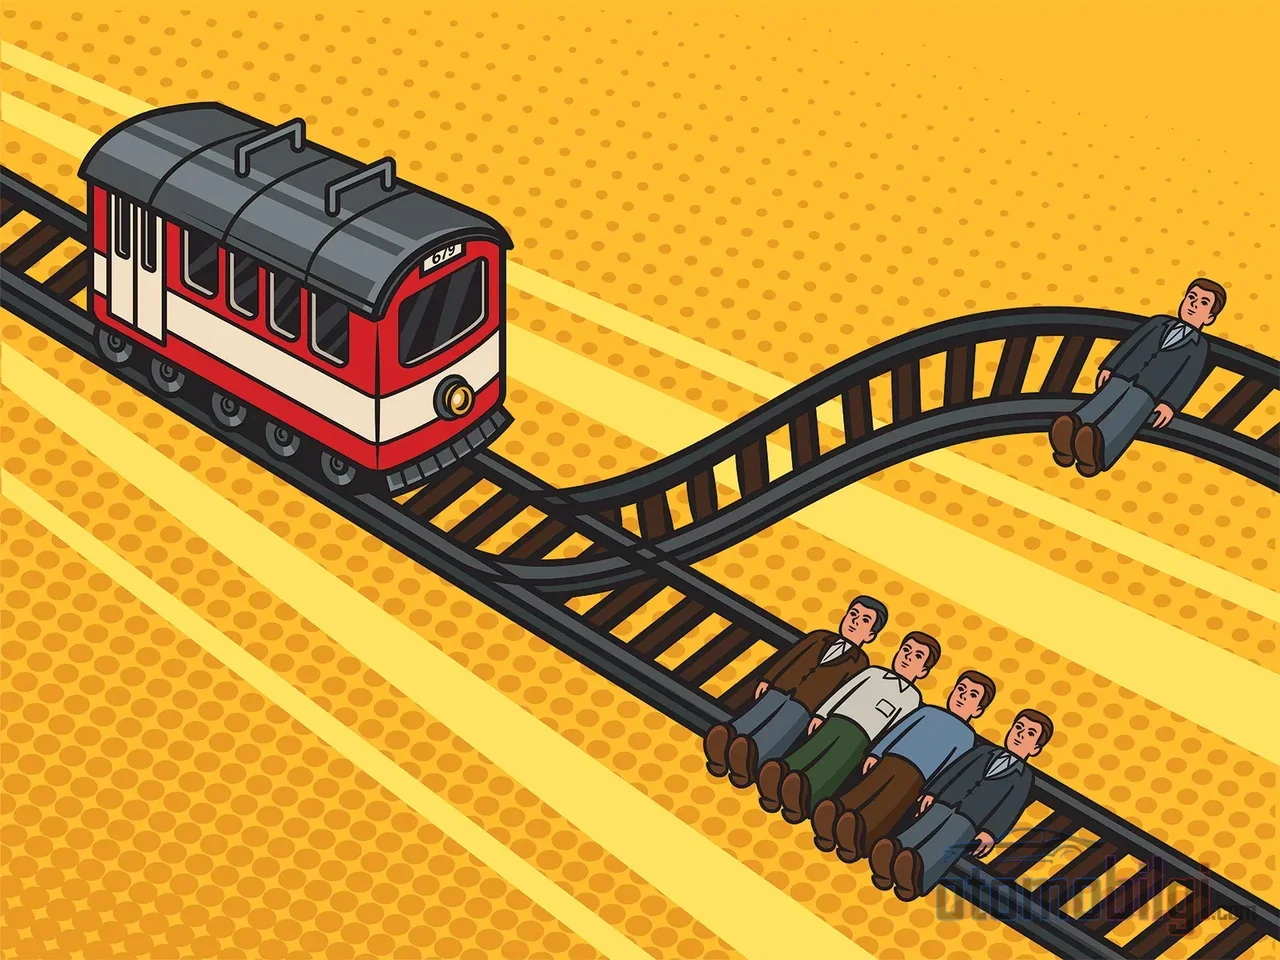
لنبدأ بملخص كلاسيكي سريع: في التجربة الفكرية التي طرحها فيليبا فوت عام 1967 وطورتها جوديث جارفيس طومسون عامي 1976 و1985، تتجه عربة ترام خارجة عن السيطرة على مسارها نحو خمسة أشخاص. يمكنك سحب رافعة: فينحرف الترام إلى مسار آخر لكن يوجد هناك شخص واحد. هل تضحي بشخص واحد لإنقاذ خمسة؟ النسخة الثانية أكثر إزعاجًا: هذه المرة تدفع الشخص الذي تحبه من الجسر إلى المسار لإيقاف الترام. بينما يجد معظم الفلاسفة فكرة تحويل القاطعة في السيناريو الأول مبررة، فإن الأغلبية العظمى من الناس لا تستطيع حتى بعد سنوات طويلة هضم فكرة دفع الرجل من الجسر.
عندما ظهرت المركبات ذاتية القيادة، بدا كأن هذه التجربة انتقلت فجأة إلى الحياة الواقعية: هل تصدم السيارة راكب الدراجة، أم تنجح إلى الحLane المعاكس؟ يبدو الأمر موضوعًا رائعًا للنقاش. لكن هناك مشكلة هنا - والفكرة الرئيسية لهذا المقال هي: برامج القيادة الذاتية الحقيقية لا تُكتب بمحاولة حل مشكلة عربة الترام. إذن كيف تُكتب؟ سنصل إلى ذلك، لكن لننهِ جانب التخمين تمامًا أولًا.
هل تتخذ المركبة ذاتية القيادة فعلًا قرارًا بـ"مَن سينجو"؟ أم من يتخذ القرار؟
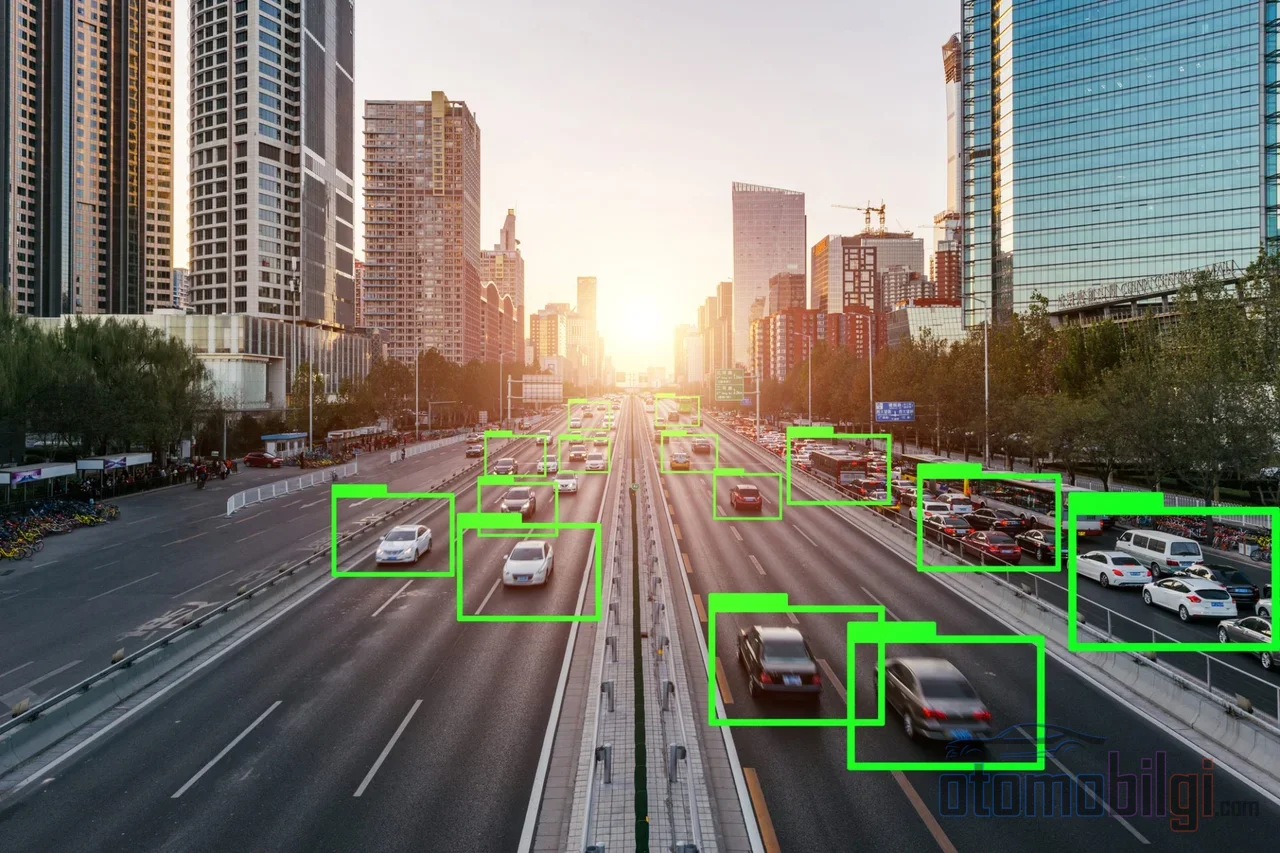
الإجابة المختصرة: لا - لكن لكي نستحق هذه الإجابة علينا أن ننظر إلى كيفية تفكير البرنامج. المركبة ذاتية القيادة لا تتخذ قرارًا واحدًا في لحظة واحدة مثل دماغك. النموذج في الأدبيات الهندسية هو POMDP، أي عملية قرار ماركوف المرصودة جزئيًا. لا تخف، ليس معقدًا بقدر اسمه: المركبة تتخذ قرارات صغيرة متتالية، بمعلومات ناقصة - مدى المستشعرات، انسداد الرؤية، تأخير المعالجة - داخل شبكة احتمالات تتدفق باستمرار. لحظة أبيض-أسود من نوع "أختار مَن؟" لا تنسجم أصلًا ضمن هذا الهيكل.
وهناك أمر آخر: تحتاج أنظمة الذكاء الاصطناعي إلى آلاف الأمثلة من أي سيناريو لتتعلمه، وفي كل مثال يجب أن يكون "الجواب الصحيح" محددًا مسبقًا. بينما لم يتوصل الفلاسفة إلى اتفاق منذ ألفي عام على معضلة أخلاقية واحدة، من سيقدم هذا الجواب الصحيح للبرنامج كبيانات؟ وكذلك تكلفة التدريب في أحجام سخيفة: وفق السجلات، تحطمت طائرة ذاتية القيادة 11,500 مرة فقط لتتعلم الملاحة البسيطة. وبالطبع لا يوجد خيار لتدريب السيارات على صدم أشخاص حقيقيين.
أبرز النقاط
- تُبرمَج المركبات ذاتية القيادة بسياسات محايدة تقلل المخاطر إلى أدنى حد وليس بمعضلات أخلاقية تختار الضحايا
- نشرت لجنة الأخلاقيات في ألمانيا في يونيو 2017 20 قاعدة أخلاقية للقيادة الآلية؛ ومُنع التمييز على أساس العمر أو الصفات الشخصية
- لم يُعثر في بيانات الحوادث الحقيقية على أي حادث من نوع عربة الترام موثَّق حدث حتى للسائقين البشر
- يركز ISO 26262 على السلامة من الأعطال، بينما يغطي ISO 21448 (SOTIF) المخاطر الناتجة عن حدود التصميم
القواعد الأخلاقية العشرون في ألمانيا: أصل حظر اختيار الضحايا
أكثر خطوة ملموسة في جانب التنظيم جاءت من ألمانيا. نشرت لجنة الأخلاقيات التابعة لوزارة النقل 20 قاعدة أخلاقية للقيادة الآلية والمتصلة في يونيو 2017. المبدأ الأساسي واضح: يجب أن تخدم أنظمة القيادة الآلية أولاً سلامة جميع مستخدمي الطريق وأن حماية الإنسان تُوضع فوق كل شيء.
أما الجزء الأكثر إثارة للاهتمام فهو: تشترط اللجنة أن تتمكن الأنظمة من تحديد ما إذا كان هناك حياة بشرية أم لا، لكنها تمنعها من حل المعضلات الأخلاقية بالتمييز بين العمر أو الجنس أو الحالة الجسدية أو صفات أخرى. أي أن حسابات من نوع "شاب أم عجوز، طبيب أم عاطل" أو "من تختار" لا يمكن تركها لاختيار شركة واحدة - فهي محل قواعد عالمية. هذه في الواقع أصرع ضربة وجّهتها إلى نقاش الترام على مستوى التنظيم: الدولة تضع على الطاولة إجابة "لن تختار أحداً" وليس سؤال إجابة "لن تختار أحداً" يضع إجابة "لن تختار أحداً".
كذلك كانت ألمانيا رائدة بقانون القيادة الذاتية الذي أنشأ أول إطار قانوني وطني للمركبات ذاتية القيادة من المستوى الرابع. أما في جانب الاتحاد الأوروبي فقد أُعد تقرير أخلاقي يتضمن توصيات حول سلامة الطرق والخصوصية والعدالة والقابلية للتفسير والمسؤولية للمركبات المتصلة والآلية. وعام 2026 عام متحرك: أعلنت الولايات المتحدة في سبتمبر استراتيجيتها الوطنية للأتمتة، وفي إطار الأمم المتحدة يسير العالم نحو معيار عالمي سيُنهي تشتت تنظيم المركبات ذاتية القيادة، بينما تطرح Euro NCAP بروتوكولات أكثر صرامة لتجنب الاصطدام تشمل سيناريوهات الدراجات النارية والتقاطعات. قواعد الأخلاقيات والسلامة تُكتب على الورق بسرعة الآن.
ISO 26262 أم SOTIF؟ أثر معايير السلامة على أشجار القرار
والآن لنشم رائحة الهندسة قليلاً، أعدك أن الأمر لن يكون مملّاً. الكلاسيكية في السلامة الوظيفية في عالم السيارات هي ISO 26262: يهتم هذا المعيار بما سيحدث عندما يتعطل أحد المكونات. لكن ماذا لو لم يتعطل أي جزء لكن النظام تصرف بشكل خطور رغم ذلك؟ أي أن المستشعرات سليمة والبرمجيات لم تنهار - فقط علق النظام عند حدود التصميم في حالة مرورية غير متوقعة؟
هذه الفجوة بالتحديد يملؤها ISO 21448، أي SOTIF. هذا المعيار الصادر في 2022 يستهدف تقليل المخاطر الناتجة عن قصور التصميم وليس عطل المكونات، وكذلك سوء الاستخدام المتوقع. من أهم المفاهيم فيه مجال التشغيل التصميمي (ODD): تعريف واضح لسرعات وأحوال جوية وظروف طرق وجغرافية يعمل النظام ضمنها. تم اختبار السيناريو بمحاكاة وتُتدارك المخاطر مسبقًا. وفي الأوساط الأكاديمية، يُقترح في عام 2026 أطر ضمان السلامة المتكاملة التي توحد ISO 26262 وSOTIF وUL 4600 تحت مظلة واحدة. باختصار، بدلًا من سؤال "من ننقذ لحظة الحادث" تبني الصناعة بأكملها مجموعة من المعايير التي تقول "دعنا لا نصل أبدًا إلى لحظة الحادث تلك".
ونظرة Chris Gerdes من مدرسة ستانفورد في هذا الموضوع تتجه أيضًا إلى الاتجاه ذاته: لا يُعلّم المصنعون السيارة "من يعتبرونه أثمن"، بل يُعلّمونها سلوك السلامة. في إطار العقد الاجتماعي الذي تشكله قوانين المرور وتفسيرات المحاكم، تكون السيارة مدينةً لجميع من على الطريق بواجب العناية. إذا عبر أحدهم عند الإشارة الحمراء وأوجد خطرًا، فمهمة السيارة ليست "محاسبته" بل محاولة منع الاصطدام بالجميع حتى حدود قدراتها الفيزيائية. حسب Gerdes، السيارة التي تضحي بحياة واحدة لإنقاذ خمسة أرواح تُعرّض صانعها لمسؤولية قانونية جسيمة - فضلًا عن أن إجراء حساب المنفعة اللحظية في الوقت الفعلي مستحيل عمليًا أصلًا.
ماذا يحدث لحظة الحادث؟ RSS ومنطق الحماية متعددة الطبقات
لكن ماذا يفعل ذلك البرنامج في لحظة أثر الإطارات تلك فعليًا، ما دام أحدًا لا يختار ضحية؟ للإجابة جزءان. الأول هو RSS، أي نهج السلامة المراعية للمسؤولية: تُحدد هوامش مسافة تكون الاصطدام فيها مستحيلًا رياضيًا إذا التزم الجميع بهذه القواعد. وهو نوع من القيادة الدفاعية المهلومة والمستمرة - ترك حزام أمان للجميع.
والثاني هو عدم السعي للدخول من البداية في سيناريو الاصطدام الحتمي. كما لخّصت وحدة حلول Volvo للقيادة الذاتية: الهدف التصميمي هو ألا تحدث تلك اللحظة أبدًا؛ فلا يوجد حدث من نوع الترامويلو أُثبت حدوثه حتى للسائقين البشريين في بيانات حوادث العالم الحقيقي. باستثناء الأطراف الثالثة المفرطة في الخطأ أو سوء النية، يبذل النظام قصارى جهده في كل الظروف لتقليل الضرر. وهناك أيضًا الوجه الاقتصادي للعملة: عدد طبقات الحماية هو في الحقيقة خيار اجتماعي. نظام حماية بطبقات لا نهائية لا يمكن أن يوجد بسبب تكلفته. حد "السلامة الكافية" نحن من نرسمه كمجتمع - لا أحد يشرح لنا هذا الجزء، لكن القرار يُتخذ على الموائد كل يوم.
الراكب أم المشاة؟ استثناء Mercedes وبيانات الرأي العام
طبعًا الموضوع ليس بلا جدل أيضًا. كان Mercedes أول علامة تقدم أتمتة المستوى 3 في سيارة شخصية - نظام DRIVE PILOT يتيح القيادة بيدين وعينين حرتين، ولكن في ظروف محددة بدقة فقط. وذكر مديرو الشركة سابقًا بوضوح أنه في الحالات التي لا يمكن منعها ستُعطى أولوية لسلامة الراكب؛ وتُقرأ هذه التصريح كأكثر استثناء تُستشهد به في الأدبيات القانونية والأخلاقية معًا، وكمعارض أيضًا لروح حظر التمييز الصادر عن اللجنة الأخلاقية الألمانية.
أما جانب الرأي العام فهو متضارب. منصة الأخلاق الآلية التابعة لمعهد MIT جمعت بيانات بمشاركة أكثر من 2 مليون شخص لقياس كيف ينظر الناس إلى القرارات الأخلاقية للآلات. تظهر الأبحاث أن المشاة والسائقين يُظهرون تفضيلات مختلفة من حيث استعدادهم للتضحية بأنفسهم أو حمايتها، وأن اعتقاد الرأي العام حول ما إذا كان يمكن التضحية بالركاب لإنقاذ المشاة هو أيضا مسألة قابلة للقياس.
وهناك أيضا الصورة الكبيرة: الخطأ البشري يلعب دورا في حوالي 94% من وفيات الحوادث، وتُقدَّر إمكانية انخفاض وفيات المرور بنسبة تصل إلى 90% من خلال قضاء المركبات ذاتية القيادة على هذه الأخطاء. لكن هنا يجب الضغط على المكابح - تحليل معاهد التأمين يشير إلى أن زوال الخطأ البشري وحده لن يمحو تلقائيا معظم الحوادث، وأن المركبات ذاتية القيادة قد تواجه هي الأخرى صعوبة في تجنب نفس أنواع الأخطاء. أي أن المسافة ما زالت قائمة بين الوعد والواقع.
هل مشكلة الترام عديمة المعنى تماما؟ الدفاع والنقد
وإن كنّا منصفين، فهناك أنصار أيضا لمشكلة الترام. رأي الفيلسوف الأخلاقي باتريك لين هو أن التجربة تعمل كمضخة حدسية: تجعلنا نفكر فيما إذا كانت الأعداد ذات أهمية أخلاقية، وفي الفرق بين القتل والسماح بالموت، وتفتح الباب أمام مساءلة المبرمجين عن النتائج. يجب أن نأخذ هذه الحجة بجدية.
لكن ثقل المجال يقف في الجهة المقابلة. تقييم أوساط IEEE يقول إن نموذج الترام مفيد في إثارة الوعي لكنه يؤسس الإطار في المكان الخطأ. مقاربة "أخلاقيات المخاطر" المقترحة في الأدبيات الفلسفية عام 2021 تدفع بأن التحديات الأخلاقية الحقيقية للقيادة الذاتية لا تكمن في سيناريوهات الترام؛ بل في شفافية دوال القيمة والهدف، وفي اللاتميّز الاحتمالي، وفي سلوكيات النظام غير المتوقعة. أما دراسة صادرة عام 2024 فتنتقد المطالبة بجعل المركبات بلا سائق تحل مشكلة الترام باعتبارها إملاء أخلاقيا. وفي الأوساط الهندسية يسود الاعتراض العملي: شروط سيناريو الترام المسبقة - ظهور إنسان بشكل مفاجئ، وعطل فرامل في الوقت نفسه، وإدراك مثالي - لا تتضافر عمليا في سياق المرور الحقيقي.
الإجابة المختصرة: كيف تتخذ المركبات ذاتية القيادة قراراتها؟
كما وعدتكم، إجابة مبسطة وقابلة للاقتباس: المركبات ذاتية القيادة لا تتخذ قراراتها بمعادلات أخلاقية تحسب أي حياة أكثر قيمة، بل بسياسات سلامة محايدة تطبق المخاطر على الجميع بالتساوي وتقللها إلى الحد الأدنى. المعايير والقوانين توجه هذه القرارات ليس نحو خيارات من طراز الترام، بل نحو ألا يقع الحادث أصلا. النقاش الحقيقي لا يكمن في المعضلات الفلسفية؛ بل في شفافية دوال القيمة، وفي تكلفة طبقات الحماية، وفي من يرسم خط "أمان كاف" ومن أين يُرسم.
إن سألتني، فإن مشكلة الترام ستقدم أكبر خدمة لها لهذا القطاع بالضبط حين تنهي دورها تماما: فقد علّمتنا أن نسأل عن آليات اتخاذ الآلات للقرارات. لكن في المرة القادمة إذا سألك أحدهم "كيف تختار السيارة مَن ستقتله" فأنت تعرف الإجابة الآن - هذا السؤال بعيد جداً عما يقوم به البرنامج فعلياً. السؤال الحقيقي الذي يجب أن نطرحه هو: ما مقدار السلامة الكافية ومن يتخذ هذا القرار؟ هذه المناقشة تسير على أرضية أكثر واقعية بكثير من قضبان العربة.
المصادر
- Designing Ethical Self-Driving Cars | Stanford HAI
- The folly of trolleys: Ethical challenges and autonomous vehicles
- The misguided dilemma of the trolley problem
- The "Trolley Problem" Doesn't Work for Self-Driving Cars
- Ethics Commission Automated and Connected Driving
- Ethical Considerations of the Trolley Problem in Autonomous Driving
- Moral Machine | MIT
- Self Driving Car Engineer Debunks The Trolley Problem