Straßenbahn-Problem: Wie autonomer Fahrzeuge Entscheidungen treffen
Angenommen, plötzlich fährt ein Fahrradfahrer vor dein Auto. Hättest du das Lenkrad in der Hand, hättest du reflexartig etwas gemacht - was genau, daran könntest du dich vielleicht nicht mal erinnern. Aber was, wenn niemand am Lenkrad sitzt? In diesem Moment, in tausendstel Sekunden, muss die Software eine Entscheidung treffen. Wen soll sie anfahren? Soll sie auf die Gegenspur ausweichen? Genau das ist die Frage, die uns die Medien seit einem Jahrzehnt stellen - und um ehrlich zu sein, die Frage selbst ist ein bisschen falsch gestellt. In diesem Artikel sprechen wir wirklich darüber, wie autonome Fahrzeuge Entscheidungen treffen; nicht aus der Philosophievorlesung, sondern vom Ingenieursschreibtisch.
Was ist das Straßenbahnproblem und warum ist es so berühmt geworden?
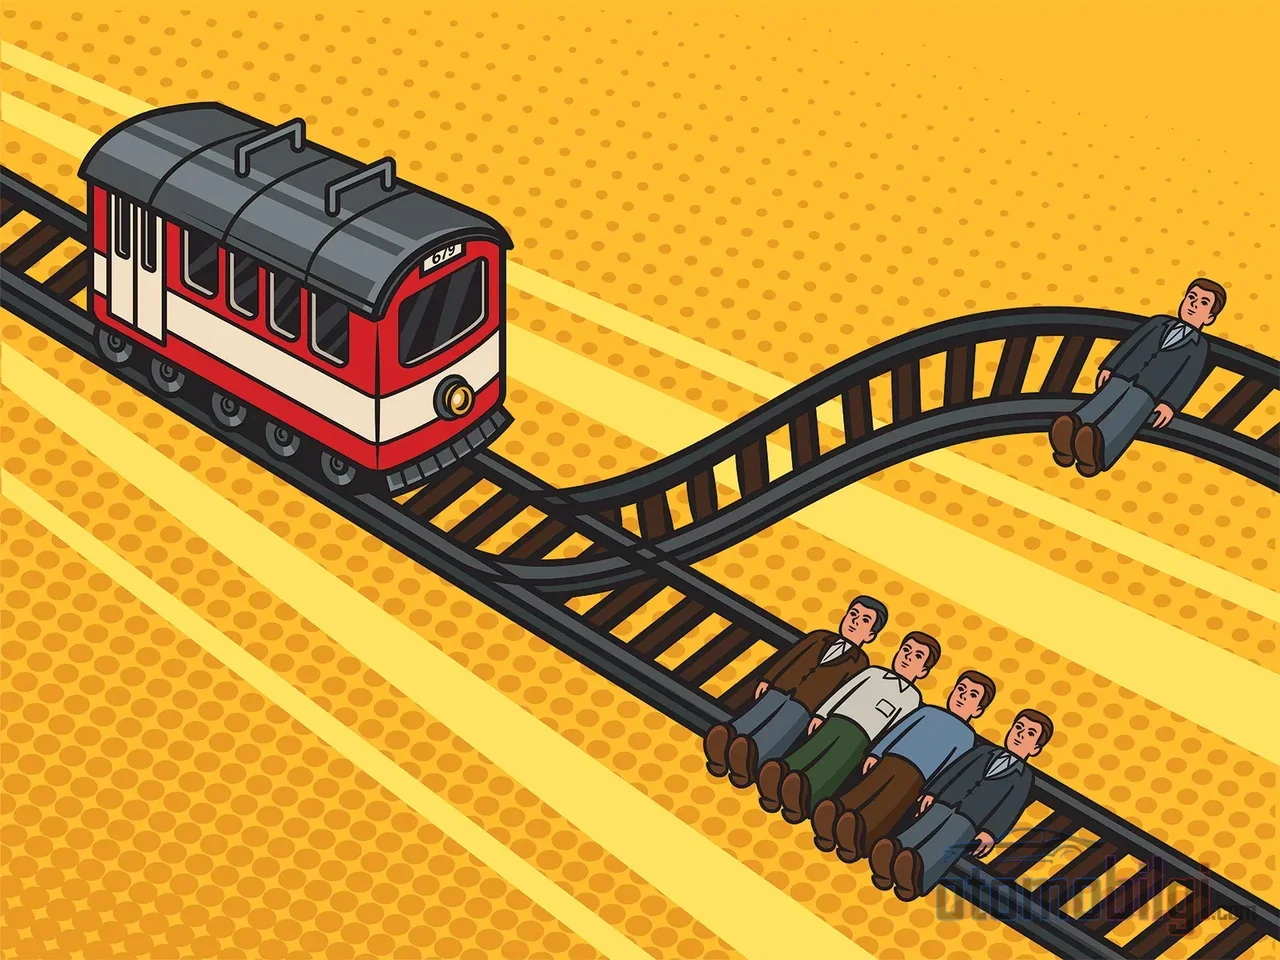
Zunächst eine kurze klassische Zusammenfassung: In dem Gedankenexperiment, das Philippa Foot 1967 aufstellte und das Judith Jarvis Thomson 1976 und 1985 weiterentwickelte, rast eine außer Kontrolle geratene Straßenbahn auf fünf Menschen zu. Du kannst einen Hebel umlegen: die Straßenbahn weicht auf ein anderes Gleis aus, aber dort steht ein Mensch. Opferst du einen Menschen, um fünf zu retten? Die zweite Version ist noch verstörender: Diesmal stoppst du die Straßenbahn, indem du einen geliebten Menschen von der Brücke auf die Gleise stößt. Während die meisten Philosophen das Umlegen der Weiche im ersten Szenario vertretbar finden, können die meisten Menschen die Idee, den Mann von der Brücke zu stoßen, selbst nach Jahren nicht verkraften.
Als autonome Fahrzeuge auf die Bühne kamen, schien dieses Experiment plötzlich ins echte Leben übertragen worden zu sein: Soll das Auto den Fahrradfahrer anfahren oder auf die Gegenspur ausweichen? Das klingt nach einem hervorragenden Diskussionsthema. Aber hier gibt es ein Problem - und das ist die Kernidee dieses Artikels: Echte Software für autonomes Fahren wird nicht geschrieben, indem man versucht, das Straßenbahnproblem zu lösen. Wie wird sie also stattdessen geschrieben? Darauf kommen wir noch, aber lassen wir zuerst die Spekulationsseite endgültig beiseite.
Trifft ein autonomes Fahrzeug wirklich eine Entscheidung darüber, "wen es rettet" ?
Die kurze Antwort: nein - aber um diese Antwort zu verdienen, müssen wir uns ansehen, wie die Software denkt. Ein autonomes Fahrzeug trifft nicht wie dein Gehirn in einem einzigen Moment eine einzige Entscheidung. Das Modell aus der technischen Literatur heißt POMDP, ein partially observable Markov decision process, also ein teilweise beobachtbarer Markov-Entscheidungsprozess. Keine Sorge, es ist nicht so kompliziert, wie es klingt: Das Fahrzeug trifft mit unvollständigen Informationen - Sensorenreichweite, Sichtbehinderungen, Verarbeitungsverzögerungen - fortlaufend kleine Entscheidungen inmitten eines ständig fließenden Geflechts von Wahrscheinlichkeiten. Ein schwarz-weißer "Moment der Auswahl, wen ich opfere" passt in diese Struktur gar nicht hinein.
Dazu kommt Folgendes: Künstliche-Intelligenz-Systeme brauchen Tausende von Beispielen eines Szenarios, um es zu lernen, und in jedem Beispiel muss von vornherein definiert sein, was die "richtige Antwort" was die richtige Antwort ist, muss von vornherein definiert sein. Während Philosophen sich seit zwei Jahrtausenden nicht einmal über ein einziges moralisches Dilemma einig werden können - wer soll diese richtige Antwort der Software als Daten liefern? Außerdem sind die Trainingskosten absurd hoch: In den Aufzeichnungen ist dokumentiert, dass ein autonomes Flugzeug allein zum Erlernen der einfachen Navigation 11.500 Mal abgestürzt ist. Autos zu trainieren, indem sie in echte Menschen hineinfahren, ist natürlich keine Option.
Die wichtigsten Punkte
- Autonome Fahrzeuge werden nicht mit ethischen Gleichungen programmiert, die Opfer auswählen, sondern mit neutralen Richtlinien, die das Risiko minimieren
- Deutschlands Ethikkommission veröffentlichte im Juni 2017 20 ethische Regeln für das automatisierte Fahren; Unterscheidungen nach Alter oder Eigenschaften wurden verboten
- In echten Unfalldaten wurde kein solcher Straßenbahntyp-Fall gefunden, der selbst für menschliche Fahrer dokumentiert ist
- ISO 26262 behandelt die Sicherheit bei Fehlern, während ISO 21448 (SOTIF) Gefahren abdeckt, die aus den Entwurfsgrenzen entstehen
Deutschlands 20 ethische Regeln: Die Mutter des Opferauswahlverbots
Der konkreteste Schritt auf regulatorischer Seite kam aus Deutschland. Die dem Verkehrsministerium angeschlossene Ethikkommission veröffentlichte im Juni 2017 20 ethische Regeln für das automatisierte und vernetzte Fahren. Der Grundsatz ist klar: automatisierte Fahrsysteme müssen in erster Linie der Sicherheit aller Verkehrsteilnehmer dienen und der Schutz des Menschen über allem stehen.
Der eigentlich interessante Teil ist folgender: die Kommission legt fest, dass Systeme zwar erkennen müssen müssen, ob ein Menschenleben vorliegt, aber keine ethischen Gleichungen lösen dürfen, indem sie nach Alter, Geschlecht, körperlichem Zustand oder anderen Eigenschaften unterscheiden. Also Berechnungen wie "jung oder alt, Arzt oder arbeitslos" dürfen nicht der Präferenz eines einzelnen Unternehmens überlassen werden - sie sind Gegenstand universeller Regeln. Das ist im Grunde der deutlichste Schlag auf regulativer Ebene gegen die Straßenbahn-Debatte: der Staat stellt nicht die Frage "wen wählst du aus" auf den Tisch, sondern die Antwort "du wirst niemanden auswählen". Deutschland war zudem mit dem Autonomes-Fahren-Gesetz, das den ersten nationalen Rechtsrahmen für Stufe-4-Autonome Fahrzeuge schuf, Vorreiter.
Auf EU-Seite wurde ein ethischer Beraterbericht mit Vorschlägen zu Verkehrssicherheit, Datenschutz, Fairness, Erklärbarkeit und Verantwortlichkeit für vernetzte und automatisierte Fahrzeuge erstellt. Auf EU-Seite wurde ein Ethikbericht mit Vorschlägen zu Verkehrssicherheit, Datenschutz, Fairness, Erklärbarkeit und Verantwortlichkeit für vernetzte und automatisierte Fahrzeuge erstellt. Und 2026 wird ein bewegtes Jahr: Die USA stellten im September ihre nationale Automatisierungsstrategie vor, im Rahmen der UN schreitet man auf eine globale Norm zu, die die lückenhafte Regulierung autonomer Fahrzeuge abschließen wird, und Euro NCAP führt strengere Kollisionsvermeidungsprotokolle ein, die Motorrad- und Kreuzungsszenarien abdecken. ISO 26262 oder SOTIF?
ISO 26262 oder SOTIF? Die Auswirkung von Sicherheitsstandards auf Entscheidungsbäume
Jetzt wollen wir einmal etwas Engineering-Luft schnuppern, ich verspreche: es wird nicht langweilig. Der Klassiker der funktionalen Sicherheit in der Automobilwelt ist ISO 26262: Aber was, wenn kein Teil ausgefallen ist und sich das System dennoch gefährlich verhält? Was, wenn kein Teil kaputt ist, sich das System aber trotzdem gefährlich verhält? Das heißt, die Sensoren sind intakt, die Software ist nicht abgestuerzt - das System haengt nur an den Grenzen des Designs in einer unvorhergesehenen Verkehrssituation fest?
Genau diese Lücke füllt ISO 21448, also SOTIF. Diese 2022 veröffentlichte Norm zielt darauf ab, Gefahren zu reduzieren, die nicht auf Komponentenfehler, sondern auf Designgrenzen und vorhersehbare Fehlanwendung zurückgehen. Einer der wichtigsten Begriffe darin ist der Operative Designbereich (ODD): die eindeutige Festlegung, bei welchen Geschwindigkeits-, Wetter-, Straßen- und geografischen Bedingungen das System arbeiten wird. Das Szenario wird mit Simulationen getestet, wobei Gefahren im Voraus ausgeräumt werden. In der akademischen Welt werden für 2026 integrierte Safety-Assurance-Frameworks vorgeschlagen, die ISO 26262, SOTIF und UL 4600 unter einem Dach vereinen. Kurz gesagt: Statt der Frage "Wen retten im Moment des Unfalls" baut die gesamte Branche einen Berg von Standards auf, die besagen: "Lassen wir diesen Unfallmoment erst gar nicht zu". und baut so den Berg von Standards auf.
Auch Chris Gerdes aus der Stanford-Schule blickt bei dieser Frage in dieselbe Richtung: Den Herstellern bringt das Fahrzeug nicht bei, "wen es für wertvoller hält", sondern dem Fahrzeug wird sicheres Verhalten beigebracht. Innerhalb des sozialen Rahmenvertrags aus Verkehrsgesetzen und Gerichtsinterpretationen ist das Fahrzeug gegenüber allen Verkehrsteilnehmern zur Sorgfaltspflicht verpflichtet. Fährt jemand bei Rot über die Ampel und erzeugt dadurch eine Gefahr, ist die Aufgabe des Fahrzeugs nicht, diese Person zu einer "Rechnung" zu machen; sondern bis an die physischen Grenzen zu versuchen, Kollisionen mit jedermann zu verhindern. Nach Gerdes macht sich ein Hersteller, dessen Fahrzeug ein Leben für fünf Leben opfert, ernsthaften rechtlichen Haftungsrisiken aus - zumal die Berechnung dieses momentanen Nutzens in Echtzeit ohnehin praktisch unmöglich ist.
Was passiert im Moment des Unfalls? RSS und die Logik der mehrschichtigen Absicherung
Wenn also niemand ein Opfer auswählt, was macht die Software in jenem Reifenspuren-Moment eigentlich wirklich? Die Antwort besteht aus zwei Teilen. Der erste ist RSS, der Responsibility-Sensitive-Safety-Ansatz: Es werden Abstandsmargen definiert, bei denen eine Kollision mathematisch unmöglich ist, wenn sich jeder an diese Regeln hält. Eine Art höfliches und durchgängiges defensives Fahren - für jedermann ein Sicherheitskorridor freihalten.
Der zweite Teil ist der Versuch, dem unvermeidlichen Kollisionsszenario von vornherein gar nicht erst zu begegnen. Wie die Abteilung für autonome Lösungen von Volvo zusammenfasst: Das Designziel ist, dass dieser Moment nie eintritt; In realen Unfalldaten gibt es keinen nachweisbaren Fall eines straßenbahnähnlichen Ereignisses, das sogar menschlichen Fahrern passiert ist. Abgesehen von übermäßig fehlerhaften oder böswilligen Dritten tut das System unter allen Bedingungen sein Bestes, um Schäden zu verringern. Dann gibt es da noch die ökonomische Seite der Medaille: Die Anzahl der Absicherungsschichten ist in Wahrheit eine gesellschaftliche Entscheidung. Ein Absicherungssystem mit unendlich vielen Schichten kann aufgrund der Kosten nicht existieren. Die Linie "ausreichend sicher" ziehen wir als Gesellschaft selbst - niemand erklärt uns diesen Teil, aber die Entscheidung wird jeden Tag am Verhandlungstisch getroffen.
Insasse oder Fußgänger? Die Mercedes-Ausnahme und Daten der öffentlichen Meinung
Natürlich ist das Thema keineswegs unumstritten. Mercedes war die erste Marke, die Level-3-Automatisierung im Personenkraftwagen anbot - das DRIVE PILOT -System ermöglicht freies Fahren mit entlasteten Händen und Augen, allerdings nur unter streng definierten Bedingungen. Firmenmanager hatten zuvor ausdrücklich erklärt, dass in nicht verhinderbaren Situationen der Vorrang auf die Sicherheit der Insassen gelegt wird; Diese Aussage wird sowohl in der juristischen als auch in der ethischen Fachliteratur als die am häufigsten zitierte Ausnahme betrachtet und auch als Widerspruch zum Geist des Unterscheidungsverbots der Deutschen Ethik-Kommission gelesen.
Auch die öffentliche Meinung ist gespalten. Die Moral Machine-Plattform des MIT hat mit der Teilnahme von mehr als 2 Millionen Menschen Daten dazu erhoben, wie Menschen die moralischen Entscheidungen von Maschinen betrachten. Studien zeigen, dass Fußgänger und Fahrer unterschiedliche Präferenzen hinsichtlich ihrer Bereitschaft aufweisen, sich selbst zu opfern oder zu schützen, und dass die öffentliche Überzeugung, ob Passanten geopfert werden dürfen, um Fußgänger zu retten, ein messbares Thema darstellt.
Dann gibt es noch das große Bild: Der menschliche Fehler spielt bei etwa 94% der tödlichen Unfälle eine Rolle, und es wird geschätzt, dass die Verkehrstoten um bis zu 90% sinken könnten, wenn autonome Fahrzeuge diese Fehler beseitigen. Aber hier muss man auf die Bremse treten - Analysen von Versicherungsinstituten legen nahe, dass das Wegfallen des menschlichen Fehlers allein die meisten Unfälle nicht automatisch auslöschen wird und dass autonome Fahrzeuge selbst Schwierigkeiten haben könnten, dieselben Fehlerarten zu vermeiden. Es besteht also weiterhin eine Distanz zwischen Versprechen und Realität.
Ist das Straßenbahn-Problem völlig bedeutungslos? Verteidigung und Kritik
Fairerweise muss man sagen, dass es auch Befürworter des Straßenbahn-Problems gibt. Die Ansicht des Ethikers Patrick Lin geht dahin, dass das Experiment als Intuitionspumpe funktioniert: Er regt dazu an, zu überlegen, ob Zahlen moralisch relevant sind und ob es einen Unterschied zwischen Töten und das Sterben zulassen gibt, und öffnet die Tür dafür, Programmierer für die Folgen verantwortlich zu machen. Dieses Argument muss man ernst nehmen.
Aber das Gewicht der Branche steht auf der anderen Seite. Die Einschätzung von IEEE-Kreisen besagt, dass das Straßenbahn-Paradigma zwar nützlich ist, um Bewusstsein zu schaffen, aber der Rahmen an der falschen Stelle gesetzt wird. Der in der Philosophieliteratur 2021 vorgeschlagene Ansatz der "Risikoethik" vertritt die Auffassung, dass die tatsächlichen ethischen Herausforderungen des autonomen Fahrens nicht in Straßenbahn-Szenarien liegen, sondern in der Transparenz von Wert- und Zielfunktionen, in probabilistischer Unsicherheit und in unvorhersehbarem Systemverhalten. Eine Studie aus dem Jahr 2024 kritisiert hingegen, dass die Aufforderung an fahrerlose Fahrzeuge, das Straßenbahn-Problem zu lösen, eine moralische Zumutung darstellt. In Ingenieurskreisen überwiegt der pragmatische Einwand: Die Voraussetzungen des Straßenbahn-Szenarios - das plötzliche Auftauchen eines Menschen, gleichzeitiger Bremsversagen, perfekte Wahrnehmung - treten im realen Verkehrsstfluss praktisch nie zusammen auf.
Kurze Antwort: Wie treffen autonome Fahrzeuge Entscheidungen?
Wie versprochen, die schlichte und zitierfähige Antwort: Autonome Fahrzeuge entscheiden nicht mit ethischen Gleichungen, die berechnen, wessen Leben mehr wert ist, sondern mit neutralen Sicherheitsrichtlinien, die das für alle gleichermaßen geltende Risiko minimieren. Standards und Gesetze lenken diese Entscheidungen nicht in Richtung straßenbahnartiger Präferenzen, sondern darauf, dass der Unfall gar nicht erst passiert. Die eigentliche Debatte liegt nicht in philosophischen Dilemmata, sondern in der Transparenz der Wertfunktionen, in den Kosten der Schutzschichten und in der Frage, von wem die Grenze für "hinreichend sicher" gezogen wird.
Wenn ihr mich fragt, wird das Straßenbahn-Problem der Branche ihren größten Dienst genau dann erweisen, wenn es abgeschlossen ist: Es hat uns beigebracht, nach den Entscheidungsmechanismen von Maschinen zu fragen. Aber wenn jemand beim nächsten Mal fragt, "wie wählt das Auto aus, wen es töten soll", dann kennst du jetzt die Antwort - diese Frage liegt weit entfernt von dem, was die Software tatsächlich tut. Die eigentliche Frage, die wir stellen sollten, lautet: wie viel Sicherheit ist genug und wer trifft diese Entscheidung? Diese Debatte verläuft auf einem viel konkreteren Boden als die Gleise der Straßenbahn.
Quellen
- Designing Ethical Self-Driving Cars | Stanford HAI
- Die Torheit der Straßenbahnen: Ethische Herausforderungen und autonome Fahrzeuge
- Das fehlgeleitete Dilemma des Straßenbahnproblems
- Das "Straßenbahnproblem" funktioniert nicht für selbstfahrende Autos
- Ethik-Kommission Automatisiertes und Vernetztes Fahren
- Ethische Erwägungen des Straßenbahnproblems beim autonomen Fahren
- Moral Machine | MIT
- Selbstfahrender Auto-Ingenieur widerlegt das Straßenbahnproblem