路面電車問題: 自動運転車はどのように判断するのか?
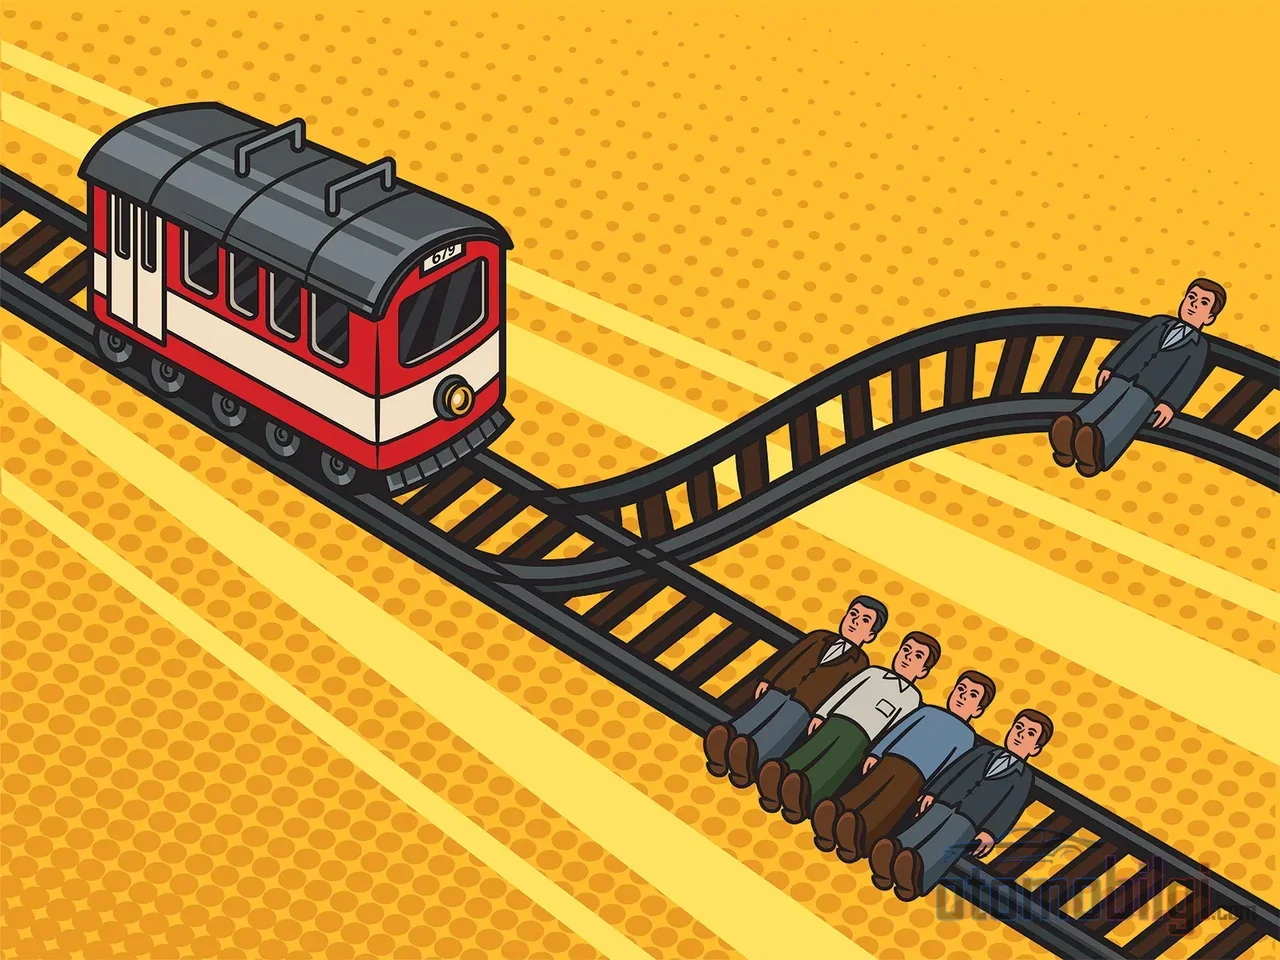
たとえば、車の前に突然自転車が飛び出してきたとしましょう. あなたがハンドルを握っていれば、反射的に何かしらの操作をしたでしょう - 何をしたかは、あなた自身も覚えていないかもしれません. でも、ハンドルを握っている人が誰もいなかったら? その瞬間、千分の一秒のうちに、ソフトウェアは決定を下さなければなりません. 誰にぶつかるべきか? 対向車線に避れるべきか? これこそがメディアが10年間私たちに問い続けてきた質問です - 正直に言えば、この問い自体が少し間違って設定されています. この記事では、自動運転車がどのように意思決定を行っているのかを本当に掘り下げていきます. 哲学の講義からではなく、エンジニアの設計机からです.
トロリー問題とは何か、そしてなぜこれほど有名になったのか?
まずは古典的な概要を手短に: 1967年にフィリッパ・フットが提起し、ジュディス・ジャービス・トムソンが1976年と1985年に発展させた思考実験では、暴走した路面電車が線路上の5人に向かって進んでいます. あなたはレバーを引くことができます: そうすると路面電車は別の線路に逸れますが、そこには1人の人がいます. 1人を犠牲にして5人を救うべきか? 第二のバージョンはさらに不快なものです: 今度は、愛する人を橋の上から線路に突き落として路面電車を止めるのです. 哲学者のほとんどは最初のシナリオでのポイント切り替えを正当化できると考えていますが、大衆の大多数は、何年経っても橋の上の人を突き落とすという考えを受け入れられません.
自動運転車が登場すると、この思考実験は一瞬にして現実の問題へと移行したように見えました: 車は自転車にぶつかるべきか、それとも対向車線に避れるべきか? 耳には素晴らしい議論のテーマに聞こえます. しかし、ここに問題があります - そしてこれがこの記事の中心的な主張です: 実際の自動運転ソフトウェアは、トロリー問題を解決しようとして開発されているのではないということです. では、どのように開発されているのか? そこには後で触れますが、まずは憶測の部分をきちんと片付けてしまいましょう.
自動運転車は本当に「誰を救うか」を 決定しているのか?
短い答えは: ノーです - しかし、この答えを正当なものにするために、ソフトウェアがどのように考えているのかを見る必要があります. 自動運転車は、あなたの脳のように単一の瞬間に単一の決定を下しているわけではありません. 工学文献におけるモデルはPOMDP、つまり部分観測マルコフ決定過程と呼ばれるものです. 恐れることはありません、名前ほど複雑ではありません: 車両は、不完全な情報 - センサーの範囲、視界の遮蔽、処理の遅延 - のもとで、絶え間なく流れ続ける確率の塊の中で、連続する小さな決定を下しているのです. 「誰を選ぶか」という白黒はっきりした 瞬間は、そもそもこの構造の中には収まりません.
さらにこんなこともあります: 人工知能システムは、あるシナリオを学ぶためにそのシナリオの何千もの事例を必要とし、それぞれの事例において「正しい答え」が 何であるかをあらかじめ定義しておかなければなりません. 哲学者たちが2000年間、たった一つの倫理的ジレンマについても合意できていないのに、この正しい答えをソフトウェアにデータとして誰が与えるというのでしょうか? しかも訓練コストは途方もない規模です: 自律飛行機が単純な航法を学ぶだけで11,500回墜落したという記録が残っています. 本物の人間を轢くことで車を訓練するという選択肢は、もちろん存在しません.
注目の記事
- 自動運転車は犠牲者を選ぶ倫理的ジレンマではなく、リスクを最小限に抑える中立的なポリシーでプログラミングされている
- ドイツの倫理委員会は2017年6月に自動運転のための20の倫理規則を発表した. 年齢や資質などによる区別は禁止された
- 実際の事故データには、人間のドライバーにさえ発生が記録されている路面電車型の事例は見つからなかった
- ISO 26262は故障に起因する安全を、ISO 21448 (SOTIF)は設計の限界から生じる危険をカバーしている
ドイツの20の倫理規則: 犠牲者選択禁止の原点
規制面での最も具体的な一歩はドイツから来た. 運輸省傘下の倫理委員会は、2017年6月に自動運転およびコネクテッド運転のための20の倫理規則を発表した. 基本原則は明確だ: 自動運転システムはまずすべての道路利用者の安全に奉仕し、人間の保護が何よりも優先されなければならない.
実に興味深いのは次の点だ: 委員会は、システムが人命かどうかを判別すべきだとしつつ、年齢、性別、身体的状態などの属性で区別して倫理的ジレンマを解決しようとすることを禁じている. つまり「若者か高齢者か、医師か失業者か」といった 計算は一つの会社の判断に委ねられず、普遍的なルールの対象となる. これは、路面電車論争に対する規制レベルでの最も明確な一撃と言える: 国家は「誰を選ぶか」という 問いではなく、「誰も選んではならない」という 答えを提示している.
ドイツはまた、レベル4自動運転車のための初の国家法的枠組みを築いた自動運転法によっても先行者となった. EU側では、コネクテッド車と自動車のための道路安全、プライバシー、公正性、説明可能性、責任に関する提言を含む倫理報告書が作成された. そして2026年は動きのある年だ: アメリカは9月に国家自動運転戦略を公表し、国連の枠組みでは断片的な自動運転車規制を一本化したグローバル標準に向けて動き出しており、Euro NCAPはバイクや交差点シナリオを含むより厳しい衝突回避プロトコルを導入している. 倫理と安全のルールは今、急速に文書化されつつある.
ISO 26262か、SOTIFか? 安全標準が判断ツリーに与える影響
ここで少しエンジニアリングの匂いを嗅ごう.退屈にはさせないと約束する. 自動車の世界で機能安全の古典といえばISO 26262: この標準は、部品が故障したときに何が起こるかを扱う. では、どの部品も故障していないのにシステムが危険な振る舞いをした場合は? つまりセンサーは正常でソフトウェアもクラッシュしていない、ただ設計の限界で、予見されない交通状況に対応できなかったという場合だ.
まさにこの空白をISO 21448、つまりSOTIFが埋めている. 2022年に発行されたこの標準は、部品の故障ではなく、設計上の制限および予見可能な誤使用に起因する危険を低減することを目指している. その中の最も重要な概念の一つが運行設計領域 (ODD): システムがどの速度、天候、道路、地理的条件で動作するかを明確に定義することである. シナリオはシミュレーションでテストされ、危険を事前に回避しています. 学術の世界では2026年に、ISO 26262、SOTIF、UL 4600を一つの傘の下に統合した包括的な安全性保証フレームワークが提案されています. 要するに「事故の瞬間に誰を救うか」という 問いの代わりに、産業界全体が「その事故の瞬間に決して至らないようにしよう」と 言う規格の集積を構築しているのです.
スタンフォードの流れを汲むChris Gerdesのこの問題へのアプローチも同じ方向を見ています: メーカーは車両に「誰をより価値のある存在と見なすか」を教えず、車両に安全なふるまいを教えます.交通法規と裁判所の解釈が作る社会契約の枠組みの中で、車両は道路上のすべての人への注意義務を負っています. 誰かが赤信号を無視して危険を生じさせた場合、車両の役割はその人を「清算」に 組み入れることではなく、 物理的な限界まで全員との衝突を防ごうとすることです. Gerdesによれば、一つの命を五つの命を救うために犠牲にする車両は、メーカーを重大な法的責任に直面させます.しかも、その瞬間的な損得の計算をリアルタイムで行うこと自体が、実際上すでに不可能です.
事故の瞬間に何が起きているのか? RSSと多層保護のロジック
では、誰も犠牲者を選ばないのなら、あのタイヤ痕の瞬間にソフトウェアは実際に何をしているのでしょうか? 答えは二つの部分から成ります. 第一はRSS、つまり責任に基づく安全性のアプローチです: 全員がこのルールに従えば衝突が数学的に不可能になる距離マージンが定義されます. いわば礼儀正しく持続的な防御運転、全員のために安全マージンを確保することです.
第二は、避けがたい衝突のシナリオにそもそも入らないようにすることです. Volvoの自動運転ソリューション部門がまとめたように: 設計の目標は、あの瞬間が決して訪れないことです. 現実世界の事故データでは、人間のドライバーでさえ遭遇したことが証明されている、あの路面電車式の事件のようなものは存在しません. 極度に過失のあるあるいは悪意のある第三者を除き、システムはあらゆる状況で被害を軽減するためにできる限りのことをしています. さらに、この問題の経済的な側面もあります: 保護レイヤーの数は実は社会的な選択なのです. 無限の多層保護システムは、コストの関係で存在できません. 「十分に安全である」という 一線を社会として私たち自身が引いているのです.この部分を誰も私たちに説明してはくれませんが、決定は毎日テーブルの上で下されています.
乗客か、歩行者か? メルセデスの例外と世論データ
もちろん、議論がまったくないわけでもありません. Mercedesは個人用自動車でレベル3の自動運転を提供した最初のブランドになりました. DRIVE PILOTシステムは手と目を解放した運転を可能にしますが、厳密に定義された条件下でのみです. 会社の幹部は以前、回避不可能な状況では乗客の安全が優先されると明言していました; この発言は法的にも倫理的文献でも最も引用される例外であり、ドイツ倫理委員会の差別禁止の精神にも反すると読まれています.
世論の側も賛否が分かれています. MITのMoral Machineプラットフォームは、機械の道徳的判断を人々がどう見ているかを測るために、200万人以上の参加を得てデータを収集しました. 研究によれば、歩行者とドライバーは自己犠牲や自己防衛への意志において異なる選好を示し、乗客を歩行者を救うために犠牲にしてよいかという世論の信念も測定可能な問題であることが示されています.
しかし、大きな全体像もあります: 人為的ミスは事故死亡の約94%に関わっており、自動運転車がこれらのミスを排除することで交通事故による死亡が最大90%減少する可能性があるという予測も出されています. ただし、ここでブレーキを踏む必要があります.保険研究所の分析によれば、人為的ミスの排除だけでは事故の大半が自動的に消えることはなく、自動運転車も同じ種類のミスを避けるのに苦労する可能性があると指摘されています. つまり、約束と現実の間にはまだ距離があるのです.
トロッコ問題は完全に無意味なのか? 擁護と批判
公平に言えば、トロッコ問題の擁護者も存在します. 倫理学者パトリック・リンは、この実験が直感ポンプとして機能しているという見解を示しています: 数が道徳的に重要かどうか、殺すことと死を許すことの違いについて考えさせ、プログラマーを結果の責任者とする扉を開くのです. この議論は真剣に受け止める必要があります.
しかし、分野の主流な見解は反対側にあります. IEEE関連の評価では、トロッコのパラダイムは意識を高める上で有用だが、その枠組みは間違った場所に設定されているとされています. 哲学文献で2021年に提案された「リスク倫理」 というアプローチは、自動運転の本当の倫理的課題はトロッコのシナリオではなく、 価値関数と目的関数の透明性、確率的な不確実性、予測不能なシステム挙動にあると主張しています. 2024年の研究では、無人自動車にトロッコ問題を解決させることを倫理的な押し付けとして批判しています. エンジニアリングの側では実用的な反論が支配的です: トロッコのシナリオの前提条件——人の突然の出現、同時多発のブレーキ故障、完璧な知覚——は、実際の交通の流れの中では現実に同時に起こりません.
短い答え: 自動運転車はどのように判断するのか?
約束した通り、シンプルで引用可能な答えをお伝えします: 自動運転車は、誰の命がより価値があるかを計算する倫理方程式ではなく、誰にでも等しく適用されるリスクを最小化する中立的な安全ポリシーによって判断します. 標準と法律は、この判断をトロッコ型の選択ではなく、事故そのものが起こらない方向へ導きます. 本当の議論は哲学的ジレンマではなく、 価値関数の透明性、保護レイヤーのコスト、そして「十分に安全」という ラインを誰が引くのかにあります.
私に言わせれば、トロッコ問題はこの業界への最大の貢献をまさに役目を終えるときに果たすでしょう: 機械の意思決定の仕組みを問うことを私たちに教えたのです. しかし次回誰かが「自動車は誰を殺すかをどう選んでいるのか」 と質問したら、もう答えは分かりますね.その質問は、ソフトウェアが実際に行っている仕事からほど遠いものです. 本当に問うべき質問はこうです: どれだけの安全性が十分なのか、そしてその決定を誰が下すのか? この議論は、トロリーのレールよりもはるかに現実的な土台の上で進んでいます.