Problema do Bonde: Como os Veículos Autônomos Tomam Decisões?
Imagine que um ciclista aparece de repente na frente do carro. Se o volante estivesse com você, você faria algo por reflexo - talvez nem se lembrasse do que fez. Mas e se não houver ninguém no volante? Naquele momento, em milésimos de segundo, o software precisa tomar uma decisão. Atropelar quem? Desviar para a faixa contrária? Essa é a pergunta que a mídia vem nos fazendo há dez anos - e, para ser honesto, a pergunta em si é um pouco mal formulada. Neste artigo vamos realmente conversar sobre como os veículos autônomos tomam decisões; não numa aula de filosofia, mas na mesa de engenharia.
O Que é o Problema do Bonde e Por Que se Tornou tão Famoso?
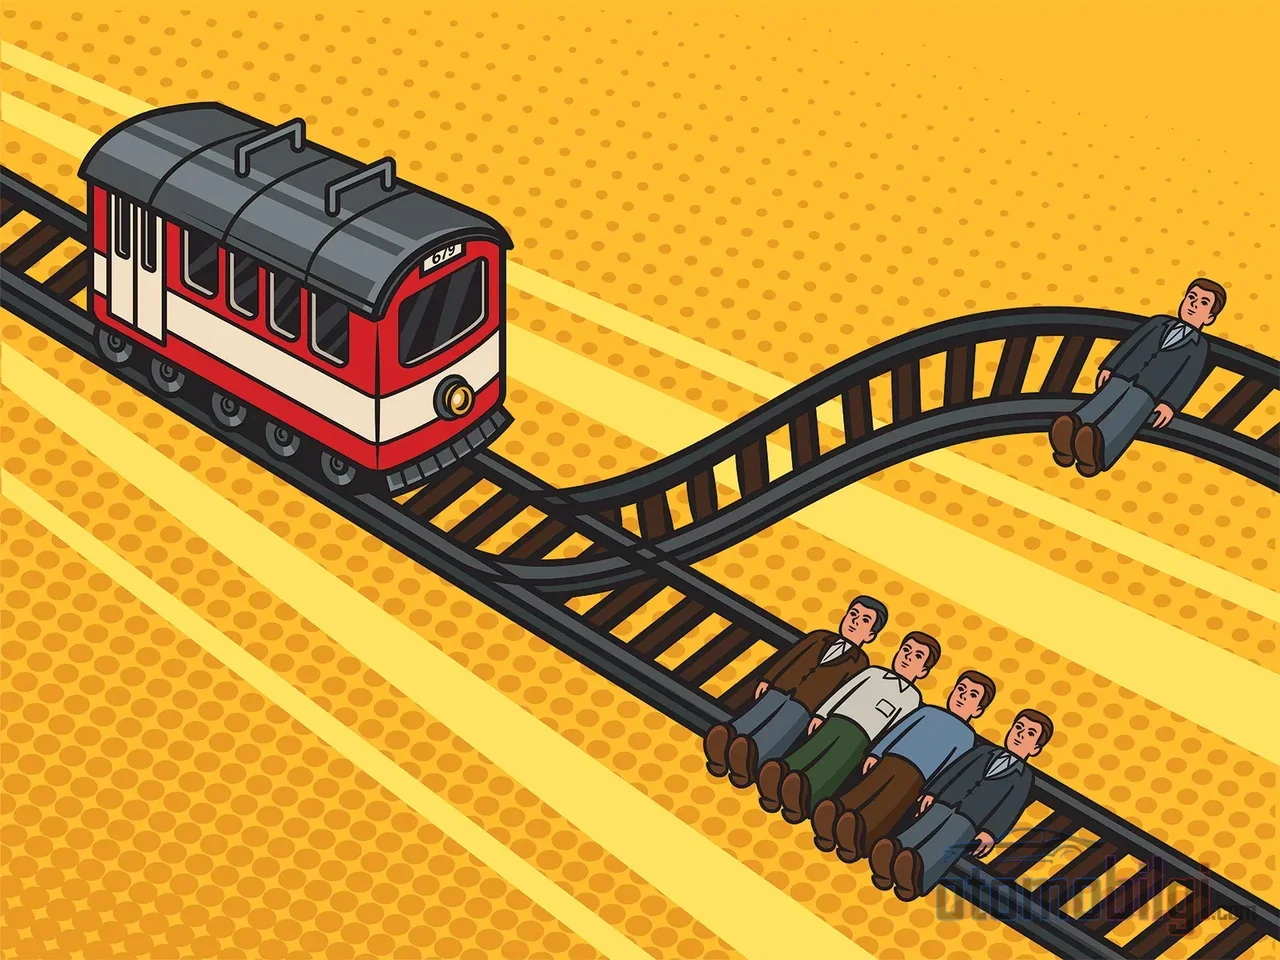
Primeiro, um resumo rápido do clássico: No experimento mental proposto por Philippa Foot em 1967 e desenvolvido por Judith Jarvis Thomson em 1976 e 1985, um bonde fora de controle avança pelos trilhos na direção de cinco pessoas. Você pode puxar uma alavanca: o bonde desvia para outra linha, mas há uma pessoa lá. Matar uma pessoa para salvar cinco? A segunda versão é ainda mais perturbadora: desta vez, você empurra a pessoa que você ama da ponte para os trilhos para parar o bonde. Enquanto a maioria dos filósofos considera defensável acionar o desvio no primeiro cenário, a grande maioria do público não consegue digerir a ideia de empurrar o homem da ponte, nem mesmo anos depois.
Quando os veículos autônomos entraram em cena, pareceu que esse experimento de repente foi transferido para a vida real: o carro deve atropelar o ciclista ou desviar para a faixa contrária? Parece um ótimo tema de debate. Mas há um problema aqui - e a ideia principal deste artigo é a seguinte: os softwares reais de direção autônoma não são escritos tentando resolver o problema do bonde. Então como são escritos? Chegaremos a isso, mas primeiro vamos terminar de vez com o lado da especulação.
O Veículo Autônomo Realmente Decide "Quem Salvar"?
Resposta curta: não - mas para merecer essa resposta, precisamos olhar como o software pensa. Um veículo autônomo não toma uma única decisão num único momento, como o seu cérebro. O modelo na literatura de engenharia é o POMDP, ou seja, Processo de Decisão de Markov Parcialmente Observável. Não se assuste, não é tão complicado quanto o nome: o veículo, com informação incompleta - alcance dos sensores, pontos cegos, atraso de processamento - toma pequenas decisões sucessivas dentro de uma bola de probabilidades em fluxo constante. Um momento preto e branco de "escolho quem" nem sequer se encaixa nessa estrutura.
Há também o seguinte: os sistemas de inteligência artificial precisam de milhares de exemplos de um cenário para aprendê-lo, e em cada exemplo o que constitui a "resposta correta" deve estar definido de antemão. Enquanto os filósofos não conseguem se entender há dois mil anos sobre um único dilema moral, quem dará essa resposta correta ao software como dado? Além disso, o custo de treinamento é absurdo: nos registros consta que um avião autônomo colidiu 11.500 vezes só para aprender navegação básica. Não existe, obviamente, a opção de treinar carros atropelando pessoas reais.
Destaques
- Veículos autônomos não são programados com dilemas éticos que escolhem vítimas, mas com políticas neutras que minimizam o risco
- A Comissão de Ética da Alemanha publicou em junho de 2017 20 regras éticas para a condução automática; foram proibidas distinções como idade e qualificação
- Nos dados reais de acidentes, não foi encontrado nenhum caso do tipo bonde cuja ocorrência com motoristas humanos esteja documentada
- A ISO 26262 cobre a segurança contra falhas, enquanto a ISO 21448 (SOTIF) abrange os perigos decorrentes dos limites do projeto
As 20 Regras Éticas da Alemanha: A Essência da Proibição de Escolher Vítimas
O passo mais concreto do lado da regulamentação veio da Alemanha. A Comissão de Ética, vinculada ao Ministério dos Transportes, publicou 20 regras éticas para a condução automática e conectada em junho de 2017. O princípio fundamental é claro: os sistemas de condução automática devem servir prioritariamente à segurança de todos os usuários das vias e a proteção das pessoas deve estar acima de tudo.
A parte realmente interessante é esta: a comissão exige que os sistemas determinem se há ou não vida humana, mas proíbe que tentem resolver dilemas éticos fazendo distinções entre idade, sexo, condição física ou outras qualificações. Ou seja, cálculos do tipo "jovem ou idoso, médico ou desempregado" não podem ficar à mercê da preferência de uma única empresa - são matéria de regras universais. Isso, na verdade, é o golpe mais claro dado ao nível regulatório no debate do bonde: o Estado coloca sobre a mesa não a pergunta "a quem você escolhe", mas a resposta "você não escolherá ninguém". coloca a sua resposta.
A Alemanha também foi pioneira com a Lei de Condução Autônoma, que estabeleceu o primeiro quadro jurídico nacional para veículos autônomos de Nível 4. Do lado da UE, foi elaborado um relatório de ética contendo recomendações sobre segurança viária, privacidade, justiça, explicabilidade e responsabilidade para veículos conectados e autônomos. O ano de 2026 promete ser movimentado: Os EUA anunciaram em setembro sua estratégia nacional de automação, caminha-se no âmbito da ONU em direção a um padrão global que concluirá a regulamentação fragmentada dos veículos autônomos, e o Euro NCAP introduz protocolos mais rigorosos de evitação de colisão abrangendo cenários de motocicletas e cruzamentos. ISO 26262 ou SOTIF?
ISO 26262 ou SOTIF? O Impacto dos Padrões de Segurança nas Árvores de Decisão
Agora vamos sentir um pouco o aroma da engenharia, prometo que não será entediante. O clássico da segurança funcional no mundo automotivo ISO 26262: Mas e se nenhuma peça se avariou e ainda assim o sistema se comportou de forma perigosa? E se nenhuma peça falhou, mas o sistema ainda assim se comportou de forma perigosa? Ou seja, os sensores estão intactos, o software não travou - apenas ficou preso nos limites do design, numa situação de trânsito imprevista?
É exatamente essa lacuna que ISO 21448, ou seja, o SOTIF, preenche. Publicada em 2022, esta norma tem como objetivo reduzir os perigos causados não por falha de componentes, mas por limitações de projeto e uso incorreto previsível. Um dos conceitos mais importantes dentro dele é Domínio Operacional de Projeto (ODD): definição clara das condições de velocidade, clima, via e geografia em que o sistema irá operar. O cenário é testado com simulações e os perigos são antecipados. No meio acadêmico, em 2026, propõem-se estruturas integradas de garantia de segurança que unem ISO 26262, SOTIF e UL 4600 sob um mesmo teto. Em resumo, em vez da pergunta "a quem salvar no momento do acidente" toda a indústria está construindo um conjunto de padrões que diz "não cheguemos sequer a esse momento de acidente".
A abordagem de Chris Gerdes, da escola de Stanford, sobre o tema aponta na mesma direção: os fabricantes não ensinam ao veículo "a quem ele considera mais valioso", ensinam ao veículo um comportamento de segurança. No âmbito do contrato social formado pelas leis de trânsito e pelas interpretações dos tribunais, o veículo deve o dever de cuidado a todos na via. Se alguém atravessa no sinal vermelho e cria perigo, a tarefa do veículo não é transformar essa pessoa em uma "conta" acrescentar; é tentar evitar a colisão com todos, até o limite de suas fronteiras físicas. Segundo Gerdes, um veículo que sacrifica uma vida para salvar cinco deixa seu fabricante diante de uma séria responsabilidade jurídica - além de que fazer esse cálculo de benefício momentâneo em tempo real já é praticamente impossível.
O Que Acontece no Momento do Acidente? RSS e a Lógica de Proteção em Camadas
Mas, se ninguém escolhe vítimas, o que esse software realmente faz naquele instante da marca de pneu? A resposta tem duas partes. A primeira é RSS, ou seja, a abordagem de Segurança Responsável (Responsibility-Sensitive Safety): são definidas margens de distância nas quais a colisão é matematicamente impossível se todos seguirem essas regras. Uma espécie de direção defensiva cortês e contínua - deixar um cordão de segurança para todos.
A segunda é não tentar entrar, desde o início, no cenário de colisão inevitável. Como resume a unidade de soluções autônomas da Volvo: o objetivo do design é que aquele momento nunca aconteça; nos dados de acidentes do mundo real, não há evento tipo bonde comprovado que já tenha ocorrido nem mesmo com motoristas humanos. Exceto por terceiros extremamente negligentes ou mal-intencionados, o sistema faz tudo o que pode para reduzir o dano em qualquer condição. Há ainda a face econômica da moeda: o número de camadas de proteção é, na verdade, uma escolha social. Um sistema de proteção com camadas infinitas não pode existir por causa do custo. A linha de "segurança suficiente" é traçada por nós, como sociedade - ninguém nos conta essa parte, mas a decisão é tomada todos os dias sobre as mesas.
Passageiro ou Pedestre? A Exceção Mercedes e os Dados da Opinião Pública
Claro que o tema também não é incontroverso. A Mercedes foi a primeira marca a oferecer automação de Nível 3 em automóvel de uso pessoal - o sistema DRIVE PILOT permite dirigir com as mãos e os olhos livres, mas apenas em condições estritamente definidas. Executivos da empresa já haviam declarado anteriormente que, em situações inevitáveis, a segurança do passageiro terá prioridade; essa declaração é a exceção mais citada tanto na literatura jurídica quanto na ética, e também é lida como contrária ao espírito da proibição de discriminação da Comissão de Ética Alemã.
Do lado da opinião pública, o quadro também é misto. A plataforma Moral Machine do MIT coletou dados com a participação de mais de 2 milhões de pessoas para medir como as pessoas veem as decisões morais das máquinas. As pesquisas mostram que pedestres e motoristas exibem preferências diferentes quanto à disposição de se sacrificarem ou de se protegerem, e que a crença pública sobre se os passageiros podem ser sacrificados para salvar pedestres também é uma questão mensurável.
Há também o quadro geral: o erro humano desempenha um papel em cerca de 94% das mortes em acidentes, e há estimativas de que as mortes no trânsito poderiam cair até 90% com a eliminação desses erros pelos veículos autônomos. Mas aqui é preciso pisar no freio - a análise dos institutos de seguros sugere que a eliminação do erro humano, por si só, não apagará automaticamente a maioria dos acidentes, e que os veículos autônomos também podem ter dificuldade em evitar os mesmos tipos de erro. Ou seja, ainda há distância entre a promessa e a realidade.
O Problema do Boné é Completamente Sem Sentido? Defesa e Crítica
Para ser justo, há defensores do problema do boné. A opinião do ético Patrick Lin é de que o experimento funciona como uma bomba de intuição: leva a refletir se os números são moralmente significativos, sobre a diferença entre matar e permitir a morte, e abre a porta para responsabilizar os programadores pelas consequências. Esse argumento deve ser levado a sério.
Mas o peso da área está do outro lado. A avaliação dos círculos do IEEE diz que o paradigma do boné é útil para criar conscientização, mas que o enquadramento está posto no lugar errado. A abordagem da "ética do risco", proposta em 2021 na literatura filosófica, defende que os verdadeiros desafios éticos da direção autônoma não estão nos cenários do boné; estão na transparência das funções de valor e de objetivo, na incerteza probabilística e nos comportamentos imprevisíveis dos sistemas. Um estudo de 2024, por sua vez, critica como uma imposição moral exigir que veículos sem motorista resolvam o problema do boné. Nos círculos de engenharia, prevalece a objeção pragmática: os pressupostos do cenário do boné - o surgimento repentino de uma pessoa, uma falha de freio simultânea, uma percepção perfeita - não ocorrem juntos, na prática, no fluxo do tráfego real.
Resposta Curta: Como os Veículos Autônomos Tomam Decisões?
Como prometi, uma resposta simples e citável: Os veículos autônomos não decidem com equações éticas que calculam qual vida vale mais, mas com políticas de segurança neutras que minimizam o risco aplicado igualmente a todos. Os padrões e as leis orientam essas decisões não para escolhas do tipo do boné, mas para que o acidente nunca ocorra. O verdadeiro debate não está nos dilemas filosóficos; está na transparência das funções de valor, no custo das camadas de proteção e em quem traça a linha do "suficientemente seguro".
Se me perguntarem, o problema do boné prestará seu maior serviço a este setor justamente ao terminar sua tarefa: nos ensinou a questionar os mecanismos de decisão das máquinas. Mas na próxima vez que alguém perguntar "como o carro escolhe quem vai matar" você já sabe a resposta - essa pergunta está muito longe do que o software realmente faz. A pergunta que realmente devemos fazer é: quanto segurança é suficiente e quem toma essa decisão? Esse debate avança sobre um terreno muito mais real do que os trilhos do vagão.
Fontes
- Designing Ethical Self-Driving Cars | Stanford HAI
- The folly of trolleys: Ethical challenges and autonomous vehicles
- The misguided dilemma of the trolley problem
- The "Trolley Problem" Doesn't Work for Self-Driving Cars
- Ethics Commission Automated and Connected Driving
- Ethical Considerations of the Trolley Problem in Autonomous Driving
- Moral Machine | MIT
- Self Driving Car Engineer Debunks The Trolley Problem