Tramvay Problemi: Otonom Araçlar Nasıl Karar Verir?
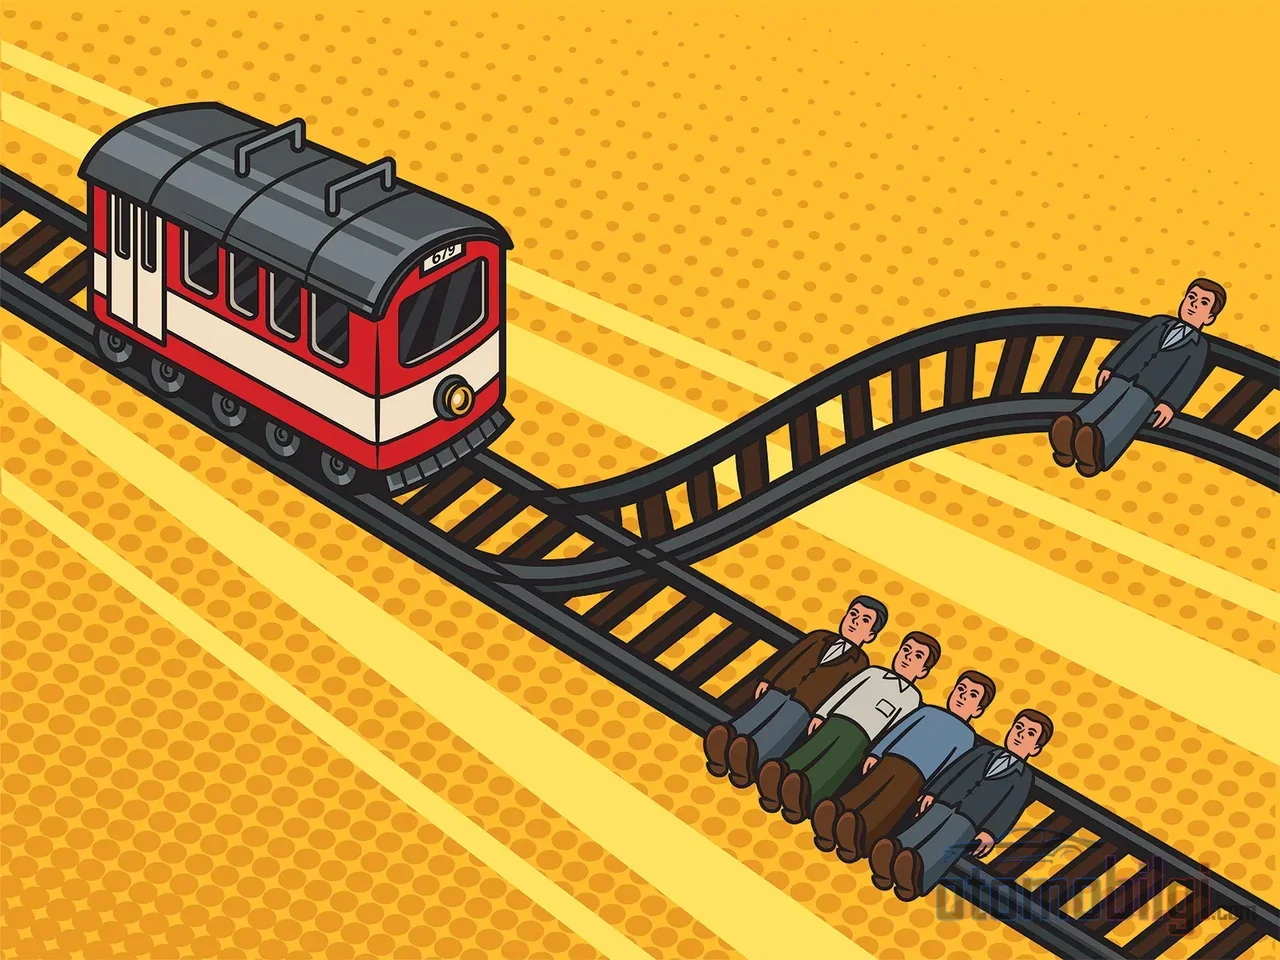
Diyelim ki arabanın önüne aniden bir bisikletli çıktı. Direksiyon sende olsaydı refleksle bir şey yapardın - ne olduğunu belki sen de hatırlamazdın. Ama direksiyonda kimse yoksa? O anda, saniyenin binde birinde, yazılım bir karar vermek zorunda. Kime çarpsın? Karşı şeride mi kaçsın? İşte medyanın on yıldır bize sorduğu soru bu - ve dürüst olmak gerekirse, sorunun kendisi biraz yanlış soruluyor. Bu yazıda otonom araçların nasıl karar verdiğini gerçekten konuşacağız; felsefe dersinden değil, mühendislik masasından.
Tramvay Problemi Nedir ve Neden Bu Kadar Ünlü Oldu?
Önce klasik hızlı bir özet: 1967'de Philippa Foot'un ortaya attığı, Judith Jarvis Thomson'un 1976 ve 1985'te geliştirdiği düşünce deneyinde, kontrolden çıkan bir tramvay raylarında beş kişiye doğru gidiyor. Sen bir kol çekebilirsin: tramvay başka bir hatta sapıyor ama orada bir kişi var. Bir kişiyi öldürüp beşi mi kurtarırsın? İkinci versiyon daha da rahatsız edici: bu sefer önemsediğin kişiyi köprüden raylara iterek tramvayı durduruyorsun. Filozofların çoğu ilk senaryodaki makas çevirmeyi savunabilir bulurken, halkın büyük çoğunluğu köprüdeki adamı itme fikrini yıllarca sonra bile hazmedemiyor.
Otonom araçlar sahneye çıkınca bu deney bir anda gerçek hayata taşındı gibi göründü: araba bisikletliye mi çarpsın, karşı şeride mi kaçsın? Kulağa harika bir tartışma konusu gibi geliyor. Ama burada bir sorun var - ve bu yazının ana fikri şu: gerçek otonom sürüş yazılımları, tramvay problemini çözmeye çalışarak yazılmıyor. Peki ne yaparak yazılıyor? Oraya geleceğiz, ama önce spekülasyon tarafını tam bitirelim.
Otonom Araç Gerçekten "Kimi Kurtaracağına" mı Karar Veriyor?
Kısa cevap: hayır - ama bu cevabı hak etmek için yazılımın nasıl düşündüğüne bakmamız lazım. Otonom bir araç, senin beynin gibi tek bir anda tek bir karar vermiyor. Mühendislik literatüründeki model POMDP, yani Kısmen Gözlenen Markov Karar Süreci. Korkma, ismi kadar karmaşık değil: araç, eksik bilgiyle - sensör menzili, görüş kapanmaları, işlem gecikmesi - sürekli akıp giden bir olasılık yumağının içinde, art arda gelen küçük kararlar veriyor. Siyah-beyaz bir "kimi seçiyorum" anı bu yapının içine oturmuyor bile.
Bir de şu var: yapay zekâ sistemleri bir senaryoyu öğrenmek için o senaryonun binlerce örneğine ihtiyaç duyuyor ve her örnekte "doğru cevabın" ne olduğu baştan tanımlanmış olmalı. Filozoflar iki bin yıldır tek bir ahlaki ikilemde anlaşamazken, bu doğru cevabı yazılıma veri olarak kim verecek? Üstelik eğitim maliyeti absürt boyutlarda: bir otonom uçağın sadece basit navigasyonu öğrenmesi için 11.500 kez çakıldığı kayıtlarda var. Arabaları gerçek insanlara çarparak eğitmek diye bir seçenek tabii ki yok.
Öne Çıkanlar
- Otonom araçlar kurban seçen etik denklemlerle değil, riski en aza indiren nötr politikalarla programlanıyor
- Almanya'nın Etik Komisyonu Haziran 2017'de otomatik sürüş için 20 etik kural yayınladı; yaş, nitelik gibi ayrımlar yasaklandı
- Gerçek kaza verilerinde insan sürücülerin bile başına geldiği belgelenmiş bir tramvay tipi olay bulunamadı
- ISO 26262 arıza kaynaklı güvenliği, ISO 21448 (SOTIF) ise tasarım sınırlarından doğan tehlikeleri kapsıyor
Almanya'nın 20 Etik Kuralı: Kurban Seçmek Yasağının Anası
Regülasyon tarafının en somut adımı Almanya'dan geldi. Ulaştırma Bakanlığı'na bağlı Etik Komisyonu, Haziran 2017'de otomatik ve bağlantılı sürüş için 20 etik kural yayınladı. Temel ilke net: otomatik sürüş sistemleri öncelikle tüm yol kullanıcılarının güvenliğine hizmet etmeli ve insan koruması her şeyin üstünde tutulmalı.
Asıl ilginç kısım ise şu: komisyon, sistemlerin insan hayatı olup olmadığını tespit etmesi gerektiğini ama yaş, cinsiyet, fiziksel durum ya da başka nitelikler arasında ayrım yaparak etik denklemler çözmeye çalışmamasını şart koşuyor. Yani "genç mi yaşlı mı, doktor mu işsiz mi" tarzı hesaplar tek bir şirketin tercihine bırakılamaz - bunlar evrensel kuralların konusu. Bu, tramvay tartışmasına regülasyon düzeyinde vurulmuş en net darbe aslında: devlet, masaya "kimi seçersin" sorusunu değil "kimseyi seçmeyeceksin" cevabını koyuyor.
Almanya ayrıca Seviye 4 otonom araçlar için ilk ulusal yasal çerçeveyi oluşturan Otonom Sürüş Kanunu'yla da öncü oldu. AB tarafında ise bağlantılı ve otomatik araçlar için yol güvenliği, gizlilik, adalet, açıklanabilirlik ve sorumluluk önerileri içeren bir etik raporu hazırlandı. Ve 2026 hareketli bir yıl: ABD Eylül'de ulusal otomasyon stratejisini açıkladı, BM çerçevesinde parçalı otonom araç regülasyonunu bitirecek küresel bir standarda doğru gidiliyor, Euro NCAP ise motosiklet ve kavşak senaryolarını kapsayan daha katı çarpışmadan kaçınma protokolleri getiriyor. Etik ve güvenlik kuralları artık hızla kağıda dökülüyor.
ISO 26262 mi, SOTIF mi? Güvenlik Standartlarının Karar Ağaçlarına Etkisi
Şimdi biraz mühendislik kokusu alalım, söz veriyorum sıkıcı olmayacak. Otomotiv dünyasında işlevsel güvenliğin klasiği ISO 26262: bu standart, bir bileşen arızalandığında ne olacağıyla ilgilenir. Peki ya hiçbir parça bozulmadı ama sistem yine de tehlikeli davrandı? Yani sensörler sağlam, yazılım çökmemiş - sadece tasarımın sınırlarında, öngörülmeyen bir trafik durumunda takıldı?
Tam bu boşluğu ISO 21448, yani SOTIF dolduruyor. 2022'de yayımlanan bu standart, bileşen arızası değil tasarım sınırlaması ve öngörülebilir yanlış kullanım kaynaklı tehlikeleri azaltmayı hedefliyor. İçindeki en önemli kavramlardan biri Operasyonel Tasarım Alanı (ODD): sistemin hangi hız, hava, yol ve coğrafi koşullarda çalışacağının açıkça tanımlanması. Senaryo simülasyonlarla test edilip tehlikeler önceden avlanıyor. Akademik dünyada ise 2026'da ISO 26262, SOTIF ve UL 4600'ü tek çatı altında birleştiren bütünleşik güvenlik güvence çerçeveleri öneriliyor. Kısacası "kaza anında kimi kurtar" sorusu yerine bütün endüstri, "bu kaza anına hiç gelmeyelim" diyen standart yığınını inşa ediyor.
Stanford ekolünden Chris Gerdes'in bu konudaki yaklaşımı da aynı yöne bakıyor: üreticiler araca "kimi daha değerli saydığını" öğretmiyor, araca güvenlik davranışı öğretiyor. Trafik yasaları ve mahkeme yorumlarının oluşturduğu sosyal sözleşme çerçevesinde araç, yoldaki herkese özen yükümlülüğüne borçlu. Biri kırmızı ışıkta geçip tehlike yaratırsa, aracın görevi o kişiyi bir "hesaba" katmak değil; fiziksel sınırlarına kadar herkesle çarpışmayı önlemeye çalışmak. Gerdes'e göre tek bir hayatı beş hayat kurtarmak için feda eden bir araç, üreticisini ciddi hukuki sorumlulukla karşı karşıya bırakır - üstelik o anlık fayda hesabını gerçek zamanlı yapmak zaten pratik olarak imkânsız.
Kaza Anında Ne Oluyor? RSS ve Katmanlı Koruma Mantığı
Peki madem kimse kurban seçmiyor, o lastik izi anında yazılım gerçekte ne yapıyor? Cevabın iki parçası var. Birincisi RSS, yani Sorumluluğa Duyarlı Güvenlik yaklaşımı: herkes bu kurallara uyarsa çarpışmanın matematiksel olarak imkânsız olduğu mesafe marjları tanımlanıyor. Bir nevi kibar ve devamlı savunma sürüşü - herkes için emniyet kordonu bırakmak.
İkincisi, kaçınılmaz çarpışma senaryosuna en baştan girmemeye çalışmak. Volvo'nun otonom çözümler biriminin özetlediği gibi: tasarım hedefi, o anın hiç yaşanmaması; gerçek dünya kaza verilerinde insan sürücülerin bile başına geldiği kanıtlanmış bir tramvay tipi olay yok. Aşırı kusurlu ya da kötü niyetli üçüncü kişiler hariç, sistem her koşulda zararı azaltmak için elinden geleni yapıyor. Bir de madalyonun ekonomik yüzü var: koruma katmanı sayısı aslında bir toplumsal tercih. Sonsuz katmanlı koruma sistemi, maliyeti yüzünden var olamaz. "Yeterince güvenli" diye bir çizgiyi toplum olarak biz çiziyoruz - kimse bize bu kısmı anlatmıyor ama karar her gün masalarda alınıyor.
Yolcu mu, Yaya mı? Mercedes İstisnası ve Kamuoyu Verileri
Tabii konu hiç tartışmasız da değil. Mercedes, kişisel otomobilde Seviye 3 otomasyon sunan ilk marka oldu - DRIVE PILOT sistemi elde ve gözde serbest sürüş imkânı veriyor ama yalnızca sıkı tanımlı koşullarda. Şirket yöneticileri daha önce, önlenemeyen durumlarda yolcunun güvenliğine öncelik verileceğini açıkça belirtmişti; bu açıklama hem hukuki hem etik literatürde en çok referans verilen istisna ve Alman Etik Komisyonu'nun ayrım yasağı ruhuna karşı da okunuyor.
Kamuoyu tarafı da karışık. MIT'in Moral Machine platformu, makinelerin ahlaki kararlarına insanların nasıl baktığını ölçmek için 2 milyondan fazla kişinin katılımıyla veri topladı. Araştırmalar yaya ve sürücülerin kendilerini feda etmeye ya da korumaya isteklilikleri açısından farklı tercihler sergilediğini, yolcuların yayaları kurtarmak için feda edilip edilemeyeceğine dair kamuoyu inancının da ölçülebilir bir mesele olduğunu gösteriyor.
Bir de büyük resim var: insan hatası kaza ölümlerinin yaklaşık %94'ünde rol oynuyor ve otonom araçların bu hataları ortadan kaldırmasıyla trafik ölümlerinin %90'a kadar azalabileceği tahminleri yapılıyor. Ama burada freni sıkmak lazım - sigorta enstitülerinin analizi, insan hatasının kalkması tek başına kazaların çoğunu otomatik olarak silmeyeceğini, otonom araçların da aynı hata türlerinden kaçınmakta zorlanabileceğini öne sürüyor. Yani vaat ile gerçek arasında hâlâ mesafe var.
Tramvay Problemi Tamamen Anlamsız mı? Savunma ve Eleştiri
Adil olmak gerekirse tramvay probleminin savunucuları da var. Etikçi Patrick Lin'in görüşü, deneyin bir sezgi pompası olarak işe yaradığı yönünde: sayıların ahlak açısından önemli olup olmadığını, öldürmekle ölüme izin vermek arasındaki farkı düşündürtüyor ve programcıları sonuçlardan sorumlu tutmanın kapısını aralıyor. Bu argümanı ciddiye almak gerek.
Ama alanın ağırlığı karşı tarafta duruyor. IEEE çevrelerinin değerlendirmesi, tramvay paradigmasının farkındalık yaratmada faydalı olduğunu ama çerçeveyi yanlış yerde kurduğunu söylüyor. Felsefe literatüründe 2021'de önerilen "risk etiği" yaklaşımı, otonom sürüşün gerçek etik zorluklarının tramvay senaryolarında değil; değer ve amaç fonksiyonlarının şeffaflığında, olasılıksal belirsizlikte ve öngörülemeyen sistem davranışlarında yattığını savunuyor. 2024 tarihli bir çalışma ise sürücüsüz araçlardan tramvay problemi çözmelerinin istenmesini ahlaki bir dayatma olarak eleştiriyor. Mühendis çevrelerinde ise pragmatik itiraz hâkim: tramvay senaryosunun önkoşulları - bir insanın aniden belirmesi, aynı anda fren arızası, kusursuz algı - gerçek trafiğin akışında pratikte bir araya gelmiyor.
Kısa Cevap: Otonom Araçlar Nasıl Karar Verir?
Söz verdiğim gibi, sade ve alıntılanabilir cevap: Otonom araçlar kimin hayatının daha değerli olduğunu hesaplayan etik denklemlerle değil, herkese eşit uygulanan riski en aza indiren nötr güvenlik politikalarıyla karar verir. Standartlar ve yasalar, bu kararları tramvay tipi tercihlere değil, kazanın hiç yaşanmamasına yönlendirir. Gerçek tartışma felsefi ikilemlerde değil; değer fonksiyonlarının şeffaflığında, koruma katmanlarının maliyetinde ve "yeterince güvenli" çizgisinin kim tarafından çizildiğinde.
Bana sorarsan, tramvay problemi bu sektöre en büyük hizmetini tam olarak bitirirken yapacak: bize makinelerin karar mekanizmalarını sormayı öğretti. Ama bir sonraki sefer birileri "araba kimi öldüreceğini nasıl seçiyor" diye sorarsa, artık cevabı biliyorsun - o soru, yazılımın gerçekten yaptığı işin çok uzağında. Asıl sormamız gereken soru şu: ne kadar güvenlik yeterlidir ve bu kararı kim veriyor? Bu tartışma, vagon raylarından çok daha gerçek zeminde ilerliyor.
Kaynaklar
- Designing Ethical Self-Driving Cars | Stanford HAI
- The folly of trolleys: Ethical challenges and autonomous vehicles
- The misguided dilemma of the trolley problem
- The "Trolley Problem" Doesn't Work for Self-Driving Cars
- Ethics Commission Automated and Connected Driving
- Ethical Considerations of the Trolley Problem in Autonomous Driving
- Moral Machine | MIT
- Self Driving Car Engineer Debunks The Trolley Problem