Masalah Trem: Bagaimana Kendaraan Otonom Mengambil Keputusan?
Misalkan tiba-tiba ada pesepeda muncul di depan mobilmu. Kalau kamu yang memegang kemudi, kamu pasti melakukan sesuatu secara refleks - bahkan mungkin kamu sendiri tak ingat apa yang kamu lakukan. Tapi bagaimana jika tak ada siapa pun di kemudi? Pada saat itulah, dalam sepersekian detik, perangkat lunak harus mengambil keputusan. Menghantam siapa? Haruskah menghindar ke jalur berlawanan? Inilah pertanyaan yang sudah sepuluh tahun diajukan media kepada kita - dan sejujurnya, pertanyaan itu sendiri agak salah arah. Di artikel ini kita akan benar-benar membahas bagaimana kendaraan otonom mengambil keputusan; bukan dari kelas filsafat, melainkan dari meja para insinyur.
Apa Itu Masalah Troli dan Mengapa Begitu Terkenal?
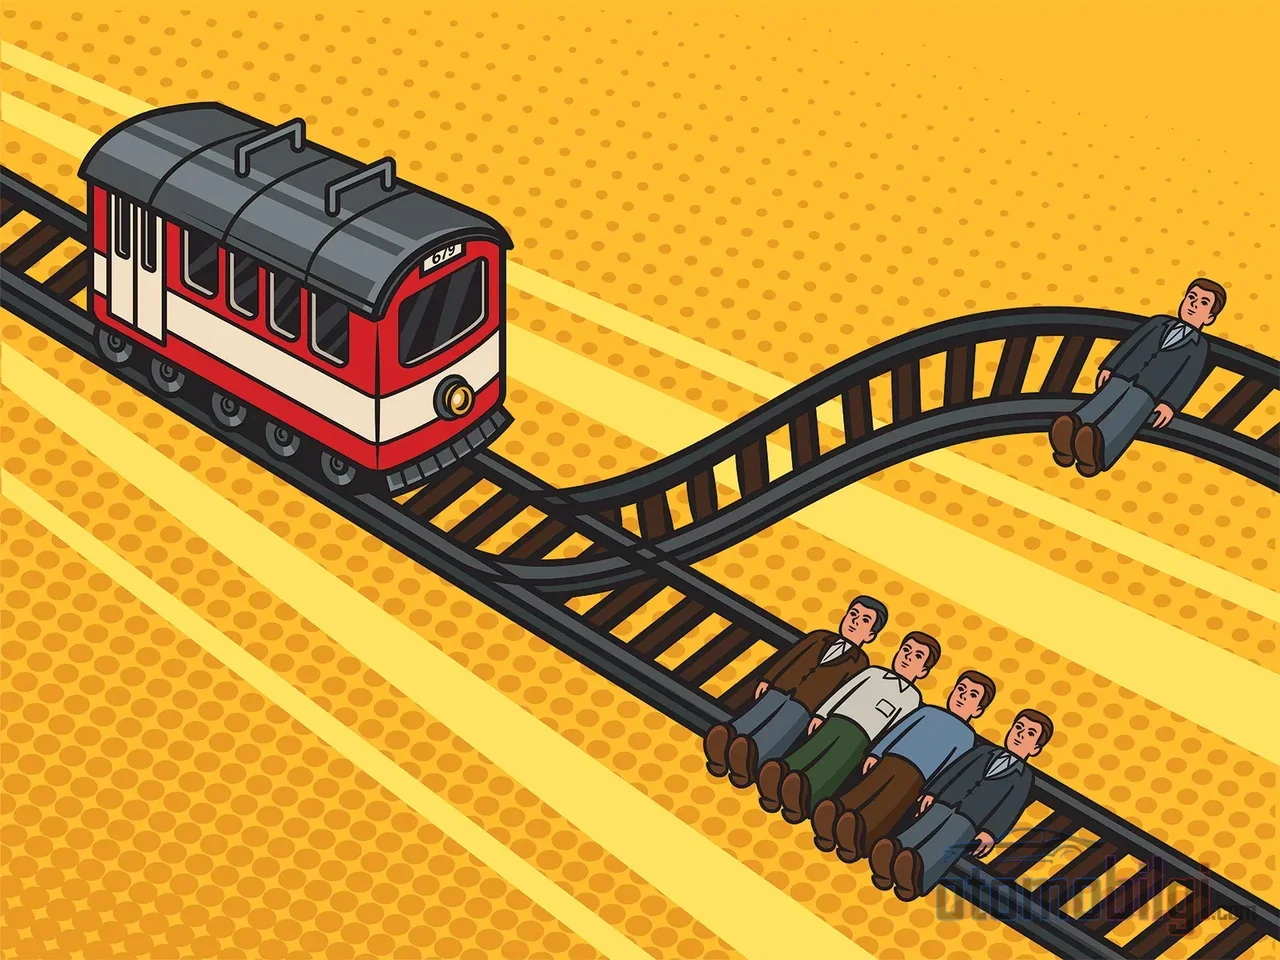
Pertama, ringkasan klasik singkat: Dalam eksperimen pikiran yang dikemukakan Philippa Foot pada 1967 dan dikembangkan Judith Jarvis Thomson pada 1976 dan 1985, sebuah trem yang tidak terkendali melaju menuju lima orang di jalurnya. Kamu bisa menarik satu tuas: trem beralih ke jalur lain, tapi di sana ada satu orang. Korbankan satu nyawa untuk menyelamatkan lima nyawa? Versi kedua lebih mengganggu lagi: kali ini kamu menghentikan trem dengan mendorong orang yang kamu sayangi dari jembatan ke jalurnya. Sementara sebagian besar filsuf menganggap tindakan mengalihkan tuas pada skenario pertama dapat dibenarkan, mayoritas masyarakat bahkan setelah bertahun-tahun tetap tidak bisa menerima gagasan mendorong orang di jembatan itu.
Saat kendaraan otonom muncul ke permukaan, eksperimen ini seolah pindah ke kehidupan nyata: haruskah mobil menghantam si pesepeda, atau menghindar ke jalur berlawanan? Terdengar seperti topik diskusi yang luar biasa. Tapi ada masalah di sini - dan ini adalah gagasan utama artikel ini: perangkat lunak kemudi otonom yang sesungguhnya tidak ditulis dengan cara mencoba menyelesaikan masalah troli. Lalu ditulis dengan cara apa? Kita akan sampai ke sana, tapi mari kita selesaikan dulu sisi spekulasi ini.
Apakah Kendaraan Otonom Benar-Benar "Memutuskan Siapa" yang Akan Diselamatkan?
Jawaban singkatnya: tidak - tapi untuk berhak atas jawaban itu, kita perlu melihat bagaimana perangkat lunak berpikir. Kendaraan otonom tidak mengambil satu keputusan tunggal dalam satu saat seperti otakmu. Model dalam literatur teknik adalah POMDP, yaitu Partially Observable Markov Decision Process. Jangan takut, tidak serumit namanya: kendaraan mengambil serangkaian keputusan kecil yang berurutan, di tengah gulungan probabilitas yang terus mengalir - dengan informasi yang tidak lengkap: jangkauan sensor, area pandang terhalang, keterlambatan pemrosesan. Momen hitam-putih berupa "saya memilih siapa" tidak lagi muat di dalam struktur semacam itu.
Ada satu hal lagi: sistem kecerdasan buatan membutuhkan ribuan contoh dari sebuah skenario untuk mempelajari skenario tersebut, dan pada setiap contoh harus sudah didefinisikan sejak awal apa "jawaban yang benar". Sementara para filsuf selama dua ribu tahun belum sepakat dalam satu dilema moral, siapa yang akan memberikan jawaban benar itu kepada perangkat lunak sebagai data? Bahkan biaya pelatihannya dalam skala yang absurd: Lebih-lebih lagi, biaya pelatihannya berada pada tingkat yang absurd: ada catatan bahwa sebuah pesawat otonom telah jatuh 11.500 kali hanya untuk mempelajari navigasi sederhana. Tentu saja tidak ada pilihan melatih mobil dengan menabrakkan mereka ke manusia sungguhan.
Sorotan Utama
- Kendaraan otonom diprogram dengan kebijakan netral yang meminimalkan risiko, bukan dengan dilema etika yang memilih korban
- Komisi Etika Jerman menerbitkan 20 aturan etika untuk mengemudi otomatis pada Juni 2017; diskriminasi berdasarkan usia, kualitas, dan sejenisnya dilarang
- Dalam data kecelakaan nyata tidak ditemukan peristiwa semacam tram yang terdokumentasi pernah menimpa bahkan pengemudi manusia
- ISO 26262 mencakup keselamatan akibat kegagalan, sedangkan ISO 21448 (SOTIF) mencakup bahaya yang timbul dari batasan desain
20 Aturan Etika Jerman: Induk Larangan Memilih Korban
Langkah paling konkret dari sisi regulasi datang dari Jerman. Komisi Etika yang berada di bawah Kementerian Transportasi menerbitkan 20 aturan etika untuk mengemudi otomatis dan terhubung pada Juni 2017. Prinsip dasarnya jelas: sistem mengemudi otomatis harus melayani keselamatan semua pengguna jalan terlebih dahulu dan perlindungan manusia harus diutamakan di atas segalanya.
Bagian yang paling menarik adalah ini: komisi mewajibkan sistem untuk menentukan apakah yang ada adalah nyawa manusia, tetapi melarangnya mencoba menyelesaikan dilema etika dengan membeda-bedakan usia, jenis kelamin, kondisi fisik, atau kualitas lainnya. Artinya perhitungan seperti "muda atau tua, doktor atau pengangguran" tidak boleh diserahkan pada preferensi satu perusahaan - ini adalah urusan aturan universal. Ini sebenarnya adalah pukulan paling telak yang diberikan pada level regulasi terhadap perdebatan tram: negara meletakkan jawaban "kamu tidak boleh memilih siapa pun" di atas meja, bukan pertanyaan "siapa yang kamu pilih". sebagai jawabannya.
Jerman juga menjadi pelopor dengan Undang-Undang Berkendara Otonom yang membentuk kerangka hukum nasional pertama untuk kendaraan otonom tingkat 4. Di sisi Eropa, sebuah laporan etika yang memuat rekomendasi keselamatan jalan, privasi, keadilan, transparansi dan akuntabilitas untuk kendaraan terhubung dan otonom telah disusun. Dan 2026 adalah tahun yang sibuk: Pada bulan September, AS mengumumkan strategi otomasi nasional, dalam kerangka PBB arah menuju standar global yang akan menyelesaikan regulasi kendaraan otonom yang selama ini terpecah-pecah, sementara Euro NCAP memperkenalkan protokol antisipasi tabrakan yang lebih ketat mencakup skenario sepeda motor dan persimpangan. ISO 26262 atau SOTIF?
ISO 26262 atau SOTIF? Dampak Standar Keselamatan pada Pohon Keputusan
Mari kita hirup sedikit nuansa rekayasa, saya janji ini tidak akan membosankan. Dalam dunia otomotif, klasiknya keselamatan fungsional adalah ISO 26262: Tapi bagaimana jika tidak ada satu pun bagian yang rusak namun sistem tetap berperilaku berbahaya? Bagaimana jika tidak ada satu pun bagian yang bozul, tetapi sistem tetap berperilaku berbahaya? Jadi sensor tidak bermasalah, perangkat lunak tidak crash - hanya saja sistem tersangkut di batas desainnya, dalam situasi lalu lintas yang tidak terduga?
Justru celah itulah yang diisi oleh ISO 21448, yaitu SOTIF. Standar yang diterbitkan pada 2022 ini bertujuan mengurangi bahaya yang bukan berasal dari kerusakan komponen, melainkan dari batasan desain dan penyalahgunaan yang dapat diprediksi. Salah satu konsep terpenting di dalamnya adalah Area Desain Operasional (ODD): definisi eksplisit tentang kondisi kecepatan, cuaca, jalan, dan geografis apa saja di mana sistem akan beroperasi. Skenario diuji dengan simulasi dan bahaya diantisipasi sebelumnya. Sementara di dunia akademik, pada 2026 diusulkan kerangka penjaminan keselamatan terintegrasi yang menyatukan ISO 26262, SOTIF dan UL 4600 di bawah satu payung. Singkatnya, alih-alih pertanyaan "meny siapa saat kecelakaan terjadi" seluruh industri sedang membangun tumpukan standar yang berbunyi "jangan sampai kita sampai pada momen kecelakaan itu".
Pendekatan Chris Gerdes dari aliran Stanford terhadap isu ini juga mengarah ke arah yang sama: produsen tidak mengajarkan kepada kendaraan "siapa yang dianggap lebih berharga", melainkan mengajarkan perilaku keselamatan kepada kendaraan. Dalam kerangka kontrak sosial yang dibentuk oleh hukum lalu lintas dan interpretasi pengadilan, kendaraan berkewajiban berhati-hati kepada semua orang di jalan. Jika seseorang melanggar lampu merah dan menimbulkan bahaya, tugas kendaraan bukanlah memasukkan orang tersebut ke dalam sebuah "perhitungan"; melvek upaya mencegah tabrakan dengan semua orang hingga batas fisiknya. Menurut Gerdes, kendaraan yang mengorbankan satu nyawa demi menyelamatkan lima nyawa membuat produsennya menghadapi tanggung jawab hukum yang serius - apalagi melakukan perhitungan keuntungan sesaat itu secara waktu nyata sebenarnya sudah tidak mungkin secara praktis.
Apa yang Terjadi Saat Kecelakaan? Logika RSS dan Perlindungan Berlapis
Lalu, kalau tidak ada yang memilih korban, apa sebenarnya yang dilakukan perangkat lunak pada momen jejak ban itu? Jawabannya memiliki dua bagian. Yang pertama adalah RSS, yaitu pendekatan Keselamatan yang Sadar Tanggung Jawab: ditetapkan margin jarak di mana tabrakan secara matematis tidak mungkin terjadi jika semua orang mematuhi aturan ini. Semacam berkendara defensif yang sopan dan berkelanjutan - menyisakan cordão keselamatan untuk semua orang.
Kedua, berusaha untuk tidak masuk sejak awal ke skenario tabrakan yang tak terhindarkan. Sebagaimana dirangkum oleh unit solusi otonom Volvo: tujuan desainnya adalah agar momen itu tidak pernah terjadi; tidak ada satu pun peristiwa bertipe trem yang terbukti terjadi bahkan kepada pengemudi manusia dalam data kecelakaan dunia nyata. Kecuali pihak ketiga yang sangat cacat atau berniat jahat, sistem melakukan yang terbaiknya dalam segala kondisi untuk mengurangi kerugian. Ada juga sisi ekonomi dari medali ini: jumlah lapisan perlindungan sebenarnya adalah sebuah pilihan sosial. Sistem perlindungan berlapis tak terbatas tidak bisa ada karena biayanya. Garis yang disebut "cukup aman" kita sebagai masyarakatlah yang menariknya - tidak ada yang menjelaskan bagian ini kepada kita, tetapi keputusan diambil setiap hari di meja-meja rapat.
Penumpang atau Pejalan Kaki? Pengecualian Mercedes dan Data Opini Publik
Tentu saja topik ini juga tidak bebas dari perdebatan. Mercedes menjadi merek pertama yang menawarkan otomasi Level 3 pada mobil pribadi - sistem DRIVE PILOT memberikan kemungkinan berkendara dengan tangan dan mata bebas, tetapi hanya dalam kondisi yang didefinisikan secara ketat. Para eksekutif perusahaan sebelumnya telah menyatakan secara gamblang bahwa keselamatan penumpang akan diprioritaskan dalam situasi yang tidak dapat dihindari; pernyataan ini menjadi pengecualian yang paling banyak dirujuk dalam literatur hukum maupun etika, dan juga dibaca sebagai bertentangan dengan semangat larangan pembedaan dari Komisi Etika Jerman.
Sisi opini publik juga terbelah. memaksa kita berpikir apakah jumlah memiliki arti penting secara moral, tentang perbedaan antara membunuh dan membiarkan mati, serta membukakan pintu untuk mempertanggungjawabkan para pemrogram atas konsekuensinya. Penelitian menunjukkan bahwa pejalan kaki dan pengemudi menunjukkan preferensi yang berbeda dalam hal kesediaan mengorbankan atau melindungi diri sendiri, dan keyakinan publik tentang apakah penumpang dapat dikorbankan demi menyelamatkan pejalan kaki juga merupakan persoalan yang dapat diukur.
Ada juga gambaran besar: kesalahan manusia berperan dalam sekitar 94% kematian akibat kecelakaan, dan diperkirakan kematian di lalu lintas dapat berkurang hingga 90% dengan hilangnya kesalahan-kesalahan tersebut oleh kendaraan otonom. Namun di sini kita perlu menekan rem - analisis lembaga asuransi menyatakan bahwa hilangnya kesalahan manusia saja tidak akan otomatis menghapus sebagian besar kecelakaan, dan kendaraan otonom pun bisa mengalami kesulitan menghindari jenis kesalahan yang sama. Jadi masih ada jarak antara janji dan kenyataan.
Apakah Masalah Troli Benar-Benar Tidak Berarti? Pembelaan dan Kritik
Adil untuk mengakui bahwa ada juga pihak yang membela masalah troli. Pandangan etik Patrick Lin adalah bahwa eksperimen ini berfungsi sebagai pompa intuisi: mendorong kita untuk memikirkan apakah angka-angka itu bermakna secara moral, apa bedanya membunuh dengan membiarkan kematian terjadi, dan membukakan jalan untuk meminta pemrogram bertanggung jawab atas konsekuensinya. Argumen ini patut dianggap serius.
Namun bobot keilmuan berada di pihak seberang. Penilaian dari kalangan IEEE menyatakan bahwa paradigma troli bermanfaat untuk menciptakan kesadaran tetapi kerangkanya dibangun di tempat yang salah. Pendekatan yang diusulkan dalam literatur filsafat pada 2021, "etika risiko" berpendapat bahwa tantangan etis sebenarnya dari berkendara otonom bukanlah terletak pada skenario troli; melainkan pada transparansi fungsi nilai dan tujuan, ketidakpastian probabilistik, dan perilaku sistem yang tidak terduga. Sementara sebuah studi tahun 2024 mengkritik permintaan agar kendaraan tanpa pengemudi memecahkan masalah troli sebagai pemaksaan moral. Di kalangan insinyur, keberatan pragmatis yang berlaku adalah: prasyarat skenario troli - kemunculan manusia secara tiba-tiba, kerusakan rem bersamaan, persepsi sempurna - tidak pernah terjadi bersamaan dalam praktik lalu lintas nyata.
Jawaban Singkat: Bagaimana Kendaraan Otonom Mengambil Keputusan?
Sebagaimana yang saya janjikan, jawaban yang sederhana dan dapat dikutip: Kendaraan otonom mengambil keputusan bukan dengan persamaan etika yang menghitung kehidupan siapa yang lebih berharga, melainkan dengan kebijakan keselamatan netral yang meminimalkan risiko yang diterapkan secara setara kepada semua orang. Standar dan undang-undang mengarahkan keputusan-keputusan ini bukan pada pilihan tipe troli, melainkan pada tidak terjadinya kecelakaan sama sekali. Diskusi yang sesungguhnya bukan pada dilema filosofis; melainkan pada transparansi fungsi nilai, biaya lapisan proteksi, dan siapa yang menentukan garis "cukup aman". siapa yang menentukan garis tersebut.
Menurut saya, masalah troli akan memberikan kontribusi terbesarnya kepada industri ini justru ketika tugasnya selesai: ia mengajarkan kita untuk mempertanyakan mekanisme pengambilan keputusan mesin. Tapi lain kali jika seseorang bertanya "bagaimana mobil memilih siapa yang akan dilepaskan" kamu sudah tahu jawabannya - pertanyaan itu jauh dari apa yang benar-benar dilakukan oleh perangkat lunaknya. Pertanyaan yang seharusnya kita ajukan adalah: seberapa banyak keselamatan yang cukup, dan siapa yang mengambil keputusan itu? Diskusi ini berjalan di atas fondasi yang jauh lebih nyata daripada rel kereta.
Sumber
- Designing Ethical Self-Driving Cars | Stanford HAI
- The folly of trolleys: Ethical challenges and autonomous vehicles
- The misguided dilemma of the trolley problem
- The "Trolley Problem" Doesn't Work for Self-Driving Cars
- Ethics Commission Automated and Connected Driving
- Ethical Considerations of the Trolley Problem in Autonomous Driving
- Moral Machine | MIT
- Self Driving Car Engineer Debunks The Trolley Problem