Czy pojazdy są teraz definiowane przez oprogramowanie? Architektura domenowa i transformacja SDV
Udostępnij tę stronę
Tak: zachowanie, właściwości i charakterystyka wydajności współczesnego samochodu są dziś definiowane przede wszystkim przez oprogramowanie. Ta transformacja, nazywana pojazdem definiowanym oprogramowaniem (SDV), przenosi architekturę elektroniki pojazdu ze stosów ECU do kontrolerów domenowych i strefowych, oddzielając sprzęt od oprogramowania i przekształcając wszystko - od wagi okablowania po aktualizacje OTA.
Najważniejsze informacje
- Współczesne pojazdy mogą zawierać 100 i więcej jednostek sterujących; nowe architektury dążą do zmniejszenia tej liczby o nawet 20%.
- Architektura domenowa organizuje funkcje według ich przeznaczenia, a architektura strefowa według lokalizacji fizycznej.
- W topologii strefowej wykorzystywane są szkielety o dużej przepustowości, takie jak CAN XL (do 20 Mb/s) i Ethernet gigabitowy.
- Aktualizacja OTA to podstawowa zdolność SDV, możliwa dzięki rozdzieleniu sprzętu i oprogramowania.
- Przejście jest stopniowe: pierwszym obszarem jest domena nadwozia (body); ADAS, napęd i podwozie mogą dłużej pozostać w istniejącej strukturze.
Czym dokładnie jest pojazd definiowany oprogramowaniem?
Definicja jest jasna: pojazd definiowany oprogramowaniem to pojazd, którego funkcjonalność i zachowanie są określane przede wszystkim przez oprogramowanie, a nie sprzęt. W tradycyjnym samochodzie funkcja była definiowana przez dedykowany element sprzętowy wykonany specjalnie dla tej funkcji; w SDV ten sam sprzęt może przybierać różne funkcje dzięki oprogramowaniu, które na nim działa. Nawet po sprzedaży pojazdu można dodawać nowe funkcje, kalibrować zachowanie i zdalnie naprawiać błędy.
Współczesne architektury E/E składają się ze 100 i więcej jednostek sterujących; struktury nowej generacji pozwalają zaoszczędzić do 20% liczby jednostek sterujących i do 10% materiałów i sprzętu.
Liczby zawarte w tym zdaniu podsumowują skalę transformacji. Problem dotyczy nie tylko liczby jednostek sterujących: każdy ECU wnosi swoje własne okablowanie, własny stos oprogramowania i własne obciążenie walidacyjne. Wizja SDV polega na przekształceniu tej rozproszonej struktury w system, w którym oprogramowanie może zarządzać wszystkim jako jedną spójną warstwą. A do tego potrzebne jest całkowite przeprojektowanie architektury elektroniki.
Od ECU do architektury domenowej: Grupowanie według funkcji
Okres, w którym każda mała funkcja w samochodzie miała osobną jednostkę sterowania elektronicznego (ECU), sprawił, że wiązki okablowania stały się nie do opanowania. Architektura domenowa była pierwszym systematycznym odpowiedzią na ten problem: organizuje elektronikę pojazdu według dużych obszarów funkcjonalnych, takich jak ADAS, infotainment, układ napędowy (powertrain), elektronika nadwozia, podwozie i bezpieczeństwo. Każda domena zazwyczaj ma własny procesor, stos oprogramowania, interfejs komunikacyjny, czujniki i siłowniki oraz jest zarządzana przez kontroler domeny.
Ta struktura zapewniła znaczną konsolidację w porównaniu z chaosem ECU. Jednak w miarę wzrostu celów SDV pojawiły się ograniczenia architektury domenowej. W szczególności dane z czujników generowane przez funkcje autonomiczne doprowadziły przepustowość klasycznych sieci CAN do granic możliwości. Ponadto fakt, że każda domena miała własny zasób obliczeniowy, pozostawiał wiązkę przewodów w stanie skomplikowanym i utrudniał skalowanie oprogramowania w całym pojeździe.
Architektura Strefowa: Organizacja Przechodzi od Funkcji do Lokalizacji
Architektura strefowa odwraca tę logikę: grupuje elektronikę nie według funkcji, lecz według fizycznego położenia w pojeździe. Pojazd dzieli się na strefy, takie jak lewy przód, prawy przód, lewy tył, prawy tył i kabina; w każdej strefie kontroler strefowy zbiera czujniki, siłowniki i rozdział mocy, a następnie łączy je z centralnymi platformami obliczeniowymi o wysokiej wydajności.
| Cecha | Architektura domenowa | Architektura strefowa |
|---|---|---|
| Zasada organizacji | Według funkcji (napęd, ADAS, nadwozie...) | Według położenia fizycznego (lewy przód, prawy tył...) |
| Zasoby obliczeniowe | Przetwarzanie specyficzne dla domeny | Skonsolidowane przetwarzanie centralne/rozproszone |
| Okablowanie | Skomplikowana, długa wiązka przewodów | Zredukowane okablowanie i masa |
| Liczba ECU | Duża liczba ECU | Niewielka liczba kontrolerów strefowych + komputer centralny |
| Elastyczność oprogramowania | Trudna do przeskalowania dla SDV | Wysoka elastyczność oprogramowania |
Korzyści są konkretne i mierzalne: masa wiązki przewodów spada, połączenia punkt-punkt się zmniejszają, a wysiłek związany z walidacją architektury pojazdu i systemów się upraszcza. Co ważniejsze, projekty czujników i siłowników stają się niezależne od centralnego węzła obliczeniowego; dzięki temu cykle aktualizacji sprzętu i oprogramowania się rozdzielają, a jeden projekt czujnika może być wykorzystywany przez wiele generacji pojazdów.
Do Czego Służy Kontroler Strefowy? Podział Zadań i Relacja ze Sprzętem
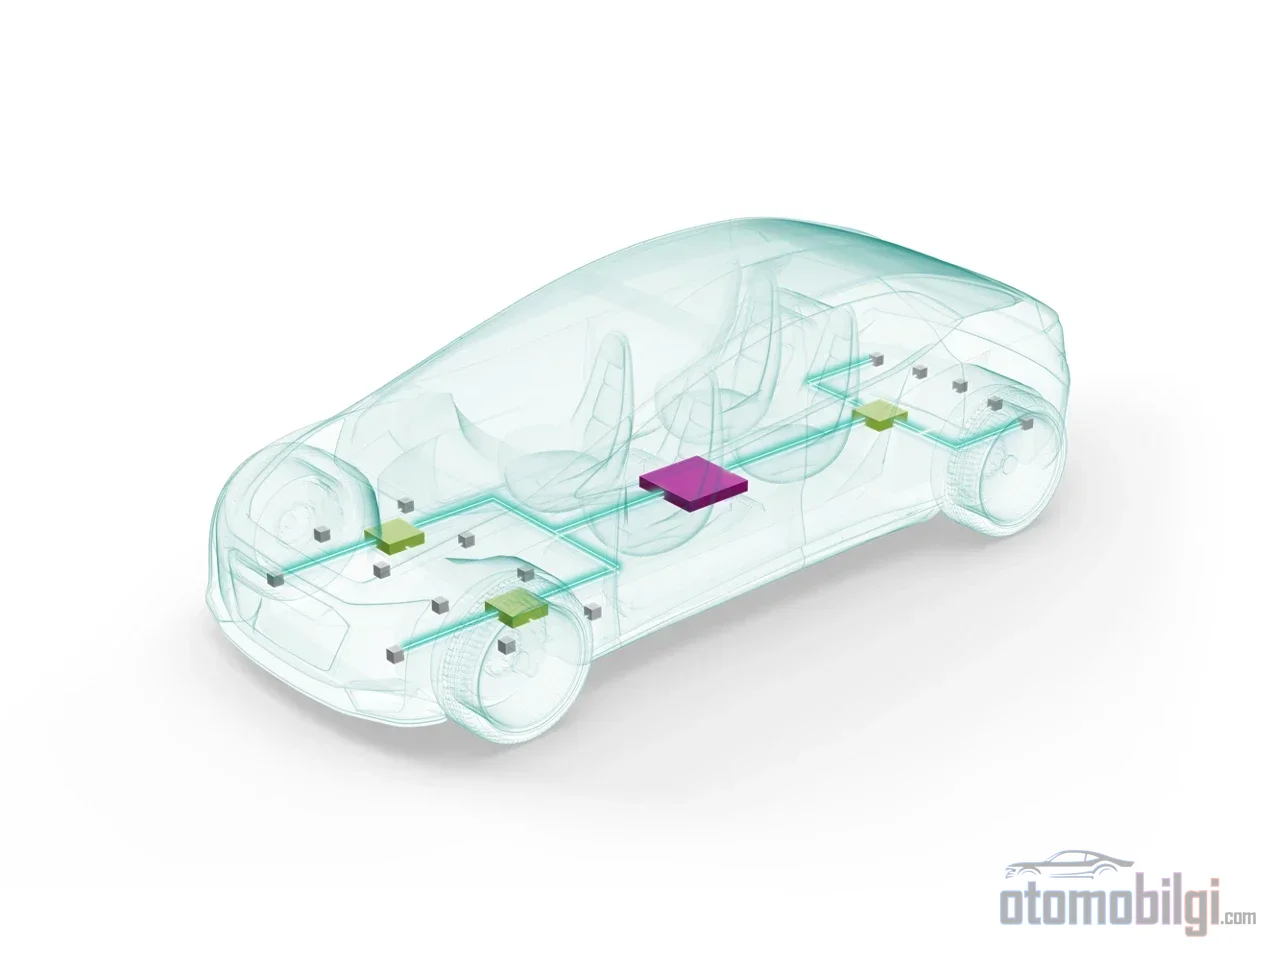
Kluczem do architektury strefowej jest kontroler strefowy, odpowiedzialny za łączenie wielu siłowników i czujników z centralnym ECU obliczeniowym. Ten kontroler nie jest jedynie skrzynką do zbierania danych; może uruchamiać pętle sterowania w czasie rzeczywistym na własnym sprzęcie, zarządzać urządzeniami w swojej strefie i wysyłać do magistrali backbone przefiltrowany, uszeregowany według priorytetów ruch. Według oceny inżynieryjnej firmy Ti procesor MCU modułu strefowego musi oferować wysoką wydajność w czasie rzeczywistym, dużą pamięć, obsługę wirtualizacji dla różnych poziomów ASIL, szybką komunikację z magistralą backbone oraz wiele tanich interfejsów końcowych, takich jak CAN FD i LIN.
Jak rozdział mocy ulega decentralizacji?
W architekturze domenowej moc jest rozdzielana przez centralny rozdział mocy zawierający bezpieczniki i przekaźniki. W strukturze strefowej rozdział ulega decentralizacji: jedna wiązka zasilania jest pobierana z akumulatora do strefy, a moduł strefowy dzieli moc między moduły w danej strefie. Krótkie kable zasilające oznaczają bezpośrednio mniejszą masę i koszt. Ponadto miejsce bezpieczników zajmują półprzewodnikowe inteligentne bezpieczniki; klucze górnej strony o charakterystyce I²t zapewniają mniejszą zmienność bezpieczników i lepiej zoptymalizowane przekroje przewodów. Inteligentna skrzynka rozdzielacza mocy, składająca się z procesora MCU, kluczy górnej strony i transceiverów, staje się jednostką konfigurowaną programowo: ta sama skrzynka może być używana w każdej strefie, dostosowana do obciążenia.
Rozdzielenie fizycznych i logicznych wejść/wyjść (I/O)
Moduł zonalny łączy funkcje logicznego wejścia/wyjścia wielu ECU w jednym punkcie, redukując złożoność okablowania; przy zachowaniu fizycznych lokalizacji czujników i aktuatorów. O krok dalej - urządzenia końcowe stają się "inteligentne": lokalny obwód przechowuje informacje o stanie i przeprowadza diagnostykę usterek. Uproszczone protokoły, takie jak CAN FD Light, mogą wręcz wyeliminować potrzebę stosowania osobnego MCU w niektórych węzłach końcowych. Ta separacja, w której sprzęt pozostaje niezmienny, a zadanie definiowane jest oprogramowaniem, stanowi inżynierski kręgosłup SDV.
Magistrala danych w pojazdzie zonalnym: Przepustowość, synchronizacja i cyberbezpieczeństwo
Fuzja czujników i obciążenia AI wymuszają oparcie topologii zonalnej na wysoko przepustowych kręgosłupach: PCIe, CAN XL osiągający prędkości danych do 20 Mbps i zachowujący kompatybilność z istniejącym CAN, oraz Ethernet gigabitowy. Prawdziwe wyzwanie wykracza jednak poza przepustowość - to synchronizacja; krótkie komunikaty sterujące, dane czujników ADAS i ruch infotainment mają bardzo różne wymagania dotyczące opóźnień, jitteru i synchronizacji. Przybliżone wartości są następujące: dla audio cele opóźnień na poziomie milisekund, a dla przenoszenia mocy i kontroli podwozia - na poziomie mikrosekund.
Aby przenosić te różne klasy ruchu w jednej sieci, rozwiązaniem staje się oparty na Ethernecie Time-Sensitive Networking (TSN). Standardy takie jak synchronizacja czasu (IEEE 802.1AS), kształtowanie ruchu wrażliwego na czas (802.1Qbv), ruch express (802.3br), wywłaszczanie ramek (802.1Qbu) i redundancja (802.1CB) gwarantują dane krytycznym deterministyczne opóźnienia. Po stronie bezpieczeństwa funkcjonalnego: wsparcie ISO 26262, nadmiarowe ścieżki komunikacji, partycjonowanie bezpieczeństwa i wykrywanie usterek; po stronie cyberbezpieczeństwa decydujące są norma ISO/SAE 21434, regulacje UNECE oraz niskopoziomowe mechanizmy szyfrowania i uwierzytelniania, takie jak MACsec. Ponieważ architektura zonalna centralizuje sieci, możliwe stają się również metody ataków oparte na Ethernecie; załamanie koncepcji separacji wejście/wyjście-przetwarzanie w przypadku naruszenia bezpieczeństwa stanowi ryzyko wymagające indywidualnej oceny.
Jak separacja sprzętu i oprogramowania umożliwia aktualizacje OTA?
Aktualizacja OTA to w większości dyskusji o SDV pierwsza rzecz, która przychodzi na myśl, ale sama w sobie nie jest zdolnością; jest skutkiem architektury. Bez podziału oprogramowania na niezależne, wielokrotnego użytku usługi, oddzielone od konkretnych chipów poprzez warstwę abstrakcji sprzętu (HAL) i podzielone na małe usługi (architektura zorientowana na usługi, SOA), ciągłe aktualizacje nie są możliwe. Separacja obejmuje również izolację oprogramowania o różnych poziomach bezpieczeństwa od siebie nawzajem.
Konkretnie oznacza to: architektura zonalna, dzięki aktualizacjom OTA/FOTA i stałemu połączeniu z chmurą, przekazuje producentowi kontrolę nad zaawansowaną konserwacją oprogramowania, jednocześnie przenosząc pętle sterowania w czasie rzeczywistym do modułów zonalnych. W pojazdach elektrycznych łatwiejsze stają się też subtelne regulacje, takie jak odcinanie zasilania nieużywanych modułów. Ostatecznie oprogramowanie pojazdu elektrycznego to, ponad bycie kanałem aktualizacji, warstwa definicji określająca funkcje pojazdu, systemy bezpieczeństwa i charakterystykę osiągów. Pojazd zaczyna przypominać rozproszyone centrum danych na kołach; łańcuch wartości opiera się na oprogramowaniu, mocy obliczeniowej i architekturze systemu.
Jak szybko potrwa transformacja i czy sama architektura strefowa wystarczy?
Przejście będzie stopniowe. Domena nadwozia (body), ponieważ zawiera wiele rozproszonych aktuatorów i ECU czujników, będzie pierwszym obszarem przejścia na architekturę strefową; przejście sterowania ADAS, napędu i podwozia może zająć więcej czasu ze względu na ich krytyczny dla bezpieczeństwa charakter. Ewolucja warstw MCAL, BSW i aplikacji, zachodząca od 2017 roku, pokazuje, że nie jest to techniczny projekt, lecz zmiana mentalności w skali całej branży.
Trzeba to jednak czytać z rozwagą. Architektura strefowa reorganizuje pojazd w sposób fizyczny; strona logiczna i oprogramowanie (SOA, HAL, cyberbezpieczeństwo) muszą zostać dodatkowo rozwiązane - samo przearanżowanie okablowania nie czyni pojazdu zdefiniowanym programowo. Prognozy wielkości rynku również znacznie się różnią w zależności od definicji zakresu; różne liczby dotyczące rynku architektury E/E wynikają z różnego mierzenia rynku w zależności od tego, co się wlicza (tylko platformy obliczeniowe czy cały rozproszony elektronika). Należy też pamiętać, że producenci półprzewodników i dostawcy rozwiązań, będący stronami tej transformacji, naturalnie mają w niej interes.
Wynikiem jest wyraźna inżynierska równowaga: zdefiniowanie pojazdu za pomocą oprogramowania jest możliwe tylko wtedy, gdy jednocześnie istnieją nowa organizacja sprzętu oparta na kontrolerach domenowych i strefowych, rozdzielone warstwy oprogramowania oraz deterministyczna, bezpieczna kręgosłup danych. Aktualizacja OTA to najbardziej widoczny owoc tej zintegrowanej struktury; prawdziwa rewolucja polega na tym, że sprzęt pojazdu przekazuje oprogramowaniu definicję swojego zadania.
Źródła
- How a Zone Architecture Paves the Way to a Fully Software-Defined Vehicle (TI SPRY345)
- Domain vs zonal architecture: a complete guide
- Zonal E/E Architecture for Software Defined Vehicles (SDVs)
- Automotive zonal architecture
- Automotive Zone Controller
- Zone Control Unit (ZCU)
- What is a Software-Defined Vehicle
- Understanding Software-Defined Vehicles (SDVs)
- Software-Defined Vehicle (SDV) Explained
- Why Safety Function Decoupling is Essential
- Service-Oriented Architecture for SDVs
- What Is Service-Oriented Architecture (SOA)?
- The Rise of the Software-Defined Vehicle: Architectures and Challenges
- The E/E architecture of the future
- Vehicle Electronics Architecture
- Redefining Architecture in SDVs