Avtomobil Artıq Proqram Təminatı ilə mi Müəyyən Olur? Domain Arxitekturası və SDV Transformasiyası
Bu Səhifəni Paylaşın
Bəli: müasir avtomobilin davranışı, xüsusiyyətləri və performans xarakteri artıq əsasən proqram təminatı ilə müəyyən olunur. Proqram tərəfindən müəyyən edilən vasitə (SDV) adlanan bu transformasiya, avtomobilin elektron arxitekturasını ECU yığınlardan domain və zonal idarəetmə vahidlərinə daşıyaraq avadanlıq ilə proqram təminatını bir-birindən ayırır və naqil çəkisindən OTA yeniləmələrinə qədər hər şeyi yenidən formalaşdırır.
Əsas məqamlar
- Müasir avtomobillər 100 və daha çox idarəetmə vahidi ehtiva edə bilir; yeni arxitekturalar bu rəqəmi %20-yə qədər azaltmağı hədəfləyir.
- Domain arxitekturası funksiyaya, zonal arxitektura isə fiziki yerləşməyə görə təşkil edir.
- Zonal topologiyada CAN XL (20 Mbps-yə qədər) və gigabit Ethernet kimi yüksək ötürücü qabiliyyətli onurğa şəbəkələrindən istifadə olunur.
- OTA yeniləməsi, avadanlıq-proqram ayrılığı sayəsində mümkün olan əsas SDV bacarığıdır.
- Keçid mərhələlidir: ilk sahə gövdə (body) domainidir; ADAS, güc ötürmə və şassi daha uzun müddət mövcud strukturda qala bilər.
Proqram Tərəfindən Müəyyən Edilən Vasitə Tam Olaraq Nədir?
Tərif aydındır: proqram tərəfindən müəyyən edilən vasitə, funksionallığı və davranışı əsasən avadanlıqdan yox, proqram təminatı ilə müəyyən olunan vasitədir. Ənənəvi avtomobildə bir xüsusiyyət, həmin funksiyaya xüsusi istehsal olunmuş avadanlıq hissəsi ilə müəyyən olunurdu; SDV-də eyni avadanlıq, üzərində işləyən proqram təminatı ilə fərqli funksiyalara malik ola bilər. Avtomobil satıldıqdan sonra belə yeni xüsusiyyətlər əlavə edilə, davranış kalibrlənə, xətalar uzaqdan düzəldilə bilər.
Müasir E/E arxitekturaları 100 və daha çox idarəetmə vahidindən ibarətdir; yeni nəsil strukturlar idarəetmə vahidlərinin sayında %20-yə qədər, material və avadanlıqda isə %10-a qədər qənaət təmin edir.
Bu cümlənin daşıdığı rəqəmlər transformasiyanın miqyasını ümumiləşdirir. Problem yalnız idarəetmə vahidlərinin sayı deyil: hər ECU öz naqilliyini, öz proqram yığınını və öz təsdiqləmə yükünü gətirir. SDV vizyonu, bu dağınıq strukturu proqram təminatının tək bir tutarlı qatda idarə edə bildiyi sisteme çevirməkdir. Bunun üçün də elektron arxitekturasının əvvəldən yenidən qurulması lazımdır.
ECU-lardan Domain Arxitekturasına: Funksiyaya Görə Qruplaşdırma
Avtomobildəki hər kiçik funksiyanın ayrı bir elektron idarəetmə vahidinə (ECU) malik olduğu dövr, naqil dəstələrini idarəolunmaz hala gətirdi. Domain arxitekturası bunun ilk sistematik cavabı oldu: avtomobil elektronikasını ADAS, infotainment, güc ötürmə (powertrain), gövdə elektronikası, şassi və təhlükəsizlik kimi böyük funksional sahələrə görə təşkil edir. Hər domain adətən öz prosessoruna, proqram yığınına, rabitə interfeysinə, sensor və aktuatorlarına malikdir və bir domain idarəedicisi tərəfindən idarə olunur.
Bu struktur, ECU xaosuna görə ciddi bir sadələşdirmə təmin etdi. Lakin SDV hədəfi böyüdükcə domain arxitekturasının sərhədləri üzə çıxdı. Xüsusilə avtonom funksiyaların yaratdığı sensor məlumatı klassik CAN şəbəkələrinin ötürücü qabiliyyətini sərhədlərinə çatdırdı. Həmçinin hər domainin öz hesablama resursunu daşıması, naqil dəstəsini mürəkkəb saxladı və proqram təminatının avtomobil üzrə miqyaslanmasını çətinləşdirdi.
Zonal Memarlıq: Təşkilat Funksiyadan Məkana Keçir
Zonal memarlıq məntiqi tərsinə çevirir: elektronikası funksiyaya görə deyil, avtomobildəki fiziki mövqeyə görə qruplaşdırır. Avtomobil ön sol, ön sağ, arxa sol, arxa sağ və kabin kimi zonlara bölünür; hər zonada bir zonal kontrolör o bölgədəki sensorları, aktuatorları və enerji paylanmasını toplayır və mərkəzi yüksək performanslı emal platformaları ilə əlaqələndirir.
| Xüsusiyyət | Domain memarlığı | Zonal memarlıq |
|---|---|---|
| Təşkilat prinsipi | Funksiyaya görə (powertrain, ADAS, kuzov...) | Fiziki mövqeyə görə (ön sol, arxa sağ...) |
| Emal resursları | Domain-əsaslı emal | Birləşdirilmiş mərkəzləşdirilmiş/payedilmiş emal |
| Kabel çəkilişi | Mürəkkəb, uzun kabel dəstəsi | Azaldılmış kabelləşmə və çəki |
| ECU sayı | Çox sayda ECU | Az sayda zonal kontrolör + mərkəzi kompüter |
| Proqram çevikliyi | SDV üçün miqyaslanması çətin | Yüksək proqram çevikliyi |
Qazanc maddi və ölçüləbiləndir: kabel dəstəsinin çəkisi azalır, nöqtə-nöqtə bağlantıları azalır, avtomobil memarlığı və sistem təsdiqi əməyi sadələşir. Daha əsası, sensor və aktuator dizaynları mərkəzi emal düyümündən asılı olmurlar; beləliklə, avadanlıq və proqram yeniləmə dövrləri ayrılır və bir sensor dizaynı bir neçə avtomobil nəsli boyu istifadə edilə bilər.
Zonal Kontrolör Nə İş Görür? Vəzifə Bölgüsü və Avadanlıqla Əlaqəsi
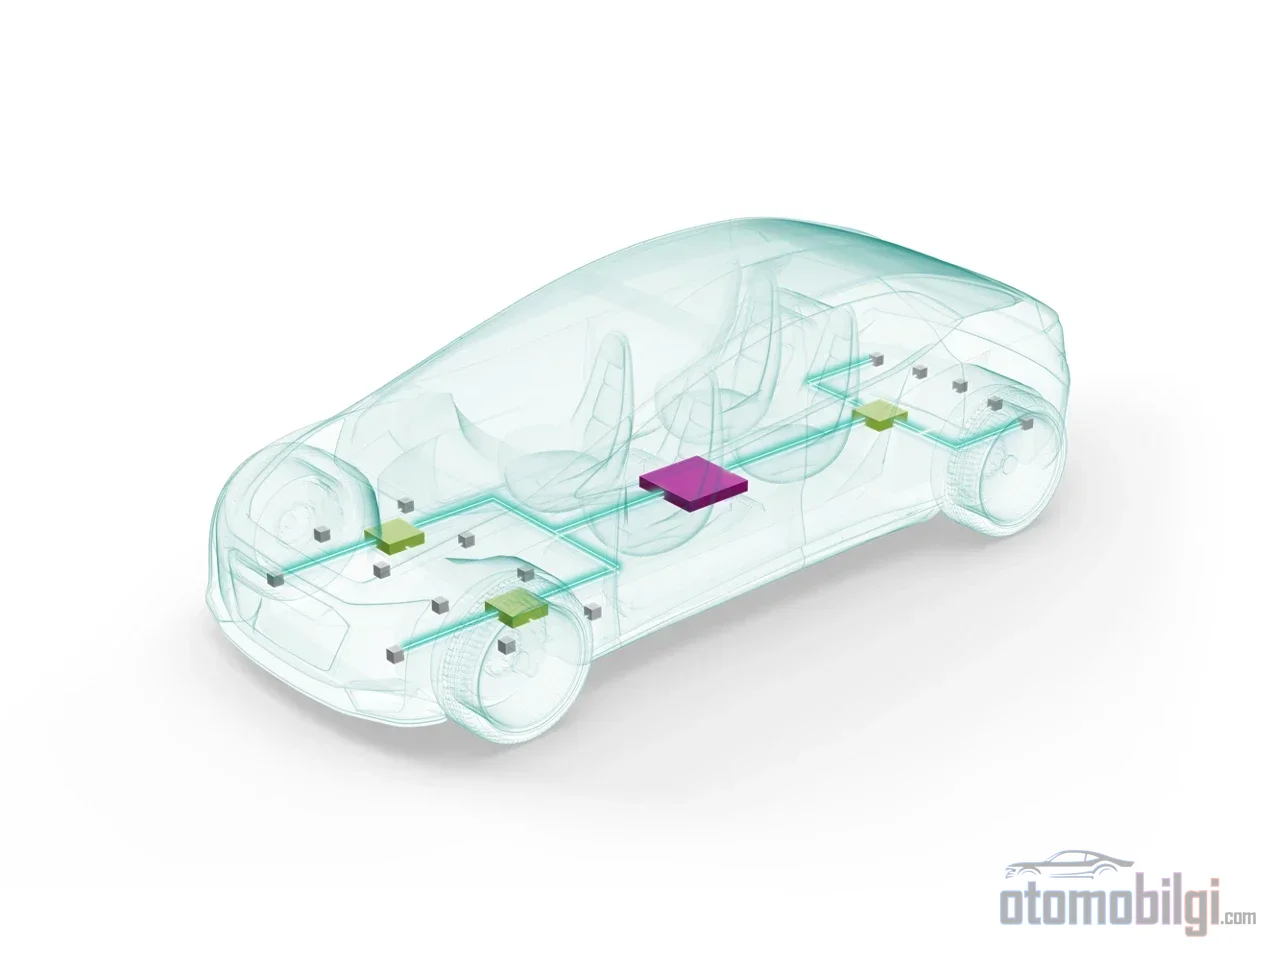
Zonal memarlığın açarı, çox sayda aktuator və sensoru mərkəzi emal ECU-suna bağlamaqdan məsul olan zonal kontrolördür. Bu kontrolör yalnız məlumat toplama qutusu deyil; real vaxt rejimində idarəetmə dövrlərini öz üzərində icra edə bilər, zonadakı cihazları idarə edə bilər və onurğa sütununa filtrlənmiş, prioritetləşdirilmiş trafik göndərir. Ti mənbəli mühəndislik qiymətləndirməsinə görə zonal modulun MCU-su yüksək real vaxt performansı, geniş yaddaş, müxtəlif ASIL səviyyələri üçün virtualizasiya dəstəyi, onurğa sütununa yüksək sürətli əlaqə və CAN FD, LIN kimi aşağı qiymətli çoxsayda uc interfeys təqdim etməlidir.
Enerji paylanması necə mərkəzdənaldılır?
Domain memarlığında enerji, ərimiş sigoratlar və relelər içərisində mərkəzi enerji paylama qutularından paylanır. Zonal quruluşda paylama mərkəzdənaldılır: tək enerji dəstəsi batareyadan zonaya çəkilir, zone modulu gücü o bölgədəki modullara bölüşdürür. Qısa enerji kabelləri birbaşa çəki və xərc qənaəti deməkdir. Bundan əlavə, ərimiş sigoratların yerini yarımkeçirici əsaslı ağıllı sigoratlar alır; I²t xarakteristikalı yuxarı tərəf açarları daha az sigorat dəyişkənliyi və daha optimallaşdırılmış kabel kəsiyi təmin edir. MCU, yuxarı tərəf açarları və transceiver-lərdən ibarət ağıllı enerji paylama qutusu, konfiqurasiyası proqramla edilən bir vahidə çevrilir: eyni qutu hər zonada, yükə görə uyğunlaşdırılaraq istifadə edilə bilər.
Fiziki və məntiqi G/Ç-nin ayrılması
Zonal modul bir neçə ECU-nun məntiqi giriş/çıxış funksiyalarını bir nöqtədə birləşdirərək kabellərin mürəkkəbliyini azaldır; sensor və aktuatorların fiziki yerləşmələri isə qorunur. Bir addım ötədə uc qurğular "ağıllı" olur: yerli dövrə, vəziyyət məlumatını saxlayır və nasazlıq diaqnostikasını həyata keçirir. CAN FD Light kimi sadələşdirilmiş protokollar bəzi uc düyünlərdə ayrıca MCU ehtiyacını belə aradan qaldıra bilər. Aparat sabit qalıb vəzifənin proqram təminatı ilə müəyyən olunduğu bu ayrılma, SDV-nin mühəndislik onurğasıdır.
Zonal Avtomobildə Veri Yolu: Zolaq Genişliyi, Vaxtlama və Kibertəhlükəsizlik
Sensor füzyonu və AI iş yükü zonal topologiyanı yüksək zolaq genişlikli onurğa üzərində qurulmasını məcburi edir: PCIe, 20 Mbps-yə qədər məlumat sürətinə çatan və mövcud CAN uyğunluğunu qoruyan CAN XL və qiqabit Ethernet. Əsl çətinlik zolaq genişliyindən ötə vaxtlamadadır; qısa idarəetmə mesajları, ADAS sensor datası və infotainment trafiki bir-birindən çox fərqli gecikmə, jitter və sinxronizasiya tələbləri daşıyır. Kobud ölçülər belədir: səs üçün millisaniyə səviyyəsində, güc ötürülməsi və şassi idarəetməsi üçün mikro saniyə səviyyəsində gecikmə hədəfləri keçərlidir.
Bu fərqli trafik siniflərini bir şəbəkədə daşımaq üçün Ethernet əsaslı Time-Sensitive Networking (TSN) həll kimi öndə çıxır. Zaman sinxronizasiyası (IEEE 802.1AS), zaman həssas trafik formalaşdırma (802.1Qbv), express trafik (802.3br), frame pre-emption (802.1Qbu) və ehtiyatlılıq (802.1CB) kimi standartlar kritik dataya deterministik gecikmə zəmanəti verir. Təhlükəsizlik tərəfində isə ISO 26262 dəstəyi, ehtiyatlı kommunikasiya yolları, təhlükəsizlik bölmələməsi və nasazlıq aşkarlanması; kibertəhlükəsizlik tərəfində isə ISO/SAE 21434 standartı, UNECE tənzimləmələri və MACsec kimi aşağı səviyyəli şifrələmə-identifikasiya mexanizmləri müəyyənedicidir. Zonal memarlıq şəbəkələri mərkəzləşdirdiyi üçün Ethernet əsaslı hücum üsulları da tətbiq oluna bilən olur; təhlükəsizlik pozuntusunda G/Ç-üzvləşmə anlayışının çökməsi, tək-tək qiymətləndirilməli olan bir riskdir.
Aparat-Proqram Ayrılması OTA Yeniləməsini Necə Mümkün Edir?
OTA yeniləməsi, əksər SDV müzakirələrində ilk ağla gələn xüsusiyyətdir, amma tək başına bir bacarıq deyil; memarlığın nəticəsidir. Proqram təminatı, aparat soyutlama qatının (HAL) vasitəsilə müəyyən çiplərdən ayrılmadan və avtomobil funksiyaları müstəqil, yenidən istifadə oluna bilən, boş bağlı xidmətlərə bölünmədən (xidmət yönümlü memarlıq, SOA) fasiləsiz yeniləmə təmin oluna bilməz. Ayrılma eyni zamanda fərqli təhlükəsizlik səviyyələrindəki proqramların bir-birindən izolyasiyasını da əhatə edir.
Somut mənası budur: zone arxitekturası, OTA/FOTA yeniləmələri və daimi bulud bağlantısı ilə yüksək səviyyəli proqram təminatının saxlanmasına nəzarəti istehsalçıya verərkən, real vaxt rejimindəki idarəetmə dövrlərini zone modullarına ötürə bilər. Elektrikli avtomobillərdə istifadə olunmayan modulların enerji təchizatının kəsilməsi kimi incə tənzimləmələr də bu strukturdada asanlaşır. Nəticə etibarilə elektrikli avtomobil proqram təminatı, sadəcə yeniləmə kanalı olmaqdan ötə, avtomobilin xüsusiyyətlərini, təhlükəsizlik sistemlərini və performans xarakterini müəyyən edən tərif qatdır. Avtomobil, təkərlər üzərində paylanmış bir data mərkəzinə bənzəməyə başlayır; dəyər zənciri proqram təminatına, hesablama gücünə və sistem arxitekturasına söykənir.
Keçid Nə Qədər Sürətli Olacaq və Təkcə Zonal Arxitektura Kifayətdir?
Keçid mərhələli olacaq. Kuzov (body) domeni, çoxsaylı paylanmış aktuator və sensor ECU-ları ehtiva etdiyi üçün zone arxitekturasına keçəcək ilk sahədir; ADAS, güc ötürücüsü və şassi idarəetməsinin keçidi isə təhlükəsizlik üçün kritik təbiətinə görə daha çox vaxt apara bilər. 2017-ci ildən bəri MCAL, BSW və tətbiq qatlarında baş verən təkamül, bunun texniki bir layihə deyil, sektor miqyasında zehniyyət dəyişikliyi olduğunu göstərir.
Tarazlı oxumaq da lazımdır. Zonal arxitektura avtomobili fiziki olaraq yenidən təşkil edir; məntiqi və proqram tərəfinin (SOA, HAL, kiber təhlükəsizlik) ayrıca həll edilməsi gərəkdir - yalnız kabloları yenidən düzənləmək avtomobili proqramla təyin olunan etmir. Bazar həcmi proqnozları da əhatə təriflərinə görə ciddi şəkildə dəyişir; E/E arxitekturası bazarına aid fərqli rəqəmlər, bazarın nələrin (yalnız hesablama platformalarımı, yoxsa bütün paylanmış elektronikamı) sayıldığına görə fərqli ölçülməsindən qaynaqlanır. Bundan əlavə, keçidin tərəfləri olan yarımkeçirici və həll təchizatçılarının bu transformasiyaya təbii olaraq maraqlı tərəf olduğunu unutmaq olmaz.
Nəticə, aydın bir mühəndislik tarazlığıdır: avtomobilin proqramla təyin olunması, tək bir proqram layihəsi deyil, domain və zonal kontrolörlərə əsaslanan yeni bir avadanlıq təşkili, ayrılmış proqram qatları və deterministik, təhlükəsiz bir data onurğasının eyni anda mövcud olması ilə mümkündür. OTA yeniləməsi bu inteqrasiya olunmuş strukturanın ən görünən meyvəsidir; əsl inqilab, avtomobilin avadanlığının vəzifə tərifini proqrama həvalə etməsindədir.
Mənbələr
- Zona arxitekturası tam proqram təminatı ilə müəyyən edilən avtomobilə gedən yolu necə açır (TI SPRY345)
- Domen arxitekturası ilə zona arxitekturası: tam bələdçi
- Proqram təminatı ilə müəyyən edilən avtomobillər (SDV) üçün zona E/E arxitekturası
- Avtomobil zona arxitekturası
- Avtomobil zona kontrolleri
- Zona idarəetmə vahidi (ZCU)
- Proqram təminatı ilə müəyyən edilən avtomobil nədir
- Proqram təminatı ilə müəyyən edilən avtomobilləri (SDV) başa düşmək
- Proqram təminatı ilə müəyyən edilən avtomobil (SDV) izahı
- Təhlükəsizlik funksiyasının ayrılması nə üçün vacibdir
- SDV-lər üçün xidmət yönümlü arxitektura
- Xidmət yönümlü arxitektura (SOA) nədir?
- Proqram təminatı ilə müəyyən edilən avtomobilin yüksəlişi: arxitekturalar və çətinliklər
- Gələcəyin E/E arxitekturası
- Avtomobil elektronika arxitekturası
- SDV-lərdə arxitekturanın yenidən tərifi