Otomobilgi.comOtomobilgi.com
  • Türkçe
  • English
  • Deutsch
  • Français
  • Italiano
  • Español
  • Português
  • Polski
  • Magyar
  • Azərbaycanca
  • Bahasa Indonesia
  • Русский
  • 中文
  • 日本語
  • 한국어
  • हिन्दी
  • বাংলা
  • العربية
  • فارسی
  • Türkçe
  • English
  • Deutsch
  • Français
  • Italiano
  • Español
  • Português
  • Polski
  • Magyar
  • Azərbaycanca
  • Bahasa Indonesia
  • Русский
  • 中文
  • 日本語
  • 한국어
  • हिन्दी
  • বাংলা
  • العربية
  • فارسی
  • 首页
  • 新闻
    土耳其汽车行业新闻
    全球汽车行业新闻
    土耳其赛车新闻
    全球赛车运动新闻
  • 内燃机
    内燃机车型
    内燃机技术
    燃油与消耗
    排放与环境
    内燃机车辆所有权
    内燃机汽车历史
  • 电动
    电动车型
    电动汽车技术
    充电与基础设施
    电池技术
    续航与能耗
    电动汽车所有权
    电动汽车历史
  • 混动
    混合动力车型
    混合系统
    电池与充电
    消费与效率
    混合所有权
    混合动力汽车的历史
  • 技术
    驾驶员辅助系统
    安全技术
    照明与视野技术
    信息娱乐与互联
    自动驾驶与人工智能
    未来科技
  • 指南
    购买指南
    销售指南
    维护与使用
    所有权与费用
    轮胎和轮毂
    保险与车检
  • 历史与文化
    汽车历史
    标志性车型
    经典与合集
    土耳其的汽车之旅
    汽车设计
    汽车与流行文化
  • 赛车运动
    一级方程式
    拉力赛 (WRC)
    越野拉力赛
    MotoGP
    Formula 2 与 Formula 3
    卡丁车
    勒芒24小时耐力赛
    WEC
    NASCAR
    IndyCar
    DTM
    GT 赛事
    漂移
    直线加速赛
  • Türkçe
  • English
  • Deutsch
  • Français
  • Italiano
  • Español
  • Português
  • Polski
  • Magyar
  • Azərbaycanca
  • Bahasa Indonesia
  • Русский
  • 中文
  • 日本語
  • 한국어
  • हिन्दी
  • বাংলা
  • العربية
  • فارسی
  • Türkçe
  • English
  • Deutsch
  • Français
  • Italiano
  • Español
  • Português
  • Polski
  • Magyar
  • Azərbaycanca
  • Bahasa Indonesia
  • Русский
  • 中文
  • 日本語
  • 한국어
  • हिन्दी
  • বাংলা
  • العربية
  • فارسی
  1. 首页
  2. 电动
  3. 电动汽车技术
  4. 车辆如今是否由软件定义?领域架构与SDV转型
车辆如今是否由软件定义?领域架构与SDV转型

  • 电动汽车技术
  • 作者: Deniz Erkan
  • 创建: 14 十月 2026
将一百多个控制单元精简为几个区域控制器的架构,让汽车的“身份”不再由钢铁打造,而是由代码生成.

分享此页面

是的:现代汽车的行为、特性和性能特征如今主要由软件来定义.这一被称为软件定义汽车 (SDV) 的变革,将车辆的电子架构从 ECU 堆叠迁移到域控制器和区域控制器,实现硬件与软件的分离,并重塑了从线束重量到 OTA 更新的方方面面.

要点

  • 如今的车辆 可包含 100 个以上 控制单元;新架构的目标是将这一数字 最多减少 20% .
  • 域架构按功能组织,区域架构按物理位置组织.
  • 在区域拓扑中 CAN XL (最高 20 Mbps) 以及千兆以太网等高带宽主干网得到应用.
  • OTA 更新是得益于软硬件分离才可能实现的一项核心 SDV 能力.
  • 过渡是渐进式的:首先从车身域开始;ADAS、动力总成和底盘可以在较长时间内保留现有结构.

软件定义汽车究竟是什么?

定义很明确:软件定义汽车是指其功能和行为主要由软件而非硬件决定的汽车.在传统汽车中,某项功能由专门为该功能制造的硬件部件来定义;而在 SDV 中,同样的硬件可以通过其上运行的软件实现不同的功能.即使在车辆售出之后,也可以添加新功能、校准行为特性,并通过远程方式修复缺陷.

如今的电子/电气 (E/E) 架构由 100 个以上的控制单元组成;新一代结构可将控制单元数量最多减少 20%,并在材料和硬件上实现最多 10% 的节省.
Bosch Mobility,电子/电气架构评估

这句话所包含的数字概括了这场变革的规模.问题不仅仅在于控制单元的数量:每个 ECU 都带来自己的线束、自己的软件堆叠和自己的验证负担.SDV 的愿景是将这种分散的结构转变为软件可以在单一一致层面进行管理的系统.为此,需要对电子架构进行重新设计.

从 ECU 到域架构:按功能分组

汽车中每个微小功能都拥有独立电子控制单元 (ECU) 的时代,使得线束难以管理.域架构是对此的首个系统性回应:它将车辆电子设备按 ADAS、信息娱乐、动力总成、车身电子、底盘和安全等大型功能领域进行组织.每个域通常拥有自己的处理器、软件堆叠、通信接口、传感器和执行器,并由一个域控制器进行管理.

这种结构相比 ECU 混乱状态带来了显著的简化.然而,随着 SDV 目标的扩大,域架构的局限逐渐显现.尤其是自动驾驶功能产生的传感器数据,将传统 CAN 网络的带宽推向了极限.此外,每个域都承载自己的计算资源,使线束依然复杂,也使软件在整个车辆上的扩展变得困难.

区域架构:组织方式从功能转向位置

区域架构逻辑正好相反:电子元件不再按功能分组,而是按车辆中的物理位置分组.车辆被划分为左前、右前、左后、右后和座舱等区域;每个区域配备一个区域控制器,负责汇集该区域的传感器、执行器和电源分配,并与中央高性能计算平台通信.

特性域架构区域架构
组织原则按功能划分(动力总成、ADAS、车身...)按物理位置划分(左前、右后...)
计算资源域专用计算合并式中央/分布式计算
线束复杂而冗长的线束线束和重量减少
ECU数量大量ECU少量区域控制器 + 中央计算机
软件灵活性难以向SDV扩展高度软件灵活性

收益具体且可衡量:线束重量降低,点对点连接减少,车辆架构和系统验证工作得到简化.更重要的是,传感器和执行器设计不再依赖中央计算节点;这样硬件和软件的更新周期得以分离,同一传感器设计可以在多个车辆世代中沿用.

区域控制器是做什么的?任务分工与硬件的关系
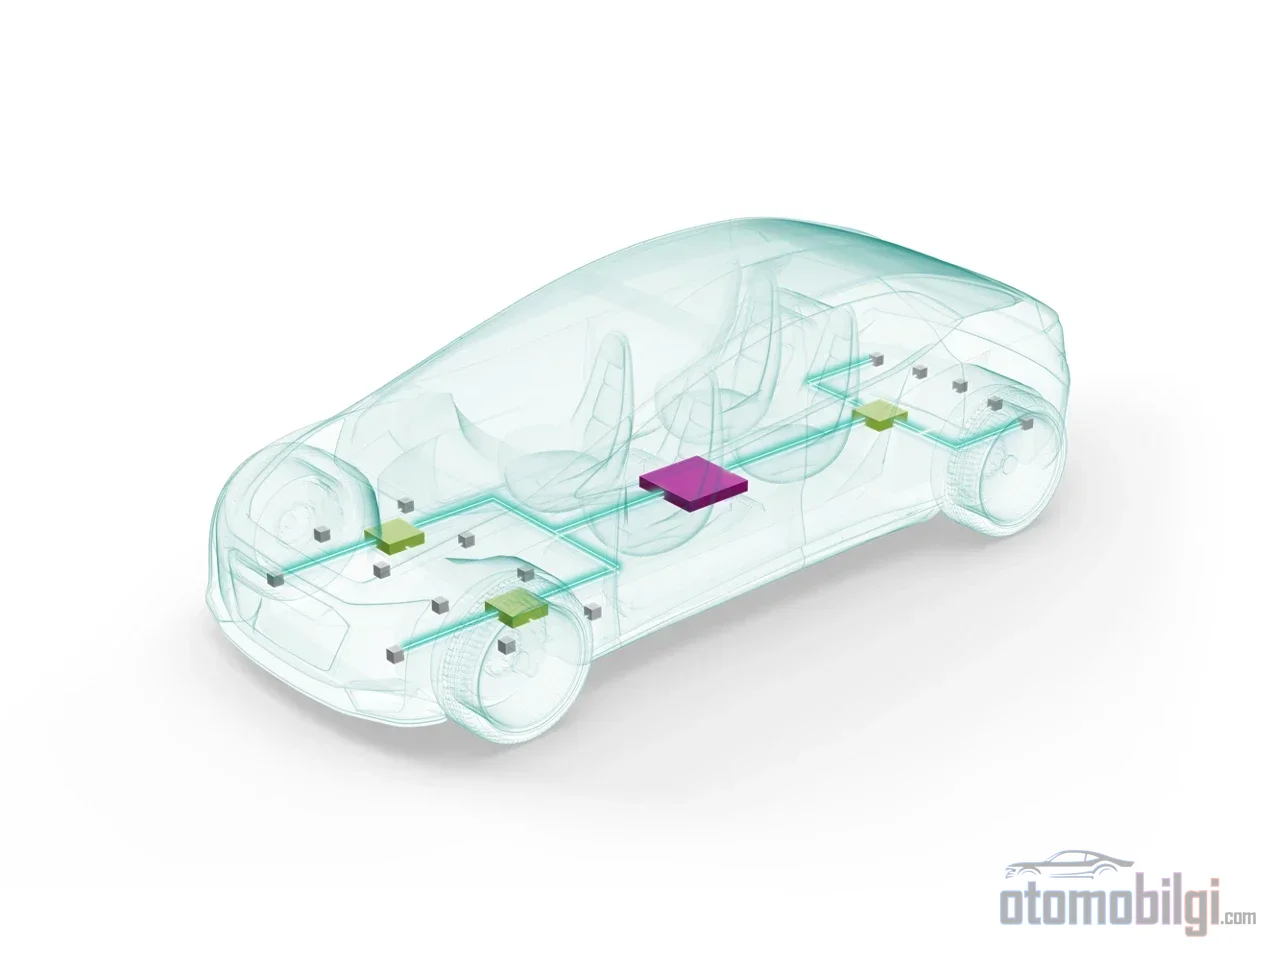
Zonal mimaride kablolar kısaldıkça araç hafifler, sigortalar yerini yarı iletken anahtarlara bırakır ve güç artık bölge bölge yönetilir.

区域架构的核心是负责将大量执行器和传感器连接到中央计算ECU的区域控制器.该控制器不仅仅是一个数据汇集盒;它可以在本地运行实时控制循环,管理所在区域的设备,并向主干网络发送经过过滤和优先级排序的数据流量.根据Ti来源的工程评估,区域模块的MCU必须具备高实时性能、大内存、面向不同ASIL等级的虚拟化支持、与主干网络的高速通信,以及CAN FD、LIN等大量低成本终端接口.

电源分配如何走向去中心化?

在域架构中,电源由包含熔断保险丝和继电器的中央电源配电盒进行分配.在区域结构中,配电变为去中心化:单一电源线束从电池引至各区域,区域模块将电力分配给该区域的各个模块.短电源线直接意味着重量和成本的节省.此外,熔断保险丝被基于半导体的智能保险丝取代;具有I²t特性的高边开关提供了更少的保险丝差异性和更优化的线缆截面积.由MCU、高边开关和收发器组成的智能电源配电盒成为一个可通过软件进行配置的单元:同一配电盒可在每个区域根据负载进行适配使用.

物理与逻辑输入输出的分离

Zonal(区域)模块将多个ECU的逻辑输入/输出功能整合到单一节点,从而降低线束复杂度;而传感器和执行器的物理位置则保持不变.更进一步,边缘设备变得"智能"化:本地电路保留状态信息并运行故障诊断.像CAN FD Light这样的简化协议,甚至可以消除某些边缘节点对独立MCU的需求.硬件保持不变而任务由软件定义的这种解耦,正是SDV的工程基石.

区域架构车辆中的数据总线:带宽、时序与网络安全

传感器融合和AI工作负载要求区域拓扑必须构建在高带宽骨干之上:PCIe、 高达20 Mbps 数据速率且保持现有CAN兼容性的CAN XL,以及千兆以太网.真正的挑战远不止带宽,而在于时序;短控制报文、ADAS传感器数据和信息娱乐流量的延迟、抖动和同步需求彼此差异巨大.粗略的标准是:音频需要毫秒级,而动力传输和底盘控制需要微秒级的延迟目标.

为了在单一网络中承载这些不同的流量类别,基于以太网的时间敏感网络(TSN)成为解决方案.时间同步(IEEE 802.1AS)、时间敏感流量整形(802.1Qbv)、快速流量(802.3br)、帧抢占(802.1Qbu)和冗余(802.1CB)等标准,为关键数据提供确定性延迟保障.在安全方面,ISO 26262支持、冗余通信路径、安全分区和故障检测至关重要;在网络安全方面,ISO/SAE 21434标准、UNECE法规以及MACsec等低层级加密-认证机制起着决定性作用.由于区域架构使网络趋于集中化,基于以太网的攻击手段也变得可行;安全漏洞导致输入/输出-处理解耦概念崩溃,这是需要单独评估的风险.

硬件-软件解耦如何使OTA更新成为可能?

OTA更新是大多数SDV讨论中最先被提到的特性,但它本身并不是一种能力,而是一种架构的结果.如果软件不通过硬件抽象层(HAL)与特定芯片解耦,车辆功能不被划分为独立、可复用、松耦合的服务(面向服务的架构,SOA),就无法实现无缝更新.解耦还涵盖不同安全等级的软件之间的相互隔离.

它的具体含义是:zone架构、OTA/FOTA更新以及持续的云连接,让顶级软件维护的控制权交到制造商手中,同时可以把实时控制循环下沉到zone模块.像对电动车中未使用的模块进行断电这类精细调整,在这种架构下也变得更容易.归根结底,电动车软件不仅仅是更新通道,更是决定车辆功能、安全系统和性能特性的定义层.车辆开始像一台分布在四个车轮上的数据中心;价值链依赖软件、算力和系统架构.

转型会有多快?仅靠Zonal架构够吗?

转型将是渐进式的.车身(body)域包含大量分布式执行器和传感器ECU,因此是最先转向zone架构的领域;而ADAS、动力总成和底盘控制的迁移,由于其安全关键的属性,可能需要更长时间.自2017年以来MCAL、BSW和应用层的演进表明,这不仅是一个技术项目,更是整个行业的思维方式转变.

也需要平衡地看待.Zonal架构在物理层面重组了车辆;逻辑和软件层面(SOA、HAL、网络安全)仍需另行解决——仅仅重新布线并不能让一辆车实现软件定义.市场规模预测也会因范围定义的不同而有很大差异;关于E/E架构市场的不同数字,源于对市场内容(是只计算处理平台,还是包括所有分布式电子设备)的不同计量方式.此外,不应忘记,作为转型参与方的半导体和方案供应商天然会站在这一变革的一方.

结论是一个清晰的工程平衡点:车辆通过软件实现定义,不是单一的软件项目,而是基于域控制器和zonal控制器的全新硬件组织、分层解耦的软件栈,以及一个确定性、安全的数据主干同时存在才有可能实现.OTA更新是这一整合架构最显眼的成果;而真正的革命,在于车辆硬件把任务定义交给了软件.

参考资料

  • 区域架构如何为完全软件定义汽车铺平道路 (TI SPRY345)
  • 域架构与区域架构:完整指南
  • 面向软件定义汽车 (SDV) 的区域电子电气架构
  • 汽车区域架构
  • 汽车区域控制器
  • 区域控制单元 (ZCU)
  • 什么是软件定义汽车
  • 理解软件定义汽车 (SDV)
  • 软件定义汽车 (SDV) 详解
  • 为什么安全功能解耦至关重要
  • 面向软件定义汽车的面向服务架构
  • 什么是面向服务架构 (SOA)?
  • 软件定义汽车的崛起:架构与挑战
  • 未来的电子电气架构
  • 汽车电子架构
  • 重新定义软件定义汽车的架构

分类编辑

Deniz Erkan

Deniz Erkan

作为一名机械工程师,我的职业给我养成的最重要的习惯之一,就是不只看一个系统的结果,而是去探究它如何以及为何运行.我对汽车的兴趣也正是源于这种视角.对我而言,汽车不仅仅是设计、性能或舒适;而是机械、电子、软件与工程融为一体的整体系统.

随着时间推移,我将自己的工程背景与软件开发相结合.这两个领域的交汇,让我能够以更全面的视角审视现代汽车.从发动机和悬架,到驾驶辅助系统和软件技术,我既以工程师的眼光,也以汽车爱好者的热情关注着汽车世界.

在 Otomobilgi.com 上,我的目标是:用既保持工程严谨性、又能激发汽车热情的语言来讲解技术话题,而不使其陷入不必要的复杂.因为对我而言,一辆好汽车不仅仅是漂亮或快速;它是一件让人整体感受到设计、技术与驾驶品格的独特作品.

在社交媒体上关注我们

相关内容

电动车如今已不再是交付当天就完工的产品,而是一个通过无线更新持续进化多年的活的软件.
电动汽车技术OTA更新如何让电动车焕然一新?
经过良好校准的制动融合系统,能在几毫秒内完成平衡调整,让驾驶员完全察觉不到再生制动与液压制动之间的切换.
电动汽车技术再生制动与机械制动如何协同工作?
400-800伏特巨大电力之外,真正让一辆电动车正常运转的,是12伏特的静谧线路.
电动汽车技术电动汽车为什么仍然保留12伏系统?
您的电动车如今无需去服务站,夜里睡觉时就能通过互联网接收软件更新;续航里程和充电速度会随时间推移而提升,但有些功能需要订阅才能解锁.
电动汽车所有权电动汽车OTA更新是如何工作的
功率的突然下降并非故障,而是保护电池和半导体的降功率系统在正常履行其职责.
电动汽车技术电动汽车为什么有时无法输出全部动力?
电动汽车的扭矩矢量分配通过双电机以软件控制的方式实现动力的瞬时分配,从而提升抓地力和转向响应.
电动汽车技术扭矩矢量控制在电动汽车中是如何工作的?
电动电机的啸叫并非什么神秘现象,而是磁场力与逆变器开关频率一同快速攀升所形成的一种音乐般的印记.
电动汽车技术为什么电动机会“呜呜”作响?
汽车制造商正在抛弃CarPlay,因为谁的车载屏幕上运行着自己的软件,谁就掌握了数据、更新和订阅收入.
信息娱乐与互联汽车制造商为何对 CarPlay 和 Android Auto 说不?
电动汽车的安全性并非依靠一个能在毫秒内切断电池的单一开关,而是一种分层的安全架构.
电动汽车技术高电压接触器在发生故障时如何切断电路?
氮化镓并不是碳化硅的对手; 在低中功率场景下它更便宜、更高效, 而在高电压领域依然是SiC的天下.
电动汽车技术氮化镓能否取代碳化硅?

标签

  • 电动汽车技术
  • 车辆软件
  • 空中升级-2
  • 车辆控制单元
  • 软件定义汽车
  • 区域架构
  • 域架构
  • 电子电气架构
  • 面向服务的架构
  • 汽车网络安全
  • 线束架构
  • 时间敏感网络

分享此页面

在社交媒体上关注我们

  • 关于我们
  • KVKK信息披露声明
  • 隐私政策
  • 联系我们
Otomobilgi.com
独立汽车文化平台
由 Virgo CMS 强力驱动