O Veículo Agora é Definido por Software? Arquitetura de Domínio e Transformação SDV
Partilhe Esta Página
Sim: o comportamento do automóvel moderno, suas características e seu caráter de desempenho são hoje definidos prioritariamente pelo software. Essa transformação, chamada de veículo definido por software (SDV), leva a arquitetura eletrônica do veículo de pilhas de ECUs para controladores de domínio e zonais, separando hardware e software e remodelando tudo, desde o peso da fiação até as atualizações OTA.
Destaques
- Os veículos atuais 100 ou mais unidades de controle; as novas arquiteturas visam reduzir esse número em até 20% .
- A arquitetura de domínio organiza por função, a arquitetura zonal por localização física.
- Na topologia zonal, CAN XL (até 20 Mbps) e backbones de alta largura de banda como Ethernet gigabit são utilizados.
- A atualização OTA é uma capacidade fundamental do SDV, possível graças à dissociação entre hardware e software.
- A transição é gradual: a primeira área é o domínio de carroceria (body); ADAS, powertrain e chassi podem permanecer na estrutura atual por mais tempo.
O Que Exatamente É um Veículo Definido por Software?
A definição é clara: veículo definido por software é aquele cuja funcionalidade e comportamento são determinados prioritariamente pelo software, e não pelo hardware. No automóvel tradicional, um recurso era definido por uma peça de hardware produzida especificamente para aquela função; no SDV, o mesmo hardware pode assumir funções diferentes por meio do software que roda sobre ele. Mesmo após a venda do veículo, novos recursos podem ser adicionados, o comportamento pode ser calibrado e falhas podem ser corrigidas remotamente.
As arquiteturas E/E atuais são compostas por 100 ou mais unidades de controle; as estruturas de nova geração proporcionam economias de até 20% no número de unidades de controle e de até 10% em materiais e hardware.
Os números desta frase resumem a escala da transformação. O problema não é apenas a quantidade de unidades de controle: cada ECU traz sua própria fiação, sua própria pilha de software e sua própria carga de validação. A visão do SDV é transformar essa estrutura dispersa em um sistema em que o software possa ser gerenciado como uma única camada coerente. Para isso, é necessário redefinir a arquitetura eletrônica desde o início.
Das ECUs à Arquitetura de Domínio: Agrupamento por Função
A época em que cada pequena função de um automóvel tinha sua própria unidade eletrônica de controle (ECU) tornou os chicotes de fiação incontroláveis. A arquitetura de domínio foi a primeira resposta sistemática a isso: organiza a eletrônica do veículo em grandes áreas funcionais como ADAS, infotainment, powertrain, eletrônica de carroceria, chassi e segurança. Cada domínio geralmente possui seu próprio processador, pilha de software, interface de comunicação, sensores e atuadores, e é gerenciado por um controlador de domínio.
Essa estrutura proporcionou uma simplificação considerável em relação ao caos das ECUs. Porém, à medida que o objetivo do SDV crescia, os limites da arquitetura de domínio apareceram. Especialmente os dados de sensores gerados pelas funções autônomas levaram a largura de banda das redes CAN clássicas ao limite. Além disso, cada domínio carregar seu próprio recurso de processamento manteve o chicote de fiação complexo e dificultou o escalonamento do software por todo o veículo.
Arquitetura Zonal: A Organização Passa da Função para a Localização
A arquitetura zonal inverte a lógica: agrupa a eletrônica não por função, mas por localização física no veículo. O veículo é dividido em zonas como dianteira esquerda, dianteira direita, traseira esquerda, traseira direita e cabine; em cada zona, um controlador zonal reúne os sensores, atuadores e a distribuição de energia dessa zona e se comunica com as plataformas centrais de processamento de alto desempenho.
| Característica | Arquitetura de domínio | Arquitetura zonal |
|---|---|---|
| Princípio de organização | Por função (powertrain, ADAS, carroceria...) | Por localização física (dianteira esquerda, traseira direita...) |
| Recursos de processamento | Processamento específico por domínio | Processamento centralizado/distribuído consolidado |
| Cablagem | Feixe de cabos complexo e longo | Cablagem e peso reduzidos |
| Número de ECUs | Grande quantidade de ECUs | Poucos controladores zonais + computador central |
| Flexibilidade de software | Difícil de escalar para o SDV | Alta flexibilidade de software |
O ganho é concreto e mensurável: o peso do feixe de cabos diminui, as conexões ponto a ponto são reduzidas e o esforço de validação da arquitetura do veículo e dos sistemas é simplificado. Mais importante ainda, os projetos de sensores e atuadores tornam-se independentes do nó central de processamento; assim, os ciclos de atualização de hardware e software se separam, e um projeto de sensor pode ser usado ao longo de várias gerações de veículos.
O Que Faz um Controlador Zonal? Distribuição de Tarefas e Relação com o Hardware
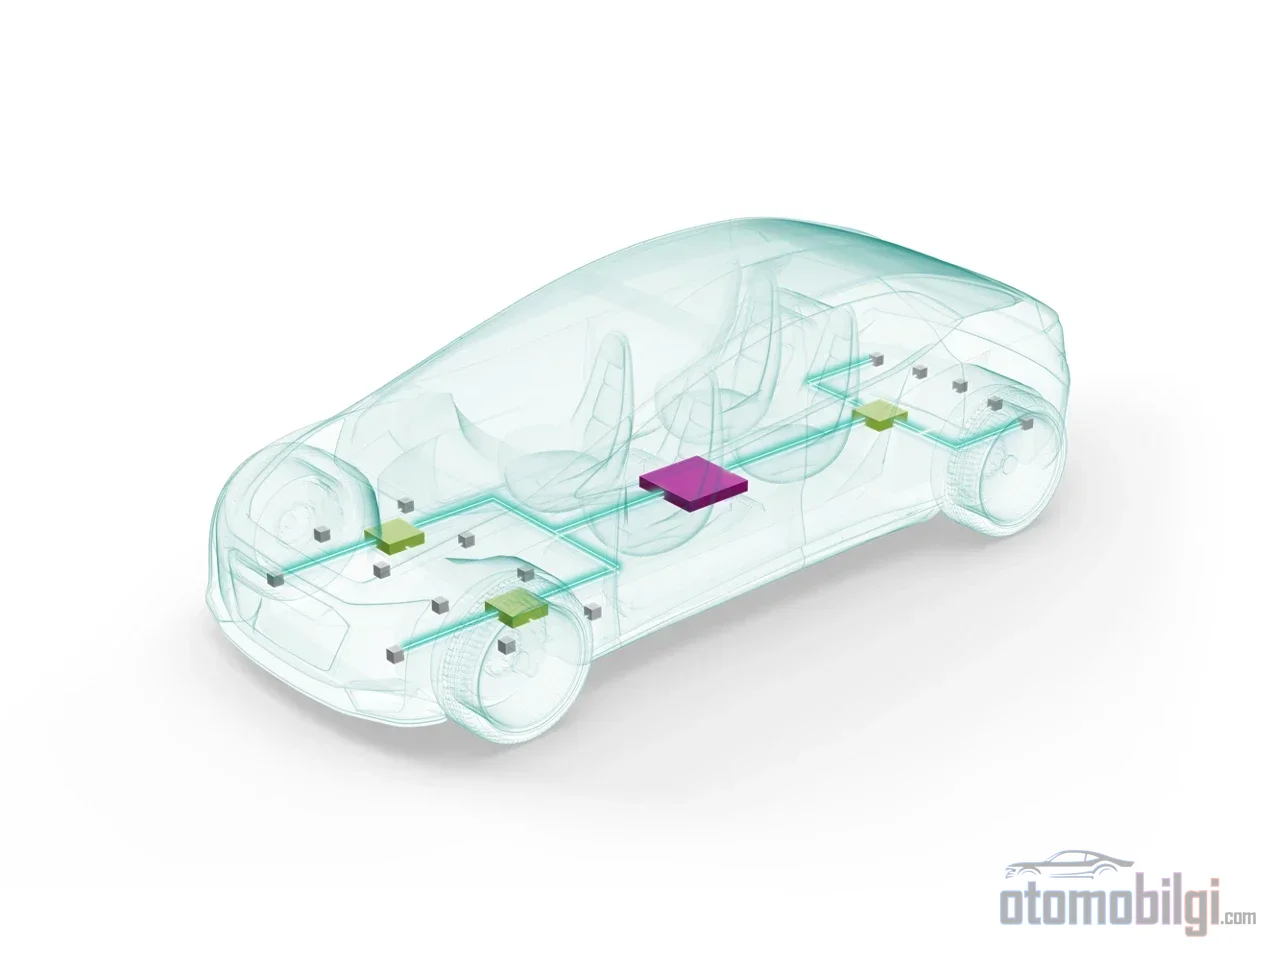
A chave da arquitetura zonal é o controlador zonal, responsável por conectar um grande número de atuadores e sensores à ECU central de processamento. Esse controlador não é apenas uma caixa de coleta de dados; ele pode executar ciclos de controle em tempo real em seu próprio processador, gerenciar os dispositivos de sua zona e enviar tráfego filtrado e priorizado ao backbone. Segundo uma avaliação de engenharia da Ti, o MCU do módulo zonal deve oferecer alto desempenho em tempo real, ampla memória, suporte à virtualização para diferentes níveis de ASIL, comunicação de alta velocidade com o backbone e um grande número de interfaces de baixo custo, como CAN FD e LIN.
Como a distribuição de energia se descentraliza?
Na arquitetura de domínio, a energia é distribuída por caixas centrais de distribuição de energia que contêm fusíveis e relés. Na estrutura zonal, a distribuição se descentraliza: um único feixe de energia é puxado da bateria para a zona, e o módulo de zona compartilha a energia entre os módulos dessa região. Cabos de energia curtos significam economia direta de peso e custo. Além disso, os fusíveis são substituídos por fusíveis inteligentes baseados em semicondutores; chaves do lado de alto com característica I²t proporcionam menor variabilidade de fusíveis e seções de cabo mais otimizadas. A caixa inteligente de distribuição de energia, composta pelo MCU, pelas chaves do lado de alto e pelos transceivers, torna-se uma unidade configurada por software: a mesma caixa pode ser usada em cada zona, adaptada conforme a carga.
Separação da E/S física e lógica
O módulo zonal reduz a complexidade da fiação ao combinar as funções lógicas de entrada/saída de vários ECUs num único ponto; as posições físicas dos sensores e atuadores são mantidas. Um passo adiante, os dispositivos de borda tornam-se "inteligentes": o circuito local mantém a informação de estado e executa o diagnóstico de falhas. Protocolos simplificados como o CAN FD Light podem até eliminar a necessidade de um MCU separado em alguns nós de borda. Esta dissociação, em que o hardware permanece fixo e a tarefa é definida por software, é a espinha dorsal de engenharia do SDV.
Barramento de Dados no Veículo Zonal: Largura de Banda, Temporização e Segurança Cibernética
A fusão de sensores e as cargas de trabalho de IA tornam obrigatório construir a topologia zonal sobre espinhaços de alta largura de banda: PCIe, até 20 Mbps CAN XL, que atinge velocidades de dados de até 20 Mbps e mantém a compatibilidade CAN existente, e Ethernet gigabit. O verdadeiro desafio vai além da largura de banda: é a temporização; mensagens curtas de controlo, dados de sensores ADAS e tráfego de infotainment têm requisitos de latência, jitter e sincronização muito diferentes entre si. Em termos aproximados: aplicam-se metas de latência ao nível dos milissegundos para áudio e ao nível dos microssegundos para transmissão de potência e controlo do chassi.
Para transportar estas diferentes classes de tráfego numa única rede, o Networking Sensível ao Tempo (TSN) baseado em Ethernet destaca-se como solução. Normas como a sincronização de tempo (IEEE 802.1AS), modelação de tráfego sensível ao tempo (802.1Qbv), tráfego express (802.3br), preempção de tramas (802.1Qbu) e redundância (802.1CB) garantem latência determinística aos dados críticos. No lado da segurança funcional, o suporte à ISO 26262, vias de comunicação redundantes, partição de segurança e deteção de falhas; no lado da segurança cibernética, a norma ISO/SAE 21434, as regulamentações UNECE e mecanismos de cifragem-autenticação de baixo nível como o MACsec são determinantes. Como a arquitetura zonal centraliza as redes, os métodos de ataque baseados em Ethernet também se tornam aplicáveis; o colapso do conceito de dissociação E/S-processamento em caso de violação de segurança é um risco que deve ser avaliado individualmente.
Como a Dissociação Hardware-Software Torna Possível a Atualização OTA?
A atualização OTA é a primeira característica que vem à mente na maioria das discussões sobre SDV, mas não é uma capacidade por si só; é um resultado arquitetónico. Não é possível fornecer atualizações ininterruptas sem que o software seja desacoplado de chips específicos através da camada de abstração de hardware (HAL) e sem que as funções do veículo sejam divididas em serviços independentes, reutilizáveis e fracamente acoplados (arquitetura orientada a serviços, SOA). O desacoplamento abrange também o isolamento entre si de softwares com diferentes níveis de segurança.
O significado concreto é este: com a arquitetura zone, atualizações OTA/FOTA e conectividade contínua com a nuvem, a manutenção de software de alto nível passa ao controle do fabricante, enquanto os ciclos de controle em tempo real podem ser deslocados para os módulos zone. Ajustes finos, como o reforço de módulos não utilizados em veículos elétricos, também se tornam mais fáceis nessa estrutura. Em última análise, o software do veículo elétrico, além de ser um canal de atualização, é a camada de definição que determina os recursos, os sistemas de segurança e o caráter de desempenho do veículo. O carro começa a se assemelhar a um centro de dados distribuído sobre rodas; a cadeia de valor se apoia no software, no poder de processamento e na arquitetura do sistema.
Qual Será a Velocidade da Transição e a Arquitetura Zonal Será Suficiente Por Si Só?
A transição será gradual. O domínio da carroceria (body), por conter um grande número de ECUs distribuídas de atuadores e sensores, será a primeira área a migrar para a arquitetura zone; a transição do controle de ADAS, powertrain e chassi pode levar mais tempo devido à sua natureza crítica para a segurança. A evolução ocorrida desde 2017 nas camadas MCAL, BSW e de aplicação mostra que isto não é um projeto técnico, mas uma mudança de mentalidade em toda a indústria.
Também é preciso ler com equilíbrio. A arquitetura zonal reorganiza fisicamente o veículo; o lado lógico e de software (SOA, HAL, cibersegurança) precisa ser resolvido separadamente - apenas reorganizar os cabos não torna um veículo definido por software. As estimativas de tamanho de mercado também variam consideravelmente conforme as definições de escopo; os números divergentes relativos ao mercado de arquitetura E/E decorrem de medições diferentes conforme o que é contabilizado (apenas as plataformas de processamento, ou toda a eletrônica distribuída). Além disso, não se deve esquecer que os fabricantes de semicondutores e os provedores de soluções, que são as partes interessadas na transição, têm naturalmente interesse nessa transformação.
A conclusão é um claro equilíbrio de engenharia: a definição do veículo por software só é possível com a existência simultânea de uma nova organização de hardware baseada em controladores de domínio e zonais, camadas de software desacopladas e uma espinha dorsal de dados determinística e segura. A atualização OTA é o fruto mais visível dessa estrutura integrada; a verdadeira revolução está na transferência, pelo hardware do veículo, da definição de sua missão ao software.
Fontes
- Como uma Arquitetura de Zonas Abre Caminho para um Veículo Totalmente Definido por Software (TI SPRY345)
- Arquitetura de domínios vs. arquitetura zonal: um guia completo
- Arquitetura E/E Zonal para Veículos Definidos por Software (SDVs)
- Arquitetura zonal automotiva
- Controlador de Zona Automotivo
- Unidade de Controle de Zona (ZCU)
- O que é um Veículo Definido por Software
- Entendendo os Veículos Definidos por Software (SDVs)
- Veículo Definido por Software (SDV) Explicado
- Por que o Desacoplamento de Funções de Segurança é Essencial
- Arquitetura Orientada a Serviços para SDVs
- O que é Arquitetura Orientada a Serviços (SOA)?
- A Ascensão do Veículo Definido por Software: Arquiteturas e Desafios
- A arquitetura E/E do futuro
- Arquitetura Eletrônica do Veículo
- Redefinindo a Arquitetura nos SDVs