पहली चंद्र गाड़ी Lunar Roving Vehicle की कहानी
इस पेज को साझा करें
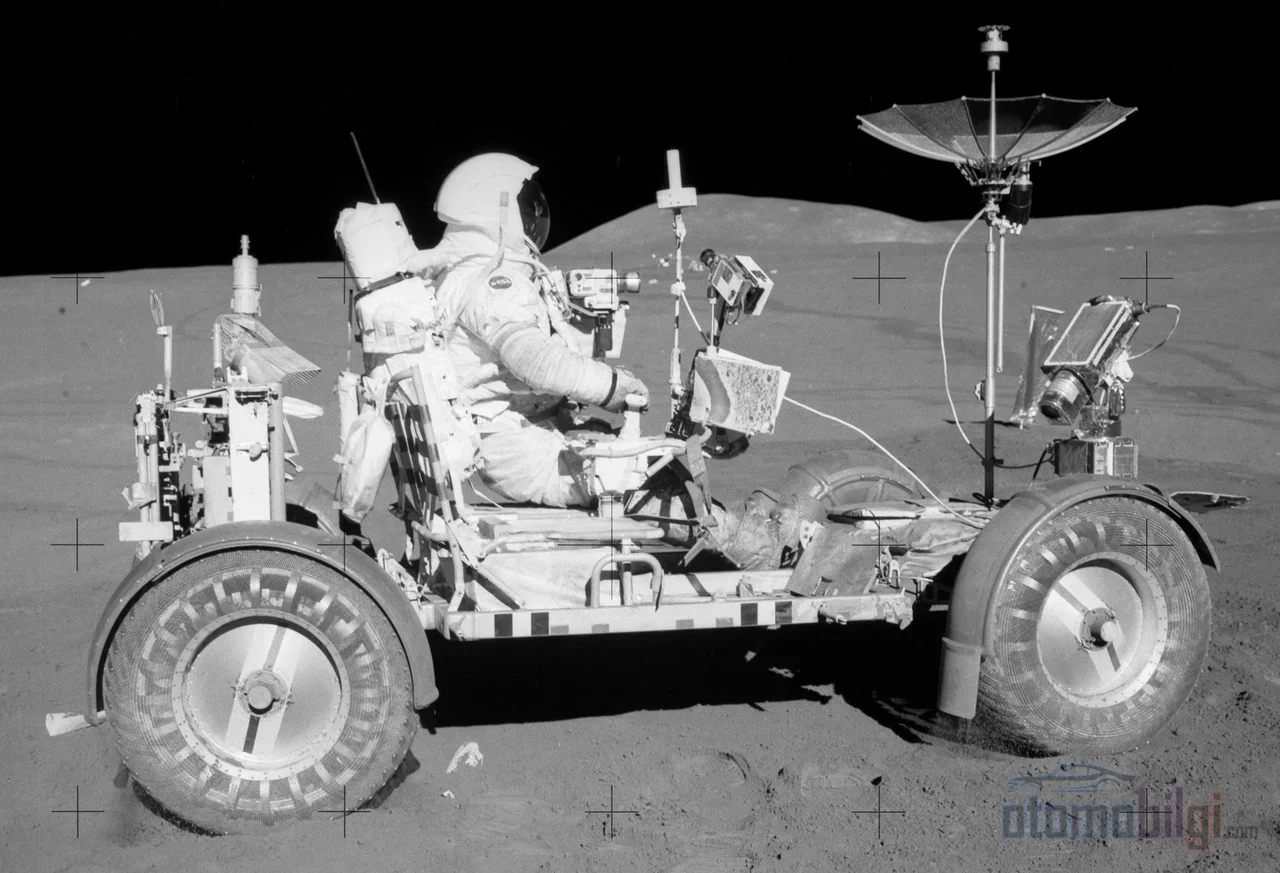
लूनर रोविंग व्हीकल, यानी चंद्र वाहन कार्यक्रम का यह चार पहियों वाला इलेक्ट्रिक रोवर, अपोलो 15 मिशन के साथ 31 जुलाई 1971 को चंद्रमा की सतह पर उतरा; बोइंग मुख्य ठेकेदार और जनरल मोटर्स की सहायक कंपनी डेल्को इलेक्ट्रॉनिक्स के प्रणोदन प्रणाली योगदान के साथ केवल 17 महीनों में विकसित किया गया एक बैटरी संचालित वाहन है। 210 किग्रा खाली वजन और 92 किमी रेंज वाला यह वाहन इलेक्ट्रिक कार के इतिहास का सबसे असाधारण मील का पत्थर है: ऐसी दुनिया में जहाँ कोई सड़क नहीं है, अत्यधिक तापमान अंतर और अपघर्षक धूल से भरी सतह पर काम करने वाला पहला और आज तक का एकमात्र बड़े पैमाने पर विशेष उद्देश्य के लिए निर्मित इलेक्ट्रिक वाहन।
मुख्य बिंदु
- पहली बार उपयोग: 31 जुलाई 1971, अपोलो 15 मिशन
- खाली वजन 210 किग्रा; उपयोगी भार 440 किग्रा (दो अंतरिक्ष यात्री, उपकरण और चंद्रमा के नमूने)
- प्रत्येक पहिये पर अलग 0.25 hp DC मोटर; रेंज 92 किमी
- चंद्रमा पर गति का रिकॉर्ड: 18 किमी/घंटा, अपोलो 17, यूजीन सरनान
- कुल विकास अवधि केवल 17 महीने
चंद्रमा पर इलेक्ट्रिक वाहन क्यों ले जाया गया?
सवाल को उल्टा पूछा जाना चाहिए: चंद्रमा पर कोई अन्य विकल्प था क्या? चंद्रमा का वायुमंडल लगभग अनुपस्थित है, इसलिए आंतरिक दहन इंजन के लिए ईंधन और ऑक्सीजन दोनों ढोना पड़ता; जो वजन बजट को बर्बाद कर देता। इलेक्ट्रिक प्रणोदन ले जाई गई ऊर्जा तक सीमित है, इसमें चलने वाले पुर्जे कम हैं और निर्वात के समान वातावरण में कोई एग्जॉस्ट समस्या पैदा नहीं करता। दूसरे शब्दों में, चंद्र वाहनों का इलेक्ट्रिक होना कोई पर्यावरणीय पसंद नहीं, बल्कि शुद्ध इंजीनियरिंग की मजबूरी थी।
इस पसंद की जड़ें इतिहास में भी थीं। 19. सदी के अंत में लगभग चालीस प्रतिशत कारें इलेक्ट्रिक थीं; खामोश, गंधहीन और हैंड क्रैंक की आवश्यकता न रखने वाले ये वाहन शहरी उपयोग में पेट्रोल वाली कारों से कहीं आगे थे। चंद्र वाहन का विचार भी साहित्य से पहले का नहीं था: 1959 में ग्योर्ग फॉन टीज़ेनहाउज़ेन ने एक गैर-फुलाए जाने वाले और लचीले पहियों वाले चार-पहिया चंद्र रोवर की अवधारणा डिज़ाइन की। दूसरे शब्दों में, LRV का जन्म इलेक्ट्रिक प्रणोदन के पतन के दौर में नहीं, बल्कि ठीक उस बिंदु पर हुआ जहाँ यह तकनीक सबसे चरम आवश्यकता से मिली।
17 महीनों में चंद्र वाहन: बोइंग और GM की साझेदारी
NASA की आधिकारिक मंजूरी मई 1969 में मिली; निविदा की घोषणा 11 जुलाई 1969 को, अपोलो 11 की लैंडिंग से ठीक पहले की गई। बोइंग, बेंडिक्स, ग्रुममैन और क्राइसलर ने बोली लगाई और 28 अक्टूबर 1969 को बोइंग को मुख्य ठेकेदार चुना गया। पहला अनुबंध, लागत-प्लस-प्रोत्साहन बोनस के साथ 19 मिलियन डॉलर का था और पहली डिलीवरी की तारीख 1 अप्रैल 1971 निर्धारित की गई थी। सामग्री लागत और डिज़ाइन परिवर्तनों के साथ अंतिम लागत 38 मिलियन डॉलर हो गई; आज के मूल्य पर लगभग 302 मिलियन डॉलर। इस अतिरिक्त खर्च ने आलोचनाएँ जन्म दीं, लेकिन यह आँकड़ा NASA के प्रारंभिक अनुमान के करीब था।
कार्य विभाजन स्पष्ट था: बोइंग ने इलेक्ट्रॉनिक्स और नेविगेशन प्रणाली संभाली; जबकि जनरल मोटर्स की सांता बारबरा स्थित रक्षा अनुसंधान प्रयोगशाला ने पहिया, मोटर और सस्पेंशन से बने प्रणोदन प्रणाली को विकसित किया। इस टीम में सैमुअल रोमानो और फेरेंक पावलिच्स जैसे नाम काम करते थे; पावलिच्स का लचीले तार-जाली पहिया डिज़ाइन NASA से विशेष सराहना पाने वाला था। सेवेरियो मोरिया ने परियोजना प्रबंधन का काम संभाला। परिणाम ऑटोमोटिव और एयरोस्पेस इंजीनियरिंग के उन दुर्लभ उदाहरणों में से एक बना, जहाँ दोनों इस गति से साथ काम करती हैं: अवधारणा से चंद्र सतह तक 17 महीने, और वह भी बिना किसी बड़ी विफलता के सभी कार्यों को पूरा करने वाली विश्वसनीयता के साथ।
चार उड़ान वाहन बनाए गए। तीन चंद्रमा गए, चौथा अपोलो 18 के रद्द होने के बाद स्पेयर पार्ट्स पूल में चला गया। इनके अलावा एक स्थिर मॉडल, एक इंजीनियरिंग मॉडल, दो 1/6 गुरुत्वाकर्षण मॉडल, एक 1-g प्रशिक्षक, एक द्रव्यमान मॉडल, एक कंपन परीक्षण इकाई और एक क्वालिफिकेशन परीक्षण इकाई भी बनाई गईं। कम गुरुत्वाकर्षण परीक्षण KC-135A विमान की पैराबोलिक उड़ानों से किए गए; इन परीक्षणों से यह भी सामने आया कि धूल संदूषण को सीमित करने के लिए पहिया मडगार्ड आवश्यक था।
तकनीकी विशेषताएँ: हर पहिए पर एक मोटर
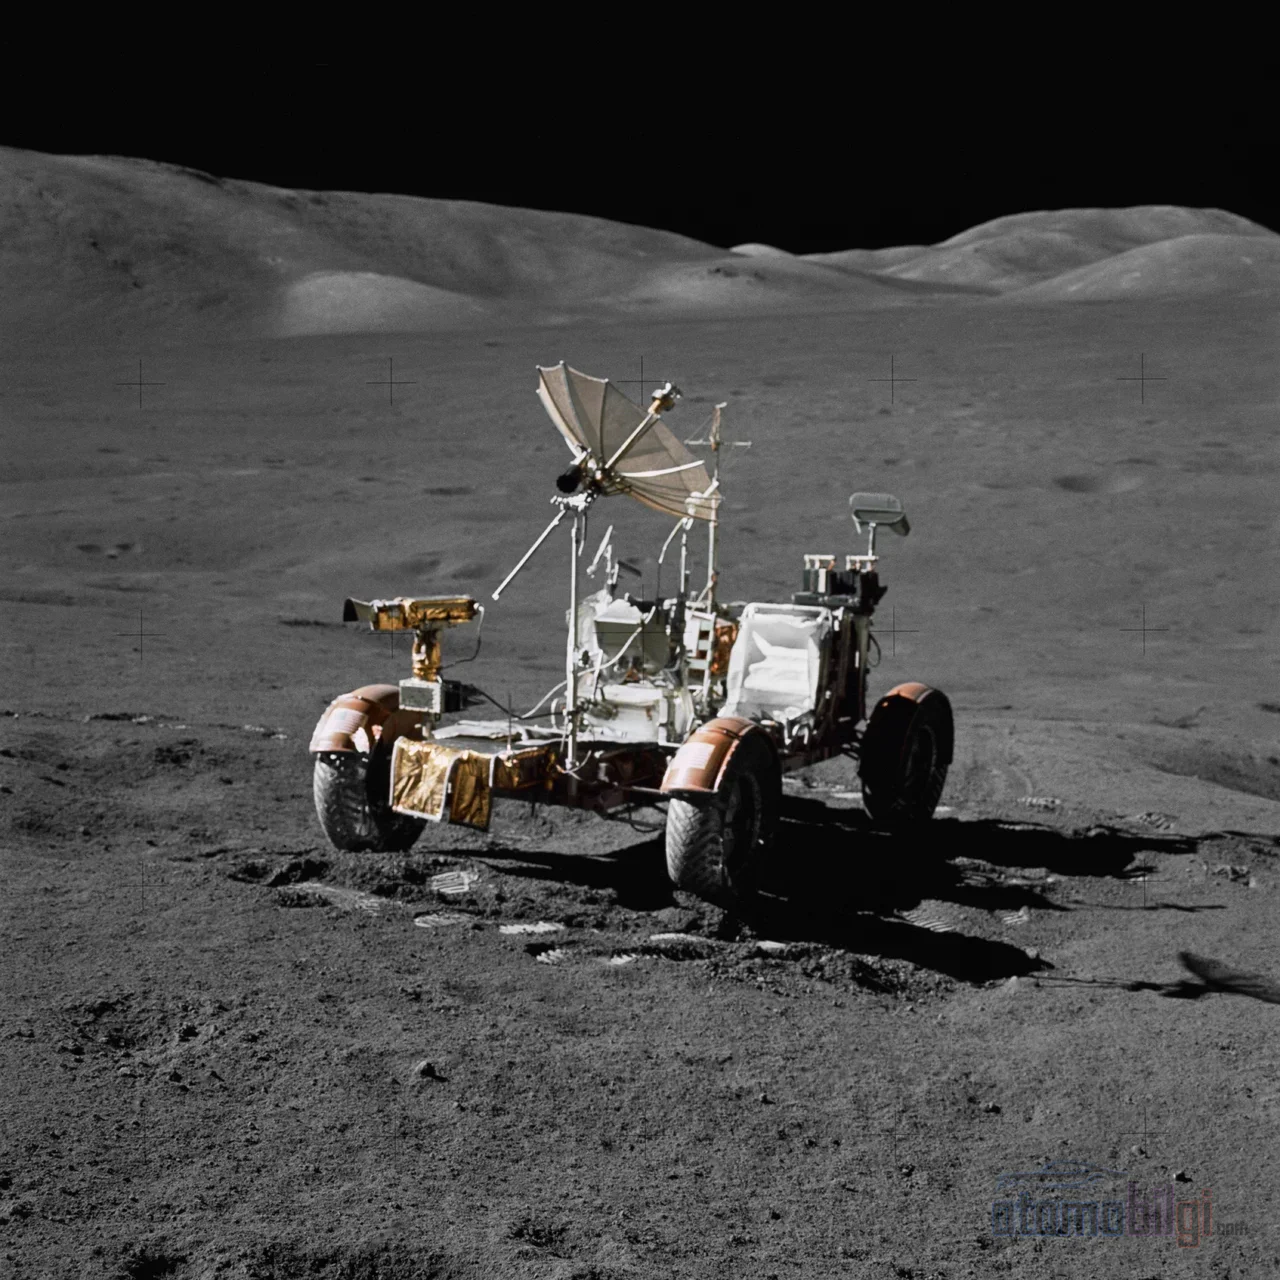
LRV का प्रणोदन आर्किटेक्चर आज आधुनिक इलेक्ट्रिक वाहनों में देखे जाने वाले मोटर-प्रति-पहिया दृष्टिकोण का सबसे शुद्ध रूप है। चारों पहियों में से प्रत्येक पर 0.25 hp (190 W) शक्ति की, 10,000 rpm पर चलने वाली सीरीज़ एक्साइटेड ब्रश्ड DC मोटर लगी थी; प्रत्येक मोटर 80:1 अनुपात वाले हार्मोनिक गियर से पहिया चलाती थी। यदि कोई मोटर विफल हो जाती तो पिन निकाल दिए जाते और पहिया मुक्त घूर्णन पर आ जाता; यानी एक अकेली विफलता वाहन को चलने से नहीं रोक सकती थी। स्टीयरिंग के लिए आगे और पीछे अलग-अलग 0.1 hp (75 W) DC मोटरों का उपयोग किया गया; Ackermann ज्यामिति के साथ मोड़ त्रिज्या 3 मीटर तक नीचे आ जाती थी।
ऊर्जा Eagle-Picher द्वारा निर्मित दो 36 वोल्ट की सिल्वर-ज़िंक प्राथमिक बैटरियों से आती थी; प्रत्येक की क्षमता 121 एम्पियर-सेकंड थी और कुल रेंज 92 किमी निर्धारित की गई थी। ये बैटरियाँ रिचार्ज नहीं हो सकती थीं और यह कोई दोष नहीं, बल्कि एक डिज़ाइन निर्णय था: वाहन चंद्रमा से वापस नहीं आने वाला था, इसलिए रीचार्ज इंफ्रास्ट्रक्चर के बजाय एकमुश्त उपयोग योग्य, विश्वसनीय और उच्च ऊर्जा घनत्व वाली केमिस्ट्री को चुना गया। सामने के हिस्से में संचार रिले इकाई और टेलीविज़न कैमरे के लिए एक अलग 36 वोल्ट का आउटलेट था।
चंद्र वातावरण की सबसे कठिन परिस्थितियों में से एक थर्मल प्रबंधन था। LRV में कोई सक्रिय शीतलन प्रणाली नहीं थी; इसके बजाय फेज बदलने वाले वैक्स थर्मल कैपेसिटर पैक और ऊपर की ओर देखती परावर्तक रेडिएटर सतहों से निष्क्रिय शीतलन किया जाता था। ड्राइविंग के दौरान रेडिएटर मायलर आवरण से ढक दिए जाते थे, और रुकने पर अंतरिक्ष यात्री हाथ के ब्रश से धूल साफ करते थे। यह सरल लेकिन अनुशासित समाधान इलेक्ट्रॉनिक्स को चंद्र दिवस की तपती गर्मी में भी चालू रखता था।
| विशेषता | मान |
|---|---|
| शुद्ध द्रव्यमान | 210 किग्रा (462 पाउंड) |
| अधिकतम उपयोगी भार | 440 किग्रा (दो अंतरिक्ष यात्री, उपकरण, नमूने) |
| लंबाई / एक्सल दूरी | 3.0 मी / 2.3 मी |
| प्रति पहिया मोटर | 0.25 hp DC, 10,000 rpm, 80:1 हार्मोनिक गियर |
| बैटरी | 2 × 36 V सिल्वर-ज़िंक (प्राथमिक), Eagle-Picher |
| रेंज | 92 किमी |
| डिज़ाइन अधिकतम गति | 10 किमी/घंटा (अपोलो 17 में 18 किमी/घंटा मापा गया) |
| पहिया | 32 इंच व्यास, ज़िंक-लेपित स्टील तार जाली, टाइटेनियम शेवरॉन |
चंद्रमा के अनुसार चेसिस और पहिया डिज़ाइन
शेसी एल्युमीनियम एलॉय 2219 की ट्यूबों से बनी, बीच में कब्जे वाली तीन हिस्सों की एक तह होने वाली बॉडी थी। तह होने की क्षमता संयोग नहीं, बल्कि ढोने की मजबूरी थी: यह वाहन लूनर मॉड्यूल के Quadrant 1 डिब्बे में तह करके रखा जाता था। अंतरिक्ष यात्रियों ने सतह पर उतरने के बाद रस्सी और ब्रेक वाली पुली प्रणाली से, बड़े पैमाने पर स्वचालित रूप से काम करने वाली एक प्रक्रिया से वाहन खोलकर ज़मीन पर उतारा। भरे वज़न में ज़मीन से ऊँचाई केवल 36 सेंटीमीटर थी; कम गुरुत्व केंद्र ने ऊबड़-खाबड़ इलाके में पलटने के जोखिम को कम किया।
टायर की समस्या चाँद पर क्लासिक अर्थों में नहीं होती: हवा नहीं भरी जा सकती और रबर भी अत्यधिक तापमान अंतर में टिकता नहीं। समाधान 0,033 इंच के स्टील के तारों से बुना गया, ज़िंक-प्लेटेड तार की जाली वाला पहिया था; संपर्क सतह के आधे हिस्से को कवर करने वाले टाइटेनियम शेवरॉन पकड़ प्रदान करते थे, और 25,5 इंच व्यास वाला टाइटेनियम इम्पैक्ट स्टॉप बॉडी को टक्करों से बचाता था। नियंत्रण एक T-आकार के कंट्रोल आर्म तक सीमित कर दिए गए थे: आगे धकेलने का मतलब एक्सलेरेटर, दाएँ-बाएँ हलचल का मतलब मोड़, पीछे खींचने का मतलब ब्रेक और बिल्कुल छोर तक ले जाने का मतलब पार्किंग ब्रेक था।
मिशन डेटा और चंद्र रिकॉर्ड
तीनों वाहनों ने कुल मिलाकर औसतन 30-30 किलोमीटर की बिना किसी समस्या की दूरी तय की। नेविगेशन दिशा जायरोस्कोप, पहिया ओडोमीटर और एक कंप्यूटर के संयोजन से काम करता था; चाँद पर सूर्य आकाश में लगभग आधा डिग्री प्रति घंटा चलता है, इसलिए अंतरिक्ष यात्री आवश्यकता पड़ने पर एक साधारण सूर्य-छाया उपकरण से मैन्युअल दिशा निर्धारण भी कर सकते थे। सुरक्षा गणना के अनुसार यदि रोवर खराब हो जाता तो टीम पैदल लूनर मॉड्यूल तक पहुँच सकती थी; यह पैदल सीमा, प्रमाणित विश्वसनीयता के आधार पर Apollo 17 के सबसे लंबे ट्रैवर्स में ढीली कर दी गई थी।
| मिशन | कुल दूरी | कुल ड्राइविंग समय | LM से अधिकतम दूरी |
|---|---|---|---|
| Apollo 15 | 27,76 किमी | 3 घं 02 मिन | 5,0 किमी |
| Apollo 16 | 26,55 किमी | 3 घं 26 मिन | 4,5 किमी |
| Apollo 17 | 35,89 किमी | 4 घं 26 मिन | 7,6 किमी |
डिज़ाइन की अधिकतम गति 10 किमी/घं होने के बावजूद Apollo 17 में 18 किमी/घं की गति तक पहुँचा गया; यह अनौपचारिक चंद्र गति रिकॉर्ड Eugene Cernan के नाम से जाना जाता है। मिशन के अंत में Cernan ने रोवर को Mission Control द्वारा दूरस्थ रूप से संचालित टेलीविज़न कैमरे से दूर पार्क किया ताकि वह लॉन्च को रिकॉर्ड कर सके, और तीसरे प्रयास में लॉन्च सफलतापूर्वक दर्ज हुआ।
खराबियाँ, पैच और चाँद पर रह गए तीन वाहन
हर इंजीनियरिंग उत्पाद की तरह LRV भी फील्ड परिस्थितियों में परखा गया। Apollo 16 में John Young दूसरे सतह ट्रैवर्स में पिछले मडगार्ड एक्सटेंशन से टकरा गया; उड़ने वाली चंद्र धूल ने टीम, कंसोल और संचार उपकरण को ढक दिया, और बैटरी का तापमान तथा बिजली की खपत बढ़ गई। Apollo 17 में Cernan के हैमर के हैंडल से तोड़े गए मडगार्ड को टेप से जोड़ना संभव नहीं था; टीम ने दूसरे ट्रैवर्स से पहले चंद्र मानचित्रों, क्लैंप टेप और लैंडर से निकाले गए क्लैंपों का उपयोग करके एक वैकल्पिक मडगार्ड बनाया। वे मानचित्र आज National Air and Space Museum में प्रदर्शित हैं; यानी चाँद पर क्लैंप टेप से मरम्मत किए गए एक इलेक्ट्रिक वाहन के हिस्से अंतरिक्ष इतिहास के संग्रहालय अक्ष बन गए।
तीनों रोवर चाँद पर ही छोड़ दिए गए। इसका कारण सरल भौतिकी है: केवल चंद्र मॉड्यूल का ऊपरी चरण ही कक्षा में लौट सकता था और हर अतिरिक्त किलोग्राम अतिरिक्त ईंधन का मतलब था। पृथ्वी पर परीक्षण वाहन और प्रशिक्षक विभिन्न संग्रहालयों में प्रदर्शित हैं: कंपन टेस्ट यूनिट हंट्सविले स्थित U.S. Space & Rocket Center में, 1-g प्रशिक्षक Johnson Space Center में, योग्यता टेस्ट यूनिट National Air and Space Museum में, इंजीनियरिंग मॉडल सिएटल स्थित Museum of Flight में है। LRV-3 को Lunar Reconnaissance Orbiter के 2009 और 2011 के पारगमन के दौरान फिर से चित्रित किया गया; 2020 में वाशिंगटन राज्य ने चंद्रमा पर गए रोवर को ऐतिहासिक प्रतीक घोषित किया।
इलेक्ट्रिक कार के इतिहास में LRV का स्थान
LRV, इलेक्ट्रिक कार की निरंतर लेकिन उबड़-खाबड़ समयरेखा पर एक विशिष्ट बिंदु बनाता है। 19. वीं सदी के अंत में शहरों में इलेक्ट्रिक वाहन एक सामान्य दृश्य थे; 1897 में लंदन पहले से ही अपनी पहली इलेक्ट्रिक टैक्सी सेवा शुरू कर चुका था। लेकिन पेट्रोल वाहन रेंज और लागत के संतुलन में आगे निकल गए, और इलेक्ट्रिक स्टार्टर और Ford Model T के दबाव के साथ इलेक्ट्रिक वाहनों को किनारे कर दिया गया। बीसवीं सदी के दौरान यह तकनीक कुछ प्रायोगिक प्रयासों और GM EV1 जैसे कम जीवनकाल वाले कार्यक्रमों के साथ टिकने की कोशिश करती रही; लिथियम-आयन बैटरी के परिपक्व होने और 2008 Tesla Roadster के हाईवे-कानूनी, सामूहिक उत्पादित लिथियम-आयन इलेक्ट्रिक स्पोर्ट्स कार साबित होने के साथ क्षेत्र फिर से जीवंत हो उठा।
इस पंक्ति में LRV की सबक यह है: इलेक्ट्रिक प्रणोदन का भाग्य केवल बैटरी केमिस्ट्री पर निर्भर नहीं है; सही मिशन परिभाषा और सही मिशन प्रोफ़ाइल के संयोजन से इलेक्ट्रिक वाहन सबसे कठिन वातावरण में भी उत्कृष्ट प्रदर्शन कर सकता है। चंद्रमा पर रेंज 92 किमी तक सीमित थी और कोई ग्राहक चार्जिंग बुनियादी ढांचा नहीं चाहता था; फिर भी वाहन ने अपने सभी मिशन बिना किसी बड़ी विफलता के पूरे किए। NASA का आज विकसित किया जा रहा Lunar Terrain Vehicle कार्यक्रम इस विरासत का आधिकारिक उत्तराधिकारी होकर उसी तर्क को नई पीढ़ी की बैटरियों के साथ आगे बढ़ा रहा है।
निष्कर्ष: चंद्रमा पर खड़ा एक मील का पत्थर
Lunar Roving Vehicle, 17 महीने की विकास अवधि, 38 मिलियन डॉलर की अंतिम लागत और तीन मिशनों में फैले दोषरहित क्षेत्र प्रदर्शन के साथ, इंजीनियरिंग अनुशासन की क्षमता का एक मापनीय प्रमाण है। हर पहिए पर अलग DC मोटर, चांदी-जस्ता बैटरी, तार की जाली वाले पहिए और मोम आधारित निष्क्रिय शीतलन: इनमें से कोई भी दिखावे के लिए नहीं था, बल्कि चंद्रमा की लगाई सीमाओं का प्रत्यक्ष उत्तर था। आज तीन वाहन अभी भी चंद्रमा की सतह पर खड़े हैं; इलेक्ट्रिक कार के इतिहास के सबसे दूरस्थ बिंदु पर, वे सौर विकिरण और सूक्ष्म उल्कापिंडों के खिलाफ चुपचाप अपनी टिकाऊपन की परीक्षा जारी रखे हुए हैं।
स्रोत
- Lunar Roving Vehicle
- The Apollo Lunar Roving Vehicle
- The Lunar Roving Vehicle - Historical Overview (S.F. Morea)
- Mobility Performance of the Lunar Roving Vehicle - NASA TR R-401
- Lunar Roving Vehicle Qualification Test Unit
- The Boeing Company wins NASA contract for lunar rover
- NASA's Lunar Rover: Everything You Need to Know