टॉर्क वेक्टरिंग इलेक्ट्रिक कारों में कैसे काम करती है?
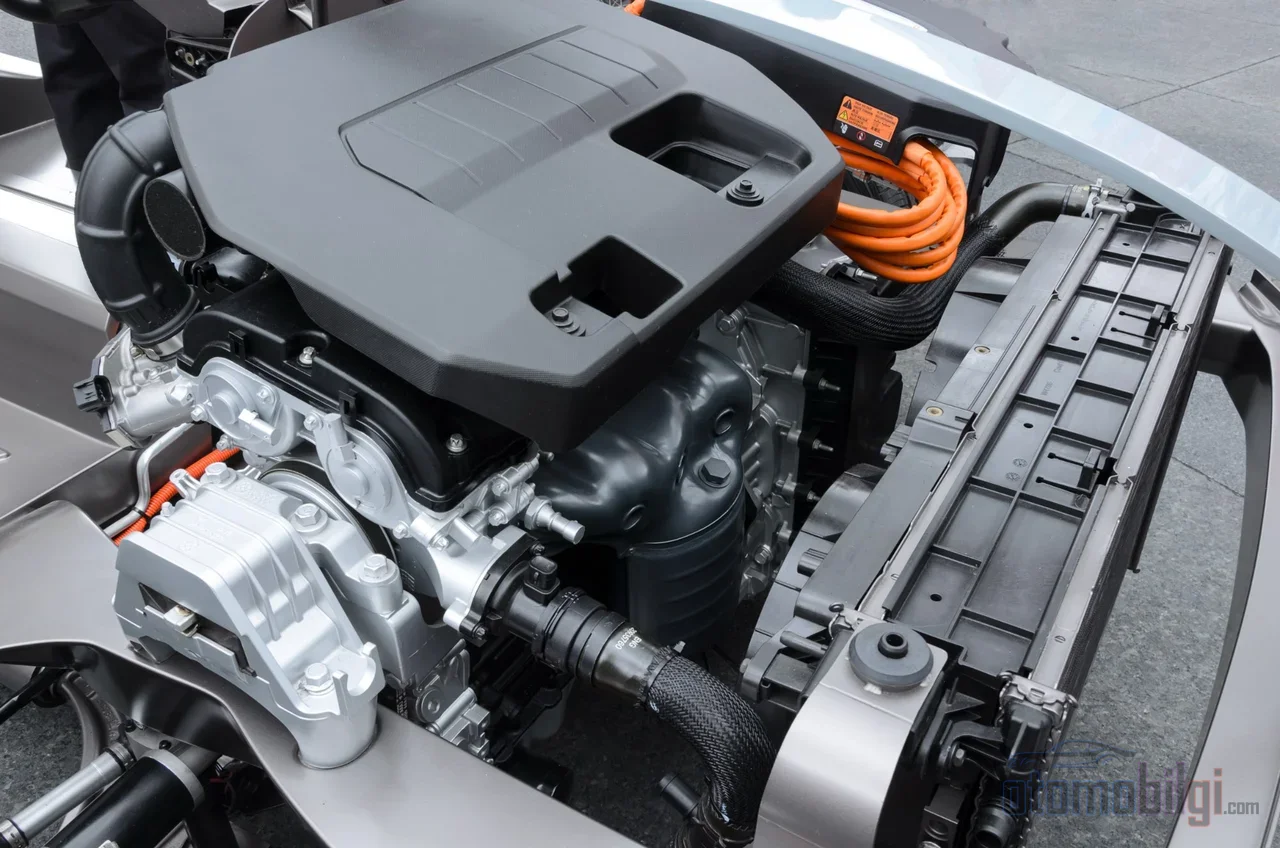
इस पेज को साझा करें
टॉर्क वेक्टरिंग का अर्थ है इलेक्ट्रिक वाहन में सॉफ्टवेयर नियंत्रण द्वारा पहियों और एक्सल के बीच शक्ति का तुरंत पुनर्वितरण; चूंकि मोटरों के बीच कोई यांत्रिक संबंध नहीं होता, यह वितरण आंतरिक दहन प्रणालियों की तुलना में अधिक तेज़ और अधिक लचीले ढंग से होता है। यह पेज सिस्टम के काम करने के तरीके को उसके आर्किटेक्चर से लेकर ड्राइविंग मोड तक समझाता है।
मुख्य बातें
- टॉर्क वेक्टरिंग, वाहन में Z अक्ष के चारों ओर यॉ (yaw) गति उत्पन्न करके सड़क पकड़ और स्टीयरिंग प्रतिक्रिया में सुधार करती है
- इलेक्ट्रिक वाहनों में पुनर्वितरण यांत्रिक क्लच से नहीं, सॉफ्टवेयर द्वारा स्वतंत्र मोटर नियंत्रण से किया जाता है
- तकनीक 1990 के दशक में आंतरिक दहन वाले वाहनों के साथ पेश हुई; EV में यह एक स्वाभाविक लाभ बन गई
- दो मोटर वाली प्रणालियों में ऊपरी परत ऊर्जा दक्षता का प्रबंधन करती है, जबकि निचली परत बाएं/दाएं टॉर्क अंतर से सीधे यॉ मोमेंट को नियंत्रित करती है
- चार मोटर वाले आर्किटेक्चर में हर पहिया स्वतंत्र रूप से नियंत्रित होता है; मोड़ में बाहरी मोटरें आंतरिक मोटरों से अधिक टॉर्क उत्पन्न करती हैं
EV में टॉर्क वेक्टरिंग कैसे काम करती है?
इस अवधारणा के केंद्र में सरल भौतिकी है: मोड़ में प्रवेश करने वाले वाहन को घुमाने वाली चीज़ केवल स्टीयरिंग कोण नहीं, बल्कि पहियों के बीच टॉर्क का संतुलन है। जब आप मोड़ के बाहरी ओर के पहियों को आंतरिक पहियों की तुलना में अधिक टॉर्क भेजते हैं, तो वाहन Z अक्ष के चारों ओर यानी अपनी ऊर्ध्वाधर धुरी पर घूमने की गति करता है। इस गति को यॉ मोमेंट (yaw moment) कहा जाता है और टॉर्क वेक्टरिंग ठीक इसी मोमेंट को जानबूझकर, नियंत्रित तरीके से उत्पन्न करने की कला है। परिणाम है तेज़ स्टीयरिंग प्रतिक्रिया, बेहतर सड़क पकड़ और अधिक अनुमानित शसी व्यवहार।
आंतरिक दहन वाले वाहन में यह काम करना कठिन है, क्योंकि शक्ति एक ही स्रोत से आती है और डिफरेंशियल नामक यांत्रिक बॉक्स से गुजरकर पहियों तक वितरित होती है। पारंपरिक ओपन डिफरेंशियल आने वाले टॉर्क को दो पहियों में बराबर बांटता है और फिसलते पहिए को नियंत्रित नहीं कर सकता: जब एक पहिया फिसलने लगता है, तो शक्ति उसी फिसलते पहिए की ओर बहती रहती है जो प्रतिरोध नहीं दिखा रहा होता, और यही बेकार पक्ष है। लिमिटेड स्लिप डिफरेंशियल (LSD) यांत्रिक क्लच के साथ इस शक्ति को आंशिक रूप से रोकता है; जबकि टॉर्क वेक्टरिंग प्रणाली शक्ति को सक्रिय रूप से सबसे अच्छी पकड़ वाले पहिए की ओर निर्देशित करती है।
इलेक्ट्रिक वाहन में तस्वीर पूरी तरह बदल जाती है। जब दो या अधिक स्वतंत्र मोटरें होती हैं, तो कौन सी मोटर कितनी चलेगी, यह सॉफ्टवेयर तय करता है। हर मोटर अपने जुड़े पहिए या एक्सल पर सीधे टॉर्क उत्पन्न करती है; बीच में शक्ति ले जाने वाले किसी यांत्रिक पुनर्वितरण तंत्र की आवश्यकता नहीं होती। यांत्रिक संबंध की अनुपस्थिति सिस्टम को तेज़ प्रतिक्रिया समय और टॉर्क हस्तांतरण में कहीं अधिक लचीलापन देती है।
आंतरिक दहन प्रणाली से अंतर: यांत्रिक चमत्कार के बजाय सॉफ्टवेयर निर्णय
आंतरिक दहन वाले वाहनों में टॉर्क वेक्टरिंग दो सामान्य तरीकों से की जाती है। ब्रेक आधारित दृष्टिकोण में, मोड़ के अंदरूनी पहिए पर तुरंत ब्रेक लगाया जाता है; यह काम करता है लेकिन ऊर्जा को ऊष्मा के रूप में बर्बाद करने के कारण यह अक्षम है। डिफरेंशियल आधारित दृष्टिकोण में डिफरेंशियल के अंदर के क्लच पैक इलेक्ट्रॉनिक नियंत्रण से सक्रिय होते हैं और टॉर्क को एक तरफ जमा करते हैं। दोनों तरीके कार्यात्मक हैं, लेकिन दोनों ही यांत्रिक घटकों की प्रतिक्रिया गति और टिकाऊपन पर निर्भर करते हैं।
इलेक्ट्रिक पक्ष में अवधारणा जानबूझकर अधिक सरल है: सॉफ्टवेयर, दो या अधिक मोटरों को अलग-अलग आदेश देता है। ब्रेक लगाने के बजाय बढ़ते टॉर्क को फिसलते हुए पहिये से हटाकर पकड़ वाले पहिये को दे देता है। यह तकनीक 1990 के दशक से आंतरिक दहन की दुनिया में ज्ञात है; आज प्रदर्शन कारों में से अनेक में विभिन्न नामों के साथ हमारे सामने आती है। इलेक्ट्रिक वाहनों में वही लक्ष्य, मोटरों की संख्या बढ़ने पर एक संरचनात्मक लाभ में बदल जाता है: वितरित की जाने वाली शक्ति पहले से ही विभाजित होती है और प्रत्येक भाग का अपना नियंत्रण होता है।
नियंत्रण श्रृंखला: Yaw सेंसर से मोटर तक जाने वाला मार्ग
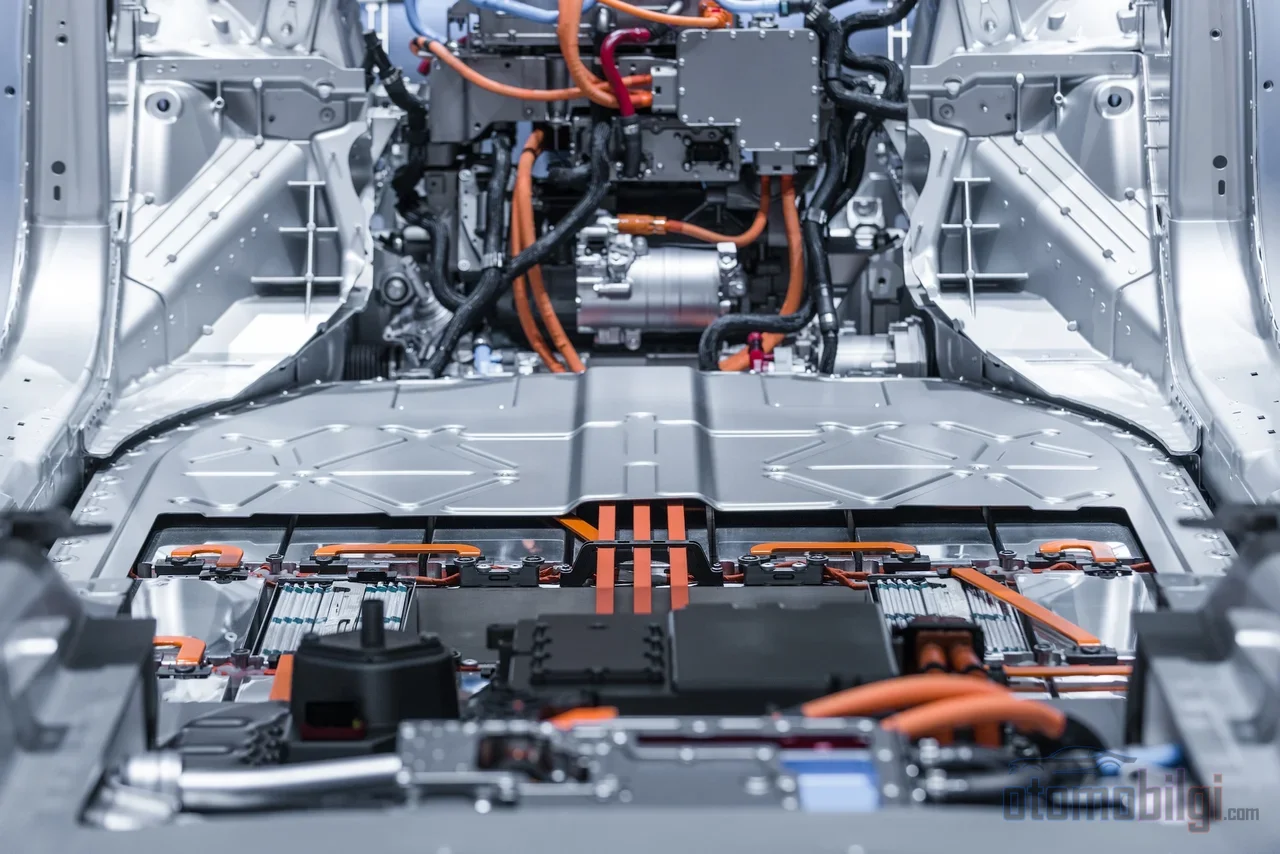
टॉर्क वेक्टरिंग एक निर्णय श्रृंखला है और इसकी प्रत्येक कड़ी मापी जा सकती है। एक सामान्य इलेक्ट्रॉनिक आर्किटेक्चर इस प्रकार काम करता है:
- Yaw सेंसर वाहन की वास्तविक घूर्णन गति को पढ़ता है।
- इस सिग्नल को संसाधित करके DC स्तर पर yaw गति के डेटा में बदला जाता है और CAN डेटा बस पर संदेश के रूप में भेजा जाता है।
- वाहन नियंत्रण इकाई (VCU) इस डेटा की तुलना ड्राइवर द्वारा वांछित पथ से करती है।
- टॉर्क वितरक फ़ंक्शन, प्रत्येक मोटर को भेजे जाने वाले टॉर्क आदेश की गणना करता है।
- सिस्टम चक्रीय रूप से दोहराया जाता है: प्रत्येक माप अगले टॉर्क निर्णय का इनपुट बन जाता है और वाहन सर्वोत्तम पथ का पालन करता रहता है।
इस श्रृंखला का भौतिक निष्पादक ट्रैक्शन इन्वर्टर है. बैटरी से आने वाली उच्च वोल्टेज DC धारा को ट्रैक्शन मोटर द्वारा उपयोग योग्य नियंत्रित AC में बदलता है; PWM अर्थात पल्स चौड़ाई मॉडुलन द्वारा मोटर की गति और टॉर्क को समायोजित करता है, और रीजनरेटिव ब्रेकिंग को भी उसी हार्डवेयर के माध्यम से प्रबंधित करता है। अर्थात टॉर्क वेक्टरिंग एक अलग बॉक्स नहीं, बल्कि इन्वर्टर और VCU द्वारा संयुक्त रूप से संचालित एक सॉफ्टवेयर-एल्गोरिथ्म का काम है।
आधुनिक आर्किटेक्चर में यह काम दो परतों में विभाजित होता है। ऊपरी परत, सामने और पीछे के एक्सल के बीच टॉर्क को ऊर्जा खपत को कम करने वाले ढंग से विभाजित करती है; निचली परत बाएँ और दाएँ पहिये के बीच टॉर्क अंतर से सीधे yaw मोमेंट उत्पन्न करती है। दक्षता और गतिशीलता एक ही सिस्टम की दो अलग परतों में संचालित दो अलग लक्ष्य हैं।
सिंगल मोटर EV में क्या होता है? वर्चुअल डिफरेंशियल और स्लिप नियंत्रण
एक मोटर और एक एक्सल वाले EV से शास्त्रीय अर्थों में टॉर्क वेक्टरिंग की अपेक्षा नहीं की जा सकती: बायाँ और दायाँ पहिया यांत्रिक रूप से एक-दूसरे से जुड़े होते हैं और मोटर एक ही टॉर्क उत्पन्न करती है। यहाँ प्रवेश करने वाली चीज़ वर्चुअल डिफरेंशियल का तर्क है: नियंत्रण सॉफ्टवेयर, पहियों की गति को देखकर भौतिक डिफरेंशियल द्वारा किए जाने वाले काम का इलेक्ट्रॉनिक अनुकरण करता है। जब कोई फिसलता हुआ पहिया पाया जाता है, तो सिस्टम टॉर्क को कम करता है या रीजनरेटिव ब्रेकिंग लागू करके फिसलन को दबा देता है; उद्देश्य मोड़ में अतिरिक्त yaw मोमेंट उत्पन्न करना नहीं, बल्कि शक्ति हानि को रोकना और स्थिरता बनाए रखना है।
स्वतंत्र रूप से संचालित पहियों के लिए नियंत्रण साहित्य में यह समस्या लंबे समय से अध्ययन की जा रही है। स्लिप अनुपात पर आधारित न होकर संचारित किए जा सकने वाले अधिकतम टॉर्क का अनुमान लगाने वाली विधियों से लेकर, स्लिप अनुपात को लगभग %20 सीमा के नीचे मोड नियंत्रण तकनीकों तक विभिन्न रणनीतियाँ उपलब्ध हैं। इनका साझा आधार यह है: यदि टायर फिसलकर उस क्षेत्र से बाहर चला जाता है जहाँ वह सड़क से पकड़ और दिशा-नियंत्रण बल दोनों संचारित करता है, तो वाहन पर नियंत्रण तेजी से कमजोर पड़ता है; नियंत्रण सॉफ्टवेयर का काम टॉर्क को इस सीमा के भीतर रखना है।
दो-मोटर आर्किटेक्चर में मिलीसेकंड-स्तरीय संतुलन
दो मोटर्स और चार पहिया संचालन वाले EV में सामने और पीछे के मोटर्स सॉफ्टवेयर द्वारा स्वतंत्र रूप से नियंत्रित होते हैं। यह स्वतंत्रता न केवल ट्रैक्शन वितरण, बल्कि भौतिक सीमाओं को प्रबंधित करने की क्षमता भी देती है। तेज त्वरण में वाहन का वजन पीछे की ओर स्थानांतरित होता है; अगले पहियों की पकड़ घट जाती है। इस स्थिति में सिस्टम अगले मोटर को जाने वाले टॉर्क को घटाकर पकड़ की हानि को रोक सकता है - आंतरिक दहन वाले सिस्टम में यह यांत्रिक क्लच के साथ कठिनाई से ही संभव है, जबकि EV का सॉफ्टवेयर सीधे मोटर के टॉर्क को लक्षित करता है।
मोड़ के भीतर का व्यवहार भी उसी तर्क से प्रबंधित होता है। जब टॉर्क को अगले और पिछले एक्सल के बीच स्थानांतरित किया जाता है, तो वाहन की मुड़ने की प्रकृति बदल जाती है: पिछले हिस्से पर अधिक भार देने वाला वितरण अंडरस्टीयर अर्थात स्टीयरिंग की अनिच्छुक घूमने को कम करता है। इसका मापने योग्य लाभ भी स्पष्ट है: टॉर्क वेक्टरिंग पारंपरिक सस्पेंशन डिज़ाइन से ऊपर निरंतर यॉ मोमेंट प्रदान करके अंडरस्टीयर ग्रेडिएंट को घटाती है, वाहन की प्रतिक्रिया के रैखिक रूप से कार्य करने वाले क्षेत्र का विस्तार करती है और प्राप्त की जा सकने वाली अधिकतम पार्श्व त्वरण को बढ़ाती है।
इस असममित टॉर्क की कीमत गर्मी है। लंबे मोड़ में बाहरी ओर के मोटर्स भीतरी मोटर्स की तुलना में स्पष्ट रूप से अधिक टॉर्क उत्पन्न करते हैं; बाहरी मोटर्स का तापमान बढ़ता है जबकि भीतरी मोटर्स का घटता है। पावर ट्रांसमिशन की थर्मल गतिशीलता ड्राइवर के इनपुट और नियंत्रण एल्गोरिथ्म की टॉर्क मांग पर निर्भर करती है - अर्थात वेक्टरिंग, मोटर के आकार निर्धारण में भी एक थर्मल डिज़ाइन पैरामीटर है।
चार-मोटर आर्किटेक्चर: प्रत्येक पहिए के लिए एक मोटर
प्रत्येक पहिए से अलग मोटर जोड़ने वाला चार-मोटर विन्यास, टॉर्क वेक्टरिंग की तार्किक पराकाष्ठा माना जाता है। प्रत्येक पहिए का टॉर्क अलग-अलग और स्वतंत्र रूप से नियंत्रित किया जा सकता है; मोटर की प्रतिक्रिया तेज होती है और ऊर्जा उपयोग में उच्च दक्षता प्राप्त की जा सकती है। इस दृष्टिकोण को पूर्ण टॉर्क वेक्टरिंग संभव बनाने वाला माना जाता है, क्योंकि यह चारों पहियों के टॉर्क का पूर्ण प्रबंधन करता है।
केवल यही आर्किटेक्चर एक ऐसे प्रश्न को रोजमर्रा के जीवन से परिचित आयाम तक ले जाता है: यह हर वाहन में क्यों नहीं है? उत्तर लागत और पैकेजिंग संतुलन में है। चार अलग मोटर्स, चार अलग इन्वर्टर और उन्हें संभालने वाला नियंत्रण सॉफ्टवेयर चाहिए; इसके साथ स्किड नियंत्रण सॉफ्टवेयर की जटिलता भी जुड़ती है। एक दिलचस्प इंजीनियरिंग बिंदु मोटर के चयन से आता है: चूँकि टॉर्क, मोटर की त्रिज्या के घन के अनुपात में बढ़ता है, उच्च टॉर्क/आयतन अनुपात वाले एक्सियल फ्लक्स मोटर्स इन चार-मोटर पैकेजिंग सीमाओं को पूरा करने में मदद करते हैं।
ड्राइविंग मोड्स और रीजेनरेटिव ब्रेकिंग से संबंध
स्टीयरिंग पर एक बटन से चुना गया ड्राइविंग मोड, टॉर्क वेक्टरिंग एल्गोरिथम के चरित्र को बदल देता है। अधिक स्पोर्ट्स मोड, दो पहियों या दो एक्सल के बीच टॉर्क अंतर को अधिक आक्रामक रूप से समायोजित करके तेज़ स्टीयरिंग प्रतिक्रिया और अधिक फुर्तीला कोने लेने का व्यवहार पैदा करता है; स्थिरता प्रणाली का हस्तक्षेप कम हो जाता है। वहीं आराम-केंद्रित मोड में प्रणाली देर से हस्तक्षेप करती है या टॉर्क अंतर को सममिति के करीब रखती है। बहु-मोड दो-मोटर प्रणालियों में ये संक्रमण एक सिंक्रोनाइज़र के माध्यम से, टॉर्क वेक्टरिंग रीज़िम और मोटर के अधिकतम टॉर्क ड्राइव के बीच किया जाता है।
रीजनरेटिव ब्रेकिंग भी उसी समीकरण का हिस्सा है। पीछे से चलने वाले EV में जब रीजनरेटिव ब्रेकिंग सक्रिय होती है तो पिछले पहियों पर अतिरिक्त ब्रेकिंग टॉर्क लग जाता है और यह पहियों के फिसलने और स्थिरता की समस्याओं का कारण बन सकता है। टॉर्क वेक्टरिंग ठीक यहीं काम आती है: ब्रेकिंग टॉर्क को पहियों के बीच पुनर्वितरित करके फिसलने को रोकती है। ब्रेकिंग, ट्रैक्शन और शेसी नियंत्रण का एक ही रणनीति के साथ समन्वित प्रबंधन इस क्षेत्र की वर्तमान इंजीनियरिंग बहस के केंद्र में है।
क्या यह मूल्यवान है, या विलासिता? लागत और लाभ का संतुलन
टॉर्क वेक्टरिंग का यथार्थपरक मूल्यांकन दो सवालों के उत्तर देना चाहिए: क्या प्रणाली सामान्य ड्राइविंग में अंतर लाती है और उसकी कीमत क्या है? लाभ का पक्ष, सूखे एस्फल्ट पर मध्यम गति से चलने वाली अधिकांश ड्राइविंग में महसूस नहीं होता; अंतर कीचड़ वाली सतहों पर, आक्रामक कोनों में और सीमा पर ड्राइविंग में सामने आता है। प्रणाली जटिल और महंगी भी है; खराबी की स्थिति में मरम्मत भी आसान नहीं है।
इसके बदले में एक दीर्घकालिक अपेक्षा भी है: यह सोचा जा रहा है कि टॉर्क वेक्टरिंग, कभी विलासिता माने जाने वाले ABS के नक्शेकदम चलकर भविष्य में एक मानक सुरक्षा सुविधा बन सकती है। ऊर्जा दक्षता के क्षेत्र में भी सक्रिय अनुसंधान का विषय मौजूद है: फ्रंट/रियर टॉर्क विभाजन और प्रति-पहिया मोटर वाले वाहनों में कुल शक्ति की मांग को कम करने वाले इष्टतम टॉर्क वितरण दोनों, वर्तमान अनुसंधानों के केंद्र में हैं। यानी यह तकनीक केवल प्रदर्शन ही नहीं, दक्षता के उपकरण के रूप में भी परिपक्व हो रही है।
निष्कर्ष: नृत्य की कोरियोग्राफी सॉफ़्टवेयर में
टॉर्क वेक्टरिंग, इलेक्ट्रिक वाहन में एक यांत्रिक चमत्कार से सॉफ़्टवेयर-आधारित क्षमता में बदल गई वाहन डायनेमिक्स की एक विद्या है। एक-मोटर मॉडलों में यह आभासी डिफरेंशियल फिसलन को दबाती है, दो-मोटर मॉडलों में एक्सलों के बीच संतुलन प्रबंधित करती है, और चार-मोटर आर्किटेक्चर में हर पहिए को अलग-अलग कोरियोग्राफी में जोड़ती है। जैसे-जैसे सेंसर, नियंत्रण इकाई और इनवर्टर से गुजरने वाली वह चक्रीय निर्णय श्रृंखला तेज़ होती है, वैसे-वैसे आंतरिक दहन युग की यांत्रिक उथल-पुथल की जगह मापने योग्य, समायोज्य और अपडेट करने योग्य ड्राइविंग अनुभव ले लेता है। इंजीनियर की दृष्टि से देखा जाए तो सबसे प्रभावशाली पहलू भी यही है: वही शेसी, एक अलग सॉफ़्टवेयर प्रोफ़ाइल के साथ बिल्कुल अलग वाहन व्यवहार प्रदर्शित कर सकता है।
स्रोत
- इलेक्ट्रिक वाहन टॉर्क वेक्टरिंग डिज़ाइन
- और इलेक्ट्रिक वाहन डिज़ाइन में अगला कदम: टॉर्क वेक्टरिंग
- टॉर्क वेक्टरिंग की व्याख्या
- टॉर्क वेक्टरिंग: यह क्या है और क्या काम करती है
- दो-मोटर, चार-पहिया-ड्राइव लेआउट
- सुपर हैंडलिंग का भविष्य (1): चार-मोटर इलेक्ट्रिक वाहन
- चार-पहिया इन-व्हील-मोटर इलेक्ट्रिक वाहनों में टॉर्क वितरण योजना की समीक्षा
- रीजनरेटिव ब्रेकिंग के साथ रियर-व्हील-ड्राइव इलेक्ट्रिक वाहन की स्थिरता संबंधी समस्याएं
- स्वतंत्र रूप से संचालित पहियों वाले इलेक्ट्रिक वाहनों के लिए ट्रैक्शन कंट्रोल
- दक्षता मॉडल के साथ ट्रैक्शन कंट्रोल रणनीति
- अलग-अलग इन-व्हील मोटर्स वाले AWD इलेक्ट्रिक वाहन के लिए व्हील स्लिप नियंत्रण
- ट्रैक्शन इन्वर्टर क्या है?
- इलेक्ट्रिक वाहन ट्रैक्शन इन्वर्टर और मोटर माप
- ओवर-एक्चुएटेड इलेक्ट्रिक वाहनों के लिए शक्ति-अनुकूलित टॉर्क वितरण
- ऊर्जा दक्षता के लिए टॉर्क वितरण का अनुकूलन
- मल्टीमोड दो-मोटर इलेक्ट्रिक वाहन प्रणाली
- ड्राइव मोड-आधारित टॉर्क वेक्टरिंग नियंत्रण