Bagaimana Vectoring Torsi Bekerja pada Mobil Listrik?
Bagikan Halaman Ini
Tork vektörleme adalah pendistribusian ulang dayatan secara instan antara roda dan poros di kendaraan listrik melalui kontrol perangkat lunak; karena tidak ada hubungan mekanis antara motor, distribusi ini terjadi lebih cepat dan lebih fleksibel dibandingkan sistem pembakaran dalam. Halaman ini menjelaskan cara kerja sistem tersebut, mulai dari arsitekturnya hingga mode berkendara.
Sorotan
- Tork vektöring meningkatkan cengkeraman dan respons kemudi dengan menciptakan gerakan yaw di sekitar sumbu Z pada kendaraan
- Pada kendaraan listrik (EV), pendistribusian ulang dilakukan bukan dengan kopling mekanis, tetapi dengan kontrol motor independen melalui perangkat lunak
- Teknologi ini diperkenalkan pada tahun 1990-an dengan kendaraan pembakaran dalam; dan berubah menjadi keunggulan alami pada kendaraan listrik
- Pada sistem dua motor, lapisan atas mengelola efisiensi energi, sedangkan lapisan bawah mengelola momen yaw secara langsung melalui perbedaan tork kiri/kanan
- Pada arsitektur empat motor, setiap roda dikendalikan secara independen; di tikungan, motor luar menghasilkan tork yang lebih tinggi daripada motor dalam
Bagaimana Cara Kerja Tork Vektöring pada EV?
Di pusat konsep ini ada fisika yang sederhana: yang memutar kendaraan yang memasuki tikungan bukan hanya sudut kemudi, melainkan keseimbangan tork antara roda-roda. Saat Anda mengirimkan lebih banyak tork ke roda di sisi luar tikungan daripada roda di sisi dalam, kendaraan melakukan gerakan berputar di sekitar sumbu Z, yaitu sumbu vertikalnya. Gerakan ini disebut momen yaw, dan tork vektöring pada dasarnya adalah seni menghasilkan momen ini secara sadar dan terkontrol. Hasilnya adalah respons kemudi yang lebih cepat, cengkeraman yang lebih baik, dan perilaku sasis yang lebih dapat diprediksi.
Pada kendaraan pembakaran dalam, melakukan hal ini sulit, karena dayatan berasal dari satu sumber dan didistribusikan ke roda-roda melalui kotak mekanis yang disebut diferensial. Diferensial terbuka tradisional membagi tork yang masuk secara merata ke dua roda dan tidak dapat mengendalikan roda yang selip: saat satu roda mulai selip, dayatan terus mengalir ke roda yang selip karena tidak menunjukkan resistensi, dan inilah sisi yang tidak berguna. Diferensial limited-slip (LSD) sebagian membatasi dayatan ini dengan kopling mekanis; sementara sistem tork vektoring secara aktif mengarahkan dayatan ke roda dengan cengkeraman terbaik.
Pada kendaraan listrik, gambarannya berubah sepenuhnya. Ketika ada dua motor atau lebih yang independen, perangkat lunak yang memutuskan motor mana yang bekerja seberapa banyak. Setiap motor menghasilkan tork secara langsung ke roda atau poros yang terhubung dengannya; tidak diperlukan mekanisme pendistribusian ulang mekanis untuk mentransfer dayatan di antaranya. Tidak adanya hubungan mekanis memberikan sistem waktu respons yang lebih cepat dan fleksibilitas yang jauh lebih besar dalam transfer tork.
Perbedaan dari Sistem Pembakaran Dalam: Keputusan Perangkat Lunak alih-alih Keajaiban Mekanis
Pada kendaraan pembakaran dalam, tork vektoring dilakukan dengan dua metode umum. Dalam pendekatan berbasis rem, rem diterapkan secara instan pada roda di sisi dalam tikungan; ini berhasil tetapi tidak efisien karena membuang energi sebagai panas. Dalam pendekatan berbasis diferensial, paket kopling di dalam diferensial diaktifkan secara elektronik dan menumpuk tork ke satu sisi. Kedua metode berfungsi, tetapi keduanya bergantung pada kecepatan respons dan daya tahan komponen mekanis.
Di sisi listrik, konsepnya sengaja dibuat lebih sederhana: perangkat lunak memberikan perintah secara terpisah kepada dua motor atau lebih. Alih-alih melakukan pengereman, torsi yang meningkat dipindahkan dari roda yang selip ke roda yang masih memiliki cengkraman. Teknologi ini sudah dikenal di dunia mesin pembakaran internal sejak era 1990-an; hari ini ia muncul dengan berbagai nama di banyak mobil performa. Pada kendaraan listrik, tujuan yang sama berubah menjadi keunggulan struktural seiring bertambahnya jumlah motor: daya yang akan didistribusikan sudah terpecah, dan setiap bagian memiliki kendalinya sendiri.
Rantai Kontrol: Jalan dari Sensor Yaw ke Motor
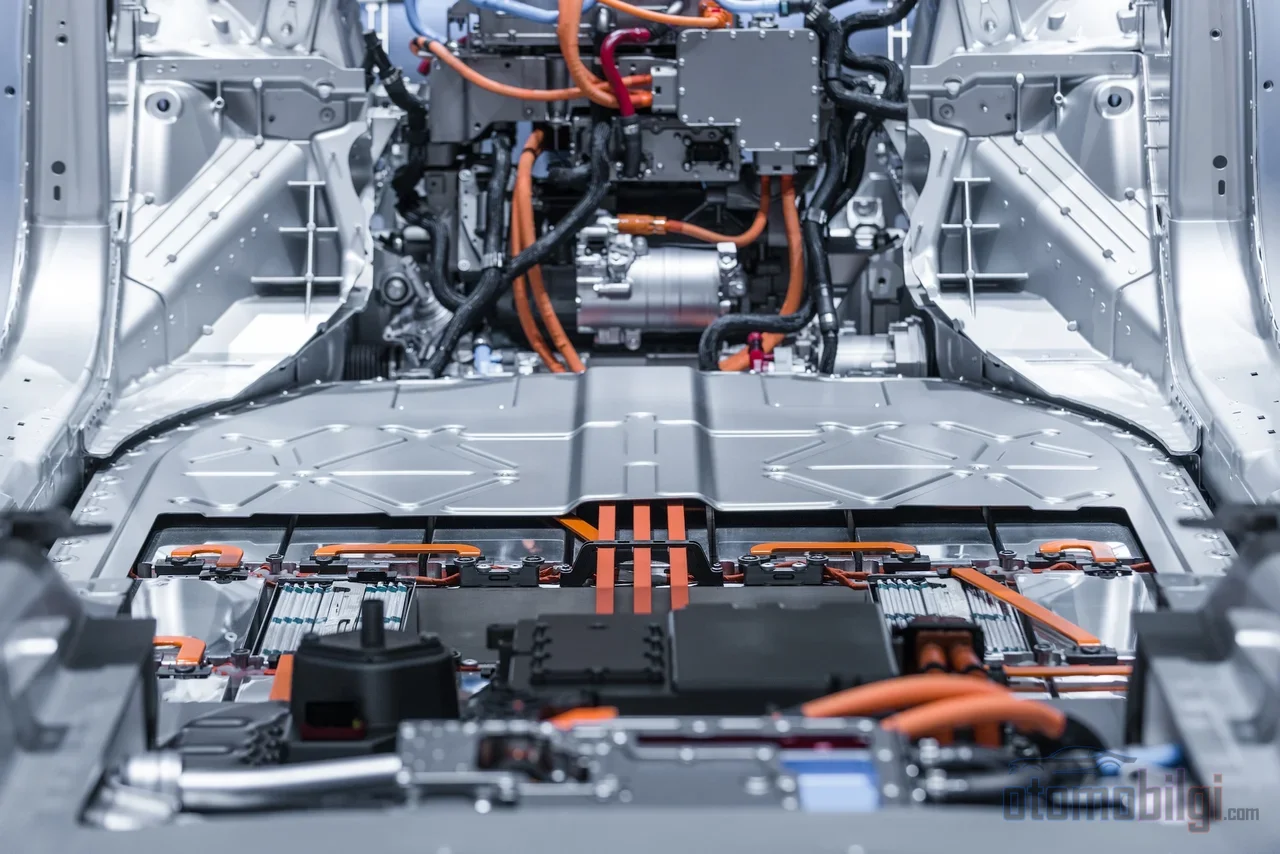
Vektorisasi torsi adalah rantai keputusan dan setiap mata rantainya dapat diukur. Sebuah arsitektur elektronik tipikal bekerja seperti ini:
- Sensor yaw membaca laju belokan sesungguhnya dari kendaraan.
- Sinyal ini diproses menjadi data kecepatan yaw pada level DC, lalu dikirim sebagai pesan ke jalur data CAN.
- Unit kontrol kendaraan (VCU) membandingkan data ini dengan lintasan yang diinginkan pengemudi.
- Fungsi distributor torsi menghitung perintah torsi yang harus dikirim ke setiap motor.
- Sistem ini bekerja secara berulang: setiap pengukuran menjadi masukan untuk keputusan torsi berikutnya, dan kendaraan terus mengikuti lintasan yang paling optimal.
Pelaksana fisik dari rantai ini adalah inverter traksi. Ia mengubah arus DC bertegangan tinggi dari baterai menjadi AC terkontrol yang dapat digunakan motor traksi; melalui PWM atau modulasi lebar pulsa, ia mengatur kecepatan dan torsi motor, serta mengelola pengereman regeneratif melalui perangkat keras yang sama. Jadi vektorisasi torsi bukanlah sebuah kotak terpisah, melainkan pekerjaan perangkat lunak-algoritma yang dijalankan bersama oleh inverter dan VCU.
Pada arsitektur modern, pekerjaan ini terbagi menjadi dua lapisan. Lapisan atas membagi torsi antara poros depan dan belakang dengan cara yang mengurangi konsumsi energi; sementara lapisan bawah menghasilkan momen yaw secara langsung melalui perbedaan torsi antara roda kiri dan kanan. Efisiensi dan dinamika adalah dua tujuan dari sistem yang sama yang dijalankan pada dua lapisan berbeda.
Apa yang Terjadi pada EV Satu Motor? Diferensial Virtual dan Kontrol Selip
Sebuah EV bermotor tunggal dan satu poros tidak diharapkan dapat melakukan vektorisasi torsi dalam artian klasik: roda kiri dan kanan terhubung secara mekanis dan motor hanya menghasilkan satu torsi. Yang berperan di sini adalah logika diferensial virtual: perangkat lunak kendali, dengan memantau kecepatan roda, meniru secara elektronik pekerjaan yang seharusnya dilakukan diferensial fisik. Saat roda yang selip terdeteksi, sistem memperkecil torsi atau mengaktifkan pengereman regeneratif untuk menekan selip; tujuannya bukan menciptakan momen yaw ekstra di tikungan, melainkan mencegah kehilangan daya dan menjaga stabilitas.
Masalah ini telah lama dikaji dalam literatur kontrol untuk roda penggerak independen. Dari metode yang tidak bergantung pada rasio selip dan memperkirakan torsi maksimum yang dapat ditransmisikan, hingga pendekatan kontrol mode yang menjaga rasio selip tetap di bawah ambang sekitar 20%, berbagai strategi tersedia. Titik temu mereka adalah: jika selip keluar dari wilayah tempat ban mentransmisikan baik cengkraman maupun gaya kemudi ke permukaan jalan, kontrol kendaraan dengan cepat melemah; Dalam situasi ini, sistem dapat mengurangi torsi yang menuju motor depan untuk mencegah kehilangan cengkraman - sementara sistem pembakaran internal hanya bisa melakukannya dengan susah payah melalui kopling mekanis, perangkat lunak EV menyasar torsi motor secara langsung.
Keseimbangan Milidetik dalam Arsitektur Dua Motor
Pada EV dua motor dengan penggerak empat roda, motor depan dan belakang dikendalikan secara independen oleh perangkat lunak. Independensi ini memberikan kemampuan untuk mengelola bukan hanya distribusi traksi, tetapi juga batas-batas fisika. Saat akselerasi keras, berat kendaraan berpindah ke belakang; cengkraman roda depan berkurang. Dalam kondisi ini, sistem dapat mencegah kehilangan cengkraman dengan mengurangi tork yang menuju motor depan - pada sistem pembakaran dalam hal ini hanya bisa dilakukan dengan susah payah melalui kopling mekanis, sedangkan pada EV, perangkat lunak langsung menyasar tork motor.
Perilaku di dalam tikungan juga dikelola dengan logika yang sama. Ketika torsi digeser antara poros depan dan belakang, karakter belok kendaraan berubah: distribusi yang condong ke belakang mengurangi understeer, yaitu keengganan kemudi untuk berbelok. Manfaat yang dapat diukur juga jelas: torque vectoring memberikan momen yaw yang berkelanjutan di atas desain suspensi konvensional, menurunkan gradien understeer, memperluas wilayah di mana respons kendaraan bekerja secara linear, dan meningkatkan akselerasi lateral maksimum yang dapat dicapai.
Harga dari torsi asimetris ini adalah panas. Di tikungan panjang, motor di sisi luar menghasilkan torsi yang jauh lebih tinggi daripada motor di sisi dalam; suhu motor luar meningkat sementara motor dalam menurun. Dinamika termal transmisi daya bergantung pada masukan pengemudi dan permintaan torsi algoritma kontrol - artinya, vectoring juga merupakan parameter desain termal dalam penentuan ukuran motor.
Arsitektur Empat Motor: Satu Motor per Roda
Konfigurasi empat motor yang menghubungkan motor terpisah ke setiap roda dipandang sebagai titik puncak logis dari torque vectoring. Torsi setiap roda dapat dikendalikan satu per satu dan secara independen; respons motor cepat dan efisiensi tinggi dalam penggunaan energi dapat dicapai. Pendekatan ini dinilai memungkinkan torque vectoring ultimate karena mengelola torsi keempat roda secara menyeluruh.
Hanya arsitektur ini yang membawa pertanyaan ke dimensi yang akrab dengan kehidupan sehari-hari: mengapa tidak ada di setiap kendaraan? Jawabannya terletak pada keseimbangan biaya dan pengemasan. Empat motor terpisah berarti empat inverter terpisah dan perangkat lunak kontrol untuk mengelolanya; kompleksitas perangkat lunak kontrol selip ditambahkan ke dalamnya. Catatan rekayasa yang menarik datang dari pemilihan motor: karena torsi meningkat sebanding dengan kubik radius motor, motor fluks aksial dengan rasio torsi/volume tinggi membantu memenuhi batasan pengemasan empat motor ini.
Mode Berkendara dan Kaitannya dengan Pengereman Regeneratif
Mode berkendara yang dipilih dengan tombol di kemudi mengubah karakter algoritma torque vectoring. Mode yang lebih sportif mengatur perbedaan torsi antara kedua sisi atau kedua gandar secara lebih agresif, sehingga menghasilkan respons kemudi yang lebih cepat dan perilaku tikungan yang lebih tangkas; intervensi sistem stabilitas berkurang. Pada mode yang berfokus pada kenyamanan, sistem justru bereaksi terlambat atau menjaga perbedaan torsi mendekati simetris. Pada sistem dua motor multimode, transisi ini dilakukan melalui sebuah sinkronizer, antara rezim vektorisasi torsi dan dorongan torsi maksimum motor.
Rem regeneratif juga merupakan bagian dari persamaan yang sama. Ketika rem regeneratif aktif pada sebuah EV penggerak belakang, torsi pengereman tambahan dibebankan pada roda belakang, dan hal ini dapat menyebabkan selip roda serta masalah stabilitas. Vektorisasi torsi justru berperan tepat di sini: dengan mendistribusikan ulang torsi pengereman di antara roda-roda, selip dapat dicegah. Pengelolaan pengereman, traksi, dan kontrol sasis secara terkoordinasi dengan satu strategi tunggal berada di pusat diskusi rekayasa terkini di bidang ini.
Sepadan Kah, Mewah Kah? Keseimbangan Biaya dan Manfaat
Penilaian realistis atas vektorisasi torsi harus menjawab dua pertanyaan: Apakah sistem memberikan perbedaan dalam berkendara normal, dan berapa harganya? Sisi manfaatnya tidak terasa pada sebagian besar berkendara dengan kecepatan moderat di aspal kering; perbedaannya muncul pada permukaan berlumpur, tikungan agresif, dan berkendara di batas kemampuan. Sistem ini juga kompleks dan mahal; perbaikannya saat rusak pun tidak mudah.
Sebagai imbalannya, ada pula ekspektasi jangka panjang: vektorisasi torsi diperkirakan dapat mengikuti jejak ABS yang dahulu dianggap mewah, dan berubah menjadi fitur keselamatan standar di masa depan. Di sisi efisiensi energi juga terdapat bidang kajian yang aktif: baik pembagian torsi depan/belakang maupun distribusi torsi optimal yang mengurangi total permintaan daya pada kendaraan bermotor per roda, berada dalam fokus riset terkini. Jadi teknologi ini matang tidak hanya sebagai alat performansi, tetapi juga sebagai alat efisiensi.
Kesimpulan: Koreografi Dansanya Ada di Perangkat Lunak
Vektorisasi torsi adalah disiplin dinamika kendaraan yang telah berubah dari keajaiban mekanis menjadi kemampuan perangkat lunak pada kendaraan listrik. Pada model bermotor tunggal, ia menekan selip diferensial virtual; pada model dua motor, ia mengelola keseimbangan antar gandar; dan pada arsitektur empat motor, ia mengoreografikan setiap roda satu per satu. Semakin cepat rantai keputusan siklikal yang melewati sensor, unit kontrol, dan inverter itu, kompleksitas mekanis era mesin pembakaran dalam digantikan oleh pengalaman berkendara yang terukur, dapat disetel, dan dapat diperbarui. Dilihat dari mata seorang insinyur, inilah sisi yang paling mengesankan: sasis yang sama dapat menampilkan perilaku kendaraan yang sama sekali berbeda dengan profil perangkat lunak yang berbeda.
Sumber
- Electric Vehicle Torque Vectoring Design
- And onto Torque Vectoring, the Next Step in Electric Vehicle Design
- Torque vectoring explained
- Torque Vectoring: What It Is & What It Does
- Dual-motor, four-wheel-drive layout
- Masa Depan Penanganan Super (1): EV Empat Motor
- Tinjauan Skema Distribusi Torsi pada EV Empat Roda dengan Motor di Dalam Roda
- Masalah Stabilitas EV Penggerak Roda Belakang dengan Rem Regeneratif
- Kontrol Traksi untuk EV dengan Roda yang Digerakkan Secara Independen
- Strategi Kontrol Traksi dengan Model Efisiensi
- Kontrol Selip Roda untuk EV AWD dengan Motor di Dalam Roda Individual
- Apa Itu Inverter Traksi?
- Pengukuran Inverter Traksi & Motor EV
- Distribusi torsi optimal daya untuk EV yang overactuated
- Mengoptimalkan distribusi torsi untuk efisiensi energi
- Sistem kendaraan listrik dua motor multimode
- Kontrol Vektor Torsi Bergantung Mode Berkendara