Comment fonctionne le vectorisation de couple dans les voitures électriques ?
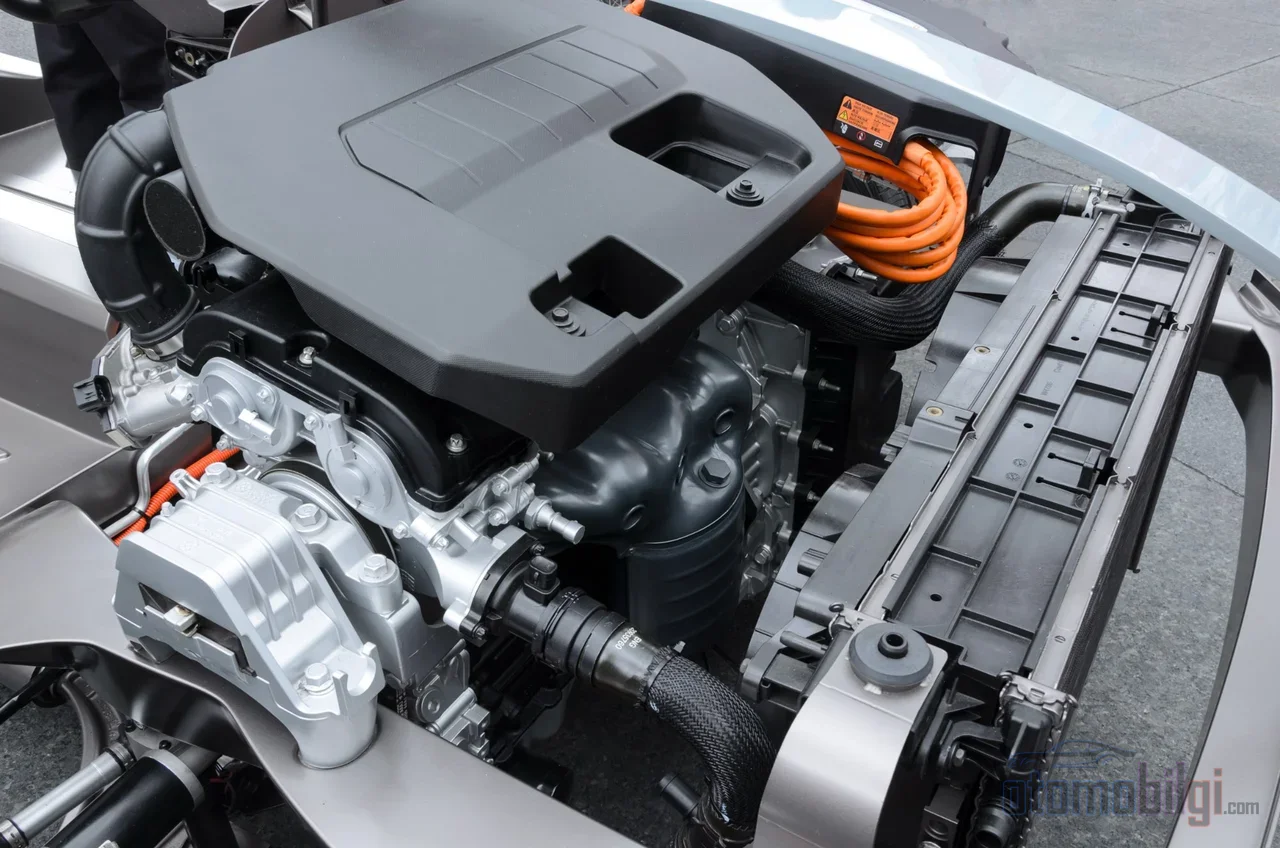
Partagez cette page
Le vectorisation du couple consiste à redistribuer instantanément, par contrôle logiciel, la puissance entre les roues et les essieux d'un véhicule électrique ; comme il n'existe pas de liaison mécanique entre les moteurs, cette répartition s'effectue plus rapidement et plus souplement que dans les systèmes à combustion interne. Cette page explique le fonctionnement du système, de son architecture jusqu'aux modes de conduite.
Points forts
- La vectorisation du couple, en créant sur le véhicule un mouvement de lacet autour de l'axe Z améliore l'adhérence et la réponse de la direction
- Dans les VE, la redistribution ne se fait pas par embrayages mécaniques, mais par un contrôle logiciel indépendant des moteurs avec
- Technologie dans les années 1990 introduite sur les véhicules à combustion interne ; transformée en avantage naturel sur les VE
- Dans les systèmes bimoteurs, la couche supérieure gère le rendement énergétique, la couche inférieure gère directement le moment de lacet via la différence de couple gauche/droite
- Dans les architectures quadrimoteurs, chaque roue est contrôlée indépendamment ; en virage, les moteurs extérieurs produisent un couple plus élevé que les moteurs intérieurs
Comment fonctionne la vectorisation du couple dans un VE ?
Au coeur du concept se trouve une physique simple : ce qui fait pivoter un véhicule engagé dans un virage, ce n'est pas seulement l'angle du volant, mais l'équilibre du couple entre les roues. Lorsque vous envoyez plus de couple aux roues extérieures du virage qu'aux roues intérieures, le véhicule effectue un mouvement de rotation autour de l'axe Z, c'est-à-dire autour de son axe vertical. Ce mouvement est appelé moment de lacet et la vectorisation du couple est précisément l'art de produire ce moment de manière délibérée et contrôlée. Le résultat : une réponse de direction plus rapide, une meilleure adhérence et un comportement de châssis plus prévisible.
Dans un véhicule à combustion interne, cette tâche est difficile, car la puissance provient d'une source unique et est distribuée aux roues en passant par la boîte mécanique appelée différentiel. Un différentiel classique ouvert répartit le couple entrant également entre les deux roues et ne peut pas contrôler la roue qui patine : lorsqu'une roue commence à patiner, la puissance continue de couler vers cette roue qui n'oppose aucune résistance, ce qui constitue le côté inutilisable. Un différentiel à glissement limité (LSD) freine partiellement cette puissance par embrayages mécaniques ; un système à couple vectorisé, lui, dirige activement la puissance vers la roue offrant la meilleure adhérence.
Dans un véhicule électrique, le tableau change radicalement. Lorsqu'il y a deux moteurs indépendants ou plus, c'est le logiciel qui décide du rôle de chaque moteur. Chaque moteur produit le couple directement vers la roue ou l'essieu auquel il est relié ; aucun mécanisme mécanique de redistribution de puissance n'est nécessaire entre les deux. L'absence de liaison mécanique confère au système un temps de réponse plus rapide et une bien plus grande souplesse dans la transmission du couple.
Différence avec le système à combustion interne : décision logicielle plutôt que miracle mécanique
Dans les véhicules à combustion interne, la vectorisation du couple s'effectue selon deux méthodes courantes. Dans l'approche par freinage, un freinage instantané est appliqué à la roue intérieure du virage ; cela fonctionne, mais c'est inefficace car l'énergie est gaspillée sous forme de chaleur. Dans l'approche par différentiel, les packs d'embrayage situés à l'intérieur du différentiel sont activés électroniquement et accumulent le couple d'un côté. Les deux méthodes sont fonctionnelles, mais toutes deux dépendent de la rapidité de réponse et de la durabilité des composants mécaniques.
Du côté électrique, le concept est volontairement plus simple : le logiciel commande individuellement deux moteurs ou plus. Plutôt que de freiner, il déplace le couple croissant de la roue qui patine vers la roue qui adhère. La technologie est connue dans le monde des moteurs à combustion interne depuis les années 1990 ; aujourd'hui, elle se retrouve sous divers noms dans bon nombre d'automobiles performantes. Dans les véhicules électriques, le même objectif se transforme en avantage structurel à mesure que le nombre de moteurs augmente : la puissance à répartir est déjà fractionnée et chaque partie possède son propre contrôle.
Chaîne de contrôle : le chemin du capteur de lacet au moteur
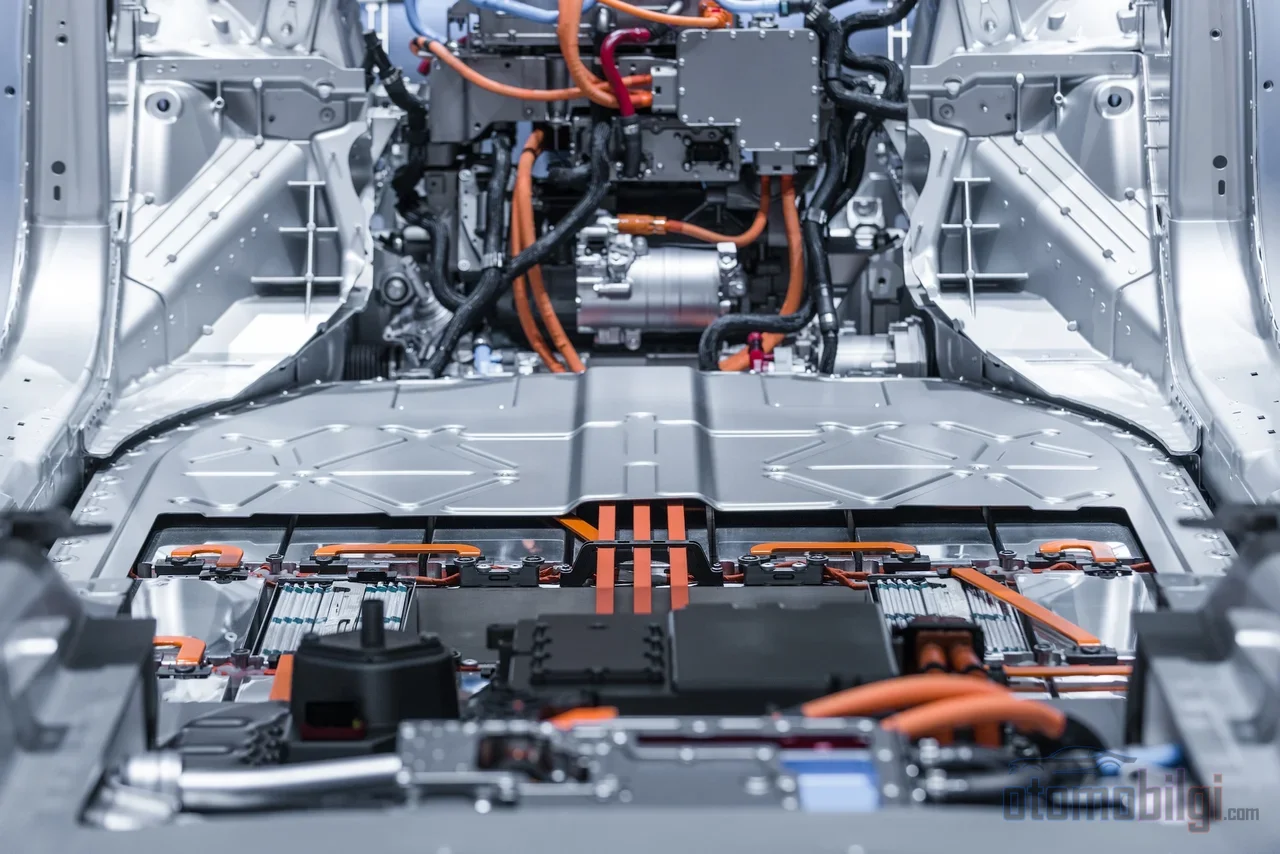
Le vectorisation de couple est une chaîne de décision dont chaque maillon est mesurable. Une architecture électronique typique fonctionne ainsi :
- Le capteur de lacet lit la vitesse de rotation réelle du véhicule.
- Ce signal est traité pour devenir une donnée de vitesse de lacet au niveau DC et est envoyé sur le bus CAN sous forme de message.
- L'unité de contrôle du véhicule (VCU) compare ces données à la trajectoire souhaitée par le conducteur.
- La fonction de répartition de couple calcule la commande de couple à envoyer à chaque moteur.
- Le système se répète de manière cyclique : chaque mesure devient l'entrée de la décision de couple suivante et le véhicule continue de suivre la trajectoire optimale.
L'exécutant physique de cette chaîne est l'onduleur de traction. Il convertit le courant continu haute tension provenant de la batterie en courant alternatif contrôlable utilisable par le moteur de traction ; il règle la vitesse et le couple du moteur par PWM, c'est-à-dire la modulation de largeur d'impulsion, et gère également le freinage régénératif via le même matériel. Autrement dit, la vectorisation de couple n'est pas une boîte séparée, mais un travail logiciel-algorithmique mené conjointement par l'onduleur et la VCU.
Dans les architectures modernes, ce travail se divise en deux couches. La couche supérieure répartit le couple entre l'essieu avant et l'essieu arrière de manière à réduire la consommation d'énergie ; la couche inférieure génère directement le moment de lacet grâce à la différence de couple entre les roues gauche et droite. L'efficacité et le dynamisme sont deux objectifs du même système, opérés dans deux couches différentes.
Que se passe-t-il dans un VE à moteur unique ? Différentiel virtuel et contrôle du patinage
Un VE à moteur unique et à essieu unique ne peut être censé effectuer une vectorisation de couple au sens classique : les roues gauche et droite sont mécaniquement liées l'une à l'autre et le moteur produit un couple unique. C'est là qu'intervient la logique du différentiel virtuel : le logiciel de contrôle, en surveillant les vitesses des roues, imite électroniquement le travail que devrait accomplir le différentiel physique. Lorsqu'une roue qui patine est détectée, le système réduit le couple ou active le freinage régénératif pour supprimer le patinage ; l'objectif n'est pas de créer un moment de lacet supplémentaire dans les virages, mais de prévenir la perte de puissance et de maintenir la stabilité.
Ce problème est étudié depuis longtemps dans la littérature sur le contrôle des roues à entraînement indépendant. Des méthodes ne s'appuyant pas sur le taux de patinage mais estimant le couple maximal transmissible, jusqu'à celles qui maintiennent le taux de patinage en dessous du seuil approximatif de 20 % jusqu'aux approches de contrôle d'adhérence, diverses stratégies existent. Leur point commun est le suivant : si le glissement sort de la zone où le pneu transmet à la fois son adhérence au sol et sa force d'orientation, le contrôle du véhicule se dégrade rapidement ; le rôle du logiciel de contrôle est de maintenir le couple dans cette limite.
L'équilibre à la milliseconde dans l'architecture bi-moteur
Dans un VE bi-moteur à transmission intégrale, les moteurs avant et arrière sont contrôlés indépendamment par logiciel. Cette indépendance offre non seulement une répartition de la traction, mais aussi la possibilité de gérer les limites de la physique. Lors d'une accélération vive, le poids du véhicule se reporte vers l'arrière ; l'adhérence des roues avant diminue. Dans ce cas, le système peut réduire le couple envoyé au moteur avant pour éviter la perte d'adhérence - alors qu'un système à combustion interne ne peut y parvenir que difficilement avec des embrayages mécaniques, le logiciel du VE cible directement le couple du moteur.
Le comportement en virage est géré selon la même logique. Lorsque le couple est déplacé entre les essieux avant et arrière, le caractère directionnel du véhicule change : une répartition favorisant l'arrière réduit le sous-virage, c'est-à-dire la rotation hésitante du volant. Son bénéfice mesurable est clair : le vectorisation de couple fournit un moment de lacet continu au-delà de ce que permet la conception conventionnelle de suspension, abaisse le gradient de sous-virage, élargit la zone où la réponse du véhicule fonctionne de manière linéaire et augmente l'accélération latérale maximale atteignable.
Le prix de ce couple asymétrique est l'échauffement. Dans un long virage, les moteurs du côté extérieur produisent un couple nettement plus élevé que ceux de l'intérieur ; la température des moteurs extérieurs augmente tandis que celle des moteurs intérieurs diminue. La dynamique thermique de la transmission de puissance dépend des entrées du conducteur et de la demande de couple de l'algorithme de contrôle - autrement dit, la vectorisation est aussi un paramètre de conception thermique dans le dimensionnement des moteurs.
Architectures quadri-moteur : un moteur par roue
La configuration quadri-moteur, qui relie un moteur distinct à chaque roue, est considérée comme l'aboutissement logique du vectorisation de couple. Le couple de chaque roue peut être contrôlé individuellement et indépendamment ; la réponse du moteur est rapide et une haute efficacité énergétique peut être atteinte. On considère que cette approche rend possible la vectorisation de couple ultime, car elle gère pleinement le couple des quatre roues.
C'est seulement cette architecture qui pose une question familière de la vie quotidienne : pourquoi n'est-elle pas présente dans chaque véhicule ? La réponse réside dans l'équilibre entre coût et encombrement. Quatre moteurs distincts, quatre onduleurs distincts et le logiciel de contrôle pour les gérer ; s'y ajoute la complexité du logiciel de contrôle de motricité. Une note d'ingénierie intéressante vient du choix du moteur : comme le couple augmente selon une proportion cubique avec le rayon du moteur, les moteurs à flux axial offrant un rapport couple/volume élevé aident à respecter ces contraintes d'encombrement quadri-moteur.
Modes de conduite et lien avec le freinage régénératif
Le mode de conduite sélectionné par un bouton au volant modifie le caractère de l'algorithme de vecteur de couple. Un mode plus sportif règle de manière plus agressive la différence de couple entre les deux côtés ou les deux essieux, produisant une réponse de direction plus rapide et un comportement en virage plus agile ; l'intervention du système de stabilité diminue. Dans les modes axés sur le confort, le système intervient plus tard ou maintient la différence de couple proche de la symétrie. Dans les systèmes bimoteurs multimodes, ces transitions s'effectuent via un synchroniseur, entre le régime de vecteur de couple et l'entraînement au couple maximal du moteur.
Le freinage régénératif fait partie de la même équation. Dans un VE à propulsion arrière, lorsque le freinage régénératif entre en action, un couple de freinage supplémentaire s'applique aux roues arrière, ce qui peut entraîner une perte d'adhérence des roues et des problèmes de stabilité. C'est précisément là que le vecteur de couple intervient : en redistribuant le couple de freinage entre les roues, il empêche le patinage. La gestion coordonnée du freinage, de la traction et du contrôle du châssis avec une stratégie unique se trouve au cœur du débat d'ingénierie actuel dans ce domaine.
Vaut-il le coup ou est-ce du luxe ? L'équilibre entre coût et bénéfice
Une évaluation réaliste du vecteur de couple doit répondre à deux questions : le système fait-il une différence en conduite normale et quel en est le prix ? Le bénéfice ne se ressent pas dans la plupart des conduites à vitesse modérée sur asphalte sec ; la différence apparaît sur les surfaces boueuses, dans les virages agressifs et en conduite à la limite. Le système est en outre complexe et coûteux ; en cas de panne, sa réparation n'est pas aisée non plus.
En contrepartie, il existe une attente à long terme : on pense que le vecteur de couple, suivant les traces de l'ABS autrefois considéré comme un luxe, pourrait devenir à l'avenir une fonction de sécurité standard. Un domaine de travail actif existe également du côté de l'efficacité énergétique : l'optimisation à la fois de la répartition du couple avant/arrière et de la distribution optimale du couple réduisant la demande de puissance totale dans les véhicules à moteur par roue est au centre des recherches actuelles. Autrement dit, la technologie mûrit également comme outil d'efficacité, et pas seulement de performance.
Conclusion : la chorégraphie de la danse est dans le logiciel
Le vecteur de couple est une discipline de la dynamique du véhicule qui est passée d'un miracle mécanique à une compétence logicielle dans le véhicule électrique. Dans les modèles monomoteurs, il supprime le patinage différentiel virtuel ; dans les modèles bimoteurs, il gère l'équilibre entre les essieux ; et dans les architectures quadrimoteurs, il met chaque roue individuellement en chorégraphie. À mesure que cette chaîne de décisions cyclique passant par le capteur, l'unité de contrôle et l'onduleur s'accélère, le chaos mécanique de l'ère à combustion interne laisse place à une expérience de conduite mesurable, réglable et actualisable. Vu avec les yeux d'un ingénieur, c'est là l'aspect le plus impressionnant : le même châssis peut exhiber un comportement de véhicule totalement différent avec un profil logiciel différent.
Sources
- Conception du vectoriel de couple pour véhicules électriques
- Et place au vectoriel de couple, la prochaine étape de la conception des véhicules électriques
- Le vectoriel de couple expliqué
- Vectoriel de couple : ce que c'est et à quoi cela sert
- Architecture bi-moteur à quatre roues motrices
- Le futur de la super tenue de route (1) : les VE quadri-moteurs
- Étude des schémas de répartition du couple des VE à quatre roues motorisées
- Problèmes de stabilité d'un VE propulsé avec freinage régénératif
- Antipatinage pour les VE à roues motrices indépendantes
- Une stratégie d'antipatinage avec un modèle d'efficacité
- Contrôle du patinage des roues pour un VE intégral à moteurs roue individuels
- Qu'est-ce qu'un onduleur de traction ?
- Mesures de l'onduleur de traction et du moteur d'un VE
- Répartition du couple optimale en puissance pour les VE suractionnés
- Optimisation de la répartition du couple pour l'efficacité énergétique
- Système multimode bi-moteur pour véhicule électrique
- Contrôle du vectoriel de couple selon le mode de conduite