টর্ক ভেক্টরিং ইলেকট্রিক গাড়িতে কীভাবে কাজ করে?
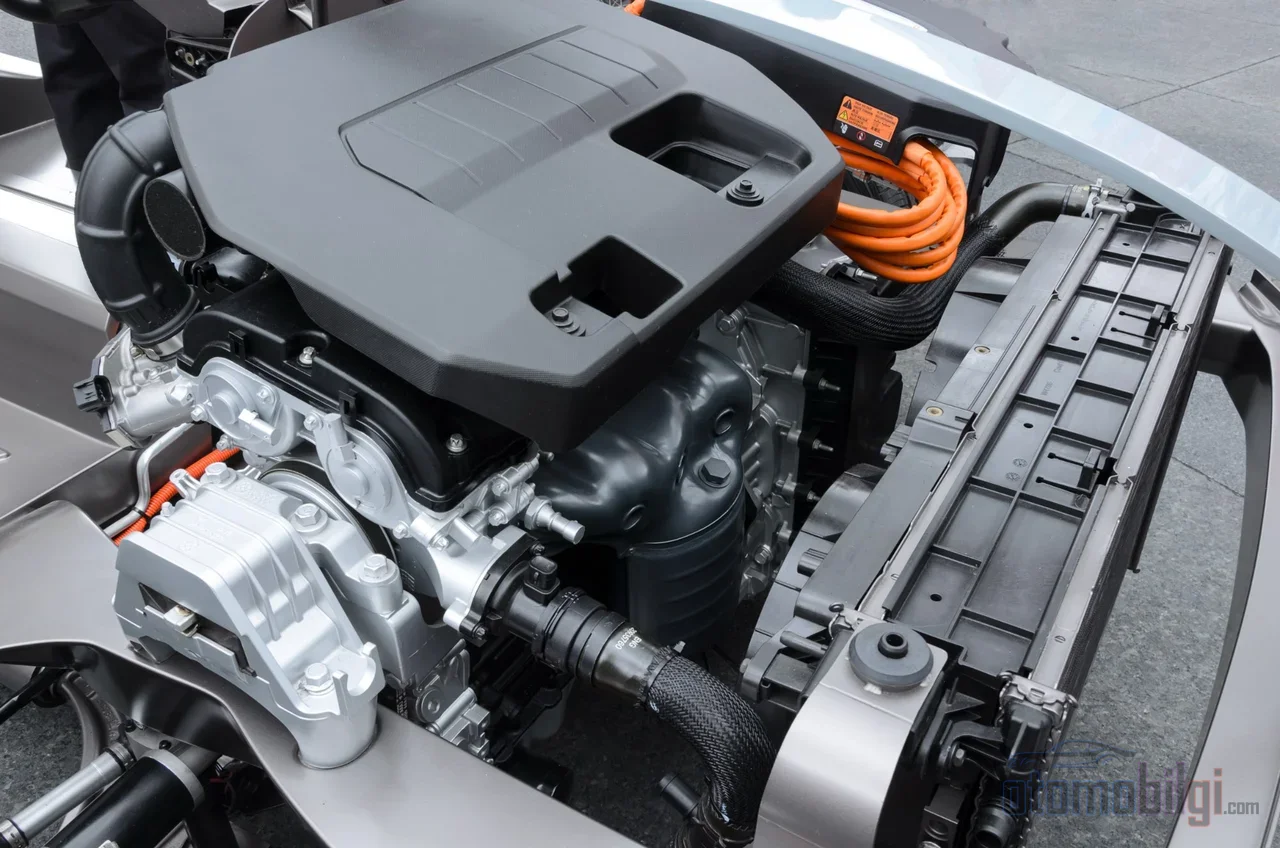
এই পেজটি শেয়ার করুন
টর্ক ভেক্টরিং হলো ইলেকট্রিক যানবাহনে সফটওয়্যার নিয়ন্ত্রণে চাকা ও অ্যাক্সেলের মধ্যে ক্ষণস্থায়ীভাবে শক্তি পুনর্বণ্টন করা; মোটরগুলোর মধ্যে যান্ত্রিক সংযোগ না থাকায় এই বণ্টন অভ্যন্তরীণ দহন ব্যবস্থার চেয়ে দ্রুততর ও অধিক নমনীয়ভাবে ঘটে। এই পৃষ্ঠাটি সিস্টেমটি কীভাবে কাজ করে তা এর আর্কিটেকচার থেকে শুরু করে ড্রাইভিং মোড পর্যন্ত ব্যাখ্যা করে।
উল্লেখযোগ্য বিষয়সমূহ
- টর্ক ভেক্টরিং যানবাহনে Z অক্ষ বরাবর yaw গতি সৃষ্টি করে রাস্তায় আঁকড়ে থাকা ও স্টিয়ারিং প্রতিক্রিয়ার উন্নতি করে
- EV-তে পুনর্বণ্টন যান্ত্রিক ক্লাচ দিয়ে নয়, বরং সফটওয়্যার দিয়ে স্বাধীন মোটর নিয়ন্ত্রণের মাধ্যমে করা হয়
- প্রযুক্তিটি 1990-এর দশকে অভ্যন্তরীণ দহন ইঞ্জিনযুক্ত গাড়ির সঙ্গে পরিচয় করানো হয়েছিল; EV-তে এটি একটি স্বাভাবিক সুবিধায় রূপান্তরিত হয়েছে
- দুই মোটরের সিস্টেমে উপরের স্তর শক্তির দক্ষতা এবং নিচের স্তর বাম/ডান টর্কের পার্থক্য দিয়ে সরাসরি yaw মোমেন্ট পরিচালনা করে
- চার মোটরের আর্কিটেকচারে প্রতিটি চাকা স্বাধীনভাবে নিয়ন্ত্রিত হয়; বাঁকে বাইরের মোটরগুলো ভেতরের মোটরগুলোর চেয়ে বেশি টর্ক উৎপাদন করে
EV-তে টর্ক ভেক্টরিং কীভাবে কাজ করে?
ধারণাটির কেন্দ্রে রয়েছে সহজ একটি পদার্থবিজ্ঞান: বাঁকে প্রবেশ করা যানবাহনকে ঘোরায় শুধু স্টিয়ারিং অ্যাঙ্গেল নয়, বরং চাকাগুলোর মধ্যে টর্কের ভারসাম্য। বাঁকের বাইরের দিকের চাকাগুলোতে ভেতরের চাকাগুলোর চেয়ে বেশি টর্ক পাঠালে যানবাহন Z অক্ষ বরাবর অর্থাৎ উল্লম্ব অক্ষে ঘূর্ণন গতি সম্পন্ন করে। এই গতিকে yaw মোমেন্ট বলা হয় এবং টর্ক ভেক্টরিং আসলে এই মোমেন্টটিকে সচেতন ও নিয়ন্ত্রিতভাবে উৎপাদন করার শিল্প। ফলাফল হলো দ্রুততর স্টিয়ারিং প্রতিক্রিয়া, উন্নত রাস্তায় আঁকড়ে থাকা এবং অধিক পূর্বানুমেয় চেসিস আচরণ।
অভ্যন্তরীণ দহন ইঞ্জিনের যানবাহনে এই কাজটি করা কঠিন, কারণ শক্তি একটি মাত্র উৎস থেকে আসে এবং ডিফারেনশিয়াল নামক যান্ত্রিক বক্সের মধ্য দিয়ে গিয়ে চাকাগুলোতে বণ্টিত হয়। প্রচলিত ওপেন ডিফারেনশিয়াল আসা টর্ককে দুটি চাকায় সমানভাবে ভাগ করে এবং পিছলে যাওয়া চাকা নিয়ন্ত্রণ করতে পারে না: একটি চাকা পিছলতে শুরু করলে শক্তি সেই প্রতিরোধহীন পিছলে যাওয়া চাকায় প্রবাহিত হতে থাকে, আর এটিই অকেজো দিক। লিমিটেড-স্লিপ ডিফারেনশিয়াল (LSD) যান্ত্রিক ক্লাচ দিয়ে এই শক্তিকে আংশিকভাবে ব্রেক করে; আর টর্ক ভেক্টরিং সিস্টেম শক্তিকে সক্রিয়ভাবে সর্বোত্তম আঁকড় সম্পন্ন চাকার দিকে পরিচালিত করে।
ইলেকট্রিক যানবাহনে চিত্রটি মৌলিকভাবে বদলে যায়। দুই বা ততোধিক স্বাধীন মোটর থাকলে, কোন মোটর কতটা চলবে তা সফটওয়্যার সিদ্ধান্ত নেয়। প্রতিটি মোটর তার সংযুক্ত চাকা বা অ্যাক্সেলে সরাসরি টর্ক উৎপাদন করে; মাঝে শক্তি বহনের জন্য কোনো যান্ত্রিক পুনর্বণ্টন ব্যবস্থার প্রয়োজন হয় না। যান্ত্রিক সংযোগের অনুপস্থিতি সিস্টেমকে দ্রুততর প্রতিক্রিয়া সময় এবং টর্ক স্থানান্তরে অনেক বেশি নমনীয়তা দেয়।
অভ্যন্তরীণ দহন ব্যবস্থা থেকে পার্থক্য: যান্ত্রিক বিস্ময়ের বদলে সফটওয়্যারের সিদ্ধান্ত
অভ্যন্তরীণ দহন ইঞ্জিনের যানবাহনে টর্ক ভেক্টরিং দুটি প্রচলিত পদ্ধতিতে করা হয়। ব্রেক-ভিত্তিক পদ্ধতিতে বাঁকের ভেতরের চাকায় ক্ষণস্থায়ী ব্রেক প্রয়োগ করা হয়; এটি কার্যকর, কিন্তু শক্তিকে তাপ হিসেবে অপচয় করে বলে এটি অদক্ষ। ডিফারেনশিয়াল-ভিত্তিক পদ্ধতিতে অবশ্য ডিফারেনশিয়ালের ভেতরের ক্লাচ প্যাকগুলো ইলেকট্রনিক নিয়ন্ত্রণে সক্রিয় হয় এবং টর্ককে এক পাশে জমা করে। দুটি পদ্ধতিই কার্যকর, তবে দুটোই যান্ত্রিক উপাদানের প্রতিক্রিয়া গতি ও স্থায়িত্বের ওপর নির্ভরশীল।
বৈদ্যুতিক দিকে ধারণাটি ইচ্ছাকৃতভাবে বেশি সহজ: সফটওয়্যার দুই বা তার বেশি মোটরকে পৃথকভাবে নির্দেশ দেয়। টর্ক বাড়ার পরিবর্তে সেটি পিছলে যাওয়া চাকা থেকে সরিয়ে নিয়ে আঁকড়ে থাকা চাকায় প্রদান করে। এই প্রযুক্তি 1990-এর দশক থেকে অভ্যন্তরীণ দহন জগতে পরিচিত; আজ পারফরম্যান্স গাড়িগুলোর অনেকগুলোতে এটি বিভিন্ন নামে আমাদের সামনে আসে। তবে বৈদ্যুতিক যানে একই লক্ষ্য, মোটরের সংখ্যা বাড়ার সাথে সাথে কাঠামোগত সুবিধায় পরিণত হয়: বিতরণ করার ক্ষমতা ইতিমধ্যেই বিভক্ত এবং প্রতিটি অংশের নিজস্ব নিয়ন্ত্রণ আছে।
নিয়ন্ত্রণ শৃঙ্খল: Yaw সেন্সর থেকে মোটর পর্যন্ত পথ
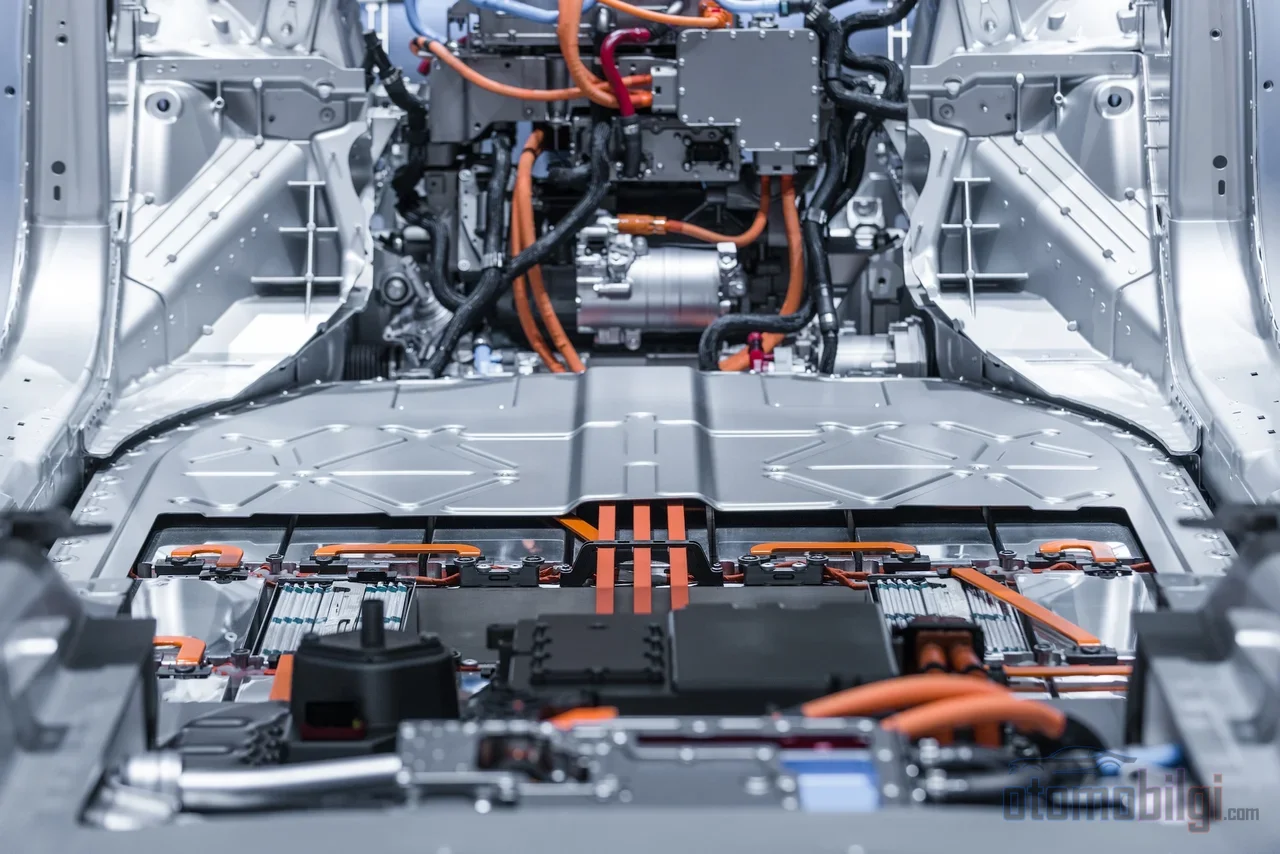
টর্ক ভেক্টরিং একটি সিদ্ধান্ত শৃঙ্খল এবং এর প্রতিটি কড়া পরিমাপযোগ্য। একটি সাধারণ ইলেকট্রনিক স্থাপত্য এভাবে কাজ করে:
- Yaw সেন্সর গাড়ির প্রকৃত ঘূর্ণন গতি পড়ে।
- এই সিগন্যাল প্রক্রিয়া করে DC স্তরে yaw গতির তথ্যে রূপান্তরিত হয় এবং CAN ডেটা বাসে বার্তা হিসেবে পাঠানো হয়।
- যান নিয়ন্ত্রণ ইউনিট (VCU) এই তথ্যকে চালকের কাঙ্ক্ষিত পথের সাথে তুলনা করে।
- টর্ক বিতরণ ফাংশন প্রতিটি মোটরে পাঠানোর জন্য প্রয়োজনীয় টর্ক নির্দেশ গণনা করে।
- সিস্টেমটি চক্রাকারে পুনরাবৃত্তি হয়: প্রতিটি পরিমাপ পরবর্তী টর্ক সিদ্ধান্তের ইনপুট হয়ে ওঠে এবং গাড়িটি সবচেয়ে উপযুক্ত পথ অনুসরণ চালিয়ে যায়।
এই শৃঙ্খলের ভৌত নির্বাহক হলো ট্র্যাকশন ইনভার্টার। ব্যাটারি থেকে আসা উচ্চ ভোল্টেজের DC কারেন্টকে এটি ট্র্যাকশন মোটর ব্যবহারযোগ্য নিয়ন্ত্রিত AC-তে রূপান্তর করে; PWM অর্থাৎ পালস প্রস্থ মডুলেশনের মাধ্যমে মোটরের গতি ও টর্ক নিয়ন্ত্রণ করে এবং রিজেনারেটিভ ব্রেকিংও একই হার্ডওয়্যারের মাধ্যমে পরিচালনা করে। অর্থাৎ টর্ক ভেক্টরিং আলাদা কোনো বাক্স নয়, এটি ইনভার্টার ও VCU-র যৌথভাবে পরিচালিত একটি সফটওয়্যার-অ্যালগরিদমের কাজ।
আধুনিক স্থাপত্যে এই কাজ দুটি স্তরে বিভক্ত হয়। উপরের স্তর সামনের ও পেছনের অ্যাক্সেলের মধ্যে টর্ককে শক্তি খরচ কমানোর পদ্ধতিতে ভাগ করে; নিচের স্তর বাম ও ডান চাকার মধ্যকার টর্ক পার্থক্য দিয়ে সরাসরি yaw মোমেন্ট উৎপন্ন করে। দক্ষতা ও গতিশীলতা একই সিস্টেমের দুটি ভিন্ন স্তরে পরিচালিত দুটি লক্ষ্য।
একক মোটরের EV-তে কী হয়? ভার্চুয়াল ডিফারেনশিয়াল ও স্লিপ নিয়ন্ত্রণ
একক মোটর ও একক অ্যাক্সেলের কোনো EV-র ধ্রুপদী অর্থে টর্ক ভেক্টরিং করার প্রত্যাশা করা যায় না: বাম ও ডান চাকা যান্ত্রিকভাবে পরস্পর যুক্ত এবং মোটর একটিমাত্র টর্ক উৎপন্ন করে। এখানে যে বিষয়টি কাজে আসে তা হলো ভার্চুয়াল ডিফারেনশিয়াল যুক্তি: নিয়ন্ত্রণ সফটওয়্যার চাকার গতি পর্যবেক্ষণ করে ভৌত ডিফারেনশিয়ালের করণীয় কাজ ইলেকট্রনিকভাবে অনুকরণ করে। কোনো চাকা পিছলে যাওয়া শনাক্ত হলে সিস্টেম টর্ক কমিয়ে দেয় বা রিজেনারেটিভ ব্রেকিং সক্রিয় করে পিছলে যাওয়া দমন করে; উদ্দেশ্য বাঁকে অতিরিক্ত yaw মোমেন্ট তৈরি করা নয়, বরং ক্ষমতার ক্ষতি রোধ করা এবং স্থিতিশীলতা রক্ষা করা।
স্বাধীন চালিত চাকার জন্য নিয়ন্ত্রণ সাহিত্যে এই সমস্যা নিয়ে দীর্ঘদিন ধরে গবেষণা চলছে। পিছলে যাওয়ার হারের উপর নির্ভর না করে সম্ভাব্য সর্বোচ্চ টর্ক অনুমান করার পদ্ধতি থেকে শুরু করে, পিছলে যাওয়ার হারকে প্রায় %20 সীমার নিচে ধরে রাখা মোড নিয়ন্ত্রণ পদ্ধতি পর্যন্ত বিভিন্ন কৌশল বিদ্যমান। এগুলোর সাধারণ মিলগুলো হলো: যদি পিছলে যাওয়া টায়ারের সেই অঞ্চলের বাইরে চলে যায় যেখানে টায়ার মাটিতে গ্রিপ এবং পরিচালন শক্তি উভয়ই সঞ্চারিত করে, তাহলে গাড়ির নিয়ন্ত্রণ দ্রুত দুর্বল হয়ে যায়; নিয়ন্ত্রণ সফটওয়্যারের কাজ হলো টর্ককে এই সীমার মধ্যে ধরে রাখা।
দ্বৈত মোটর স্থাপত্যে মিলিসেকেন্ড-স্তরের ভারসাম্য
দ্বৈত মোটরযুক্ত, চার চাকায় চালিত একটি EV-তে সামনের ও পেছনের মোটরগুলো সফটওয়্যার দিয়ে স্বাধীনভাবে নিয়ন্ত্রিত হয়। এই স্বাধীনতা শুধু ট্র্যাকশন বণ্টনই নয়, পদার্থবিদ্যার সীমা পরিচালনার সুযোগও দেয়। তীব্র ত্বরণে গাড়ির ওজন পেছনের দিকে স্থানান্তরিত হয়; সামনের চাকার গ্রিপ কমে যায়। এই পরিস্থিতিতে সিস্টেম সামনের মোটরে যাওয়া টর্ক কমিয়ে গ্রিপ হ্রাস রোধ করতে পারে - অভ্যন্তরীণ দহন প্রণালীতে যা মেকানিক্যাল ক্লাচ দিয়ে কষ্ট করে করতে হয়, EV-এর সফটওয়্যার সরাসরি মোটরের টর্ককে লক্ষ্য করে।
বাঁকের ভেতরের আচরণও একই যুক্তিতে পরিচালিত হয়। সামনের ও পেছনের অ্যাক্সেলের মধ্যে টর্ক স্থানান্তরিত হলে গাড়ির মোড় নেওয়ার চরিত্র পরিবর্তিত হয়: পেছনের দিকে বেশি ওজন দেওয়া বণ্টন আন্ডারস্টিয়ার অর্থাৎ স্টিয়ারিংয়ের অনীহা ঘুরন্ত হওয়া কমায়। এর পরিমাপযোগ্য সুবিধাও স্পষ্ট: টর্ক ভেক্টরিং প্রচলিত সাসপেনশন ডিজাইনের ওপরে একটি অবিরাম ইয়াও মোমেন্ট সরবরাহ করে আন্ডারস্টিয়ার গ্রেডিয়েন্ট কমায়, গাড়ির প্রতিক্রিয়া যেখানে রৈখিকভাবে কাজ করে সেই অঞ্চলটি প্রসারিত করে এবং অর্জনযোগ্য সর্বোচ্চ পার্শ্বীয় ত্বরণ বাড়ায়।
এই অসমমিত টর্কের মূল্য হলো উত্তাপ। দীর্ঘ বাঁকে বাইরের দিকের মোটরগুলো ভেতরেরগুলোর চেয়ে উল্লেখযোগ্যভাবে বেশি টর্ক উৎপন্ন করে; বাইরের মোটরের তাপমাত্রা বাড়ার সময় ভেতরের মোটরগুলোতে তা কমে। পাওয়ার ট্রান্সমিশনের তাপীয় গতিবিদ্যা চালকের ইনপুট এবং নিয়ন্ত্রণ অ্যালগরিদমের টর্ক চাহিদার উপর নির্ভরশীল - অর্থাৎ ভেক্টরিং, মোটর নির্ধারণেও একটি তাপীয় ডিজাইন প্যারামিটার।
চার মোটরযুক্ত স্থাপত্য: প্রতি চাকায় একটি মোটর
প্রতিটি চাকায় আলাদা মোটর সংযুক্ত করা চার মোটরের কনফিগারেশনকে টর্ক ভেক্টরিংয়ের যৌক্তিক চূড়ান্ত পরিণতি হিসেবে দেখা হচ্ছে। প্রতিটি চাকার টর্ক আলাদাভাবে এবং স্বাধীনভাবে নিয়ন্ত্রণ করা যায়; মোটরের প্রতিক্রিয়া দ্রুত এবং শক্তি ব্যবহারে উচ্চ দক্ষতা অর্জন করা সম্ভব। এই পদ্ধতিকে চার চাকার টর্ক সম্পূর্ণভাবে পরিচালনা করার কারণে চূড়ান্ত টর্ক ভেক্টরিং সম্ভব করে তোলা বলে মূল্যায়ন করা হচ্ছে।
শুধুমাত্র এই স্থাপত্যই প্রশ্নটিকে দৈনন্দিন জীবন থেকে পরিচিত একটি মাত্রায় নিয়ে যায়: প্রতিটি গাড়িতে এটি নেই কেন? উত্তরটি রয়েছে খরচ ও প্যাকেজিং ভারসাম্যে। চারটি আলাদা মোটর, চারটি আলাদা ইনভার্টার এবং সেগুলো পরিচালনার জন্য নিয়ন্ত্রণ সফটওয়্যারের প্রয়োজন; এর সঙ্গে যোগ হয় পিছলে যাওয়া নিয়ন্ত্রণ সফটওয়্যারের জটিলতাও। একটি চমকপ্রদ প্রকৌশল নোট আসে মোটর নির্বাচন থেকে: যেহেতু টর্ক মোটরের ব্যাসার্ধের সঙ্গে ঘনীয় অনুপাতে বৃদ্ধি পায়, উচ্চ টর্ক/আয়তন অনুপাতসম্পন্ন অক্ষীয় ফ্লাক্স মোটর এই চার মোটরের প্যাকেজিং সীমাবদ্ধতার সঙ্গে খাপ খাওয়াতে সাহায্য করে।
ড্রাইভিং মোড এবং রিজেনারেটিভ ব্রেকিংয়ের সঙ্গে এর সংযোগ
স্টিয়ারিংয়ের একটি বোতাম দিয়ে নির্বাচিত ড্রাইভিং মোড, টর্ক ভেক্টরিং অ্যালগরিদমের চরিত্র পরিবর্তন করে। আরও স্পোর্টিভ মোডে দুই পাশ বা দুই অ্যাক্সেলের মধ্যে টর্ক পার্থক্যকে আরও আক্রমণাত্মকভাবে সামঞ্জস্য করে দ্রুততর স্টিয়ারিং রেসপন্স এবং আরও চটপটে কর্নারিং আচরণ তৈরি হয়; স্ট্যাবিলিটি সিস্টেমের হস্তক্ষেপ কমে যায়। অন্যদিকে কমফোর্ট-কেন্দ্রিক মোডগুলোতে সিস্টেম দেরিতে হস্তক্ষেপ করে বা টর্ক পার্থক্যকে প্রায় প্রতিসম রাখে। মাল্টি-মোড টুইন-মোটর সিস্টেমগুলোতে এই পরিবর্তনগুলো একটি সিনক্রোনাইজারের মাধ্যমে, টর্ক ভেক্টরিং রেজিম ও মোটরের সর্বোচ্চ টর্ক ড্রাইভের মধ্যে করা হয়।
রিজেনারেটিভ ব্রেকিংও একই সমীকরণের অংশ। রিয়ার-হুইল ড্রাইভ একটি EV-তে রিজেনারেটিভ ব্রেকিং সক্রিয় হলে পিছনের চাকাগুলোতে অতিরিক্ত ব্রেকিং টর্ক চাপে এবং এটি চাকা স্লিপ ও স্ট্যাবিলিটি সমস্যা সৃষ্টি করতে পারে। টর্ক ভেক্টরিং ঠিক এখানেই কাজে লাগে: ব্রেকিং টর্ককে চাকাগুলোর মধ্যে পুনর্বণ্টন করে স্লিপ প্রতিরোধ করে। ব্রেকিং, ট্র্যাকশন এবং চ্যাসিস নিয়ন্ত্রণের একক কৌশলে সমন্বিত পরিচালনা এই ক্ষেত্রের সাম্প্রতিক প্রকৌশল আলোচনার কেন্দ্রে রয়েছে।
মূল্যবান নাকি বিলাসবহুল? খরচ ও সুবিধার ভারসাম্য
টর্ক ভেক্টরিংয়ের একটি বাস্তবসম্মত মূল্যায়ন দুটি প্রশ্নের উত্তর দিতে হবে: সিস্টেম কি সাধারণ ড্রাইভিংয়ে পার্থক্য তৈরি করে এবং এর দাম কত? সুবিধার দিকটি শুকনো পিচ পথে মৃদু গতিতে চলা বেশিরভাগ ড্রাইভে অনুভূত হয় না; পার্থক্যটি কাদামাখা পৃষ্ঠে, আক্রমণাত্মক কোণে এবং সীমান্তে ড্রাইভিংয়ে প্রকাশ পায়। সিস্টেমটি জটিল এবং ব্যয়বহুলও; ত্রুটির ক্ষেত্রে এর মেরামতও সহজ নয়।
এর বিপরীতে দীর্ঘমেয়াদী একটি প্রত্যাশাও রয়েছে: ধারণা করা হচ্ছে টর্ক ভেক্টরিং একসময় বিলাসবহুল মনে করা ABS-এর পথ অনুসরণ করে ভবিষ্যতে একটি স্ট্যান্ডার্ড সেফটি ফিচারে পরিণত হতে পারে। শক্তি দক্ষতার দিকেও একটি সক্রিয় গবেষণার ক্ষেত্র বিদ্যমান: সামনে/পিছনের টর্ক বণ্টন এবং চাকা প্রতি মোটরযুক্ত গাড়িতে মোট শক্তির চাহিদা হ্রাসকারী অপ্টিমাল টর্ক বণ্টন-উভয়ই সাম্প্রতিক গবেষণার কেন্দ্রবিন্দুতে। অর্থাৎ প্রযুক্তিটি কেবল পারফরম্যান্স নয়, দক্ষতার হাতিয়ার হিসেবেও পরিণত হচ্ছে।
উপসংহার: নৃত্যের কোরিওগ্রাফি সফটওয়্যারে
টর্ক ভেক্টরিং হলো একটি যান গতিবিদ্যা শাখা যা ইলেকট্রিক যানে যান্ত্রিক অলৌকিকতা থেকে সফটওয়্যারভিত্তিক সক্ষমতায় রূপান্তরিত হয়েছে। সিঙ্গেল-মোটর মডেলগুলোতে এটি ভার্চুয়াল ডিফারেনশিয়াল স্লিপ দমন করে, টুইন-মোটর মডেলগুলোতে অ্যাক্সেলের মধ্যকার ভারসাম্য পরিচালনা করে এবং ফোর-মোটর স্থাপত্যে প্রতিটি চাকাকে একে একে কোরিওগ্রাফিতে আনে। সেন্সর, কন্ট্রোল ইউনিট এবং ইনভার্টারের মধ্য দিয়ে যাওয়া সেই চক্রাকার সিদ্ধান্ত চেইন দ্রুত হওয়ার সাথে সাথে, অভ্যন্তরীণ দহন যুগের যান্ত্রিক বিশৃঙ্খলার স্থান নিচ্ছে একটি পরিমাপযোগ্য, টিউনযোগ্য ও আপডেটযোগ্য ড্রাইভিং অভিজ্ঞতা। প্রকৌশলীর দৃষ্টিতে দেখলে সবচেয়ে প্রভাবশালী দিকটিও এটাই: একই চ্যাসিস ভিন্ন একটি সফটওয়্যার প্রোফাইল দিয়ে সম্পূর্ণ ভিন্ন যান আচরণ প্রদর্শন করতে পারে।
তথ্যসূত্র
- Electric Vehicle Torque Vectoring Design
- And onto Torque Vectoring, the Next Step in Electric Vehicle Design
- Torque vectoring explained
- Torque Vectoring: What It Is & What It Does
- Dual-motor, four-wheel-drive layout
- সুপার হ্যান্ডলিং-এর ভবিষ্যৎ (1): চার-মোটর ইলেকট্রিক গাড়ি
- চার-চাকা ইন-হুইল-মোটর ইলেকট্রিক গাড়ির টর্ক বণ্টন পরিকল্পনার পর্যালোচনা
- রিজেনারেটিভ ব্রেকিং সহ রিয়ার-হুইল-ড্রাইভ ইলেকট্রিক গাড়ির স্থিরতা সংক্রান্ত সমস্যা
- স্বাধীনভাবে চালিত চাকা যুক্ত ইলেকট্রিক গাড়ির জন্য ট্র্যাকশন কন্ট্রোল
- দক্ষতা মডেল সহ একটি ট্র্যাকশন কন্ট্রোল কৌশল
- স্বতন্ত্র ইন-হুইল মোটর সহ AWD ইলেকট্রিক গাড়ির চাকা স্লিপ নিয়ন্ত্রণ
- ট্র্যাকশন ইনভার্টার কী?
- ইলেকট্রিক গাড়ির ট্র্যাকশন ইনভার্টার এবং মোটর পরিমাপ
- ওভারঅ্যাকচুয়েটেড ইলেকট্রিক গাড়ির জন্য শক্তি-সর্বোত্তম টর্ক বণ্টন
- শক্তি দক্ষতার জন্য টর্ক বণ্টন অপ্টিমাইজেশন
- মাল্টিমোড ডুয়াল-মোটর ইলেকট্রিক যানবাহন সিস্টেম
- ড্রাইভ মোড-নির্ভর টর্ক ভেক্টরিং কন্ট্রোল