تورک وکتورینگ در خودروهای الکتریکی چگونه کار میکند؟
این صفحه را به اشتراک بگذارید
تورک وکتورینگ به معنای توزیع لحظهای قدرت میان چرخها و اکسلها در خودروی برقی از طریق کنترل نرمافزاری است؛ از آنجا که هیچ اتصال مکانیکی میان موتورها وجود ندارد، این توزیع سریعتر و انعطافپذیرتر از سیستمهای احتراق داخلی انجام میشود. این صفحه، نحوه کارکرد سیستم را از معماری آن تا حالتهای رانندگی توضیح میدهد.
نکات برجسته
- تورک وکتورینگ با ایجاد حرکت یَو حول محور Z در خودرو، چسبندگی جاده و پاسخ فرمان را بهبود میبخشد
- در خودروهای برقی، توزیع مجدد نه با کلاچهای مکانیکی، بلکه با کنترل مستقل موتورها از طریق نرمافزار انجام میشود
- این فناوری در دهه 1990 با خودروهای احتراق داخلی معرفی شد؛ در خودروهای برقی به یک مزیت ذاتی تبدیل شد
- در سیستمهای دوموتوره، لایه بالایی بهینهسازی مصرف انرژی و لایه پایینی اختلاف تورک چپ/راست را مدیریت کرده و گشتاور یَو را مستقیماً کنترل میکند
- در معماریهای چهارتورک یا چهارتوتور... در معماریهای چهارتوتور (چهار موتوره)، هر چرخ به طور مستقل کنترل میشود؛ در پیچ، موتورهای سمت بیرونی تورک بالاتری نسبت به موتورهای سمت داخلی تولید میکنند
تورک وکتورینگ در خودروی برقی چگونه کار میکند؟
در قلب این مفهوم، فیزیکی ساده نهفته است: آنچه خودروی در حال ورود به پیچ را میچرخاند، تنها زاویه فرمان نیست، بلکه تعادل تورک میان چرخهاست. هنگامی که به چرخهای سمت بیرونی پیچ تورک بیشتری نسبت به چرخهای داخلی میفرستید، خودرو حرکتی چرخشی حول محور Z یعنی محور عمودی خود انجام میدهد. به این حرکت گشتاور یَو گفته میشود و تورک وکتورینگ دقیقاً هنر تولید آگاهانه و کنترلشده همین گشتاور است. نتیجه آن، پاسخ سریعتر فرمان، چسبندگی بهتر جاده و رفتار شاسی قابل پیشبینیتر است.
در خودروی احتراق داخلی انجام این کار دشوار است، زیرا قدرت از یک منبع واحد میآید و از طریق جعبه مکانیکی به نام دیفرانسیل عبور کرده و به چرخها توزیع میشود. دیفرانسیل معمولی باز، تورک ورودی را به طور مساوی میان دو چرخ تقسیم میکند و نمیتواند چرخ لغزان را کنترل کند: هنگامی که یک چرخ شروع به لغزش میکند، قدرت همچنان به همان چرخ لغزنده که مقاومتی نشان نمیدهد جریان مییابد و این همان سمتی است که مطلوب نیست. دیفرانسیل محدودگر لغزش (LSD) با کلاچهای مکانیکی این قدرت را تا حدی با ترمز مهار میکند؛ اما سیستم تورک وکتورینگ قدرت را به طور فعال به چرخ دارای بهترین چسبندگی هدایت میکند.
در خودروی برقی، تصویر به کلی تغییر میکند. هنگامی که دو یا چند موتور مستقل وجود دارد، نرمافزار تصمیم میگیرد که هر موتور چقدر کار کند. هر موتور مستقیماً به چرخ یا اکسل متصل به خود تورک تولید میکند؛ نیازی به هیچ مکانیزم مکانیکی توزیع مجدد قدرت در میان نیست. نبود اتصال مکانیکی، به سیستم زمان پاسخدهی سریعتر و انعطافپذیری بسیار بیشتری در انتقال تورک میبخشد.
تفاوت با سیستم احتراق داخلی: به جای معجزه مکانیکی، تصمیم نرمافزاری
در خودروهای احتراق داخلی، تورک وکتورینگ با دو روش رایج انجام میشود. در رویکرد مبتنی بر ترمز، ترمز لحظهای به چرخ سمت داخلی پیچ اعمال میشود؛ این روش کارآمد است اما چون انرژی را به صورت گرما هدر میدهد، ناکارآمد است. در رویکرد مبتنی بر دیفرانسیل، بستههای کلاچ درون دیفرانسیل با فرمان الکترونیکی فعال شده و تورک را به یک سمت انباشته میکنند. هر دو روش کاربردی هستند، اما هر دو به سرعت پاسخدهی و دوام اجزای مکانیکی وابستهاند.
در سمت برقی، مفهوم آگاهانه سادهتر است: نرمافزار به دو یا چند موتور بهصورت جداگانه فرمان میدهد. بهجای اعمال ترمز، گشتاور افزایشیافته را از چرخِ لغزان دور کرده و به چرخِ دارای چنگزنی میدهد. این فناوری از دهه 1990 در دنیای احتراقی شناخته شده است؛ امروزه در بسیاری از خودروهای پرفورمنس با نامهای گوناگون به چشم میخورد. اما در خودروهای برقی، همان هدف با افزایش تعداد موتورها به یک مزیت ساختاری تبدیل میشود: توانی که باید توزیع شود از قبل تقسیمشده است و هر بخش کنترل خودش را دارد.
زنجیره کنترل: مسیر از سنسور Yaw تا موتور
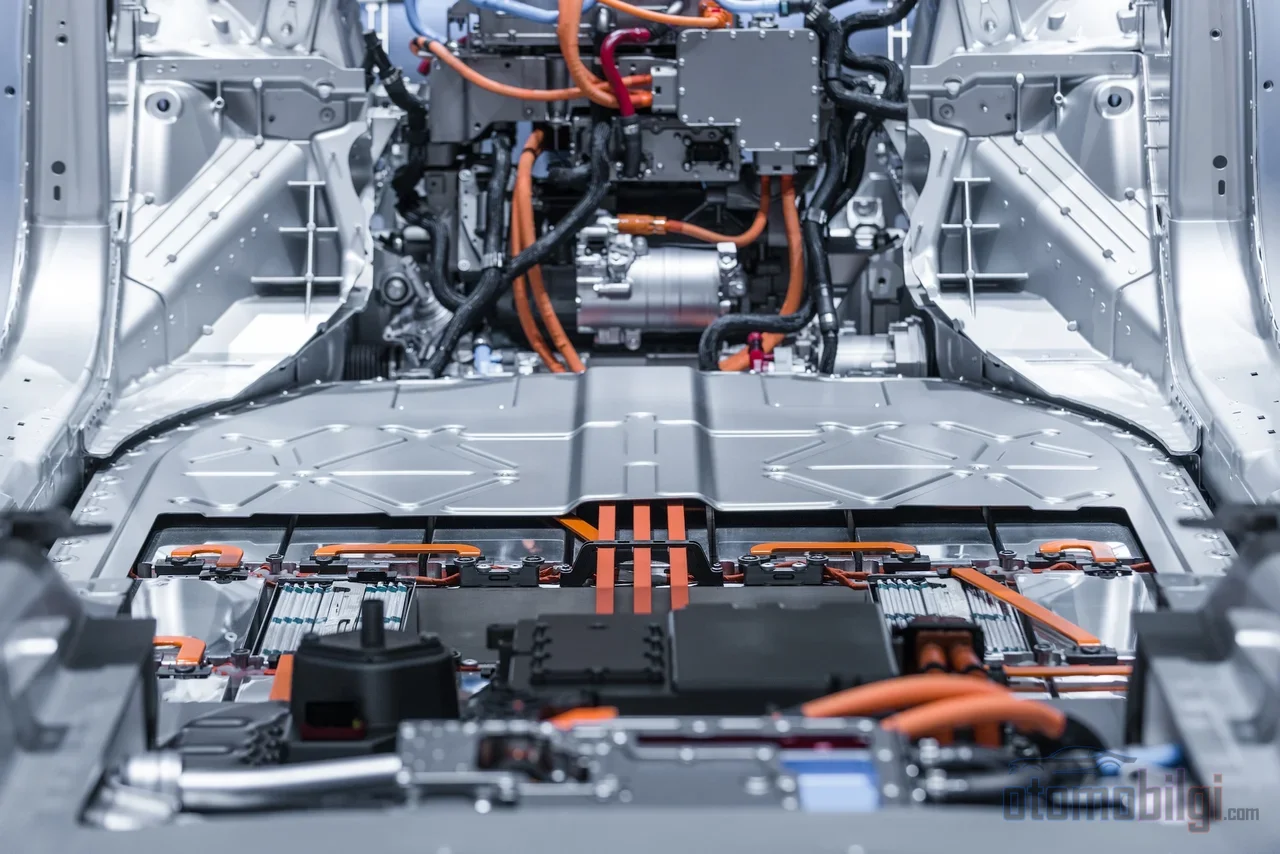
بردار گشتاور (تورک وکتورینگ) یک زنجیره تصمیم است و هر حلقه آن قابل اندازهگیری است. یک معماری الکترونیکی معمول به این شکل کار میکند:
- سنسور Yaw نرخ واقعی چرخش خودرو را میخواند.
- این سیگنال پردازش شده و در سطح DC به داده سرعت Yaw تبدیل میشود و بهصورت پیام روی گذرگاه داده CAN ارسال میگردد.
- واحد کنترل خودرو (VCU) این داده را با مسیر مورد نظر راننده مقایسه میکند.
- تابع توزیع گشتاور، فرمان گشتاور موردنیاز برای هر موتور را محاسبه میکند.
- سیستم بهصورت چرخهای تکرار میشود: هر اندازهگیری ورودی تصمیم گشتاور بعدی میشود و خودرو به دنبال کردن مسیر بهینه ادامه میدهد.
مجری فیزیکی این زنجیره، اینورتر کشش است. جریان DC با ولتاژ بالا coming از باتری را به AC قابل استفاده برای موتور کشش تبدیل میکند؛ با مدولاسیون عرض پالس (PWM) سرعت و گشتاور موتور را تنظیم میکند و ترمز بازیابی را نیز از طریق همان سختافزار مدیریت میکند. پس بردار گشتاور یک جعبه جدای مستقل نیست، بلکه کارِ نرمافزار-الگوریتمی است که اینورتر و VCU با هم اجرا میکنند.
در معماریهای مدرن، این کار به دو لایه تقسیم میشود. لایه بالایی گشتاور بین محور جلو و عقب را به شکلی تقسیم میکند که مصرف انرژی را کاهش دهد؛ لایه پایینی با اختلاف گشتاور بین چرخ چپ و راست، مستقیماً گشتاور Yaw تولید میکند. کارایی و پویایی دو هدف متفاوتِ یک سیستم واحدند که در دو لایه متفاوت اجرا میشوند.
در EV تکموتوره چه اتفاقی میافتد؟ دیفرانسیل مجازی و کنترل لغزش
از یک EV تکموتوره و تکمحوره انتظار بردار گشتاور به معنای کلاسیک نمیرود: چرخ چپ و راست بهصورت مکانیکی به هم متصلاند و موتور تنها یک گشتاور تولید میکند. آنچه در اینجا وارد عمل میشود، منطق دیفرانسیل مجازی است: نرمافزار کنترلی با پایش سرعت چرخها، کاری را که دیفرانسیل فیزیکی باید انجام دهد بهصورت الکترونیکی تقلید میکند. هنگام شناسایی یک چرخ لغزان، سیستم گشتاور را کم میکند یا با فعالسازی ترمز بازیابی لغزش را مهار میکند؛ هدف ایجاد گشتاور Yaw اضافی در پیچ نیست، بلکه جلوگیری از افت توان و حفظ پایداری است.
این مسئله در ادبیات کنترلِ چرخهای دارای محرک مستقل مدتهاست مورد مطالعه قرار گرفته است. از روشهایی که بر نرخ لغزش تکیه نمیکنند و حداکثر گشتاور قابل انتقال را تخمین میزنند، تا روشهایی که نرخ لغزش را زیر آستانه تقریبی 20 درصد نگه میدارند تا رویکردهای کنترل کشش، استراتژیهای متنوعی وجود دارد. وجه مشترک آنها این است: اگر لغزش، لاستیک را از محدودهای که هم چسبندگی و هم نیروی جهتدهی را به زمین منتقل میکند خارج کند، کنترل خودرو به سرعت تضعیف میشود؛ کار نرمافزار کنترل، نگه داشتن گشتاور درون این مرز است.
تعادل میلیثانیهای در معماری دوموتوره
در یک خودروی برقی دوموتوره با محرک چهارچرخ، موتورهای جلو و عقب بهصورت مستقل توسط نرمافزار کنترل میشوند. این استقلال، علاوه بر توزیع کشش، امکان مدیریت مرزهای فیزیک را نیز فراهم میکند. در شتابگیری شدید، وزن خودرو به عقب منتقل میشود؛ چسبندگی چرخهای جلو کاهش مییابد. در این حالت، سیستم میتواند با کاهش گشتاور موتور جلو از افت چسبندگی جلوگیری کند - در حالی که در یک سیستم احتراق داخلی این کار بهسختی با کلاچهای مکانیکی انجام میشود، نرمافزار خودروی برقی مستقیماً گشتاور موتور را هدفگیری میکند.
رفتار درون پیچ نیز با همین منطق مدیریت میشود. هنگامی که گشتاور بین محورهای جلو و عقب جابهجا میشود، شخصیت فرمانپذیری خودرو تغییر میکند: توزیع متمایل به عقب، زیرفرمانپذیری یعنی چرخش بیمیلی فرمان را کاهش میدهد. فایده قابل اندازهگیری آن نیز روشن است: برداردهی گشتاور با ارائه یک لحظه اینرسی (yaw) پیوسته فراتر از طراحی تعلیق متعارف، گرادیان زیرفرمانپذیری را کاهش میدهد، ناحیهای که پاسخ خودرو در آن خطی عمل میکند را گسترش میدهد و حداکثر شتاب جانبی قابل دستیابی را افزایش میدهد.
بهای این گشتاور نامتقارن، گرم شدن است. در یک پیچ طولانی، موتورهای سمت بیرونی بهطور محسوسی گشتاور بالاتری از موتورهای داخلی تولید میکنند؛ دمای موتورهای بیرونی افزایش مییابد در حالی که در موتورهای داخلی کاهش مییابد. دینامیک حرارتی انتقال توان به ورودیهای راننده و تقاضای گشتاور الگوریتم کنترل وابسته است - یعنی برداردهی، در ابعادگذاری موتور نیز یک پارامتر طراحی حرارتی است.
معماریهای چهارموتوره: یک موتور به ازای هر چرخ
پیکربندی چهارموتوره که به هر چرخ یک موتور جداگانه متصل میکند، بهعنوان نقطه اوج منطقی برداردهی گشتاور دیده میشود. گشتاور هر چرخ بهصورت تکتک و مستقل قابل کنترل است؛ پاسخ موتور سریع است و در مصرف انرژی میتوان به بازده بالایی دست یافت. ارزیابی میشود که این رویکرد، به دلیل مدیریت جامع گشتاور چهار چرخ، برداردهی نهایی گشتاور را ممکن میسازد.
فقط همین معماری است که این پرسش را به بُعدی آشنا از زندگی روزمره میبرد: چرا در همه خودروها وجود ندارد؟ پاسخ در توازن هزینه و بستهبندی است. چهار موتور جداگانه، چهار اینورتر جداگانه و نرمافزار کنترلی که آنها را مدیریت کند به معناست؛ پیچیدگی نرمافزار کنترل لغزش نیز به آن اضافه میشود. نکته مهندسی جالب از انتخاب موتور میآید: چون گشتاور با مکعب شعاع موتور متناسب افزایش مییابد، موتورهای شار محور با نسبت گشتاور/حجم بالا به انطباق با این محدودیتهای بستهبندی چهارموتوره کمک میکند.
حالتهای رانندگی و ارتباط با ترمز بازسازیشونده
حالت رانندگی که با یک دکمه روی فرمان انتخاب میشود، شخصیت الگوریتم بردار گشتاور را تغییر میدهد. یک حالت ورزشیتر، با تنظیم تهاجمیتر اختلاف گشتاور میان دو طرف یا دو اکسل، پاسخ فرمان سریعتر و رفتار چرخش چابکتری تولید میکند و مداخله سیستم پایداری کمتر میشود. در حالتهای راحتمحور اما، سیستم دیرتر مداخله میکند یا اختلاف گشتاور را نزدیک به تقارن نگه میدارد. در سیستمهای دومیك موتوره چندحالته، این گذارها از طریق یک سینکرونایزر و میان رژیم بردار گشتاور و رانش گشتاور بیشینه موتور انجام میشود.
ترمز بازیابی نیز بخشی از همین معادله است. هنگامی که در یک EV دیفرانسیل عقب، ترمز بازیابی فعال میشود، یک گشتاور ترمزی اضافی به چرخهای عقب وارد میشود و این میتواند به لغزش چرخ و مشکلات پایداری منجر شود. بردار گشتاور دقیقاً همینجا وارد عمل میشود: با توزیع مجدد گشتاور ترمزی میان چرخها از لغزش جلوگیری میکند. مدیریت هماهنگ ترمز، کشش و کنترل شاسی با یک استراتژی واحد، در مرکز بحث مهندسی روز این حوزه قرار دارد.
ارزش دارد یا تجمل است؟ توازن هزینه و فایده
ارزیابی واقعبینانه بردار گشتاور باید به دو پرسش پاسخ دهد: آیا سیستم در رانندگی معمولی تفاوتی ایجاد میکند و بهای آن چیست؟ سمت فایده، در بیشتر رانندگیها با سرعتهای معتدل روی آسفالت خشک حس نمیشود؛ تفاوت در سطوح گِلآلود، پیچهای تهاجمی و رانندگی در مرز ظرفیت ظاهر میشود. سیستم همچنین پیچیده و گران است و در صورت خرابی، تعمیر آن نیز آسان نیست.
در مقابل، یک انتظار بلندمدت نیز وجود دارد: تصور میشود بردار گشتاور همانند ABS که زمانی تجملی به نظر میرسید، در آینده به یک ویژگی ایمنی استاندارد تبدیل شود. در سمت بهرهوری انرژی نیز حوزه فعال پژوهشی وجود دارد: توزیع بهینه گشتاوری که هم تقسیم گشتاور جلو/عقب و هم در خودروهای موتوردار برای هر چرخ، تقاضای کل توان را کاهش میدهد، در کانون پژوهشهای روز است. یعنی این فناوری نه فقط بهعنوان ابزار عملکرد، بلکه بهعنوان ابزار بهرهوری نیز در حال بلوغ است.
نتیجهگیری: کورئوگرافی رقص در نرمافزار است
بردار گشتاور، رشتهای از دینامیک خودرو است که از یک معجزه مکانیکی به توانایی نرمافزاری در خودروهای الکتریکی تبدیل شده است. در مدلهای تکموتوره لغزش دیفرانسیل مجازی را سرکوب میکند، در مدلهای دومیك موتوره تعادل میان اکسلها را مدیریت میکند و در معماریهای چهارسو موتوره، هر چرخ را جداگانه وارد کورئوگرافی میکند. با سریعتر شدن آن زنجیره تصمیم چرخهای که از حسگر، واحد کنترل و اینورتر میگذرد، جای پیچیدگی مکانیکی دوران احتراق داخلی را تجربه رانندگی قابل اندازهگیری، قابل تنظیم و بهروزشونده میگیرد. از نگاه یک مهندس، جذابترین جنبه همین است: همان شاسی با یک پروفایل نرمافزاری متفاوت میتواند رفتار کاملاً متفاوتی از خود نشان دهد.
منابع
- طراحی توزیع گشتاور در خودروهای برقی
- و درباره توزیع گشتاور، گام بعدی در طراحی خودروهای برقی
- توضیح توزیع گشتاور
- توزیع گشتاور: چیست و چه کاری انجام میدهد
- چیدمان دو موتوره با چهارچرخ محرک
- آینده فرمانپذیری فوقالعاده (1): خودروهای برقی چهارموتوره
- مروری بر طرح توزیع گشتاور در خودروهای برقی چهارچرخ محرک با موتور درونچرخی
- مسائل پایداری خودروی برقی دیفرانسیل عقب با ترمز بازیابی انرژی
- کنترل کشش برای خودروهای برقی با چرخهای محرک مستقل
- راهبرد کنترل کشش با مدل بازده
- کنترل لغزش چرخ برای خودروی برقی چهارچرخ محرک با موتورهای درونچرخی مجزا
- اینورتر کشش چیست؟
- اندازهگیری اینورتر کشش و موتور خودروهای برقی
- توزیع گشتاور بهینه از نظر توان برای خودروهای برقی با محرکهای بیش از حد
- بهینهسازی توزیع گشتاور برای بهرهوری انرژی
- سیستم خودروی برقی دو موتوره چندحالته
- کنترل توزیع گشتاور وابسته به حالت رانندگی