Как работает векторизация крутящего момента в электромобилях?
Поделиться этой страницей
Векторизация крутящего момента - это мгновенное перераспределение мощности между колёсами и осями электрического автомобиля с помощью программного управления; поскольку между моторами нет механической связи, такое распределение происходит быстрее и гибче, чем в системах с двигателем внутреннего сгорания. На этой странице объясняется, как работает система - от её архитектуры до режимов движения.
Основные моменты
- Векторизация крутящего момента улучшает сцепление с дорогой и реакцию рулевого управления, создавая вращательное движение (yaw) вокруг оси Z за счёт перераспределения мощности между колёсами
- В электромобилях перераспределение осуществляется не механическими муфтами, а программным независимым управлением моторами реализуется с её помощью
- Технология В 1990-х годах была представлена на автомобилях с ДВС; в электромобилях превратилась в естественное преимущество
- В системах с двумя моторами верхний уровень управляет энергоэффективностью, а нижний управляет моментом рыскания напрямую за счёт разницы крутящего момента лево/право
- В архитектурах с четырьмя моторами каждое колесо управляется независимо; в повороте внешние моторы создают больший крутящий момент, чем внутренние
Как работает векторизация крутящего момента в электромобиле?
В основе концепции лежит простая физика: автомобиль в повороте поворачивает не только угол поворота руля, но и баланс крутящего момента между колёсами. Когда вы направляете внешним колёсам больше крутящего момента, чем внутренним, автомобиль совершает вращательное движение вокруг оси Z, то есть вокруг своей вертикальной оси. Это движение называется моментом рыскания и векторизация крутящего момента - это именно искусство создавать этот момент осознанно и контролируемо. Результат - более быстрая реакция рулевого управления, лучшее сцепление с дорогой и более предсказуемое поведение шасси.
В автомобиле с двигателем внутреннего сгорания сделать это сложно, поскольку мощность поступает из одного источника и распределяется к колёсам через механический узел, называемый дифференциалом. Традиционный открытый дифференциал делит поступающий крутящий момент поровну между двумя колёсами и не может контролировать пробуксовывающее колесо: когда одно колесо начинает проскальзывать, мощность продолжает уходить именно в это проскальзывающее, не оказывающее сопротивления колесо - а это как раз бесполезная сторона. Самоблокирующийся дифференциал (LSD) частично сдерживает эту мощность механическими муфтами; система же с векторизацией крутящего момента активно направляет мощность к колесу с наилучшим сцеплением.
В электрическом автомобиле картина меняется коренным образом. Когда есть два или более независимых мотора, software решает, какой мотор и сколько будет работать. Каждый мотор создаёт крутящий момент напрямую для своего колеса или оси; механический механизм перераспределения мощности не нужен. Отсутствие механической связи обеспечивает системе более быстрое время отклика и гораздо большую гибкость в передаче крутящего момента.
Отличие от системы с ДВС: программное решение вместо механического чуда
В автомобилях с ДВС векторизация крутящего момента осуществляется двумя распространёнными методами. При тормозном подходе мгновенно тормозится внутреннее колесо поворота; это работает, но неэффективно, так как энергия расходуется впустую в виде тепла. При дифференциальном подходе муфты внутри дифференциала вступают в действие по электронной команде и нагружают крутящим моментом одну сторону. Оба метода функциональны, однако оба зависят от скорости реакции и долговечности механических компонентов.
В электромобилях концепция намеренно проще: программное обеспечение управляет двумя или более двигателями по отдельности. Вместо торможения оно отбирает растущий крутящий момент у буксующего колеса и передаёт его колесу с traction. Эта технология известна в мире двигателей внутреннего сгорания с 1990-х годов; сегодня она встречается под разными названиями во многих спортивных автомобилях. В электромобилях же та же цель превращается в структурное преимущество по мере роста числа двигателей: распределяемая мощность уже разделена, и у каждой части есть собственное управление.
Цепь управления: от датчика рыскания к двигателю
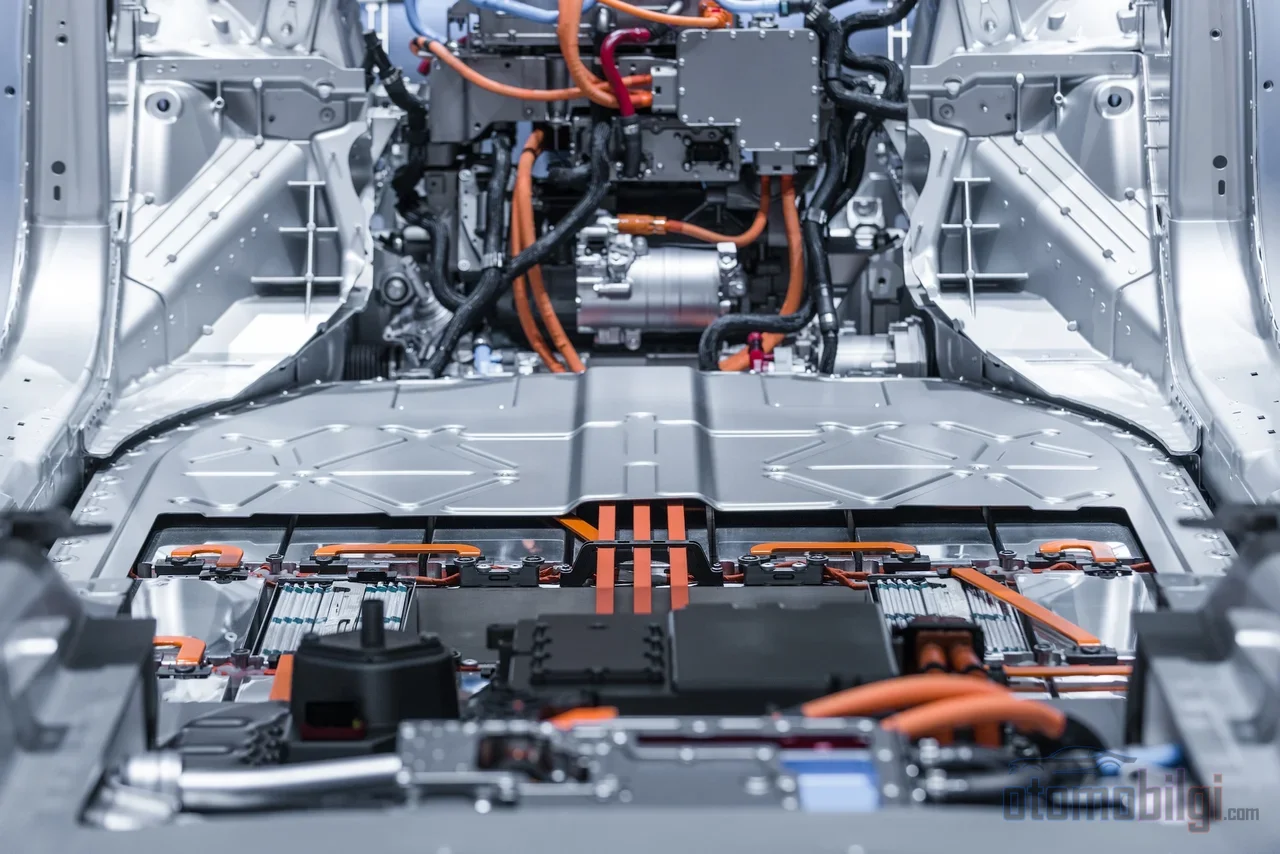
Векторизация крутящего момента - это цепочка принятия решений, и каждое её звено можно измерить. Типичная электронная архитектура работает следующим образом:
- Датчик рыскания считывает фактическую скорость поворота автомобиля.
- Этот сигнал обрабатывается, преобразуется на уровне DC в данные о скорости рыскания и отправляется в шину CAN в виде сообщения.
- Блок управления автомобилем (VCU) сравнивает эти данные с траекторией, желаемой водителем.
- Функция распределения крутящего момента вычисляет команды крутящего момента, которые необходимо отправить каждому двигателю.
- Система работает циклически: каждое измерение становится входными данными для следующего решения по крутящему моменту, и автомобиль продолжает следовать оптимальной траектории.
Физическим исполнителем этой цепи является тяговый инвертор. Он преобразует высоковольтный постоянный ток (DC) от батареи в управляемый переменный ток (AC), который может использовать тяговый двигатель; с помощью ШИМ (широтно-импульсной модуляции) регулирует скорость и крутящий момент двигателя, а также управляет рекуперативным торможением через то же оборудование. То есть векторизация крутящего момента - это не отдельная коробка, а работа программно-алгоритмическая, совместно выполняемая инвертором и VCU.
В современных архитектурах эта задача разделяется на два уровня. Верхний уровень распределяет крутящий момент между передней и задней осями так, чтобы снизить энергопотребление; нижний уровень создаёт момент рыскания непосредственно за счёт разницы крутящего момента между левым и правым колесами. Эффективность и динамичность - две цели одной системы, реализуемые на двух разных уровнях.
Что происходит в EV с одним двигателем? Виртуальный дифференциал и контроль пробуксовки
От EV с одним двигателем и одной осью нельзя ожидать векторизации крутящего момента в классическом смысле: левое и правое колёса механически связаны между собой, а двигатель выдаёт единый крутящий момент. Здесь в игру вступает логика виртуального дифференциала : контрольное программное обеспечение, отслеживая скорости колёс, электронно имитирует работу, которую должен выполнять физический дифференциал. При обнаружении буксующего колеса система уменьшает крутящий момент или включает рекуперативное торможение, подавляя пробуксовку; цель - не создание дополнительного момента рыскания в повороте, а предотвращение потери мощности и сохранение стабильности.
В литературе по управлению колёсами с независимым приводом эта проблема изучается давно. От методов, не основанных на коэффициенте проскальзывания и оценивающих максимально возможный передаваемый крутящий момент, до методов, удерживающих коэффициент проскальзывания ниже порога в 20% до систем контроля пробуксовки включительно - доступен целый ряд стратегий. Их общая суть такова: если колесо проскальзывает и шина выходит за пределы зоны, в которой она передаёт на дорогу как сцепление, так и направляющее усилие, управляемость автомобиля быстро ухудшается; задача управляющего ПО - удерживать крутящий момент в этих пределах.
Миллисекундный баланс в архитектуре с двумя двигателями
В двухмоторном полноприводном электромобиле передний и задний двигатели управляются независимо с помощью программного обеспечения. Эта независимость даёт возможность не только распределять тягу, но и управлять физическими пределами. При резком ускорении вес автомобиля смещается назад; сцепление передних колёс снижается. В этом случае система может уменьшить крутящий момент, идущий на передний двигатель, предотвратив потерю сцепления - тогда как в системе с двигателем внутреннего сгорания это достигается с трудом с помощью механических муфт, а ПО электромобиля воздействует на крутящий момент двигателя напрямую.
Поведение в повороте управляется по той же логике. Когда крутящий момент перераспределяется между передней и задней осями, меняется и характер поворачиваемости автомобиля: распределение с уклоном на заднюю ось снижает недостаточную поворачиваемость, то есть неохотное реагирование руля. Измеримая польза также очевидна: векторизация момента обеспечивает постоянный момент рыскания сверх возможностей классической настройки подвески, снижает градиент недостаточной поворачиваемости, расширяет зону линейной реакции автомобиля и увеличивает максимально достижимое боковое ускорение.
Расплата за такой асимметричный момент - нагрев. В длительном повороте внешние двигатели выдают заметно более высокий крутящий момент, чем внутренние; температура внешних двигателей растёт, а внутренних - снижается. Тепловая динамика трансмиссии зависит от действий водителя и потребности в крутящем моменте со стороны алгоритма управления - то есть при выборе размеров двигателей векторизация выступает и тепловым параметром проектирования.
Архитектуры с четырьмя двигателями: по одному на колесо
Конфигурация с четырьмя двигателями, где каждое колесо оснащено отдельным мотором, рассматривается как логическое завершение векторизации крутящего момента. Момент каждого колеса может контролироваться индивидуально и независимо; отклик двигателя быстр, а энергоэффективность может быть высокой. Считается, что этот подход обеспечивает полноценное управление моментом всех четырёх колёс и тем самым делает возможной полную векторизацию крутящего момента.
Только эта архитектура переводит вопрос в знакомую из повседневной жизни плоскость: почему её нет в каждом автомобиле? Ответ - в балансе стоимости и компоновки. Четыре отдельных двигателя, четыре отдельных инвертора и управляющее ПО, способное ими распоряжаться; к этому добавляется и сложность ПО контроля пробуксовки. Интересный инженерный момент связан с выбором двигателей: поскольку крутящий момент растёт пропорционально кубу радиуса двигателя, осевые моторы с высоким отношением момента к объёму помогают уложиться в компоновочные ограничения такой четырёхмоторной схемы.
Режимы вождения и связь с рекуперативным торможением
Режим движения, выбираемый кнопкой на руле, меняет характер алгоритма векторизации крутящего момента. Более спортивный режим, более агрессивно распределяя разницу крутящего момента между двумя сторонами или осями, обеспечивает более быструю реакцию рулевого управления и более проворное поведение в поворотах; вмешательство системы стабилизации уменьшается. В режимах, ориентированных на комфорт, система вмешивается позднее или удерживает разницу крутящего момента близкой к симметричной. В многомоторных системах с двумя и более двигателями эти переключения осуществляются через синхронизатор, между режимом векторизации крутящего момента и ездой двигателя на максимальном крутящем моменте.
Рекуперативное торможение - часть того же уравнения. Когда в заднеприводном электромобиле включается рекуперативное торможение, на задние колёса ложится дополнительный тормозной момент, что может привести к пробуксовке колёс и проблемам со стабильностью. Именно здесь вступает в дело векторизация крутящего момента: перераспределяя тормозной момент между колёсами, она предотвращает скольжение. Согласованное управление торможением, тягой и шасси по единой стратегии находится в центре актуальных инженерных дискуссий в этой области.
Стоит ли оно того? Баланс затрат и пользы
Реалистичная оценка векторизации крутящего момента должна ответить на два вопроса: создаёт ли система разницу при обычной езде и какова её цена? Польза не ощущается в большинстве поездок по сухому асфальту на умеренных скоростях; разница проявляется на грязных покрытиях, в агрессивных поворотах и при езде на пределе. Кроме того, система сложна и дорога; в случае неисправности её ремонт тоже непрост.
Вместе с тем есть и долгосрочное ожидание: считается, что векторизация крутящего момента, следуя по стопам ABS, когда-то считавшейся роскошью, в будущем может стать стандартной функцией безопасности. В части энергоэффективности также существует активное направление исследований: оптимизация как распределения крутящего момента между передней и задней осью, так и распределения момента, снижающего общую потребляемую мощность в автомобилях с двигателем на каждое колесо, - в фокусе актуальных исследований. То есть технология зреет не только как инструмент производительности, но и как инструмент эффективности.
Заключение: хореография танца - в программном обеспечении
Векторизация крутящего момента - дисциплина динамики автомобиля, превратившаяся из механического чуда в программную способность. В моделях с одним двигателем она подавляет виртуальную пробуксовку дифференциала, в моделях с двумя двигателями управляет балансом между осями, а в архитектурах с четырьмя двигателями вводит в хореографию каждое колесо по отдельности. По мере ускорения той циклической цепочки принятия решений, проходящей через датчик, блок управления и инвертор, на смену механическому хаосу эпохи двигателей внутреннего сгорания приходит измеримый, настраиваемый и обновляемый опыт вождения. Если смотреть глазами инженера, это и есть самая впечатляющая сторона: то же шасси с другим программным профилем может демонстрировать совершенно иное поведение автомобиля.
Источники
- Конструкция распределения крутящего момента в электромобилях
- И к распределению крутящего момента - следующему шагу в конструкции электромобилей
- Распределение крутящего момента: объяснение
- Распределение крутящего момента: что это такое и как оно работает
- Компоновка с двумя двигателями и полным приводом
- Будущее супер-управляемости (1): электромобили с четырьмя двигателями
- Обзор схем распределения крутящего момента в электромобилях с четырьмя мотор-колёсами
- Проблемы устойчивости заднеприводного электромобиля с рекуперативным торможением
- Контроль тяги для электромобилей с независимо приводимыми колёсами
- Стратегия контроля тяги с моделью эффективности
- Управление проскальзыванием колёс для полноприводного электромобиля с индивидуальными мотор-колёсами
- Что такое тяговый инвертор?
- Измерения тягового инвертора и двигателя электромобиля
- Распределение крутящего момента с оптимизацией мощности для переактuated электромобилей
- Оптимизация распределения крутящего момента для энергоэффективности
- Многорежимная система электромобиля с двумя двигателями
- Управление распределением крутящего момента в зависимости от режима движения