Come funziona la vettorizzazione della coppia nelle auto elettriche?
Condividi questa pagina
La vectorizzazione della coppia è la ridistribuzione istantanea, tramite controllo software, della potenza tra ruote e assi in un veicolo elettrico; poiché non esiste una connessione meccanica tra i motori, questa distribuzione avviene in modo più rapido e flessibile rispetto ai sistemi a combustione interna. Questa pagina spiega come funziona il sistema, dall'architettura alle modalità di guida.
In evidenza
- La vectorizzazione della coppia, creando nel veicolo un movimento di imbardale attorno all'asse Z, migliora l'aderenza e la risposta dello sterzo
- nei veicoli elettrici la ridistribuzione non avviene tramite frizioni meccaniche, ma con il controllo software indipendente dei motori si effettua
- Tecnologia introdotto negli anni '90 con veicoli a combustione interna; nei veicoli elettrici è diventato un vantaggio naturale
- Nei sistemi bimotore lo strato superiore gestisce l'efficienza energetica, mentre lo strato inferiore gestisce direttamente il momento di imbardale tramite la differenza di coppia sinistra/destra
- Nelle architetture a quattro motori ogni ruota è controllata in modo indipendente; in curva i motori esterni producono una coppia superiore a quella dei motori interni
Come funziona la vectorizzazione della coppia nei veicoli elettrici?
Al centro del concetto c'è una fisica semplice: ciò che fa ruotare un veicolo in curva non è solo l'angolo di sterzo, ma l'equilibrio della coppia tra le ruote. Quando si invia più coppia alle ruote sul lato esterno della curva che a quelle interne, il veicolo compie un movimento di rotazione attorno all'asse Z, cioè attorno al proprio asse verticale. Questo movimento è chiamato momento di imbardale e la vectorizzazione della coppia è proprio l'arte di generare questo momento in modo consapevole e controllato. Il risultato è una risposta dello sterzo più rapida, una migliore aderenza e un comportamento del telaio più prevedibile.
In un veicolo a combustione interna ciò è difficile, perché la potenza proviene da un'unica fonte e viene distribuita alle ruote attraverso un dispositivo meccanico chiamato differenziale. Un differenziale aperto tradizionale divide la coppia in arrivo equamente tra le due ruote e non può controllare la ruota che slitta: quando una ruota inizia a slittare, la potenza continua ad affluire proprio a quella ruota che non incontra resistenza, ed è questo il lato inutilizzabile. Il differenziale a slittamento limitato (LSD) frena parzialmente questa potenza con frizioni meccaniche; il sistema a coppia vettorizzata invece indirizza attivamente la potenza alla ruota con la migliore aderenza.
In un veicolo elettrico il quadro cambia radicalmente. Quando ci sono due o più motori indipendenti, è il software a decidere quanto deve lavorare ciascun motore. Ogni motore genera coppia direttamente alla ruota o all'asse a cui è collegato; non è necessario alcun meccanismo di ridistribuzione meccanica per trasportare la potenza. L'assenza di connessione meccanica offre al sistema un tempo di risposta più rapido e una flessibilità molto maggiore nel trasferimento della coppia.
La differenza rispetto al sistema a combustione interna: decisione software invece di miracolo meccanico
Nei veicoli a combustione interna la vectorizzazione della coppia avviene con due metodi comuni. Nell'approccio basato sui freni, viene applicata una frenata istantanea alla ruota interna alla curva; funziona, ma è inefficiente perché spreca energia sotto forma di calore. Nell'approccio basato sul differenziale, i pacchetti di frizione all'interno del differenziale entrano in funzione tramite comando elettronico e accumulano la coppia su un lato. Entrambi i metodi sono funzionali, ma dipendono entrambi dalla velocità di risposta e dalla durabilità dei componenti meccanici.
Nel lato elettrico il concetto è deliberatamente più semplice: il software comanda due o più motori singolarmente. Invece di frenare, allontana la coppia crescente dalla ruota che slitta e la trasferisce alla ruota che ha presa. La tecnologia è nota nel mondo a combustione interna dagli anni '90; oggi la incontriamo con vari nomi in molte automobili ad alte prestazioni. Nei veicoli elettrici lo stesso obiettivo si trasforma in un vantaggio strutturale al crescere del numero di motori: la potenza da distribuire è già frazionata e ogni parte ha il proprio controllo.
La catena di controllo: il percorso dal sensore di yaw al motore
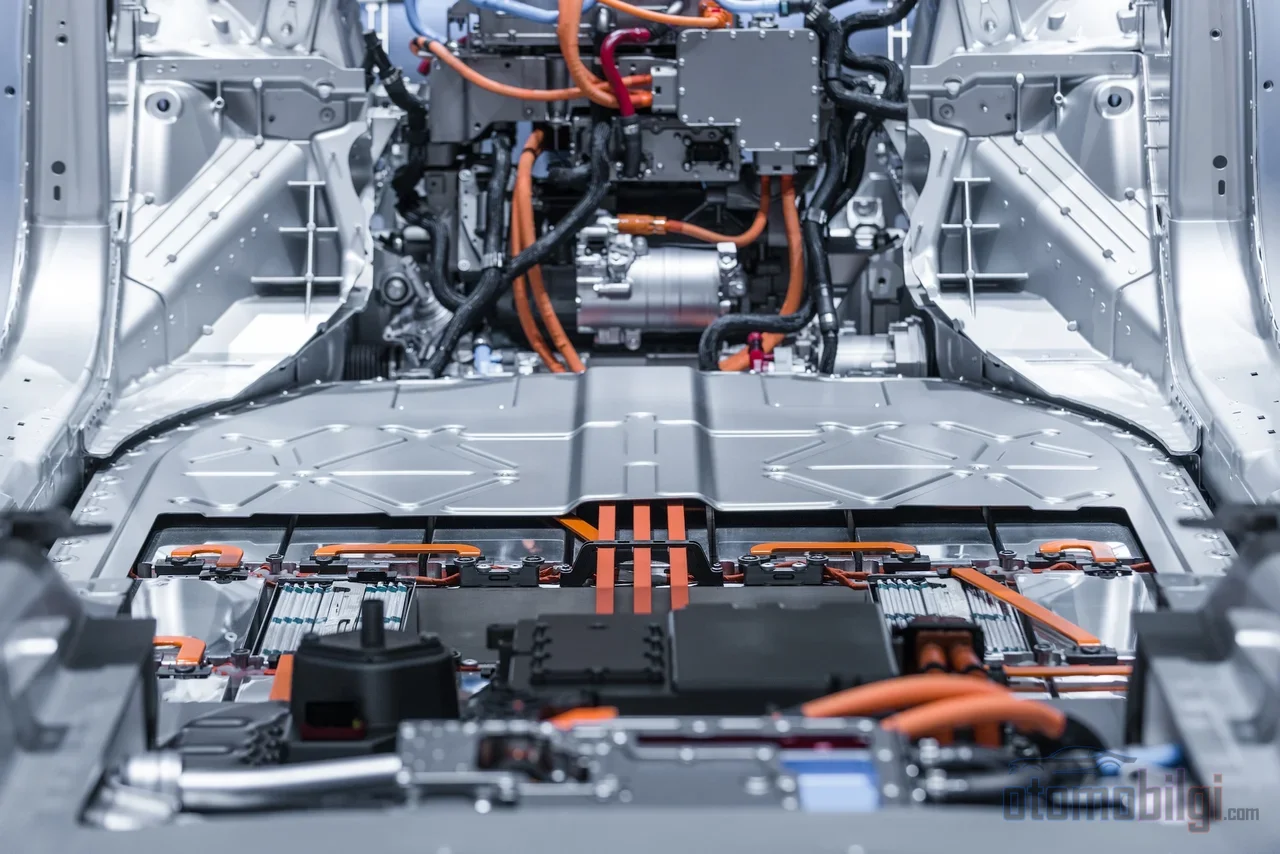
Il torque vectoring è una catena decisionale e ogni anello è misurabile. Una tipica architettura elettronica funziona così:
- Il sensore di yaw legge la velocità di rotazione effettiva del veicolo.
- Questo segnale viene elaborato, convertito in un dato di velocità di imbardata a livello DC e inviato come messaggio sul bus CAN.
- L'unità di controllo del veicolo (VCU) confronta questi dati con la traiettoria desiderata dal guidatore.
- La funzione di distribuzione della coppia calcola il comando di coppia da inviare a ciascun motore.
- Il sistema si ripete ciclicamente: ogni misurazione diventa l'input della successiva decisione di coppia e il veicolo continua a seguire la traiettoria ottimale.
L'attuatore fisico di questa catena è l'invertitore di trazione. Converte la corrente continua ad alta tensione proveniente dalla batteria in corrente alternata controllata utilizzabile dal motore di trazione; regola la velocità e la coppia del motore tramite PWM, ovvero la modulazione della larghezza di impulso, e gestisce anche la frenata rigenerativa attraverso lo stesso hardware. In altre parole, il torque vectoring non è una scatola separata, ma un lavoro software-algoritmico condotto insieme dall'invertitore e dalla VCU.
Nelle architetture moderne questo compito si divide in due livelli. Il livello superiore riparte la coppia tra l'assale anteriore e quello posteriore in modo da ridurre il consumo energetico; il livello inferiore genera direttamente il momento di yaw attraverso la differenza di coppia tra la ruota sinistra e quella destra. Efficienza e dinamismo sono due obiettivi dello stesso sistema, gestiti in due livelli differenti.
Cosa accade in un EV a motore singolo? Differenziale virtuale e controllo dello slittamento
Non ci si può aspettare che un EV a motore singolo e a singolo asse esegua un torque vectoring in senso classico: le ruote sinistra e destra sono meccanicamente collegate tra loro e il motore produce un'unica coppia. Qui entra in gioco la logica del differenziale virtuale : il software di controllo, monitorando la velocità delle ruote, imita elettronicamente il lavoro che dovrebbe fare il differenziale fisico. Quando viene rilevata una ruota che slitta, il sistema riduce la coppia o attiva la frenata rigenerativa per sopprimere lo slittamento; l'obiettivo non è creare un momento di yaw extra in curva, ma prevenire la perdita di potenza e mantenere la stabilità.
Nella letteratura sul controllo delle ruote a trazione indipendente questo problema viene studiato da tempo. Dai metodi che non si basano sul rapporto di slittamento e stimano la coppia massima trasmissibile, a quelli che mantengono il rapporto di slittamento al di sotto della soglia approssimativa del 20% fino ai controlli di trazione che mantengono l'aderenza, esistono diverse strategie. Il denominatore comune è questo: se la ruota scivola, uscendo dalla zona in cui trasmette sia l'aderenza che la forza di direzionamento al suolo, il controllo del veicolo si indebolisce rapidamente; il compito del software di controllo è mantenere la coppia entro questo limite.
L'Equilibrio in Millisecondi dell'Architettura a Due Motori
In un EV a due motori con trazione integrale, i motori anteriore e posteriore sono controllati in modo indipendente tramite software. Questa indipendenza consente non solo la distribuzione della trazione, ma anche la gestione dei limiti fisici. Durante un'accelerazione energica, il peso del veicolo si sposta verso il posteriore; l'aderenza delle ruote anteriori diminuisce. In questa situazione, il sistema può ridurre la coppia inviata al motore anteriore, prevenendo la perdita di aderenza - mentre in un sistema a combustione interna ciò si ottiene con difficoltà attraverso frizioni meccaniche, il software dell'EV agisce direttamente sulla coppia del motore.
Anche il comportamento in curva è gestito con la stessa logica. Quando la coppia viene spostata tra gli assi anteriore e posteriore, cambia il carattere di sterzata del veicolo: una distribuzione orientata verso il posteriore riduce l'understeer, ovvero la riluttanza del volante a girare. Il beneficio misurabile è chiaro: il torque vectoring, fornendo una coppia di imbardale continua al di sopra del progetto sospensivo convenzionale, riduce il gradiente di understeer, amplia la zona in cui la risposta del veicolo funziona in modo lineare e aumenta l'accelerazione laterale massima raggiungibile.
Il prezzo di questa coppia asimmetrica è il riscaldamento. In una curva lunga, i motori sul lato esterno producono una coppia notevolmente superiore a quelli interni; mentre la temperatura dei motori esterni aumenta, in quelli interni diminuisce. La dinamica termica della trasmissione dipende dagli input del conducente e dalla richiesta di coppia dell'algoritmo di controllo - cioè il vectoring è anche un parametro di progettazione termica nel dimensionamento dei motori.
Architetture a Quattro Motori: Un Motore per Ruota
La configurazione a quattro motori, che collega un motore separato a ogni ruota, è considerata l'evoluzione logica del torque vectoring. La coppia di ogni ruota può essere controllata singolarmente e in modo indipendente; la risposta del motore è rapida e si può ottenere un'elevata efficienza nell'uso dell'energia. Si ritiene che questo approccio renda possibile il torque vectoring definitivo, poiché gestisce in modo completo la coppia delle quattro ruote.
Solo questa architettura porta la domanda in una dimensione familiare alla vita quotidiana: perché non è presente in ogni veicolo? La risposta sta nell'equilibrio tra costi e package. Quattro motori separati, quattro inverter separati e il software di controllo che li gestisce; a ciò si aggiunge la complessità del software di controllo della trazione. Una nota ingegneristica interessante riguarda la scelta del motore: poiché la coppia aumenta in proporzione cubica al raggio del motore, i motori a flusso assiale con un elevato rapporto coppia/volume aiutano a soddisfare questi vincoli di package a quattro motori.
Modalità di Guida e Collegamento con la Frenata Rigenerativa
La modalità di guida selezionata con un pulsante sul volante modifica il carattere dell'algoritmo di vettorizzazione della coppia. Una modalità più sportiva, regolando in modo più aggressivo la differenza di coppia tra i due lati o i due assali, produce una risposta dello sterzo più rapida e un comportamento in curva più agile; l'intervento del sistema di stabilità si riduce. Nelle modalità orientate al comfort, invece, il sistema interviene più tardi o mantiene la differenza di coppia vicino alla simmetria. Nei sistemi bimotore multimodali queste transizioni avvengono tramite un sincronizzatore, tra il regime di vettorizzazione della coppia e la coppia massima del motore.
Anche la frenata rigenerativa fa parte della stessa equazione. In un EV a trazione posteriore, quando entra in funzione la frenata rigenerativa, sulle ruote posteriori si applica una coppia frenante aggiuntiva, il che può causare perdita di aderenza delle ruote e problemi di stabilità. È proprio qui che entra in gioco il vettorizzazione della coppia: ridistribuendo la coppia frenante tra le ruote, previene lo slittamento. La gestione coordinata di frenata, trazione e controllo del telaio con un'unica strategia si trova al centro dell'attuale dibattito ingegneristico in questo ambito.
Ne Vale la Pena o è un Lusso? L'Equilibrio tra Costi e Benefici
Una valutazione realistica della vettorizzazione della coppia deve rispondere a due domande: il sistema fa la differenza nella guida normale e quanto costa? Il lato dei benefici non si percepisce nella maggior parte delle guide a velocità moderate su asfalto asciutto; la differenza emerge su superfici fangose, in curve aggressive e alla guida al limite. Il sistema è inoltre complesso e costoso; in caso di guasto la riparazione non è affatto semplice.
In compenso esiste anche un'aspettativa a lungo termine: si ritiene che la vettorizzazione della coppia possa seguire le orme dell'ABS, un tempo considerato un lusso, fino a diventare in futuro una caratteristica di sicurezza standard. Sul fronte dell'efficienza energetica esiste un'area di ricerca attiva: sia la distribuzione della coppia anteriore/posteriore sia la distribuzione ottimale della coppia che riduce la domanda di potenza totale nei veicoli con motore per ruota sono al centro delle ricerche attuali. Insomma, la tecnologia matura non solo come strumento di prestazione, ma anche di efficienza.
Conclusione: la Coreografia della Danza è nel Software
La vettorizzazione della coppia è una disciplina della dinamica del veicolo che si è trasformata da miracolo meccanico a capacità software. Nei modelli monomotore sopprime lo slittamento del differenziale virtuale, nei modelli bimotore gestisce l'equilibrio tra gli assali, e nelle architetture a quattro motori mette in coreografia ogni singola ruota. Man mano che quella catena di decisioni ciclica che passa attraverso sensori, unità di controllo e inverter accelera, il caos meccanico dell'era a combustione interna lascia il posto a un'esperienza di guida misurabile, regolabile e aggiornabile. Visto con gli occhi di un ingegnere, questo è l'aspetto più affascinante: lo stesso telaio, con un profilo software diverso, può esibire un comportamento di veicolo completamente diverso.
Fonti
- Progettazione del torque vectoring per veicoli elettrici
- Ed ecco il torque vectoring, il prossimo passo nella progettazione dei veicoli elettrici
- Il torque vectoring spiegato
- Torque vectoring: cos'è e a cosa serve
- Architettura bimotore a trazione integrale
- Il futuro della guida sportiva (1): i veicoli elettrici a quattro motori
- Analisi degli schemi di distribuzione della coppia per veicoli elettrici a trazione integrale con motori ruota
- Problemi di stabilità dei veicoli elettrici a trazione posteriore con frenata rigenerativa
- Controllo della trazione per veicoli elettrici con ruote motrici indipendenti
- Una strategia di controllo della trazione con un modello di efficienza
- Controllo dello slittamento delle ruote per veicoli elettrici AWD con motori ruota individuali
- Cos'è un inverter di trazione?
- Misurazioni dell'inverter di trazione e del motore dei veicoli elettrici
- Distribuzione della coppia ottimizzata per la potenza nei veicoli elettrici sovraattuati
- Ottimizzazione della distribuzione della coppia per l'efficienza energetica
- Sistema bimodale per veicoli elettrici bimotore
- Controllo del torque vectoring in funzione della modalità di guida