Hogyan működik a nyomatékvektorozás elektromos autókban?
Az oldal megosztása
A forgónyomaték-vektorálás az elektromos járművekben a teljesítmény szoftveres vezérléssel történő, a kerekek és a tengelyek közötti azonnali újraelosztását jelenti; mivel a motorok között nincs mechanikus kapcsolat, ez az elosztás gyorsabb és rugalmasabb, mint a belső égésű rendszerekben. Ez az oldal a rendszer működését magyarázza el az architektúrától a vezetési módokig.
Kiemelt jellemzők
- A forgónyomaték-vektorálás a járműnek a Z tengely körüli yaw mozgást advany javítja az úttartást és a kormányreakciót
- az elektromos járművekben az újraelosztás nem mechanikus kuplungokkal, hanem szoftveres, független motorvezérlésseltörténik
- A technológia az 1990-es években belső égésű járművekkel jelent meg; az elektromos járművekben természetes előnnyé alakult
- Kétmotoros rendszerekben a felső réteg az energiahatékonyságot, az alsó réteg pedig a bal/jobb forgónyomaték-különbséggel közvetlenül a yaw momentet kezeli
- Négy motoros architektúráknál minden kerék önállóan vezérelt; kanyarban a külső motorok nagyobb forgónyomatékot termelnek, mint a belsők
Hogyan működik a forgónyomaték-vektorálás az elektromos járművekben?
A koncepció középpontjában egyszerű fizika áll: amit egy kanyarba behajtó járművet elfordít, az nem csupán a kormányszög, hanem a kerekek közötti forgónyomaték-egyensúly. Ha a kanyar külső oldalán lévő kerekeknek több forgónyomatékot küldünk, mint a belsőknek, a jármű forduló mozgást végez a Z tengely, azaz a függőleges tengelye körül. Ezt a mozgást yaw momentnek nevezzük, a forgónyomaték-vektorálás pedig pontosan ezen moment tudatos, szabályozott előállításának művészete. Az eredmény: gyorsabb kormányreakció, jobb úttartás és kiszámíthatóbb alvázviselkedés.
Belső égésű járműben ezt megvalósítani nehéz, mert a teljesítmény egyetlen forrásból származik, és egy differenciálműnek nevezett mechanikus egységen keresztül oszlik el a kerekekhez. A hagyományos nyitott differenciálmű a beérkező forgónyomatékot egyenlően osztja el a két kerék között, és nem tudja kezelni a csúszó kereket: ha egy kerék csúszni kezd, a teljesítmény továbbra is arra a csúszó kerékre áramlik, amelyik nem nyújt ellenállást, és ez a haszontalan oldal. A korlátozott csúszású differenciálmű (LSD) mechanikus kuplungokkal részben fékezi ezt a teljesítményt; a forgónyomaték-vektorált rendszer viszont aktívan a legjobb tapadással rendelkező kerékhez irányítja az erőt.
Elektromos járműben a kép gyökeresen megváltozik. Ha két vagy több független motor van, a szoftver dönti el, melyik motor mennyit dolgozzon. Minden motor közvetlenül a saját, hozzá kapcsolt keréknek vagy tengelyének termel forgónyomatékot; nincs szükség mechanikus újraelosztó mechanizmusra, amely az erőt továbbítaná. A mechanikus kapcsolat hiánya gyorsabb reakcióidőt és sokkal nagyobb rugalmasságot biztosít a rendszernek a forgónyomaték-átvitelben.
Miben különbözik a belső égésű rendszertől: mechanikai csoda helyett szoftveres döntés
Belső égésű járművekben a forgónyomaték-vektorálást két elterjedt módszerrel végzik. A féken alapuló megközelítésben a kanyar belső ívén lévő kerékre pillanatnyi fékezést alkalmaznak; ez működik, de mivel az energiát hőként pazarolja el, hatástalan. A differenciálműveken alapuló megközelítésben a differenciálműben lévő tengelykapcsoló-paketelek elektronikus vezérléssel lépnek működésbe, és az erőt az egyik oldalra halmozzák. Mindkét módszer működőképes, de mindkettő a mechanikus alkatrészek reakcióidejétől és tartósságától függ.
Az elektromos oldalon a koncepció tudatosan egyszerűbb: a szoftver két vagy több motort külön-külön vezérel. A fékezés helyett a növekvő nyomatékot elvonja a csúszó keréktől, és a tapadással rendelkező kerékhez irányítja. A technológia a 90-es évek óta ismert az belső égésű motorok világában; ma a teljesítményautók sokaságán találkozhatunk vele különféle neveken. Elektromos járműveknél ugyanez a cél strukturális előnnyé alakul, ahogy a motorok száma nő: az elosztandó teljesítmény amúgy is szétbontott, és minden rész saját vezérléssel rendelkezik.
A vezérlési lánc: a yaw-érzékelőtől a motorig vezető út
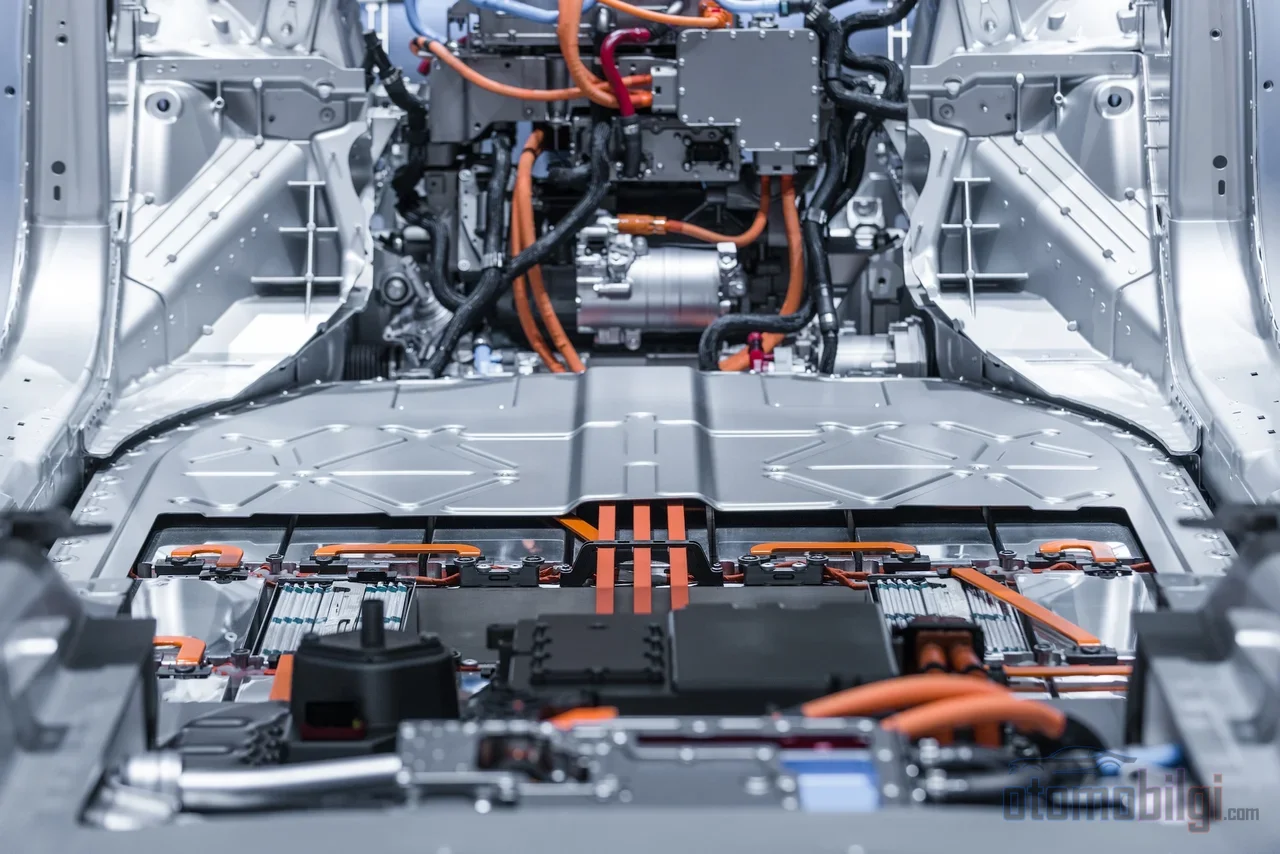
A nyomatékvektorálás egy döntési lánc, amelynek minden láncszeme mérhető. Egy tipikus elektronikai architektúra így működik:
- A yaw-érzékelő leolvassa a jármű valódi fordulási sebességét.
- Ezt a jelet feldolgozva DC szintű yaw-sebesség adattá alakul, és üzenetként elküldik a CAN-adatbuszra.
- A járművezérlő egység (VCU) ezt az adatot összehasonlítja a vezető által kívánt pályával.
- A nyomatékelosztó függvény kiszámítja az egyes motoroknak küldendő nyomatékparancsot.
- A rendszer ciklikusan ismétlődik: minden mérés a következő nyomatékdöntés bemenete lesz, és a jármű továbbra is a legoptimálisabb pályát követi.
Ennek a láncnak a fizikai végrehajtója a vonóinverter. Az akkumulátorból érkező nagyfeszültségű egyenáramot olyan szabályozott váltóárammá alakítja, amelyet a vonómotor fel tud használni; PWM-mel, azaz impulzusszélesség-modulációval állítja be a motor fordulatszámát és nyomatékát, és ugyanazon a hardveren keresztül kezeli a rekuperációs fékezést is. Vagyis a nyomatékvektorálás nem egy külön doboz, hanem az inverter és a VCU által közösen végzett szoftver-algoritmus munka.
A modern architektúrákban ez a munka két rétegre válik. A felső réteg az első és a hátsó tengely közötti nyomatékot úgy osztja fel, hogy csökkentse az energiafogyasztást; az alsó réteg pedig a bal és a jobb kerék közötti nyomatékkülönbséggel közvetlenül yaw-momentust állít elő. A hatékonyság és a dinamizmus ugyanazon rendszer két különböző rétegben kezelt két célja.
Mi történik egymotoros EV-nél? Virtuális differenciálmű és a csúszásvezérlés
Egy egy motoros, egy tengelyes EV-től nem várható el klasszikus értelemben vett nyomatékvektorálás: a bal és a jobb kerék mechanikusan egymáshoz van kötve, és a motor egyetlen nyomatékot állít elő. Itt lép képbe a virtuális differenciálmű logikája: a vezérlő szoftver a keréksebességek figyelésével elektronikusan utánozza azt, amit a fizikai differenciálműnek kellene tennie. Ha csúszó kereket észlel, a rendszer visszafogja a nyomatékot, vagy rekuperációs fékezéssel elnyomja a csúszást; a cél nem az, hogy extra yaw-momentust keltsen a kanyarban, hanem hogy megelőzze a teljesítményveszteséget és megőrizze a stabilitást.
A függetlenül hajtott kerekek vezérlésével kapcsolatos szakirodalomban ezt a problémát már régóta kutatják. A csúszási arányra nem támaszkodó, továbbítható maximális nyomatékot becsülő módszerektől kezdve a csúszási arány megközelítőleg 20%-os küszöb alatt tartásáig hatózza a tapadáskontroll megközelítéseig különböző stratégiák léteznek. Közös pontjuk a következő: ha a kerék csúszni kezd, és a gumi kikerül abból a zónából, ahol egyszerre közvetíti az úttesttel szembeni tapadást és az irányítóerőt, a jármű irányítása gyorsan gyengül; a vezérlőszoftver feladata, hogy a nyomatékot ezen a határon belül tartsa.
Kétmotoros architektúra: milliszekundumos egyensúly
Kétmotoros, mind a négy kereket hajtó EV-ben az első és hátsó motorokat a szoftver egymástól függetlenül vezérli. Ez a függetlenség nemcsak a vonóerő elosztását teszi lehetővé, hanem a fizikai határok kezelésének lehetőségét is. Erős gyorsításkor a jármű súlya hátra nehezedik; az első kerekek tapadása csökken. Ilyenkor a rendszer az első motorra menő nyomaték csökkentésével megakadályozhatja a tapadásvesztést - belső égésű rendszerben ezt mechanikus tengelykapcsolókkal csak nehezen lehet megtenni, míg az EV szoftvere közvetlenül a motor nyomatékát célozza.
A kanyaron belüli viselkedést is ugyanezzel a logikával kezelik. Amikor a nyomaték az első és hátsó tengely között áthelyeződik, a jármű kanyarodási karaktere megváltozik: a hátsó tengelyre súlyozott elosztás csökkenti az understeert, azaz a kormányzott kanyarodás vonakodását. Mérthető előnye is egyértelmű: a nyomatékvektorozás a hagyományos futómű-tervezésen felül folyam részes yaw-momentumot biztosít, csökkenti az understeer-gradienst, kiszélesíti azt a tartományt, amelyben a jármű reakciója lineárisan működik, és növeli az elérhető maximális oldalgyorsulást.
Ennek az aszimmetrikus nyomatéknak az ára a felmelegedés. Egy hosszú kanyarban a külső oldali motorok lényegesen magasabb nyomatékot termelnek, mint a belsők; a külső motorok hőmérséklete emelkedik, míg a belső motoroké csökken. Az erőátvitel termikus dinamikája a vezető bemeneteitől és a vezérlőalgoritmus nyomatékigényétől függ - vagyis a vektorozás a motor méretezésében is termikus tervezési paraméter.
Négy motoros architektúrák: motorkerékenként egy motor
A négy motoros konfiguráció, amely minden kerékhez külön motort köt, a nyomatékvektorozás logikai végpontjának tekinthető. Minden kerék nyomatéka egyenként és egymástól függetlenül vezérelhető; a motor reakciógyorsasága magas, és az energiafelhasználásban magas hatékonyság érhető el. Úgy ítélik meg, hogy ez a megközelítés azért teszi lehetővé a végső nyomatékvektorozást, mert a négy kerék nyomatékát teljes körűen kezeli.
Csak ez az architektúra viszi a kérdést a mindennapi életből ismert dimenzióba: miért nincs minden járműben? A válasz a költség és a csomagolási egyensúlyban rejlik. Négy külön motor, négy külön inverter és azokat kezelő vezérlőszoftver jelent; ehhez járul még a csúszáskontroll-szoftver összetettsége is. Érdekes mérnöki megjegyzés a motorválasztásból származik: mivel a nyomaték a motor sugarával köbös arányban nő, a magas nyomaték/térfogat aránnyal rendelkező axiális fluxusú motorok segítenek megfelelni ennek a négy motoros csomagolási korlátnak.
Vezetési módok és kapcsolatuk a regeneratív fékezéssel
A kormányon lévő gombbal kiválasztott vezetési mód megváltoztatja a nyomatékvektoráló algoritmus jellegét. Egy sportosabb mód agresszívebbé teszi a két oldal vagy a két tengely közötti nyomatékkülönbség beállítását, ami gyorsabb kormányválaszt és fürgébb kanyarviselkedést eredményez; a stabilitásrendszer beavatkozása csökken. A kényelemközpontú módokban a rendszer ezzel szemben késve avatkozik be, vagy a nyomatékkülönbséget a szimmetria közelében tartja. Többmódusú, dupla motoros rendszerekben ezek az átállások egy szinkronizáló egységen keresztül történnek, a nyomatékvektorálási üzemmód és a motor maximális nyomatékmeghajtása között.
A rekuperatív fékezés is ugyanennek az egyenletnek a része. Hátsókerék-meghajtású EV-ben, amikor a rekuperatív fékezés aktiválódik, a hátsó kerekekre további fékezési nyomaték jut, ami kerékcsúszáshoz és stabilitási problémákhoz vezethet. A nyomatékvektorálás pontosan itt lép be: a fékezési nyomatékot a kerekek között újraosztva megakadályozza a csúszást. A fékezés, a hajtás és a futóművezérlés egyetlen stratégiával történő koordinált kezelése áll a terület jelenlegi mérnöki vitájának középpontjában.
Megéri vagy luxus? A költség és haszon egyensúlya
A nyomatékvektorálás reális értékelésének két kérdésre kell válaszolnia: van-e különbség a rendszerben a normál vezetés során, és mi az ára? A haszon oldalát a legtöbb vezetés közben, mérsékelt sebességgel, száraz aszfalton nem érzékeljük; a különbség sáros felületeken, agresszív kanyarokban és a határon végzett vezetésnél mutatkozik meg. A rendszer emellett összetett és drága; meghibásodás esetén a javítása sem egyszerű.
Ezzel szemben hosszú távú várakozás is létezik: úgy gondolják, hogy a nyomatékvektorálás egykor luxusnak tartott ABS nyomdokain haladva a jövőben szabványos biztonsági funkcióvá válhat. Az energiahatékonyság oldalon is van aktív kutatási terület: az első/hátsó nyomatékelosztás és a kerékenkénti motorral szerelt járművekben a teljesítményigényt csökkentő optimális nyomatékelosztás alkalmazása a jelenlegi kutatások fókuszában áll. Vagyis a technológia nemcsak teljesítményeszközként, hanem hatékonyság eszközeként is érik.
Konklúzió: A tánc koreográfiája a szoftverben van
A nyomatékvektorálás egy járműdinamikai tudományág, amely az elektromos járműben mechanikai csodából szoftveres képességgé alakult át. Egyetlen motoros modelleknél a virtuális differenciál csúszását elnyomja, dupla motoros modelleknél a tengelyek közötti egyensúlyt kezeli, négy motoros architektúráknál pedig kerékenként egyenként vonja be a koreográfiába. Ahogy az érzékelőn, vezérlőegységen és invertőren áthaladó ciklikus döntéslánc felgyorsul, az égési motoros korszak mechanikai káosza helyett mérhető, hangolható és frissíthető vezetési élmény áll. Mérnök szemmel nézve ez a leglenyűgözőbb oldal: ugyanaz a futómű egy másik szoftverprofillal teljesen más járműviselkedést képes mutatni.
Források
- Elektromos járművek nyomatékvektorolási tervezése
- És íme a nyomatékvektorolás, az elektromos járműtervezés következő lépése
- A nyomatékvektorolás magyarázata
- Nyomatékvektorolás: mi ez és mit csinál
- Kétmotoros, négykerékmeghajtású elrendezés
- A szuper kezelhetőség jövője (1): négymotoros elektromos járművek
- Áttekintés a négykerék-motoros elektromos járművek nyomatékelosztási sémájáról
- Stabilitási problémák hátsókerékmeghajtású elektromos járműnél fékvisszanyeréssel
- Tapadásszabályozás függetlenül hajtott kerekű elektromos járműveknél
- Tapadásszabályozási stratégia hatékonysági modellel
- Kerekcsúszás-szabályozás egyedi kerékagymotoros összkerékmeghajtású elektromos járműnél
- Mi az a hajtásinverter?
- Elektromos járművek hajtásinverterének és motorjának mérései
- Teljesítményoptimalizált nyomatékelosztás túlhatós elektromos járműveknél
- Nyomatékelosztás optimalizálása az energiahatékonyság érdekében
- Többmódusú kétmotoros elektromos járműrendszer
- Vezetékmódtól függő nyomatékvektorolási vezérlés