Tork Vektorleşməsi Elektrikli Avtomobillərdə Necə İşləyir?
Bu Səhifəni Paylaşın
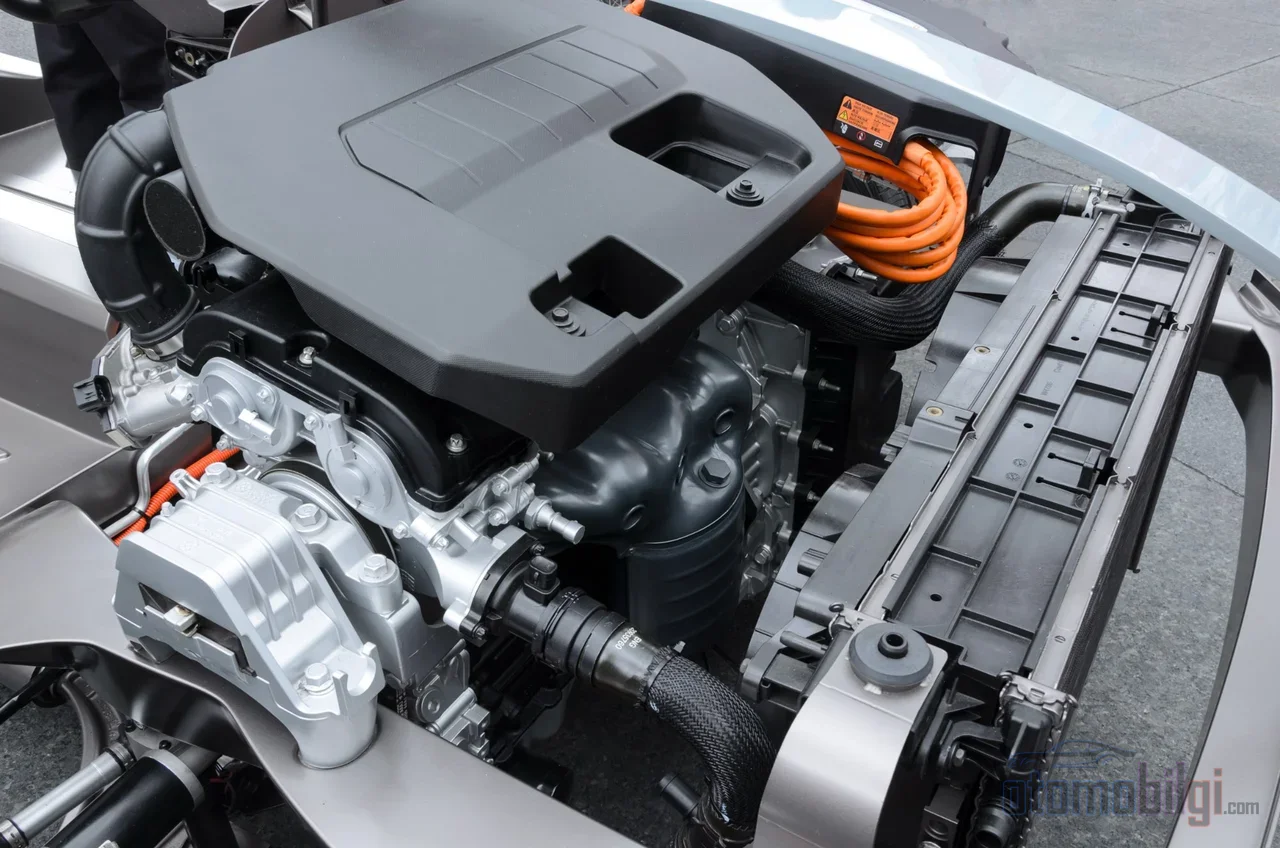
Tork vektorlasması elektrikli avtomobildə gücün təkərlər və oxlar arasında proqram təminatı ilə ani şəkildə yenidən paylanmasıdır; mühərriklər arasında mexaniki əlaqə olmadığı üçün bu paylama daxili yanma sistemlərindən daha sürətli və daha çevik baş verir. Bu səhifə sistemin necə işlədiyini memarlığından sürüş rejimlərinə qədər izah edir.
Seçilmişlər
- Tork vektorlasması avtomobilə Z oxu ətrafında yaw hərəkəti yaradarak yol tutumu və sükan reaksiyasını yaxşılaşdırır
- EV-lərdə yenidən paylama mexanik muftalarla deyil, proqram təminatı ilə müstəqil mühərrik idarəsiilə həyata keçirilir
- Texnologiya 1990-cı illərdə daxili yanmalı avtomobillərlə təqdim edildi; EV-lərdə təbii üstünlüyə çevrildi
- İki mühərrikli sistemlərdə üst qat enerji səmərəliliyini, alt qat sol/sağ tork fərqi ilə birbaşa yaw momentini idarə edir
- Dörd mühərrikli memarlıqlarda hər təkər müstəqil idarə olunur; döngədə xarici mühərriklər daxili mühərriklərdən daha yüksək tork istehsal edir
Tork Vektorlasması EV-də Necə İşləyir?
Konsepsiyonun mərkəzində sadə bir fizika var: döngəyə daxil olan avtomobili döndərən şey yalnız sükan bucağı deyil, təkərlər arasındakı tork balansıdır. Döngənin xarici tərəfindəki təkərlərə daxililərindən daha çox tork göndərdiyinizdə avtomobil Z oxu ətrafında yəni şaquli oxunda fırlanma hərəkəti edir. Bu hərəkətə yaw momenti deyilir və tork vektorlasması məhz bu momenti şüurlu, nəzarət olunan şəkildə istehsal etmək sənətidir. Nəticə daha sürətli sükan reaksiyası, daha yaxşı yol tutumu və daha proqnozlaşdırıla bilən şassi davranışıdır.
Daxili yanmalı avtomobildə bu işi görmək çətindir, çünki güc tək bir mənbədən gəlir və differensial adlanan mexaniki qutudan keçərək təkərlərə paylanır. Ənənəvi açıq differensial gələn torku iki təkərə bərabər bölür və sürüşən təkəri idarə edə bilmir: bir təkər sürüşməyə başladığında güc müqavimət göstərməyən o sürüşən təkərə axmağa davam edir və yararsız olan tərəf budur. Məhdud sürüşməli differensial (LSD) mexaniki muftalarla bu gücü qismən zəiflədir; tork vektorlu sistem isə gücü aktiv şəkildə ən yaxşı tutuma malik təkərə yönləndirir.
Elektrikli avtomobildə mənzərə kökündən dəyişir. İki və ya daha çox müstəqil mühərrik olduqda, hansı mühərrikin nə qədər işləyəcəyinə proqram təminatı qərar verir. Hər mühərrik öz bağlı olduğu təkərə və ya oxuna birbaşa tork istehsal edir; arada güc daşıyacaq mexaniki yenidən paylama mexanizmasına ehtiyac yoxdur. Mexaniki əlaqənin olmaması sisteminə daha sürətli reaksiya vaxtı və tork ötürülməsində xeyli daha çox çeviklik qazandırır.
Daxili Yanma Sistemindən Fərqi: Mexaniki Möcüzə əvəzinə Proqram Qərarı
Daxili yanmalı avtomobillərdə tork vektorlasması iki yayğın üsulla həyata keçirilir. Əsaslı yanaşmada döngənin daxilindəki təkərə ani əyləc tətbiq olunur; bu işə yarayır, lakin enerjini istilik kimi boşa xərclədiyi üçün səmərsizdir. Differensial əsaslı yanaşmada isə differensialın daxilindəki mufta paketləri elektron idarə ilə işə düşür və torku bir tərəfə yığır. Hər iki üsul funksionaldır, lakin hər ikisi də mexaniki komponentlərin reaksiya sürətinə və davamlılığından asılıdır.
Elektrikli tərəfdə anlayış qəsdən daha sadədir: proqram təminatı, iki və ya daha çox mühərriki ayrı-ayrı idarə edir. Əvəzedicilərin tətbiqi yerinə artan torku sürüşən təkərdən uzaqlaşdırır və yapışması olan təkərə verir. Bu texnologiya 1990-cı illərdən bəri daxili yanma dünyasında məlumdur; bu gün performans avtomobillərinin çoxunda müxtəlif adlarla qarşımıza çıxır. Elektrikli avtomobillərdə isə eyni məqsəd, mühərrik sayı artdıqca struktür üstünlüyünə çevrilir: bölüşdürüləcək güc artıq parçalıdır və hər parçanın öz nəzarəti var.
Nəzarət Zənciri: Yaw Senssorundan Mühərrikə Gedən Yol
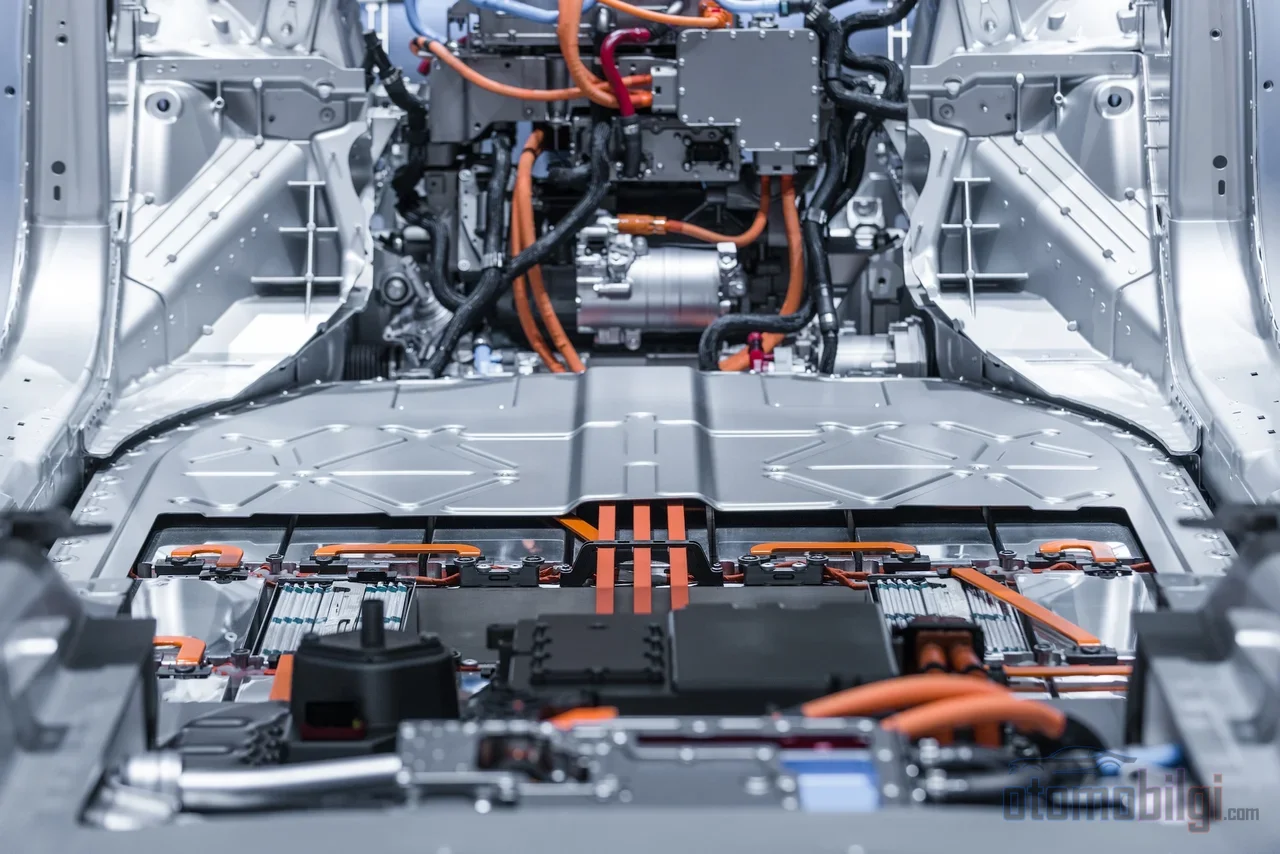
Tork vektorlaşdırma qərar zənciridir və hər halqası ölçüləbilendir. Tipik bir elektronik arxitektura belə işləyir:
- Yaw sensoru avtomobilin real dönüş sürətini oxuyur.
- Bu siqnal emal edilərək DC səviyyəsində yaw sürəti məlumatına çevrilir və CAN məlumat yoluna mesaj kimi göndərilir.
- Avtomobil nəzarət vahidi (VCU) bu məlumatı sürücünün istədiyi trayektoriya ilə müqayisə edir.
- Tork paylayıcı funksiyası, hər mühərrikə göndərilməli olan tork əmrini hesablayır.
- Sistem dövri olaraq təkrarlanır: hər ölçmə növbəti tork qərarının girişi olur və avtomobil ən uyğun trayektoriyanı izləməyə davam edir.
Bu zəncirin fiziki icracısı traksiya invertorudur. Batareyadan gələn yüksək gərginlikli DC cərəyanı, traksiya mühərrikinin istifadə edə biləcəyi idarə olunan AC-yə çevirir; PWM yəni impuls eni modulyasiyası ilə mühərrikin sürətini və torkunu tənzimləyir, rejenerativ əyləni də eyni avadanlıq üzərindən idarə edir. Yəni tork vektorlaşdırma ayrı bir qutu deyil, invertor və VCU-nun birgə apardığı proqram-alqoritm işidir.
Müasir arxitekturalarda bu iş iki qatmana bölünür. Üst qatman, ön və arxa ox arasındakı torku enerji sərfini azaldacaq şəkildə bölür; alt qatman isə sol və sağ təkər arasındakı tork fərqi ilə birbaşa yaw momenti yaradır. Səmərəlilik və dinamizm eyni sistemin iki fərqli qatmanda idarə olunan iki məqsədidir.
Tək Mühərrikli EV-də Nə Olur? Virtual Differensial və Sürüşmə Nəzarəti
Tək mühərrikli və tək oxlu bir EV-nin klassik mənada tork vektorlaşdırma etməsi gözlənilmir: sol və sağ təkər mexaniki olaraq bir-birinə bağlıdır və mühərrik yalnız bir tork istehsal edir. Burada işə düşən şey virtual differensial məntiqidir: nəzarət proqramı, təkərlərin sürətlərini izləyərək fiziki differensialın etməli olduğu işi elektron şəkildə təqlid edir. Sürüşən bir təkər aşkar edildikdə sistem torku azaldır və ya rejenerativ əyləni işə salaraq sürüşməni basdırır; məqsəd virajda əlavə yaw momenti yaratmaq deyil, güc itirmənin qarşısını almaq və sabitliyi qorumaqdır.
Müstəqil ötürücülü təkərlərə yönəlik nəzarət ədəbiyyatında bu problem uzun zamandır tədqiq olunur. Sürüşmə nisbətinə əsaslanmayan, ötürülməsi mümkün maksimum torku proqnozlaşdıran üsullardan, sürüşmə nisbətini təxminən %20 həddinin altında tutan mod kontrolü yaklaşımlarına qədər müxtəlif strategiyalar mövcuddur. Ümumi xüsusiyyətləri budur: sürüşmə baş verdikdə, təkər lastikin yerdə həm yapışması, həm də istiqamətləndirmə qüvvəsini ötürdüyü zonasından çıxarsa, avtomobilin idarə edilməsi sürətlə zəifləyir; idarəetmə proqramının vəzifəsi momenti bu həddin daxilində saxlamaqdır.
İki Mühərrikli Memarlıqda millisaniyəlik tarazlıq
İki mühərrikli, dörd təkərdən çəkən EV-də ön və arxa mühərriklər proqram təminatı ilə müstəqil şəkildə idarə olunur. Bu müstəqillik yalnız dartıcı qüvvənin bölgüsünə deyil, fizika hədlərinin idarə edilməsi imkanı da verir. Güclü sürətlənmə zamanı avtomobilin çəkisi arxaya yüklənir; ön təkərlərin yapışması azalır. Bu halda sistem ön mühərrikə gedən momenti azaldaraq yapışma itkisinin qarşısını ala bilər - daxili yanma sistemində bunu mexanik muftalarla çətinliklə etmək mümkün olsa da, EV proqramı mühərrik momentini birbaşa hədəfləyir.
Dönüş daxilindəki davranış da eyni məntiqlə idarə olunur. Ön və arxa oxlar arasında moment sürüşdürüldükdə avtomobilin dönüş xarakteri dəyişir: arxaya ağırlık verən bölgü understeer-i, yəni sükanın istəksiz dönüşünü azaldır. Ölçülə bilən faydası da aydındır: moment vektorlaşdırma, konvensional suspend qurğusunun üzərində daimi bir yaw momenti təmin edərək understeer qradiyentini aşağı salır, avtomobilin reaksiyasının xətti işlədiyi zonası genişləndirir və əldə edilə bilən maksimum yan ivməni artırır.
Bu asimmetrik momentin bəahası isinmədir. Uzun bir dönüşdə xarici tərəfdəki mühərriklər daxililərdən görünəcək dərəcədə daha yüksək moment istehsal edir; xarici mühərriklərin temperaturu artarkən daxili mühərriklərdə azalır. Güc ötürülməsinin termal dinamikası sürücünün girişlərindən və idarəetmə alqoritminin moment tələbindən asılıdır - yəni vektorlaşdırma, mühərrik ölçüləndirməsində də termal bir layihələndirmə parametridir.
Dörd Mühərrikli Memarlıqlar: Təkər Başına Bir Mühərrik
Hər təkərə ayrı bir mühərrik bağlayan dörd mühərrikli konfiqurasiya, moment vektorlaşdırmanın məntiqi ucu kimi qiymətləndirilir. Hər təkərin momenti ayrı-ayrı və müstəqil idarə edilə bilər; mühərrikin reaksiyası sürətlidir və enerji istifadəsində yüksək səmərəlilik əldə edilə bilər. Bu yanaşmanın, dörd təkərin momentini tam həcmdə idarə etdiyi üçün son moment vektorlaşdırmanı mümkün etdiyi qiymətləndirilir.
Yalnız bu memarlıq sualı gündəlik həyatdan tanış bir ölçüyə daşıyır: niyə hər avtomobildə yoxdur? Cavab, maliyyə və paketləmə tarazlığındadır. Dörd ayrı mühərrik, dörd ayrı invertor və onları idarə edəcək idarəetmə proqramı deməkdir; buna sürüşmə idarəetmə proqramının mürəkkəbliyi də əlavə olunur. Maraqlı bir mühəndislik qeydi isə mühərrik seçimindən gəlir: moment, mühərrikin radiusu ilə kubik nisbətdə artdığı üçün, yüksək moment/həcm nisbətinə malik eksial axın mühərrikləri bu dörd mühərrikli paketləmə məhdudiyyətlərinə uyğunlaşmağa kömək edir.
Sürüş Rejimləri və Regenerativ Əylə ilə Əlaqəsi
Direksiyondakı bir düymə ilə seçilən sürüş rejimi tork vektorlaşdırma alqoritminin xarakterini dəyişir. Daha idmançı rejim iki tərəf və ya iki ox arasındakı tork fərqini daha aqressiv tənzimləməklə daha sürətli sükan reaksiyası və daha çevik döngə davranışı yaradır; sabitlik sisteminin müdaxiləsi azalır. Komforta yönəlmiş rejimlərdə isə sistem gec müdaxilə edir və ya tork fərqini simmetriyaya yaxın saxlayır. Çoxrejimli cüt mühərrikli sistemlərdə bu keçidlər sinkronizator vasitəsilə, tork vektorlaşdırma rejimi ilə mühərrikin maksimal tork sürüşü arasında həyata keçirilir.
Reqenerativ əylə də eyni tənliyin hissəsidir. Arxadan ötürücü EV-də reqenerativ əylə işə düşdükdə arxa təkərlərə əlavə əylə torku düşür və bu, təkərin sürüşməsinə və sabitlik problemlərinə səbəb ola bilər. Tork vektorlaşdırma məhz burada işə düşür: əylə torkunu təkərlər arasında yenidən bölüşdürərək sürüşmənin qarşısını alır. Əylə, çəkiş və şassi idarəetməsinin tək bir strategiya ilə koordinasiyalı idarəolunması bu sahədəki aktual mühəndislik müzakirəsinin mərkəzində dayanır.
Dəyər Mi, Lüks Mü? Xərc və Fayda Balansı
Tork vektorlaşdırmanın realistik qiymətləndirilməsi iki suala cavab verməlidir: Sistem normal sürüşdə fərq yaradırmı və qiyməti nədir? Fayda tərəfi quru asfaltda mülayim sürətlə gedən əksər sürüşlərdə hiss olunmur; fərq palçıqlı səthlərdə, aqressiv döngələrdə və hədd sürüşündə ortaya çıxır. Sistem həmçinin mürəkkəb və bahalıdır; nasazlıq halında təmiri də asan deyil.
Bununla belə uzunmüddətli bir gözlənti də var: tork vektorlaşdırmanın bir vaxtlar lüks sayılan ABS-in izi ilə gedərək gələcəkdə standart bir təhlükəsizlik xüsusiyyətinə çevrilə biləcəyi düşünülür. Enerji səmərəliliyi tərəfində də fəal bir iş sahəsi mövcuddur: həm ön/arxa tork bölgüsünün, həm də təkər başına mühərrikli avtomobillərdə ümumi güc tələbini azaldan optimal tork paylanmasının tətbiqi aktual tədqiqatların ocağında. Yəni texnologiya yalnız performans deyil, səmərəlilik aləti kimi də yetkinləşir.
Nəticə: Rəqsin Xoreoqrafiyası Proqramdadır
Tork vektorlaşdırma elektrikli avtomobildə mexaniki möcüzədən proqram təminatı bacarığına çevrilən bir avtomobil dinamikası intizamıdır. Tək mühərrikli modellərdə virtual diferensial sürüşməni basdırır, cüt mühərrikli modellərdə oxlar arası balansı idarə edir, dörd mühərrikli arxitekturalarda isə hər təkəri ayrı-ayrılıqda xoreoqrafiyaya salır. Sensor, idarəetmə vahidi və invertördən keçən o dövri qərar zənciri sürətləndikcə, iç yanma dövrünün mexaniki çətinliyinin yerini ölçülə bilən, tənzimlənə bilən və yenilənə bilən bir sürüş təcrübəsi alır. Mühəndis baxışından ən təsiredici tərəf də budur: eyni şassi fərqli bir proqram profili ilə tamamilə fərqli avtomobil davranışı nümayiş etdirə bilir.
Mənbələr
- Elektrikli Avtomobilin Moment Vektorlaşdırma Dizaynı
- Və Elektrikli Avtomobil Dizaynında Növbəti Addım olan Moment Vektorlaşdırmaya
- Moment vektorlaşdırmanın izahı
- Moment Vektorlaşdırma: Nədir və Nə İşə Yarayır
- İki mühərrikli, dörd çekişli quruluş
- Mükəmməl İdarəetmənin Gələcəyi (1): Dörd Mühərrikli Elektrikli Avtomobillər
- Dörd Təkərdə Mühərrikli Elektrikli Avtomobillərdə Moment Bölgüsü Sxeminin İncələnməsi
- Regenerativ Əyləclə Arxa Çekişli Elektrikli Avtomobildə Sabitlik Problemləri
- Müstəqil Çekişli Təkərləri olan Elektrikli Avtomobillər üçün Tritsaya Nəzarət
- Səmərəlilik Modeli ilə Tritsaya Nəzarət Strategiyası
- Fərdi təkər mühərrikləri olan 4x4 elektrikli avtomobil üçün təkər sürüşməsinə nəzarət
- Tritsaya İnverteri Nədir?
- Elektrikli Avtomobilin Tritsaya İnverteri və Mühərrik Ölçmələri
- Həddən artıq idarəolunan elektrikli avtomobillər üçün gücə optimal moment bölgüsü
- Enerji səmərəliliyi üçün moment bölgüsünün optimallaşdırılması
- Çoxrejimli iki mühərrikli elektrikli avtomobil sistemi
- Sürmə Rejimindən Asılı Moment Vektorlaşdırma İdarəetməsi