फ्रंट में परमानेंट मैग्नेट मोटर और रियर में इंडक्शन मोटर का उपयोग क्यों किया जाता है: दो मोटर वाले EV का लॉजिक
इस पेज को साझा करें
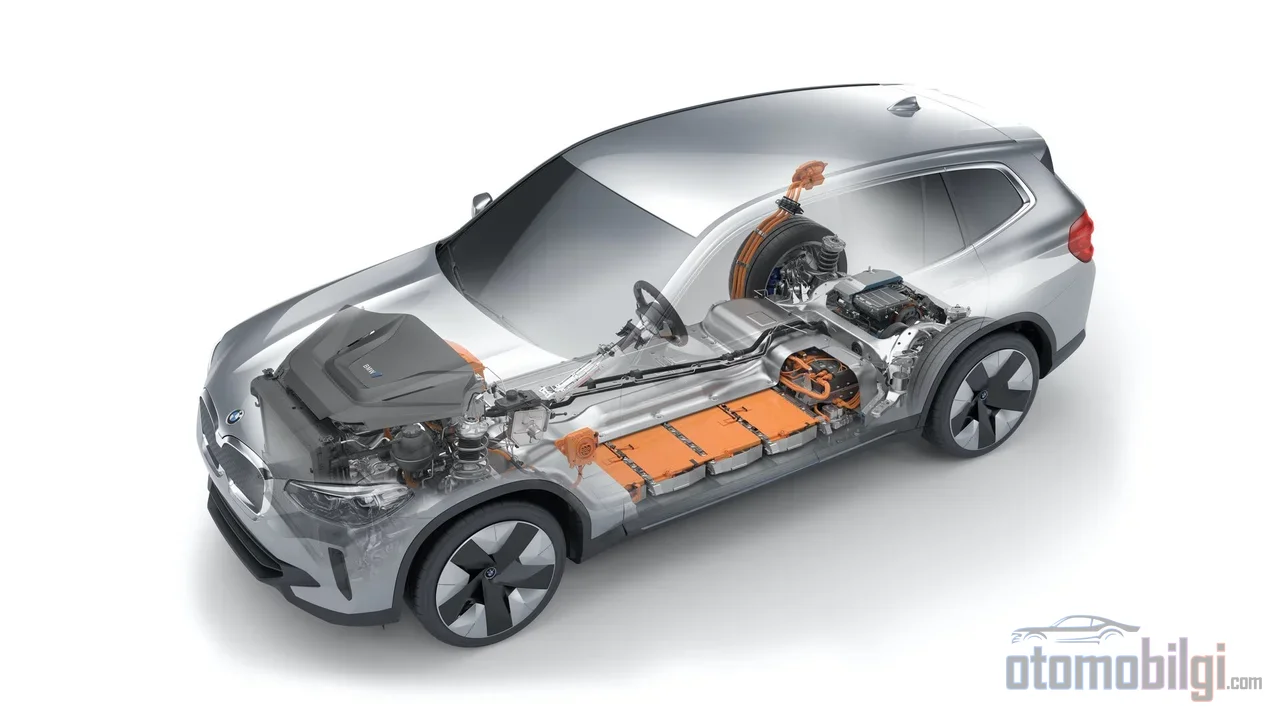
दो मोटर वाले इलेक्ट्रिक वाहनों में सामने और पीछे के एक्सल पर दो अलग मोटर प्रकार इस्तेमाल करने का कारण एक सरल इंजीनियरिंग संतुलन है: परमानेंट मैग्नेट सिंक्रोनस मोटर की शिखर दक्षता अधिक होने के कारण इसे निरंतर लोड वाले एक्सल पर रखा जाता है, जबकि इंडक्शन मोटर बिना बिजली आपूर्ति के लगभग बिना नुकसान के मुक्त घूम सकती है, इसलिए वह सहायक एक्सल पर काम करती है। इस तरह एक AWD ईवी क्रूज़ मोड में कुशल भी रहता है और जरूरत पड़ने पर चारों पहियों से शक्ति लेने की लचीलापन भी रखता है।
मुख्य बातें
- परमानेंट मैग्नेट मोटर्स 95-97% शिखर दक्षता तक पहुंचती हैं; इंडक्शन मोटर्स आमतौर पर 90-93% सीमा में रहती हैं।
- इंडक्शन मोटर में स्टेटर की बिजली आपूर्ति काट देने पर रोटर मुक्त होकर घूमता है; यही बात इसे दो मोटर वाली व्यवस्था के लिए एक आदर्श सहायक एक्सल बनाती है।
- समान शक्ति की एक इंडक्शन मोटर 45-60 किग्रा होती है जबकि PMSM लगभग 22 किग्रा होती है; टॉर्क घनत्व 2-3 गुना अधिक होता है।
- Tesla Model 3 Dual Motor में सामने इंडक्शन और पीछे आंतरिक परमानेंट मैग्नेट (IPM) मोटर इस्तेमाल होती है; जबकि Mercedes-Benz EQ मॉडल्स इसके विपरीत का विकल्प चुनते हैं।
दोनों मोटर एक ही डिज़ाइन से क्यों नहीं बनाई जातीं?
दोनों एक्सल को परमानेंट मैग्नेट मोटर से लैस करना कागज़ पर तर्कसंगत लगता है: आखिरकार अधिक कुशल, अधिक हल्की और अधिक कॉम्पैक्ट मोटर। समस्या यह है कि PM मोटर का चुंबकीय क्षेत्र कभी बंद नहीं होता। इन मोटरों के रोटर के चुंबक हर क्षण क्षेत्र उत्पन्न करते हैं; जब वाहन कोस्ट मोड में होता है, यानी मोटर की शक्ति बंद होने पर भी, घूमता हुआ चुंबकीय रोटर स्टेटर वाइंडिंग्स में अवांछित धाराएं और कोर नुकसान पैदा करता है। संक्षेप में, PM मोटर को सच्चे अर्थों में "सुलाया" नहीं जा सकता।
इंडक्शन (असिंक्रोनस) मोटर में रोटर धारा स्टेटर द्वारा अप्रत्यक्ष रूप से प्रेरित होती है। जब स्टेटर की बिजली आपूर्ति काट दी जाती है, तो रोटर चुंबकीय क्षेत्र रहित, यांत्रिक रूप से मुक्त हो जाता है और खिंचाव का नुकसान लगभग शून्य स्तर तक गिर जाता है। यही एक विशेषता दो मोटर वाली आर्किटेक्चर की मूल बात समझाती है: इस्तेमाल न होने वाला एक्सल मुफ्त में घूमना चाहिए, और यह उपलब्ध कराने वाली मोटर इंडक्शन मोटर है।
दोनों मोटर प्रकारों का चरित्र: दक्षता, वजन, टॉर्क घनत्व
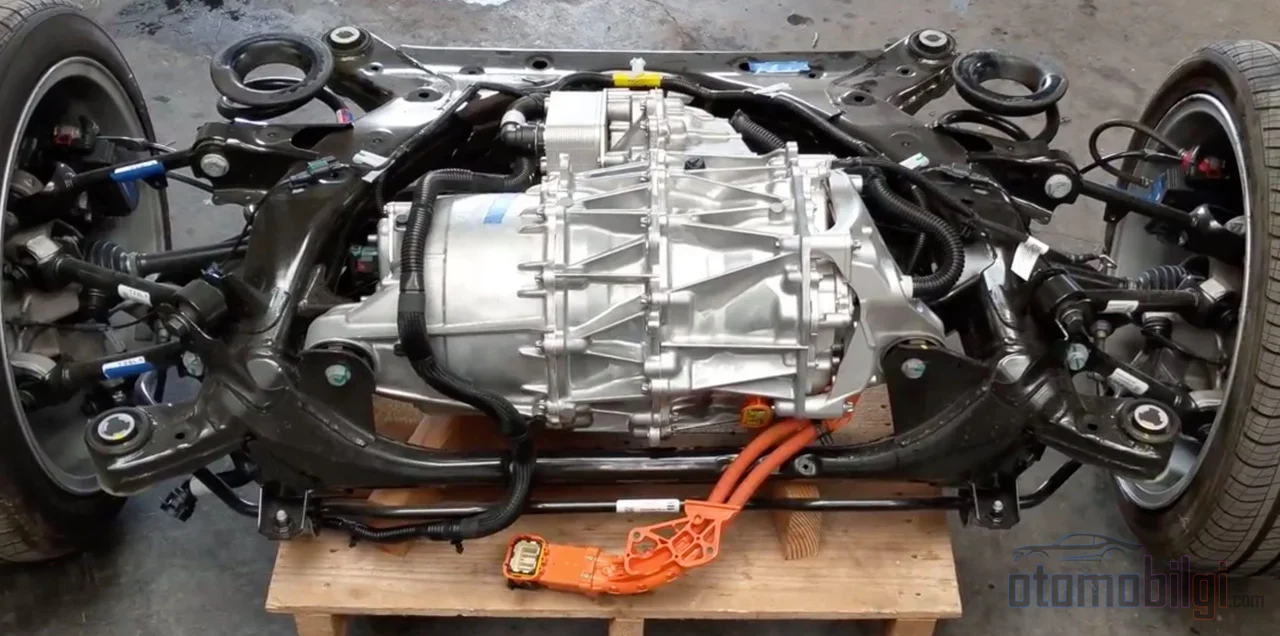
परमानेंट मैग्नेट सिंक्रोनस मोटर (PMSM) की श्रेष्ठता केवल शिखर दक्षता में नहीं, बल्कि दक्षता के वितरण में है। रोटर धारा का नुकसान न होने के कारण यह गति और टॉर्क की विस्तृत श्रृंखला में कुशल बनी रहती है; यह दैनिक उपयोग में अक्सर एक निश्चित बिंदु पर शिखर दक्षता से अधिक मूल्यवान है। इंडक्शन मोटर में नुकसान का एक हिस्सा पूरी तरह संरचनात्मक होता है: रोटर जितना स्टेटर क्षेत्र से स्लिप (slip) के बराबर पीछे रहता है, उतना ही रोटर में धारा और इसलिए गर्मी उत्पन्न होती है। समान चुंबकीय प्रवाह उत्पन्न करने के लिए इंडक्शन मोटर को अधिक लोहा और तांबा चाहिए - 50 kW की एक इंडक्शन मोटर 45-60 किग्रा आती है जबकि समान PMSM 22 किग्रा होती है। PM मोटर का टॉर्क घनत्व भी 2-3 गुना अधिक होता है, यानी समान प्रदर्शन अधिक कॉम्पैक्ट पैकेज में समा जाता है।
| विशेषता | परमानेंट मैग्नेट सिंक्रोनस (PMSM) | इंडक्शन (असिंक्रोनस) |
|---|---|---|
| शिखर दक्षता | 95-97% | 90-93% |
| मुक्त घूर्णन नुकसान | कम लेकिन शून्य नहीं (स्थायी चुंबकीय क्षेत्र) | अत्यंत कम, व्यावहारिक रूप से मुक्त घूमती है |
| 50 kW मोटर का द्रव्यमान | लगभग 22 किग्रा | 45-60 किग्रा |
| टॉर्क घनत्व | उच्च (2-3 गुना) | अपेक्षाकृत कम |
| लोड श्रृंखला में दक्षता | व्यापक सीमा में कुशल | परिवर्तनीय भार में तेजी से गिरता है |
| चुंबक की आवश्यकता | दुर्लभ मृदा तत्वों की आवश्यकता होती है | आवश्यक नहीं |
| विशिष्ट भूमिका | लगातार भार वाला एक्सल | सहायक एक्सल / अतिरिक्त शक्ति |
दक्षता मानचित्र पर मिलान तर्क
प्रत्येक इलेक्ट्रिक मोटर का एक दक्षता मानचित्र होता है: गति-टॉर्क तल में यह दर्शाने वाला एक समोच्च आरेख कि किस क्षेत्र में कितनी दक्षता है। हानियाँ तीन मुख्य समूहों से आती हैं - वाइंडिंग प्रतिरोध से उत्पन्न ओमिक हानियाँ, लोहे में परिवर्तनशील फ्लक्स से उत्पन्न लोहे की हानियाँ, और PM मोटरों में चुंबकों के स्वयं द्वारा उत्पन्न अतिरिक्त हानियाँ। एक अच्छी दो-मोटर व्यवस्था इन मानचित्रों के सबसे कुशल क्षेत्रों को वाहन की सामान्य उपयोग प्रोफ़ाइल में सबसे अधिक समय बिताए जाने वाले बिंदुओं से मिलाती है।
रणनीति इस प्रकार काम करती है: जब वाहन निरंतर गति (क्रूज़) पर चलता है, तो केवल PM मोटर चलती है और उसका आकार ठीक इस निम्न-भार परिदृश्य में दक्षता मानचित्र के सबसे कुशल द्वीप पर बैठने के लिए चुना जाता है। एसिंक्रोनस मोटर को इन्वर्टर कमांड से बंद कर दिया जाता है; रोटर स्वतंत्र रूप से घूमता है, ड्रैग लगभग शून्य होता है। त्वरण, चढ़ाई या पहिया फिसलन की स्थिति में दूसरी मोटर टॉर्क उत्पन्न करना शुरू कर देती है। वाहन का सॉफ्टवेयर अग्रे और पिछले एक्सल के बीच टॉर्क वितरण को हर क्षण खपत को अनुकूलित करने के तरीके से समायोजित करता है; ये टॉर्क आवंटन एल्गोरिदम आधारभूत टॉर्क वेक्टरिंग की बुनियादी ढांचा भी तैयार करते हैं और प्रत्येक एक्सल की पार्श्व बल क्षमता को संतुलित करने का प्रयास करते हैं।
रिजनरेटिव ब्रेकिंग में भी असममिता है: PM मोटर जनरेटर मोड में स्वाभाविक रूप से संक्रमण करती है क्योंकि उसका क्षेत्र सदैव तैयार रहता है। एसिंक्रोनस मोटर को जनरेटर के रूप में उपयोग करना थोड़ा अधिक जटिल है; चूंकि रोटर क्षेत्र अप्रत्यक्ष प्रेरण से बनता है, नियंत्रण परत को पहले यह क्षेत्र स्थापित करना होता है। फिर भी, आधुनिक दो-मोटर वाहनों में दोनों एक्सल ऊर्जा पुनर्प्राप्ति में भाग ले सकते हैं।
निर्माता कौन सा मिलान क्यों चुनते हैं?
Tesla: आगे इंडक्शन, पीछे IPM
Tesla Model 3 Dual Motor, इस आर्किटेक्चर का सबसे अधिक चर्चित उदाहरण है: अग्रे एक्सल पर तीन-फेज़, चार-ध्रुव इंडक्शन मोटर; पिछले एक्सल पर तीन-फेज़, छह-ध्रुव आंतरिक स्थायी चुंबक (IPM) मोटर। कंपनी का ऐतिहासिक वक्र भी शिक्षाप्रद है - पहला Roadster और Model S पूरी तरह इंडक्शन आधारित थे; Model 3 और Y के साथ मुख्य प्रणोदन इकाई PMSM आधार पर चली गई। कारण स्पष्ट है: PM मोटर की अधिक लागत, उसके द्वारा प्रदान की गई दक्षता वृद्धि के लायक है। Tesla स्थायी चुंबकों को रिलक्टेंस (चुंबक प्रतिरोध टॉर्क) डिज़ाइन के साथ जोड़कर दक्षता को एक कदम और आगे ले जाती है। PMSR कही जाने वाली इस पीढ़ी की मोटरों में IPM-SynRM हाइब्रिड आर्किटेक्चर के निशान दिखाई देते हैं।
Mercedes-Benz: दर्पण प्रतिबिंब
Mercedes-Benz EQ मॉडल वही तर्क उलटे क्रम में लागू करते हैं: पिछले एक्सल पर स्थायी उत्तेजित सिंक्रोनस मोटर, अग्रे एक्सल पर इंडक्शन मोटर। यह दर्शाता है कि "PM किस एक्सल पर होना चाहिए" प्रश्न का कोई एक सही उत्तर नहीं है; निर्णय वाहन के वजन वितरण, सामान्य ड्राइविंग भार और ताप प्रबंधन आर्किटेक्चर के आधार पर लिया जाता है। चूंकि अधिकांश EV में पिछला एक्सल अधिक निरंतर शक्ति वहन करता है, PM मोटर को पीछे रखना यह सुनिश्चित करता है कि क्रूज़ भार सबसे कुशल मोटर पर पड़े - Tesla में भी अनिवार्य रूप से वही तर्क काम करता है।
उद्योग में सामान्य
BYD, Toyota, Hyundai और Volkswagen जैसे ब्रांड उच्च टॉर्क घनत्व और विस्तृत गति श्रेणी में दक्षता के कारण मुख्य रूप से PMSM सिस्टम पर निर्भर हैं। BEV का बड़ा बहुमत स्थायी चुंबकीय मोटर का उपयोग करता है; Renault Zoe और पुराना Tesla Model S इस नियम के ज्ञात अपवाद हैं। उद्योग अनुसंधान बताते हैं कि PM मोटर निकट भविष्य में प्रमुख मोटर प्रकार बने रहेंगे; घटक दिग्गज Bosch ने भी नई पीढ़ी की सामूहिक उत्पादन स्थायी चुंबकीय समकालिक ई-मोटर श्रृंखला पेश कर दी है।
क्या PM हर स्थिति में बेहतर है? वे क्षेत्र जहाँ अतुल्यकालिक मोटर अभी भी जीतती है
तुलना एकतरफ़ा नहीं है। अतुल्यकालिक मोटर के तीन ठोस लाभ हैं: स्थायी चुंबक न होने के कारण दुर्लभ पृथ्वी तत्वों पर कोई निर्भरता नहीं, मोटर की लागत आमतौर पर 20-30% कम, और चुंबक के विचुंबकन के प्रति प्रतिरोधी - 120°C से ऊपर के वातावरण में भी क्षेत्र हानि की समस्या नहीं। वहीं PM मोटर में उच्च तापमान को चुंबकों के जीवनकाल जोखिम के रूप में ध्यान में रखना चाहिए। साथ ही PM रोटर का घूर्णन लागू वोल्टेज के विपरीत एक वोल्टेज (back-EMF) उत्पन्न करता है; यह मोटर को उसके भार द्वारा आवश्यक धारा खींचने में सक्षम बनाता है, लेकिन उच्च गति पर वोल्टेज और हानि प्रबंधन डिज़ाइन का महत्वपूर्ण विषय बन जाता है।
दक्षता अंतर का परिमाण भी पूर्ण नहीं है: 5-7% जैसी सीमा सार्वत्र मान्य होते हुए भी अंतर, भार बिंदु के अनुसार सिकुड़ता और फैलता है। PM का लाभ विशेष रूप से परिवर्तनीय भारों में स्पष्ट है; निरंतर और स्थिर भार में अंतर काफी हद तक घट जाता है। उम्मीदवार के रूप में विद्युत उत्तेजित समकालिक मोटर (EESM) भी मेज़ पर है: यह चुंबकहीन है और उत्तेजना नियंत्रण लचीलापन देती है, लेकिन आंशिक भार दक्षता आमतौर पर PMSM से नीचे रहती है क्योंकि इसे रोटर क्षेत्र को लगातार खिलाने वाली एक उत्तेजना धारा की आवश्यकता होती है।
अक्सर पूछे जाने वाले प्रश्न: क्या दोहरी मोटर रेंज बढ़ाती है?
प्रश्न का उत्तर मोटर पर निर्भर करता है। जब एकल PM मोटर वाले वाहन की तुलना PM + अतुल्यकालिक जोड़ी वाले AWD वाहन से की जाती है, तो दोहरी मोटर व्यवस्था रेंज नहीं खोती - क्योंकि अप्रयुक्त अतुल्यकालिक अक्ष स्वतंत्र रूप से घूमता है और दक्षता को लगभग बिल्कुल नहीं छूता। लाभ तब आता है जब टॉर्क को आवश्यक अक्ष की ओर वितरित किया जाता है और प्रत्येक मोटर को अपनी दक्षता मानचित्र के सबसे कुशल क्षेत्र में चलाया जाता है। यदि दोनों अक्ष स्थायी चुंबकीय होते, तो अक्ष में लगातार बहती कोर हानि वास्तव में रेंज खा जाती; जोड़ी ठीक इसी हानि को समाप्त करने के लिए मौजूद है।
तो क्यों सभी निर्माता एक ही विन्यास का उपयोग नहीं करते? PM अक्ष की स्थिति मॉडल और निर्माता के अनुसार बदलती है; कुछ मूल्यांकन सामने की मोटर को अधिक दक्ष PM के रूप में वर्णित करते हैं, जबकि बॉडी टियरडाउन विश्लेषण Model 3/Y में पीछे की मोटर के विशिष्ट ड्राइविंग भारों में अधिक दक्ष PM प्रकार होने की पुष्टि करते हैं। स्थिर नियम नहीं, सिद्धांत है: क्रूज़िंग भार को सबसे कुशल मोटर ढोना चाहिए, दूसरा आवश्यकता न होने पर सुप्त रहे।
निष्कर्ष: एक जानबूझकर असममिति
आगे स्थायी चुंबक वाली और पीछे असिंक्रोनस (या इसके विपरीत) व्यवस्था; यह किसी एक मोटर तकनीक का दूसरे पर वरचस्व की घोषणा नहीं, बल्कि दो अलग-अलग चरित्रों के बीच कार्य विभाजन है। PM मोटर व्यापक लोड रेंज में 95-97% दक्षता के साथ निरंतर लोड को वहन करती है, जबकि असिंक्रोनस मोटर मुक्त घूर्णन क्षमता से सहायक एक्सल को बिना नुकसान बनाए रखती है। चुंबक की लागत, थर्मल सहनशीलता और दुर्लभ मृदा तत्वों से स्वतंत्रता जैसे कारक इस मेल को आर्थिक दृष्टि से भी मजबूत कर रहे हैं। मील का पत्थर... रेंज के नुकसान के बिना चारों पहियों से ट्रैक्शन चाहने वाले किसी इंजीनियर के लिए यह असममित व्यवस्था मौजूदा तकनीक में सबसे संतुलित उत्तर बनी हुई है।
स्रोत
- PMSM बनाम इंडक्शन मोटर: 3 निर्णय जो आपके EV बिल्ड को बचा सकते हैं
- तुलना, EV के लिए इंडक्शन बनाम PM मोटर्स
- इंडक्शन बनाम परमानेंट मैग्नेट मोटर्स | दक्षता और टॉर्क
- AWD Tesla Model 3 में, सामने और पीछे की मोटर अलग क्यों है
- Tesla Model Y बनाम Model 3: इलेक्ट्रिक मोटर तकनीक की तुलना
- इलेक्ट्रिक वाहनों के दक्षता मैप में हानियाँ: एक अवलोकन
- रिजेनरेटिव ब्रेकिंग: रीजेन के तरीकों और सीमाओं पर विस्तृत नज़र
- EV पावरट्रेन में इंडक्शन मोटर्स
- इलेक्ट्रिक वाहनों के लिए इलेक्ट्रिक मोटर्स 2026-2036
- Bosch की अगली पीढ़ी के परमानेंट-मैग्नेट ई-मोटर्स