Por que os Sistemas ADAS Falham em Condições de Neblina e Neve?
Partilhe Esta Página
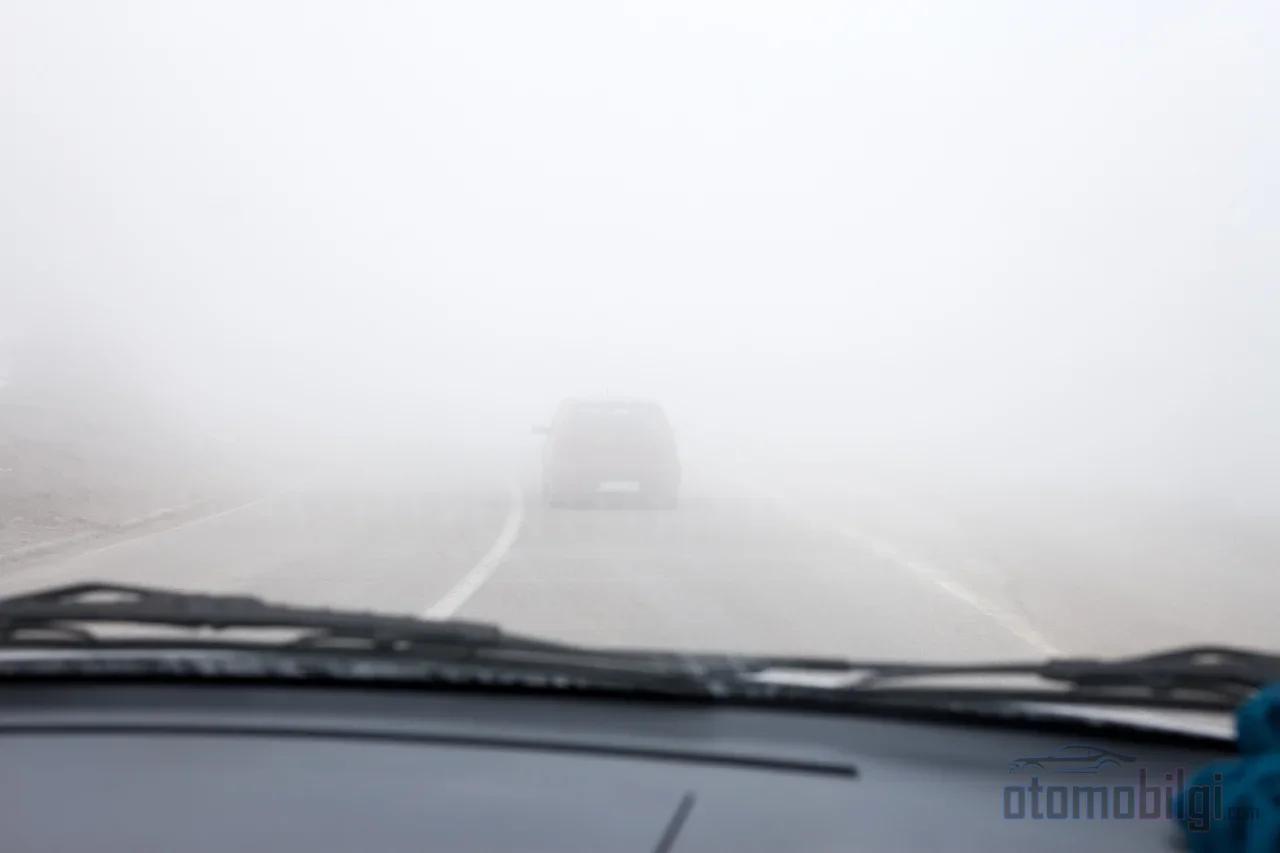
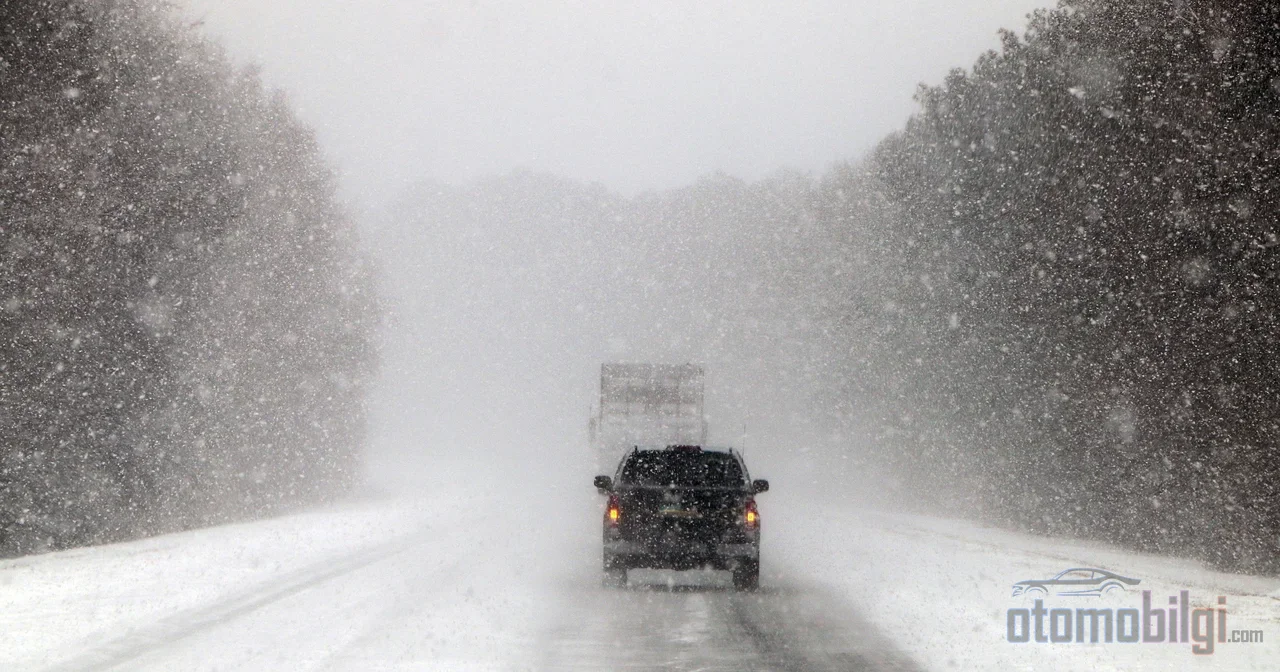
Em condições de neblina e neve, os sistemas ADAS ficam confusos porque gotas de água e partículas suspensas no ar espalham, absorvem e bloqueiam fisicamente os sinais emitidos pela câmera, pelo radar e pelo LiDAR; a distância de detecção pode ser reduzida em 50 a 90 por cento em mau tempo e os sistemas respondem tarde demais ou se desativam por questões de segurança. Ou seja, esse aviso de 'sensor bloqueado' na tela não indica que o veículo está com defeito, mas que ele percebeu que não consegue ver a realidade. Então, nesse caso, de quem é o trabalho de dirigir? Seu, claro! Vamos entender isso de forma divertida, mas levando a sério.
Destaques
- Em neblina densa, o alcance da câmera pode cair para 10-20% do valor normal. até pode cair.
- A 110 km/h, para uma frenagem de emergência, o sistema precisa enxergar com cerca de 100-120 m de antecedência; a neblina torna isso impossível.
- O radar é o sensor mais resistente, mantendo 70-80% do desempenho em céu aberto mesmo em chuva forte.
- A chuva fez com que o assistente de manutenção de faixa falhasse em 69% dos testes.
- O desligamento do sistema não é uma falha; é o nome de engenharia para o veículo dizer 'não estou vendo'.
Por que os sensores ficam 'cegos' em mau tempo?
Primeiro, uma analogia simples: em um dia de neblina, você não consegue ver seu amigo ao longe, certo? Os sensores do veículo estão exatamente no mesmo gargalo. A câmera opera com luz visível de 400-700 nanômetros, o LiDAR geralmente usa infravermelho próximo de 905 ou 1550 nanômetros, e o radar opera na frequência de 77 GHz, ou seja, com comprimento de onda de aproximadamente 4 milímetros. O curioso é o seguinte: as gotas de neblina têm tamanho de 10-100 micrômetros, praticamente o tamanho ideal de espalhamento para a luz visível. A luz bate nessas pequenas gotas e se dispersa em todas as direções; isso é chamado de espalhamento de Mie na física. A lente da câmera fica coberta como se fosse um vidro fosco.
Vejamos os números: a neblina densa pode gerar atenuação de 50-100 dB por quilômetro na luz visível. Na prática, isso significa que a detecção efetivamente termina além de 20-30 metros. A história do LiDAR não é nada animadora: um LiDAR que enxerga 200 metros em céu aberto pode cair para 40-60 metros em chuva moderada e para 15-20 metros em chuva forte. A chuva forte reduz a distância máxima de reconhecimento do LiDAR em cerca de 30% e pode cortar a densidade da nuvem de pontos em cerca de 45%.
Então, por que o radar resiste melhor?
O trunfo do radar é o comprimento de onda: como a onda de 4 milímetros permanece eletricamente pequena em relação às gotas de chuva, as gotas não conseguem espalhar o sinal com tanta força. Por isso, o radar automotivo mantém 80-90% do desempenho em céu aberto mesmo em chuva forte; caindo de 200 metros para cerca de 160 metros. A Bosch também Radar Geração 7 tecnologia funciona na chuva, na neve e no escuro, adicionando uma camada extra de consciência ambiental ao ADAS. Mas o radar também não é inocente! O asfalto molhado pode se comportar como um espelho e gerar 'alvos fantasmas' refletidos do chão; podem ocorrer erros de posicionamento lateral, falsos alarmes e perda de rastreamento. A neve molhada pesada é o pior pesadelo do radar: no sinal de 77 GHz forma-se uma atenuação de 5-8 dB por quilômetro e o alcance pode encolher 50-60%. Até mesmo uma camada de neve molhada de 2-3 milímetros sobre o radomo é suficiente para causar perda de sinal.
Perda de Alcance: Quanto Cada Sensor Enxerga?
O quadro revelado pelos testes controlados mostra que as condições climáticas afetam cada sensor em graus diferentes. Aqui está aquela famosa comparação:
| Condição | Câmera | LiDAR | Radar |
|---|---|---|---|
| Chuva leve (2,5 mm/hora) | 85-90% do alcance | 75-80% do alcance | 90-95% do alcance |
| Chuva forte (50 mm/hora) | 40-50% do alcance | 20-30% do alcance | 70-80% do alcance |
| Nevoeiro denso (visibilidade de 50 m) | 10-20% do alcance | 15-25% do alcance | 60-75% do alcance |
| Neve molhada pesada | 30-40% do alcance | 20-30% do alcance | 50-60% do alcance |
Ao ler a tabela, surge uma hierarquia clara: na neve e no nevoeiro, o radar é o mais confiável, enquanto o LiDAR é o mais frágil. A neve ainda tem uma maldade extra para os sensores ópticos: os flocos de neve molhada maximizam simultaneamente o espalhamento e a absorção, e o feixe de LiDAR reflete nesses flocos, registrando-os como obstáculos. Ou seja, mesmo com a estrada vazia, surge uma nuvem de pontos fantasma diante do sistema. Na fusão de sensores, o clima também cria falhas simultâneas (correlacionadas) em todos os sensores, então o algoritmo não encontra entradas de alta qualidade; o típico aumento de falsos alarmes pode ir de 2 a 10 vezes, e até 10 vezes nas câmeras do sistema.
A Matemática da Frenagem: Por Que 30 Metros Não São Suficientes?
Agora, a parte mais crítica do assunto. Você está indo a 110 km/h e o veículo à frente para de repente. Para o freio de emergência automático (AEB) te salvar, o sistema precisa detectar com cerca de 100-120 metros de antecedência. De onde vem esse número? O tempo de detecção e processamento equivale a 15-31 metros, o atraso de atuação do freio a 6-12 metros, e a distância de frenagem com desaceleração de 0,8g é de 62 metros; com margem de segurança, o total é de 100-135 metros. Como em piso molhado a desaceleração cai para 0,5-0,6g, o alcance necessário sobe até 110-145 metros.
Quando o nevoeiro reduz o alcance do sensor para 30 metros, a matemática desaba: ou o sistema precisa se desativar, ou precisa assumir o risco de colisão. Os engenheiros, claro, não escolhem a segunda opção. Então, se você acha que 'o sistema mentiu', na verdade está vendo que o veículo se comportou de forma honesta com você. A distância de frenagem é escrita pelas leis da física, não pelo alcance do sensor.
Sistema a Sistema: Piloto Automático Adaptativo, Monitoramento de Faixa e AEB
Piloto automático adaptativo (ACC)
O manual oficial da Ford diz claramente que o cruise adaptativo não deve ser usado quando a visibilidade está ruim, especialmente em neblina, chuva, respingos e neve. Os manuais da GM também observam, de forma semelhante, que essas condições podem limitar o desempenho do ACC. A lógica é simples: se o sistema enxerga o veículo da frente tarde demais, ele fecha a distância de seguimento desnecessariamente, ou, no extremo oposto, se perde o alvo, gerencia mal a velocidade. Nos fóruns de usuários também se relatam avisos repetidos de 'sensor blocked' por horas em dirigibilidade com neve e desativações do cruise.
Assistente de manutenção de faixa
Aqui a coisa é bem clara: quando a neve cobre as faixas da estrada, não sobra nada que o sistema possa ler como 'pista'. A chuva também atrapalha; nos testes da AAA, a chuva causou falha de 69% na função de manutenção de faixa. Entre os gatilhos comuns estão linhas desbotadas ou ausentes, neve, chuva e neblina densa que cobrem as linhas, além de curvas acentuadas. Quando o sistema não consegue ver a faixa, ele fica em silêncio sem avisar ou tenta corrigir a direção com base em uma 'faixa' errada; e nenhuma das duas coisas te agrada.
Frenagem automática de emergência (AEB)
Os sensores do AEB podem ser bloqueados por sujeira, gelo ou neve; nesse caso, o sistema alerta o motorista. A Transports Canada também declara oficialmente que o sistema pode não funcionar em todas as condições de trânsito, clima e estrada, ou seja, em chuva e neve fortes, neblina densa, luz solar intensa e à noite. O cenário mais irritante é este: os sensores podem confundir partículas de chuva ou neve com objetos sólidos e frear desnecessariamente (clássico phantom braking), e há casos documentados em que classificadores de pedestres deram saída 'incerta' para 80% dos pedestres reais em chuva forte. Se o sistema considerar tudo uma ameaça, as intervenções desnecessárias te empurram a desligá-lo; depois de algumas freadas erradas, é a parte que faz a pessoa dizer 'o que eu faço com isso'.
O que significa o aviso de 'sensor bloqueado'?
Quando o radar dianteiro fica coberto de neve, lama, gelo ou chuva forte, aparecem avisos do tipo 'forward driving aids temporarily disabled' e, geralmente, limpar o sensor ou lavar o veículo resolve o problema. O manual do Kia EV6 ainda traz um detalhe importante: se o veículo for desligado e religado com a tampa do radar dianteiro ou do para-choque fechada, o Forward Collision-Avoidance Assist pode não funcionar normalmente. Alguns fabricantes, por sua vez, automatizaram o processo: o sistema é degradado em etapas. Primeiro, a distância de seguimento aumenta e os avisos são emitidos mais cedo; depois, o assistente de faixa se desliga e o limite de velocidade do ACC cai; em seguida, o ACC é totalmente desativado e o AEB intervém apenas em colisões iminentes; no último passo, restam apenas os avisos básicos e o motorista assume o controle total. Ver isso como uma falha é como achar que a saída de emergência está trancada: só porque a porta existe, não significa que você esteja preso na sala.
A Fusão de Sensores Pode Ser uma Salvação?
Teoricamente, a fusão é muito boa: se a câmera não vê, o radar vê; se o LiDAR hesita, os outros compensam. Mas o clima causa falhas simultâneas em todos os sensores, deixando o algoritmo sem boas entradas. Há sintomas característicos de colapso: fragmentação do rastreamento, fusão de dois veículos em um único objeto fantasma (track coalescence) e a divergência do filtro de Kalman. Ou seja, a redundância só funciona se as falhas forem independentes entre si; se o clima atingir todos ao mesmo tempo, a vantagem da fusão evapora.
As novas soluções são promissoras, mas é preciso conhecer seus limites. As câmeras térmicas enxergam melhor na neblina; porém, sua baixa resolução (640x480), a incapacidade de ler faixas e placas e o custo 5 a 10 vezes maior as tornam complementares. O radar de imagem eleva a resolução angular de 2-4 graus para 0,5-1 grau e consegue distinguir, na chuva e na neblina, um veículo parado de uma barreira nos locais onde a câmera e o LiDAR falham. Já a comunicação veículo a veículo (V2V) funciona assim: um veículo que enxerga apenas 40 metros na neblina pode receber dados de obstáculo a 150 metros de distância dos veículos à frente. Só que isso também não é varinha mágica; exige latência abaixo de 100 milissegundos e, se todos estiverem degradados ao mesmo tempo, a quem você vai perguntar? Em resumo, a tecnologia avança, mas a física ainda tem a última palavra.
O Que o Motorista Deve Fazer No Tempo Ruim? Quando o Controle Espera Por Você?
Aqui está a parte que interessa a você. O quadro jurídico é muito claro: em acidentes causados pelo clima, o clima não pode ser culpado; os motoristas podem ser considerados culpados se não se adaptarem às condições climáticas. Mesmo que um recurso ADAS com defeito contribua para o acidente, o motorista pode ser responsabilizado por não manter o controle do veículo. Ou seja, a defesa de 'o carro fez sozinho' não cola no tribunal, meus amigos.
A lista de tarefas é, na verdade, curta e sensata:
- Mantenha os sensores, as câmeras e a tampa do radar livres de neve, sujeira e gelo; mas se o tempo ruim continuar, a limpeza sozinha não é uma solução permanente.
- Com tempo ruim, evite o cruise control e os recursos ADAS, reduza a velocidade e aumente a distância de seguimento.
- Leia o aviso de 'sensor bloqueado' não como uma falha, mas como um relatório honesto que o sistema lhe dá, e assuma o controle imediatamente.
- Se as faixas estiverem cobertas de neve, não confie no assistente de permanência em faixa; o volante está com você.
Então, até que ponto confiar no ADAS? Resposta curta: como seu auxiliar em condições leves e moderadas, e apenas como seguro de emergência na neblina densa. Os sistemas novos são melhores que as gerações antigas, sim; mas os limites da física se aplicam igualmente em cada geração sob precipitação intensa. A degradação do sistema (desligamento gradual) é a prova de que ele está funcionando corretamente; o verdadeiro erro seria ver esse aviso e manter o pé no acelerador. Lembre-se: a palavra 'Automático' não contém 'manter'; a verdadeira inteligência artificial ao volante ainda é o seu cérebro!
Fontes
- Por que os Sistemas ADAS Falham na Névoa, Chuva e Neve Explicado Através da Física dos Sensores
- Sistemas de Segurança Veiculares Têm Dificuldade em "Enxergar" no Tempo Ruim - AAA Newsroom
- Seus Sistemas de Assistência ao Motorista Falharão na Chuva ou na Neve? - AAA Via
- Freagem automática de emergência - Transports Canada
- Usando o Controle de Cruzeiro Adaptativo - Manual do Proprietário Ford
- Malfuncionamento da Assistência de Evitação de Colisão Frontal - Manual do Kia EV6
- Freagem Automática de Emergência - MyCarDoesWhat
- Radar 3D vs Câmera vs LiDAR para ADAS em Todas as Condições Climáticas - ZLY Tech
- Como o Clima Realmente Afeta o Desempenho do LiDAR - YellowScan
- Qual Tecnologia de Detecção Funciona Melhor na Neve e na Névoa? - Western Systems
- Radar Geração 7 - Bosch USA
- Tipos de Sensores ADAS em Uso Atualmente - Dewesoft
- Falhas da Assistência de Manutenção de Faixa - Clean Fleet Report
- ADAS e Responsabilidade em Tempo Ruim - Kendall Injury Law
- Como as Condições Climáticas Afetam a Culpa em Acidentes de Carro - MacRae Whitley
- Superando os Limites do ADAS - EasyRain