रात्रि दृष्टि प्रणालियाँ गर्मी देखकर सड़क को कैसे पढ़ती हैं?
इस पेज को साझा करें
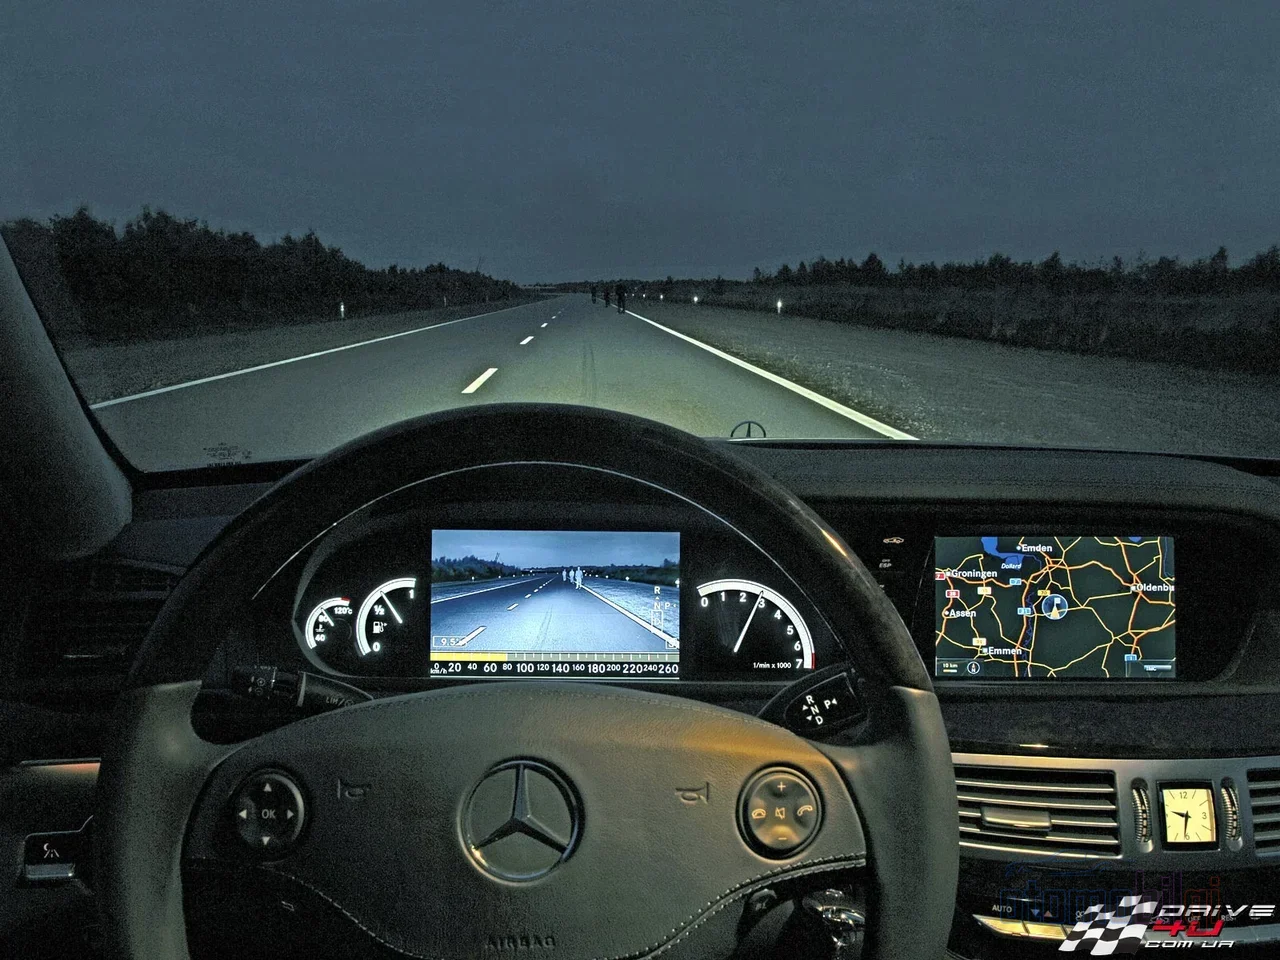
नाइट विज़न सिस्टम हेडलाइट की रोशनी की पहुंच से बाहर की दूरी पर पैदल चलने वालों और जानवरों को दो अलग तरीकों से पहचानते हैं: थर्मल (LWIR) कैमरे वस्तुओं द्वारा स्वयं उत्सर्जित गर्मी को पढ़ते हैं, जबकि सक्रिय इन्फ्रारेड (NIR) सिस्टम एक अदृश्य इन्फ्रारेड प्रोजेक्टर के परावर्तन को छवि में बदलते हैं। दोनों ही सॉफ़्टवेयर के माध्यम से पैदल चलने वाले, जानवर और वाहन का वर्गीकरण करके ड्राइवर को हेडलाइट की सीमा से परे चेतावनी देते हैं। तो ये सिस्टम ठीक कैसे काम करते हैं? आइए कदम दर कदम देखें - क्योंकि रात में सड़क पर एक टीले के पीछे से निकलती गाय आपकी हेडलाइट से ज़्यादा इस कैमरे की दोस्त हो सकती है!
मुख्य बातें
- थर्मल कैमरे 8-14 µm (LWIR) बैंड में काम करते हैं और पूरे अंधेरे में भी प्रकाश स्रोत की आवश्यकता नहीं रखते।
- ऑटोमोटिव थर्मल कैमरे ऊष्मा संकेतों को 300 मीटर तक, यानी हेडलाइट की सीमा से कहीं आगे तक पहचान सकते हैं।
- NIR सिस्टम की प्रकाश सीमा आमतौर पर 100-150 मीटर तक सीमित होती है।
- IIHS के आंकड़ों के अनुसार पैदल चलने वालों के लिए AEB दिन के समय टकराव के जोखिम को 32-33% कम करता है; लेकिन अंधेरे में इसका प्रभाव मापा नहीं जा सकता।
- Euro NCAP का 2026 प्रोटोकॉल रात में कमज़ोर सड़क उपयोगकर्ता के परिदृश्यों को प्रमुखता देता है।
गर्मी कैसे छवि में बदलती है? थर्मल कैमरों का सिद्धांत
थर्मल इमेजिंग पूरी तरह से एक निष्क्रिय तकनीक है: यह पर्यावरण में कोई प्रकाश नहीं भेजती, केवल पहचानती है। पूर्ण शून्य से ऊपर की हर वस्तु अपने तापमान के कारण इन्फ्रारेड ऊर्जा उत्सर्जित करती है। मानव शरीर, एक इमारत या अभी-अभी पार्क की गई कार - सभी अपनी गर्मी को एक अदृश्य विकिरण के रूप में चारों ओर फैलाते हैं। थर्मल कैमरा इस विकिरण को पकड़ता है और तापमान के अंतरों को ग्रे शेड्स (कुछ प्रदर्शनों में रंगों) में बदलकर एक छवि बनाता है। उदाहरण के लिए: सामान्य कैमरे की आंख परावर्तित प्रकाश को देखती है, जबकि थर्मल कैमरे की आंख हर वस्तु के शरीर से उत्सर्जित गर्मी को पढ़ती है। इसी वजह से यह पूरे अंधेरे में भी काम करता है - इसे प्रकाश की ज़रूरत नहीं, क्योंकि यह प्रकाश को मापता नहीं!
एक छोटा लेकिन शानदार विवरण: आधुनिक थर्मल कैमरे 0.01 °C जितने छोटे तापमान अंतरों को भी पहचान सकते हैं। यानी गहरे कोट में लिपटा कोई व्यक्ति ठंडे एस्फल्ट की पृष्ठभूमि में चमकता हुआ प्रतीत होता है। दृश्य छलावरण थर्मल कैमरे को धोखा नहीं दे सकता; कपड़े जो भी हों, मानव शरीर की गर्मी ठंडे तल पर उभरती है।
LWIR बैंड और माइक्रोबोलोमीटर सेंसर
तकनीकी विवरण में जाने से पहले एक बात कहें: हर इन्फ्रारेड एक जैसा नहीं होता। पृथ्वी के तापमान पर स्थित वस्तुएं - मनुष्य, जानवर, मशीन - ऊष्मा उत्सर्जन की सबसे तीव्र चरम बिंदु को 8-14 µm सीमा वाले LWIR (लंबी तरंग इन्फ्रारेड) बैंड में उत्पन्न करती हैं। इंजन ब्लॉक और एग्जॉस्ट जैसे बहुत अधिक गर्म स्रोत MWIR (3-5 µm) बैंड में चमकते हैं। इसीलिए ऑटोमोटिव थर्मल कैमरे LWIR का चयन करते हैं: मनुष्य और जानवर का ऊष्मा संकेत ठीक इसी बैंड में होता है।
LWIR सिस्टम आमतौर पर बिना कूलिंग वाले माइक्रोबोलोमीटर सेंसर (VOx या a-Si सामग्री वाले) का उपयोग करते हैं। ये अत्यंत संवेदनशील लेकिन छोटे ताप परिवर्तनों से अपना प्रतिरोध बदलने वाले बहुत छोटे संसूचक होते हैं। इनका बिना कूलिंग के होना यानी सिस्टम की कम बिजली खपत, कॉम्पैक्ट होना और उचित कीमत पर निर्माण - ऑटोमोटिव के लिए तीनों शर्तें एक साथ। अधिक संवेदनशील MWIR डिटेक्टर को महंगी स्टर्लिंग कूलिंग चाहिए; इसीलिए कारों में यह व्यावहारिक समाधान नहीं है। निष्कर्ष: LWIR, लागत और आकार दोनों के लिहाज़ से कार के लिए उपयुक्त आदर्श बिंदु है।
सक्रिय NIR नाइट विज़न: अदृश्य लालटेन कैसे काम करता है?
थर्मल कैमरा गर्मी पढ़ता है, जबकि NIR (नियर इन्फ्रारेड) सिस्टम बहुत अधिक परिचित तर्क से काम करते हैं: प्रकाश भेजो, परावर्तित को एकत्र करो। वाहन, इंसानी आंख जिसे नहीं देख सकती, ऐसे नियर इन्फ्रारेड प्रकाश को एक विशेष प्रोजेक्टर से अपने रास्ते पर डालता है; कैमरा इस परावर्तन को पकड़ता है और एक काला-सफेद, उच्च विवरण वाली छवि बनाता है। संक्षेप में, सिस्टम अपने साथ एक विशेष, अदृश्य लालटेन रखता है। आप इसे अंधेरे में अपने हाथों से रोशनी करने वाले बड़े भाई की तरह सोच सकते हैं - लेकिन लालटेन की रोशनी हमारी आंखों को नहीं दिखती।
इस विधि की मजबूती इसका दृश्य विवरण है: साइनबोर्ड, नंबर प्लेट, वाहन की सतह जैसे विवरण NIR छवि में पढ़े जा सकते हैं। कमजोरी है इसकी रेंज। यह प्रकाश क्षमता पर निर्भर करता है, इसलिए NIR की विशिष्ट ऑटोमोटिव रेंज 100-150 मी के आसपास रहती है; अच्छी परिस्थितियों में व्यक्ति पहचान लगभग 50-100 मी तक गिर सकती है। इसके अलावा, सामने से आती हेडलाइट्स छवि को अस्थायी रूप से बाधित कर सकती हैं और कोहरा या धूल, प्रोजेक्टर के प्रकाश को बिखेरकर छवि को धुंधला कर देता है। एक गोपनीयता का पहलू भी है: NIR विकिरण, इन्फ्रारेड के प्रति संवेदनशील अन्य उपकरणों द्वारा पकड़ा जा सकता है।
थर्मल या NIR? रेंज और विवरण की तुलना
अब दोनों तकनीकों को साथ-साथ रखते हैं। कौन "बेहतर" है, यह सवाल असल में गलत सवाल है; सही सवाल है "किसके लिए?"। दूरी पर पैदल चलने वालों और जानवरों की पहचान प्राथमिक हो तो थर्मल आगे है, दृश्य विवरण महत्वपूर्ण हो तो NIR बेहतर है। निर्माता पक्ष पर BMW और Mercedes-Benz ने थर्मल आधारित सिस्टम का उपयोग किया है; कुछ निर्माताओं ने NIR आधारित समाधानों को पसंद किया है।
| विशेषता | थर्मल (LWIR) | सक्रिय NIR | |
|---|---|---|---|
| कार्य सिद्धांत | निष्क्रिय: वस्तु का अपना ताप उत्सर्जन | सक्रिय: प्रोजेक्टर प्रकाश का परावर्तन | |
| विशिष्ट रेंज | पैदल चलने वालों/जानवरों/वाहनों के लिए 200-300 मी तक | प्रकाश 100-150 मी, व्यक्ति पहचान ~50-100 मी | |
| पूर्ण अंधेरा | बिना समस्या काम करता है | काम करता है (अपना प्रकाश साथ रखता है) | |
| सामने की हेडलाइट का प्रभाव | प्रभावित नहीं होता | छवि को अस्थायी रूप से बाधित कर सकता है | |
| दृश्य विवरण | रंग नहीं, प्लेट/साइनबोर्ड नहीं पढ़े जा सकते | उच्च विवरण, साइनबोर्ड पढ़ा जा सकता है | |
| कोहरे में प्रदर्शन | हल्के कोहरे में बेहतर, घने कोहरे में कमजोर | कोहरे में प्रोजेक्टर प्रकाश बिखर जाता है |
रेंज के आंकड़ों के बारे में एक टिप्पणी: अलग-अलग संदर्भों में अलग-अलग संख्याएं सुनना सामान्य है। निर्माता प्रस्तुतियों में ऑटोमोटिव थर्मल कैमरों के लिए 200-300 मी पहचान रेंज प्रमुख होती है; रक्षा क्षेत्र से संबंधित सामान्य थर्मल आंकड़ों में व्यक्ति 500 मी+, वाहन 1000 मी+ दूरी से पहचाना जा सकता है। कार में लगाए जाने वाले कैमरे के लिए सतर्क और वाहन के लिए यथार्थवादी आंकड़े पहले समूह के मान हैं। यानी विज्ञापन में सुनी "किलोमीटरों की दृष्टि" की मांग का हिसाब लगाते समय संदर्भ पूछना फायदेमंद है।
सॉफ़्टवेयर पक्ष: कैमरा छवि को पैदल चलने वालों और जानवरों में कैसे बदलता है?
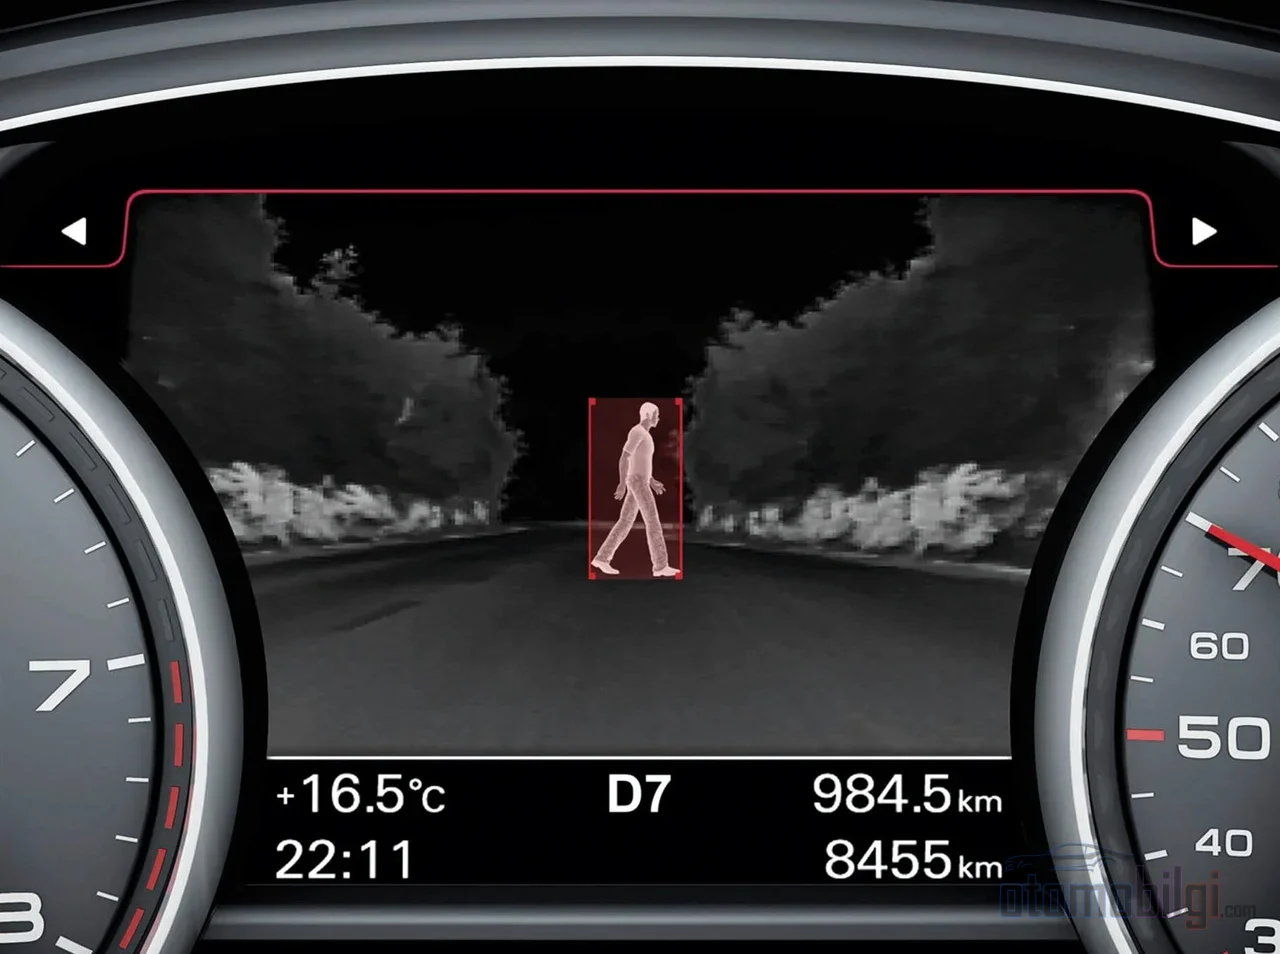
कैमरा एक कच्चा ताप मानचित्र दिखाता है; इसे "सामने की छाया में पैदल चलने वाला है" की जानकारी में बदलने वाला सॉफ़्टवेयर है। आधुनिक ADAS सिस्टमों में यह काम कन्वोल्यूशनल न्यूरल नेटवर्क (CNN) करते हैं: थर्मल वीडियो स्ट्रीम का फ्रेम-दर-फ्रेम विश्लेषण करके बड़े जानवरों, पैदल चलने वालों और वाहनों को पारंपरिक छवि की तरह पहचानते हैं। क्लासिक कंप्यूटर विज़न एल्गोरिदम में Haar cascades और HOG (Histogram of Oriented Gradients) विधियां प्रमुख हैं; मशीन लर्निंग आधारित सिस्टम पहचान से आगे बढ़कर लक्ष्य का पीछा करते हैं और उसकी दिशा और यहां तक कि उसके इरादे का अनुमान लगाने की कोशिश करते हैं। यानी सिस्टम सिर्फ "वहां कुछ है" नहीं कहता; "वह चीज़ सड़क पर निकलने वाली हो सकती है" भी कह सकता है।
इन्फ्रारेड छवियों में पैदल चलने वालों-वाहनों की पहचान के लिए बहु-विशेषता फ्यूजन और सपोर्ट वेक्टर मशीनों (SVM) का उपयोग करने वाले तेज़ salience आधारित एल्गोरिदम भी प्रस्तावित किए गए हैं। एम्बेडेड प्लेटफ़ॉर्म पर हार्डवेयर और सॉफ़्टवेयर का साथ डिज़ाइन किया गया थर्मल IR + डीप लर्निंग आर्किटेक्चर सामने आ रहा है; एक विश्वविद्यालय परियोजना में रात में पैदल चलने वालों की पहचान के लिए IR कैमरे को RGB कैमरे के साथ मिलाकर काम कराते हुए एक आर्टिफिशियल इंटेलिजेंस आधारित पहचान और बचाव प्रणाली विकसित की गई है। चेतावनी का तर्क सरल और चतुर है: सॉफ़्टवेयर लक्ष्य को वर्गीकृत करता है, उसकी दूरी और समापन गति की गणना करता है, खतरा बढ़ने पर पहले दृश्य/श्रव्य चेतावनी देता है, और यदि सिस्टम AEB से एकीकृत है तो ब्रेक हस्तक्षेप तक जाता है। मेरा जिज्ञासा यह है: क्या यह चेतावनी हम तक पहुंचने के लिए पर्याप्त तेज़ है? आमतौर पर पहुंच जाती है - लेकिन ठीक इसी वजह से रेंज इतनी महत्वपूर्ण है।
हेडलाइट रेंज क्या देखती है, कैमरा क्या देखता है? रुकने की दूरी में अंतर
रात के लिए एक मोटा समीकरण है: रुकने की दूरी = प्रतिक्रिया दूरी + ब्रेक दूरी। चूंकि हेडलाइटें रोशनी एक निश्चित दूरी तक ही ले जाती हैं, उस दूरी से आगे दिखाई देने वाली हर वस्तु आपके प्रतिक्रिया समय को खा जाती है। थर्मल कैमरा यहां काम में आता है: ऑटोमोटिव थर्मल सिस्टम ताप संकेतों को 300 मी दूरी पर, यानी हेडलाइट रेंज से बहुत आगे तक पहचान सकते हैं। कुछ क्षण पहले दिखाई देने वाला एक हिरण, ब्रेक लगाना शुरू करने के लिए ठीक वही अतिरिक्त दूरी है जिसकी आपको ज़रूरत होती है। जल्दी देखना, ब्रेक लगाने से ज़्यादा कीमती है - क्योंकि कोई भी ब्रेक बिना देखने वाले चालक को नहीं रोक सकता।
इसीलिए IIHS ने अंधेरे में काम करने वाले पैदल चलने वालों के लिए AEB को अनिवार्य बनाने की मांग की है। रात के परीक्षणों ने मौजूदा सेंसर पैकेजों में गंभीर कमियां सामने लाई हैं; लंबी रेंज वाले, सभी मौसम के राडार भी इस कमी को पूरा करने का लक्ष्य रखने वाले समाधानों में हैं।
कोहरा, बारिश और अन्य सीमाएं: मार्केटिंग नहीं, वास्तविकता
इंटरनेट पर "थर्मल कैमरा कोहरे को भेद देता है, बारिश में बेहतरीन काम करता है" जैसे दावे खूब घूम रहे हैं। तकनीकी सच्चाई ज्यादा नुकतेदार है। FLIR के अपने विवरण के अनुसार, कोहरा और बारिश, पानी की बूंदों द्वारा इन्फ्रारेड सिग्नल को बिखेरने के कारण थर्मल सिस्टम की रेंज को गंभीर रूप से सीमित कर सकते हैं। घना कोहरा और तेज बारिश कैमरे तक पहुंचने वाले सिग्नल को कमजोर कर देते हैं; एक समीक्षित अध्ययन में "बहुत बिगड़ा हुआ कोहरा" की स्थिति परिभाषित की गई है जिसमें थर्मल कैमरा अविश्वसनीय हो जाता है। यानी थर्मल, कोहरे से जंग नहीं जीतता - सिर्फ नुकसान को कम करता है।
वहीं दूसरी ओर हल्की-मध्यम तीव्रता की बारिश थर्मल डिटेक्शन को काफी प्रभावित नहीं करती, क्योंकि बारिश की बूंदें इन्फ्रारेड विकिरण को दृश्य प्रकाश की तरह नहीं बिखेरतीं। हल्के कोहरे में थर्मल, प्रोजेक्टर लाइट बिखेरने वाले NIR से बेहतर प्रदर्शन देता है; बहुत घने कोहरे में दोनों तकनीकों का प्रदर्शन गिर जाता है। एक आम मिथक भी साफ कर दें: थर्मल कैमरा दीवार या किसी शरीर के अंदर नहीं देख सकता; यह केवल सतह से निकलने वाली गर्मी का पता लगाता है, ठोस वस्तुओं से गुजर नहीं सकता। और अगर आप प्लेट पढ़ना चाहते हैं तो थर्मल आपकी मदद नहीं करेगा - टेक्स्ट और रंग, गर्मी की तस्वीर में नहीं होते। साथ ही "नाइट विज़न" लेबल कभी-कभी भ्रम पैदा करता है: NIR प्रकाश वाले सिस्टम और वास्तविक थर्मल इमेजिंग एक ही चीज नहीं हैं; खरीद पृष्ठ पर यह जांच लेना फायदेमंद है कि कौन सी तकनीक है।
AEB इंटीग्रेशन और रात्रि सुरक्षा में 2026 की तस्वीर
कैमरे का आउटपुट केवल एक डिस्प्ले स्क्रीन पर खत्म नहीं होता; असली मूल्य तब सामने आता है जब यह ब्रेक सिस्टम से बात करता है। यहां का आंकड़ा दिलचस्प है: पैदल चालक AEB, दिन की परिस्थितियों में पैदल चालक टक्कर के जोखिम को 32-33% कम करता है; लेकिन अंधेरे में जोखिम कमी मापी नहीं जा सकी। NHTSA ने भी रात में पैदल चालक का पता लगाने को AEB के लिए सबसे कठिन समस्याओं में से एक बताया और AEB को अनिवार्य बनाने की दिशा में कदम उठाया है। आशावादी पक्ष यह है: AAA की अक्टूबर 2025 की स्टडी के अनुसार रात्रि पैदल चालक डिटेक्शन सिस्टम टक्करों को 2019 में 0% रोकते थे जबकि 2025 में 60% तक रोकने लगे हैं। यानी कम समय में बड़ा सफर तय हुआ - लेकिन लक्ष्य तक पूरी तरह नहीं पहुंचा गया।
2026, इस क्षेत्र में मोड़ की एक साल है। Euro NCAP, 2009 के बाद से सबसे बड़े प्रोटोकॉल संशोधन को 2026 में लागू कर रहा है: नए "Four Stages of Safety" ढांचे के साथ रात में कमजोर सड़क उपयोगकर्ता (VRU) परिदृश्य सामने आते हैं और 2026-2028 परीक्षण परिदृश्य दिन के साथ-साथ रात की परिस्थितियों को भी शामिल करते हैं। ड्राइवर मॉनिटरिंग सिस्टम के विस्तारित मूल्यांकन भी इस अपडेट में शामिल हैं। यह विकास, नाइट विज़न और थर्मल कैमरा तकनीकों को सीमांत फीचर होने से निकालकर क्रैश टेस्ट के एजेंडे के केंद्र में ले आया है। थर्मल कैमरा पक्ष में ASIL-B प्रमाणित पहले ऑटोमोटिव LWIR कैमरे के रूप में पेश किए गए उत्पाद भी इस गति का उदाहरण हैं।
संक्षेप में: गर्मी पढ़ने वाली आंख आपको जल्दी चेता देती है
संक्षेप में समझें तो: थर्मल (LWIR) कैमरा बिना किसी रोशनी के वस्तुओं के प्राकृतिक ऊष्मा उत्सर्जन को पढ़ता है और सौ मीटर नहीं, 200-300 मीटर तक देखता है; वहीं NIR सिस्टम अदृश्य अपना अपना लैंप लेकर चलता है और कम दूरी पर अधिक विस्तृत श्वेत-श्याम छवि प्रदान करता है। दोनों को मूल्यवान बनाने वाली चीज़ कच्ची छवि नहीं, बल्कि उसके पीछे का सॉफ्टवेयर है: CNN और इसी तरह के मॉडल पैदल चलने वालों, जानवरों और वाहनों का वर्गीकरण करके ड्राइवर को - और यदि एकीकृत हो तो AEB को - महत्वपूर्ण सेकंड दे देते हैं। सीमाओं को जानना भी उतना ही ज़रूरी है: घनी कोहरा और तेज़ बारिश हर सेंसर को परेशान करती है, थर्मल कैमरा नंबर प्लेट नहीं पढ़ सकता। यदि आप रात की सड़कों पर थोड़ा अधिक व्यापक दृश्य क्षेत्र चाहते हैं, तो जवाब गर्मी में और उसे पढ़ने वाले सॉफ्टवेयर में छिपा है। यदि आप होते तो अपनी कार में कौन सा सिस्टम चाहते - रेंज या विवरण?
स्रोत
- क्या इन्फ्रारेड इमेजिंग और नाइट विज़न एक ही बात हैं?
- थर्मल कैमरे कैसे काम करते हैं?
- क्या थर्मल इमेजिंग कोहरे और बारिश से देख सकती है?
- SWIR, MWIR और LWIR कैमरों में अंतर
- कारों के लिए नाइट विज़न बनाम थर्मल इमेजिंग - कौन बेहतर है?
- Euro NCAP ने 2026 प्रोटोकॉल परिवर्तनों की घोषणा की
- Euro NCAP 2026 रात में VRU के लिए मानकों को ऊंचा उठाता है
- Euro NCAP परीक्षण परिदृश्य 2026-2028
- AI थर्मल नाइट विज़न कैमरों की सुरक्षा क्षमता को खोलता है
- NHTSA अनिवार्य स्वचालित आपातकालीन ब्रेकिंग चाहता है
- IIHS: नियामकों को अंधेरे में काम करने वाला पैदल चलने वालों के लिए AEB अनिवार्य करना चाहिए
- रात में पैदल चलने वालों का पता लगाने वाली प्रणालियाँ बेहतर हो रही हैं
- सेंसर अंतर को ध्यान में रखें: AEB को परसेप्शन रडार की आवश्यकता क्यों है
- अत्यंत घने कोहरे में थर्मल इमेजिंग प्रदर्शन का विश्लेषण
- क्या थर्मल कैमरे कोहरे, बारिश और धुएं से देख सकते हैं?
- मशीन लर्निंग के साथ पैदल चलने वालों का पता लगाना
- रात में AI-आधारित पैदल चलने वालों का पता लगाना और टकराव से बचाव
- तेज़ सैलिएंसी और मल्टीफीचर फ्यूजन एल्गोरिद्म पर आधारित रात में पैदल चलने वालों और वाहनों का पता लगाना