Radar yoxsa Kamera? ADAS Sistemlərində Sensor Texnologiyaları Fərqi
Bu Səhifəni Paylaşın
ADAS sistemlərində radar radio dalğaları ilə məsafə və sürət ölçərkən, kamera görüntü emal edərək zolaq xətti, yol nişanı və piyada tanıyır; ultrasəs sensormlar yaxın məsafədə parkda kömək edir, lidar isə lazerlə santimetr dəqiqliyində 3D xəritə çıxarır. Hansı sistemin hansı sensorla işlədiyini bilmək, nəqliyyat alarkən həmin funksiyaların gündəlik istifadədə nə qədər etibarlı olacağını deyən ən vacib ipucudur.
Önə Çıxanlar
- Radar, nəqliyyatın qarşısında 300 metrə qədər mənzillə ADAS-ın ən uzağı görən sensorudur.
- Ultrasəs sensormlar yalnız 2,5-4,5 metr daxilində işləyir; buna görə də park işi onlara düşür.
- Lidar 300 metrə qədər skan edir və santimetr səviyyəsində dəqiqlik təklif edir, lakin rəngləri görə bilmir.
- Adaptiv kruiz kontroldda radarın istifadəsi məsafə üçün ən məntiqlisidir; zolaq izləmə demək olar ki, həmişə kameranın işidir.
- 2026-cı il etibarilə ən azı 15 avtomobil markası lidarla təchiz olunmuş seriya istehsalı nəqliyyat bazara çıxarıb.
Radar Sensörü: Uzun Mənzilin Səssiz Çempionu
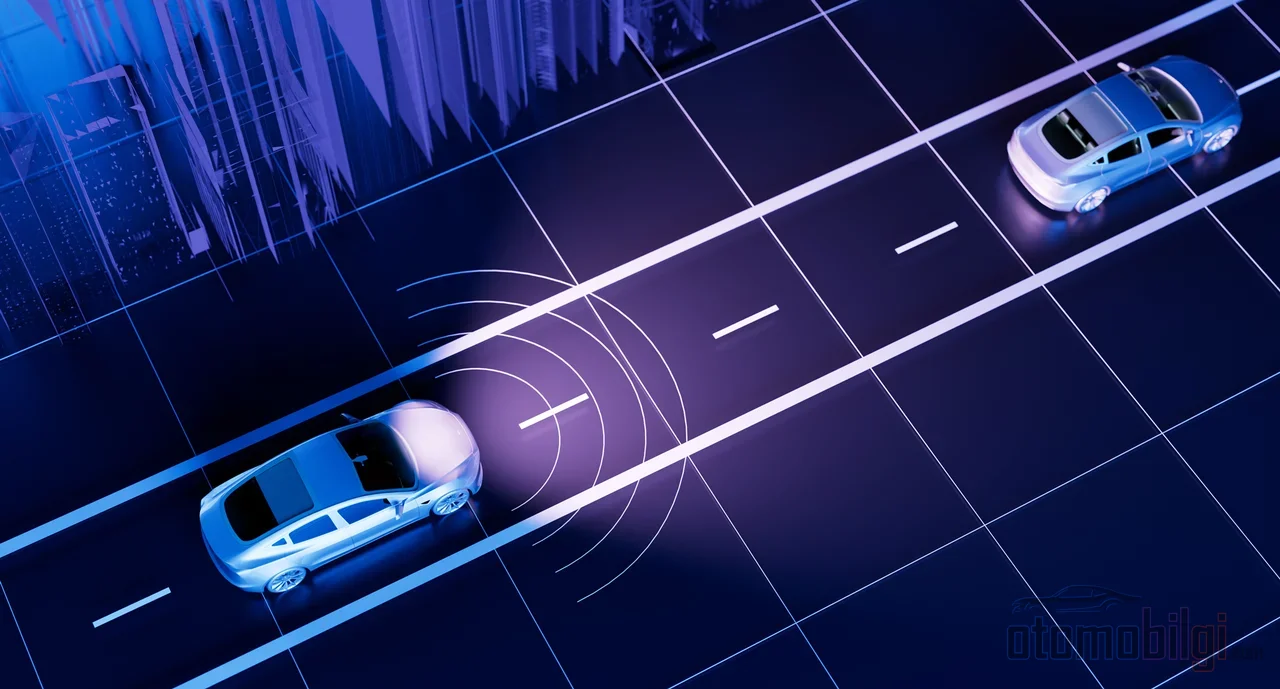
Radar, nəqliyyatın qarşısına radio dalğaları göndərir; bu dalğalar bir obyektə dəyib geri qayıtdıqda, qayıdan siqnaldan obyektin məsafəsi və nisbi sürəti hesablanır. Sadə bir bənzətmə ilə: qaranlıq otaqda qışqırıb əks-sədanı dinləmək kimidir, amma səs yerinə radio dalğası ilə. Avtomobil sənayesində adətən 76,5 GHz zolağı, cəmi 24-79 GHz arası tezliklər istifadə olunur.
Radarın ən böyük trümpü mənzilidir. Siqnallar nəqliyyatın qarşısında 300 metrə qədər çata bilir; magistral sürətlə irəliləyərkən sistem, yüz metrlər uzaqdakı nəqliyyatı belə görür. Üstəlik gecə, yağış, duman və toz bu dalğaları elə də narahat etmir. Metal obyektləri (avtomobil, yük maşını, avtobus) aşkarlamada da həqiqətən yaxşıdır. Bunun müqabilində radar kamera qədər ətraflı bir "görüntü" yarada bilmir; kiçik obyektləri qaçırmağa meyllidir. Yəni radar "orada bir şey var və bizə yaxınlaşır" deyir, amma "bu bir piyadadır" deyə bilmir. Adətən ön barmaqlığın arxasına və ya arxa bamperin içinə montaj edilir.
Kamera: Sistemin Oxumuş Gözü
Kamera, yolun canlı videosunu ADAS kompüterinə ötürür və proqram təminatı bu görüntüdən piyadaları, yol nişanlarını, zolaq xətlərini və digər nəqliyyat vasitələrini tanıyır. Radarın görə bilmədiyi şey məhz budur: qırmızı işıqmı, yaşıl işıqmı? Zolaq xətti haradadır? Tabelədə nə yazılıb? Kamera bunları "oxuyur". Zolaq mərkəzləməsi, park assistenti və avtomatik fara nəzarəti üçün əsas sensorudur. Texniki cəhətdən CMOS və CCD sensorlar istifadə olunur; CCD daha yaxşı dinamik diapazon təklif edir, CMOS isə daha az enerji sərf edir və daha ucuzdur.
Amma kameranın Axilles dabanı var: görməyə ehtiyacı var. Gecə qaranlığı, duman, yağış, qar və ən klassik ssenari olan kirli linza, görünüş azaldığı anda kameranın bacarığını da azaldır. Mükəmməl bir günəşli gündə kamera, otaqdakı ən ağıllı şagirddir; dumana bürünmüş şəfəqdə isə dəftərxanasını unutmuş olur.
Ultrasəs və Lidar: Yaxın Tikanmı, Lazer Gözümü?
Ultrasəs sensormlar, təxminən 48 kHz frekansda yüksək səs dalğaları yaradıb əks-sədaları dinləyərək yaxın obyektləri aşkarlayır. Yarasa naviqasiyası kimi. Məsafələri məhduddur: yalnız 2,5-4,5 metr daxilində işləyirlər. 3 sm-dən kiçik obyektləri görə bilmirlər, külək səsindən təsirlənirlər və yüksək sürətdə yaxşı iş görmürlər. Amma ucuzdurlar; buna görə də park sensorlarının demək olar ki, hamısı bamperlərə yerləşdirilmiş ultrasəs sensörlərindən ibarətdir.
Lidar isə fərqli liqada oynayır. Lazer işığı ilə "uçuş vaxtı" ölçməsi aparır; işığın obyektə gedib qayıtma müddətindən məsafə hesablayır. Nəticə, "nöqtə buludu" adlanan yüksək dəqiqlikli 3B modeldir: avtomobil ətrafını santimetr dəqiqliyi ilə (təxminən 1 düym) xəritələyir, bəzi qurğular 128 lazer ehtiva edə bilir və 300 metrə qədər skan edə bilir. Ən gözəl tərəfi öz işığını özünün yaratmasıdır; qaranlıq, kölgə, günəş parıltısı və qarşıdan gələn faralardan heç bir təsirlənmir. Zəif tərəfi isə rəng korluğudur: işıqforun yaşıl olduğunu yoxsa qırmızı olduğunu fərqləndirə bilmir. Həmçinin duman, toz və yağış performansını aşağı salır və kameraya görə bahalıdır.
| Sensor | Məsafə | Ən Yaxşı Etdiyi İş | Zəif Nöqtəsi |
|---|---|---|---|
| Radar | 300 m-ə qədər | Məsafə və sürət ölçməsi; pis hava və gecə | Dəqiq model yarada bilmir, kiçik obyektləri qaçırır |
| Kamera | Görüş xətti ilə məhdud | İşarə, rəng, zolaq xətti və piyada tanıma | Gecə, duman, yağmur və kirli linza |
| Ultrasəs | 2,5-4,5 m | Parkda yaxın obyekt aşkarlanması | Yüksək sürətdə zəif, kiçik obyektləri görə bilmir |
| Lidar | 300 m-ə qədər | 3B nöqtə buludu; qaranlıqda işləyir | Rəng görə bilmir; duman, toz, yağış; baha |
Hansı Sistem Hansı Sensorla İşləyir?
Adaptiv Sürət Sabitləyici
Öndəki avtomobili aşkarlayıb məsafəni qoruyan bu sistem, əksər hallarda radardan istifadə edir; bəzi tətbiqlərdə kamera və ya sensor füzyonu fəaliyyətdədir. Məsafə ölçməsi üçün radarın, zolaqda qalma və işarə oxuma üçün kameranın seçilməsi boşuna deyil: radar məsafə üçün, kamera zolaq və işarə üçün ən düzgündür. Radar əsaslı ACC bazarı da böyüyür; 2026-da məhsul seqmentinin %52-i radar sensörlərindən ibarətdir və satışların 2036-ya qədər artması gözlənilir.
Zolaq İzləmə Köməkçisi
Küzgünə yerləşdirilən kamera, zolaq xəttlərini tanıyır və sistem adətən 60 km/s üzəri sürətlərdə işə düşür. Kamera avtomobilin zolaqdakı mövqeyini daim izləyir; zolaq mərkəzləşdirilməsi, kameradan gələn görüntü ilə daim sükan girişi tətbiq edir. Bu səbəbdən zolaq izləmə, sensor dünyasında tamamilə kameranın sahəsidir.
Avtomatik Təcili Fren (AEB)
Aşağı sürətli sistemlərdə sadə sensörlər kifayət edərkən, inkişaf etmiş sistemlər uzaqdakı maneələri müəyyənləşdirən qabaqcıl sensörlərdən istifadə edir. Bazar, əsas təhlükəsizlik xüsusiyyətindən sensor füzyonu əsaslı inkişaf etmiş sistemlərə doğru irəliləyir. ABŞ-da vəziyyət ciddidir: tənzimləyici qurum NHTSA, FMVSS No. 127 ilə Sentyabr 2029-a qədər bütün yeni avtomobillərdə AEB-ni məcburi edir. Sistemlər zolaqdakı öndə gələn avtomobilə qarşı 144 km/s-ə (90 mph) həddinə qədər avtomatik əngəlləyə bilməlidir. Təklifdə piyadalara qarşı tam dayanma hədəfi 50 mph-yə qədər uzadılırdı. Ağır yük maşınlarında (Class 8) isə 2026 itibarı ilə AEB-ni məcburi edən tamamlanmış federal qayda hələ yoxdur.
Kor Nöqtələrin İzlənməsi və Park Assistenti
Kor nöqtələrin izlənməsi klassik radar işidir: arxa tampondaxılır cüt radar sensoru var, tipik aşkarlama məsafəsi ~20 metr ətrafındadır. Aşkarlama sahəsi hər iki tərəfdə təxminən bir zolaq enində olub yan güzgülərdən avtomobilin təxminən 3 metr arxasına qədər uzanır. Bəzi sistemlər irəli istiqamətdə 10 km/saat və daha yuxarı sürətlə arxadan yaxınlaşan avtomobilləri belə aşkar edir. Arxa künc radarları ultrasonik sensorların məsafəsini çox aşır və hər hava şəraitində daha uzun aşkarlama təmin edir.
Park assistentində isə səhnənin ulduzları ultrasonik sensorlardır: tamponlarda olan bu kiçik elementlər səs dalğası paketləri göndərir və əks olunan siqnalın qayıtma vaxtını ölçməklə məsafəni hesablayır. Yenə də dəyişiklik küləkləri var: mmWave radar avtomatik park etmədə ultrasonikə alternativ kimi sürətlə önə çıxır.
Sensor Füzyonu: Niyə Tək Sensor Kifayət Etmir?
İndi isə əsl sualə gələk: "Hansı sensor daha yaxşıdır?" Bu sual əslində səhv qoyulub. Doğru sual budur: şərait çətinləşdikdə hansı sensor faydalı məlumat verməyə davam edir? Yağışda və dumanlıqda radar adətən ən davamlı əsas sensordur; kamera və lidar görünmə imkan verdikdə əlavə data əlavə edir.
Məhz bu nöqtədə sensor füzyonu işə düşür. Fikir sadədir: hər sensorun güclü tərəfini birləşdir, kor nöqtələri azalt, ehtiyatlılıq təmin et. Kamera qırmızı işığı görür, radar məsafəni ölçür, lidar 3B formasını çəkir; üçü birlikdə tək bir sensorun heç vaxt çata bilməyəcəyi təhlükəsizlikdə qərar verir. Çoxlu məlumat mənbəyini birləşdirmək obyekt tanımadakı yanlış müsbət və mənfiləri azaldır; emal yükünü azaldıb daha ağıllı emala imkan yaradır. Radarda early fusion (erkən füzyon) adlanan metod avtomobil aşkarlamasının dəqiqliyini və xüsusilə davamlılığını artırır.
Füzyonun mahiyyəti burdadır: sensorlar fərqli şəkildə zəifləyir. Kamera vizual dəqiqlik itkisində sərhədlərini itirir, lidar lazer siqnalı səpələndikdə çətinlik çəkir, radar isə çoxyollu əksolunmalar və aşağı bucaqsiyal həllində səhv edir. Birinə güvənib digərini görməməzlikdən gəlmək, tək təkərə güvənib yola çıxmaq kimidir. Buna görə də sektorda iki böyük düşərgə var: bir tərəfdə lidasız, radar ilə dəstəklənən kameraya əsaslanan yanaşma (Tesla-nın seçimi), digər tərəfdə kamera və lidarı paralel müstəqil ətraf modelləri kimi inkişaf etdirən yanaşma (Mobileye-nin yolu). Müzakirə hələ də qızğındır.
Lidar Artıq Lüksdürmü? 2026-da Mənzərə Necədir?
Bir neçə il əvvəl lidar "yalnız konsept avtomobillərdə görünür" deyə bir şey idi. Artıq deyil: 2026-ya qədər Mercedes-Benz, BMW, Lotus, Honda və Toyota daxil olmaqla ən azı 15 avtomobil markası lidar ilə təchiz olunmuş seriya istehsalı avtomobil buraxdı. İlk lidar ilə təchiz olunmuş seriya istehsalı avtomobil Audi A8 idi; trafik sıkışığı pilotu teknik olarak Seviye 3'tü. 2026'da daha fazla araç, daha iyi 3B algı ve daha uzun menzil için lidarı radar ve kamera takımlarıyla entegre edir. CES 2026'da bir firma, 2029'da birim qiymətinin 200 dollara düşəcəyi bərk halda (solid-state) lidar elan etdi; qiymət belə düşərsə, müzakirənin gedişatı dəyişə bilər.
Bazar tərəfi də eyni istiqamətdədir: mexaniki lidar seqmentinin 2026-cı ildə %58,88 pay ilə lider olması və orta məsafə (50–150 m) seqmentinin %38,93 pay alacağı proqnozlaşdırılır. Adaptiv sürət sabitləyici, AEB, zolaq izləmə və piyada algılama kimi funksiyalar lidarın real vaxtlı yüksək dəqiqliyinə söykənir. Yenə də hər kəsi inandırdı demək yanlış olardı; lidar pis hava şəraitindəki performansı və maya dəyərinə görə tənqid olunmaqda davam edir. Unutmayın, heç bir sensor sehr deyil: quraşdırma keyfiyyəti, isitmə, öz-özünə diaqnostika, təmizləmə strategiyası və sistem ehtiyatlılığı da aparat siyahısı qədər vacibdir. Bundan əlavə, aparatdan daha çox tətbiq keyfiyyəti müəyyənedicidir; eyni aparatdan istifadə edən iki avtomobil çox fərqli ADAS təcrübəsi təqdim edə bilər.
Avtomobilə Baxarkən Bu Məlumatlar Sənə Nə Fərq Verir?
Avtomobilə baxarkən artıq yalnız "ACC var?" deyə soruşmayacaqsan; "ACC radar əsaslıdırmı?" deyə soruşacaqsan. Radar əsaslı ACC gecə və yağışda daha ardıcıl məsafə izləməsi təqdim edir. "Zolaq assistenti kameraya əsaslanırmı?" deyə soruşacaqsan; çünki kirli bir ön şüşə həmin funksiyanı həmin gün faktiki olaraq ləğv edir. Kor nöqtə xəbərdarlığı varsa, böyük ehtimalla arxa bamperdə iki radar var deməkdir; park sensorları demək olar ki, mütləq ultrasəsdir.
Bir də bu reallıq var: bu sistemlərin heç biri sürücünün yerini almır. Sensorlar sənin qavramanı genişləndirən köməkçilərdir; sükan və əyləc məsuliyyəti nəticə etibarilə sürüçüdədir. Buz sensorlara yapışdıqda həm radarı, həm də görüş əsaslı sensorları bloklaya bilər; radar sensorundakı palçıqlı qar örtüyü adaptiv sürət sabitləyicini belə təsir edə bilər. Yəni qışda sensorları təmiz saxlamaq, ən yeni ADAS paketindən daha çox fayda verir. Gözəl olan nə olduğunu bilirsən? Artık bir broşürdəki funksiya siyahısını oxuyarkən arxasındakı texnologiyanı görürsən; bu, əksər sürücünün sahib olmadığı bir super gücdür.
Mənbələr
- Bilməli Olduğunuz 5 Növ ADAS Sensoru
- Bu Gün İstifadə Olunan ADAS Sensorlarının Növləri
- Hər Hava Şəraitində ADAS üçün 3D Radar vs Kamera vs LiDAR
- ADAS Kameraları: Onlar Necə İşləyir
- ADAS Sensor Füzyonu Nədir?
- Zolaqda Saxlama Yardımçı Sistemi (LKAS) – Honda Texnologiyası
- Zolaqda saxlama yardımçısı – Bosch Mobility
- Sürücü Yardımçı Texnologiyaları – NHTSA
- Qlobal Adaptiv Tempomat Sistemi Bazarını Kəşf Edin
- Kor Nöqtə aşkarlaması – Bosch Mobility
- Kor Nöqtə Monitorinqi (BSM) – Mazda
- Kor Nöqtə Xəbərdarlığı və Daha Çoxu
- Ultrasəs əsaslı dayanma yardımçısı (PDC) – Hella
- Avtomatik Parkda Radar Ultrasəsi Necə Üstələyir – Texas Instruments
- ABŞ təhlükəsizlik agentliyi avtomatik təcili əyləmə tələb edəcək – AP News
- Yük Maşınları üçün Avtomatik Təcili Əyləmə 2026
- LiDAR Sensor Texnologiyası Mənzərəsi – PatSnap
- Avtomobil LiDAR Bazarının Ölçüsü, Payı – Fortune Business Insights
- Avtomobil LiDAR Bazarı – Persistence Market Research
- ADAS-da Nəqliyyat Vasitəsinin Aşkarlanması üçün Radar və Kamera Erkən Füzyonu