Wie funktioniert Drehmomentvektorisierung bei Elektroautos?
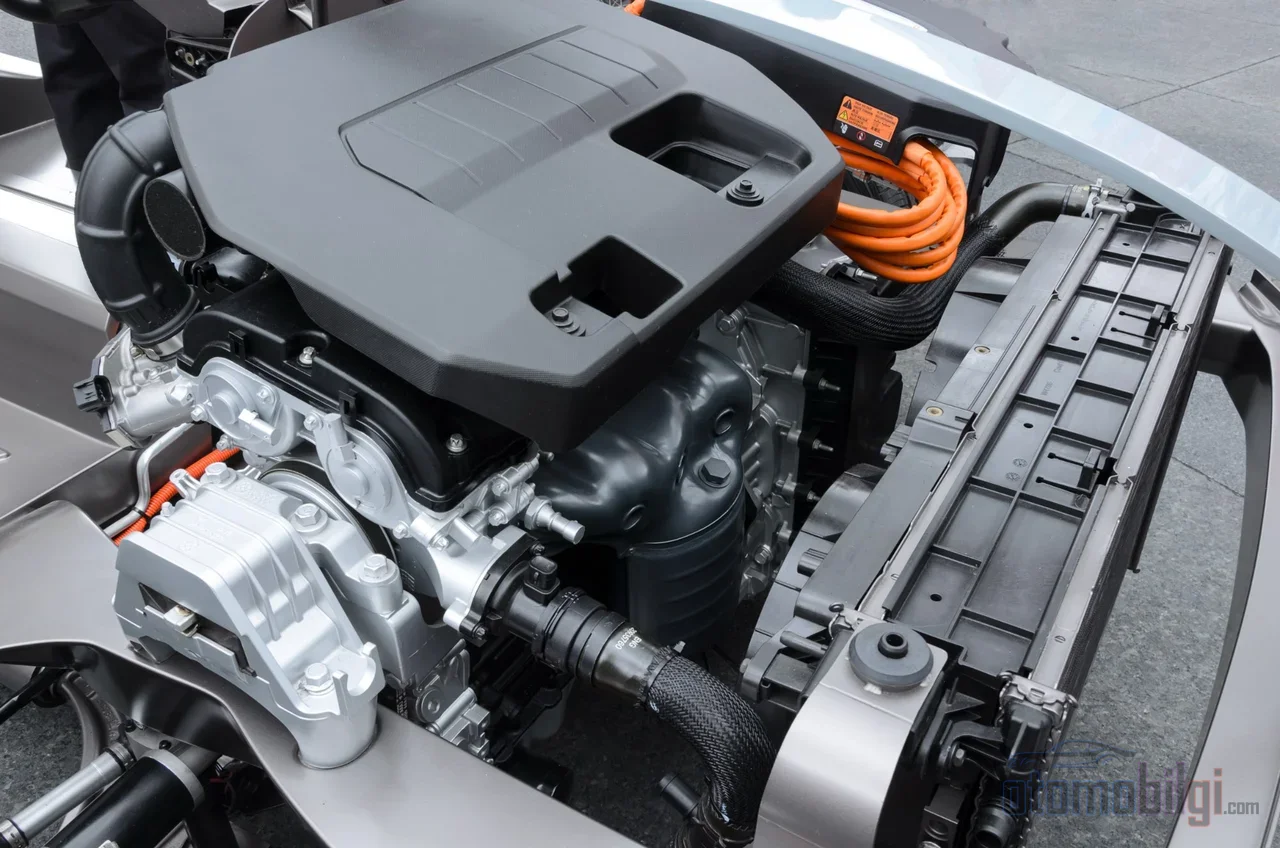
Diese Seite teilen
Torkvektorisierung ist die momentane, softwaregesteuerte Umverteilung der Leistung zwischen Rädern und Achsen bei einem Elektrofahrzeug; da es keine mechanische Verbindung zwischen den Motoren gibt, erfolgt diese Verteilung schneller und flexibler als bei Verbrennungssystemen. Diese Seite erklärt, wie das System funktioniert - von seiner Architektur bis zu den Fahrmodi.
Highlights
- Torkvektorisierung erzeugt um das Fahrzeug eine Gierbewegung um die Z-Achse und verbessert so Traktion und Lenkansprechen
- Bei E-Autos erfolgt die Umverteilung nicht über mechanische Kupplungen, sondern per softwaregesteuerter, unabhängiger Motorkontrolle
- Die Technologie wurde in den 1990er Jahren mit Verbrennungsfahrzeugen eingeführt; bei E-Autos wurde sie zu einem natürlichen Vorteil
- Bei Zweimotor-Systemen verwaltet die obere Ebene die Energieeffizienz, die untere Ebene den Giermoment direkt über das Drehmomentgefälle links/rechts
- Bei Vierrmotor-Architekturen wird jedes Rad unabhängig geregelt; in Kurven erzeugen die äußeren Motoren ein höheres Drehmoment als die inneren
Wie funktioniert Torkvektorisierung im E-Auto?
Im Zentrum des Konzepts steht eine einfache Physik: Was ein Fahrzeug in einer Kurve dreht, ist nicht nur der Lenkwinkel, sondern das Drehmomentgleichgewicht zwischen den Rädern. Wenn Sie den äußeren Rädern in der Kurve mehr Drehmoment zukommen lassen als den inneren, vollzieht das Fahrzeug eine Drehbewegung um die Z-Achse, also um seine vertikale Achse. Dieses Moment wird als Giermoment bezeichnet, und Torkvektorisierung ist genau die Kunst, dieses Moment bewusst und kontrolliert zu erzeugen. Das Ergebnis sind ein schnelleres Lenkansprechen, bessere Traktion und ein vorhersehbareres Fahrwerksverhalten.
Bei einem Verbrennungsfahrzeug ist das schwierig, weil die Leistung aus einer einzigen Quelle kommt und über ein mechanisches Gehäuse, das Differenzial, auf die Räder verteilt wird. Ein herkömmliches offenes Differenzial teilt das ankommende Drehmoment gleichmäßig auf beide Räder und kann das durchdrehende Rad nicht kontrollieren: beginnt ein Rad durchzudrehen, fließt die Leistung weiterhin zu diesem durchdrehenden Rad, das keinen Widerstand leistet - und genau das ist die nutzlose Seite. Ein Sperrdifferenzial (LSD) bremst diese Leistung teilweise mit mechanischen Kupplungen; ein System mit Torkvektorisierung leitet die Leistung dagegen aktiv zum Rad mit dem besten Grip.
Bei einem Elektrofahrzeug ändert sich das Bild grundlegend. Gibt es zwei oder mehr unabhängige Motoren, entscheidet die Software, welcher Motor wie viel leistet. Jeder Motor erzeugt das Drehmoment direkt für das Rad bzw. die Achse, mit der er verbunden ist; ein mechanischer Umverteilungsmechanismus zur Kraftübertragung ist nicht erforderlich. Das Fehlen der mechanischen Verbindung verleiht dem System eine schnellere Reaktionszeit und deutlich mehr Flexibilität bei der Drehmomentübertragung.
Unterschied zum Verbrennungssystem: Softwareentscheidung statt mechanischem Wunder
Bei Verbrennungsfahrzeugen erfolgt die Torkvektorisierung auf zwei gängige Arten. Beim bremsbasierten Ansatz wird das innere Kurvenrad momentan gebremst; das funktioniert, ist aber ineffizient, weil Energie als Wärme verschwendet wird. Beim differenzialbasierten Ansatz greifen die Kupplungspakete im Differenzial per elektronischer Steuerung ein und häufen das Drehmoment auf einer Seite an. Beide Verfahren sind funktionsfähig, hängen jedoch beide von der Reaktionsgeschwindigkeit und der Haltbarkeit der mechanischen Komponenten ab.
Auf der elektrischen Seite ist das Konzept bewusst einfacher gehalten: Die Software steuert zwei oder mehr Motoren einzeln an. Statt zu bremsen, leitet sie das steigende Drehmoment vom drehenden Rad weg und gibt es dem Rad mit Traktion. Diese Technologie ist seit den 1990er Jahren in der Welt des Verbrennungsmotors bekannt; heute begegnet sie uns unter verschiedenen Namen in vielen Performanc-Fahrzeugen. Bei Elektrofahrzeugen wird dasselbe Ziel mit zunehmender Motoranzahl zu einem strukturellen Vorteil: Die zu verteilende Leistung ist ohnehin aufgeteilt, und jeder Anteil hat seine eigene Kontrolle.
Die Kontrollkette: Vom Gierratensensor zum Motor
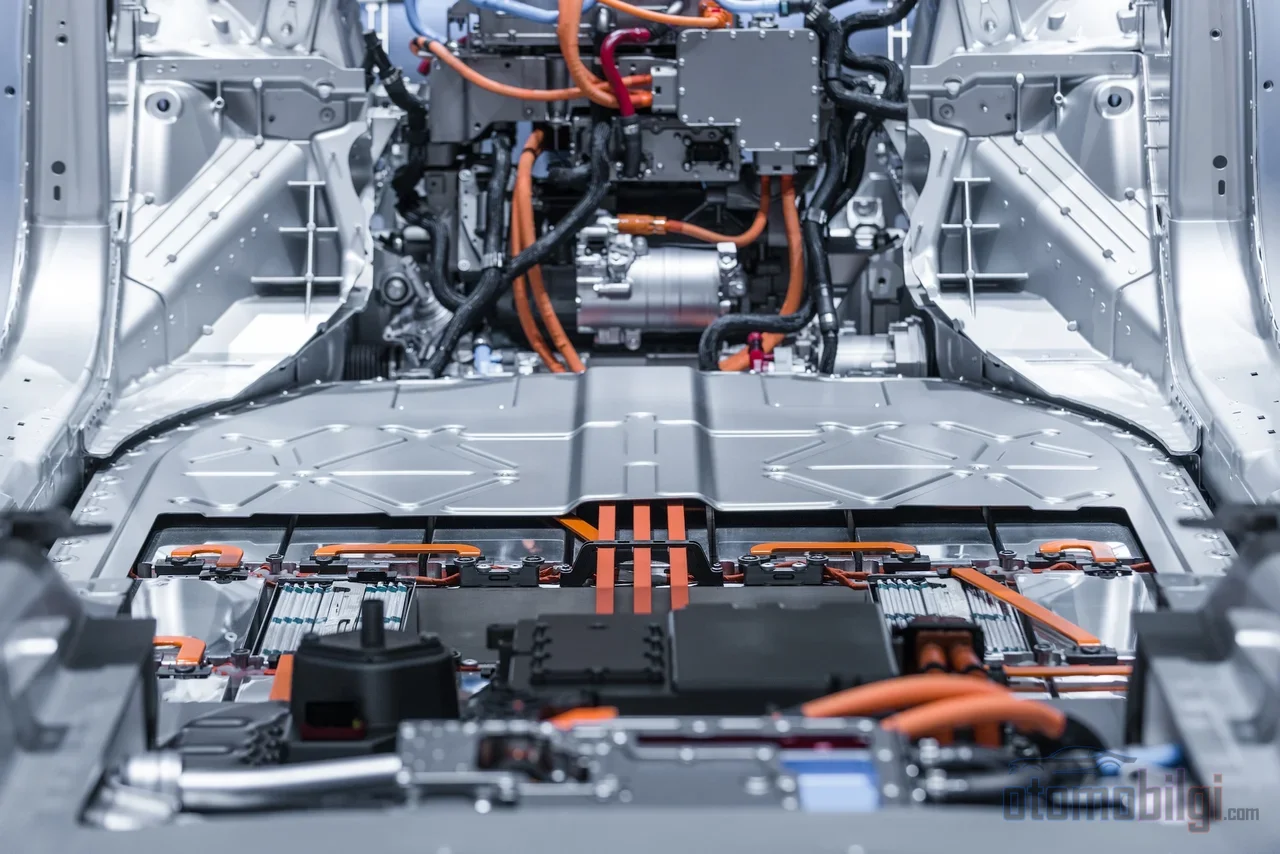
Drehmomentvektorierung ist eine Entscheidungskette, und jedes Glied ist messbar. Eine typische elektronische Architektur funktioniert so:
- Der Gierratensensor liest die tatsächliche Drehrate des Fahrzeugs.
- Dieses Signal wird verarbeitet, in Gierraten-Daten auf DC-Ebene umgewandelt und als Nachricht an den CAN-Datenbus gesendet.
- Die Fahrzeugsteuer Einheit (VCU) vergleicht diese Daten mit der vom Fahrer gewünschten Bahn.
- Die Drehmomentverteilungsfunktion berechnet den Drehmomentbefehl, der an jeden Motor gesendet werden muss.
- Das System wiederholt sich zyklisch: Jede Messung wird zum Input der nächsten Drehmomententscheidung, und das Fahrzeug folgt weiterhin der optimalen Bahn.
Der physische Akteur dieser Kette ist der Traktionsinverter. Er wandelt den hochvoltigen Gleichstrom aus der Batterie in kontrollierten Wechselstrom um, den der Traktionsmotor nutzen kann; per PWM, also Pulsweitenmodulation, regelt er Drehzahl und Drehmoment des Motors und verwaltet über dieselbe Hardware auch die rekuperative Bremsung. Drehmomentvektorierung ist also keine separate Box, sondern eine Software-Algorithmus-Aufgabe, die Inverter und VCU gemeinsam betreiben.
In modernen Architekturen wird diese Aufgabe in zwei Ebenen aufgeteilt. Die obere Ebene teilt das Drehmoment zwischen Vorder- und Hinterachse so auf, dass der Energieverbrauch sinkt; die untere Ebene erzeugt durch die Drehmomentdifferenz zwischen linkem und rechtem Rad direkt ein Giermoment. Effizienz und Dynamik sind zwei Ziele desselben Systems, die in zwei verschiedenen Ebenen betrieben werden.
Was passiert bei einem EV mit einem Motor? Virtuelles Differential und Schlupfkontrolle
Von einem EV mit einem Motor und einer Achse kann man im klassischen Sinne keine Drehmomentvektorierung erwarten: Linkes und rechtes Rad sind mechanisch miteinander verbunden, und der Motor erzeugt ein einziges Drehmoment. Hier kommt die Logik des virtuellen Differenzials ins Spiel: Die Steuersoftware überwacht die Raddrehzahlen und imitiert elektronisch die Arbeit, die das physische Differential leisten müsste. Wird ein drehendes Rad erkannt, reduziert das System das Drehmoment oder aktiviert die rekuperative Bremsung, um den Schlupf zu unterdrücken; das Ziel ist nicht, in Kurven ein zusätzliches Giermoment zu erzeugen, sondern Leistungsverlust zu verhindern und die Stabilität zu bewahren.
In der Kontrollliteratur zu unabhängig angetriebenen Rädern wird dieses Problem seit langem erforscht. Von Methoden, die ohne Schlupfrate das maximal übertragbare Drehmoment abschätzen, bis hin zu Regelungsansätzen, die die Schlupfrate unterhalb einer Schwelle von etwa 20 % halten, sind verschiedene Strategien vorhanden. Ihre gemeinsamen Nenner sind: Wenn der Schlupf den Bereich verlässt, in dem der Reifen sowohl Haftung als auch Lenkkraft auf die Straße überträgt, lässt die Kontrolle des Fahrzeugs rasch nach; die Aufgabe der Regelungssoftware ist es, das Drehmoment innerhalb dieser Grenze zu halten.
Millisekundengenaue Balance in der Zweimotor-Architektur
Bei einem Zweimotor-EV mit Allradantrieb werden Front- und Heckmotor softwaregesteuert unabhängig geregelt. Diese Unabhängigkeit ermöglicht nicht nur eine Traktionsverteilung, sondern auch das Management der physikalischen Grenzen. Bei starker Beschleunigung verlagert sich das Fahrzeuggewicht nach hinten; die Haftung der Vorderräder nimmt ab. In diesem Fall kann das System das Drehmoment zum Frontmotor hin reduzieren und so einen Haftungsverlust verhindern - während ein Verbrennungssystem dies mit mechanischen Kupplungen nur mühsam schafft, zielt die EV-Software direkt auf das Motordrehmoment.
Das Verhalten in der Kurve wird nach derselben Logik geregelt. Wird das Drehmoment zwischen Vorder- und Hinterachse verschoben, ändert sich der Kurvencharakter des Fahrzeugs: Eine hecklastige Verteilung reduziert das Untersteuern, also das zögerliche Einschlagen der Lenkung. Der messbare Nutzen ist eindeutig: Torque Vectoring liefert über dem konventionellen Fahrwerksdesign hinaus ein kontinuierliches Giermoment, senkt den Untersteuergradienten, erweitert den Bereich, in dem das Ansprechverhalten des Fahrzeugs linear arbeitet, und erhöht die maximal erreichbare Querbeschleunigung.
Der Preis dieses asymmetrischen Drehmoments ist die Erwärmung. In einer langen Kurve erzeugen die äußeren Motoren deutlich mehr Drehmoment als die inneren; während die Temperatur der äußeren Motoren steigt, sinkt sie bei den inneren. Die Thermodynamik der Kraftübertragung hängt von den Eingaben des Fahrers und dem Drehmomentbedarf des Regelalgorithmus ab - das heißt, Vectoring ist auch ein thermischer Designparameter bei der Motorauslegung.
Viermotor-Architekturen: Ein Motor pro Rad
Die Viermotor-Konfiguration, bei der jedes Rad einen eigenen Motor hat, gilt als logische Konsequenz des Torque Vectoring. Das Drehmoment jedes Rades kann einzeln und unabhängig geregelt werden; die Motorreaktion ist schnell und eine hohe Effizienz bei der Energienutzung ist erreichbar. Diese Herangehensweise wird als die ultimative Form des Torque Vectoring bewertet, da sie das Drehmoment aller vier Räder umfassend steuert.
Nur diese Architektur verlagert die Frage in eine aus dem Alltag bekannte Dimension: Warum gibt es sie nicht in jedem Fahrzeug? Die Antwort liegt in der Balance zwischen Kosten und Paketierung. Vier separate Motoren, vier separate Wechselrichter und die Regelungssoftware, die sie steuert; dazu kommt noch die Komplexität der Schlupfregelungssoftware. Eine interessante technische Anmerkung ergibt sich aus der Motorwahl: Da das Drehmoment mit der dritten Potenz des Motorradius zunimmt, helfen Axialflussmotoren mit einem hohen Drehmoment-Volumen-Verhältnis, den Packagerestriktionen dieser Viermotor-Architektur gerecht zu werden.
Fahrmodi und ihre Verbindung zur regenerativen Bremsung
Der per Knopfdruck am Lenkrad gewählte Fahrmodus verändert den Charakter des Torque-Vectoring-Algorithmus. Ein sportlicherer Modus stellt die Drehmomentdifferenz zwischen den beiden Seiten oder beiden Achsen aggressiver ein und erzeugt damit schnellere Lenkreaktionen und ein agileres Kurvenverhalten; der Eingriff des Stabilitätssystems nimmt ab. In komfortorientierten Moden greift das System dagegen spät ein oder hält die Drehmomentdifferenz nahe der Symmetrie. In mehrmodigen Doppelmotor-Systemen erfolgen diese Umschaltungen über einen Synchronizer, zwischen dem Drehmomentvektorierungs-Regime und der maximalen Drehmomentansteuerung des Motors.
Auch die Rekuperation ist Teil derselben Gleichung. Bei einem heckgetriebenen EV legt die Rekuperation bei Aktivierung ein zusätzliches Bremsmoment auf die Hinterräder, was zu Raddurchdrehen und Stabilitätsproblemen führen kann. Genau hier setzt die Drehmomentvektorierung an: indem sie das Bremsmoment zwischen den Rädern neu verteilt und so das Rutschen verhindert. Die koordinierte Steuerung von Bremsen, Traktion und Fahrwerk mit einer einzigen Strategie steht im Mittelpunkt der aktuellen technischen Diskussion in diesem Bereich.
Preis Wert oder Luxus? Das Verhältnis von Kosten und Nutzen
Eine realistische Bewertung der Drehmomentvektorierung muss zwei Fragen beantworten: Macht das System im normalen Fahrbetrieb einen Unterschied und was kostet es? Der Nutzen ist bei den meisten Fahrten mit mäßigem Tempo auf trockenem Asphalt nicht spürbar; der Unterschied zeigt sich auf matschigen Oberflächen, in aggressiven Kurven und bei Grenzfahrt. Das System ist zudem komplex und teuer; bei einer Störung ist auch die Reparatur nicht einfach.
Dem steht eine langfristige Erwartung gegenüber: Es wird angenommen, dass die Drehmomentvektorierung dem einst als Luxus geltenden ABS nacheifern und sich künftig zu einer Standardsicherheitsfunktion entwickeln könnte. Auch im Bereich der Energieeffizienz gibt es ein aktives Forschungsfeld: Sowohl die Vorne/Hinten-Verteilung des Drehmoments als auch die optimale Drehmomentverteilung, die den gesamten Leistungsbedarf in Fahrzeugen mit Motoren pro Rad reduziert, stehen im Fokus aktueller Forschungen. Die Technologie reift also nicht nur als Performance-, sondern auch als Effizienzwerkzeug.
Fazit: Die Choreografie des Tanzes liegt in der Software
Die Drehmomentvektorierung ist eine Disziplin der Fahrzeugdynamik, die sich im Elektrofahrzeug von einem mechanischen Wunder zu einer softwarebasierten Fähigkeit gewandelt hat. Bei Einmotormodellen unterdrückt sie das virtuelle Differenzialdurchdrehen, bei Doppelmotor-Modellen steuert sie das Gleichgewicht zwischen den Achsen, und bei Vierradmotor-Architekturen bringt sie jedes Rad einzeln in die Choreografie. Während jene zirkuläre Entscheidungskette über Sensor, Steuergerät und Wechselrichter schneller wird, weicht dem messbaren, justierbaren und aktualisierbaren Fahrerlebnis die mechanische Komplexität des Zeitalters des Verbrennungsmotors. Aus Ingenieurssicht ist genau das das Beeindruckendste: Mit einem anderen Softwareprofil kann dasselbe Fahrwerk ein völlig anderes Fahrzeugverhalten zeigen.
Quellen
- Electric Vehicle Torque Vectoring Design
- And onto Torque Vectoring, the Next Step in Electric Vehicle Design
- Torque vectoring explained
- Torque Vectoring: What It Is & What It Does
- Dual-motor, four-wheel-drive layout
- Die Zukunft des Supergrenzhandlings (1): Vielmotor-Elektrofahrzeuge
- Übersicht über Drehmomentverteilungsschemata bei Elektrofahrzeugen mit vier Radnabenmotoren
- Stabilitätsprobleme eines heckgetriebenen Elektrofahrzeugs mit rekuperativem Bremsen
- Traktionskontrolle für Elektrofahrzeuge mit unabhängig angetriebenen Rädern
- Eine Traktionskontrollstrategie mit einem Effizienzmodell
- Radschlupfregelung für einen Allradantriebs-Elektrowagen mit einzelnen Radnabenmotoren
- Was ist ein Traktionswechselrichter?
- Messen von Traktionswechselrichter & Motor bei Elektrofahrzeugen
- Leistungsoptimale Drehmomentverteilung für überaktuierte Elektrofahrzeuge
- Optimierung der Drehmomentverteilung zur Energieeffizienz
- Mehrmoden-Zweimotor-System für Elektrofahrzeuge
- Fahrmodusabhängige Torque-Vectoring-Regelung